

Stabilita řešiče OFET: Chyby v síti, konvergence a simulace.Stabilita řešiče OFET: Chyby v síti, konvergence a simulace.
Tato část vysvětluje, jak diagnostikovat problémy se stabilitou a konvergencí řešiče v 2D simulacích OFET. Jednorozměrné simulace jsou obvykle stabilní a rychlé, ale s rostoucím počtem rozměrů (z 1D na 2D a 3D) se rychle zvyšuje počet vzájemně propojených rovnic a vazebných členů. Nevhodná volba sítě, nerealistické hodnoty pohyblivosti, nedostatečně definované kontakty nebo příliš velké kroky v simulaci mohou proto způsobit, že řešič drift-difuze nedosáhne konvergence.Tato část vysvětluje, jak diagnostikovat problémy se stabilitou a konvergencí řešiče v 2D simulacích OFET. Jednorozměrné simulace jsou obvykle stabilní a rychlé, ale s rostoucím počtem rozměrů (z 1D na 2D a 3D) se rychle zvyšuje počet vzájemně propojených rovnic a vazebných členů. Nevhodná volba sítě, nerealistické hodnoty pohyblivosti, nedostatečně definované kontakty nebo příliš velké kroky v simulaci mohou proto způsobit, že řešič drift-difuze nedosáhne konvergence.
Zde záměrně vyzkoušíme několik jednoduchých nastavení, abychom vyvolali situaci, kdy algoritmus nekonverguje, a poté se pokusíme zjistit, proč k tomu dochází a jak to napravit. Tím, že si sami vyzkoušíte tyto běžné případy selhání, naučíte se rozpoznávat příznaky a aplikovat správná řešení (např. úpravou sítě, snížením velikosti kroku pro korekci nebo úpravou extrémních parametrů materiálu), abyste dosáhli stabilního řešení.Zde záměrně vyzkoušíme několik jednoduchých nastavení, abychom vyvolali situaci, kdy algoritmus nekonverguje, a poté se pokusíme zjistit, proč k tomu dochází a jak to napravit. Tím, že si sami vyzkoušíte tyto běžné případy selhání, naučíte se rozpoznávat příznaky a aplikovat správná řešení (např. úpravou sítě, snížením velikosti kroku pro korekci nebo úpravou extrémních parametrů materiálu), abyste dosáhli stabilního řešení.
1. Nestabilita řešiče způsobená nereálně nízkou pohyblivostí.1. Nestabilita řešiče způsobená nereálně nízkou pohyblivostí.
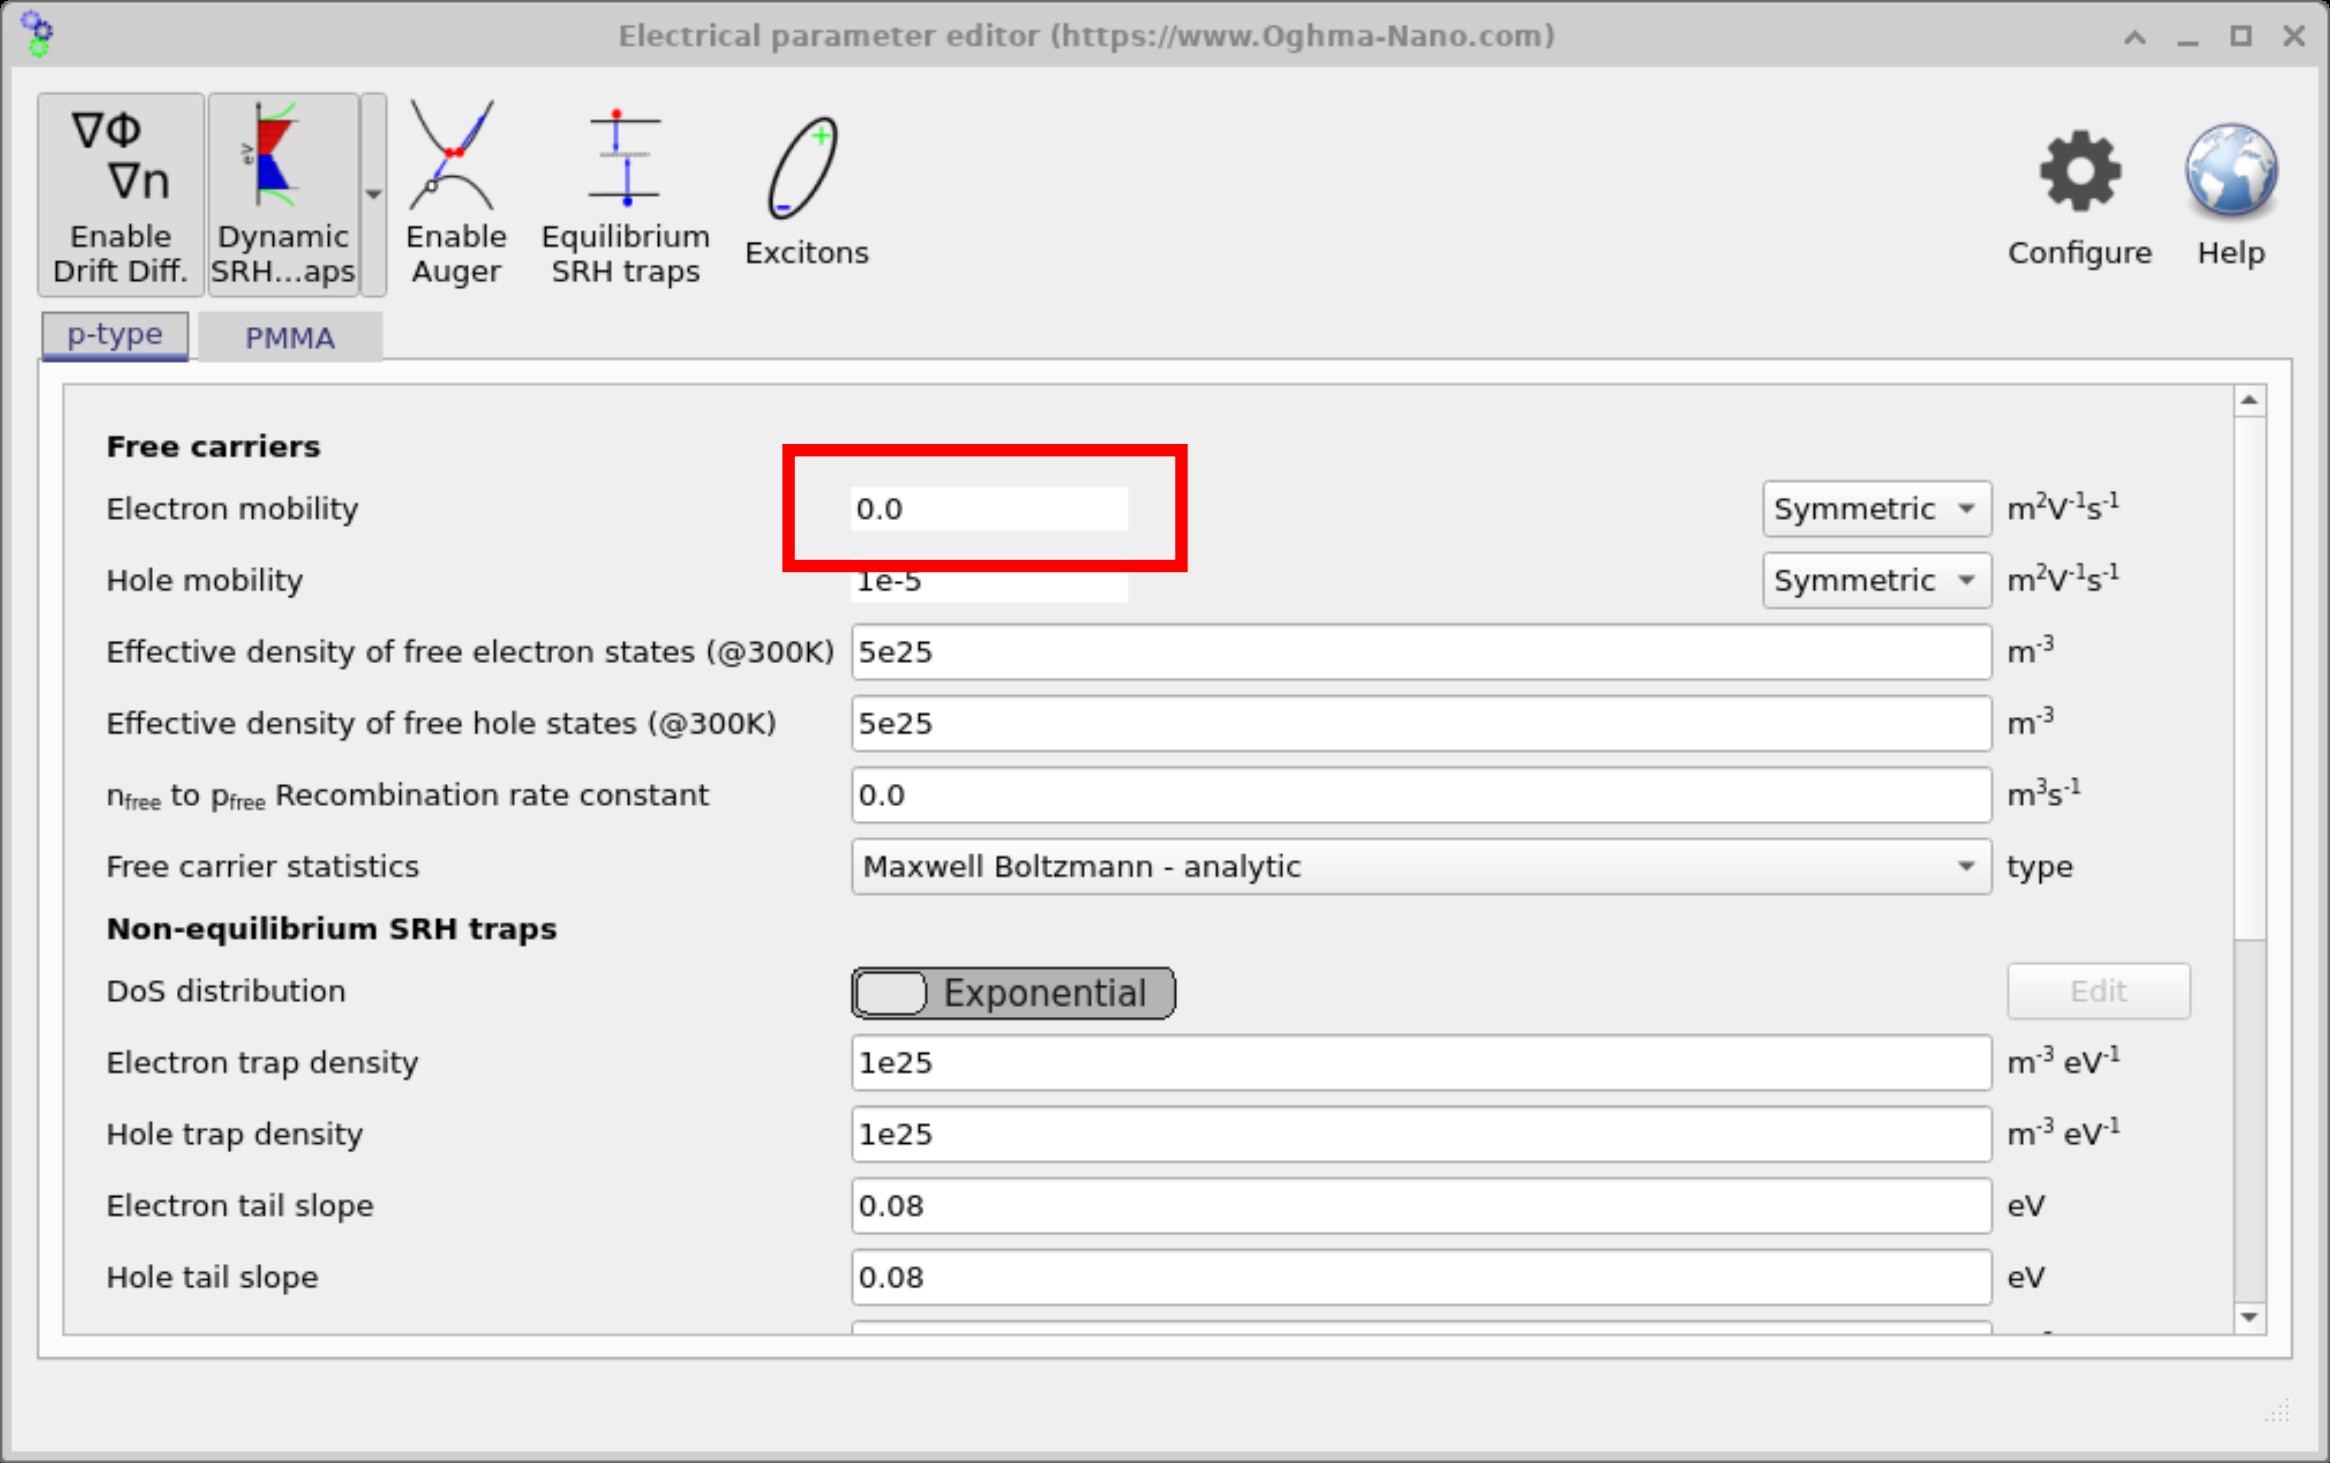
V mnoha případech vznikají problémy s konvergencí v důsledku použití nevhodných vstupních hodnot, které neodpovídají fyzikální realitě. Abychom to ilustrovali, záměrně nastavíme pohyblivost nosičů na hodnotu 0 a prozkoumáme výsledné chyby. Samozřejmě, v reálném materiálu není pohyblivost nikdy skutečně nulová – vždy má konečnou hodnotu –, ale tento příklad ukazuje, co se stane, když je solveru zadán nerealistický parametr. Pohyblivost se nastavuje v editoru elektrických parametrů OFET. Pokud je hodnota nastavena mimo fyzikálně smysluplný rozsah, rovnice popisující drift a difuzi se mohou stát špatně podmíněnými nebo konvergence nemusí nastat.V mnoha případech vznikají problémy s konvergencí v důsledku použití nevhodných vstupních hodnot, které neodpovídají fyzikální realitě. Abychom to ilustrovali, záměrně nastavíme pohyblivost nosičů na hodnotu 0 a prozkoumáme výsledné chyby. Samozřejmě, v reálném materiálu není pohyblivost nikdy skutečně nulová – vždy má konečnou hodnotu –, ale tento příklad ukazuje, co se stane, když je solveru zadán nerealistický parametr. Pohyblivost se nastavuje v editoru elektrických parametrů OFET. Pokud je hodnota nastavena mimo fyzikálně smysluplný rozsah, rovnice popisující drift a difuzi se mohou stát špatně podmíněnými nebo konvergence nemusí nastat.
Otevřete editor elektrických parametrů (hlavní okno → záložka Zařízení) a nastavte hodnotu mobility na 0, jak je znázorněno v ??. Nyní spusťte simulaci. Měli byste vidět chybovou obrazovku podobnou ??, se dvěma červenými rámečky: vertikální rámeček kolem souhrnu zbytkových hodnot a horizontální rámeček poblíž zprávy o chybě.Otevřete editor elektrických parametrů (hlavní okno → záložka Zařízení) a nastavte hodnotu mobility na 0, jak je znázorněno v ??. Nyní spusťte simulaci. Měli byste vidět chybovou obrazovku podobnou ??, se dvěma červenými rámečky: vertikální rámeček kolem souhrnu zbytkových hodnot a horizontální rámeček poblíž zprávy o chybě.
Pokud se podíváte na svislý červený rámeček, uvidíte f()=2.54e2 a poté další řádky, kde je f() velmi velké (např. 1e15, 1e5, 1e8, 1e7). Zde f() představuje zbytkovou chybu řešiče: měřítko toho, jak dobře jsou v současné době splněny propojené rovnice. V ideálním případě by zbytková chyba řešiče měla být přesně nula, i když v praxi toho nelze dosáhnout. Zbytková chyba v rozmezí 1e−10 až 1e−8 naznačuje velmi dobrou konvergenci, zatímco hodnoty kolem 1e−1 jsou stále přijatelné. Naproti tomu zbytkové chyby v řádu stovek (např. 2.54e2) – zejména pokud jsou doprovázeny hodnotami složek, které jsou tak velké jako 1e15 – jsou jasným znamením, že má řešič problémy a systém se stal nestabilním.Pokud se podíváte na svislý červený rámeček, uvidíte f()=2.54e2 a poté další řádky, kde je f() velmi velké (např. 1e15, 1e5, 1e8, 1e7). Zde f() představuje zbytkovou chybu řešiče: měřítko toho, jak dobře jsou v současné době splněny propojené rovnice. V ideálním případě by zbytková chyba řešiče měla být přesně nula, i když v praxi toho nelze dosáhnout. Zbytková chyba v rozmezí 1e−10 až 1e−8 naznačuje velmi dobrou konvergenci, zatímco hodnoty kolem 1e−1 jsou stále přijatelné. Naproti tomu zbytkové chyby v řádu stovek (např. 2.54e2) – zejména pokud jsou doprovázeny hodnotami složek, které jsou tak velké jako 1e15 – jsou jasným znamením, že má řešič problémy a systém se stal nestabilním.
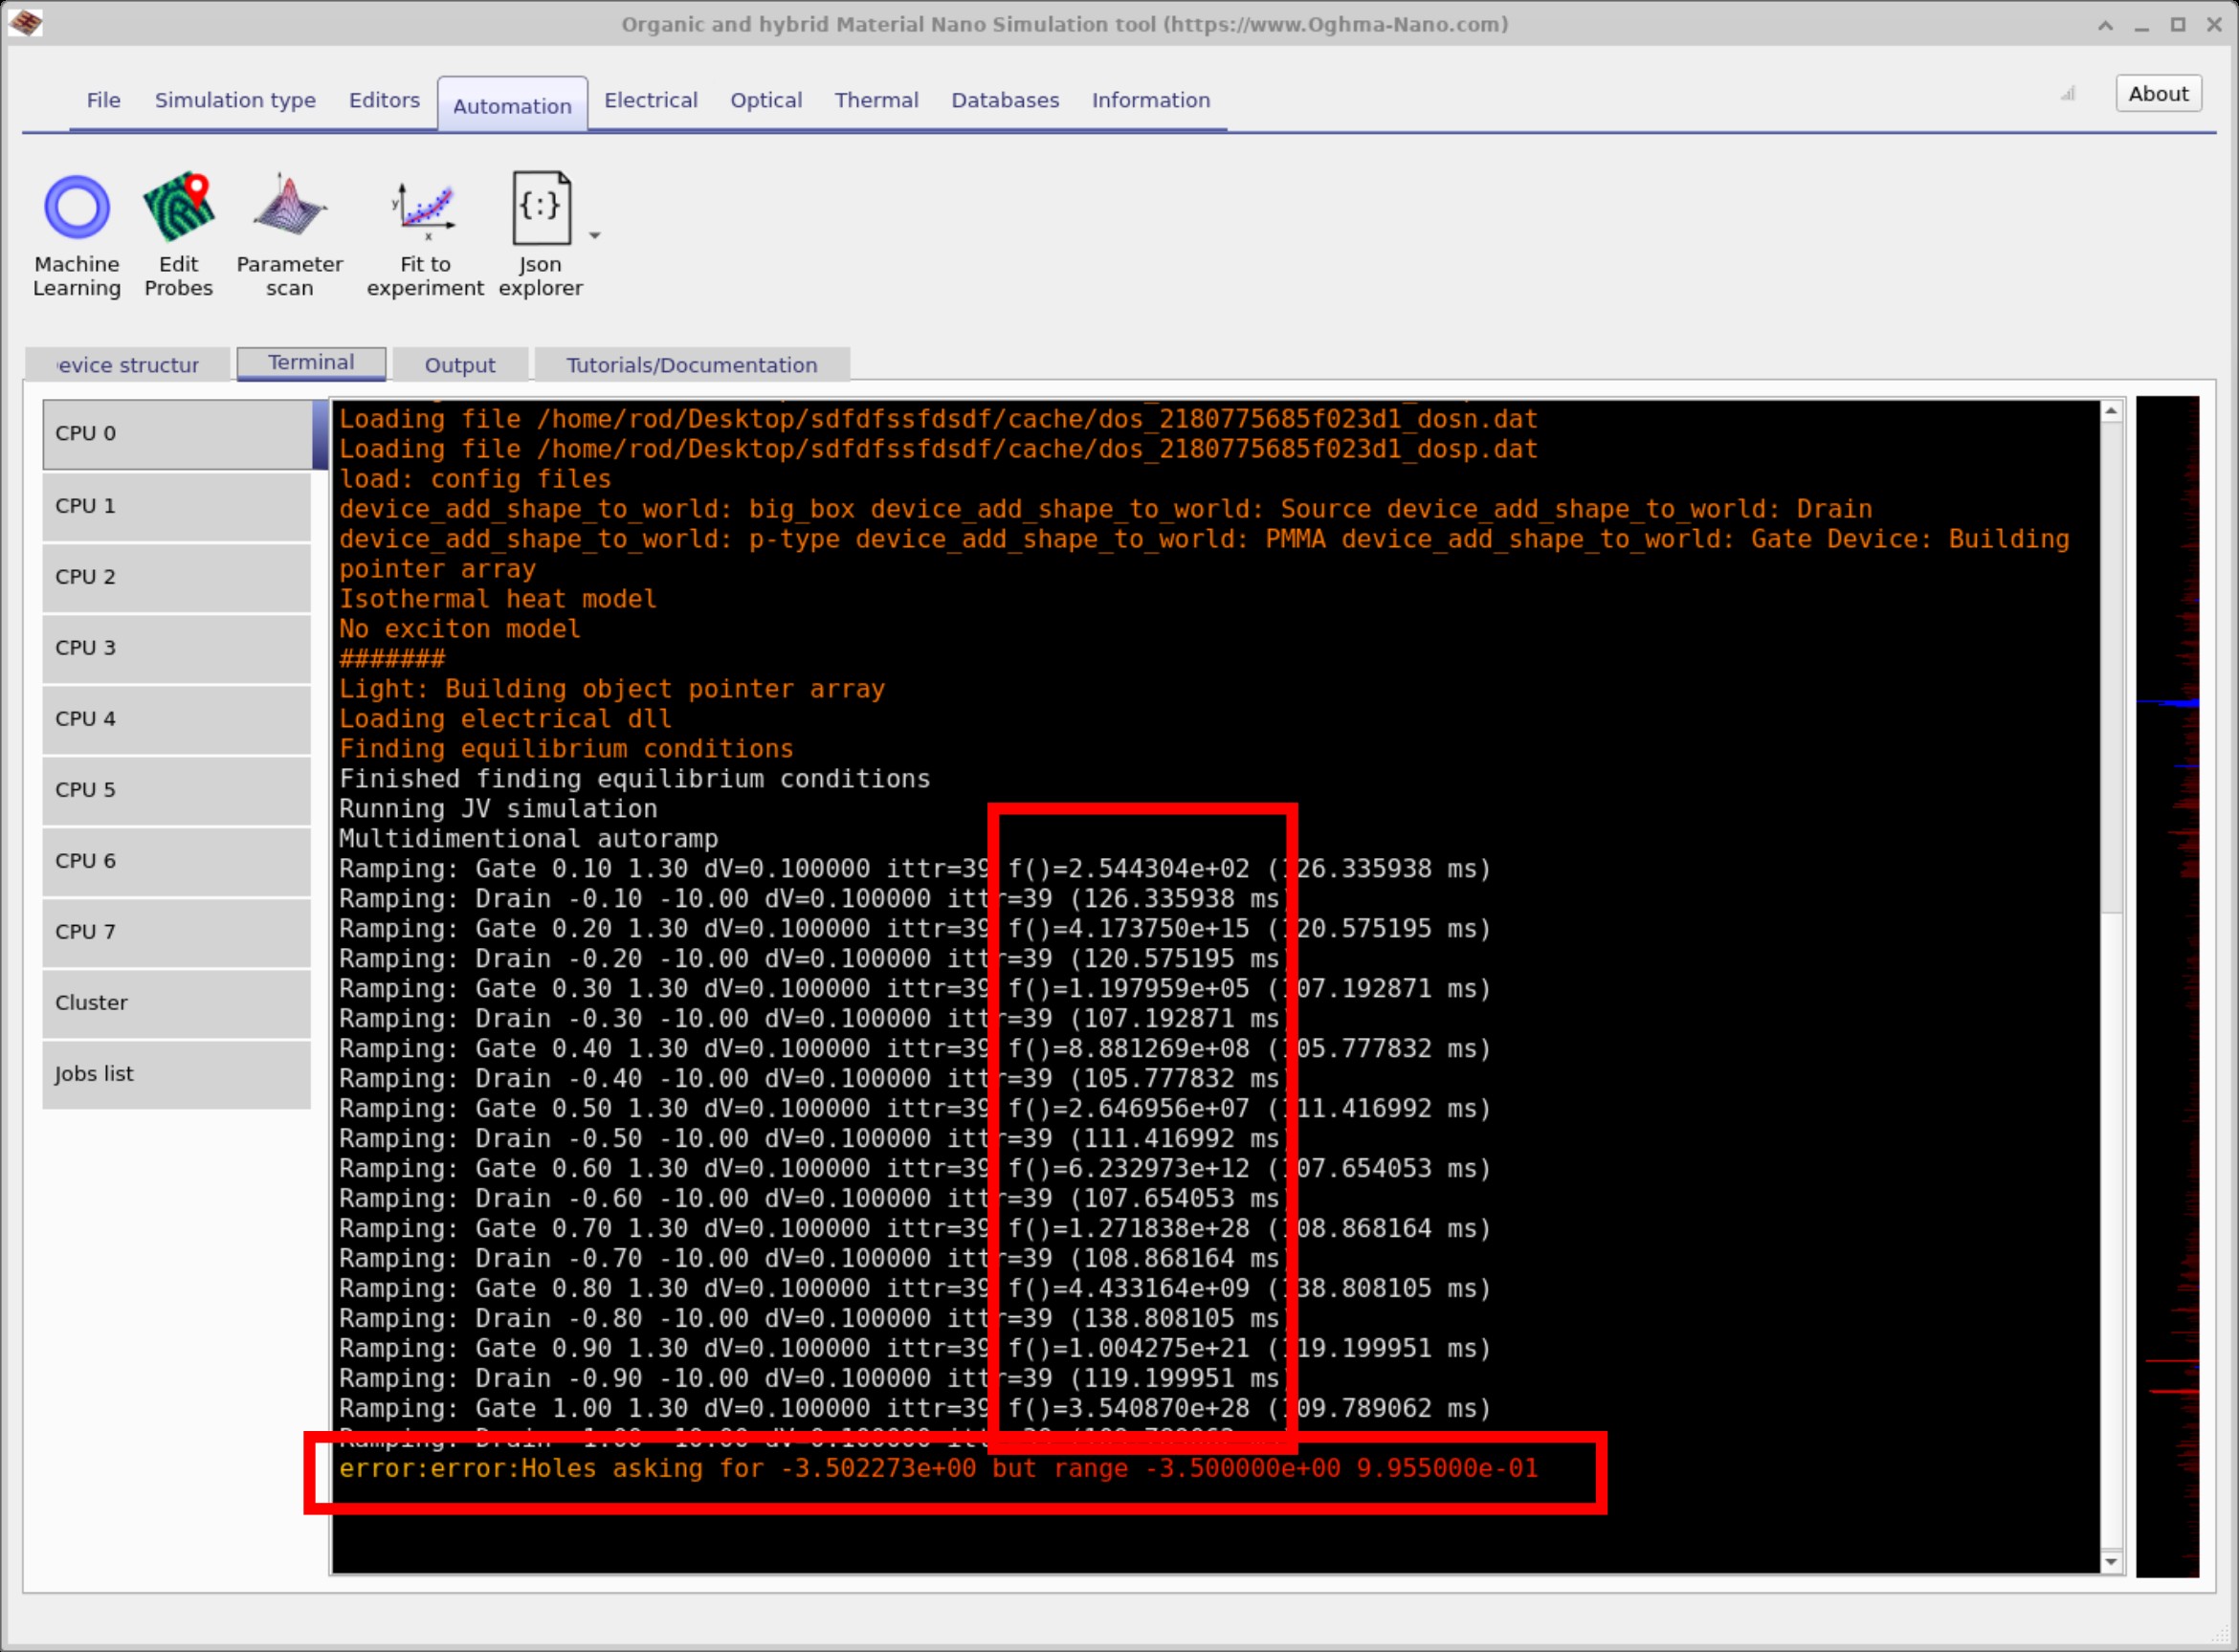
Červený obdélník vodorovně uspořádaný v grafu obvykle uvádí důvod, proč se výpočet nakonec přeruší: Holes asking for 3e5 but only defined in range [min, max]. To znamená, že vypočítaná úroveň kvazi-Fermiho energie překročila stanovený rozsah. Před spuštěním výpočtu model předem vytvoří tabulku vztahů, jako je závislost úrovně kvazi-Fermiho energie na hustotě nosičů v širokém energetickém rozsahu – a to dokonce v mnohem širším rozsahu, než by se dalo u zařízení běžně očekávat. Když se řešič stane nestabilním, může model vyžádat nereálné hodnoty, které výrazně přesahují tento rozsah; v tomto okamžiku již řešič není schopen vypočítat potřebné veličiny a výpočet se zastaví.Červený obdélník vodorovně uspořádaný v grafu obvykle uvádí důvod, proč se výpočet nakonec přeruší: Holes asking for 3e5 but only defined in range [min, max]. To znamená, že vypočítaná úroveň kvazi-Fermiho energie překročila stanovený rozsah. Před spuštěním výpočtu model předem vytvoří tabulku vztahů, jako je závislost úrovně kvazi-Fermiho energie na hustotě nosičů v širokém energetickém rozsahu – a to dokonce v mnohem širším rozsahu, než by se dalo u zařízení běžně očekávat. Když se řešič stane nestabilním, může model vyžádat nereálné hodnoty, které výrazně přesahují tento rozsah; v tomto okamžiku již řešič není schopen vypočítat potřebné veličiny a výpočet se zastaví.
Stručně řečeno, nastavením hodnoty mobility na nereálnou hodnotu (μ = 0) jsme „donutili“ rovnice, aby se chovaly způsobem, který nemá žádný fyzikální smysl, a proto numerická metoda selhává: objevují se velké zbytkové hodnoty, následuje požadavek na hodnoty, které nejsou obsaženy v předpočítaných tabulkách, a nakonec dojde k chybě. Je důležité si uvědomit, že tento výsledek není slabinou modelu ani chybou v softwaru. Zavedením nereálných parametrů je řešící algoritmus „dopraven“ do stavu, ve kterém neexistuje žádné matematicky nebo fyzikálně platné řešení, a proto nemůže poskytnout smysluplný výsledek.Stručně řečeno, nastavením hodnoty mobility na nereálnou hodnotu (μ = 0) jsme „donutili“ rovnice, aby se chovaly způsobem, který nemá žádný fyzikální smysl, a proto numerická metoda selhává: objevují se velké zbytkové hodnoty, následuje požadavek na hodnoty, které nejsou obsaženy v předpočítaných tabulkách, a nakonec dojde k chybě. Je důležité si uvědomit, že tento výsledek není slabinou modelu ani chybou v softwaru. Zavedením nereálných parametrů je řešící algoritmus „dopraven“ do stavu, ve kterém neexistuje žádné matematicky nebo fyzikálně platné řešení, a proto nemůže poskytnout smysluplný výsledek.
2. Nestabilita řešiče způsobená nerealisticky vysokou pohyblivostí.2. Nestabilita řešiče způsobená nerealisticky vysokou pohyblivostí.
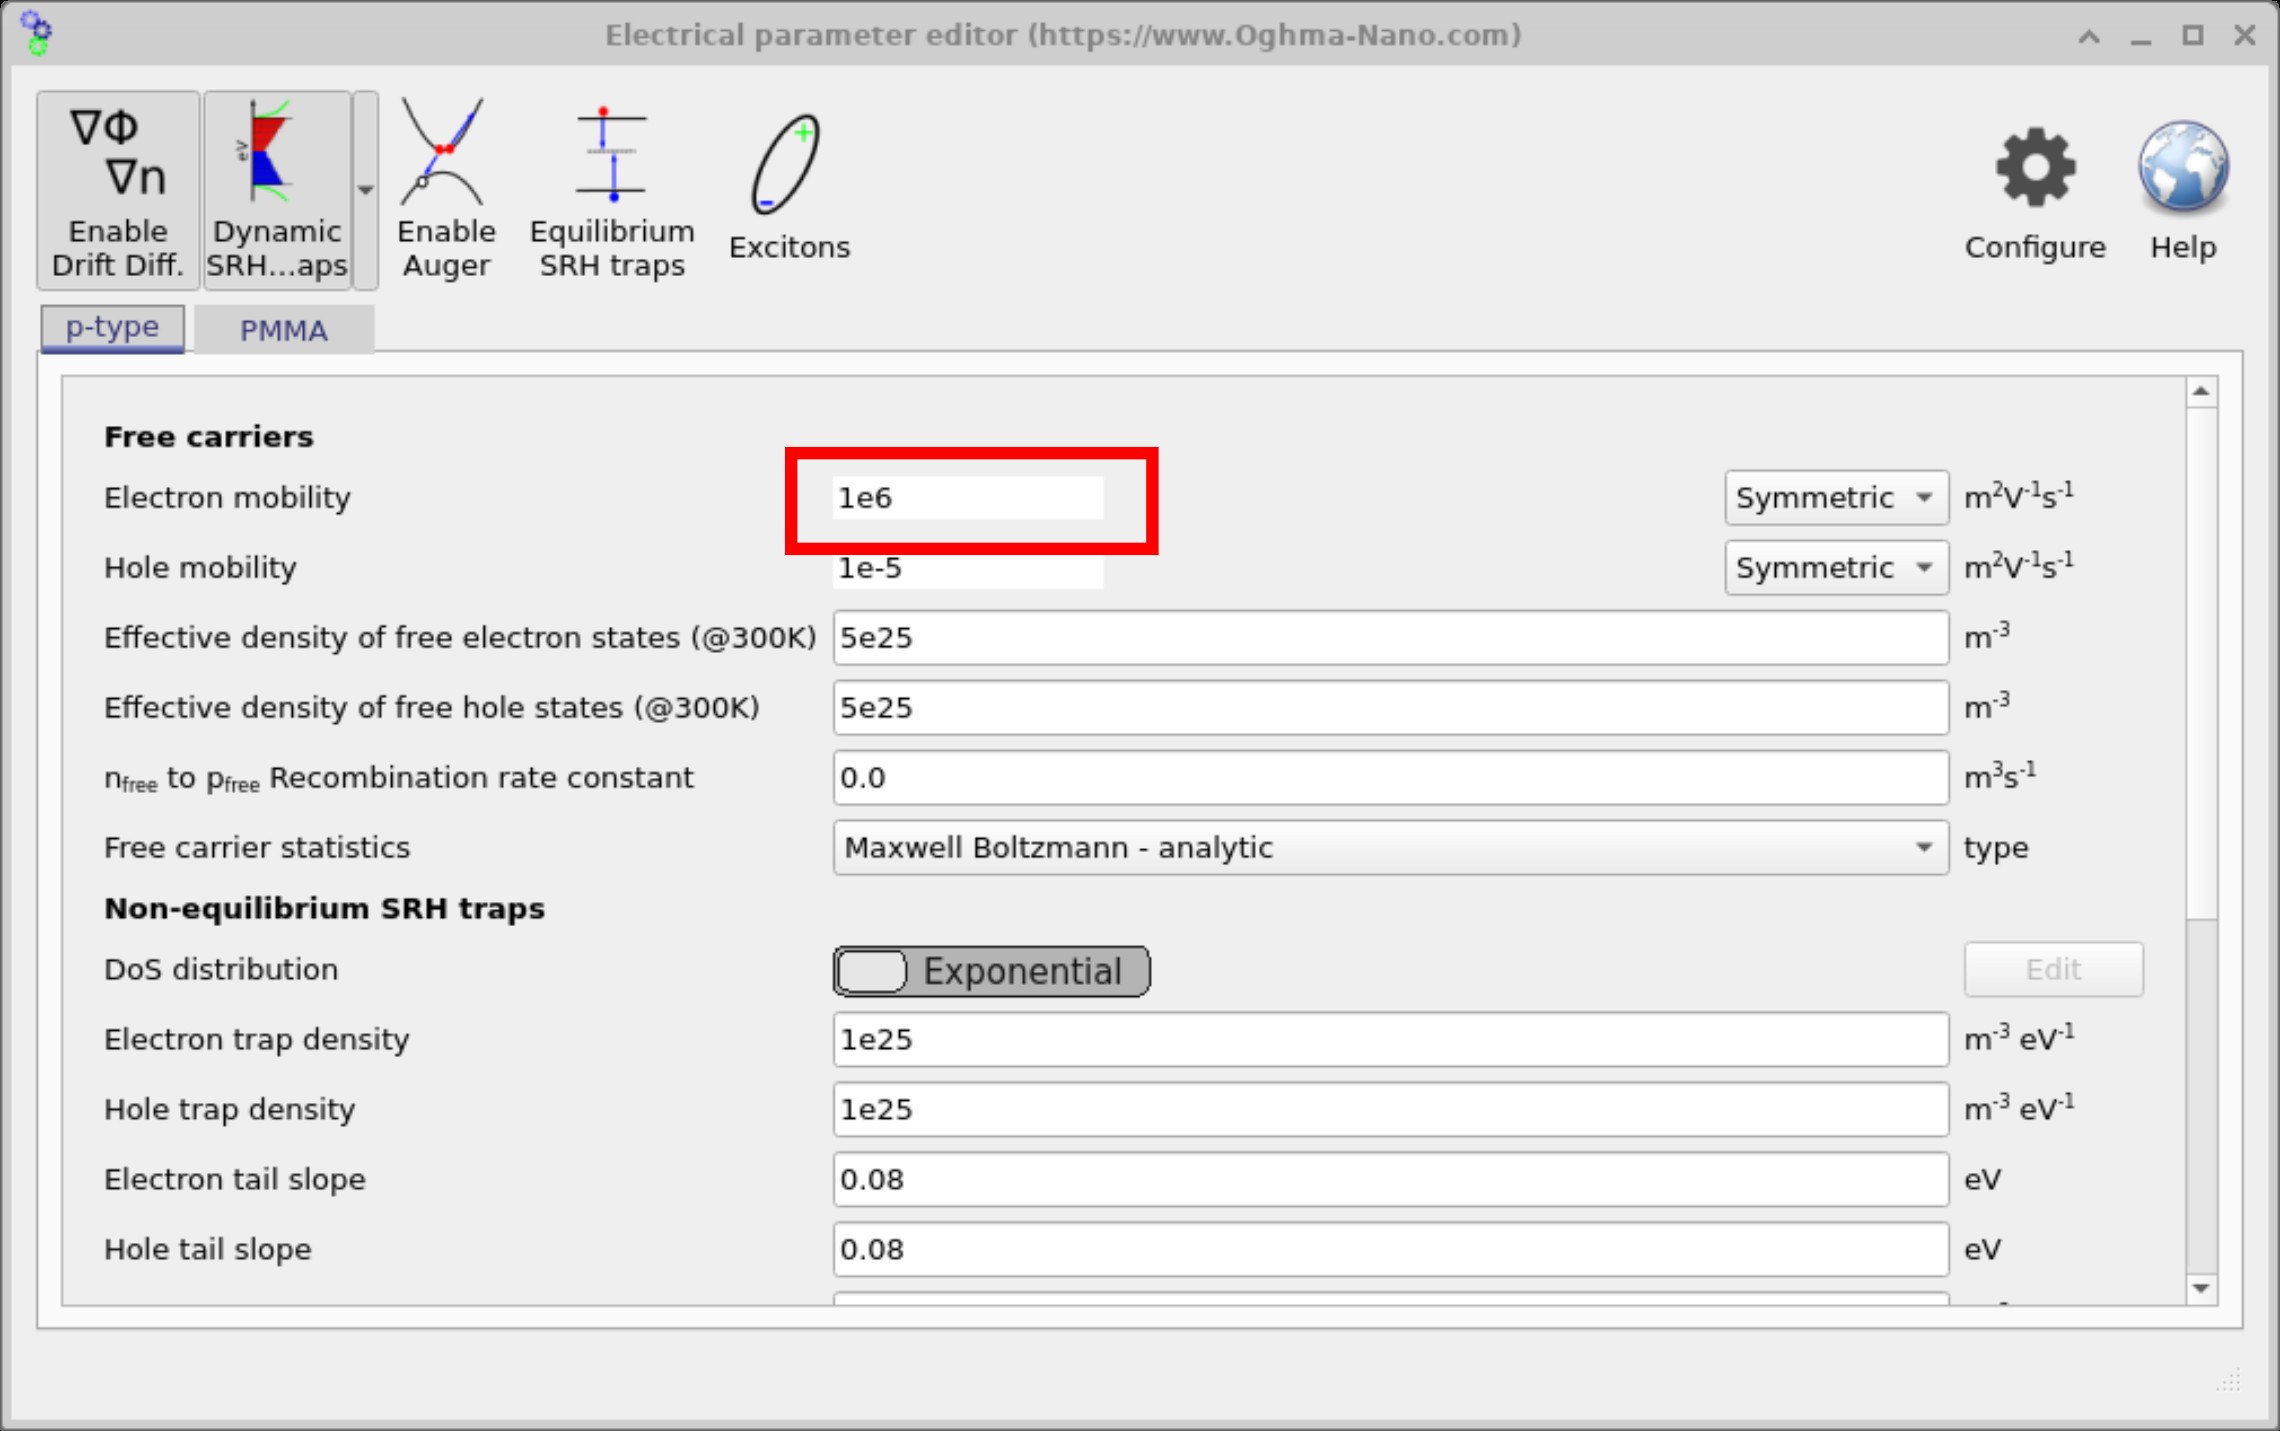
V tomto příkladu nastavíme pohyblivost nosičů na hodnotu μ = 1×10⁶ m²·V⁻¹·s⁻¹. Jedná se o záměrně nereálnou hodnotu pro model driftu a difuze polovodiče: takto vysoká hodnota by se spíše vyskytovala u kovových vodivých režimů než u skokové/pásmové dopravy v organických nebo běžných polovodičích. V praxi byste pro simulace OFET nepoužívali takto vysokou hodnotu.V tomto příkladu nastavíme pohyblivost nosičů na hodnotu μ = 1×10⁶ m²·V⁻¹·s⁻¹. Jedná se o záměrně nereálnou hodnotu pro model driftu a difuze polovodiče: takto vysoká hodnota by se spíše vyskytovala u kovových vodivých režimů než u skokové/pásmové dopravy v organických nebo běžných polovodičích. V praxi byste pro simulace OFET nepoužívali takto vysokou hodnotu.
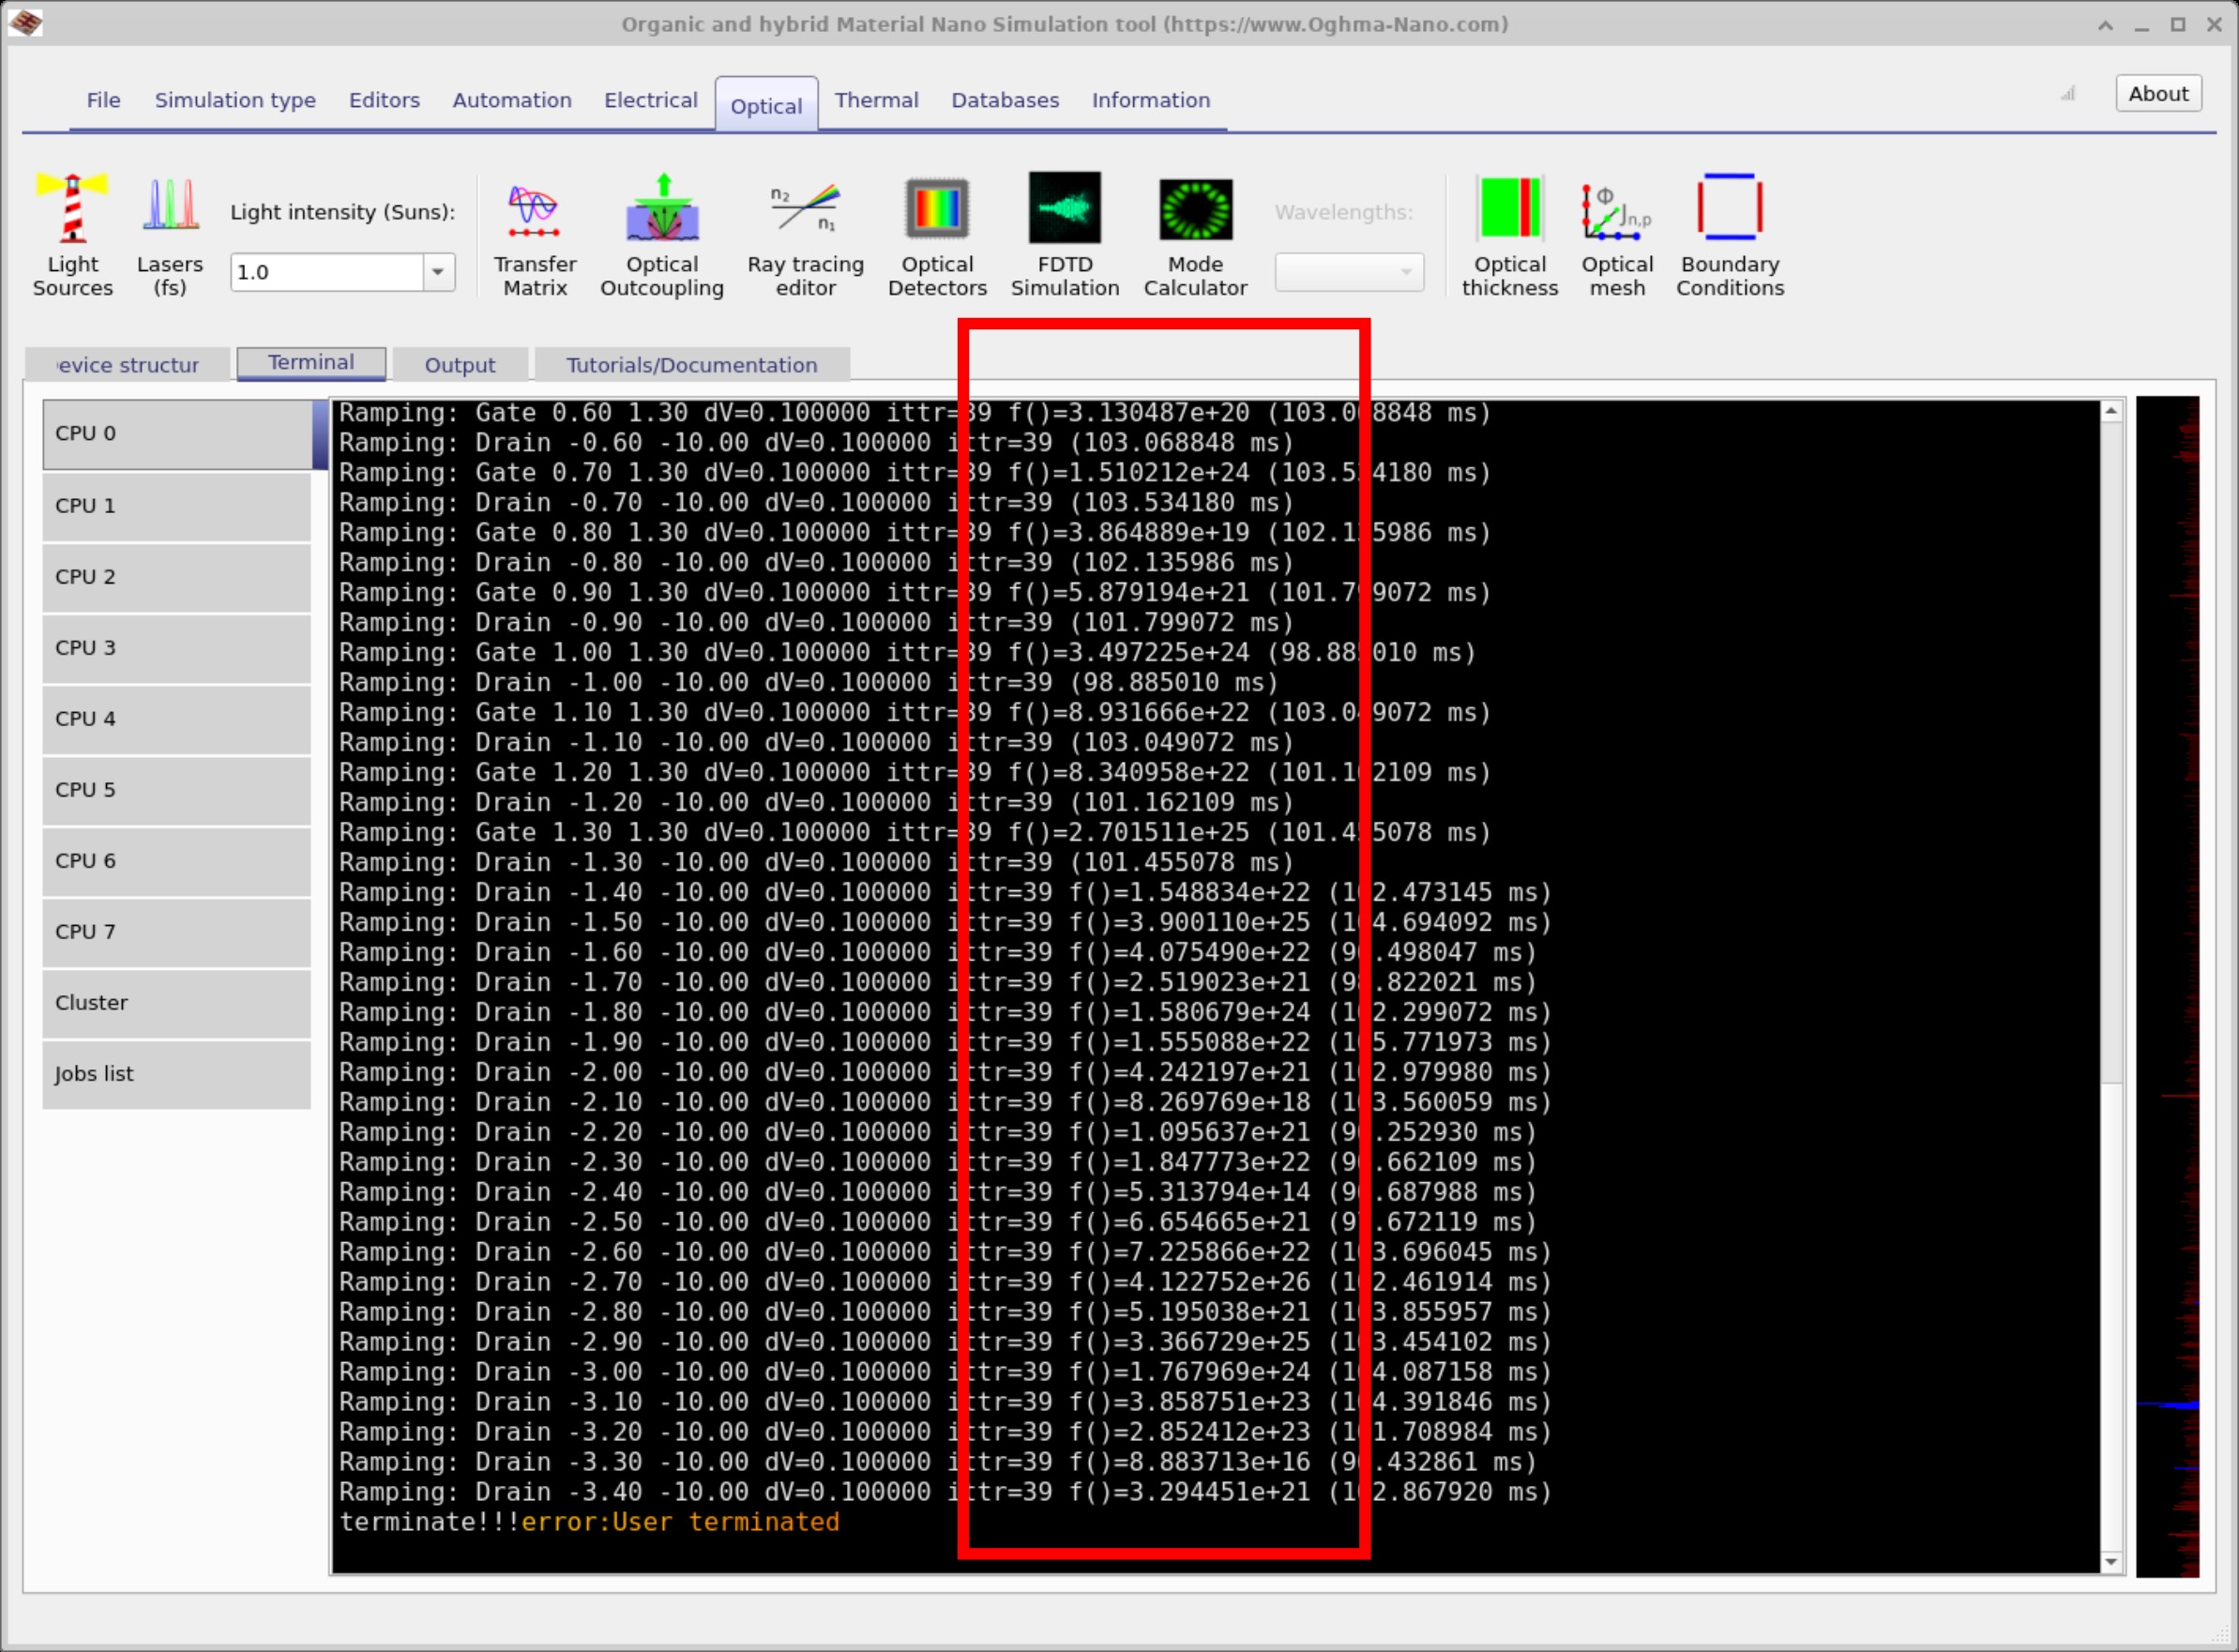
Pokud spustíte simulaci s tímto nastavením, můžete pozorovat, že algoritmus má potíže s konvergencí. V okně, které zobrazuje zbytkové hodnoty (označeno f()), uvidíte extrémně velké chyby – například 1e24, 1e19, 1e21 –, které se nezmenšují. Je normální, že jsou zbytkové hodnoty v prvních několika iteracích vyšší, protože algoritmus hledá stabilní stav, ale měly by se rychle ustálit na malých hodnotách. Trvalé velké zbytkové hodnoty jsou jasným ukazatelem, že se systém stal numericky nestabilní nebo fyzikálně nerealistický v důsledku zvolených parametrů.Pokud spustíte simulaci s tímto nastavením, můžete pozorovat, že algoritmus má potíže s konvergencí. V okně, které zobrazuje zbytkové hodnoty (označeno f()), uvidíte extrémně velké chyby – například 1e24, 1e19, 1e21 –, které se nezmenšují. Je normální, že jsou zbytkové hodnoty v prvních několika iteracích vyšší, protože algoritmus hledá stabilní stav, ale měly by se rychle ustálit na malých hodnotách. Trvalé velké zbytkové hodnoty jsou jasným ukazatelem, že se systém stal numericky nestabilní nebo fyzikálně nerealistický v důsledku zvolených parametrů.
Závěr: vyhněte se nereálně vysokým hodnotám pohyblivosti. Příliš vysoké transportní koeficienty způsobují, že systém parciálních diferenciálních rovnic je velmi „tuhý“, což vede ke špatné podmíněnosti a nekonvergenci. Používejte fyzicky přiměřené hodnoty μ pro váš materiál a opakujte výpočet s mírnějšími kroky, abyste obnovili stabilní chování.Závěr: vyhněte se nereálně vysokým hodnotám pohyblivosti. Příliš vysoké transportní koeficienty způsobují, že systém parciálních diferenciálních rovnic je velmi „tuhý“, což vede ke špatné podmíněnosti a nekonvergenci. Používejte fyzicky přiměřené hodnoty μ pro váš materiál a opakujte výpočet s mírnějšími kroky, abyste obnovili stabilní chování.
3. Nevhodná konstrukce zařízení a nevyřešené kontaktní problémy.3. Nevhodná konstrukce zařízení a nevyřešené kontaktní problémy.
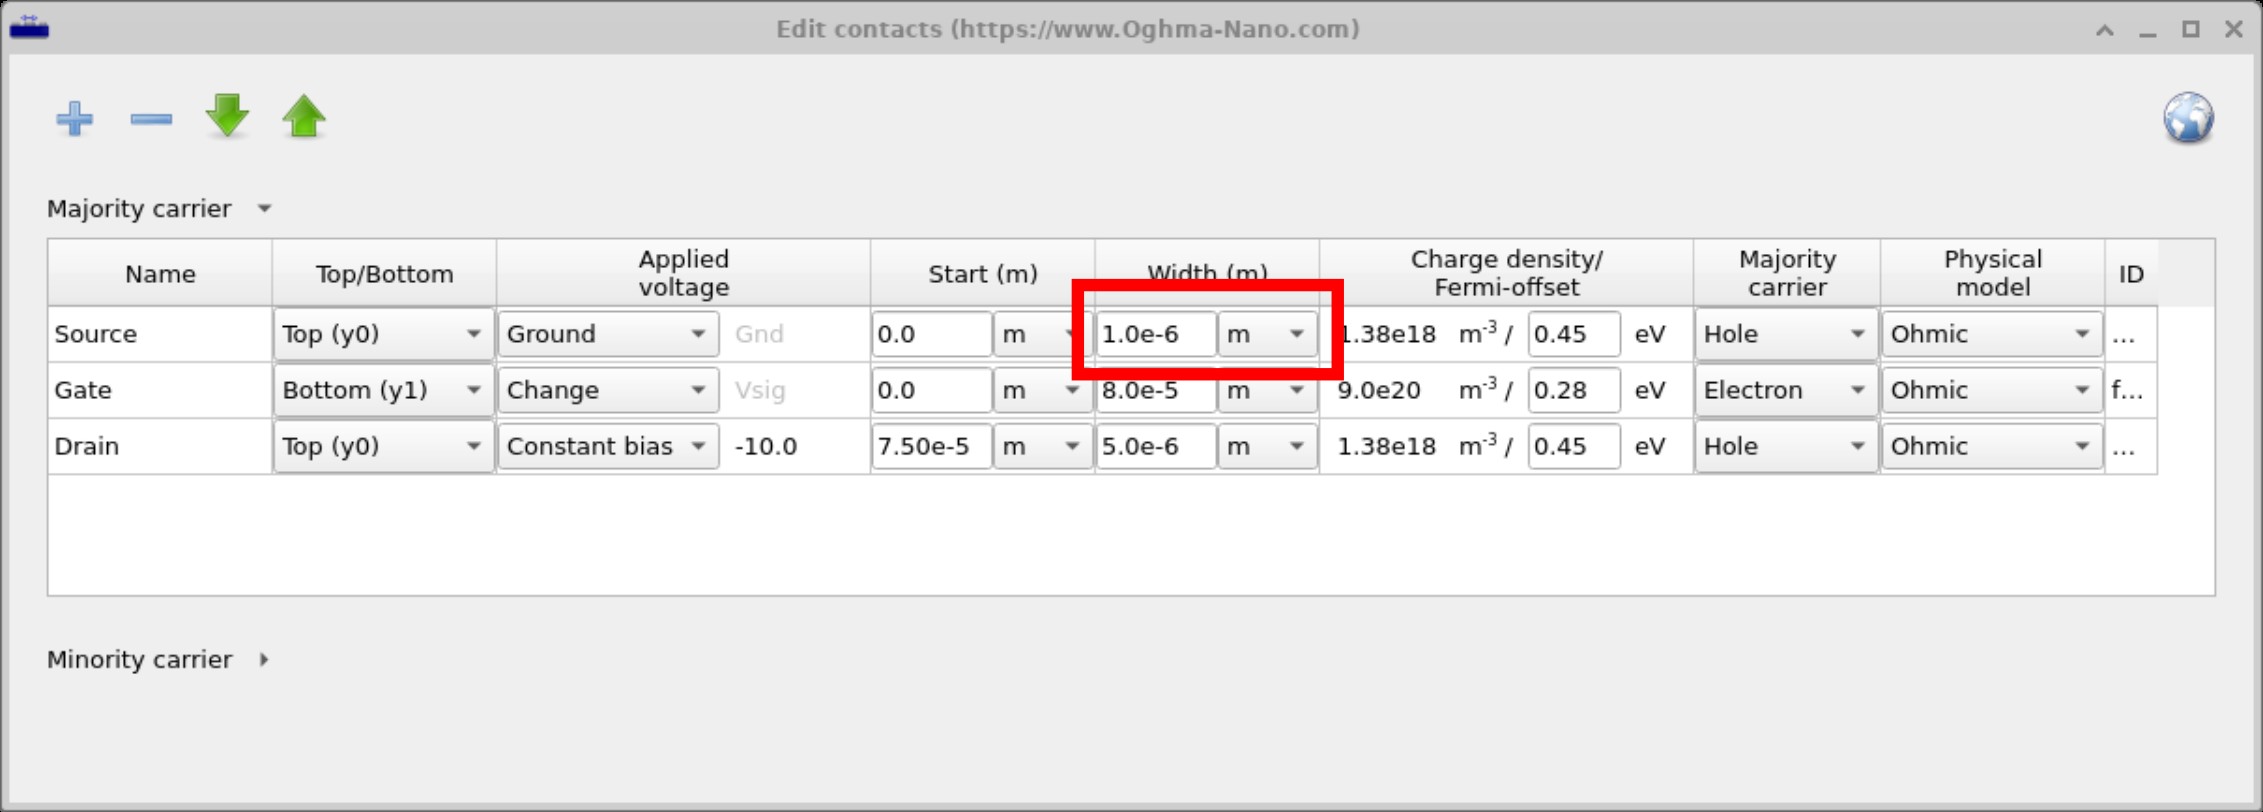
V tomto příkladu otevřeme editor kontaktů a nastavíme šířku kontaktu zdroje na velmi malou hodnotu (viz ??), konkrétně na jeden mikron. Na první pohled se to nemusí zdát jako problém, ale vytváří to jemný problém: simulace je založena na síti založené na metodě konečných diferencí, kde se veličiny, jako je elektrické pole a hustota nosičů náboje, počítají pouze v definovaných bodech sítě.V tomto příkladu otevřeme editor kontaktů a nastavíme šířku kontaktu zdroje na velmi malou hodnotu (viz ??), konkrétně na jeden mikron. Na první pohled se to nemusí zdát jako problém, ale vytváří to jemný problém: simulace je založena na síti založené na metodě konečných diferencí, kde se veličiny, jako je elektrické pole a hustota nosičů náboje, počítají pouze v definovaných bodech sítě.
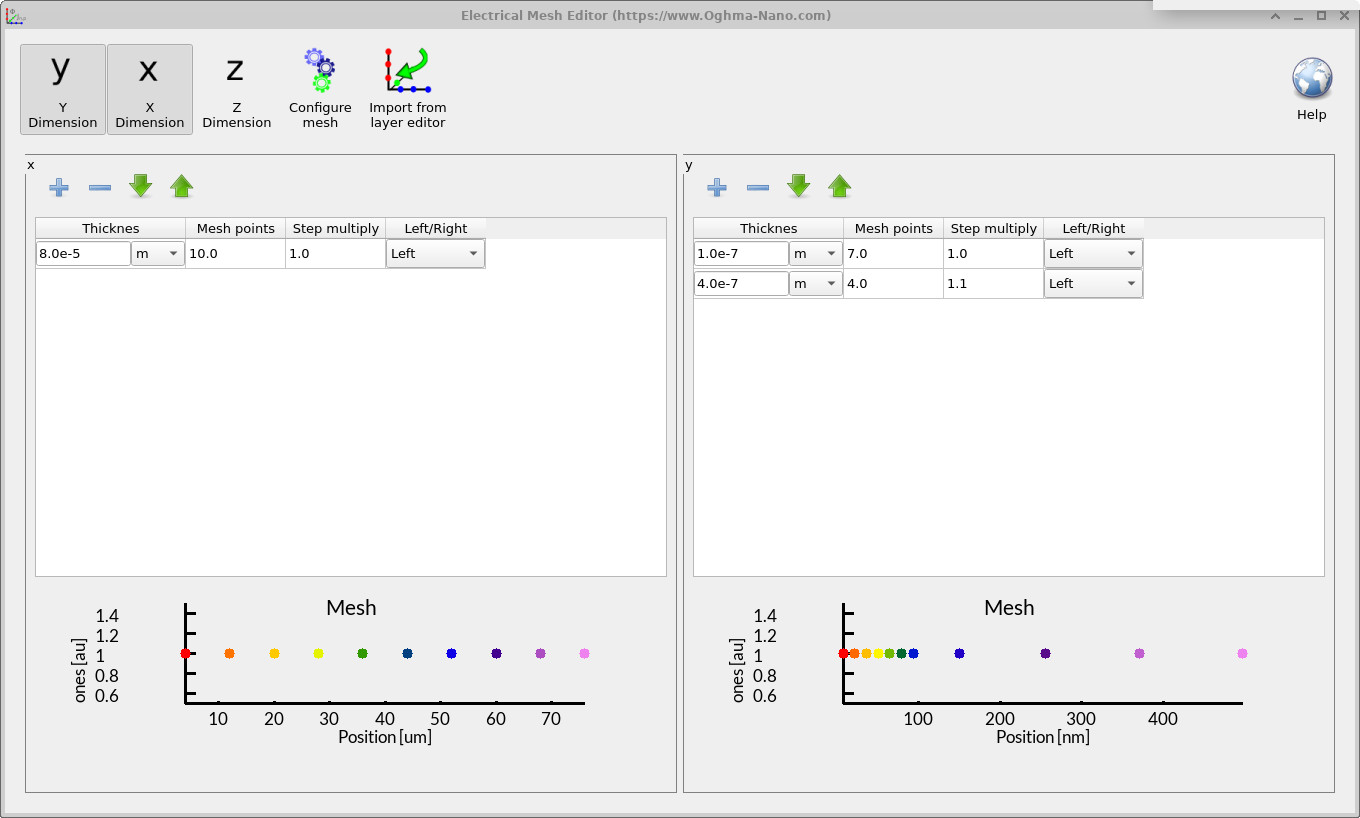
Pokud si prohlédnete nástroj Electrical Mesh Editor (najdete ho v záložce Electrical), zjistíte, že tento ultratenký kontakt o tloušťce jednoho mikrometru se nachází mezi body mřížky (viz ??). V důsledku toho je tento kontakt efektivně „přehlédnut“ konečně diferenční mřížkou a nikdy není správně aplikován na strukturu zařízení. Tím vzniká nesoulad mezi definovanou geometrií a numerickou mřížkou, což brání konvergenci simulace.Pokud si prohlédnete nástroj Electrical Mesh Editor (najdete ho v záložce Electrical), zjistíte, že tento ultratenký kontakt o tloušťce jednoho mikrometru se nachází mezi body mřížky (viz ??). V důsledku toho je tento kontakt efektivně „přehlédnut“ konečně diferenční mřížkou a nikdy není správně aplikován na strukturu zařízení. Tím vzniká nesoulad mezi definovanou geometrií a numerickou mřížkou, což brání konvergenci simulace.
Chcete-li tento problém vyřešit, můžete buď zvětšit tloušťku kontaktní plochy tak, aby překrývala alespoň jeden uzel sítě, nebo zvýšit hustotu sítě (tj. přidat více uzlů) v síti založené na metodě konečných diferencí, aby byla kontaktní plocha správně zachycena.Chcete-li tento problém vyřešit, můžete buď zvětšit tloušťku kontaktní plochy tak, aby překrývala alespoň jeden uzel sítě, nebo zvýšit hustotu sítě (tj. přidat více uzlů) v síti založené na metodě konečných diferencí, aby byla kontaktní plocha správně zachycena.
4. Hustota sítě, konvergence a nadměrné zpřesnění.4. Hustota sítě, konvergence a nadměrné zpřesnění.
Běžný mylný názor, který se objevuje při práci s metodou konečných diferencí, je, že čím více uzlových bodů v síti, tím přesnější výsledky. Často se uvažuje takto: „pět uzlových bodů musí vést ke špatným výsledkům, ale tisíc už musí vést k vynikajícím výsledkům.“ V praxi tomu tak ale není.Běžný mylný názor, který se objevuje při práci s metodou konečných diferencí, je, že čím více uzlových bodů v síti, tím přesnější výsledky. Často se uvažuje takto: „pět uzlových bodů musí vést ke špatným výsledkům, ale tisíc už musí vést k vynikajícím výsledkům.“ V praxi tomu tak ale není.
OghmaNano využívá metodu diskretizace známou jako Scharfetter–Gummelova metoda, která přesně interpoluje veličiny, jako je hustota nosičů a potenciál, mezi body v síti. Řešič se nespoléhá na jednoduché předpoklady o lineárním chování mezi uzly; místo toho používá exponenciální aproximační přístup, který s vysokou přesností zachycuje fyziku transportu, a to i v relativně hrubých sítích. To znamená, že můžete dosáhnout dobré přesnosti s překvapivě malým počtem bodů.OghmaNano využívá metodu diskretizace známou jako Scharfetter–Gummelova metoda, která přesně interpoluje veličiny, jako je hustota nosičů a potenciál, mezi body v síti. Řešič se nespoléhá na jednoduché předpoklady o lineárním chování mezi uzly; místo toho používá exponenciální aproximační přístup, který s vysokou přesností zachycuje fyziku transportu, a to i v relativně hrubých sítích. To znamená, že můžete dosáhnout dobré přesnosti s překvapivě malým počtem bodů.
Zvýšení hustoty sítě neznamená pouze prodloužení doby výpočtu – může ve skutečnosti snížit stabilitu a přesnost. Jemnější síť generuje rozsáhlejší systém rovnic, čímž se numerický problém stává obtížněji řešitelným. V důsledku toho se matice stává „tuhší“, zbytkové členy se mohou zvětšit a řešič může mít potíže s konvergencí.Zvýšení hustoty sítě neznamená pouze prodloužení doby výpočtu – může ve skutečnosti snížit stabilitu a přesnost. Jemnější síť generuje rozsáhlejší systém rovnic, čímž se numerický problém stává obtížněji řešitelným. V důsledku toho se matice stává „tuhší“, zbytkové členy se mohou zvětšit a řešič může mít potíže s konvergencí.
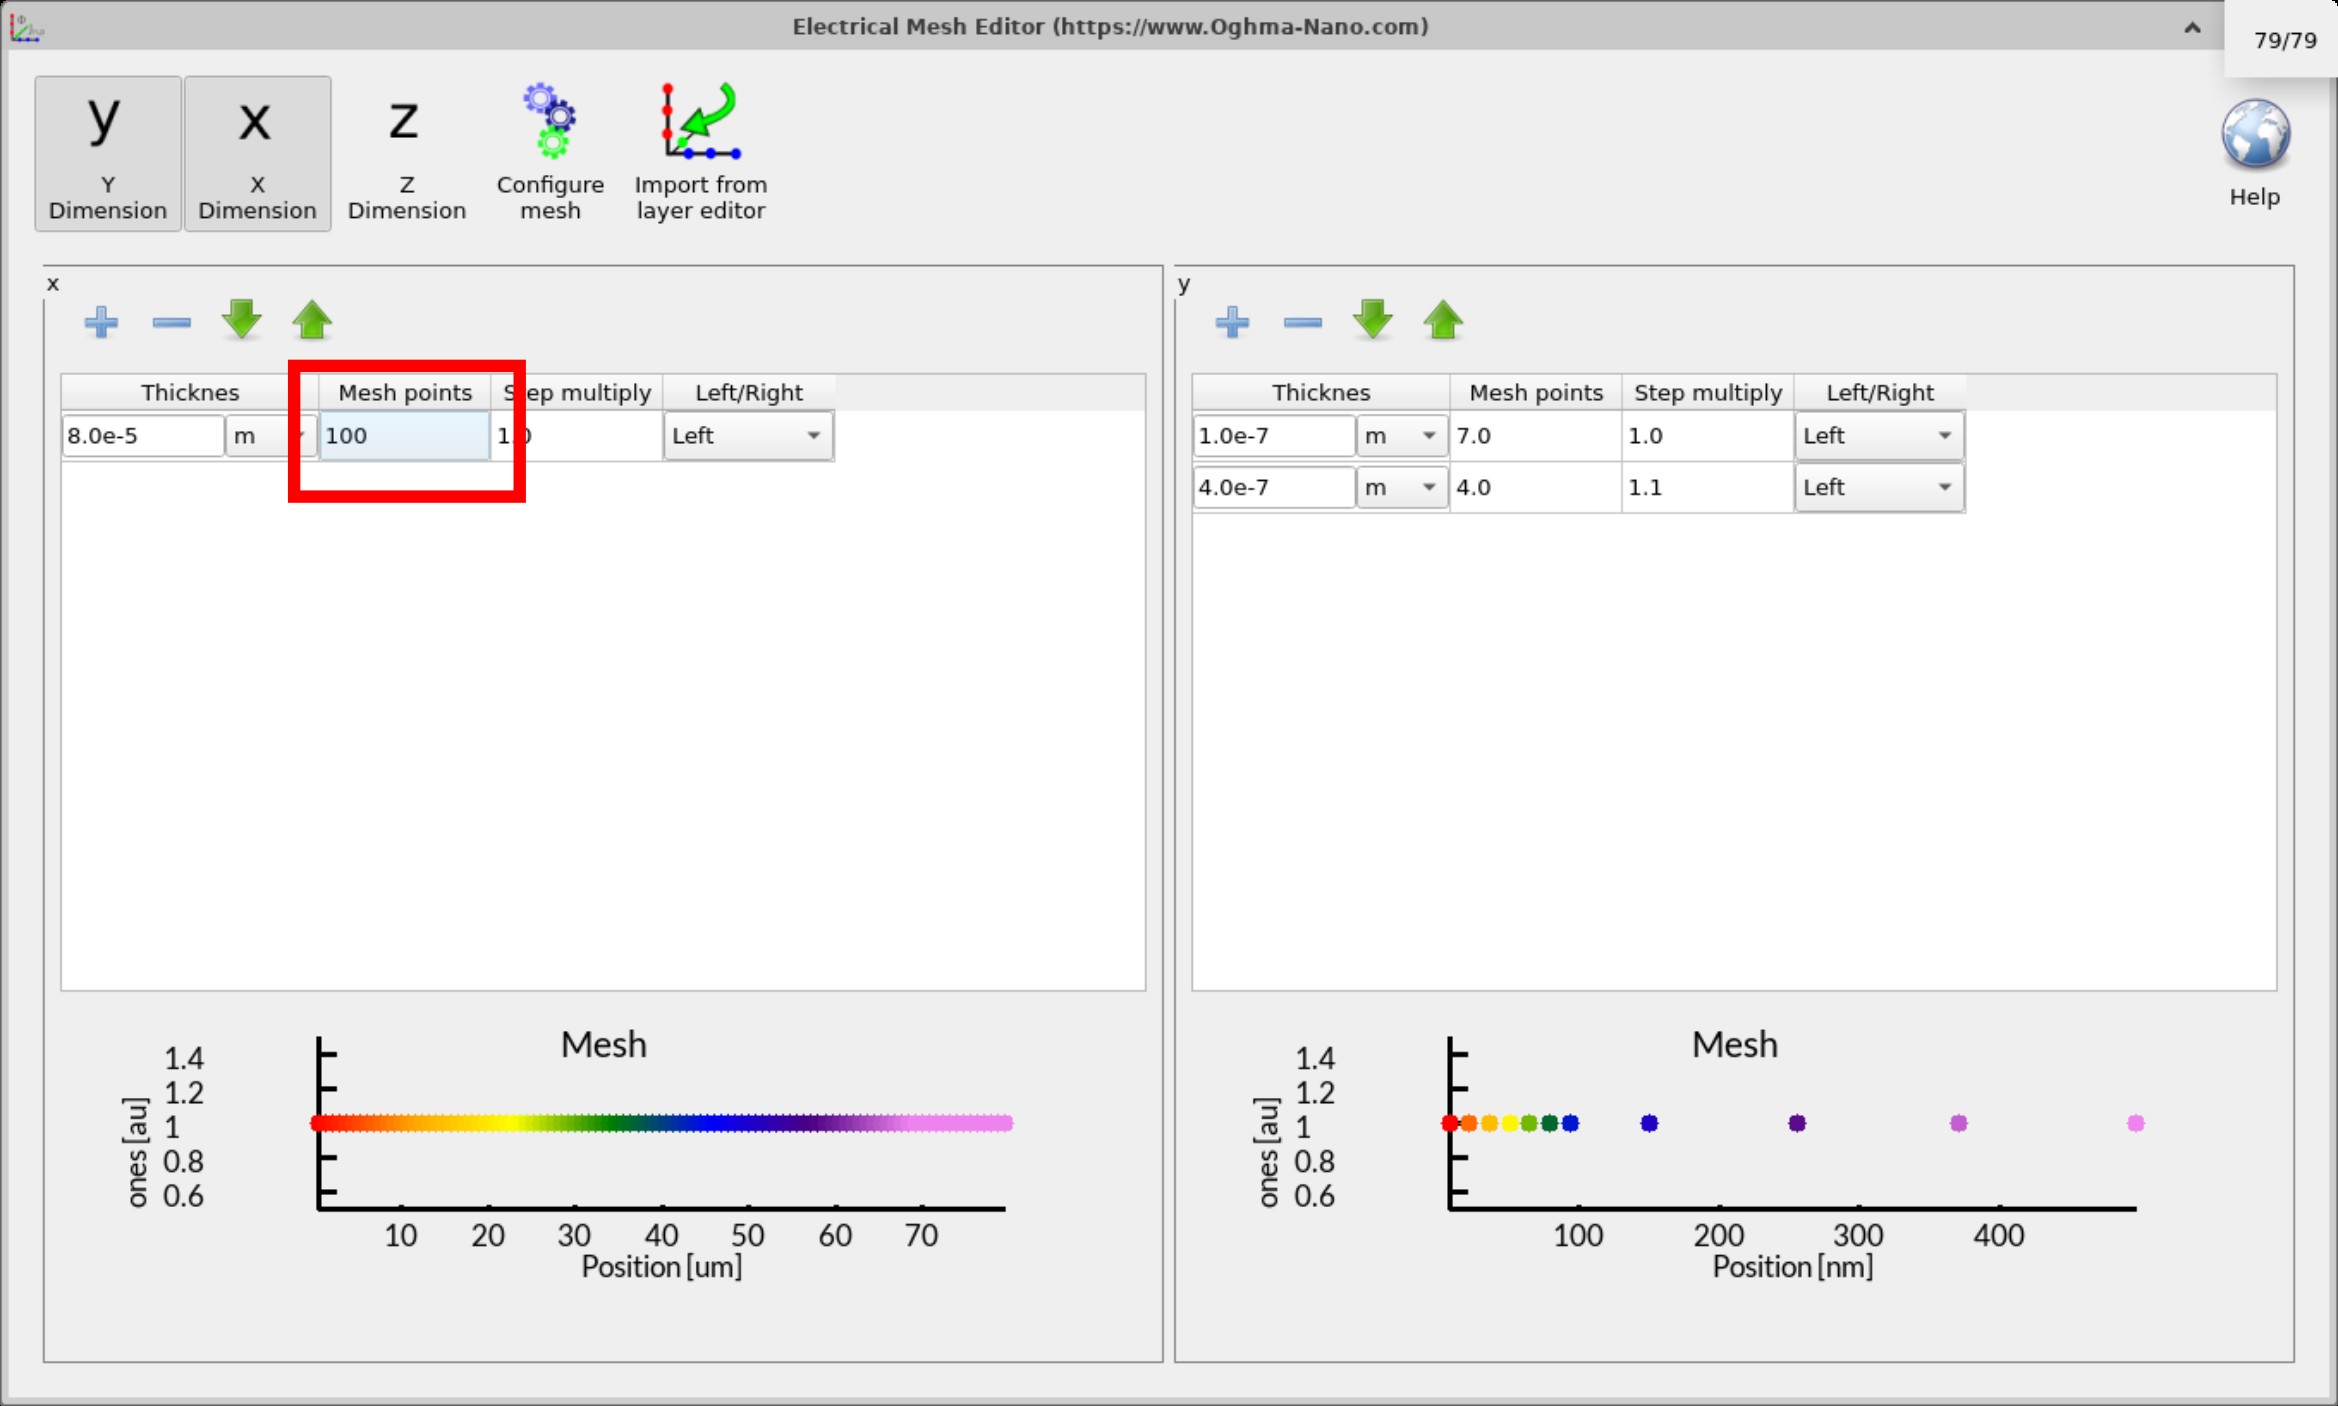
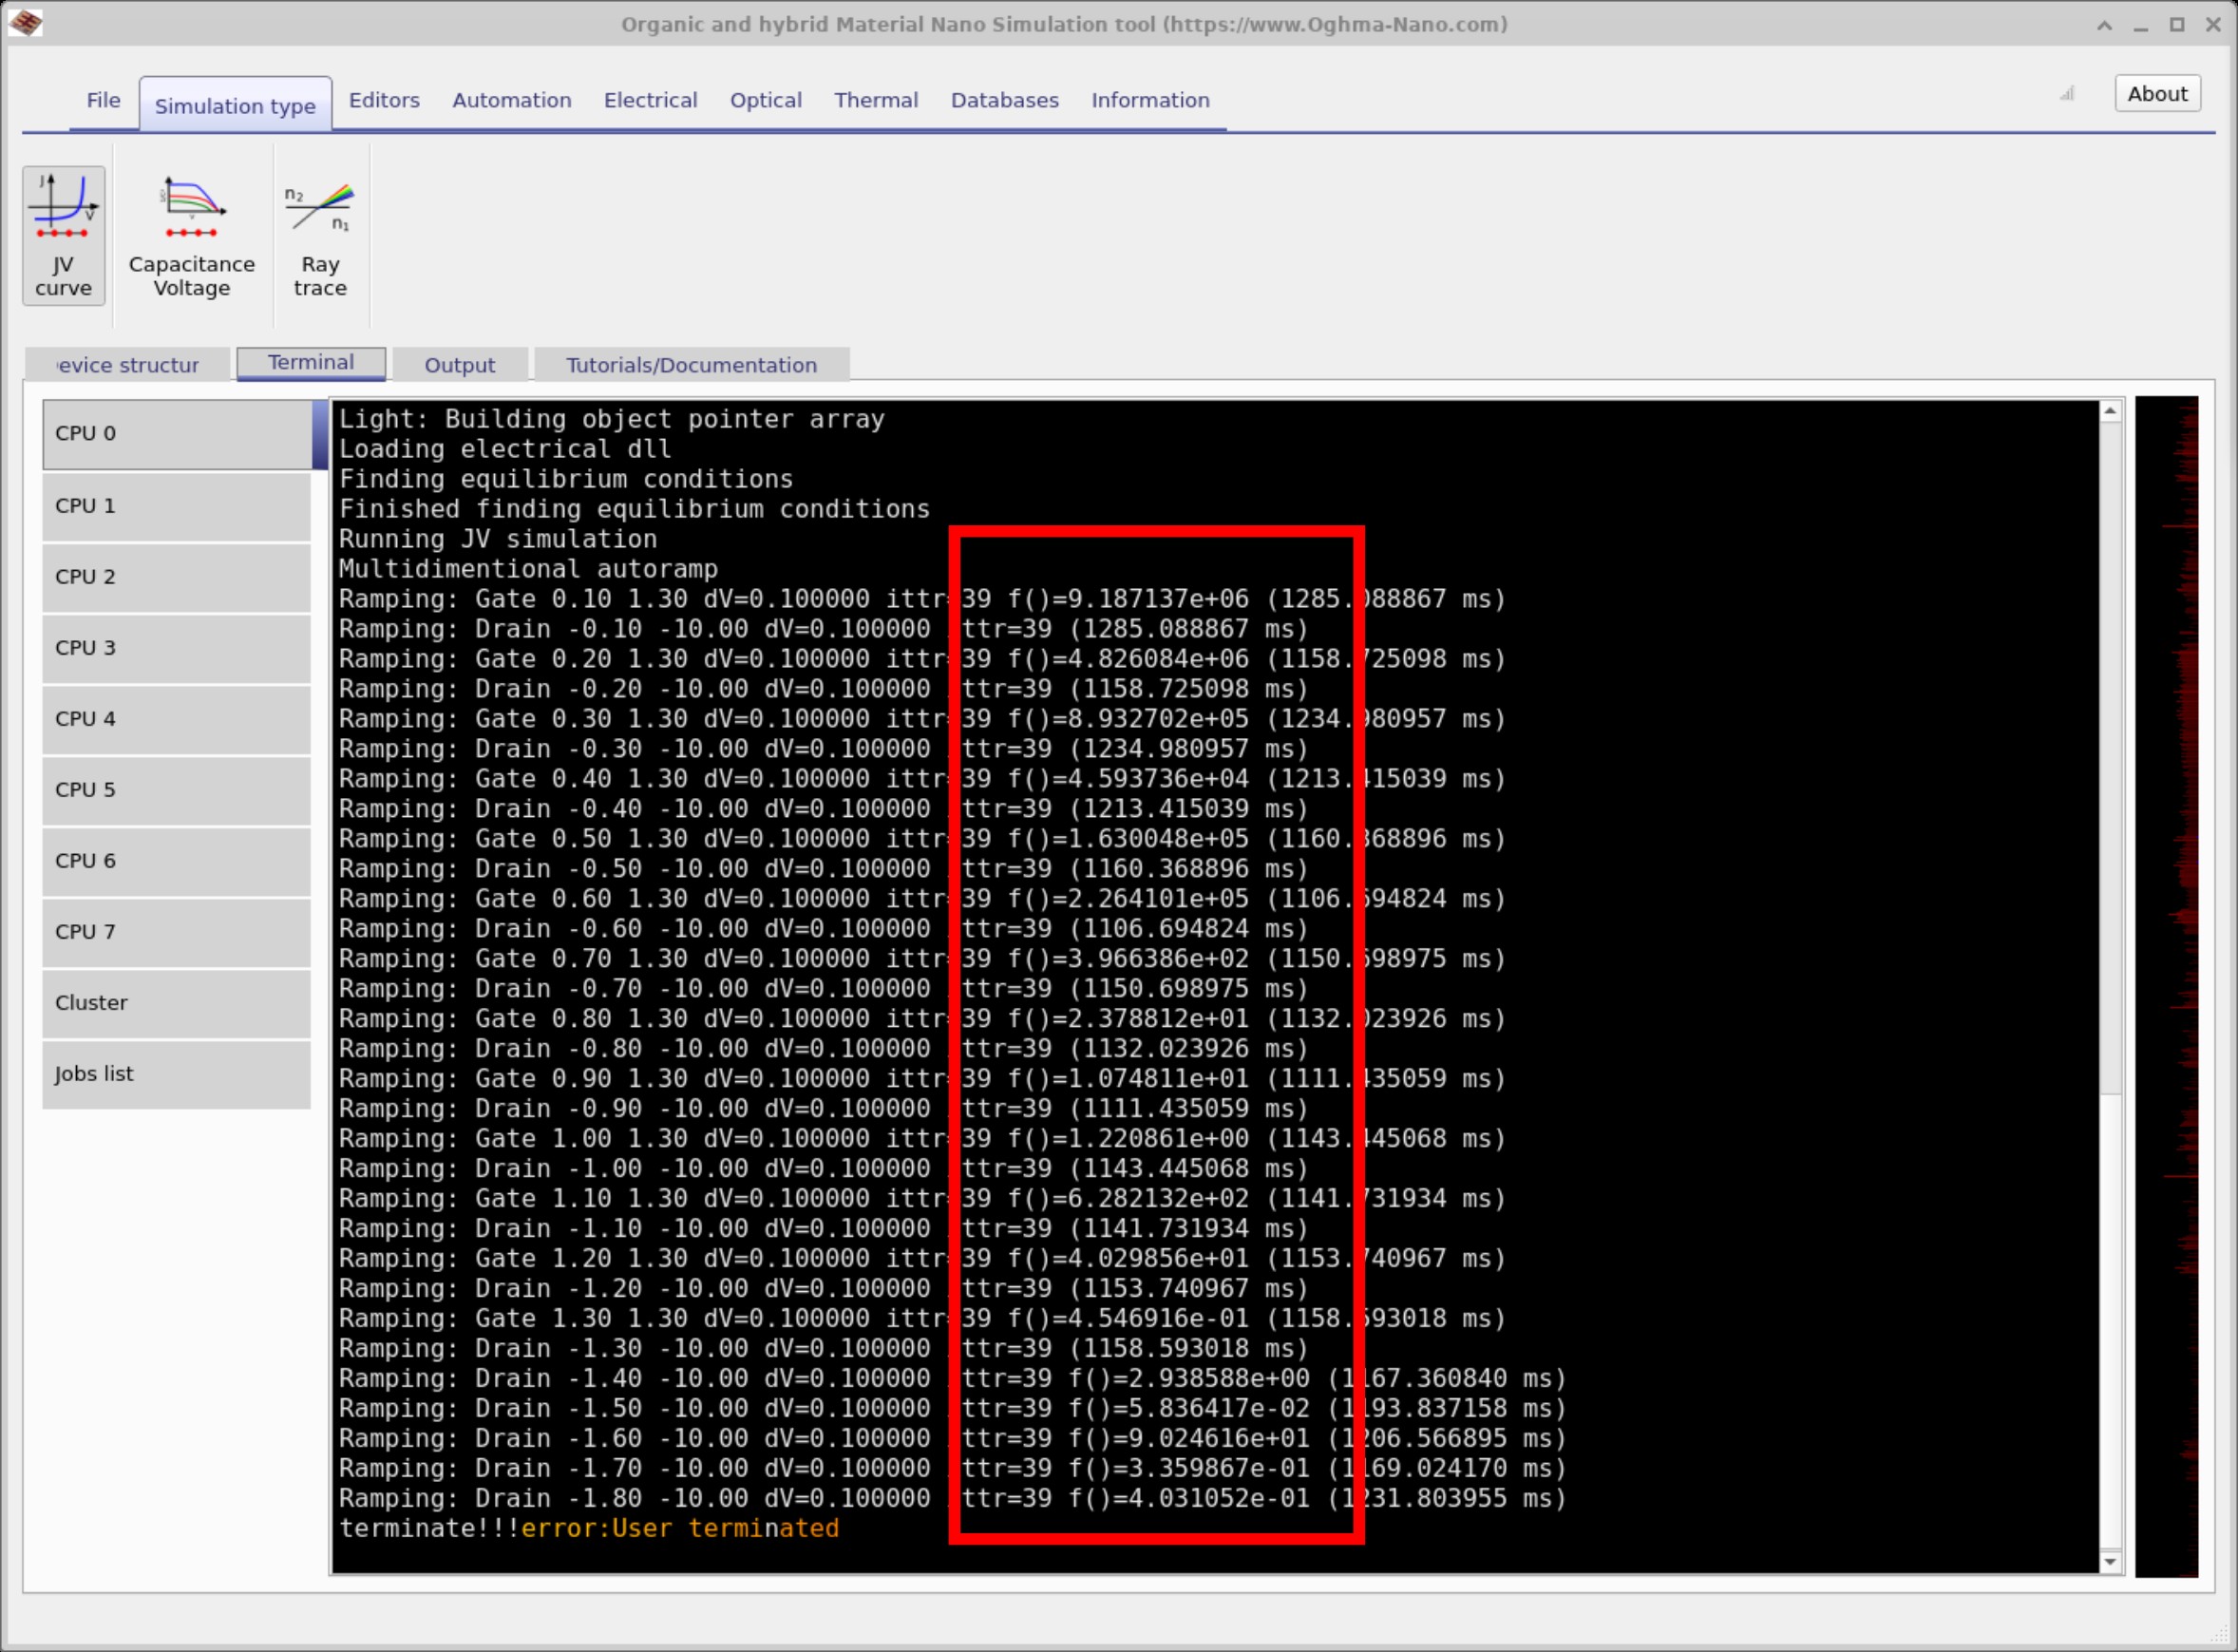
Vždy existuje kompromis mezi přesným modelováním fyzikálních jevů, udržováním rozumné doby simulace a minimalizací zbytečných numerických chyb. Následující obrázky to ilustrují: při použití 100 bodů v síti po celém zařízení vykazuje řešič zpočátku velmi velké zbytkové hodnoty (např. 1e6, 1e5). Až po mnoha iteracích se hodnoty stabilizují na rozumné úrovni f(). Tato nestabilita vzniká proto, že je síť příliš jemná, což ztěžuje řešiči zpracování systému.Vždy existuje kompromis mezi přesným modelováním fyzikálních jevů, udržováním rozumné doby simulace a minimalizací zbytečných numerických chyb. Následující obrázky to ilustrují: při použití 100 bodů v síti po celém zařízení vykazuje řešič zpočátku velmi velké zbytkové hodnoty (např. 1e6, 1e5). Až po mnoha iteracích se hodnoty stabilizují na rozumné úrovni f(). Tato nestabilita vzniká proto, že je síť příliš jemná, což ztěžuje řešiči zpracování systému.
👉 Další kroky:👉 Další kroky:
- Vraťte se k úvodu do organické elektroniky, kde najdete obsáhlejší přehled dané problematiky.Vraťte se k úvodu do organické elektroniky, kde najdete obsáhlejší přehled dané problematiky.