

Mahuliste heteroliidete morfoloogia modelleerimine 2D-elektrijuhtivate lõikude abil.Mahuliste heteroliidete morfoloogia modelleerimine 2D-elektrijuhtivate lõikude abil.
https://doi.org/10.4208/cicp.OA-2022-01151. Sissejuhatus1. Sissejuhatus
Mitmekihilised heteroliited (BHJ) on paljude orgaaniliste elektrooniliste seadmete põhiline mikrostruktuur – kõige tuntumad on orgaanilised päikeseelemendid, aga ka fotodetektorid, sensorid ja muud segatud ioon-elektronilised süsteemid, kus olulised on ühenduvad teed ja kohalikud kitsaskohad. BHJ-s on kaks faasi üksteisesse segunenud 10–100 nm ulatuses, luues suure sisemise piirpinnaga ja transportmaastiku, mis ei ole põhimõtteliselt ühemõõtmeline. Kompromissiks on keerukus: kui olete mikrostruktuuriga tegelenud, siis on teil paratamatult olemas ühenduste piirid, ummikud, kitsaskohad ja tugev ruumiline varieeruvus laengukandjate tiheduse ja rekombinatsiooni osas. Enamikul igapäevastel seadmete optimeerimisel ei alustataks siit. Tavaliselt töötatakse 1D seadmete tasandil – see on kiire, töökindel ja sageli täiesti sobiv, võimaldades lisada ka täiendavaid füüsikalisi nähtusi, nagu näiteks lõksude ja rekombinatsiooni efektid. Näiteks OPV kiire juhend näitab standardset 1D töövoogu (sealhulgas lõksude füüsikat, kui see on vajalik), mis on õige vahend enamiku rutiinsete uuringute ja parameetrite määramise jaoks.Mitmekihilised heteroliited (BHJ) on paljude orgaaniliste elektrooniliste seadmete põhiline mikrostruktuur – kõige tuntumad on orgaanilised päikeseelemendid, aga ka fotodetektorid, sensorid ja muud segatud ioon-elektronilised süsteemid, kus olulised on ühenduvad teed ja kohalikud kitsaskohad. BHJ-s on kaks faasi üksteisesse segunenud 10–100 nm ulatuses, luues suure sisemise piirpinnaga ja transportmaastiku, mis ei ole põhimõtteliselt ühemõõtmeline. Kompromissiks on keerukus: kui olete mikrostruktuuriga tegelenud, siis on teil paratamatult olemas ühenduste piirid, ummikud, kitsaskohad ja tugev ruumiline varieeruvus laengukandjate tiheduse ja rekombinatsiooni osas. Enamikul igapäevastel seadmete optimeerimisel ei alustataks siit. Tavaliselt töötatakse 1D seadmete tasandil – see on kiire, töökindel ja sageli täiesti sobiv, võimaldades lisada ka täiendavaid füüsikalisi nähtusi, nagu näiteks lõksude ja rekombinatsiooni efektid. Näiteks OPV kiire juhend näitab standardset 1D töövoogu (sealhulgas lõksude füüsikat, kui see on vajalik), mis on õige vahend enamiku rutiinsete uuringute ja parameetrite määramise jaoks.
Abstraktse mõtlemise skaala teises otsas, kui teie eesmärk on süsteemitasandi küsimused, nagu näiteks süsteemi laiendamine, järjestik- või paralleelkaod või mooduli/paneeli käitumine, siis tavaliselt liigutakse üle suuremaala-/vooluringiteadlikule kirjeldusele, selle asemel et tegeleda nanomaailma morfoloogiaga. suuremaala PM6:Y6 õpetus on näide sellest kõrgema taseme modelleerimisest.Abstraktse mõtlemise skaala teises otsas, kui teie eesmärk on süsteemitasandi küsimused, nagu näiteks süsteemi laiendamine, järjestik- või paralleelkaod või mooduli/paneeli käitumine, siis tavaliselt liigutakse üle suuremaala-/vooluringiteadlikule kirjeldusele, selle asemel et tegeleda nanomaailma morfoloogiaga. suuremaala PM6:Y6 õpetus on näide sellest kõrgema taseme modelleerimisest.
See õpetus läheneb teemale teadlikult vastupidises suunas: see säilitab mikrostruktuuri (kasutades selgesõnalist BHJ morfoloogiat), kuid jääb arvutuslikult praktiliseks, lahendades elektripotentsiaali probleemi 2D-lõigul. Eesmärk ei ole see, et iga seade peaks olema just sellisel viisil konstrueeritud, vaid see, et mikrostruktuuriga arvestav töövoog on teaduslikult ja tehnoloogiliselt väärtuslik. See võimaldab testida tõhusate keskmiste mudelite piire, näha, kus „lihtsad” mudelid ei tööta, ja arendada arusaamist morfoloogiast lähtuvatest piirangutest seadmete toimivusele – eriti siis, kui domineerivad perkolatsioon ja ruumiliselt lokaliseeritud lõksude/rekombinatsiooni protsessid.See õpetus läheneb teemale teadlikult vastupidises suunas: see säilitab mikrostruktuuri (kasutades selgesõnalist BHJ morfoloogiat), kuid jääb arvutuslikult praktiliseks, lahendades elektripotentsiaali probleemi 2D-lõigul. Eesmärk ei ole see, et iga seade peaks olema just sellisel viisil konstrueeritud, vaid see, et mikrostruktuuriga arvestav töövoog on teaduslikult ja tehnoloogiliselt väärtuslik. See võimaldab testida tõhusate keskmiste mudelite piire, näha, kus „lihtsad” mudelid ei tööta, ja arendada arusaamist morfoloogiast lähtuvatest piirangutest seadmete toimivusele – eriti siis, kui domineerivad perkolatsioon ja ruumiliselt lokaliseeritud lõksude/rekombinatsiooni protsessid.
2. Looge morfoloogiline simulatsioon ja uurige BHJ-d.2. Looge morfoloogiline simulatsioon ja uurige BHJ-d.
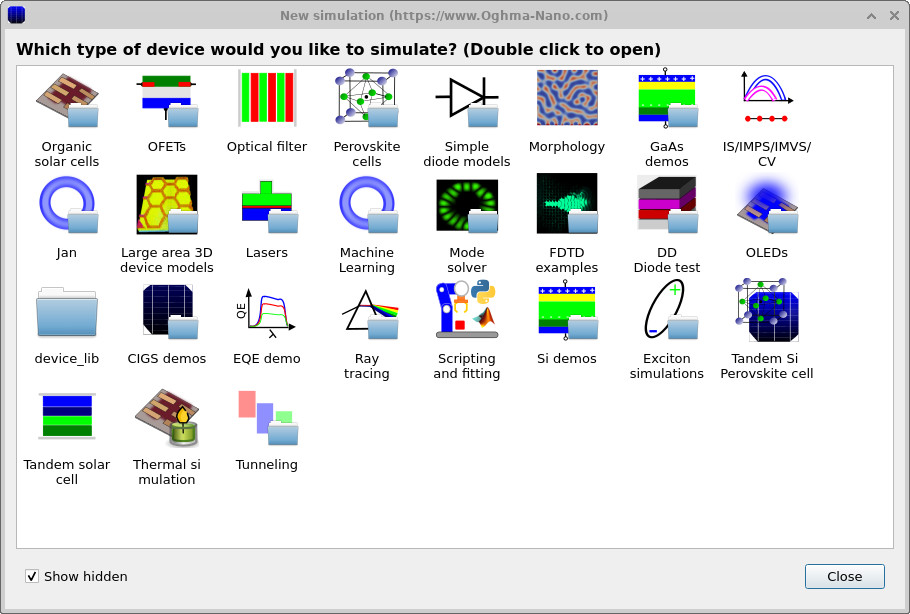
Peaaknast klõpsake valikul „Uus simulatsioon”. See avab seadmetüüpide raamatukogu, mis on näidatud pildil ??. Topeltklõpsake valikul „Morfoloogia” ja seejärel salvestage projekt mõnda kohta oma kohalikule kettale. Kohalik salvestamine on oluline, sest morfoloogiliselt täpsed simulatsioonid võivad genereerida palju vahefaile (võrgud, hetkepildid, vahemälu) ning kohalik salvestus on tavaliselt palju kiirem ja töökindlam kui võrgus või pilves sünkroniseeritud kaustad.Peaaknast klõpsake valikul „Uus simulatsioon”. See avab seadmetüüpide raamatukogu, mis on näidatud pildil ??. Topeltklõpsake valikul „Morfoloogia” ja seejärel salvestage projekt mõnda kohta oma kohalikule kettale. Kohalik salvestamine on oluline, sest morfoloogiliselt täpsed simulatsioonid võivad genereerida palju vahefaile (võrgud, hetkepildid, vahemälu) ning kohalik salvestus on tavaliselt palju kiirem ja töökindlam kui võrgus või pilves sünkroniseeritud kaustad.
Pärast projekti loomist avaneb peamise seadme aken. Peaksite nägema keskel asuvat punast objekti, mis esitab ühte massilise heteroliitmiku (BHJ) faasi ja on asub aktiivse kihi piirkonnas, nagu on näidatud ??. Kuigi täielik 3D-vaade on informatiivne, võib morfoloogia olla visuaalselt tihe. Sisemise struktuuri paremaks nähtavaks muutmiseks klõpsake BHJ-objektil paremklõpsuga ja valige Menüü → Kuva → Lõikepind Y.Pärast projekti loomist avaneb peamise seadme aken. Peaksite nägema keskel asuvat punast objekti, mis esitab ühte massilise heteroliitmiku (BHJ) faasi ja on asub aktiivse kihi piirkonnas, nagu on näidatud ??. Kuigi täielik 3D-vaade on informatiivne, võib morfoloogia olla visuaalselt tihe. Sisemise struktuuri paremaks nähtavaks muutmiseks klõpsake BHJ-objektil paremklõpsuga ja valige Menüü → Kuva → Lõikepind Y.
Läbilõikevaate lubamine loob ?? pildil näidatud renderduse, mis võimaldab vaadelda 3D-struktuurist võetud 2D-lõiget. See muudab faaside ühenduste, piirpindade ja BHJ-s esinevate perkolatsiooniradade vaatamise palju lihtsamaks.Läbilõikevaate lubamine loob ?? pildil näidatud renderduse, mis võimaldab vaadelda 3D-struktuurist võetud 2D-lõiget. See muudab faaside ühenduste, piirpindade ja BHJ-s esinevate perkolatsiooniradade vaatamise palju lihtsamaks.
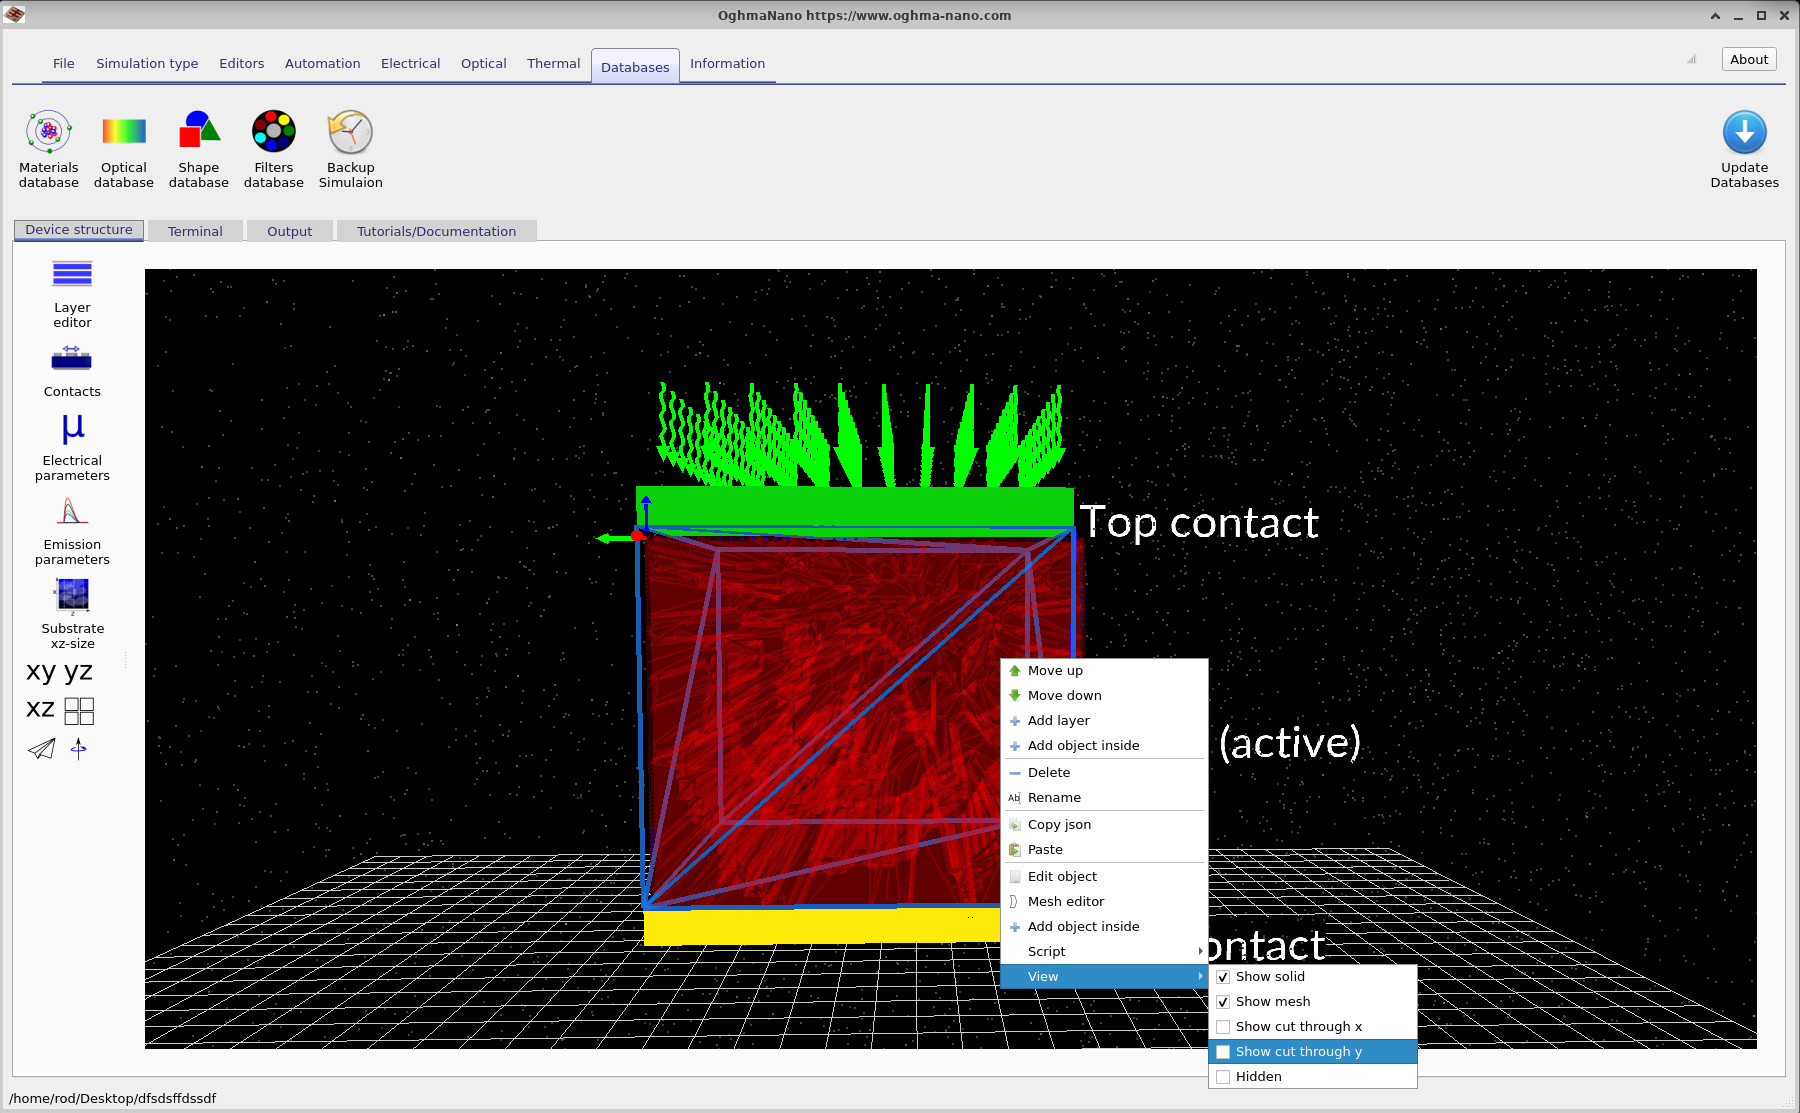
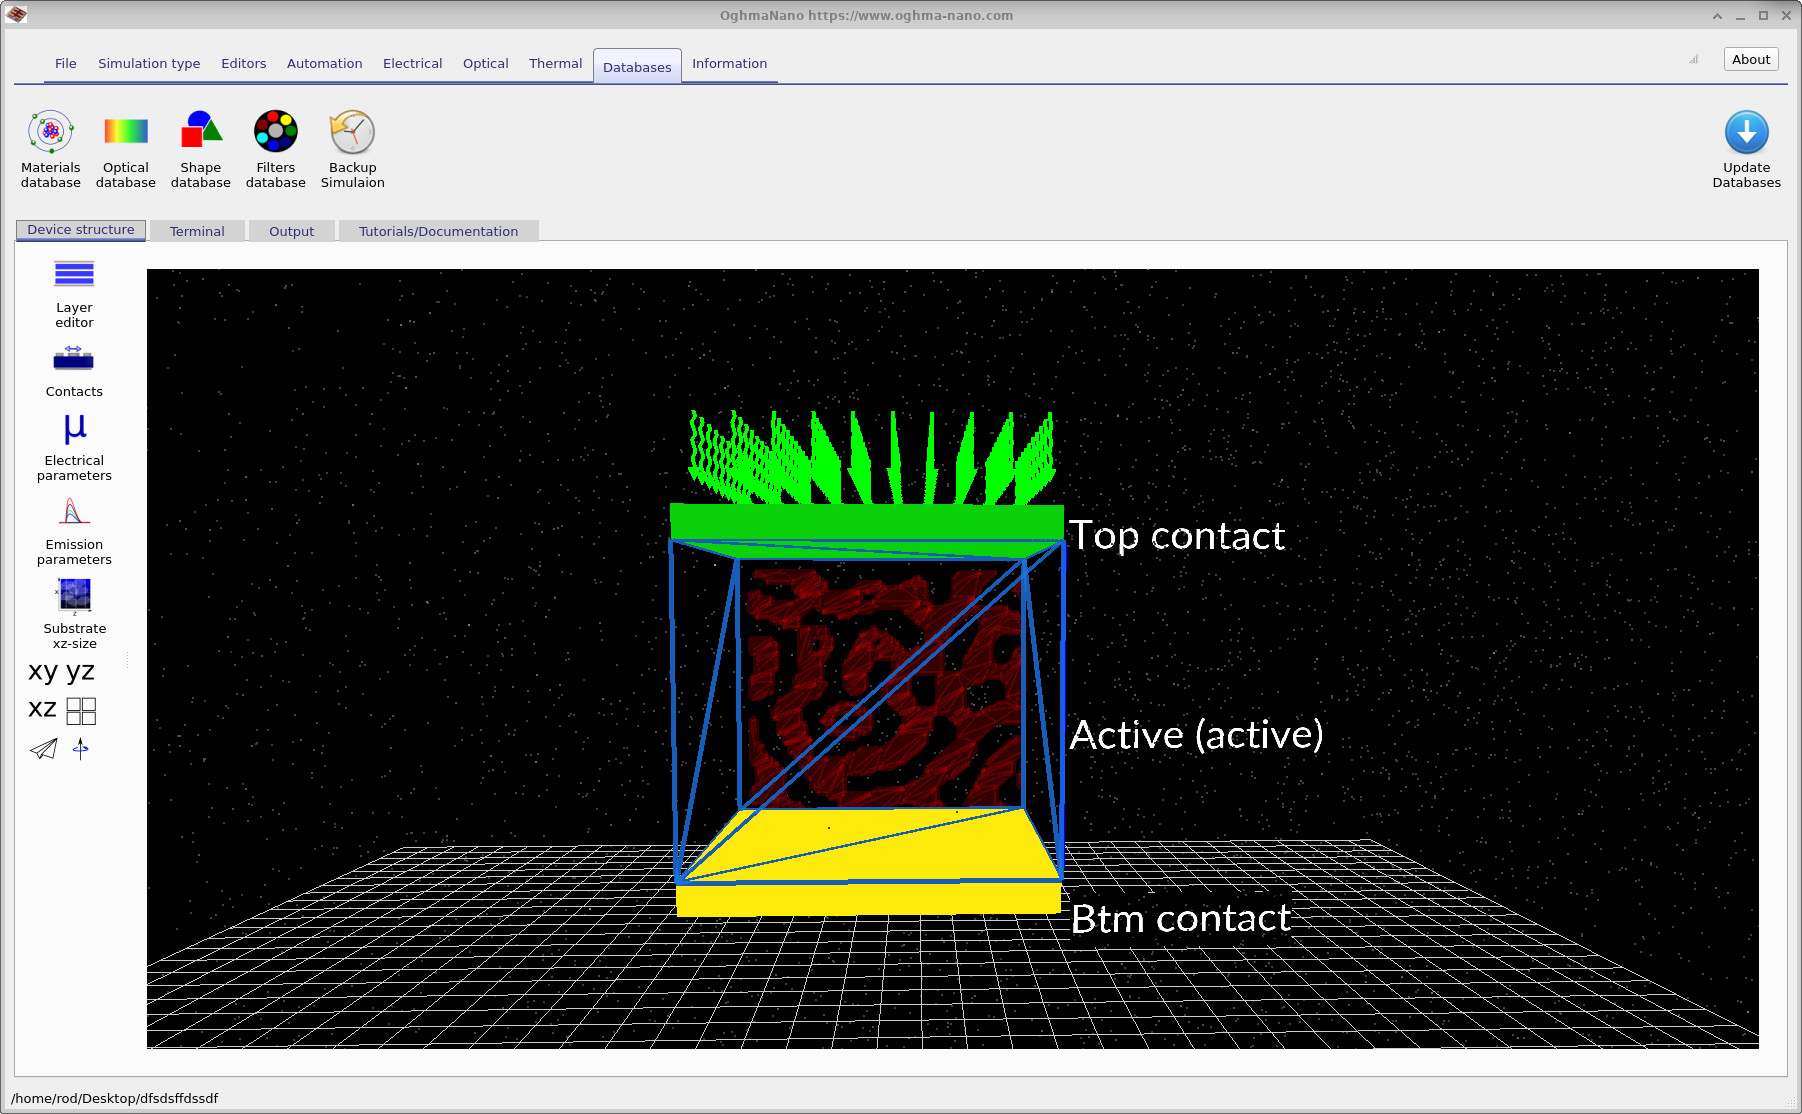
Kasulikuks mõttemudeliks selles etapis on järgmine: ümbritsev ristkülikukujuline piirkond määratleb aktiivse kihi mahu, samas kui selle sisse paigutatud punane objekt määratleb ühe konkreetse BHJ faasi (näiteks polümeer). Täiendav faas on kaudselt määratletud kui osa aktiivse kihi mahust, mida paigutatud objekt ei hõlma. See eristus muutub selgeks, kui vaadeldakse objekti omadusi objekti redaktoris järgmistes jaotistes.Kasulikuks mõttemudeliks selles etapis on järgmine: ümbritsev ristkülikukujuline piirkond määratleb aktiivse kihi mahu, samas kui selle sisse paigutatud punane objekt määratleb ühe konkreetse BHJ faasi (näiteks polümeer). Täiendav faas on kaudselt määratletud kui osa aktiivse kihi mahust, mida paigutatud objekt ei hõlma. See eristus muutub selgeks, kui vaadeldakse objekti omadusi objekti redaktoris järgmistes jaotistes.
3. Seadme struktuur: aktiivne kiht ja selle sees olev BHJ morfoloogia3. Seadme struktuur: aktiivne kiht ja selle sees olev BHJ morfoloogia
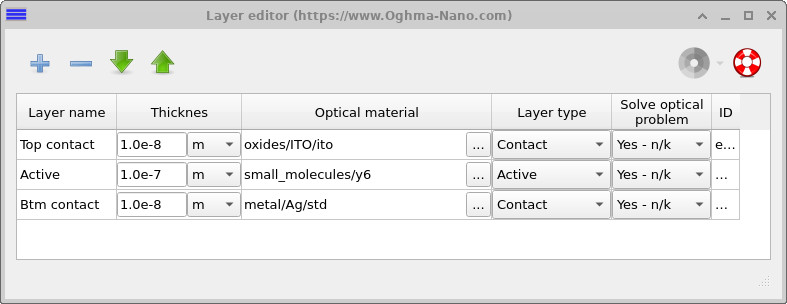
Avage seadme struktuurivaheleht ja klõpsake nuppu „Kihtide redaktor”. Seade koosneb kolmest kihist: ülemisest kontaktkihist, ühest aktiivsest kihist ja alumisest kontaktkihist (joonis ??). See tahtlikult lihtne kihiline struktuur hõlbustab arusaamist, kuidas morfoloogia mõjutab elektrilist toimimist, ilma et oleks vaja lisada täiendavaid liideseid või juhtkihte. Peamine on see, et aktiivne kiht ise on lihtne ristkülikukujuline ruumala, mis on määratletud kihtide redaktoris. Selles näites on sellele määratud molekulaarne materjal Y6, mis toimib aktsoptorina, ja iseenesest on see lihtsalt ruum. Kõik keerukad struktuurilised elemendid, mis on seotud heterojunktsiooniga, lisatakse eraldi, sisestades teise objekti selle aktiivse kihi ruumala. See sisestatud objekt on keeruline CAD-võrk, mis on imporditud Shape’i andmebaasist ja mis esitab PM6 polümeeri faasi. Polümeervõrk määratleb suletud kolmemõõtmelise ruumala aktiivse kihi sees. Täiendav faas (aktsoptoririkaste piirkond) määratletakse seejärel kaudselt kui osa aktiivsest kihist, mida polümeervõrk ei hõlma. Teisisõnu, heterojunktsiooni esitatakse ruumala piiritlemise kaudu, mitte kahe omavahel ühendatud võrgu selgesõnulise määratlemise kaudu.Avage seadme struktuurivaheleht ja klõpsake nuppu „Kihtide redaktor”. Seade koosneb kolmest kihist: ülemisest kontaktkihist, ühest aktiivsest kihist ja alumisest kontaktkihist (joonis ??). See tahtlikult lihtne kihiline struktuur hõlbustab arusaamist, kuidas morfoloogia mõjutab elektrilist toimimist, ilma et oleks vaja lisada täiendavaid liideseid või juhtkihte. Peamine on see, et aktiivne kiht ise on lihtne ristkülikukujuline ruumala, mis on määratletud kihtide redaktoris. Selles näites on sellele määratud molekulaarne materjal Y6, mis toimib aktsoptorina, ja iseenesest on see lihtsalt ruum. Kõik keerukad struktuurilised elemendid, mis on seotud heterojunktsiooniga, lisatakse eraldi, sisestades teise objekti selle aktiivse kihi ruumala. See sisestatud objekt on keeruline CAD-võrk, mis on imporditud Shape’i andmebaasist ja mis esitab PM6 polümeeri faasi. Polümeervõrk määratleb suletud kolmemõõtmelise ruumala aktiivse kihi sees. Täiendav faas (aktsoptoririkaste piirkond) määratletakse seejärel kaudselt kui osa aktiivsest kihist, mida polümeervõrk ei hõlma. Teisisõnu, heterojunktsiooni esitatakse ruumala piiritlemise kaudu, mitte kahe omavahel ühendatud võrgu selgesõnulise määratlemise kaudu.
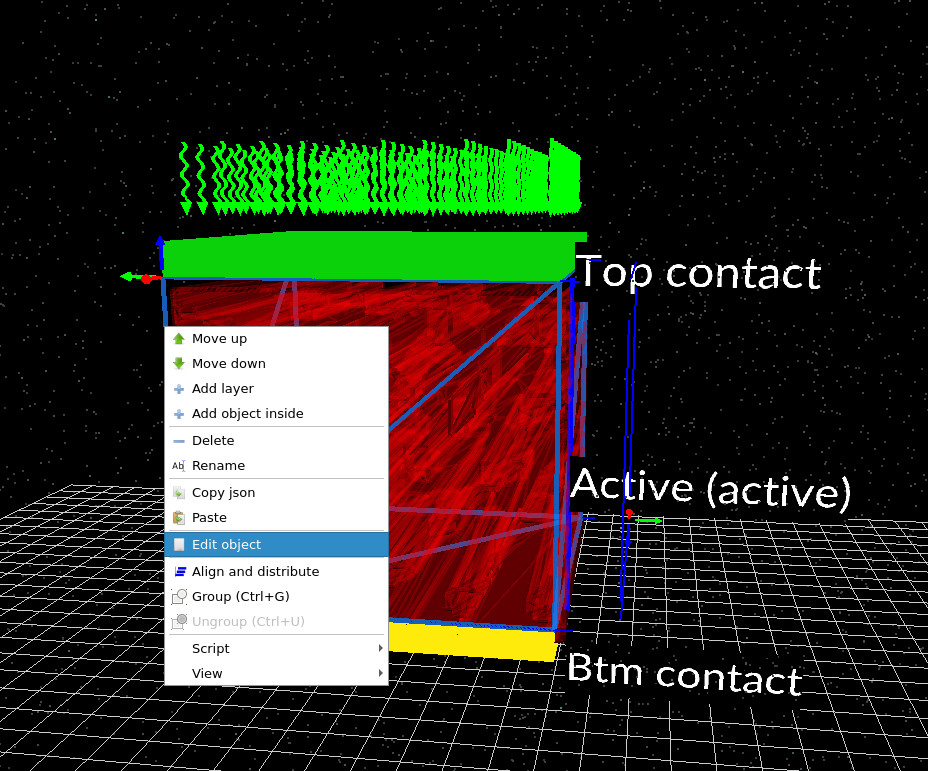
See eristus muutub selgeks, kui vaadata kolmemõõtmelises vaates esemeid. Seal on kaks olulist eset: ümbritsev aktiivse kihi kast (tavaliselt näidatud sinise joonega) ja selle sisse paigutatud polümeerstruktuur (näidatud punasega). Nende omaduste uurimiseks klõpsake sinisel ümbritseval alal paremklõpsuga ja valige „Muuda eset”, nagu on näidatud pildil ??.See eristus muutub selgeks, kui vaadata kolmemõõtmelises vaates esemeid. Seal on kaks olulist eset: ümbritsev aktiivse kihi kast (tavaliselt näidatud sinise joonega) ja selle sisse paigutatud polümeerstruktuur (näidatud punasega). Nende omaduste uurimiseks klõpsake sinisel ümbritseval alal paremklõpsuga ja valige „Muuda eset”, nagu on näidatud pildil ??.
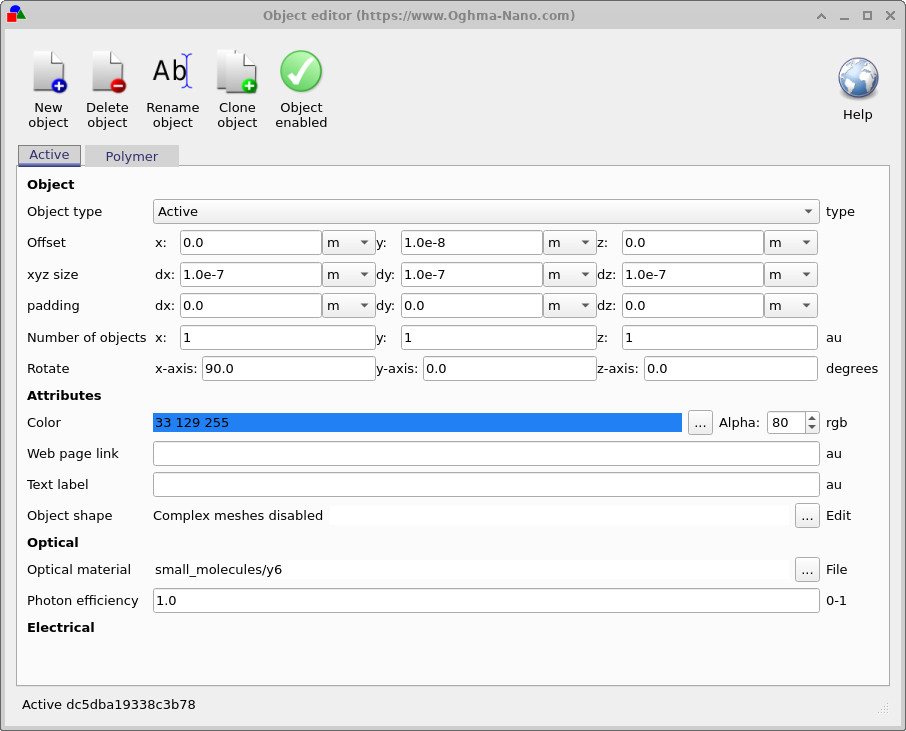
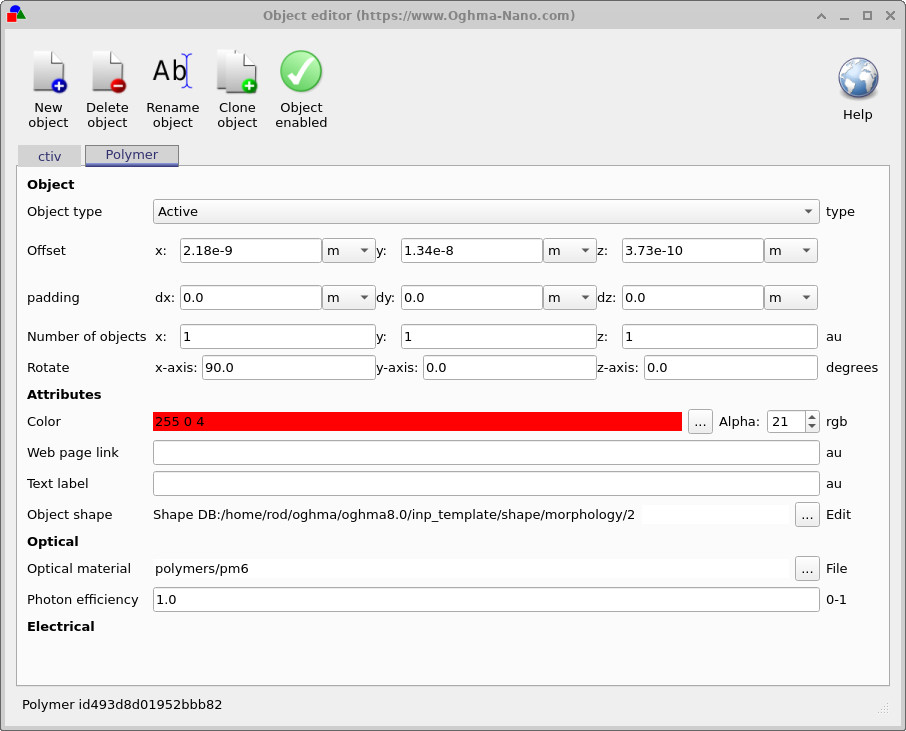
Objektiredaktoris on erinevus selgelt näha. Aktiivse objekti puhul on objekti kuju lihtne kast (kus keerukamad võrgud on deaktiveeritud). Polümeerobjekti puhul viitab objekti kuju andmebaasis olevale kujutisele, mis on kolmnurkse võrguna esitatud ja määratleb PM6 morfoloogia. Selle viite muutmine muudab polümeeri morfoloogiat, jättes ümbritseva aktiivse kihi muutmata.Objektiredaktoris on erinevus selgelt näha. Aktiivse objekti puhul on objekti kuju lihtne kast (kus keerukamad võrgud on deaktiveeritud). Polümeerobjekti puhul viitab objekti kuju andmebaasis olevale kujutisele, mis on kolmnurkse võrguna esitatud ja määratleb PM6 morfoloogia. Selle viite muutmine muudab polümeeri morfoloogiat, jättes ümbritseva aktiivse kihi muutmata.
See konstruktsioon – lihtne aktiivkihi kast koos selle sisse paigutatud polümeermahuga – on OghmaNano süsteemis oluline BHJ-morfoloogiate käsitlemisel. See muudab geomeetria hõlpsasti mõistetavaks, tagab, et polümeerfaas moodustab selgelt piiritletud piirkonna, ja võimaldab uurida, kuidas polümeervõrgustiku perkolatsioon, ühenduvus ja kitsaskohad mõjutavad laengu transporti pärast elektrilise lahenduse arvutamist.See konstruktsioon – lihtne aktiivkihi kast koos selle sisse paigutatud polümeermahuga – on OghmaNano süsteemis oluline BHJ-morfoloogiate käsitlemisel. See muudab geomeetria hõlpsasti mõistetavaks, tagab, et polümeerfaas moodustab selgelt piiritletud piirkonna, ja võimaldab uurida, kuidas polümeervõrgustiku perkolatsioon, ühenduvus ja kitsaskohad mõjutavad laengu transporti pärast elektrilise lahenduse arvutamist.
4. Elektriparameetrid: liikuvus ja SRH-tüüpi lõksude energiaribad.4. Elektriparameetrid: liikuvus ja SRH-tüüpi lõksude energiaribad.
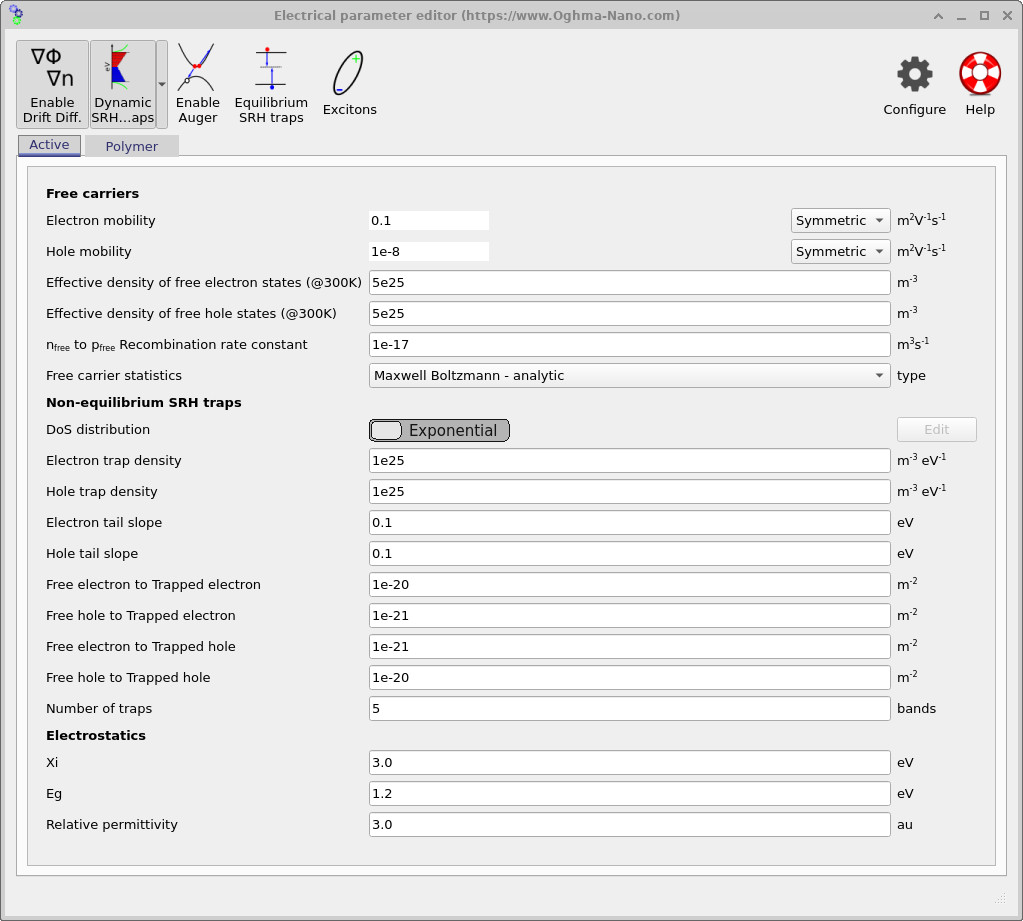
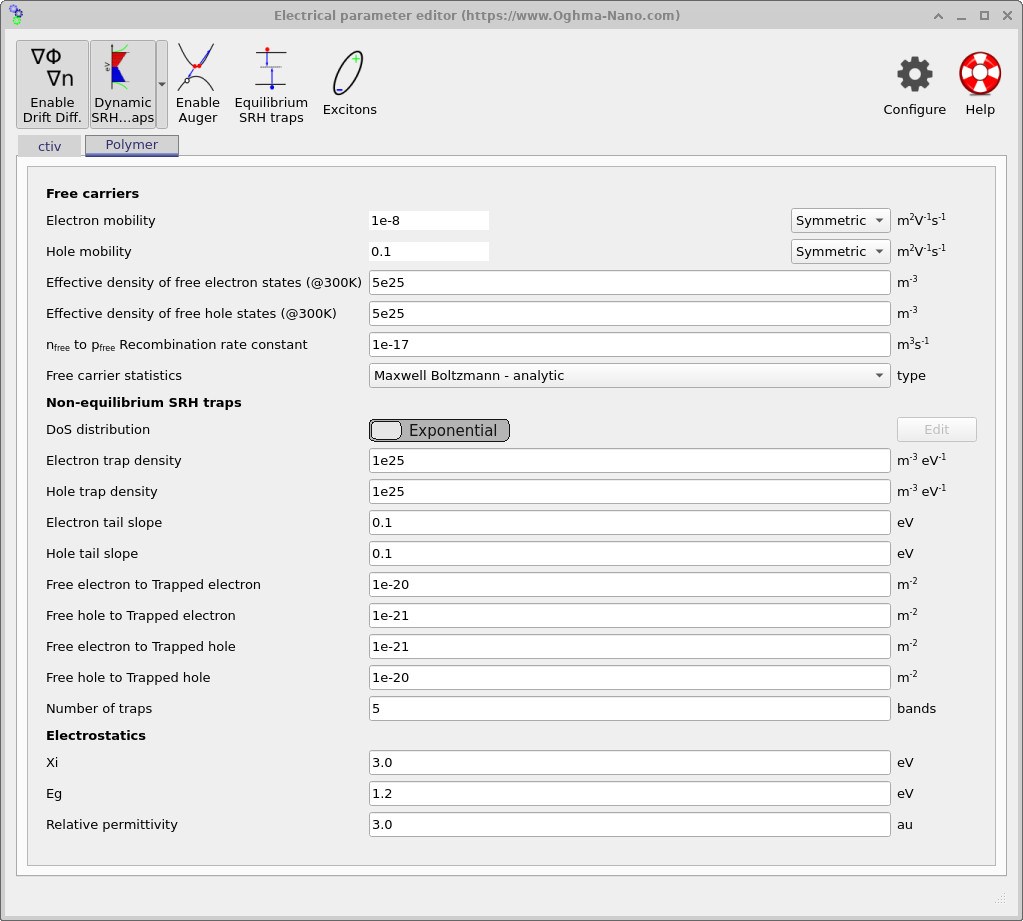
Avage peamise akna kaudu elektriparaamete ridaja. Kahe aktiivse kihi faasi jaoks on eraldi paraameetripaneelid: väliskülgne aktiivne piirkond (aktsoptor/maatriks) ja sees olev polümeerne struktuur, mis on näidatud joonistel ?? ja ??. Just siin eristatakse need kaks üksteise sisse tungivat faasi elektriliselt.Avage peamise akna kaudu elektriparaamete ridaja. Kahe aktiivse kihi faasi jaoks on eraldi paraameetripaneelid: väliskülgne aktiivne piirkond (aktsoptor/maatriks) ja sees olev polümeerne struktuur, mis on näidatud joonistel ?? ja ??. Just siin eristatakse need kaks üksteise sisse tungivat faasi elektriliselt.
Mõlemas faasis kasutatakse sama põhjust transportide kirjeldusmeetodit: triift-difusioon, mille puhul kasutatakse Maxwelli-Boltzmanni statistikat ja sümmeetrilisi liikuvustensoreid. Peamine erinevus on tahtlik liikuvuse erinevus. Polümeerfaasis on aukude liikuvus kõrge, samas kui elektronide liikuvus on vähendatud; täiendavas aktiivses faasis on see olukord vastupidine. See tagab selektiivse transportimise: augud levivad polümeervõrgustiku kaudu, samas kui elektronid levivad maatriksi kaudu.Mõlemas faasis kasutatakse sama põhjust transportide kirjeldusmeetodit: triift-difusioon, mille puhul kasutatakse Maxwelli-Boltzmanni statistikat ja sümmeetrilisi liikuvustensoreid. Peamine erinevus on tahtlik liikuvuse erinevus. Polümeerfaasis on aukude liikuvus kõrge, samas kui elektronide liikuvus on vähendatud; täiendavas aktiivses faasis on see olukord vastupidine. See tagab selektiivse transportimise: augud levivad polümeervõrgustiku kaudu, samas kui elektronid levivad maatriksi kaudu.
See lihtne asümmeetria on piisav, et tekitada füüsikalise tähendusega BHJ-i käitumist. Juba enne simulatsiooni käivitamist määratletakse, millist tulemust peaksid nägema ruumilistes väljundites: pidevad perkolatsioonirajad, ummikud, kus laengukandjad jäävad geomeetriliselt lõksu, ja kohalik laengu kogunemine kitsaskohtades või halvasti ühendatud morfoloogia piirkondades. Lisaks vabade laengukandjate transpordile on mõlemas faasis lubatud ka mitte-tasakaaluline Shockley–Read–Hall (SRH) tüüpi lõksude tekkimine. Nagu on näidatud parameetripaneelidel, on olekute tihedus esitatud eksponentsiaalse jaotuse abil nii elektronide kui ka aukude jaoks, kusjuures mõlemas faasis on identne lõksude tihedus ja energiakaldus. Lahendaja jälgib viit diskreetset lõksuriba igas võrgupunktis.See lihtne asümmeetria on piisav, et tekitada füüsikalise tähendusega BHJ-i käitumist. Juba enne simulatsiooni käivitamist määratletakse, millist tulemust peaksid nägema ruumilistes väljundites: pidevad perkolatsioonirajad, ummikud, kus laengukandjad jäävad geomeetriliselt lõksu, ja kohalik laengu kogunemine kitsaskohtades või halvasti ühendatud morfoloogia piirkondades. Lisaks vabade laengukandjate transpordile on mõlemas faasis lubatud ka mitte-tasakaaluline Shockley–Read–Hall (SRH) tüüpi lõksude tekkimine. Nagu on näidatud parameetripaneelidel, on olekute tihedus esitatud eksponentsiaalse jaotuse abil nii elektronide kui ka aukude jaoks, kusjuures mõlemas faasis on identne lõksude tihedus ja energiakaldus. Lahendaja jälgib viit diskreetset lõksuriba igas võrgupunktis.
Iga püünisriba vahetab oma kandjaid dünaamiliselt vabade kandjate populatsioonidega, kasutades selleks selgesõnalisi püüdmis- ja emissioonitingimusi (vabade ja püünitud kandjate vahelised seosed on redaktoris nähtavad). Seetõttu hõlmab lahendatav süsteem mitte ainult vabade elektronide ja aukude tihedust, vaid ka mitu püünitud kandjate populatsiooni igas ruumipunktis. See suurendab oluliselt arvutusliku jäikust ja arvutuslikke kulusid, kuid on hädavajalik disperseeruva transpordi, püünisega seotud rekombinatsiooni ja realistliku ajutise käitumise modelleerimiseks korrastamata orgaanilistes pooljuhtides. Siin kasutatud numbrilised väärtused on mõeldud stabiilse ja illustratiivse näitena, mitte kalibreeritud materjalimudelina. Kui töövoog on mõistetud, saab neid parameetreid täiustada, eksperimentidega võrrelda või lihtsustada, kui eesmärk on isoleerida morfoloogia ja perkolatsiooni efektid, mitte püünisega seotud füüsikat.Iga püünisriba vahetab oma kandjaid dünaamiliselt vabade kandjate populatsioonidega, kasutades selleks selgesõnalisi püüdmis- ja emissioonitingimusi (vabade ja püünitud kandjate vahelised seosed on redaktoris nähtavad). Seetõttu hõlmab lahendatav süsteem mitte ainult vabade elektronide ja aukude tihedust, vaid ka mitu püünitud kandjate populatsiooni igas ruumipunktis. See suurendab oluliselt arvutusliku jäikust ja arvutuslikke kulusid, kuid on hädavajalik disperseeruva transpordi, püünisega seotud rekombinatsiooni ja realistliku ajutise käitumise modelleerimiseks korrastamata orgaanilistes pooljuhtides. Siin kasutatud numbrilised väärtused on mõeldud stabiilse ja illustratiivse näitena, mitte kalibreeritud materjalimudelina. Kui töövoog on mõistetud, saab neid parameetreid täiustada, eksperimentidega võrrelda või lihtsustada, kui eesmärk on isoleerida morfoloogia ja perkolatsiooni efektid, mitte püünisega seotud füüsikat.
5. Hammasrataste ühendamine.5. Hammasrataste ühendamine.
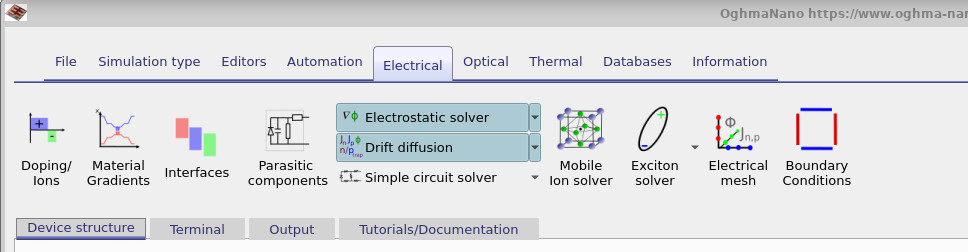
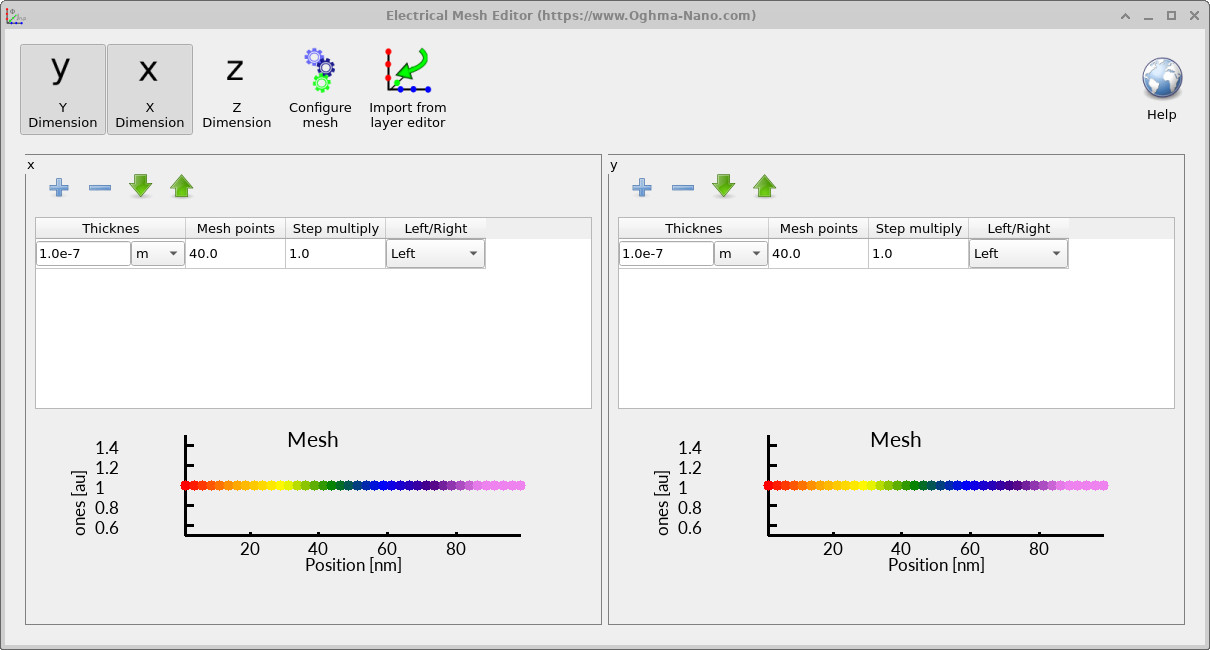
Enne simulatsiooni käivitamist on soovitatav kontrollida elektrilist võrgustruktuuri, et veenduda selle korrektsuses. Avage peamenüüs vaheleht „Elektriline“ (joonis ??) ja klõpsake valikul „Elektriline võrgustruktuur“. See avab võrgustruktuuri redaktori, mis on näidatud joonisel ??.Enne simulatsiooni käivitamist on soovitatav kontrollida elektrilist võrgustruktuuri, et veenduda selle korrektsuses. Avage peamenüüs vaheleht „Elektriline“ (joonis ??) ja klõpsake valikul „Elektriline võrgustruktuur“. See avab võrgustruktuuri redaktori, mis on näidatud joonisel ??.
Selles näites on võre XY-tasandil 40 × 40, mis tähendab, et elektriline probleem lahendatakse kahes mõõtmes. Z-telg on tahtlikult välja jäetud. OghmaNano võimaldab täielikult kolmemõõtmelisi elektrilisi simulatsioone, kuid need nõuavad tõelist 3D-geomeetriat ning suurendavad oluliselt arvutuslikke kulusid ja keerukust. Selliste mudelite koostamine ja tõlgendamine jääb käesoleva õpetuse raamidest välja.Selles näites on võre XY-tasandil 40 × 40, mis tähendab, et elektriline probleem lahendatakse kahes mõõtmes. Z-telg on tahtlikult välja jäetud. OghmaNano võimaldab täielikult kolmemõõtmelisi elektrilisi simulatsioone, kuid need nõuavad tõelist 3D-geomeetriat ning suurendavad oluliselt arvutuslikke kulusid ja keerukust. Selliste mudelite koostamine ja tõlgendamine jääb käesoleva õpetuse raamidest välja.
Selle asemel tuleks seda arvutust vaadelda kui seadme kahemõõtmelist ristlõiget. See ristlõige läbib seadme keskosa ja säilitab täieliku külgmise BHJ mikrostruktuuriga kihiga selle tasandil. See lähenemisviis võimaldab analüüsida juhtivust, kitsaskohti ja faaside ühenduvust, olles samas kiire, hõlpsasti interpreteeritav ja sobib hästi õppematerjalide jaoks mõeldud uurimiseks.Selle asemel tuleks seda arvutust vaadelda kui seadme kahemõõtmelist ristlõiget. See ristlõige läbib seadme keskosa ja säilitab täieliku külgmise BHJ mikrostruktuuriga kihiga selle tasandil. See lähenemisviis võimaldab analüüsida juhtivust, kitsaskohti ja faaside ühenduvust, olles samas kiire, hõlpsasti interpreteeritav ja sobib hästi õppematerjalide jaoks mõeldud uurimiseks.
6. Simulatsiooni käivitamine.6. Simulatsiooni käivitamine.
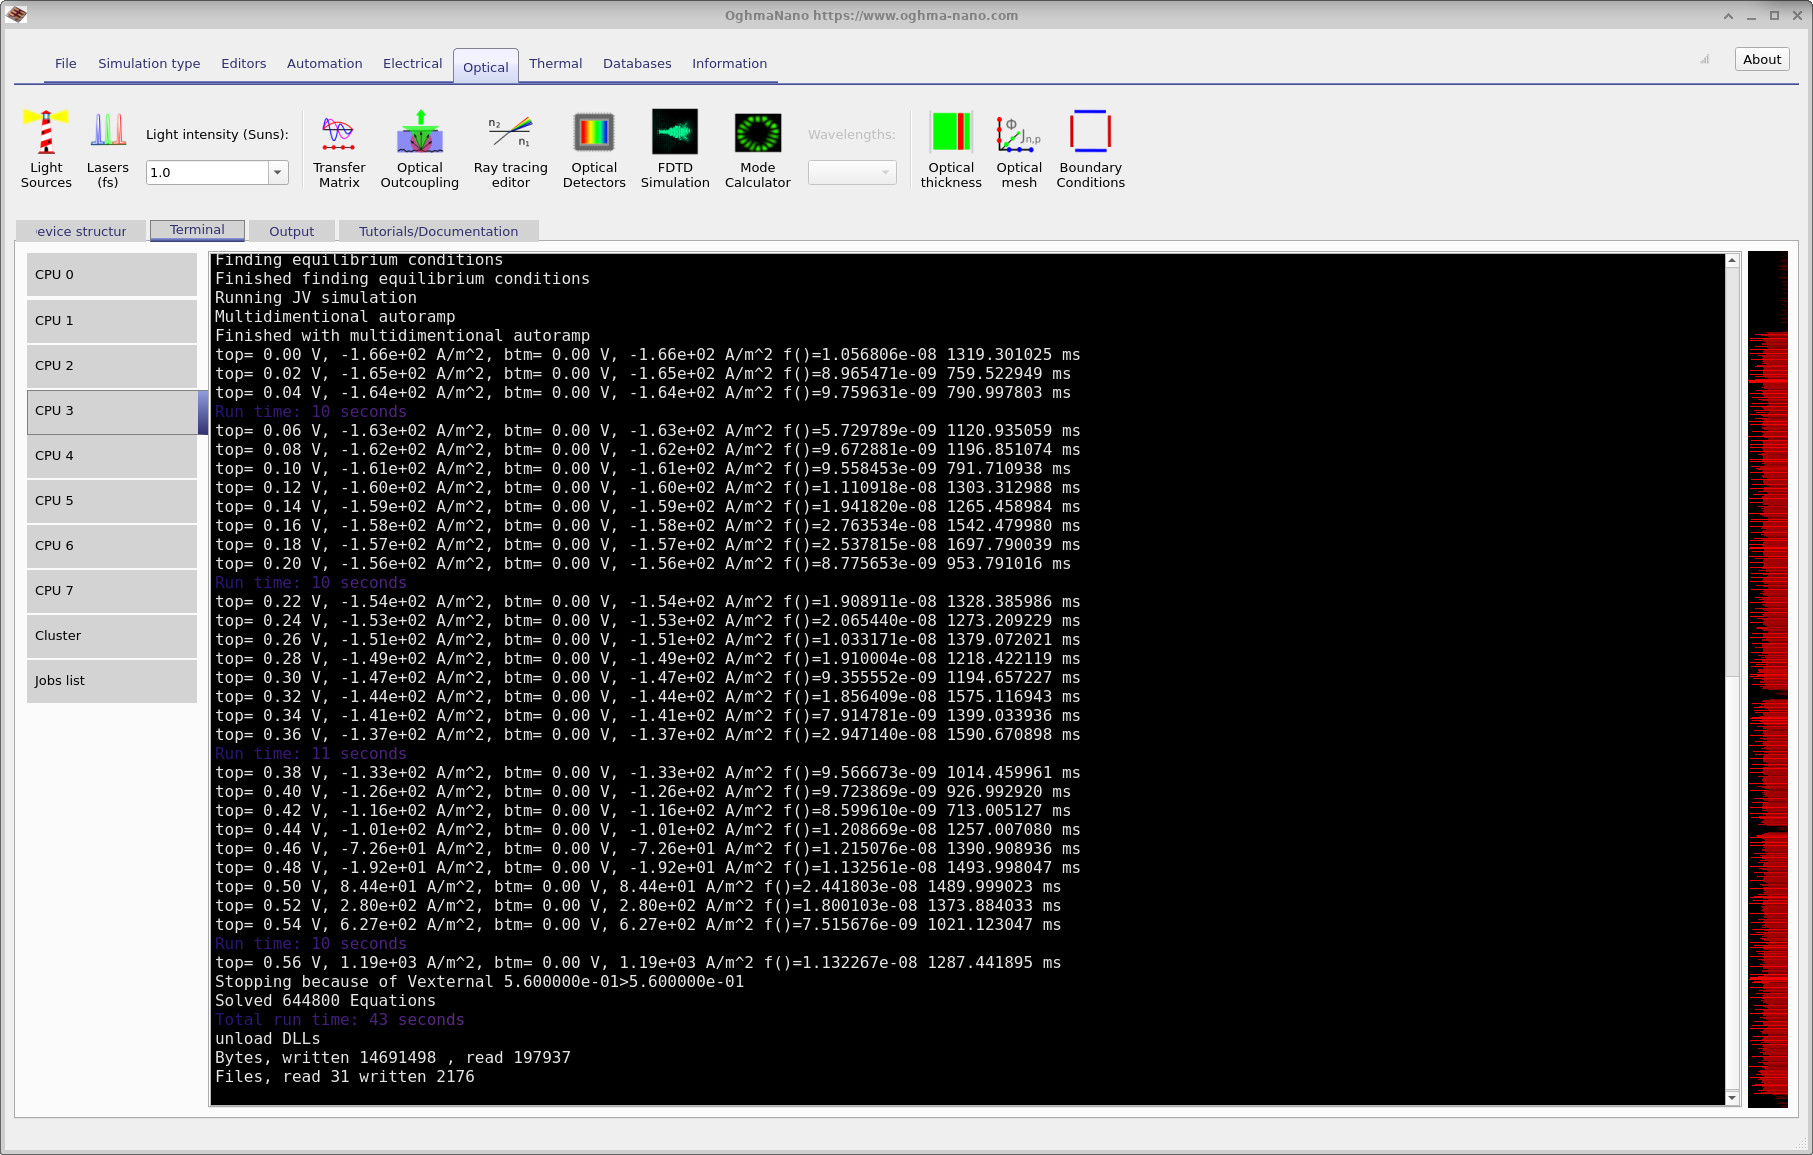
Peaaknas klõpsake sinisel nupul „Käivita simulatsioon”, et alustada arvutust. Arvutuse käigus kuvab terminal igal sammul voolu ja voolutiheduse väärtused (??). Selles näites muudetakse ülemise kontakti pinget vahemikus 0,00 V kuni umbes 0,54 V, et genereerida JV-graafik. Madala pinge korral on kuvatav voolutihedus valgustuse korral negatiivne ning kui pinge läheneb avatud vooluringi režiimile, läbib neto-vool nulli ja muudab märki, mis on kooskõlas päikeseelemendi omadustega.Peaaknas klõpsake sinisel nupul „Käivita simulatsioon”, et alustada arvutust. Arvutuse käigus kuvab terminal igal sammul voolu ja voolutiheduse väärtused (??). Selles näites muudetakse ülemise kontakti pinget vahemikus 0,00 V kuni umbes 0,54 V, et genereerida JV-graafik. Madala pinge korral on kuvatav voolutihedus valgustuse korral negatiivne ning kui pinge läheneb avatud vooluringi režiimile, läbib neto-vool nulli ja muudab märki, mis on kooskõlas päikeseelemendi omadustega.
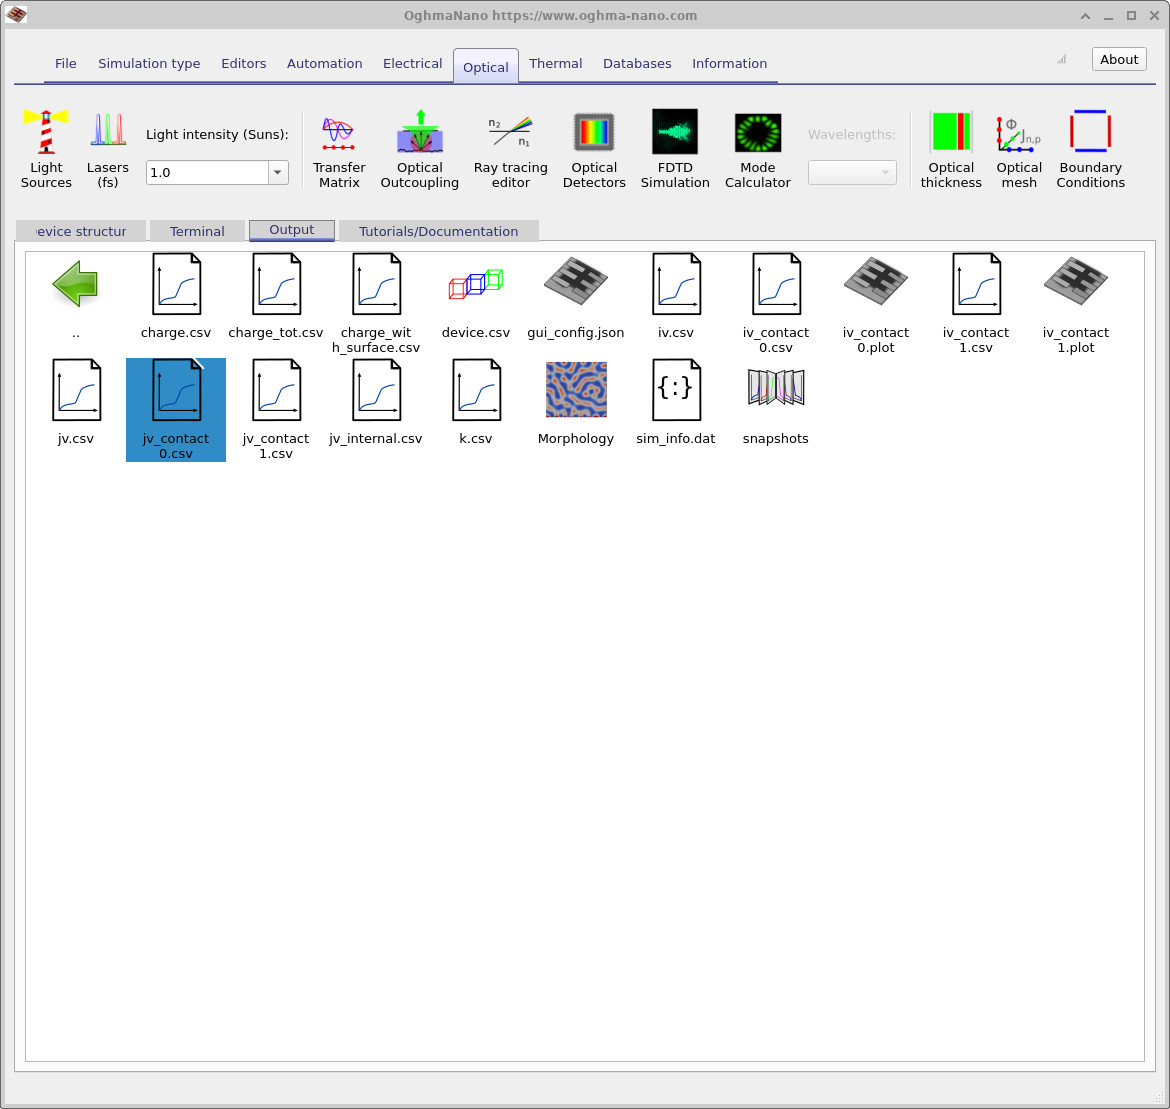
Kui simulatsioon on lõppenud, avage vahekaart „Output” (??), et vaadata loodud faile. Terminali kokkuvõte näitab simulatsiooni kogukestust, lahendatud võrrandite arvu ja põhilisi andmete lugemis- ja kirjutamisest tulenevaid statistilisi andmeid. Morfoloogiliselt täpsemate simulatsioonide puhul on soovitatav jälgida failide väljundit: suure hulga hetkepiltide salvestamine võib oluliselt pikendada simulatsiooni kestust, isegi kui arvutusalgoritm ise on kiire.Kui simulatsioon on lõppenud, avage vahekaart „Output” (??), et vaadata loodud faile. Terminali kokkuvõte näitab simulatsiooni kogukestust, lahendatud võrrandite arvu ja põhilisi andmete lugemis- ja kirjutamisest tulenevaid statistilisi andmeid. Morfoloogiliselt täpsemate simulatsioonide puhul on soovitatav jälgida failide väljundit: suure hulga hetkepiltide salvestamine võib oluliselt pikendada simulatsiooni kestust, isegi kui arvutusalgoritm ise on kiire.
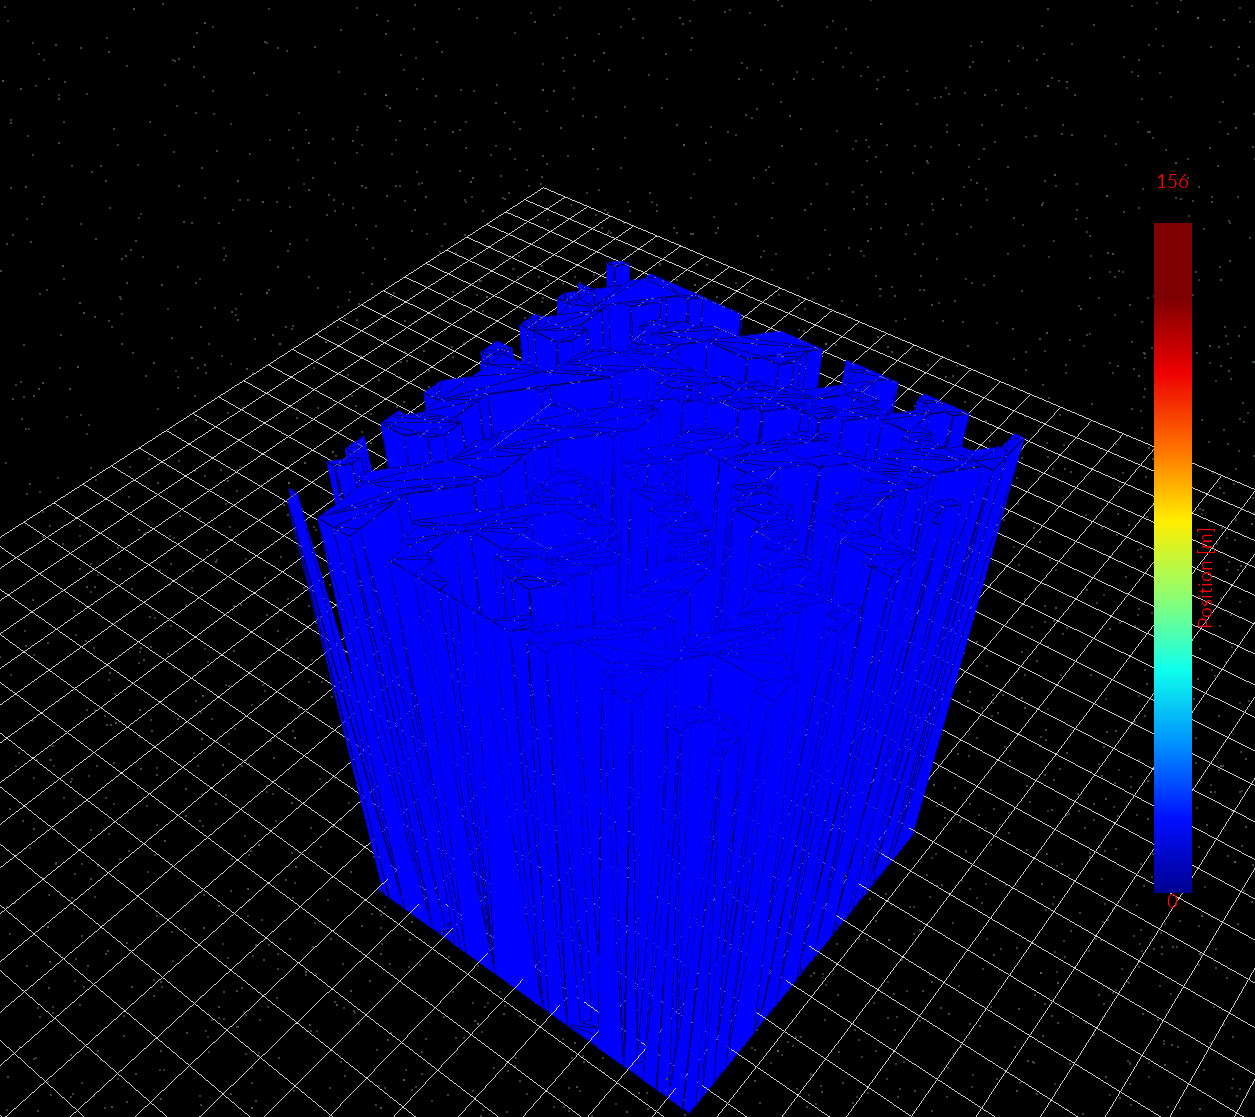
Geomeetrilise mudeli korrektsuse kontrollimiseks topeltklõpsake nupul device.csv, et vaadata seadme trianguleeritud esitust, mida lahendaja sisemiselt kasutab (??). See kinnitab, et BHJ morfoloogia on importitud ja diskretiseeritud ootuspäraselt.Geomeetrilise mudeli korrektsuse kontrollimiseks topeltklõpsake nupul device.csv, et vaadata seadme trianguleeritud esitust, mida lahendaja sisemiselt kasutab (??). See kinnitab, et BHJ morfoloogia on importitud ja diskretiseeritud ootuspäraselt.
Elektriparameetrite vaatamiseks avage jv_contact_0.csv või jv_contact_1.csv ja kuvage JV-graafik (??). Selles kahemõõtmelises simulatsioonis tuleks kasutada iga kontakti jaoks eraldi arvutatud JV-väärtusi; jv.csv võib ignoreerida.Elektriparameetrite vaatamiseks avage jv_contact_0.csv või jv_contact_1.csv ja kuvage JV-graafik (??). Selles kahemõõtmelises simulatsioonis tuleks kasutada iga kontakti jaoks eraldi arvutatud JV-väärtusi; jv.csv võib ignoreerida.
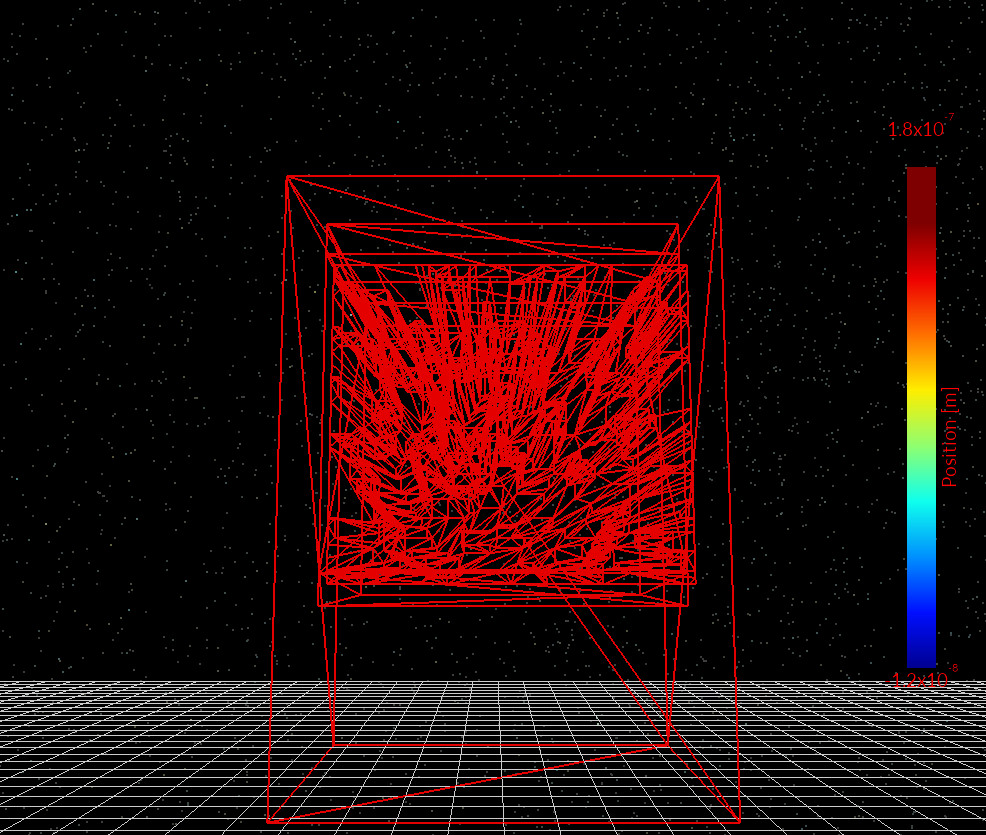
device.csv).Kolmnurkse kujuga seadme esitus (device.csv).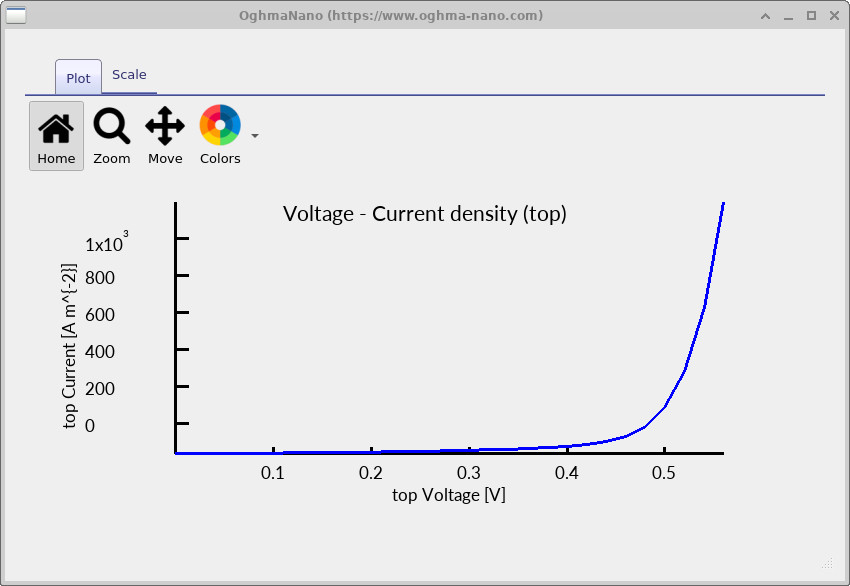
jv_contact_0.csv / jv_contact_1.csv väärtuste põhjal.JV-graafik, mis on saadud jv_contact_0.csv / jv_contact_1.csv väärtuste põhjal.7.0 Simulatsioonide vahepealsete seisundite vaatamine7.0 Simulatsioonide vahepealsete seisundite vaatamine
Pärast simulatsiooni lõppu on kõige informatiivsemad tulemused leitavad kaustas snapshots/. Hetkepiltfailidesse salvestatakse difusioon- ja SRH-süsteemi sisemised olekumuutujad, mis on esitatud rakendatud pinge funktsioonina. Need näitavad ruumiliselt eraldatud lahendust transportvõrranditele igas pingeetapis, mitte ei ole lihtsalt kokkuvõtvad andmed. Kui hetkepilt avatakse, on saadaval kaks juhtelementi: pingeregulaator, mis võimaldab järk-järgult muuta JV-graafikut, ja lõikeasendi regulaator, mis võimaldab valida 2D-lõigu morfoloogiast. Kogu selle juhendi jooksul lahendatakse elektripinge probleem 2D-lõigul ja kõik hetkepiltide andmed vastavad sellele lõigule.Pärast simulatsiooni lõppu on kõige informatiivsemad tulemused leitavad kaustas snapshots/. Hetkepiltfailidesse salvestatakse difusioon- ja SRH-süsteemi sisemised olekumuutujad, mis on esitatud rakendatud pinge funktsioonina. Need näitavad ruumiliselt eraldatud lahendust transportvõrranditele igas pingeetapis, mitte ei ole lihtsalt kokkuvõtvad andmed. Kui hetkepilt avatakse, on saadaval kaks juhtelementi: pingeregulaator, mis võimaldab järk-järgult muuta JV-graafikut, ja lõikeasendi regulaator, mis võimaldab valida 2D-lõigu morfoloogiast. Kogu selle juhendi jooksul lahendatakse elektripinge probleem 2D-lõigul ja kõik hetkepiltide andmed vastavad sellele lõigule.
Joonistel ??–?? on esitatud tüüpilised 2D pildid fikseeritud eelpinge juures. Neid andmeid tuleks vaadelda koos. Juhtivusriba (LUMO) diagramm Ec.csv (??) määrab elektronide energiasisaldava keskkonna. Morfoloogilises simulatsioonis varieerub see diagramm horisontaalsuunas nii faasist sõltuva energia kui ka kohaliku laengukoguse põhjustatud elektrostaatilise reaktsiooni tõttu. Vabade elektronide tihedus Q_nfree.csv (??) näitab piirkondi, kus elektronid saavad tõhusalt liikuda akseptori/maatriksi võrgustikus. Suured ruumilised erinevused viitavad läbipääsuteedele, kitsaskohtadele ja morfoloogiliselt tingitud takistustele.Joonistel ??–?? on esitatud tüüpilised 2D pildid fikseeritud eelpinge juures. Neid andmeid tuleks vaadelda koos. Juhtivusriba (LUMO) diagramm Ec.csv (??) määrab elektronide energiasisaldava keskkonna. Morfoloogilises simulatsioonis varieerub see diagramm horisontaalsuunas nii faasist sõltuva energia kui ka kohaliku laengukoguse põhjustatud elektrostaatilise reaktsiooni tõttu. Vabade elektronide tihedus Q_nfree.csv (??) näitab piirkondi, kus elektronid saavad tõhusalt liikuda akseptori/maatriksi võrgustikus. Suured ruumilised erinevused viitavad läbipääsuteedele, kitsaskohtadele ja morfoloogiliselt tingitud takistustele.
Lõksustatud elektronide tihedus, Q_ntrap.csv (??), näitab, kus laengukandjad lõksudes koonduvad. Vaba ja lõksustatud tiheduse võrdlemine on sageli kõige kiirem viis tuvastada piirkonnad, kus laengukandjate eraldamine on kehv või kus toimub tugev kohalik lõksustamine, mis on seotud BHJ morfoloogiaga. Liikuvusega seotud näitaja, mu_p_ft.csv (??), näitab efektiivset liikuvust, mis on keskmistatud nii vabade kui ka lõksustatud laengukandjate üle. Ruumilised erinevused peegeldavad nii sisemist faasikontrasti kui ka kohalikku lõksustamist ning on sageli tugevalt seotud alusvõrgustiku ühenduvusega.Lõksustatud elektronide tihedus, Q_ntrap.csv (??), näitab, kus laengukandjad lõksudes koonduvad. Vaba ja lõksustatud tiheduse võrdlemine on sageli kõige kiirem viis tuvastada piirkonnad, kus laengukandjate eraldamine on kehv või kus toimub tugev kohalik lõksustamine, mis on seotud BHJ morfoloogiaga. Liikuvusega seotud näitaja, mu_p_ft.csv (??), näitab efektiivset liikuvust, mis on keskmistatud nii vabade kui ka lõksustatud laengukandjate üle. Ruumilised erinevused peegeldavad nii sisemist faasikontrasti kui ka kohalikku lõksustamist ning on sageli tugevalt seotud alusvõrgustiku ühenduvusega.
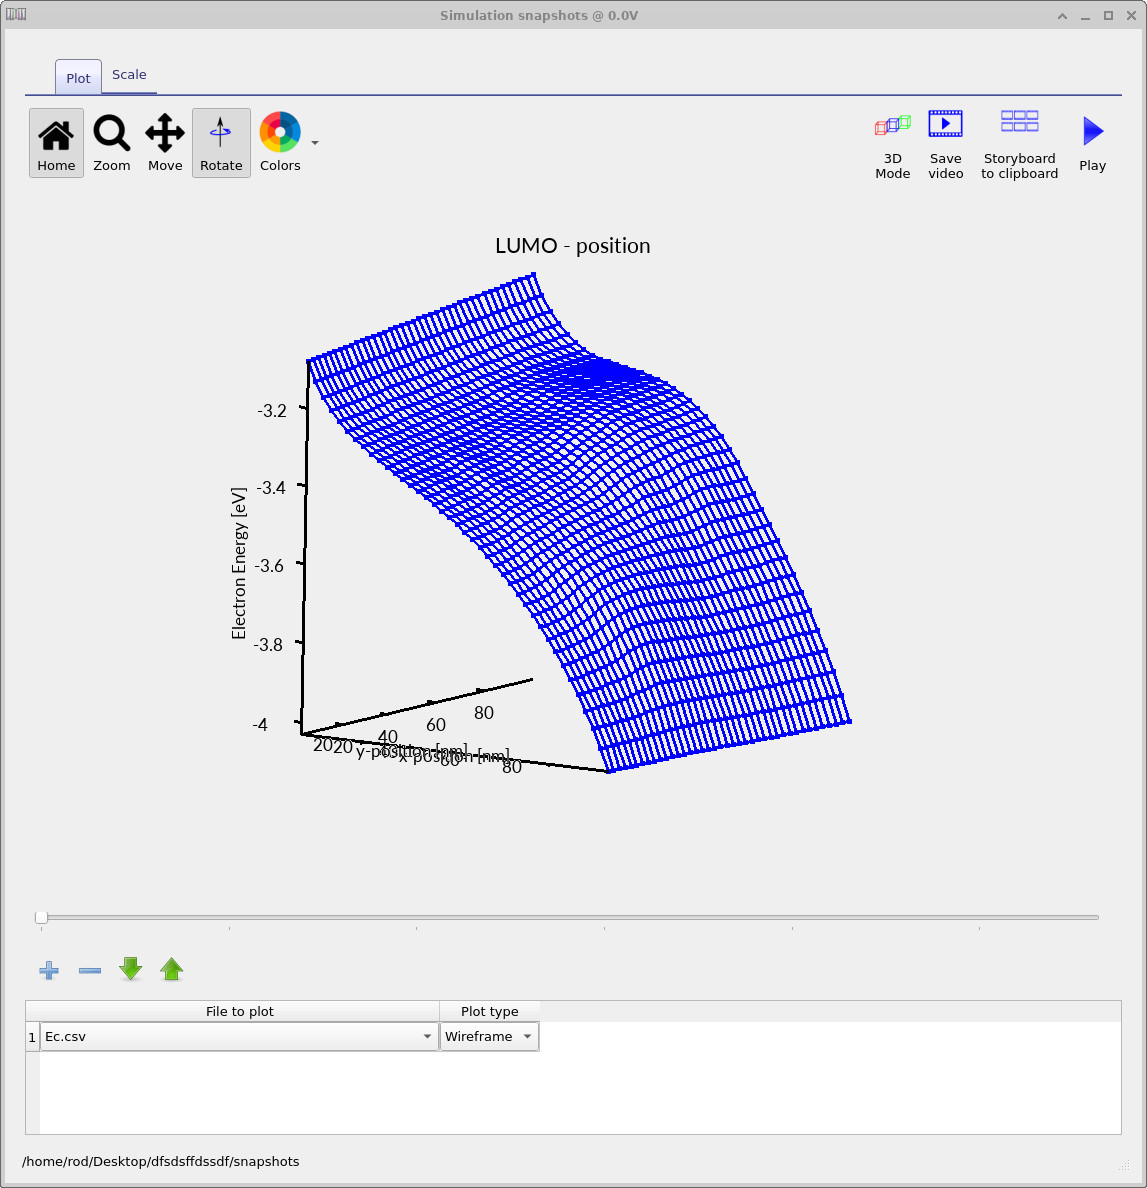
Ec.csv: juhtivusriba (LUMO) energiaolukord.Ec.csv: juhtivusriba (LUMO) energiaolukord.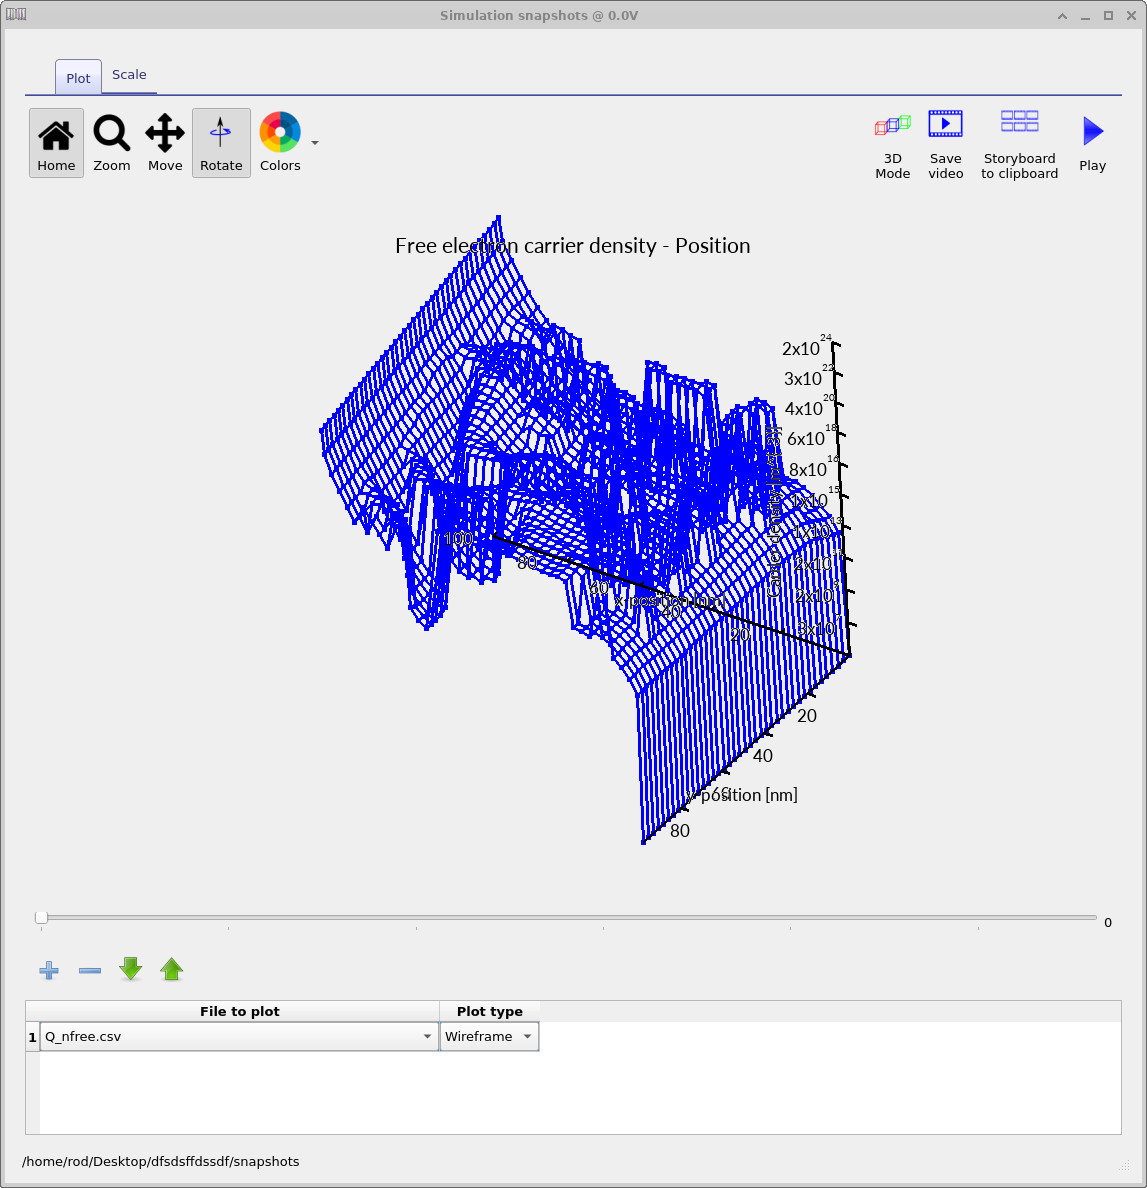
Q_nfree.csv: vabade elektronide tihedus.Q_nfree.csv: vabade elektronide tihedus.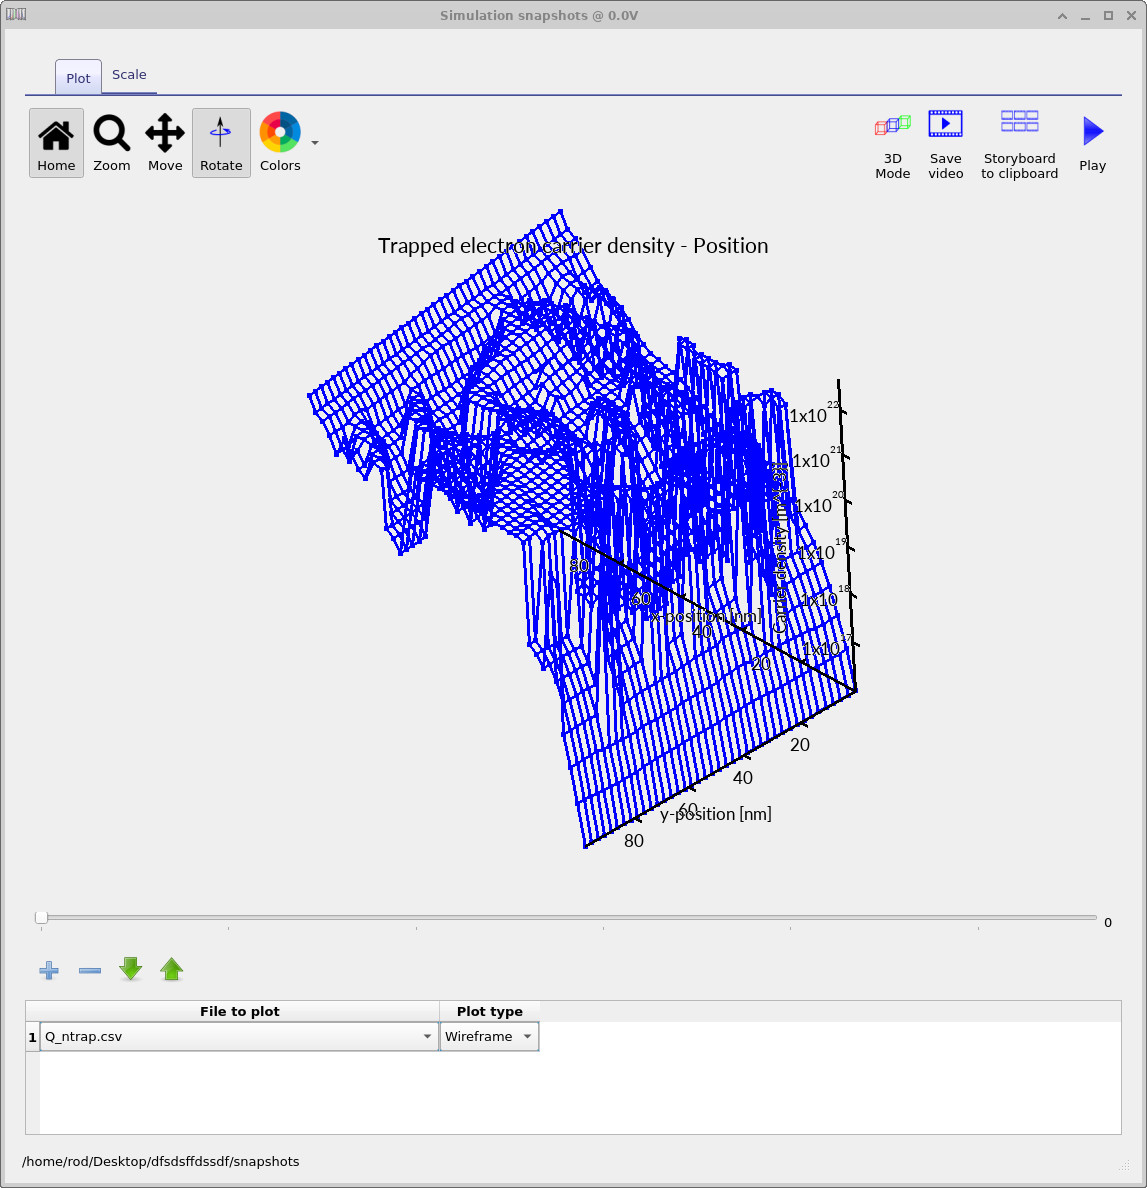
Q_ntrap.csv: lõksus olevate elektronide tihedus.Q_ntrap.csv: lõksus olevate elektronide tihedus.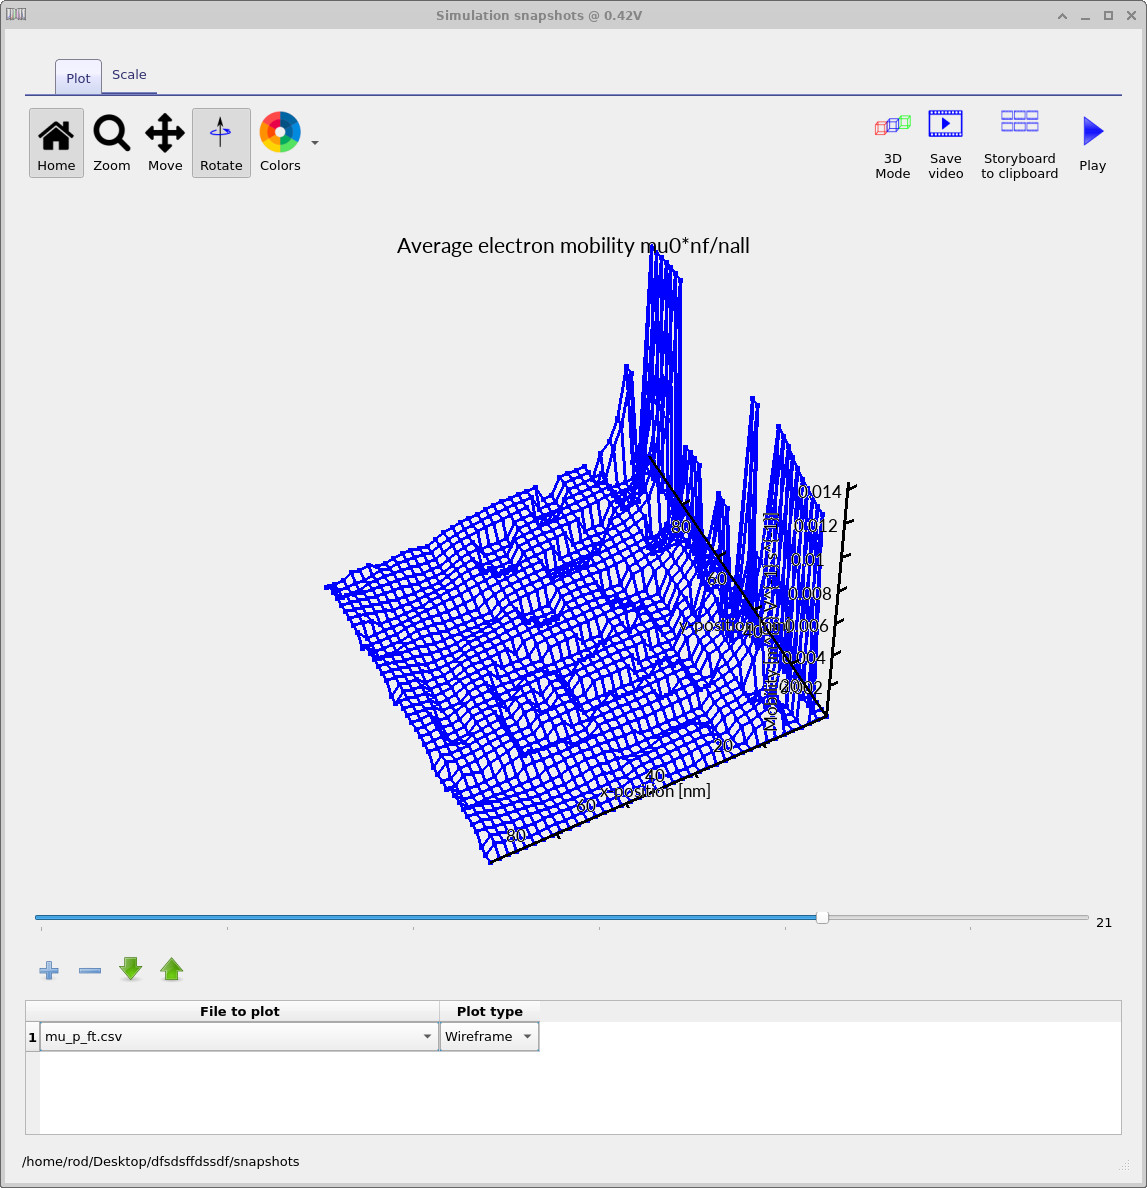
mu_p_ft.csv: liikuvus, mis on keskmistatud nii vabade kui ka seotud laengukandjate puhul.mu_p_ft.csv: liikuvus, mis on keskmistatud nii vabade kui ka seotud laengukandjate puhul.Kuigi 2D-vaated on sageli kõige selgem viis ruumiliste erinevuste analüüsimiseks, võib mõnikord olla lihtsam sama andmestiku tõlgendada reaalses ruumis. Kui lubada pildilülis 3D-režiim, projitseeritakse 2D-lõik tagasi seadme geomeetrisse. Joonistel ??–?? on näidatud selle projektsiooni näiteid. Keskmistatud elektronide ja aukude liikuvus (mu_n_ft.csv, mu_p_ft.csv), vabade elektronide kvasi-Fermi tase (Fn.csv) ja elektronvoolu tihedus juhtivussuunas (Jn.csv) on eriti kasulikud perkolatsiooniradade ja voolu visualiseerimiseks BHJ-s.Kuigi 2D-vaated on sageli kõige selgem viis ruumiliste erinevuste analüüsimiseks, võib mõnikord olla lihtsam sama andmestiku tõlgendada reaalses ruumis. Kui lubada pildilülis 3D-režiim, projitseeritakse 2D-lõik tagasi seadme geomeetrisse. Joonistel ??–?? on näidatud selle projektsiooni näiteid. Keskmistatud elektronide ja aukude liikuvus (mu_n_ft.csv, mu_p_ft.csv), vabade elektronide kvasi-Fermi tase (Fn.csv) ja elektronvoolu tihedus juhtivussuunas (Jn.csv) on eriti kasulikud perkolatsiooniradade ja voolu visualiseerimiseks BHJ-s.
Need hetkepildina esitatud tulemused annavad morfoloogiliste omaduste arvesse võtvate simulatsioonide peamise teadusliku väärtuse: need võimaldavad seostada seadme tasandi näitajad otse kohalike energiaseisundite, elektronide kinnipüüdmise ja ühenduvusega heterostruktuuri sisemuses.Need hetkepildina esitatud tulemused annavad morfoloogiliste omaduste arvesse võtvate simulatsioonide peamise teadusliku väärtuse: need võimaldavad seostada seadme tasandi näitajad otse kohalike energiaseisundite, elektronide kinnipüüdmise ja ühenduvusega heterostruktuuri sisemuses.
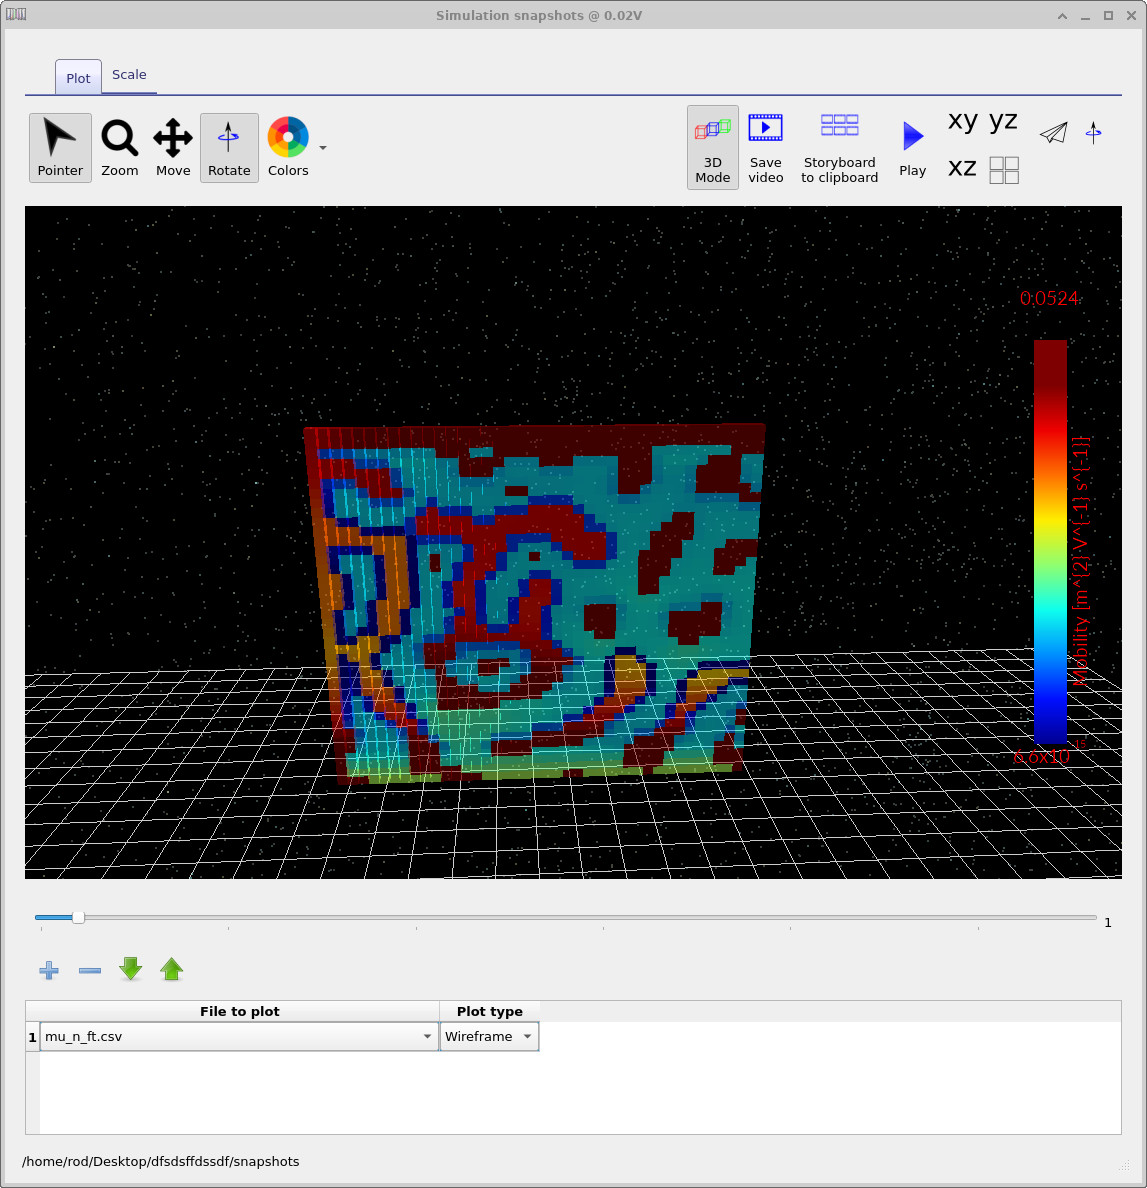
mu_n_ft.csv: keskmine elektronide liikuvus (kolmemõõtmelises vaates).mu_n_ft.csv: keskmine elektronide liikuvus (kolmemõõtmelises vaates).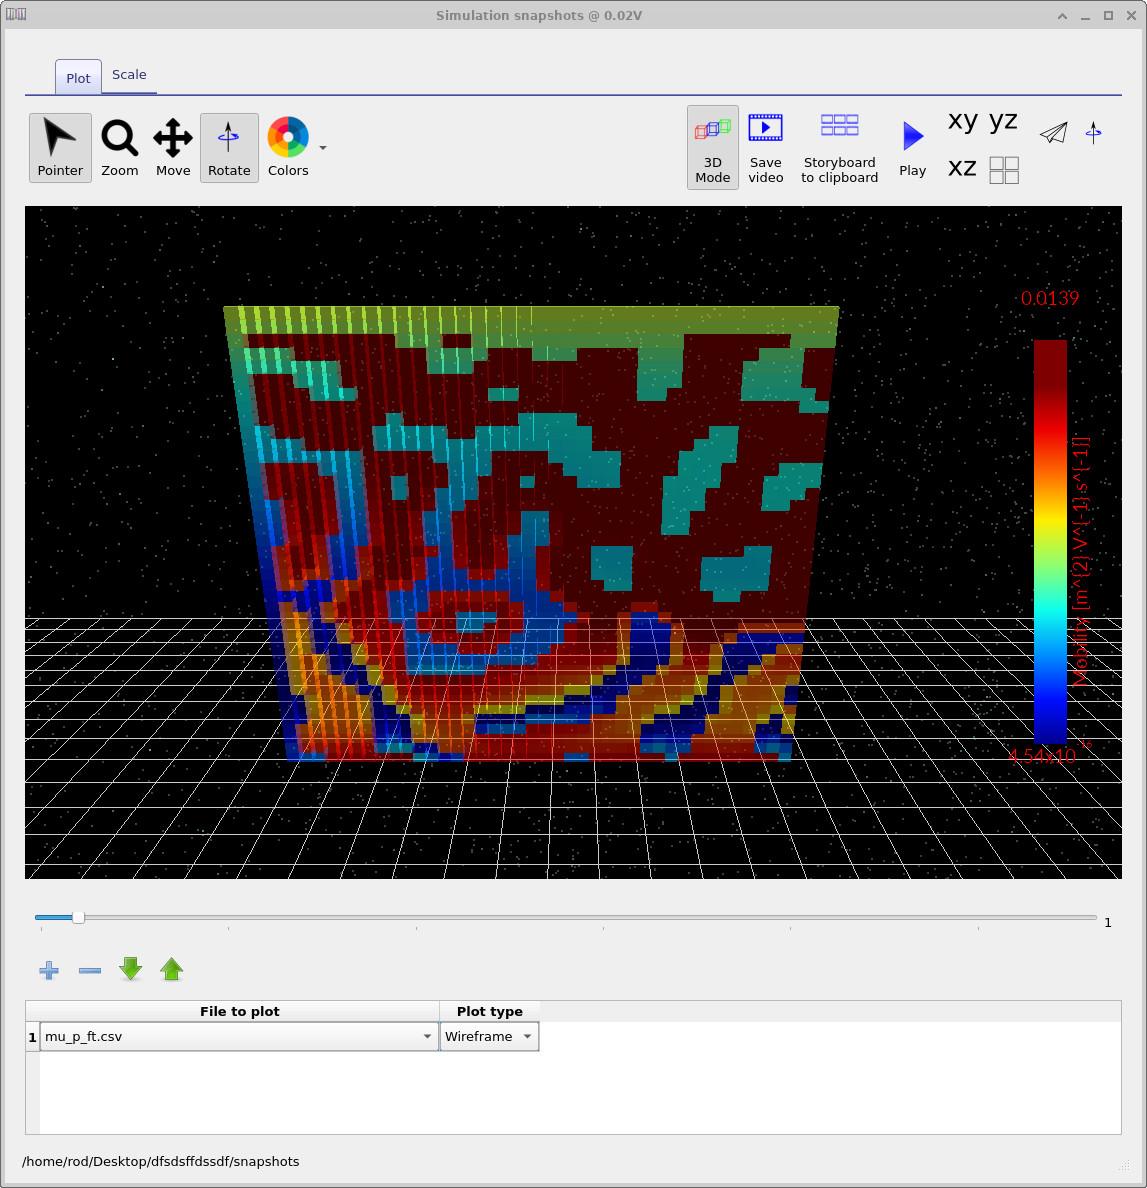
mu_p_ft.csv: keskmine aukude liikuvus (3D vaade).mu_p_ft.csv: keskmine aukude liikuvus (3D vaade).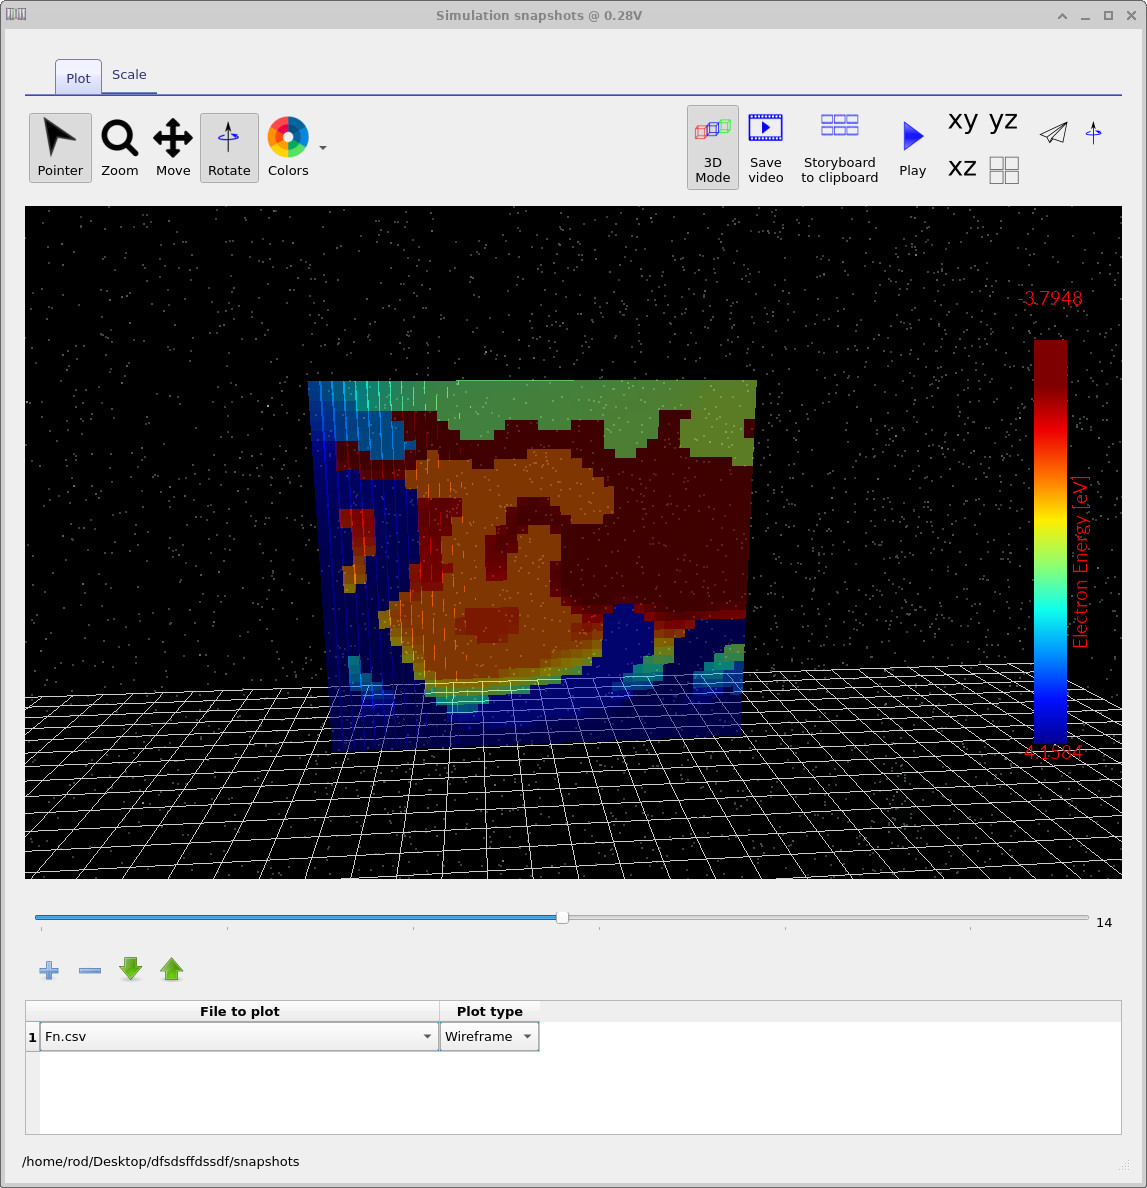
Fn.csv: vabade elektronide kvasi-Fermi tase.Fn.csv: vabade elektronide kvasi-Fermi tase.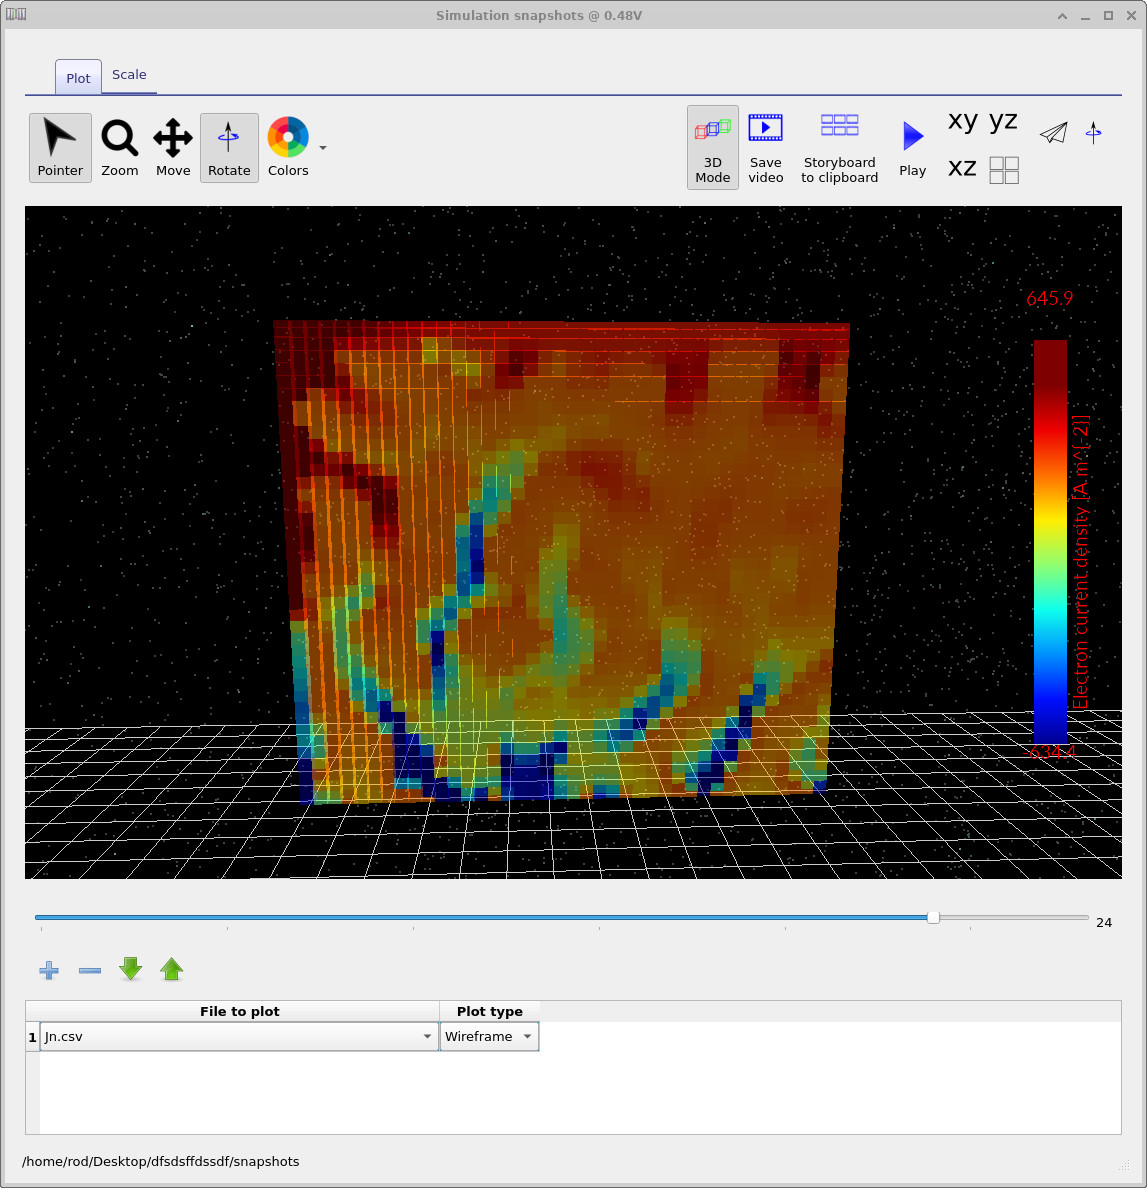
Jn.csv: elektronvoolu tihedus (y-teljel).Jn.csv: elektronvoolu tihedus (y-teljel).8. Ülesanded, mida proovida8. Ülesanded, mida proovida
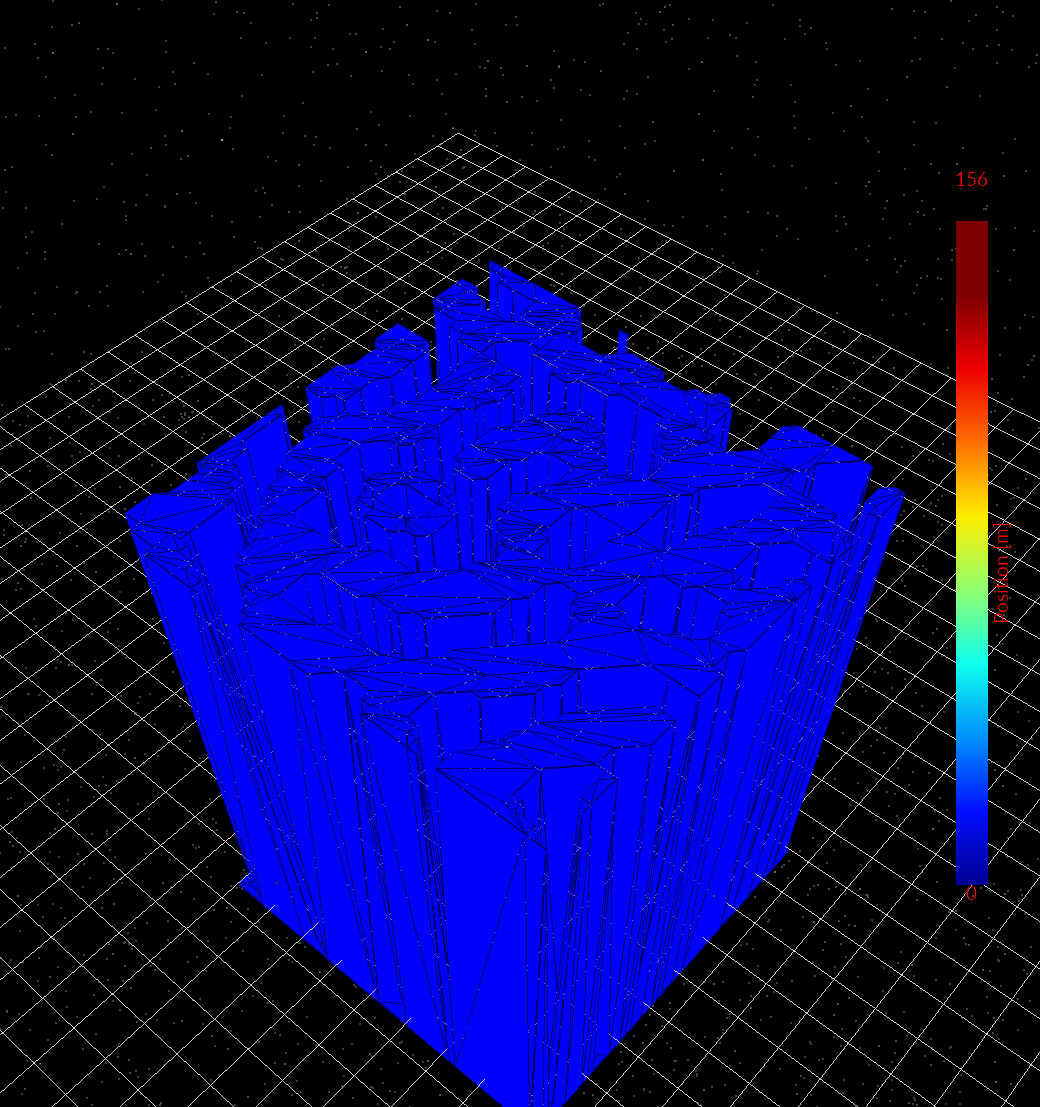
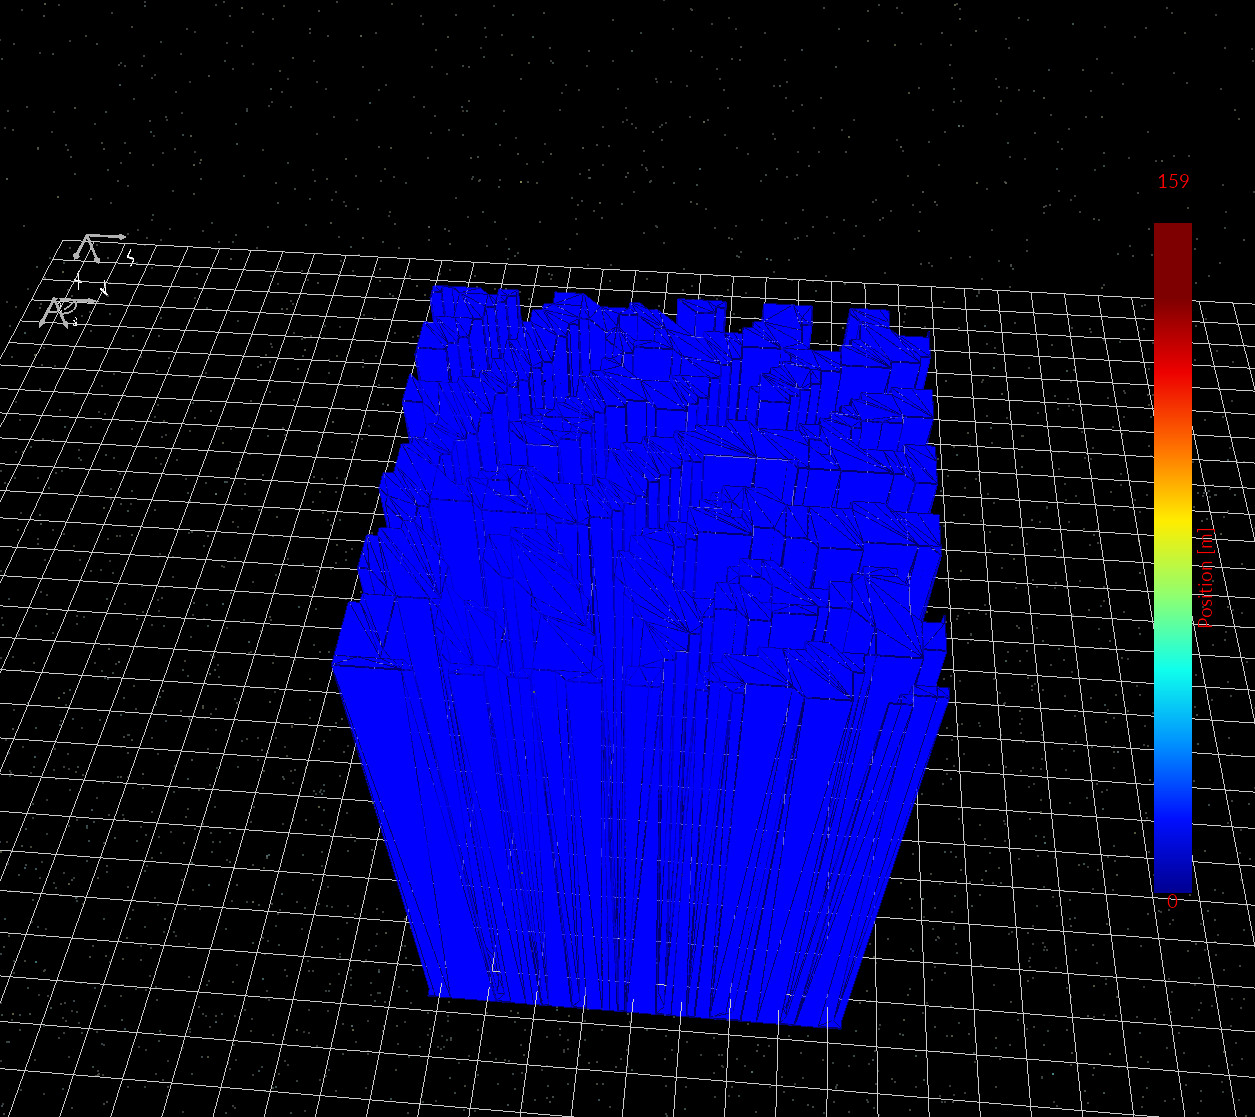
Parima viisi intuitsiooni arendamiseks on mudelit muuta ja jälgida, millised muutused toimuvad. Allpool olevad ülesanded on mõeldud kiireks täitmiseks: vahetage morfoloogiline võrk, käivitage simulatsioon uuesti ja võrrelge JV-graafikut (ja kui teil on aega, siis ka paar pilti samal nihkepingel).Parima viisi intuitsiooni arendamiseks on mudelit muuta ja jälgida, millised muutused toimuvad. Allpool olevad ülesanded on mõeldud kiireks täitmiseks: vahetage morfoloogiline võrk, käivitage simulatsioon uuesti ja võrrelge JV-graafikut (ja kui teil on aega, siis ka paar pilti samal nihkepingel).
Ülesanne 1 – vaheta morfoloogiline võrkÜlesanne 1 – vaheta morfoloogiline võrk
Peamise seadme vaates klõpsake parempoolse hiireklahviga punasel BHJ-objektil (sisseehitatud polümeervõrk) ja valige „Võrguredaktor”. Redaktoris peaks olema valitud praegune valik „Kuju andmebaasist”. Muutke valitud kuju väärtuseks „morfoloogia/1”, „morfoloogia/2” ja „morfoloogia/3” (joonised ??, ??, ??). Käivitage simulatsioon pärast iga muudatust uuesti ja võrrelge JV-graafikut.Peamise seadme vaates klõpsake parempoolse hiireklahviga punasel BHJ-objektil (sisseehitatud polümeervõrk) ja valige „Võrguredaktor”. Redaktoris peaks olema valitud praegune valik „Kuju andmebaasist”. Muutke valitud kuju väärtuseks „morfoloogia/1”, „morfoloogia/2” ja „morfoloogia/3” (joonised ??, ??, ??). Käivitage simulatsioon pärast iga muudatust uuesti ja võrrelge JV-graafikut.
See, mida te otsite, on see, kuidas ühenduvus ja kitsaskohad mõjutavad väljavõtmist ja rekombinatsiooni: mõned struktuurid tagavad parema juhtivuse (suurema voolu), samas kui teised sunivad laengukandjad läbima kitsaid ühendeid ja ummikuid (suurem akumulatsioon, suurem kinnijäämine ja üldiselt halvem tööjõudlus).See, mida te otsite, on see, kuidas ühenduvus ja kitsaskohad mõjutavad väljavõtmist ja rekombinatsiooni: mõned struktuurid tagavad parema juhtivuse (suurema voolu), samas kui teised sunivad laengukandjad läbima kitsaid ühendeid ja ummikuid (suurem akumulatsioon, suurem kinnijäämine ja üldiselt halvem tööjõudlus).
Osa eksperimendist, mis on tahtlikult „vigane, kuid õpetlik”, on see, et andmebaasis leiate ka kujundi nimega „teekann”. Asendage BHJ-võrk teekanniga, käivitage simulatsioon uuesti ja genereerige seadme jaoks, millel on teekannikujuline element, JV-graafik. See ei ole füüsikaliselt mõistlik BHJ, kuid see näitab, et töövoog on tegelikult geomeetriapõhine: mis tahes suletud CAD-võrku saab lisada ja elektriliselt analüüsida.Osa eksperimendist, mis on tahtlikult „vigane, kuid õpetlik”, on see, et andmebaasis leiate ka kujundi nimega „teekann”. Asendage BHJ-võrk teekanniga, käivitage simulatsioon uuesti ja genereerige seadme jaoks, millel on teekannikujuline element, JV-graafik. See ei ole füüsikaliselt mõistlik BHJ, kuid see näitab, et töövoog on tegelikult geomeetriapõhine: mis tahes suletud CAD-võrku saab lisada ja elektriliselt analüüsida.
Ülesanne 2 – muuta lõksude tugevust (SRH lõksude ribad).Ülesanne 2 – muuta lõksude tugevust (SRH lõksude ribad).
Elektripaarametrite all, muutke mitte-tasakaaluliste SRH-lõksude seadeid ja käivitage simulatsioon uuesti. Proovige muuta korraga ainult ühte seadet:Elektripaarametrite all, muutke mitte-tasakaaluliste SRH-lõksude seadeid ja käivitage simulatsioon uuesti. Proovige muuta korraga ainult ühte seadet:
- Suurendage/vähendage lõksude tihedust 1–2 suurusjärku võrra ja võrrelge
Q_nfreejaQ_ntrap.Suurendage/vähendage lõksude tihedust 1–2 suurusjärku võrra ja võrrelgeQ_nfreejaQ_ntrap.
Selle ülesande eesmärk on uurida, kuidas hajumise/piiratud liikumise efekt mõjutab struktuuri: laengukogumite tekkimine kipub suurendama „probleemseid“ piirkondi (umbmikke, kitsaskohti), kuna laeng ei saa neist nii kiiresti lahkuda.Selle ülesande eesmärk on uurida, kuidas hajumise/piiratud liikumise efekt mõjutab struktuuri: laengukogumite tekkimine kipub suurendama „probleemseid“ piirkondi (umbmikke, kitsaskohti), kuna laeng ei saa neist nii kiiresti lahkuda.
Ülesanne 3 – muutke rekombinatsiooni kiivuse konstandid.Ülesanne 3 – muutke rekombinatsiooni kiivuse konstandid.
Olles endiselt jaotises „Elektrilised parameetrid”, muutke rekombinatsiooni väärtust ja käivitage simulatsioon uuesti. Kaks lihtsat muudatust:Olles endiselt jaotises „Elektrilised parameetrid”, muutke rekombinatsiooni väärtust ja käivitage simulatsioon uuesti. Kaks lihtsat muudatust:
- Muutke vaba rekombinatsiooni kiiruse konstandi väärtust (
n_freekunip_free) 1–2 suurusjärku võrra suuremaks või väiksemaks. Jälgige, kuidas see mõjutab JV-graafikut ja laengu ruumilist jaotumist.Muutke vaba rekombinatsiooni kiiruse konstandi väärtust (n_freekunip_free) 1–2 suurusjärku võrra suuremaks või väiksemaks. Jälgige, kuidas see mõjutab JV-graafikut ja laengu ruumilist jaotumist. - Kui teie projektis on näha SRH-protsessiga seotud parameetrid (vaba laengukandja ja lõksu vahelised seosekonstandid), siis muutke neid koos ja võrrelge
Q_nfreejaQ_ntrapväärtuste suhet samal pinge juures.Kui teie projektis on näha SRH-protsessiga seotud parameetrid (vaba laengukandja ja lõksu vahelised seosekonstandid), siis muutke neid koos ja võrrelgeQ_nfreejaQ_ntrapväärtuste suhet samal pinge juures.
Kasuliku harjumusena ülesannete 2–3 puhul on soovitatav hoida morfoloogia muutumatuna, muuta ühte parameetrit ja seejärel kontrollida iga kord samu kahte asja: (i) kuidas muutub JV-graafik ja (ii) kas vooluteed (nt Jn ja kvasi-Fermi taseme väljad) muutuvad ühtlasemaks või „killustatumaks” mikrostruktuuri tõttu.Kasuliku harjumusena ülesannete 2–3 puhul on soovitatav hoida morfoloogia muutumatuna, muuta ühte parameetrit ja seejärel kontrollida iga kord samu kahte asja: (i) kuidas muutub JV-graafik ja (ii) kas vooluteed (nt Jn ja kvasi-Fermi taseme väljad) muutuvad ühtlasemaks või „killustatumaks” mikrostruktuuri tõttu.
📘 Vaadake üle orgaanilise elektroonika sissejuhatus, et saada teemast laiem ülevaade.📘 Vaadake üle orgaanilise elektroonika sissejuhatus, et saada teemast laiem ülevaade.