

מהו FDTD?מהו FDTD?
1. מבוא1. מבוא


שיטת ההפרשים הסופיים בתחום הזמן (FDTD) פותרת את משוואות מקסוול – המתארות את האור – ישירות בתחום הזמן, על גבי רשת מרחבית בדידה. בניגוד לשיטות מעקב קרניים, פתרונות מצבים או גישות מטריצת העברה, FDTD אינה עושה הנחות מפשטות לגבי התפשטות או מבנה מצבים. במקום זאת, השדות החשמליים והמגנטיים מחושבים באופן מפורש לאורך זמן, באמצעות פירוק משוואות הסלסול – חוק אמפר וחוק פאראדיי – כך שגלים אלקטרומגנטיים מתפשטים, מתפזרים, מתערבים ומתפצלים באופן טבעי בכל תחום הסימולציה. גמישות זו הופכת את FDTD למדויקת ורב-תכליתית מאוד, אך גם דורשת משאבים חישוביים רבים מבחינת זיכרון וזמן ריצה.שיטת ההפרשים הסופיים בתחום הזמן (FDTD) פותרת את משוואות מקסוול – המתארות את האור – ישירות בתחום הזמן, על גבי רשת מרחבית בדידה. בניגוד לשיטות מעקב קרניים, פתרונות מצבים או גישות מטריצת העברה, FDTD אינה עושה הנחות מפשטות לגבי התפשטות או מבנה מצבים. במקום זאת, השדות החשמליים והמגנטיים מחושבים באופן מפורש לאורך זמן, באמצעות פירוק משוואות הסלסול – חוק אמפר וחוק פאראדיי – כך שגלים אלקטרומגנטיים מתפשטים, מתפזרים, מתערבים ומתפצלים באופן טבעי בכל תחום הסימולציה. גמישות זו הופכת את FDTD למדויקת ורב-תכליתית מאוד, אך גם דורשת משאבים חישוביים רבים מבחינת זיכרון וזמן ריצה.
\[ \nabla \times \boldsymbol{H} = \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t}, \qquad \nabla \times \boldsymbol{E} = - \mu \frac{\partial \boldsymbol{H}}{\partial t}. \] \[ \nabla \times \boldsymbol{H} = \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t}, \qquad \nabla \times \boldsymbol{E} = - \mu \frac{\partial \boldsymbol{H}}{\partial t}. \]
מכיוון ששיטת FDTD אינה מניחה הנחות מהותיות לגבי כיוון ההתפשטות, מבנה המכשיר או התנהגות השדה, סימולציה אחת יכולה לתאר תגובה רחבת פס, דיפרקציה והתאבכות, השפעות שדה קרוב, גיאומטריה בתת-אורך גל ותופעות אלקטרומגנטיות חולפות, וכל זאת במסגרת אחת. הגמישות הזו היא מה שהופך את FDTD לכלי עוצמתי כל כך, אך היא גם כרוכה במחיר: רשת המרחב חייבת לפתור את יחידת האורך הפיזיקלית הקטנה ביותר, צעד הזמן מוגבל מאוד על ידי יציבות מספרית, וסימולציות תלת-ממדיות הופכות במהירות לתובעניות מבחינת זיכרון וזמן ריצה, אפילו עבור גיאומטריות שנראות קטנות יחסית.מכיוון ששיטת FDTD אינה מניחה הנחות מהותיות לגבי כיוון ההתפשטות, מבנה המכשיר או התנהגות השדה, סימולציה אחת יכולה לתאר תגובה רחבת פס, דיפרקציה והתאבכות, השפעות שדה קרוב, גיאומטריה בתת-אורך גל ותופעות אלקטרומגנטיות חולפות, וכל זאת במסגרת אחת. הגמישות הזו היא מה שהופך את FDTD לכלי עוצמתי כל כך, אך היא גם כרוכה במחיר: רשת המרחב חייבת לפתור את יחידת האורך הפיזיקלית הקטנה ביותר, צעד הזמן מוגבל מאוד על ידי יציבות מספרית, וסימולציות תלת-ממדיות הופכות במהירות לתובעניות מבחינת זיכרון וזמן ריצה, אפילו עבור גיאומטריות שנראות קטנות יחסית.
2. מדוע לא כדאי להשתמש בשיטת FDTD...2. מדוע לא כדאי להשתמש בשיטת FDTD...
ברוב הבעיות האופטיות המעשיות, שיטת FDTD לא צריכה להיות השיטה הראשונה שאליה פונים. היא דורשת משאבים חישוביים רבים, ועבור מערכות רבות קיימות גישות יעילות הרבה יותר. תכנון מערכות עדשות, כגון מצלמות או טלסקופים, מידול מערכות הדמיה בקנה מידה גדול, או מעקב אחר קרני אור במערכות אופטיות מקרוסקופיות, מטופלים בצורה טובה בהרבה באמצעות שיטת מעקב קרניים. באופן דומה, מבנים רב-שכבתיים מישוריים, כגון תאים סולאריים דקים, מערכי OLED וציפויים אופטיים, מטופלים בצורה יעילה הרבה יותר באמצעות שיטות מטריצת העברה. במקרים אלה, שיטת FDTD מוסיפה עלות חישובית משמעותית מבלי לספק תובנות פיזיקליות נוספות.ברוב הבעיות האופטיות המעשיות, שיטת FDTD לא צריכה להיות השיטה הראשונה שאליה פונים. היא דורשת משאבים חישוביים רבים, ועבור מערכות רבות קיימות גישות יעילות הרבה יותר. תכנון מערכות עדשות, כגון מצלמות או טלסקופים, מידול מערכות הדמיה בקנה מידה גדול, או מעקב אחר קרני אור במערכות אופטיות מקרוסקופיות, מטופלים בצורה טובה בהרבה באמצעות שיטת מעקב קרניים. באופן דומה, מבנים רב-שכבתיים מישוריים, כגון תאים סולאריים דקים, מערכי OLED וציפויים אופטיים, מטופלים בצורה יעילה הרבה יותר באמצעות שיטות מטריצת העברה. במקרים אלה, שיטת FDTD מוסיפה עלות חישובית משמעותית מבלי לספק תובנות פיזיקליות נוספות.
רוב השיטות לביצוע סימולציות אלקטרומגנטיות מבוססות בסופו של דבר על משוואות מקסוול. טכניקות כגון פתרונות מצב ושיטות מטריצת מעבר מפותחות על ידי הצגת הנחות מפשטות בנוגע לגאומטריה, לממדים או למבנה השדה, במטרה להאיץ את החישוב. קירובים אלה הם יעילים מאוד – אך רק כאשר ההנחות העומדות בבסיסם תקפות.רוב השיטות לביצוע סימולציות אלקטרומגנטיות מבוססות בסופו של דבר על משוואות מקסוול. טכניקות כגון פתרונות מצב ושיטות מטריצת מעבר מפותחות על ידי הצגת הנחות מפשטות בנוגע לגאומטריה, לממדים או למבנה השדה, במטרה להאיץ את החישוב. קירובים אלה הם יעילים מאוד – אך רק כאשר ההנחות העומדות בבסיסם תקפות.
שיטת FDTD נמצאת בקצה השני של הספקטרום הזה. היא חזקה מאוד, במיוחד עבור מערכות תלת-ממדיות מורכבות, גיאומטריות לא סדירות ובעיות שבהן אי אפשר לפרק את השדה לרכיבים או שכבות פשוטות – כגון גבישים פוטוניים, מבנים בתת-אורך גל, תווך בעל פיזור חזק וצימוד בשדה קרוב. המחיר של גמישות זו הוא עלות חישובית, הן מבחינת זיכרון והן מבחינת זמן ריצה.שיטת FDTD נמצאת בקצה השני של הספקטרום הזה. היא חזקה מאוד, במיוחד עבור מערכות תלת-ממדיות מורכבות, גיאומטריות לא סדירות ובעיות שבהן אי אפשר לפרק את השדה לרכיבים או שכבות פשוטות – כגון גבישים פוטוניים, מבנים בתת-אורך גל, תווך בעל פיזור חזק וצימוד בשדה קרוב. המחיר של גמישות זו הוא עלות חישובית, הן מבחינת זיכרון והן מבחינת זמן ריצה.
הדבר החשוב הוא לבחור בכלי המתאים. השתמשו במודלים מצומצמים כאשר הפיזיקה מאפשרת זאת, והשתמשו בשיטת FDTD כאשר ההנחות הללו אינן תקפות. היתרון של השיטה הוא הגמישות והשלמות הפיזיקלית שלה; החיסרון הוא העלות החישובית.הדבר החשוב הוא לבחור בכלי המתאים. השתמשו במודלים מצומצמים כאשר הפיזיקה מאפשרת זאת, והשתמשו בשיטת FDTD כאשר ההנחות הללו אינן תקפות. היתרון של השיטה הוא הגמישות והשלמות הפיזיקלית שלה; החיסרון הוא העלות החישובית.
3. משוואות מקסוול העומדות בבסיס שיטת FDTD3. משוואות מקסוול העומדות בבסיס שיטת FDTD
בבסיסו, שיטת FDTD היא פשוטה מאוד. לוקחים את משוואות מקסוול, מפרקים אותן לרכיבים שלהן עבור כל כיוון מרחבי, ואז פותרים את המשוואות הללו ישירות על גבי רשת. אין כאן שום קסם – השיטה פשוטה מבחינה מושגית, ובמובנים רבים היא פשוטה יותר מגישות נומריות מורכבות יותר, כגון פותרים המבוססים על מודלים של תנועה ודיפוזיה. כדי להתחיל, נפרוס את חוק אמפר. בתחום ליניארי בעל מוליכות \(\sigma\), קבוע דיאלקטרי \(\epsilon\) וקבוע מגנטי \(\mu\), ניתן לכתוב זאת כך:בבסיסו, שיטת FDTD היא פשוטה מאוד. לוקחים את משוואות מקסוול, מפרקים אותן לרכיבים שלהן עבור כל כיוון מרחבי, ואז פותרים את המשוואות הללו ישירות על גבי רשת. אין כאן שום קסם – השיטה פשוטה מבחינה מושגית, ובמובנים רבים היא פשוטה יותר מגישות נומריות מורכבות יותר, כגון פותרים המבוססים על מודלים של תנועה ודיפוזיה. כדי להתחיל, נפרוס את חוק אמפר. בתחום ליניארי בעל מוליכות \(\sigma\), קבוע דיאלקטרי \(\epsilon\) וקבוע מגנטי \(\mu\), ניתן לכתוב זאת כך:
\[ \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t} = \nabla \times \boldsymbol{H} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ H_x & H_y & H_z \end{vmatrix} \] \[ \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t} = \nabla \times \boldsymbol{H} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ H_x & H_y & H_z \end{vmatrix} \]
שאפשר להרחיב אותו כך:שאפשר להרחיב אותו כך:
\[ \sigma E_x + \epsilon \frac{\partial E_x}{\partial t} = \frac{\partial H_z}{\partial y} - \frac{\partial H_y}{\partial z} \] \[ \sigma E_x + \epsilon \frac{\partial E_x}{\partial t} = \frac{\partial H_z}{\partial y} - \frac{\partial H_y}{\partial z} \]
\[ \sigma E_y + \epsilon \frac{\partial E_y}{\partial t} = -\frac{\partial H_z}{\partial x} + \frac{\partial H_x}{\partial z} \] \[ \sigma E_y + \epsilon \frac{\partial E_y}{\partial t} = -\frac{\partial H_z}{\partial x} + \frac{\partial H_x}{\partial z} \]
\[ \sigma E_z + \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} - \frac{\partial H_x}{\partial y} \] \[ \sigma E_z + \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} - \frac{\partial H_x}{\partial y} \]
חוק פאראדיי מנוסח כך:חוק פאראדיי מנוסח כך:
\[ -\sigma_m \boldsymbol{H} - \mu \frac{\partial \boldsymbol{H}}{\partial t} = \nabla \times \boldsymbol{E} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ E_x & E_y & E_z \end{vmatrix} \] \[ -\sigma_m \boldsymbol{H} - \mu \frac{\partial \boldsymbol{H}}{\partial t} = \nabla \times \boldsymbol{E} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ E_x & E_y & E_z \end{vmatrix} \]
שאפשר להרחיב אותו ולקבל:שאפשר להרחיב אותו ולקבל:
\[ -\sigma_m H_x - \mu \frac{\partial H_x}{\partial t} = \frac{\partial E_z}{\partial y} - \frac{\partial E_y}{\partial z} \] \[ -\sigma_m H_x - \mu \frac{\partial H_x}{\partial t} = \frac{\partial E_z}{\partial y} - \frac{\partial E_y}{\partial z} \]
\[ -\sigma_m H_y - \mu \frac{\partial H_y}{\partial t} = -\frac{\partial E_z}{\partial x} + \frac{\partial E_x}{\partial z} \] \[ -\sigma_m H_y - \mu \frac{\partial H_y}{\partial t} = -\frac{\partial E_z}{\partial x} + \frac{\partial E_x}{\partial z} \]
\[ -\sigma_m H_z - \mu \frac{\partial H_z}{\partial t} = \frac{\partial E_y}{\partial x} - \frac{\partial E_x}{\partial y} \] \[ -\sigma_m H_z - \mu \frac{\partial H_z}{\partial t} = \frac{\partial E_y}{\partial x} - \frac{\partial E_x}{\partial y} \]
המשוואות המסומנות בכחול ובאדום הן ההגדרה של שיטת FDTD ומהוות את ליבת השיטה. אין דבר מורכב יותר מכך. כל השאר הוא יישום: החלפת נגזרות בהפרשים סופיים, בחירת תנאי שפה, הגדרת מקורות אור (עירורים), חילוץ תוצאות באמצעות גלאים, וכתיבת קוד יעיל (לעתים קרובות מקבילי) כדי לדמות את התפתחות השדות לאורך זמן. רכיבים נוספים אלה הופכים פותר FDTD מעשי למורכב יותר, אך הם אינם משנים את הפשטות הבסיסית של השיטה המרכזית.המשוואות המסומנות בכחול ובאדום הן ההגדרה של שיטת FDTD ומהוות את ליבת השיטה. אין דבר מורכב יותר מכך. כל השאר הוא יישום: החלפת נגזרות בהפרשים סופיים, בחירת תנאי שפה, הגדרת מקורות אור (עירורים), חילוץ תוצאות באמצעות גלאים, וכתיבת קוד יעיל (לעתים קרובות מקבילי) כדי לדמות את התפתחות השדות לאורך זמן. רכיבים נוספים אלה הופכים פותר FDTD מעשי למורכב יותר, אך הם אינם משנים את הפשטות הבסיסית של השיטה המרכזית.
4. דוגמה לסימולציה של גל אלקטרומגנטי חד-ממדי באמצעות שיטת FDTD, המיועדת לצעצוע.4. דוגמה לסימולציה של גל אלקטרומגנטי חד-ממדי באמצעות שיטת FDTD, המיועדת לצעצוע.
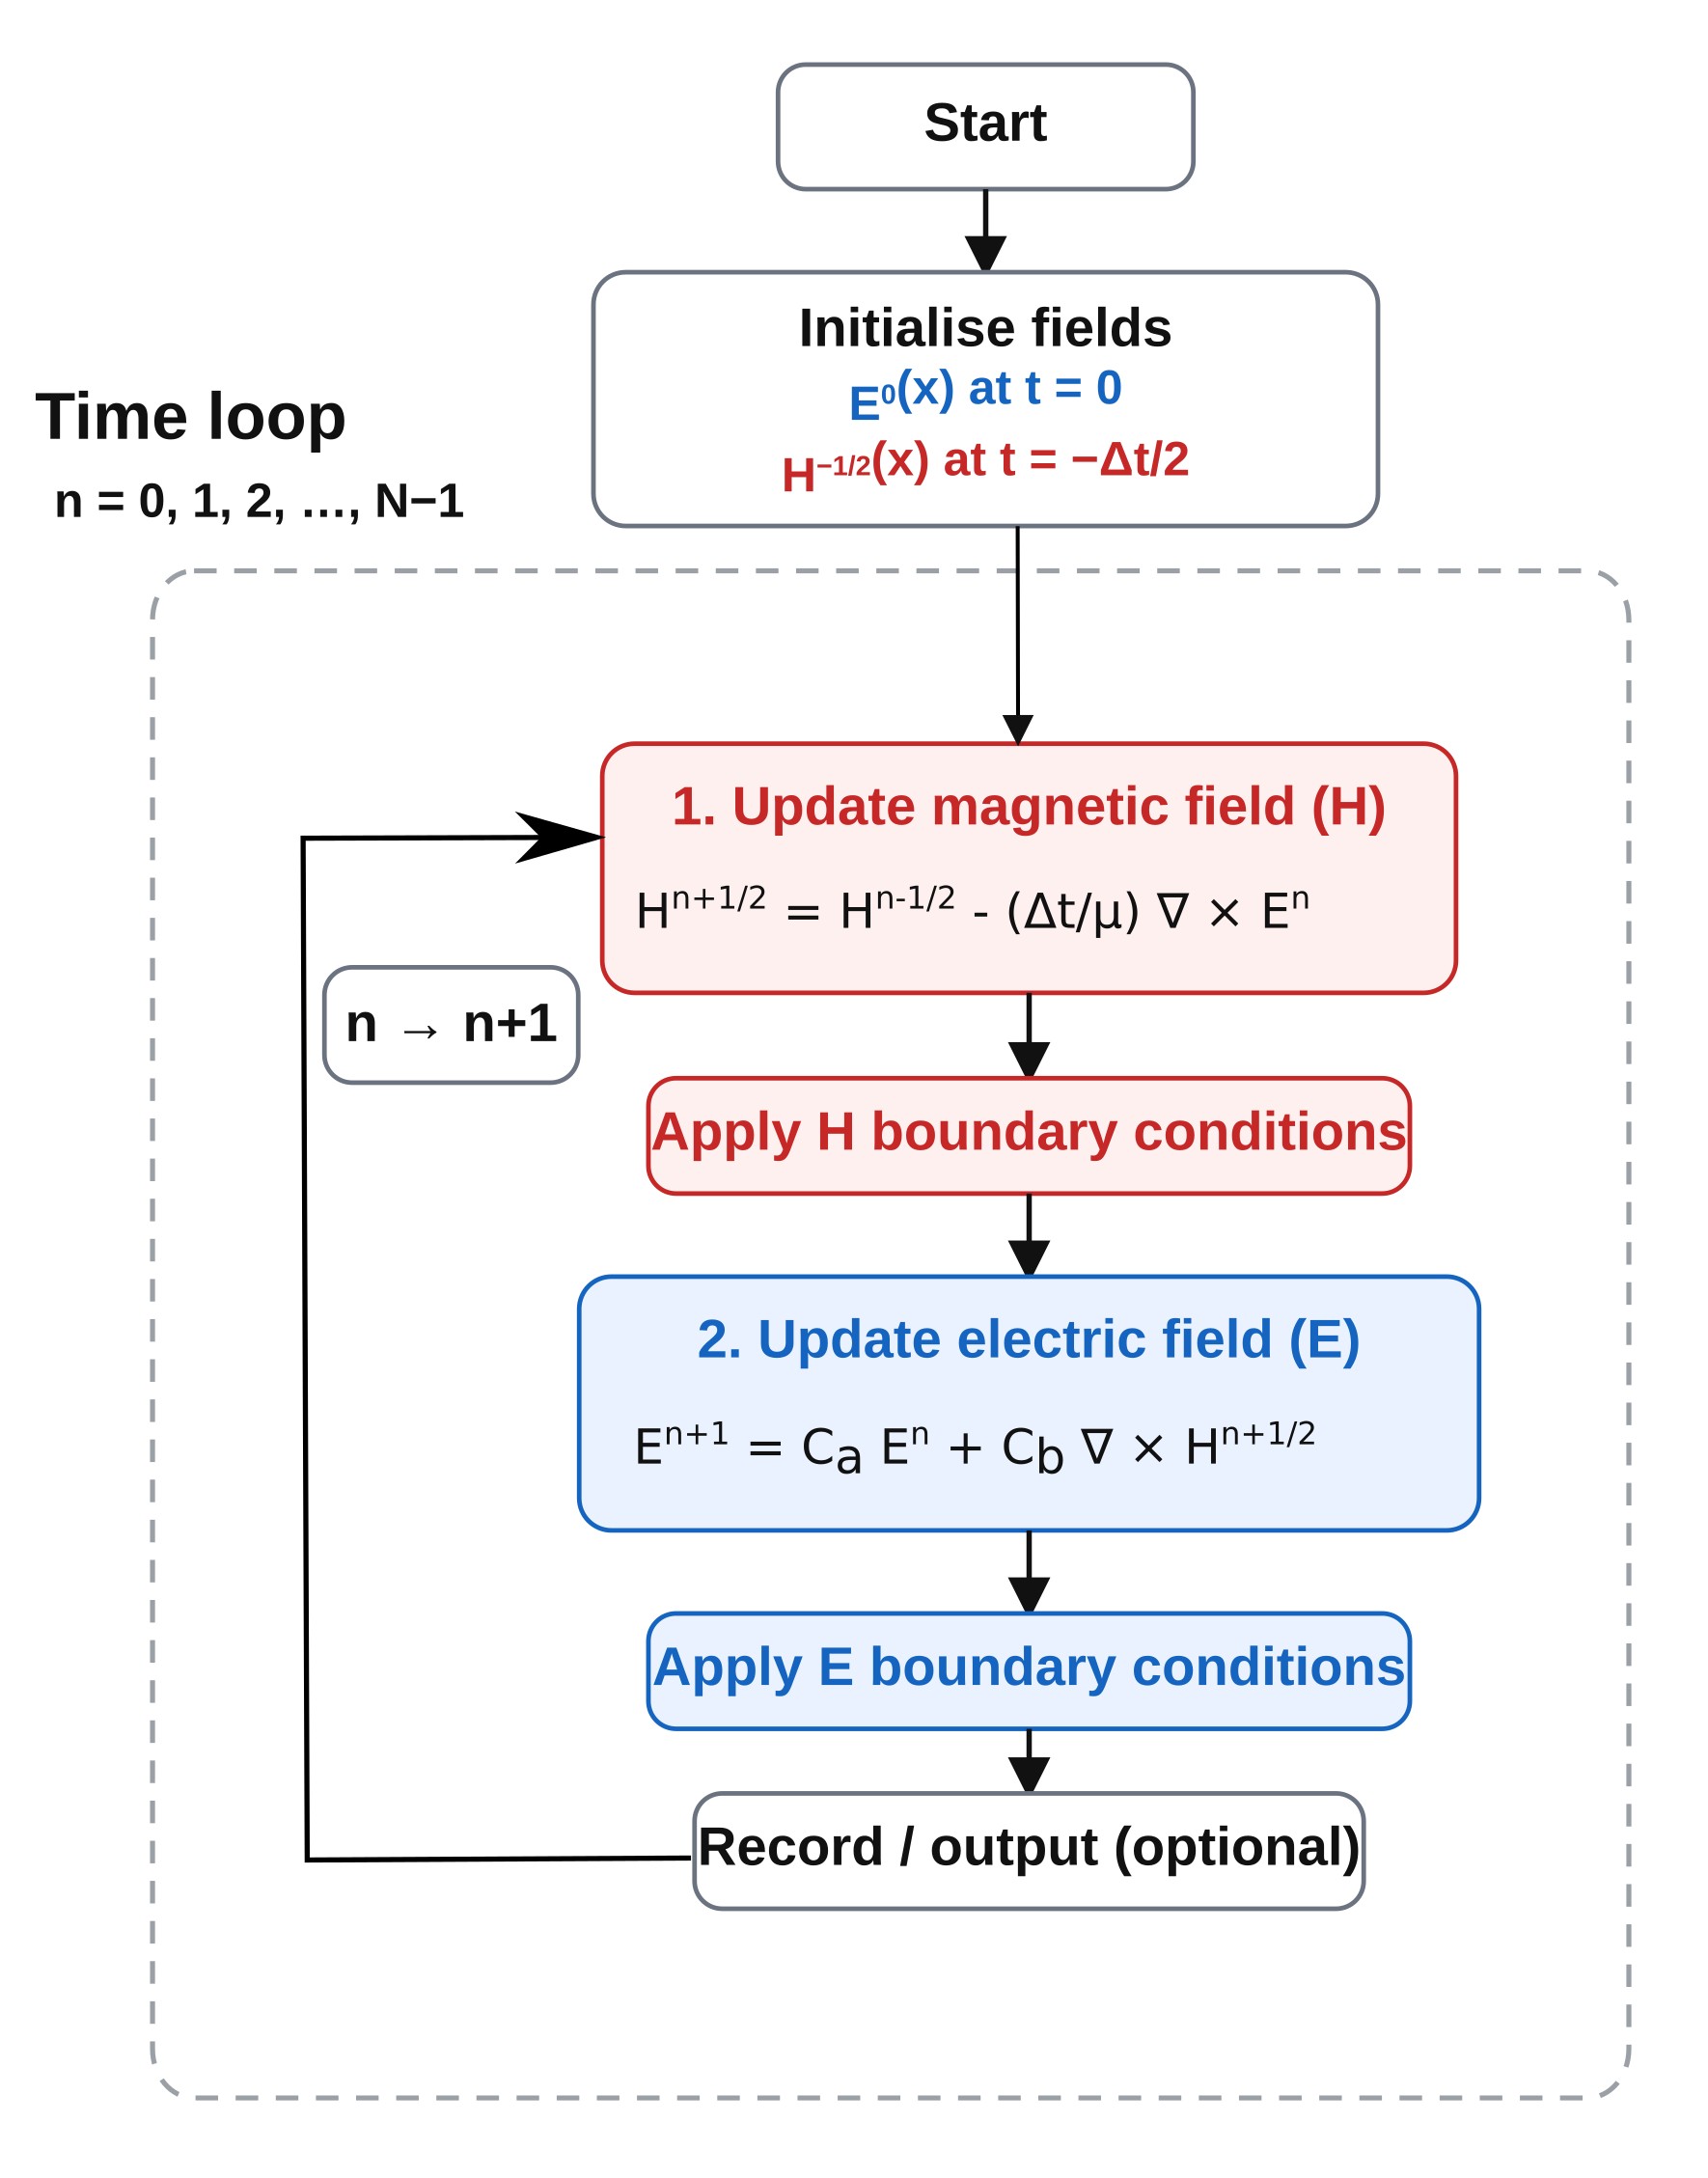
כדי להדגים עד כמה שיטת FDTD פשוטה – הן מבחינה תיאורטית והן מבחינת היישום – נצמצם כעת את המשוואות המלאות למודל פשוט חד-ממדי, שניתן ליישם אותו באמצעות כמה עשרות שורות קוד ב-MATLAB או Python. המטרה כאן אינה לשנות את העקרונות הפיזיקליים, אלא לפשט את המורכבות המיותרת, כך שמבנה השיטה יהיה ברור לחלוטין.כדי להדגים עד כמה שיטת FDTD פשוטה – הן מבחינה תיאורטית והן מבחינת היישום – נצמצם כעת את המשוואות המלאות למודל פשוט חד-ממדי, שניתן ליישם אותו באמצעות כמה עשרות שורות קוד ב-MATLAB או Python. המטרה כאן אינה לשנות את העקרונות הפיזיקליים, אלא לפשט את המורכבות המיותרת, כך שמבנה השיטה יהיה ברור לחלוטין.
כדי לעשות זאת, אנו מתייחסים רק לשינוי בכיוון \(x\) ומגדירים במפורש את הנגזרות המרחביות הנותרות לאפס: \[ \frac{\partial}{\partial y} = 0, \qquad \frac{\partial}{\partial z} = 0. \]. פעולה זו משאירה אותנו עם מערכת אלקטרומגנטית חוצתית, בעלת שדה חשמלי \(E_z(x,t)\) ושדה מגנטי \(H_y(x,t)\).כדי לעשות זאת, אנו מתייחסים רק לשינוי בכיוון \(x\) ומגדירים במפורש את הנגזרות המרחביות הנותרות לאפס: \[ \frac{\partial}{\partial y} = 0, \qquad \frac{\partial}{\partial z} = 0. \]. פעולה זו משאירה אותנו עם מערכת אלקטרומגנטית חוצתית, בעלת שדה חשמלי \(E_z(x,t)\) ושדה מגנטי \(H_y(x,t)\).
בהתבסס על הנחות אלו, משוואות הכריבול של מקסוול מצטמצמות ל-בהתבסס על הנחות אלו, משוואות הכריבול של מקסוול מצטמצמות ל-
\[ \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} \] \[ \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} \]
\[ \mu \frac{\partial H_y}{\partial t} = \frac{\partial E_z}{\partial x}. \] \[ \mu \frac{\partial H_y}{\partial t} = \frac{\partial E_z}{\partial x}. \]
אלו הן המשוואות הרציפות העיקריות עבור המקרה החד-ממדי. עם זאת, בצורה זו לא ניתן לפתור אותן ישירות באמצעות מחשב. לשם כך, אנו מחליפים את הנגזרות בהפרשים סופיים על גבי רשת בדידה. זהו לב העניין של השיטה: ראו הפרשים סופיים לקבלת סקירה כללית.אלו הן המשוואות הרציפות העיקריות עבור המקרה החד-ממדי. עם זאת, בצורה זו לא ניתן לפתור אותן ישירות באמצעות מחשב. לשם כך, אנו מחליפים את הנגזרות בהפרשים סופיים על גבי רשת בדידה. זהו לב העניין של השיטה: ראו הפרשים סופיים לקבלת סקירה כללית.
באמצעות הצגת רשת מרחבית \(x_i = i\Delta x\) ושלבים בזמן \(t^n = n\Delta t\), ושימוש בסידור הסטנדרטי של "קפיצה" (staggered arrangement), משוואות העדכון הופכות ל:באמצעות הצגת רשת מרחבית \(x_i = i\Delta x\) ושלבים בזמן \(t^n = n\Delta t\), ושימוש בסידור הסטנדרטי של "קפיצה" (staggered arrangement), משוואות העדכון הופכות ל:
\[ E_z^{n+1}(i) = E_z^n(i) + \frac{\Delta t}{\epsilon(i)\,\Delta x} \left[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) - H_y^{n+\frac{1}{2}}\!\left(i-\frac{1}{2}\right) \right] \] \[ E_z^{n+1}(i) = E_z^n(i) + \frac{\Delta t}{\epsilon(i)\,\Delta x} \left[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) - H_y^{n+\frac{1}{2}}\!\left(i-\frac{1}{2}\right) \right] \]
\[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) = H_y^{n-\frac{1}{2}}\!\left(i+\frac{1}{2}\right) + \frac{\Delta t}{\mu\,\Delta x} \left[ E_z^n(i+1) - E_z^n(i) \right]. \] \[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) = H_y^{n-\frac{1}{2}}\!\left(i+\frac{1}{2}\right) + \frac{\Delta t}{\mu\,\Delta x} \left[ E_z^n(i+1) - E_z^n(i) \right]. \]
זו כבר השיטה המלאה של FDTD בצורתה הפשוטה ביותר. השדה החשמלי מתעדכן על סמך הפרשים מרחביים בשדה המגנטי, והשדה המגנטי מתעדכן על סמך הפרשים מרחביים בשדה החשמלי, כאשר שני השדות מתחלפים בתורם לאורך זמן.זו כבר השיטה המלאה של FDTD בצורתה הפשוטה ביותר. השדה החשמלי מתעדכן על סמך הפרשים מרחביים בשדה המגנטי, והשדה המגנטי מתעדכן על סמך הפרשים מרחביים בשדה החשמלי, כאשר שני השדות מתחלפים בתורם לאורך זמן.
עבור חומר שאינו מגנטי, \(\mu = \mu_0\), והקבוע הדיאלקטרי קשור למקדם השבירה באמצעות הנוסחה:עבור חומר שאינו מגנטי, \(\mu = \mu_0\), והקבוע הדיאלקטרי קשור למקדם השבירה באמצעות הנוסחה:
\[ \epsilon(x) = \epsilon_0 n(x)^2. \] \[ \epsilon(x) = \epsilon_0 n(x)^2. \]
משמעות הדבר היא ששינוי במקדם השבירה מושג בפשטות על ידי שינוי הערך של \(\epsilon\) לאורך הרשת. בדוגמה שלהלן, אנו מתייחסים לתווך שעובר מ-\(n=1\) ל-\(n=3\), כך שפולס שנשלח מצד שמאל משתקף באופן חלקי ומועבר באופן חלקי בממשק.משמעות הדבר היא ששינוי במקדם השבירה מושג בפשטות על ידי שינוי הערך של \(\epsilon\) לאורך הרשת. בדוגמה שלהלן, אנו מתייחסים לתווך שעובר מ-\(n=1\) ל-\(n=3\), כך שפולס שנשלח מצד שמאל משתקף באופן חלקי ומועבר באופן חלקי בממשק.
בפועל, המשוואות שלעיל פשוט מוכנסות לתוך לולאת חישוב בזמן: השדה המגנטי מתעדכן על סמך השדה החשמלי, מופעלים תנאי השפה, ואז השדה החשמלי מתעדכן על סמך השדה המגנטי, והתהליך חוזר על עצמו. השדות מסודרים כך שהם מתחלפים בזמן, ומתקדמים בשיטה פשוטה וגלויה, כאשר כל עדכון תלוי רק בערכים מקומיים סמוכים. הדבר מוצג באופן סכמטי ב-??, ומהווה למעשה את כל מה שהמחשב עושה בכל שלב זמן.בפועל, המשוואות שלעיל פשוט מוכנסות לתוך לולאת חישוב בזמן: השדה המגנטי מתעדכן על סמך השדה החשמלי, מופעלים תנאי השפה, ואז השדה החשמלי מתעדכן על סמך השדה המגנטי, והתהליך חוזר על עצמו. השדות מסודרים כך שהם מתחלפים בזמן, ומתקדמים בשיטה פשוטה וגלויה, כאשר כל עדכון תלוי רק בערכים מקומיים סמוכים. הדבר מוצג באופן סכמטי ב-??, ומהווה למעשה את כל מה שהמחשב עושה בכל שלב זמן.
5. דוגמה פשוטה לסימולציה באמצעות שיטת FDTD במטלב/פייתון.5. דוגמה פשוטה לסימולציה באמצעות שיטת FDTD במטלב/פייתון.
ניתן ליישם את אותה שיטת FDTD חד-ממדית במספר מצומצם של שורות קוד, בסך הכל כמה עשרות. להלן יישומים מקבילים ב-MATLAB וב-Python. שתי התוכנות יוצרות פולס גאוסיאני ומדגימות החזרה ממחסום שינוי במקדם השבירה.ניתן ליישם את אותה שיטת FDTD חד-ממדית במספר מצומצם של שורות קוד, בסך הכל כמה עשרות. להלן יישומים מקבילים ב-MATLAB וב-Python. שתי התוכנות יוצרות פולס גאוסיאני ומדגימות החזרה ממחסום שינוי במקדם השבירה.
מטלבמטלב
clear;
clc;

% Physical constants
c0   = 299792458;
mu0  = 4*pi*1e-7;
eps0 = 1/(mu0*c0^2);

% Grid
Nx = 400;
dx = 20e-9;
dt = dx/(2*c0);

% Material profile
n = ones(1, Nx);
n(220:end) = 3.0;
eps_r = n.^2;

% Fields
Ez = zeros(1, Nx);
Hy = zeros(1, Nx-1);

% Source
source_pos = 80;
t0 = 40;
spread = 12;

Nt = 600;

figure;

for t = 1:Nt

    % Update H
    for i = 1:Nx-1
        Hy(i) = Hy(i) + (dt/(mu0*dx))*(Ez(i+1) - Ez(i));
    end

    % Update E
    for i = 2:Nx-1
        Ez(i) = Ez(i) + (dt/(eps0*eps_r(i)*dx))*(Hy(i) - Hy(i-1));
    end

    % Source
    Ez(source_pos) = Ez(source_pos) + exp(-((t - t0)/spread)^2);

    % Simple absorbing boundaries
    Ez(1)   = Ez(2);
    Ez(end) = Ez(end-1);

    % Plot every few steps
    if mod(t,5) == 0
        plot(1:Nx, Ez, 'b', 'LineWidth', 1.5);
        hold on;
        plot([220 220], [-1.5 1.5], '--r', 'LineWidth', 1.0);
        hold off;
        xlabel('Grid index');
        ylabel('E_z');
        title(['1D FDTD pulse reflecting from an index step, t = ', num2str(t)]);
        axis([1 Nx -1.5 1.5]);
        grid on;
        drawnow;
    end
end
פייתון (NumPy / Matplotlib)פייתון (NumPy / Matplotlib)
import numpy as np
import matplotlib.pyplot as plt

c0 = 299792458.0
mu0 = 4.0e-7 * np.pi
eps0 = 1.0 / (mu0 * c0**2)

Nx = 400
dx = 20e-9
dt = dx / (2 * c0)

n = np.ones(Nx)
n[220:] = 3.0
eps_r = n**2

Ez = np.zeros(Nx)
Hy = np.zeros(Nx - 1)

source_pos = 80
t0 = 40
spread = 12

Nt = 600

plt.ion()
fig, ax = plt.subplots()

for t in range(Nt):

    Hy += (dt / (mu0 * dx)) * (Ez[1:] - Ez[:-1])
    Ez[1:-1] += (dt / (eps0 * eps_r[1:-1] * dx)) * (Hy[1:] - Hy[:-1])

    Ez[source_pos] += np.exp(-((t - t0) / spread) ** 2)

    Ez[0] = Ez[1]
    Ez[-1] = Ez[-2]

    if t % 5 == 0:
        ax.clear()
        ax.plot(Ez)
        ax.axvline(220, linestyle='--')
        ax.set_xlim(0, Nx)
        ax.set_ylim(-1.5, 1.5)
        plt.pause(0.01)

plt.ioff()
plt.show()
6. הפעלת הסימולציה6. הפעלת הסימולציה
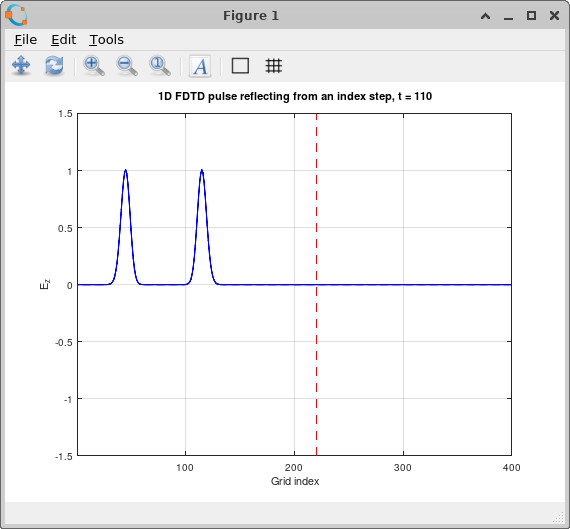
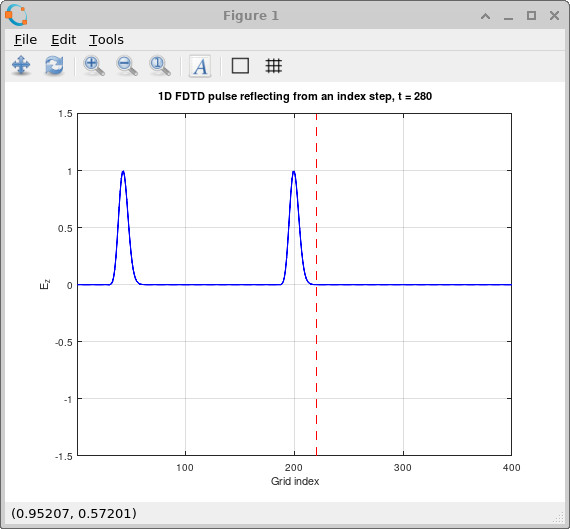
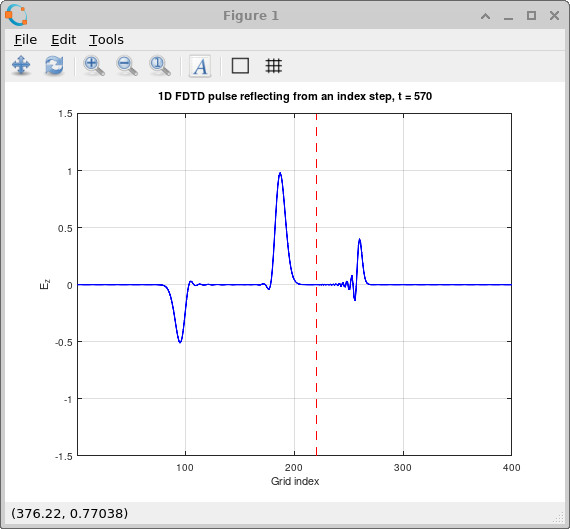
התנהגות הסימולציה מוצגת ב??–??. בתחילה, הפולס הגאוסיאני מתפשט בצורה חלקה דרך האזור \(n=1\). כאשר הוא מגיע לשינוי במקדם השבירה, השדה מתפצל לשני רכיבים: פולס מוחזר שנע בחזרה לאזור בעל מקדם השבירה הנמוך, ופולס מועבר שנכנס לאזור בעל מקדם השבירה הגבוה. מכיוון שמקדם השבירה עולה ל-\(n=3\), הגל המועבר מאט ומתכווץ באורך הגל, בעוד שהרכיב המוחזר שומר על מאפייני התפשטות המקור. זו בדיוק ההתנהגות הפיזיקלית הצפויה, והיא מדגימה שגם יישום מינימלי זה לוכד את העקרונות הפיזיקליים החיוניים של התפשטות גלים, החזרה והעברה.התנהגות הסימולציה מוצגת ב??–??. בתחילה, הפולס הגאוסיאני מתפשט בצורה חלקה דרך האזור \(n=1\). כאשר הוא מגיע לשינוי במקדם השבירה, השדה מתפצל לשני רכיבים: פולס מוחזר שנע בחזרה לאזור בעל מקדם השבירה הנמוך, ופולס מועבר שנכנס לאזור בעל מקדם השבירה הגבוה. מכיוון שמקדם השבירה עולה ל-\(n=3\), הגל המועבר מאט ומתכווץ באורך הגל, בעוד שהרכיב המוחזר שומר על מאפייני התפשטות המקור. זו בדיוק ההתנהגות הפיזיקלית הצפויה, והיא מדגימה שגם יישום מינימלי זה לוכד את העקרונות הפיזיקליים החיוניים של התפשטות גלים, החזרה והעברה.
11. לאן כדאי ללכת עכשיו?11. לאן כדאי ללכת עכשיו?
הדוגמאות של MATLAB ו-Python לעיל ממחישות עד כמה שיטת FDTD פשוטה בעיקרון, אך הן מהוות רק יישומים בסיסיים. בפועל, סימולציות אופטיות מציאותיות דורשות רשתות גדולות, זמני ריצה ארוכים וטיפול זהיר בגבולות ובמקורות. כדי להשתמש ב-FDTD לפתרון בעיות מעשיות ורלוונטיות, יש צורך בפתרון ממוטב מאוד, הניתן להרצה במקביל ומתאים לפעולה הן במעבדים מרכזיים (CPU) והן במעבדים גרפיים (GPU).הדוגמאות של MATLAB ו-Python לעיל ממחישות עד כמה שיטת FDTD פשוטה בעיקרון, אך הן מהוות רק יישומים בסיסיים. בפועל, סימולציות אופטיות מציאותיות דורשות רשתות גדולות, זמני ריצה ארוכים וטיפול זהיר בגבולות ובמקורות. כדי להשתמש ב-FDTD לפתרון בעיות מעשיות ורלוונטיות, יש צורך בפתרון ממוטב מאוד, הניתן להרצה במקביל ומתאים לפעולה הן במעבדים מרכזיים (CPU) והן במעבדים גרפיים (GPU).
זה בדיוק מה ש-OghmaNano מספקת: פותר FDTD תלת-ממדי מלא שנכתב בשפת C עם תמיכה ב-OpenCL, המאפשר להריץ את אותה מודל בצורה חלקה על מעבדים מרובי ליבות או על מעבדים גרפיים. במקום לבנות פותר משלכם מאפס, תוכלו לקחת את הרעיונות המוצגים כאן וליישם אותם באופן מיידי על מבנים פוטוניים מציאותיים, התקנים ובעיות בתחום האופטיקה הגלית.זה בדיוק מה ש-OghmaNano מספקת: פותר FDTD תלת-ממדי מלא שנכתב בשפת C עם תמיכה ב-OpenCL, המאפשר להריץ את אותה מודל בצורה חלקה על מעבדים מרובי ליבות או על מעבדים גרפיים. במקום לבנות פותר משלכם מאפס, תוכלו לקחת את הרעיונות המוצגים כאן וליישם אותם באופן מיידי על מבנים פוטוניים מציאותיים, התקנים ובעיות בתחום האופטיקה הגלית.
כדי להתחיל, תוכלו לעיין בדף FDTD ב-OghmaNano לקבלת סקירה כללית של היכולות, לחזור על מהו FDTD או על ההוכחה המתמטית המלאה, או לעבור ישירות להגדרה מעשית באמצעות מקורות אור, תנאי שפה ו-גלאים.כדי להתחיל, תוכלו לעיין בדף FDTD ב-OghmaNano לקבלת סקירה כללית של היכולות, לחזור על מהו FDTD או על ההוכחה המתמטית המלאה, או לעבור ישירות להגדרה מעשית באמצעות מקורות אור, תנאי שפה ו-גלאים.
קיים מגוון רחב של דוגמאות מוכנות לשימוש, הכוללות את הנושאים הבאים: התפשטות במרחב פתוח, תופעת ההתאבכות בשתי חריצים, מוליכי גלים של גביש פוטוני, סריגי בראג, חללים מסוג פברי-פרו, פאות מוליך גלים בזווית, מבנים בעלי צורה מתחדדת, מכשירים מסוג מאך-צהנדר, מהדהדים טבעתיים, ו-ציפויים מונעי השתקפות.קיים מגוון רחב של דוגמאות מוכנות לשימוש, הכוללות את הנושאים הבאים: התפשטות במרחב פתוח, תופעת ההתאבכות בשתי חריצים, מוליכי גלים של גביש פוטוני, סריגי בראג, חללים מסוג פברי-פרו, פאות מוליך גלים בזווית, מבנים בעלי צורה מתחדדת, מכשירים מסוג מאך-צהנדר, מהדהדים טבעתיים, ו-ציפויים מונעי השתקפות.
בקיצור: השיטה הבסיסית פשוטה, כפי שמוצג לעיל – אך OghmaNano תוכננה כדי לקחת את הפשטות הזו ולהרחיב אותה לכלי מעשי ובעל ביצועים גבוהים לביצוע סימולציות אופטיות מציאותיות.בקיצור: השיטה הבסיסית פשוטה, כפי שמוצג לעיל – אך OghmaNano תוכננה כדי לקחת את הפשטות הזו ולהרחיב אותה לכלי מעשי ובעל ביצועים גבוהים לביצוע סימולציות אופטיות מציאותיות.