

Co je FDTD?Co je FDTD?
1. Úvod1. Úvod


Metoda konečných diferencí v časové oblasti (FDTD) řeší Maxwellovy rovnice – které popisují světlo – přímo v časové oblasti na diskrétní prostorové mřížce. Na rozdíl od metod sledování paprsků, řešení modálních rovnic nebo přístupů založených na přenosové matici, metoda FDTD nepoužívá žádné zjednodušující předpoklady ohledně šíření nebo modální struktury. Místo toho se elektrické a magnetické pole explicitně počítají v čase diskretizací rovnic popisujících rotaci – Ampérova zákona a Faradayova zákona – takže elektromagnetické vlny se přirozeně šíří, rozptylují, interferují a difragují v celém simulačním prostoru. Tato univerzálnost činí metodu FDTD vysoce přesnou a všestrannou, ale také náročnou na výpočetní výkon, pokud jde o paměť a dobu výpočtu.Metoda konečných diferencí v časové oblasti (FDTD) řeší Maxwellovy rovnice – které popisují světlo – přímo v časové oblasti na diskrétní prostorové mřížce. Na rozdíl od metod sledování paprsků, řešení modálních rovnic nebo přístupů založených na přenosové matici, metoda FDTD nepoužívá žádné zjednodušující předpoklady ohledně šíření nebo modální struktury. Místo toho se elektrické a magnetické pole explicitně počítají v čase diskretizací rovnic popisujících rotaci – Ampérova zákona a Faradayova zákona – takže elektromagnetické vlny se přirozeně šíří, rozptylují, interferují a difragují v celém simulačním prostoru. Tato univerzálnost činí metodu FDTD vysoce přesnou a všestrannou, ale také náročnou na výpočetní výkon, pokud jde o paměť a dobu výpočtu.
\[ \nabla \times \boldsymbol{H} = \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t}, \qquad \nabla \times \boldsymbol{E} = - \mu \frac{\partial \boldsymbol{H}}{\partial t}. \] \[ \nabla \times \boldsymbol{H} = \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t}, \qquad \nabla \times \boldsymbol{E} = - \mu \frac{\partial \boldsymbol{H}}{\partial t}. \]
Protože metoda FDTD v podstatě neobsahuje žádné předpoklady ohledně směru šíření, struktury zařízení nebo chování pole, jediná simulace může zachytit širokopásmovou odezvu, difrakci a interferenci, efekty v blízkém poli, geometrii menší než vlnová délka a přechodové elektromagnetické jevy v rámci jednoho modelu. Tato univerzálnost je to, co činí metodu FDTD tak účinnou, ale má i své nevýhody: prostorová mřížka musí rozlišovat nejmenší fyzickou délku, časový krok je silně omezen numerickou stabilitou a třírozměrné simulace rychle vyžadují velké množství paměti a výpočetního času, a to i pro geometrie, které se zdají být relativně malé.Protože metoda FDTD v podstatě neobsahuje žádné předpoklady ohledně směru šíření, struktury zařízení nebo chování pole, jediná simulace může zachytit širokopásmovou odezvu, difrakci a interferenci, efekty v blízkém poli, geometrii menší než vlnová délka a přechodové elektromagnetické jevy v rámci jednoho modelu. Tato univerzálnost je to, co činí metodu FDTD tak účinnou, ale má i své nevýhody: prostorová mřížka musí rozlišovat nejmenší fyzickou délku, časový krok je silně omezen numerickou stabilitou a třírozměrné simulace rychle vyžadují velké množství paměti a výpočetního času, a to i pro geometrie, které se zdají být relativně malé.
2. Proč byste neměli používat metodu FDTD...2. Proč byste neměli používat metodu FDTD...
Ve většině praktických optických problémů by metoda FDTD neměla být první volbou. Je výpočetně náročná a pro mnoho systémů existují mnohem efektivnější postupy. Navrhování optických systémů, jako jsou fotoaparáty nebo teleskopy, modelování rozsáhlých zobrazovacích systémů nebo sledování šíření světla v makroskopických optických sestavách se mnohem lépe řeší pomocí metody sledování paprsků. Podobně, pro rovinné vícevrstvé struktury, jako jsou tenkovrstvé solární články, OLED vrstvy a optické povlaky, se mnohem efektivněji používají metody založené na přenosové matici. V těchto případech metoda FDTD významně zvyšuje výpočetní náročnost, aniž by přinášela další fyzikální poznatky.Ve většině praktických optických problémů by metoda FDTD neměla být první volbou. Je výpočetně náročná a pro mnoho systémů existují mnohem efektivnější postupy. Navrhování optických systémů, jako jsou fotoaparáty nebo teleskopy, modelování rozsáhlých zobrazovacích systémů nebo sledování šíření světla v makroskopických optických sestavách se mnohem lépe řeší pomocí metody sledování paprsků. Podobně, pro rovinné vícevrstvé struktury, jako jsou tenkovrstvé solární články, OLED vrstvy a optické povlaky, se mnohem efektivněji používají metody založené na přenosové matici. V těchto případech metoda FDTD významně zvyšuje výpočetní náročnost, aniž by přinášela další fyzikální poznatky.
Většina metod pro elektromagnetické simulace v konečném důsledku vychází z Maxwellových rovnic. Techniky, jako jsou metody řešení vlastních módů a metody matice přenosu, se odvozují zavedením zjednodušujících předpokladů o geometrii, dimenzionalitě nebo struktuře pole, aby se urychlil výpočet. Tyto aproximace jsou velmi účinné, ale pouze tehdy, když platí jejich základní předpoklady.Většina metod pro elektromagnetické simulace v konečném důsledku vychází z Maxwellových rovnic. Techniky, jako jsou metody řešení vlastních módů a metody matice přenosu, se odvozují zavedením zjednodušujících předpokladů o geometrii, dimenzionalitě nebo struktuře pole, aby se urychlil výpočet. Tyto aproximace jsou velmi účinné, ale pouze tehdy, když platí jejich základní předpoklady.
Metoda FDTD se nachází na opačném konci tohoto spektra. Je mimořádně výkonná, zejména pro složité třírozměrné systémy, nepravidelné geometrie a problémy, u kterých nelze pole rozložit na jednoduché módy nebo vrstvy – například u fotonických krystalů, struktur o rozměrech menších než vlnová délka, silně rozptylujících médií a vazeb v blízkém poli. Cenou za tuto flexibilitu jsou výpočetní náklady, a to jak z hlediska paměti, tak i doby výpočtu.Metoda FDTD se nachází na opačném konci tohoto spektra. Je mimořádně výkonná, zejména pro složité třírozměrné systémy, nepravidelné geometrie a problémy, u kterých nelze pole rozložit na jednoduché módy nebo vrstvy – například u fotonických krystalů, struktur o rozměrech menších než vlnová délka, silně rozptylujících médií a vazeb v blízkém poli. Cenou za tuto flexibilitu jsou výpočetní náklady, a to jak z hlediska paměti, tak i doby výpočtu.
Klíčem je vybrat si správný nástroj. Používejte zjednodušené modely, pokud to fyzikální zákony umožňují, a používejte metodu FDTD, když tato zjednodušení neplatí. Její výhodou je flexibilita a fyzikální úplnost; nevýhodou je vyšší výpočetní náročnost.Klíčem je vybrat si správný nástroj. Používejte zjednodušené modely, pokud to fyzikální zákony umožňují, a používejte metodu FDTD, když tato zjednodušení neplatí. Její výhodou je flexibilita a fyzikální úplnost; nevýhodou je vyšší výpočetní náročnost.
3. Maxwellovy rovnice jako základ metody FDTD.3. Maxwellovy rovnice jako základ metody FDTD.
V podstatě je metoda FDTD velmi jednoduchá. Vezmete Maxwellovy rovnice, rozložíte je na jejich složky pro každý prostorový směr a poté tyto rovnice přímo řešíte na mřížce. Nejedná se o žádnou magii – metoda je koncepčně přímočará a v mnoha ohledech jednodušší než složitější numerické přístupy, jako jsou řešiče drift-difuzních rovnic. Začneme rozkladem Ampérova zákona. V lineárním prostředí s vodivostí \(\sigma\), permitivitou \(\epsilon\) a permeabilitou \(\mu\) lze tento zákon zapsat takto:V podstatě je metoda FDTD velmi jednoduchá. Vezmete Maxwellovy rovnice, rozložíte je na jejich složky pro každý prostorový směr a poté tyto rovnice přímo řešíte na mřížce. Nejedná se o žádnou magii – metoda je koncepčně přímočará a v mnoha ohledech jednodušší než složitější numerické přístupy, jako jsou řešiče drift-difuzních rovnic. Začneme rozkladem Ampérova zákona. V lineárním prostředí s vodivostí \(\sigma\), permitivitou \(\epsilon\) a permeabilitou \(\mu\) lze tento zákon zapsat takto:
\[ \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t} = \nabla \times \boldsymbol{H} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ H_x & H_y & H_z \end{vmatrix} \] \[ \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t} = \nabla \times \boldsymbol{H} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ H_x & H_y & H_z \end{vmatrix} \]
což lze rozšířit na:což lze rozšířit na:
\[ \sigma E_x + \epsilon \frac{\partial E_x}{\partial t} = \frac{\partial H_z}{\partial y} - \frac{\partial H_y}{\partial z} \] \[ \sigma E_x + \epsilon \frac{\partial E_x}{\partial t} = \frac{\partial H_z}{\partial y} - \frac{\partial H_y}{\partial z} \]
\[ \sigma E_y + \epsilon \frac{\partial E_y}{\partial t} = -\frac{\partial H_z}{\partial x} + \frac{\partial H_x}{\partial z} \] \[ \sigma E_y + \epsilon \frac{\partial E_y}{\partial t} = -\frac{\partial H_z}{\partial x} + \frac{\partial H_x}{\partial z} \]
\[ \sigma E_z + \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} - \frac{\partial H_x}{\partial y} \] \[ \sigma E_z + \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} - \frac{\partial H_x}{\partial y} \]
Faradayův zákon je definován takto:Faradayův zákon je definován takto:
\[ -\sigma_m \boldsymbol{H} - \mu \frac{\partial \boldsymbol{H}}{\partial t} = \nabla \times \boldsymbol{E} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ E_x & E_y & E_z \end{vmatrix} \] \[ -\sigma_m \boldsymbol{H} - \mu \frac{\partial \boldsymbol{H}}{\partial t} = \nabla \times \boldsymbol{E} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ E_x & E_y & E_z \end{vmatrix} \]
což lze rozšířit a získat tak:což lze rozšířit a získat tak:
\[ -\sigma_m H_x - \mu \frac{\partial H_x}{\partial t} = \frac{\partial E_z}{\partial y} - \frac{\partial E_y}{\partial z} \] \[ -\sigma_m H_x - \mu \frac{\partial H_x}{\partial t} = \frac{\partial E_z}{\partial y} - \frac{\partial E_y}{\partial z} \]
\[ -\sigma_m H_y - \mu \frac{\partial H_y}{\partial t} = -\frac{\partial E_z}{\partial x} + \frac{\partial E_x}{\partial z} \] \[ -\sigma_m H_y - \mu \frac{\partial H_y}{\partial t} = -\frac{\partial E_z}{\partial x} + \frac{\partial E_x}{\partial z} \]
\[ -\sigma_m H_z - \mu \frac{\partial H_z}{\partial t} = \frac{\partial E_y}{\partial x} - \frac{\partial E_x}{\partial y} \] \[ -\sigma_m H_z - \mu \frac{\partial H_z}{\partial t} = \frac{\partial E_y}{\partial x} - \frac{\partial E_x}{\partial y} \]
Rovnice zvýrazněné modrou a červenou barvou představují definici metody FDTD a tvoří její základ. Nic není složitějšího. Vše ostatní představuje implementaci: nahrazování derivací konečnými diferencemi, volba okrajových podmínek, definování zdrojů světla (budících signálů), získávání výsledků pomocí detektorů a vytváření efektivního (často paralelního) kódu pro výpočet vývoje polí v čase. Tyto dodatečné komponenty činí praktický FDTD solver složitějším, ale nemění základní jednoduchost samotné metody.Rovnice zvýrazněné modrou a červenou barvou představují definici metody FDTD a tvoří její základ. Nic není složitějšího. Vše ostatní představuje implementaci: nahrazování derivací konečnými diferencemi, volba okrajových podmínek, definování zdrojů světla (budících signálů), získávání výsledků pomocí detektorů a vytváření efektivního (často paralelního) kódu pro výpočet vývoje polí v čase. Tyto dodatečné komponenty činí praktický FDTD solver složitějším, ale nemění základní jednoduchost samotné metody.
4. Jednoduchý příklad použití 1D FDTD metody pro simulaci hračky.4. Jednoduchý příklad použití 1D FDTD metody pro simulaci hračky.
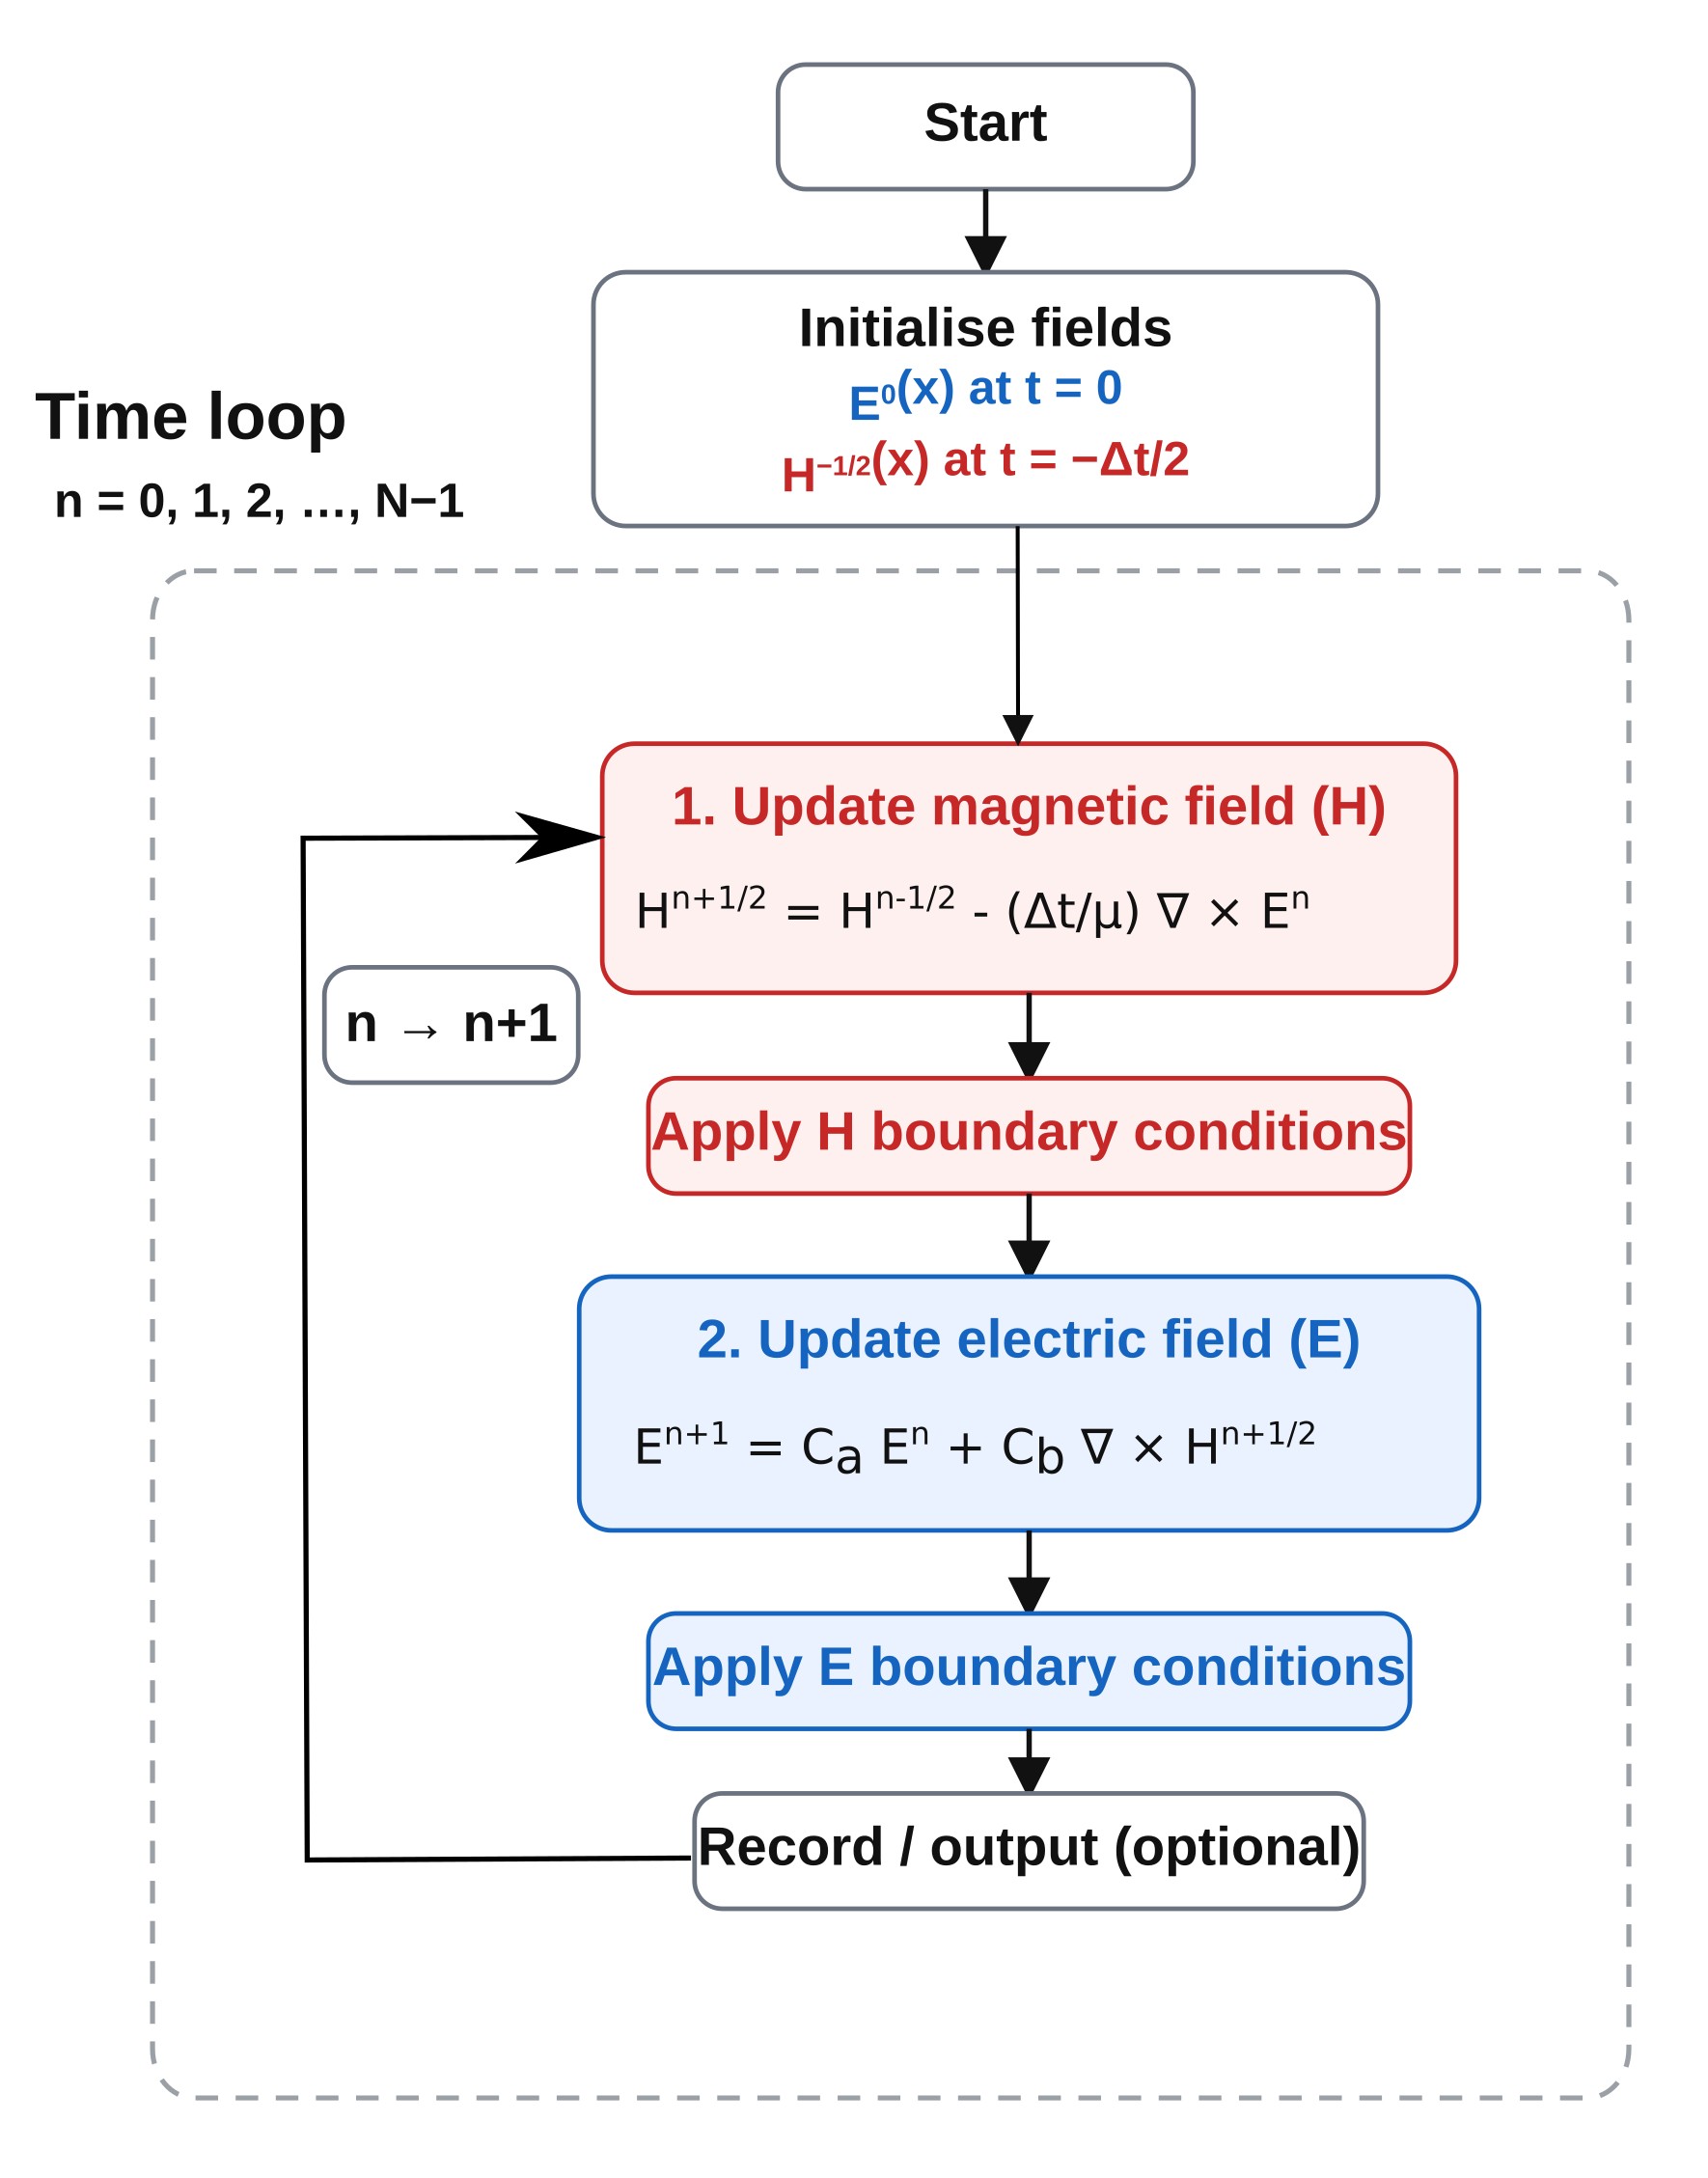
Abychom ukázali, jak jednoduchá metoda FDTD je – a to jak z hlediska konceptu, tak i praktické implementace – nyní zjednodušíme kompletní rovnice na jednorozměrný model, který lze implementovat v několika desítcích řádků kódu v jazycích MATLAB nebo Python. Cílem zde není měnit fyzikální principy, ale odstranit zbytečnou složitost, aby byla struktura metody zcela zřejmá.Abychom ukázali, jak jednoduchá metoda FDTD je – a to jak z hlediska konceptu, tak i praktické implementace – nyní zjednodušíme kompletní rovnice na jednorozměrný model, který lze implementovat v několika desítcích řádků kódu v jazycích MATLAB nebo Python. Cílem zde není měnit fyzikální principy, ale odstranit zbytečnou složitost, aby byla struktura metody zcela zřejmá.
Pro dosažení tohoto cíle uvažujeme o variacích pouze ve směru \(x\) a explicitně nastavíme zbývající prostorové derivace na nulu: \[ \frac{\partial}{\partial y} = 0, \qquad \frac{\partial}{\partial z} = 0. \]. Tím získáme transverzální elektromagnetický systém s elektrickým polem \(E_z(x,t)\) a magnetickým polem \(H_y(x,t)\).Pro dosažení tohoto cíle uvažujeme o variacích pouze ve směru \(x\) a explicitně nastavíme zbývající prostorové derivace na nulu: \[ \frac{\partial}{\partial y} = 0, \qquad \frac{\partial}{\partial z} = 0. \]. Tím získáme transverzální elektromagnetický systém s elektrickým polem \(E_z(x,t)\) a magnetickým polem \(H_y(x,t)\).
Za těchto předpokladů se Maxwellovy rovnice popisující curl zjednoduší na:Za těchto předpokladů se Maxwellovy rovnice popisující curl zjednoduší na:
\[ \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} \] \[ \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} \]
\[ \mu \frac{\partial H_y}{\partial t} = \frac{\partial E_z}{\partial x}. \] \[ \mu \frac{\partial H_y}{\partial t} = \frac{\partial E_z}{\partial x}. \]
Toto jsou základní kontinuální rovnice pro jednorozměrný případ. V této podobě je však nelze přímo řešit na počítači. K tomu účelu nahradíme derivace konečnými diferencemi na diskrétní mřížce. To je podstata této metody: obecný přehled naleznete v konečné diference.Toto jsou základní kontinuální rovnice pro jednorozměrný případ. V této podobě je však nelze přímo řešit na počítači. K tomu účelu nahradíme derivace konečnými diferencemi na diskrétní mřížce. To je podstata této metody: obecný přehled naleznete v konečné diference.
Zavedením prostorové mřížky \(x_i = i\Delta x\) a časových kroků \(t^n = n\Delta t\) a použitím standardního střídavého uspořádání (metoda „skákajícího žabáka“) se rovnice pro aktualizaci změní na:Zavedením prostorové mřížky \(x_i = i\Delta x\) a časových kroků \(t^n = n\Delta t\) a použitím standardního střídavého uspořádání (metoda „skákajícího žabáka“) se rovnice pro aktualizaci změní na:
\[ E_z^{n+1}(i) = E_z^n(i) + \frac{\Delta t}{\epsilon(i)\,\Delta x} \left[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) - H_y^{n+\frac{1}{2}}\!\left(i-\frac{1}{2}\right) \right] \] \[ E_z^{n+1}(i) = E_z^n(i) + \frac{\Delta t}{\epsilon(i)\,\Delta x} \left[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) - H_y^{n+\frac{1}{2}}\!\left(i-\frac{1}{2}\right) \right] \]
\[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) = H_y^{n-\frac{1}{2}}\!\left(i+\frac{1}{2}\right) + \frac{\Delta t}{\mu\,\Delta x} \left[ E_z^n(i+1) - E_z^n(i) \right]. \] \[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) = H_y^{n-\frac{1}{2}}\!\left(i+\frac{1}{2}\right) + \frac{\Delta t}{\mu\,\Delta x} \left[ E_z^n(i+1) - E_z^n(i) \right]. \]
Toto je již kompletní metoda FDTD v její nejjednodušší podobě. Elektrické pole se aktualizuje na základě prostorových rozdílů v magnetickém poli a magnetické pole se aktualizuje na základě prostorových rozdílů v elektrickém poli, přičemž obě pole se střídavě aktualizují v čase.Toto je již kompletní metoda FDTD v její nejjednodušší podobě. Elektrické pole se aktualizuje na základě prostorových rozdílů v magnetickém poli a magnetické pole se aktualizuje na základě prostorových rozdílů v elektrickém poli, přičemž obě pole se střídavě aktualizují v čase.
Pro ne magnetické médium \(\mu = \mu_0\) platí, že permitivita souvisí s indexem lomu vztahem:Pro ne magnetické médium \(\mu = \mu_0\) platí, že permitivita souvisí s indexem lomu vztahem:
\[ \epsilon(x) = \epsilon_0 n(x)^2. \] \[ \epsilon(x) = \epsilon_0 n(x)^2. \]
To znamená, že změna indexu lomu je dosažena jednoduchou změnou hodnoty \(\epsilon\) v dané oblasti. V následujícím příkladu uvažujeme médium, které přechází ze stavu \(n=1\) do stavu \(n=3\), takže impuls vyslaný zleva se na rozhraní částečně odráží a částečně prochází.To znamená, že změna indexu lomu je dosažena jednoduchou změnou hodnoty \(\epsilon\) v dané oblasti. V následujícím příkladu uvažujeme médium, které přechází ze stavu \(n=1\) do stavu \(n=3\), takže impuls vyslaný zleva se na rozhraní částečně odráží a částečně prochází.
V praxi se výše uvedené rovnice jednoduše umístí do smyčky pro postupný výpočet v čase: magnetické pole se vypočítá z elektrického pole, aplikují se okrajové podmínky, poté se elektrické pole vypočítá z magnetického pole a celý proces se opakuje. Pole jsou posunuta v čase tak, aby se v jednoduchém explicitním schématu postupně střídala, přičemž každá aktualizace závisí pouze na lokálních hodnotách v okolí. To je schematicky znázorněno v ?? a v podstatě představuje veškeré operace, které počítač provádí v každém časovém kroku.V praxi se výše uvedené rovnice jednoduše umístí do smyčky pro postupný výpočet v čase: magnetické pole se vypočítá z elektrického pole, aplikují se okrajové podmínky, poté se elektrické pole vypočítá z magnetického pole a celý proces se opakuje. Pole jsou posunuta v čase tak, aby se v jednoduchém explicitním schématu postupně střídala, přičemž každá aktualizace závisí pouze na lokálních hodnotách v okolí. To je schematicky znázorněno v ?? a v podstatě představuje veškeré operace, které počítač provádí v každém časovém kroku.
5. Jednoduchý příklad simulace šíření vln pomocí metody FDTD v prostředí Matlab/Python.5. Jednoduchý příklad simulace šíření vln pomocí metody FDTD v prostředí Matlab/Python.
Stejný jednorozměrný algoritmus FDTD lze implementovat v několika desítcích řádků kódu. Níže jsou uvedeny ekvivalentní implementace v jazycích MATLAB a Python. Obě implementace generují Gaussovský impuls a zobrazují odraz na hranici s odlišným indexem lomu.Stejný jednorozměrný algoritmus FDTD lze implementovat v několika desítcích řádků kódu. Níže jsou uvedeny ekvivalentní implementace v jazycích MATLAB a Python. Obě implementace generují Gaussovský impuls a zobrazují odraz na hranici s odlišným indexem lomu.
MATLABMATLAB
clear;
clc;

% Physical constants
c0   = 299792458;
mu0  = 4*pi*1e-7;
eps0 = 1/(mu0*c0^2);

% Grid
Nx = 400;
dx = 20e-9;
dt = dx/(2*c0);

% Material profile
n = ones(1, Nx);
n(220:end) = 3.0;
eps_r = n.^2;

% Fields
Ez = zeros(1, Nx);
Hy = zeros(1, Nx-1);

% Source
source_pos = 80;
t0 = 40;
spread = 12;

Nt = 600;

figure;

for t = 1:Nt

    % Update H
    for i = 1:Nx-1
        Hy(i) = Hy(i) + (dt/(mu0*dx))*(Ez(i+1) - Ez(i));
    end

    % Update E
    for i = 2:Nx-1
        Ez(i) = Ez(i) + (dt/(eps0*eps_r(i)*dx))*(Hy(i) - Hy(i-1));
    end

    % Source
    Ez(source_pos) = Ez(source_pos) + exp(-((t - t0)/spread)^2);

    % Simple absorbing boundaries
    Ez(1)   = Ez(2);
    Ez(end) = Ez(end-1);

    % Plot every few steps
    if mod(t,5) == 0
        plot(1:Nx, Ez, 'b', 'LineWidth', 1.5);
        hold on;
        plot([220 220], [-1.5 1.5], '--r', 'LineWidth', 1.0);
        hold off;
        xlabel('Grid index');
        ylabel('E_z');
        title(['1D FDTD pulse reflecting from an index step, t = ', num2str(t)]);
        axis([1 Nx -1.5 1.5]);
        grid on;
        drawnow;
    end
end
Python (knihovny NumPy a Matplotlib)Python (knihovny NumPy a Matplotlib)
import numpy as np
import matplotlib.pyplot as plt

c0 = 299792458.0
mu0 = 4.0e-7 * np.pi
eps0 = 1.0 / (mu0 * c0**2)

Nx = 400
dx = 20e-9
dt = dx / (2 * c0)

n = np.ones(Nx)
n[220:] = 3.0
eps_r = n**2

Ez = np.zeros(Nx)
Hy = np.zeros(Nx - 1)

source_pos = 80
t0 = 40
spread = 12

Nt = 600

plt.ion()
fig, ax = plt.subplots()

for t in range(Nt):

    Hy += (dt / (mu0 * dx)) * (Ez[1:] - Ez[:-1])
    Ez[1:-1] += (dt / (eps0 * eps_r[1:-1] * dx)) * (Hy[1:] - Hy[:-1])

    Ez[source_pos] += np.exp(-((t - t0) / spread) ** 2)

    Ez[0] = Ez[1]
    Ez[-1] = Ez[-2]

    if t % 5 == 0:
        ax.clear()
        ax.plot(Ez)
        ax.axvline(220, linestyle='--')
        ax.set_xlim(0, Nx)
        ax.set_ylim(-1.5, 1.5)
        plt.pause(0.01)

plt.ioff()
plt.show()
6. Spuštění simulace.6. Spuštění simulace.
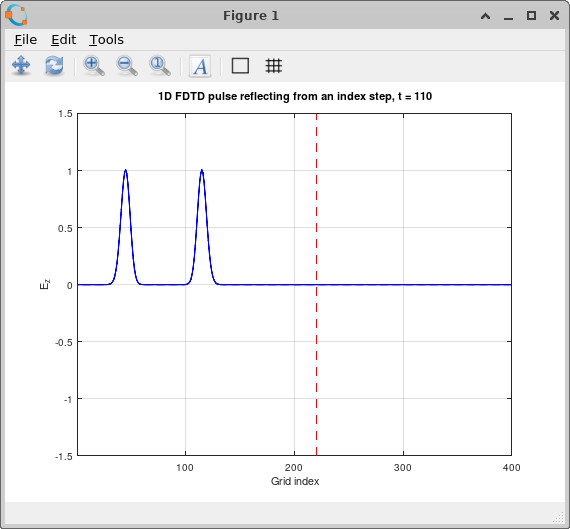
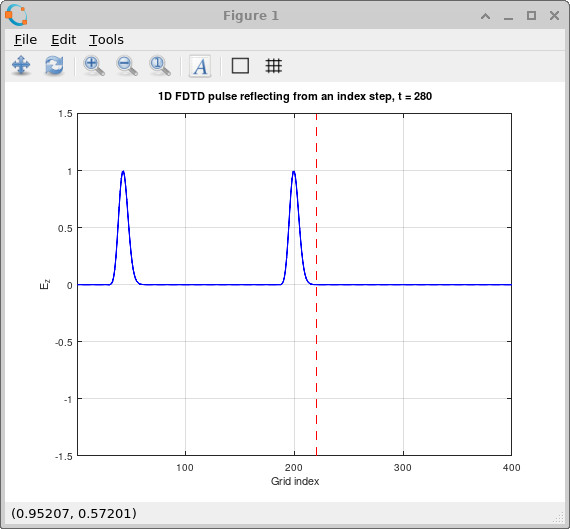
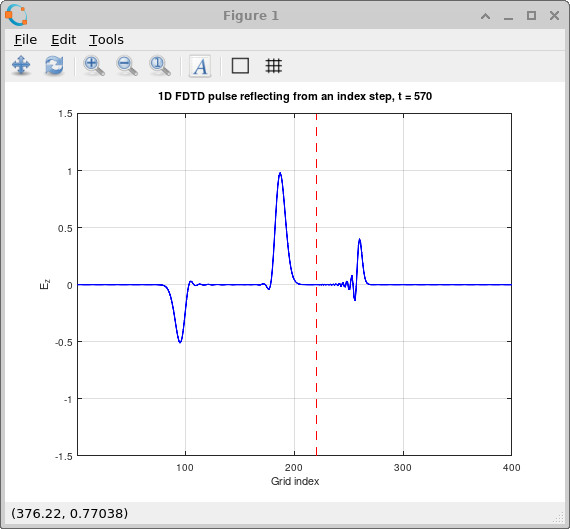
Chování simulace je znázorněno v ??–??. Zpočátku se Gaussova vlna šíří bez problémů oblastí \(n=1\). Když dosáhne oblasti s odlišným indexem lomu, pole se rozdělí na dvě složky: odražená vlna se vrací zpět do oblasti s nižším indexem lomu a procházející vlna vstupuje do oblasti s vyšším indexem lomu. Protože se index lomu zvyšuje na \(n=3\), procházející vlna se zpomaluje a její vlnová délka se zkracuje, zatímco odražená složka si zachovává původní charakteristiky šíření. To přesně odpovídá očekávanému fyzikálnímu chování a dokazuje, že i tato minimální implementace zachycuje podstatné fyzikální principy šíření, odrazu a průchodu vln.Chování simulace je znázorněno v ??–??. Zpočátku se Gaussova vlna šíří bez problémů oblastí \(n=1\). Když dosáhne oblasti s odlišným indexem lomu, pole se rozdělí na dvě složky: odražená vlna se vrací zpět do oblasti s nižším indexem lomu a procházející vlna vstupuje do oblasti s vyšším indexem lomu. Protože se index lomu zvyšuje na \(n=3\), procházející vlna se zpomaluje a její vlnová délka se zkracuje, zatímco odražená složka si zachovává původní charakteristiky šíření. To přesně odpovídá očekávanému fyzikálnímu chování a dokazuje, že i tato minimální implementace zachycuje podstatné fyzikální principy šíření, odrazu a průchodu vln.
11. Kam se vydat dál.11. Kam se vydat dál.
Uvedené příklady v MATLABu a Pythonu ukazují, jak je FDTD v zásadě jednoduchá metoda, ale jedná se pouze o zjednodušené implementace. V praxi vyžadují realistické optické simulace rozsáhlé výpočetní sítě, dlouhou dobu výpočtu a pečlivé zpracování okrajových podmínek a zdrojů. Aby bylo možné FDTD efektivně využít pro řešení praktických problémů, je zapotřebí vysoce optimalizovaný a paralelizovaný řešič, který by mohl běžet na procesorech (CPU) i grafických kartách (GPU).Uvedené příklady v MATLABu a Pythonu ukazují, jak je FDTD v zásadě jednoduchá metoda, ale jedná se pouze o zjednodušené implementace. V praxi vyžadují realistické optické simulace rozsáhlé výpočetní sítě, dlouhou dobu výpočtu a pečlivé zpracování okrajových podmínek a zdrojů. Aby bylo možné FDTD efektivně využít pro řešení praktických problémů, je zapotřebí vysoce optimalizovaný a paralelizovaný řešič, který by mohl běžet na procesorech (CPU) i grafických kartách (GPU).
Přesně to nabízí OghmaNano: kompletní 3D FDTD solver napsaný v jazyce C s využitím OpenCL pro zrychlení výpočtů, což umožňuje plynulé spouštění stejného modelu na vícejádrových procesorech (CPU) nebo grafických procesorech (GPU). Místo toho, abyste si vytvářeli vlastní solver od základu, můžete využít zde prezentované nápady a okamžitě je aplikovat na realistické fotonické struktury, zařízení a problémy v oblasti vlnové optiky.Přesně to nabízí OghmaNano: kompletní 3D FDTD solver napsaný v jazyce C s využitím OpenCL pro zrychlení výpočtů, což umožňuje plynulé spouštění stejného modelu na vícejádrových procesorech (CPU) nebo grafických procesorech (GPU). Místo toho, abyste si vytvářeli vlastní solver od základu, můžete využít zde prezentované nápady a okamžitě je aplikovat na realistické fotonické struktury, zařízení a problémy v oblasti vlnové optiky.
Pro začátek si můžete prohlédnout stránku FDTD in OghmaNano, kde najdete přehled funkcí, nebo se vrátit ke stránce co je FDTD či kompletní matematické odvození, případně přejít přímo k praktickému nastavení pomocí zdrojů světla, okrajových podmínek a detektorů.Pro začátek si můžete prohlédnout stránku FDTD in OghmaNano, kde najdete přehled funkcí, nebo se vrátit ke stránce co je FDTD či kompletní matematické odvození, případně přejít přímo k praktickému nastavení pomocí zdrojů světla, okrajových podmínek a detektorů.
K dispozici je také široká škála hotových příkladů, včetně: šíření v otevřeném prostoru, interference na dvojštěrbině, fotonické krystalové vlnovody, Braggovy mřížky, Fabry–Pérotovy rezonátory, nakloněné plochy vlnovodů, zužující se struktury, Mach–Zehnderovy interferometry, kruhové rezonátory a antireflexní vrstvy.K dispozici je také široká škála hotových příkladů, včetně: šíření v otevřeném prostoru, interference na dvojštěrbině, fotonické krystalové vlnovody, Braggovy mřížky, Fabry–Pérotovy rezonátory, nakloněné plochy vlnovodů, zužující se struktury, Mach–Zehnderovy interferometry, kruhové rezonátory a antireflexní vrstvy.
Stručně řečeno: základní metoda je jednoduchá, jak je uvedeno výše, ale OghmaNano je navrženo tak, aby tuto jednoduchost využilo a rozšířilo ji do praktického a vysoce výkonného nástroje pro reálnou optickou simulaci.Stručně řečeno: základní metoda je jednoduchá, jak je uvedeno výše, ale OghmaNano je navrženo tak, aby tuto jednoduchost využilo a rozšířilo ji do praktického a vysoce výkonného nástroje pro reálnou optickou simulaci.