

תנאי שפה בשיטת FDTDתנאי שפה בשיטת FDTD
1. מבוא1. מבוא
בסימולציות של שיטת ההפרשים הסופיים בזמן (FDTD), תנאי הגבול מגדירים כיצד שדות אלקטרומגנטיים מתנהגים בקצוות החיצוניים של תחום החישוב. במילים פשוטות, הם קובעים מה קורה כאשר גל מגיע לקצה תא הסימולציה. זהו אחד ההיבטים החשובים ביותר במודל FDTD, מכיוון שתחום החישוב תמיד סופי, בעוד שהבעיה הפיזיקלית מייצגת לעתים קרובות התפשטות במרחב פתוח, מבנים חוזרים או חללים מוגבלים. לכן, תפקיד תנאי הגבול הוא להגדיר את ההמשך המתמטי הנכון של השדות מעבר לרשת המקוצצת.בסימולציות של שיטת ההפרשים הסופיים בזמן (FDTD), תנאי הגבול מגדירים כיצד שדות אלקטרומגנטיים מתנהגים בקצוות החיצוניים של תחום החישוב. במילים פשוטות, הם קובעים מה קורה כאשר גל מגיע לקצה תא הסימולציה. זהו אחד ההיבטים החשובים ביותר במודל FDTD, מכיוון שתחום החישוב תמיד סופי, בעוד שהבעיה הפיזיקלית מייצגת לעתים קרובות התפשטות במרחב פתוח, מבנים חוזרים או חללים מוגבלים. לכן, תפקיד תנאי הגבול הוא להגדיר את ההמשך המתמטי הנכון של השדות מעבר לרשת המקוצצת.
אם תוגדר גבול בצורה לא נכונה, הגלים יוחזרו אל תוך הרשת, יפריעו לפתרון הפיזיקלי, ואף עלולים ליצור ארטיפקטים חזקים של גלים עומדים. במקרה הגרוע ביותר, האנרגיה תילכד בתוך נפח הסימולציה, והתפלגות השדה המחושבת לא תייצג עוד את המכשיר המיועד. הדבר חשוב במיוחד במבנים פוטוניים פתוחים, בבעיות פיזור, במערכות קרינה ובחישובים של תגובה לאימפולס, שבהם הגלים היוצאים חייבים לצאת מהתחום בצורה נקייה. לעומת זאת, במבנים מחזוריים, ההתנהגות הנכונה אינה בליעה אלא חזרה, ובחלק מהבעיות הניסיוניות רצוי לקבע את השדות באופן מפורש בגבול. לכן, בחירת תנאי הגבול חייבת להתאים לפיזיקה של המודל.אם תוגדר גבול בצורה לא נכונה, הגלים יוחזרו אל תוך הרשת, יפריעו לפתרון הפיזיקלי, ואף עלולים ליצור ארטיפקטים חזקים של גלים עומדים. במקרה הגרוע ביותר, האנרגיה תילכד בתוך נפח הסימולציה, והתפלגות השדה המחושבת לא תייצג עוד את המכשיר המיועד. הדבר חשוב במיוחד במבנים פוטוניים פתוחים, בבעיות פיזור, במערכות קרינה ובחישובים של תגובה לאימפולס, שבהם הגלים היוצאים חייבים לצאת מהתחום בצורה נקייה. לעומת זאת, במבנים מחזוריים, ההתנהגות הנכונה אינה בליעה אלא חזרה, ובחלק מהבעיות הניסיוניות רצוי לקבע את השדות באופן מפורש בגבול. לכן, בחירת תנאי הגבול חייבת להתאים לפיזיקה של המודל.
מבחינה מתמטית, משוואות הכריבול של מקסוול נפתרות על גבי רשת יֵי סופית. עבור אזור איזוטרופי נטול מקורות, ניתן לנסח אותן כך:מבחינה מתמטית, משוואות הכריבול של מקסוול נפתרות על גבי רשת יֵי סופית. עבור אזור איזוטרופי נטול מקורות, ניתן לנסח אותן כך:
\[ \mu \frac{\partial \mathbf{H}}{\partial t} = - \nabla \times \mathbf{E}, \qquad \varepsilon \frac{\partial \mathbf{E}}{\partial t} + \sigma \mathbf{E} = \nabla \times \mathbf{H}. \] \[ \mu \frac{\partial \mathbf{H}}{\partial t} = - \nabla \times \mathbf{E}, \qquad \varepsilon \frac{\partial \mathbf{E}}{\partial t} + \sigma \mathbf{E} = \nabla \times \mathbf{H}. \]
משוואות העדכון הפנימיות נובעות ישירות מהקשרים הללו, אך בתאים החיצוניים ביותר, התבנית משתרעת מעבר לגבולות הרשת השמורה. תנאי הגבול מספק את המידע החסר הנדרש להשלמת העדכון. בפועל, המשמעות היא שעל כל פאה חיצונית של תיבת הסימולציה יש להקצות כלל מספרי הקובע האם השדות המשיקים קבועים, נבלעים, מועברים באופן מחזורי, או מוחלשים באמצעות שכבת בליעה מתאימה.משוואות העדכון הפנימיות נובעות ישירות מהקשרים הללו, אך בתאים החיצוניים ביותר, התבנית משתרעת מעבר לגבולות הרשת השמורה. תנאי הגבול מספק את המידע החסר הנדרש להשלמת העדכון. בפועל, המשמעות היא שעל כל פאה חיצונית של תיבת הסימולציה יש להקצות כלל מספרי הקובע האם השדות המשיקים קבועים, נבלעים, מועברים באופן מחזורי, או מוחלשים באמצעות שכבת בליעה מתאימה.
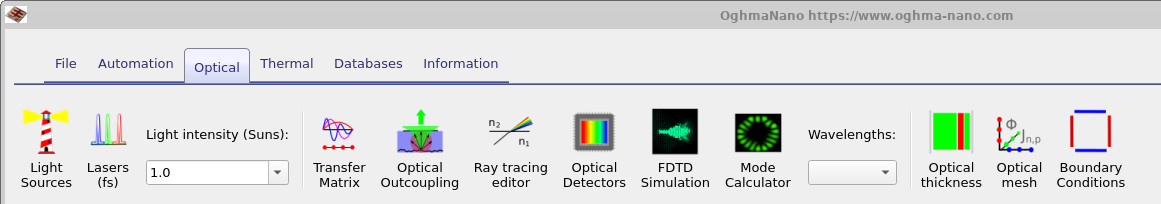
ב-OghmaNano, תנאי הגבול מוגדרים באמצעות כפתור "תנאי גבול" בסרגל הכלים "אופטיקה" (ראו איור ??). העורך המתאים (ראו איור ??) מאפשר להגדיר תנאי שונה לכל פאה חיצונית של אזור ה-FDTD. סוגי הגבול הזמינים הם דיריכלה, מור-ABC, מחזורי ו-PML.ב-OghmaNano, תנאי הגבול מוגדרים באמצעות כפתור "תנאי גבול" בסרגל הכלים "אופטיקה" (ראו איור ??). העורך המתאים (ראו איור ??) מאפשר להגדיר תנאי שונה לכל פאה חיצונית של אזור ה-FDTD. סוגי הגבול הזמינים הם דיריכלה, מור-ABC, מחזורי ו-PML.
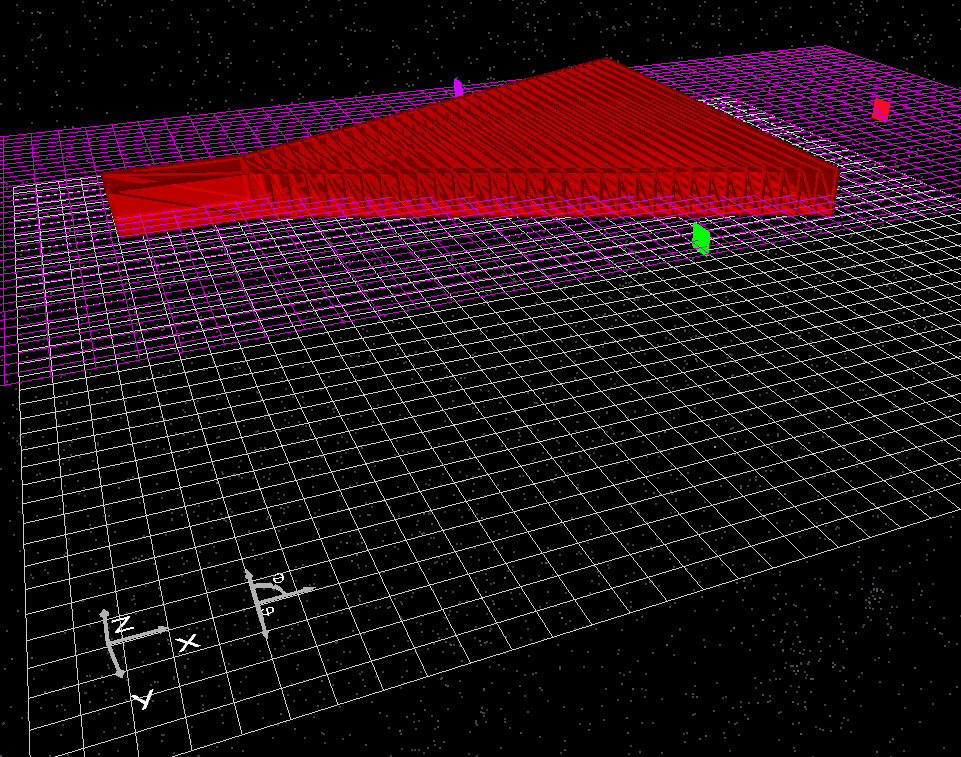
ששת הגבולות הניתנים לבחירה מתאימים לששת הפאות של תיבת הסימולציה הקרטזית. בתצורת התצוגה המוגדרת כברירת מחדל המשמשת ב-OghmaNano, \(y_0\) היא הפאה העליונה של אזור הסימולציה, \(y_1\) היא הפאה התחתונה, \(x_0\) היא הפאה השמאלית, \(x_1\) היא הפאה הימנית, \(z_0\) היא הפאה הקרובה ביותר למשתמש, ו-\(z_1\) היא הפאה הרחוקה ביותר מהמשתמש. המיפוי הכיווני מומחש ב- איור ??.ששת הגבולות הניתנים לבחירה מתאימים לששת הפאות של תיבת הסימולציה הקרטזית. בתצורת התצוגה המוגדרת כברירת מחדל המשמשת ב-OghmaNano, \(y_0\) היא הפאה העליונה של אזור הסימולציה, \(y_1\) היא הפאה התחתונה, \(x_0\) היא הפאה השמאלית, \(x_1\) היא הפאה הימנית, \(z_0\) היא הפאה הקרובה ביותר למשתמש, ו-\(z_1\) היא הפאה הרחוקה ביותר מהמשתמש. המיפוי הכיווני מומחש ב- איור ??.
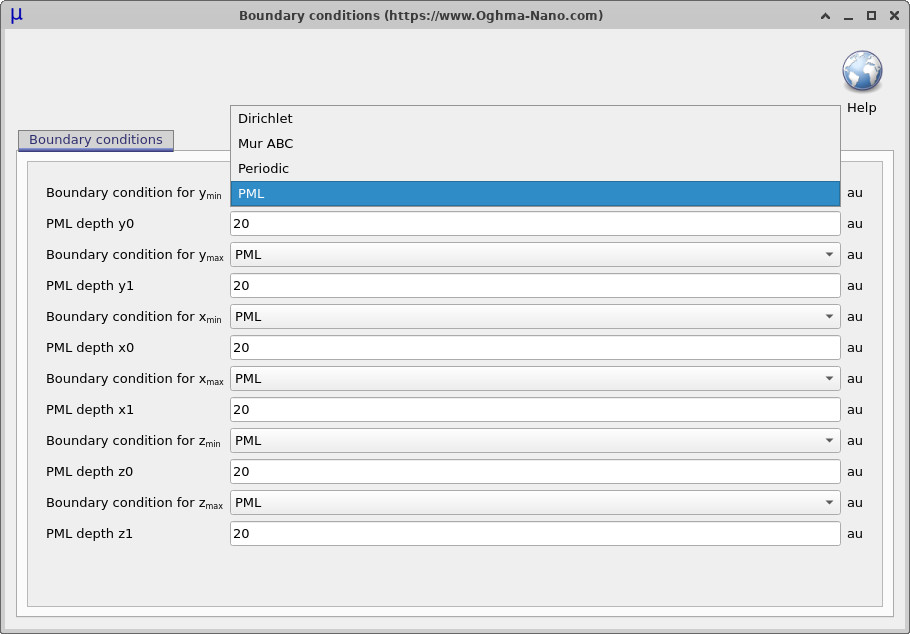
עורך תנאי הגבול מקצה כלל אחד לכל אחת משש הפאות הללו באופן עצמאי. כך ניתן ליצור תחומים מעורבים, למשל עם גבולות מחזוריים בכיוונים הצדדיים וגבולות בולעים בכיוון ההתפשטות, או עם שכבת PML על כל הפאות לקרינה לחלל הפתוח. כאשר נבחרת שכבת PML, פרמטר עומק נוסף זמין עבור פאה זו. עומק זה מצוין בתאי הרשת וקובע כמה שכבות FDTD חיצוניות שמורות עבור התווך הבולע.עורך תנאי הגבול מקצה כלל אחד לכל אחת משש הפאות הללו באופן עצמאי. כך ניתן ליצור תחומים מעורבים, למשל עם גבולות מחזוריים בכיוונים הצדדיים וגבולות בולעים בכיוון ההתפשטות, או עם שכבת PML על כל הפאות לקרינה לחלל הפתוח. כאשר נבחרת שכבת PML, פרמטר עומק נוסף זמין עבור פאה זו. עומק זה מצוין בתאי הרשת וקובע כמה שכבות FDTD חיצוניות שמורות עבור התווך הבולע.
2. עורך תנאי שפה2. עורך תנאי שפה
עורך תנאי הגבול מספק פקד נפרד עבור הפאות \(y_{\min}\), \(y_{\max}\), \(x_{\min}\), \(x_{\max}\), \(z_{\min}\) ו-\(z_{\max}\), המתאימות בהתאמה לפאות \(y_0\), \(y_1\), \(x_0\), \(x_1\), \(z_0\) ו-\(z_1\) בכיוון המוגדר בתרשים Figure ??. עבור כל פאה, האפשרות שנבחרה קובעת כיצד השדות החשמליים והמגנטיים המשיקים מתעדכנים בקצה החיצוני של הרשת.עורך תנאי הגבול מספק פקד נפרד עבור הפאות \(y_{\min}\), \(y_{\max}\), \(x_{\min}\), \(x_{\max}\), \(z_{\min}\) ו-\(z_{\max}\), המתאימות בהתאמה לפאות \(y_0\), \(y_1\), \(x_0\), \(x_1\), \(z_0\) ו-\(z_1\) בכיוון המוגדר בתרשים Figure ??. עבור כל פאה, האפשרות שנבחרה קובעת כיצד השדות החשמליים והמגנטיים המשיקים מתעדכנים בקצה החיצוני של הרשת.
3. תנאי שפה של דיריכלה3. תנאי שפה של דיריכלה
תנאי שפה מסוג דיריכלה מגדיר את השדה על הגבול לערך מוגדר מראש. בשימוש הנפוץ ביותר בשיטת FDTD, ערך זה הוא אפס, ולכן הגבול אוכף את התנאי.תנאי שפה מסוג דיריכלה מגדיר את השדה על הגבול לערך מוגדר מראש. בשימוש הנפוץ ביותר בשיטת FDTD, ערך זה הוא אפס, ולכן הגבול אוכף את התנאי.
\[ \mathbf{E}_{\mathrm{tan}} = 0 \qquad \text{on the selected face,} \] \[ \mathbf{E}_{\mathrm{tan}} = 0 \qquad \text{on the selected face,} \]
לכן, הגבול מתנהג כמו קיר המשקף באופן מושלם את השדה החשמלי, וכל גל היוצא ממנו מוחזר בחזרה לאזור הסימולציה.לכן, הגבול מתנהג כמו קיר המשקף באופן מושלם את השדה החשמלי, וכל גל היוצא ממנו מוחזר בחזרה לאזור הסימולציה.
3. תנאי שפה של משוואת מור ABC3. תנאי שפה של משוואת מור ABC
תנאי שפה סופגים מסוג "מור" נועדו להפחית את עוצמת ההחזרה על ידי קירוב התנהגות של גל המתפשט החוצה בקצה תחום החישוב. הרעיון הוא לקיים משוואת גל חד-כיוונית, הניצבת לגבול, כך שהאנרגיה היוצאת מהרשת תמשיך להתפשט החוצה במקום לחזור ולהיחזר.תנאי שפה סופגים מסוג "מור" נועדו להפחית את עוצמת ההחזרה על ידי קירוב התנהגות של גל המתפשט החוצה בקצה תחום החישוב. הרעיון הוא לקיים משוואת גל חד-כיוונית, הניצבת לגבול, כך שהאנרגיה היוצאת מהרשת תמשיך להתפשט החוצה במקום לחזור ולהיחזר.
עבור גל חד-ממדי המתפשט בכיוון \(+x\), הקשר המדויק המתאר את הגל המתפשט הוא:עבור גל חד-ממדי המתפשט בכיוון \(+x\), הקשר המדויק המתאר את הגל המתפשט הוא:
\[ \frac{\partial u}{\partial x} + \frac{1}{c}\frac{\partial u}{\partial t}=0. \] \[ \frac{\partial u}{\partial x} + \frac{1}{c}\frac{\partial u}{\partial t}=0. \]
תנאי הגבול הסופג מסדר ראשון של מור מתקבל על ידי פירוק המשוואה הזו לרשת FDTD. בגבול השמאלי, משתמשים בצורה סטנדרטית.תנאי הגבול הסופג מסדר ראשון של מור מתקבל על ידי פירוק המשוואה הזו לרשת FDTD. בגבול השמאלי, משתמשים בצורה סטנדרטית.
\[ u_0^{n+1} = u_1^{n} + \frac{c\Delta t-\Delta x}{c\Delta t+\Delta x} \left( u_1^{n+1}-u_0^{n} \right), \] \[ u_0^{n+1} = u_1^{n} + \frac{c\Delta t-\Delta x}{c\Delta t+\Delta x} \left( u_1^{n+1}-u_0^{n} \right), \]
בצד השני מופיע ביטוי דומה. כאן, \(u_i^n\) מציין את השדה בנקודה הגיאומטרית \(i\) ובנקודת הזמן \(n\), \(\Delta x\) הוא גודל התא ברשת, ו-\(\Delta t\) הוא מרווח הזמן בשיטת FDTD.בצד השני מופיע ביטוי דומה. כאן, \(u_i^n\) מציין את השדה בנקודה הגיאומטרית \(i\) ובנקודת הזמן \(n\), \(\Delta x\) הוא גודל התא ברשת, ו-\(\Delta t\) הוא מרווח הזמן בשיטת FDTD.
תנאי שפה מסוג "מור" הם בעלי עלות חישובית נמוכה ודורשים מעט מאוד זיכרון נוסף, מה שהופך אותם לאטרקטיביים עבור סימולציות קלות משקל או חישובים ניסיוניים. הם מנסים לדמות גל יוצא כך שהאנרגיה תוכל לצאת מתחום הסימולציה במקום להשתקף מהגבול החיצוני.תנאי שפה מסוג "מור" הם בעלי עלות חישובית נמוכה ודורשים מעט מאוד זיכרון נוסף, מה שהופך אותם לאטרקטיביים עבור סימולציות קלות משקל או חישובים ניסיוניים. הם מנסים לדמות גל יוצא כך שהאנרגיה תוכל לצאת מתחום הסימולציה במקום להשתקף מהגבול החיצוני.
מכיוון שתנאי מור הוא רק קירוב, תמיד נותרת מידה מסוימת של החזרה. הדיוק פוחת במקרים של פגיעה בזווית, פולסים רחבי סרט וסביבות פיזור מורכבות רב-ממדיות. לכן, גבולות מור מתאימים ביותר לבעיות פשוטות של התפשטות גלים, שבהן הגלים מתקרבים לגבול בערך בניצב לפני השטח, ואין צורך בדיוק גבוה במיוחד.מכיוון שתנאי מור הוא רק קירוב, תמיד נותרת מידה מסוימת של החזרה. הדיוק פוחת במקרים של פגיעה בזווית, פולסים רחבי סרט וסביבות פיזור מורכבות רב-ממדיות. לכן, גבולות מור מתאימים ביותר לבעיות פשוטות של התפשטות גלים, שבהן הגלים מתקרבים לגבול בערך בניצב לפני השטח, ואין צורך בדיוק גבוה במיוחד.
עבור סימולציות אופטיות מורכבות, מבנים פולטים או מקרים שבהם גלים פוגעים בגבול ממספר זוויות, יש להשתמש בשכבות מותאמות באופן מושלם (PML). גבולות ה-PML מציגים אזור בולע המסיר גלים יוצאים בצורה יעילה הרבה יותר ועם רמת החזרה נמוכה משמעותית בהשוואה לתנאי מור.עבור סימולציות אופטיות מורכבות, מבנים פולטים או מקרים שבהם גלים פוגעים בגבול ממספר זוויות, יש להשתמש בשכבות מותאמות באופן מושלם (PML). גבולות ה-PML מציגים אזור בולע המסיר גלים יוצאים בצורה יעילה הרבה יותר ועם רמת החזרה נמוכה משמעותית בהשוואה לתנאי מור.
4. תנאי שפה מחזורי4. תנאי שפה מחזורי
תנאי שפה מחזורי מקשר בין צד אחד של אזור הסימולציה לצד הנגדי שלו, כך שהשדה היוצא מצד אחד נכנס מחדש דרך הצד השני. תנאי זה מתאים כאשר המבנה הפיזי חוזר על עצמו באופן אינסופי במרחב, והתא החישובית מייצגת יחידה בודדת של הגאומטריה החוזרת על עצמה.תנאי שפה מחזורי מקשר בין צד אחד של אזור הסימולציה לצד הנגדי שלו, כך שהשדה היוצא מצד אחד נכנס מחדש דרך הצד השני. תנאי זה מתאים כאשר המבנה הפיזי חוזר על עצמו באופן אינסופי במרחב, והתא החישובית מייצגת יחידה בודדת של הגאומטריה החוזרת על עצמה.
בצורה הפשוטה ביותר, מחזוריות מחייבת.בצורה הפשוטה ביותר, מחזוריות מחייבת.
\[ \mathbf{E}(x+L_x,y,z,t)=\mathbf{E}(x,y,z,t), \qquad \mathbf{H}(x+L_x,y,z,t)=\mathbf{H}(x,y,z,t), \] \[ \mathbf{E}(x+L_x,y,z,t)=\mathbf{E}(x,y,z,t), \qquad \mathbf{H}(x+L_x,y,z,t)=\mathbf{H}(x,y,z,t), \]
ובאופן דומה, בכיוונים \(y\) או \(z\), כאשר הגבולות הללו מסומנים כבעלי תכונות מחזוריות. מבחינה חישובית, ערכי השדה הנדרשים מעבר לאחד מצדדי התחום נלקחים מהצד הנגדי. לכן, יש להתייחס לצדדים הנגדיים כאל זוג תואם. מבחינה פיזיקלית, המשמעות היא שהפתרון מתאים לא רק לאובייקט מבודד, אלא לרשת אינסופית של עותקים של התא המדומל.ובאופן דומה, בכיוונים \(y\) או \(z\), כאשר הגבולות הללו מסומנים כבעלי תכונות מחזוריות. מבחינה חישובית, ערכי השדה הנדרשים מעבר לאחד מצדדי התחום נלקחים מהצד הנגדי. לכן, יש להתייחס לצדדים הנגדיים כאל זוג תואם. מבחינה פיזיקלית, המשמעות היא שהפתרון מתאים לא רק לאובייקט מבודד, אלא לרשת אינסופית של עותקים של התא המדומל.
תנאי שפה מחזוריים משמשים בדרך כלל עבור מבנים החוזרים על עצמם במרחב, כגון סריגי דיפרקציה, גבישים פוטוניים, תאי יחידה של חומרים מטא, וגיאומטריות של מוליכי גל מחזוריים. על ידי מידול של תא יחידה אחת בלבד, ניתן להפחית באופן משמעותי את העלות החישובית, תוך שמירה על ייצוג התנהגות המבנה החוזר כולו, בתנאי שהמקור והגיאומטריה תואמים לתקופתיות המניחה.תנאי שפה מחזוריים משמשים בדרך כלל עבור מבנים החוזרים על עצמם במרחב, כגון סריגי דיפרקציה, גבישים פוטוניים, תאי יחידה של חומרים מטא, וגיאומטריות של מוליכי גל מחזוריים. על ידי מידול של תא יחידה אחת בלבד, ניתן להפחית באופן משמעותי את העלות החישובית, תוך שמירה על ייצוג התנהגות המבנה החוזר כולו, בתנאי שהמקור והגיאומטריה תואמים לתקופתיות המניחה.
בשימוש בגבולות מחזוריים, שדות היוצאים מצד אחד של תחום הסימולציה נכנסים מחדש מצד השני. כתוצאה מכך, האנרגיה אינה נספגת אלא מועברת מחדש בתוך התא החישובי. לכן, אין להשתמש בגבולות מחזוריים כדי לייצג מרחב פתוח. אם משתמשים בגבולות מחזוריים בכל הפאות של אזור הסימולציה, לא ניתן לאנרגיה לצאת מהתחום, והאנרגיה האלקטרומגנטית הכוללת עלולה להצטבר עם הזמן. בסימולציות FDTD מעשיות רבות, לכן משתמשים בגבולות מחזוריים בכיוונים הרוחביים, בעוד שבכיוון ההתפשטות משתמשים בגבולות סופגים, כגון PML.בשימוש בגבולות מחזוריים, שדות היוצאים מצד אחד של תחום הסימולציה נכנסים מחדש מצד השני. כתוצאה מכך, האנרגיה אינה נספגת אלא מועברת מחדש בתוך התא החישובי. לכן, אין להשתמש בגבולות מחזוריים כדי לייצג מרחב פתוח. אם משתמשים בגבולות מחזוריים בכל הפאות של אזור הסימולציה, לא ניתן לאנרגיה לצאת מהתחום, והאנרגיה האלקטרומגנטית הכוללת עלולה להצטבר עם הזמן. בסימולציות FDTD מעשיות רבות, לכן משתמשים בגבולות מחזוריים בכיוונים הרוחביים, בעוד שבכיוון ההתפשטות משתמשים בגבולות סופגים, כגון PML.
במקרה הכללי ביותר, שדות מחזוריים עשויים לכלול הפרש פאזה בין תאים סמוכים. תופעה זו מתוארת על ידי תנאי בלוך.במקרה הכללי ביותר, שדות מחזוריים עשויים לכלול הפרש פאזה בין תאים סמוכים. תופעה זו מתוארת על ידי תנאי בלוך.
\[ \mathbf{E}(x+L_x,y,z,t)=\mathbf{E}(x,y,z,t)e^{ik_xL_x}, \] \[ \mathbf{E}(x+L_x,y,z,t)=\mathbf{E}(x,y,z,t)e^{ik_xL_x}, \]
קיים קשר דומה גם עבור השדה המגנטי. תנאי הגבול המחזורי הסטנדרטי המיושם כאן מתאים למקרה הספציפי \(k_x=0\), כלומר, השדות חוזרים על עצמם באופן זהה על פני הפאות הנגדיות של תחום הסימולציה.קיים קשר דומה גם עבור השדה המגנטי. תנאי הגבול המחזורי הסטנדרטי המיושם כאן מתאים למקרה הספציפי \(k_x=0\), כלומר, השדות חוזרים על עצמם באופן זהה על פני הפאות הנגדיות של תחום הסימולציה.
5. תנאי שפה של מודל קרן פלזמה (PML)5. תנאי שפה של מודל קרן פלזמה (PML)
שכבת ההתאמה המושלמת (PML) היא גבול הבליעה הסטנדרטי בעל הביצועים הגבוהים, המשמש בסימולציות FDTD מודרניות. מטרתה היא לסנן גלים אלקטרומגנטיים יוצאים תוך מזעור ההחזרה על פני טווח תדרים רחב וזווית כיסוי נרחבת. במקום להטיל נוסחת גבול חד-שלבית בקצה החיצוני, ה-PML מציג תווך בליעה מלאכותי המקיף את אזור הסימולציה הפיזי. גלים החודרים לשכבה זו חווים הנחתה מבלי להיתקל בשינוי חד בעכבה בממשק.שכבת ההתאמה המושלמת (PML) היא גבול הבליעה הסטנדרטי בעל הביצועים הגבוהים, המשמש בסימולציות FDTD מודרניות. מטרתה היא לסנן גלים אלקטרומגנטיים יוצאים תוך מזעור ההחזרה על פני טווח תדרים רחב וזווית כיסוי נרחבת. במקום להטיל נוסחת גבול חד-שלבית בקצה החיצוני, ה-PML מציג תווך בליעה מלאכותי המקיף את אזור הסימולציה הפיזי. גלים החודרים לשכבה זו חווים הנחתה מבלי להיתקל בשינוי חד בעכבה בממשק.
הרעיון המרכזי הוא שה-PML מותאם לסביבה הפנימית במישור הכניסה, כך שגלים נכנסים לא נתקלים באי-רציפות שעלולה ליצור השתקפות. לאחר שהם חודרים לשכבה, השדות דועכים באופן אקספוננציאלי. בצורה רציפה, ניתן לפרש זאת באמצעות מתיחה מורכבת של מערכת הצירים, למשל.הרעיון המרכזי הוא שה-PML מותאם לסביבה הפנימית במישור הכניסה, כך שגלים נכנסים לא נתקלים באי-רציפות שעלולה ליצור השתקפות. לאחר שהם חודרים לשכבה, השדות דועכים באופן אקספוננציאלי. בצורה רציפה, ניתן לפרש זאת באמצעות מתיחה מורכבת של מערכת הצירים, למשל.
\[ x \;\rightarrow\; \int_0^x s_x(\xi)\,d\xi, \qquad s_x(\xi)=\kappa_x(\xi)+\frac{\sigma_x(\xi)}{j\omega\varepsilon_0}, \] \[ x \;\rightarrow\; \int_0^x s_x(\xi)\,d\xi, \qquad s_x(\xi)=\kappa_x(\xi)+\frac{\sigma_x(\xi)}{j\omega\varepsilon_0}, \]
כאשר קיימים מקדמי מתיחה מתאימים בכיוונים האחרים. כאן \(\sigma_x\) הוא פרופיל מוליכות מלאכותי, ו-\(\kappa_x\) הוא מקדם סקאלה המשמש בגישות PML עם קואורדינטות מתוחות. התוצאה היא שהשדות המתפשטים מוחלשים כשהם עוברים דרך השכבה, תוך שמירה על רמת החזרה נמוכה בקירוב בממשק עם התחום הפיזיקלי.כאשר קיימים מקדמי מתיחה מתאימים בכיוונים האחרים. כאן \(\sigma_x\) הוא פרופיל מוליכות מלאכותי, ו-\(\kappa_x\) הוא מקדם סקאלה המשמש בגישות PML עם קואורדינטות מתוחות. התוצאה היא שהשדות המתפשטים מוחלשים כשהם עוברים דרך השכבה, תוך שמירה על רמת החזרה נמוכה בקירוב בממשק עם התחום הפיזיקלי.
ב-OghmaNano, בחירה ב-PML עבור משטח מסוים מפעילה את שכבת הבליעה הזו בצד זה של אזור הסימולציה. פרמטר העומק המשויך ל-PML קובע את מספר תאי הרשת המוקצים לשכבה. באופן כללי, PML עבה יותר מספק הנחתה חזקה יותר, מכיוון שלשדה יש מרחק גדול יותר שבו הוא יכול להיחלש. אם ה-PML דק מדי, חלק מהאנרגיה עלולה להגיע לגבול החיצוני ולהשתקף. אם הוא עבה מספיק, השדה היוצא מוחלש לערך זניח לפני שהוא מגיע לגבול החיצוני.ב-OghmaNano, בחירה ב-PML עבור משטח מסוים מפעילה את שכבת הבליעה הזו בצד זה של אזור הסימולציה. פרמטר העומק המשויך ל-PML קובע את מספר תאי הרשת המוקצים לשכבה. באופן כללי, PML עבה יותר מספק הנחתה חזקה יותר, מכיוון שלשדה יש מרחק גדול יותר שבו הוא יכול להיחלש. אם ה-PML דק מדי, חלק מהאנרגיה עלולה להגיע לגבול החיצוני ולהשתקף. אם הוא עבה מספיק, השדה היוצא מוחלש לערך זניח לפני שהוא מגיע לגבול החיצוני.
דרך נוחה להבין את התלות בעובי היא לשים לב שרכיב השדה בתוך חומר בולע דועך בקירוב כ-דרך נוחה להבין את התלות בעובי היא לשים לב שרכיב השדה בתוך חומר בולע דועך בקירוב כ-
\[ E(d)\sim E(0)\exp(-\alpha d), \] \[ E(d)\sim E(0)\exp(-\alpha d), \]
כאשר \(d\) הוא המרחק שעוברים בתוך שכבת ה-PML, ו-\(\alpha\) הוא מקדם הנחתה אפקטיבי שנקבע על ידי שינוי המוליכות. לכן, הגדלת מספר תאי ה-PML מפחיתה את עוצמת השארית שמגיעה לגבול החיצוני. מבחינה מעשית, עומק שכבת ה-PML צריך להיות מספיק גדול כך שההשתקפויות מהחלק האחורי של השכבה יהיו זניחות בהשוואה לאות הפיזיקלי הרלוונטי.כאשר \(d\) הוא המרחק שעוברים בתוך שכבת ה-PML, ו-\(\alpha\) הוא מקדם הנחתה אפקטיבי שנקבע על ידי שינוי המוליכות. לכן, הגדלת מספר תאי ה-PML מפחיתה את עוצמת השארית שמגיעה לגבול החיצוני. מבחינה מעשית, עומק שכבת ה-PML צריך להיות מספיק גדול כך שההשתקפויות מהחלק האחורי של השכבה יהיו זניחות בהשוואה לאות הפיזיקלי הרלוונטי.
בדרך כלל, תנאי השפה של PML הוא התנאי המועדף לסימולציות פוטוניות ואלקטרומגנטיות של מערכות פתוחות, כולל קרינה של מוליכי גל, פיזור מאובייקטים מבודדים, פליטה דמוית אנטנה והתפשטות של פולסים חולפים. הוא עמיד הרבה יותר מתנאי שפה פשוטים של בליעה כאשר השדות פוגעים בשפה בזווית או מכילים תוכן ספקטרלי רחב. מסיבה זו, PML הוא ברירת המחדל במודלים רבים של FDTD, שבהם צפוי שהגלים יעזבו את תיבת החישוב.בדרך כלל, תנאי השפה של PML הוא התנאי המועדף לסימולציות פוטוניות ואלקטרומגנטיות של מערכות פתוחות, כולל קרינה של מוליכי גל, פיזור מאובייקטים מבודדים, פליטה דמוית אנטנה והתפשטות של פולסים חולפים. הוא עמיד הרבה יותר מתנאי שפה פשוטים של בליעה כאשר השדות פוגעים בשפה בזווית או מכילים תוכן ספקטרלי רחב. מסיבה זו, PML הוא ברירת המחדל במודלים רבים של FDTD, שבהם צפוי שהגלים יעזבו את תיבת החישוב.
גם כאשר משתמשים ב-PML, עדיין חשוב להקפיד על שיטות מידול נכונות. את שכבת הבליעה אין למקם קרוב מדי לאזור שבו השדה מתפוגג בחוזקה או שבו יש תהודה גבוהה, מכיוון ששדות מקומיים שאינם מתפשטים עלולים ליצור אינטראקציה עם החומר הבולע ולשנות את הפתרון. באופן כללי, יש להפריד בין המבנה הפיזי לבין ה-PML באמצעות מרחב פנוי מספיק, כך שהחזית הגלית היוצאת תוכל להיווצר בצורה נקייה. בשימוש בצורה זו, ה-PML מספק את הקירוב הטוב ביותר בשיטת FDTD לתחום חיצוני פתוח שאינו מחזיר.גם כאשר משתמשים ב-PML, עדיין חשוב להקפיד על שיטות מידול נכונות. את שכבת הבליעה אין למקם קרוב מדי לאזור שבו השדה מתפוגג בחוזקה או שבו יש תהודה גבוהה, מכיוון ששדות מקומיים שאינם מתפשטים עלולים ליצור אינטראקציה עם החומר הבולע ולשנות את הפתרון. באופן כללי, יש להפריד בין המבנה הפיזי לבין ה-PML באמצעות מרחב פנוי מספיק, כך שהחזית הגלית היוצאת תוכל להיווצר בצורה נקייה. בשימוש בצורה זו, ה-PML מספק את הקירוב הטוב ביותר בשיטת FDTD לתחום חיצוני פתוח שאינו מחזיר.