

Mis on FDTD?Mis on FDTD?
1. Sissejuhatus1. Sissejuhatus


Lõplike erineuste meetodil (FDTD) lahendatakse Maxwelli võrrandid – mis kirjeldavad valgust –, kasutades diskreetset ruumivõrgustikku ja töötades otse ajaliselt. Erinevalt kiirte jälgimise, moodide lahendamise või ülekandemaatriksmeetoditest ei tee FDTD mingeid lihtsustavaid oletusi valguse levimise või moodide struktuuri kohta. Selle asemel muudetakse elektrivälja ja magnetvälja väärtusi ajas, diskreetides keerduvõrrandid – Ampère’i seadus ja Faraday seadus –, nii et elektromagnetilised lained levivad, hajuvad, interferentsi tekitavad ja difrakteeruvad loomulikult kogu simulatsioonialal. See universaalsus muudab FDTD väga täpse ja mitmekülgse, kuid samas on see arvutuslikult ressursimahukas, nõudes palju mälu ja arvutusaega.Lõplike erineuste meetodil (FDTD) lahendatakse Maxwelli võrrandid – mis kirjeldavad valgust –, kasutades diskreetset ruumivõrgustikku ja töötades otse ajaliselt. Erinevalt kiirte jälgimise, moodide lahendamise või ülekandemaatriksmeetoditest ei tee FDTD mingeid lihtsustavaid oletusi valguse levimise või moodide struktuuri kohta. Selle asemel muudetakse elektrivälja ja magnetvälja väärtusi ajas, diskreetides keerduvõrrandid – Ampère’i seadus ja Faraday seadus –, nii et elektromagnetilised lained levivad, hajuvad, interferentsi tekitavad ja difrakteeruvad loomulikult kogu simulatsioonialal. See universaalsus muudab FDTD väga täpse ja mitmekülgse, kuid samas on see arvutuslikult ressursimahukas, nõudes palju mälu ja arvutusaega.
\[ \nabla \times \boldsymbol{H} = \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t}, \qquad \nabla \times \boldsymbol{E} = - \mu \frac{\partial \boldsymbol{H}}{\partial t}. \] \[ \nabla \times \boldsymbol{H} = \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t}, \qquad \nabla \times \boldsymbol{E} = - \mu \frac{\partial \boldsymbol{H}}{\partial t}. \]
Kuna FDTD ei tee sisuliselt ühtegi oletust levissuuna, seadme struktuuri või väljakäitumise kohta, siis ühe simulatsiooniga on võimalik modelleerida laiaulatuslikku reaktsiooni, difraktsiooni ja interferentsi, lähiväljaefekte, lainepikkusest väiksemaid geomeetrilisi objekte ja ajas muutuvaid elektromagnetilisi nähtusi ühes terviklikus raamistikus. Just see universaalsus teeb FDTD-st nii võimsa, kuid sellel on ka oma hind: ruumiline võrk peab olema piisavalt peen, et eraldada väikseim füüsiline mõõde, ajaline samm on numeerilise stabiilsuse poolest rangelt piiratud ning kolmemõõtmelised simulatsioonid nõuavad kiiresti palju mälu ja arvutusvõimsust, isegi kui geomeetrilised objektid näivad olevat suhteliselt väikesed.Kuna FDTD ei tee sisuliselt ühtegi oletust levissuuna, seadme struktuuri või väljakäitumise kohta, siis ühe simulatsiooniga on võimalik modelleerida laiaulatuslikku reaktsiooni, difraktsiooni ja interferentsi, lähiväljaefekte, lainepikkusest väiksemaid geomeetrilisi objekte ja ajas muutuvaid elektromagnetilisi nähtusi ühes terviklikus raamistikus. Just see universaalsus teeb FDTD-st nii võimsa, kuid sellel on ka oma hind: ruumiline võrk peab olema piisavalt peen, et eraldada väikseim füüsiline mõõde, ajaline samm on numeerilise stabiilsuse poolest rangelt piiratud ning kolmemõõtmelised simulatsioonid nõuavad kiiresti palju mälu ja arvutusvõimsust, isegi kui geomeetrilised objektid näivad olevat suhteliselt väikesed.
2. Miks ei tohiks FDTD-meetodit kasutada...2. Miks ei tohiks FDTD-meetodit kasutada...
Enamikus praktilistes optilistes probleemides ei tohiks FDTD-meetod olla esimene, mille poole pöördute. See on arvutuslikult ressursimahukas ja paljude süsteemide puhul on olemas palju tõhusamad lähenemisviisid. Näiteks objektiivide (näiteks kaamerate või teleskoopide) projekteerimine, suurte pildistamisseadmete modelleerimine või valguse jälgimine makroskoopilistes optilistes süsteemides on palju parem lahendada kiirte jälgimise meetodiga. Samuti on tasapinnaliste mitmekihiliste struktuuride, nagu õhukesekilede päikeseelemendid, OLED-struktuurid ja optilised katted, puhul palju tõhusam kasutada ülekandemaatriksmeetodeid. Nendes juhtumites suurendab FDTD oluliselt arvutuslikke kulusid, pakkumata seejuures täiendavat füüsikalist teavet.Enamikus praktilistes optilistes probleemides ei tohiks FDTD-meetod olla esimene, mille poole pöördute. See on arvutuslikult ressursimahukas ja paljude süsteemide puhul on olemas palju tõhusamad lähenemisviisid. Näiteks objektiivide (näiteks kaamerate või teleskoopide) projekteerimine, suurte pildistamisseadmete modelleerimine või valguse jälgimine makroskoopilistes optilistes süsteemides on palju parem lahendada kiirte jälgimise meetodiga. Samuti on tasapinnaliste mitmekihiliste struktuuride, nagu õhukesekilede päikeseelemendid, OLED-struktuurid ja optilised katted, puhul palju tõhusam kasutada ülekandemaatriksmeetodeid. Nendes juhtumites suurendab FDTD oluliselt arvutuslikke kulusid, pakkumata seejuures täiendavat füüsikalist teavet.
Enamik elektromagnetilisi simulatsioonimeetodeid põhineb lõppkokkuvõttes Maxwelli võrranditel. Sellised meetodid nagu moodide lahendajad ja ülekandemaatriksmeetodid töötatakse välja, kasutades lihtsustavaid eeldusi geomeetria, mõõtmete või väljastruktuuri kohta, et arvutusi kiirendada. Need lähendused on äärmiselt tõhusad, kuid ainult siis, kui nende aluseks olevad eeldused on paika pidavad.Enamik elektromagnetilisi simulatsioonimeetodeid põhineb lõppkokkuvõttes Maxwelli võrranditel. Sellised meetodid nagu moodide lahendajad ja ülekandemaatriksmeetodid töötatakse välja, kasutades lihtsustavaid eeldusi geomeetria, mõõtmete või väljastruktuuri kohta, et arvutusi kiirendada. Need lähendused on äärmiselt tõhusad, kuid ainult siis, kui nende aluseks olevad eeldused on paika pidavad.
FDTD asub selles spektris täiesti vastupidisel otal. See on äärmiselt võimas, eriti keeruliste kolmemõõtmeliste süsteemide, ebakorrapäraste kujundite ja probleemide korral, kus väljal ei ole võimalik eraldada lihtsaid režiime või kihte – näiteks footoniliste kristallide, lainepikkusest väiksemate struktuuride, tugeva hajumisega keskkondade ja lähivälja ühenduste puhul. Selle paindlikkuse hind on arvutuslikud kulud, nii mälumahu kui ka arvutusteaeg.FDTD asub selles spektris täiesti vastupidisel otal. See on äärmiselt võimas, eriti keeruliste kolmemõõtmeliste süsteemide, ebakorrapäraste kujundite ja probleemide korral, kus väljal ei ole võimalik eraldada lihtsaid režiime või kihte – näiteks footoniliste kristallide, lainepikkusest väiksemate struktuuride, tugeva hajumisega keskkondade ja lähivälja ühenduste puhul. Selle paindlikkuse hind on arvutuslikud kulud, nii mälumahu kui ka arvutusteaeg.
Peamine on valida õige tööriist. Kasutage lihtsustatud mudeleid, kui füüsikalised seaduspärasused seda võimaldavad, ja kasutage FDTD-meetodit, kui need eelduseadused ei pea enam paika. Selle tugevuseks on paindlikkus ja füüsikaline täielikkus; kompromissiks on arvutuslikud kulud.Peamine on valida õige tööriist. Kasutage lihtsustatud mudeleid, kui füüsikalised seaduspärasused seda võimaldavad, ja kasutage FDTD-meetodit, kui need eelduseadused ei pea enam paika. Selle tugevuseks on paindlikkus ja füüsikaline täielikkus; kompromissiks on arvutuslikud kulud.
3. Maxwelli võrrandid FDTD meetodi alusel3. Maxwelli võrrandid FDTD meetodi alusel
Põhimõtteliselt on FDTD-meetod väga lihtne. Võetakse Maxwelli võrrandid, jagatakse need iga ruumilise suuna jaoks eraldi komponentideks ja seejärel lahendatakse need võrrandid otse ruudustikul. Siin pole mingit maagiat – meetod on kontseptuaalselt lihtne ja paljuski lihtsam kui keerukamad numeerilised lähenemised, nagu näiteks difusioon- ja driftvõrrandite lahendajad. Alustuseks laiendame Ampère’i seadust. Lineaarses keskkonnas, millel on juhtivus \(\sigma\), dielektriline läbitavus \(\epsilon\) ja magnetiline läbitavus \(\mu\), saab selle väljendada järgmiselt:Põhimõtteliselt on FDTD-meetod väga lihtne. Võetakse Maxwelli võrrandid, jagatakse need iga ruumilise suuna jaoks eraldi komponentideks ja seejärel lahendatakse need võrrandid otse ruudustikul. Siin pole mingit maagiat – meetod on kontseptuaalselt lihtne ja paljuski lihtsam kui keerukamad numeerilised lähenemised, nagu näiteks difusioon- ja driftvõrrandite lahendajad. Alustuseks laiendame Ampère’i seadust. Lineaarses keskkonnas, millel on juhtivus \(\sigma\), dielektriline läbitavus \(\epsilon\) ja magnetiline läbitavus \(\mu\), saab selle väljendada järgmiselt:
\[ \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t} = \nabla \times \boldsymbol{H} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ H_x & H_y & H_z \end{vmatrix} \] \[ \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t} = \nabla \times \boldsymbol{H} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ H_x & H_y & H_z \end{vmatrix} \]
mida saab laiendada järgmiselt:mida saab laiendada järgmiselt:
\[ \sigma E_x + \epsilon \frac{\partial E_x}{\partial t} = \frac{\partial H_z}{\partial y} - \frac{\partial H_y}{\partial z} \] \[ \sigma E_x + \epsilon \frac{\partial E_x}{\partial t} = \frac{\partial H_z}{\partial y} - \frac{\partial H_y}{\partial z} \]
\[ \sigma E_y + \epsilon \frac{\partial E_y}{\partial t} = -\frac{\partial H_z}{\partial x} + \frac{\partial H_x}{\partial z} \] \[ \sigma E_y + \epsilon \frac{\partial E_y}{\partial t} = -\frac{\partial H_z}{\partial x} + \frac{\partial H_x}{\partial z} \]
\[ \sigma E_z + \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} - \frac{\partial H_x}{\partial y} \] \[ \sigma E_z + \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} - \frac{\partial H_x}{\partial y} \]
Faraday seadus on esitatud järgmiselt:Faraday seadus on esitatud järgmiselt:
\[ -\sigma_m \boldsymbol{H} - \mu \frac{\partial \boldsymbol{H}}{\partial t} = \nabla \times \boldsymbol{E} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ E_x & E_y & E_z \end{vmatrix} \] \[ -\sigma_m \boldsymbol{H} - \mu \frac{\partial \boldsymbol{H}}{\partial t} = \nabla \times \boldsymbol{E} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ E_x & E_y & E_z \end{vmatrix} \]
mida saab laiendada, et saada:mida saab laiendada, et saada:
\[ -\sigma_m H_x - \mu \frac{\partial H_x}{\partial t} = \frac{\partial E_z}{\partial y} - \frac{\partial E_y}{\partial z} \] \[ -\sigma_m H_x - \mu \frac{\partial H_x}{\partial t} = \frac{\partial E_z}{\partial y} - \frac{\partial E_y}{\partial z} \]
\[ -\sigma_m H_y - \mu \frac{\partial H_y}{\partial t} = -\frac{\partial E_z}{\partial x} + \frac{\partial E_x}{\partial z} \] \[ -\sigma_m H_y - \mu \frac{\partial H_y}{\partial t} = -\frac{\partial E_z}{\partial x} + \frac{\partial E_x}{\partial z} \]
\[ -\sigma_m H_z - \mu \frac{\partial H_z}{\partial t} = \frac{\partial E_y}{\partial x} - \frac{\partial E_x}{\partial y} \] \[ -\sigma_m H_z - \mu \frac{\partial H_z}{\partial t} = \frac{\partial E_y}{\partial x} - \frac{\partial E_x}{\partial y} \]
Sinise ja punase värviga esile toodud võrrandid on FDTD meetodi definitsioon ja moodustavad selle meetodi tuuma. Midagi keerulisemat pole olemas. Kõik muu on selle meetodi rakendamine: tuletiste asendamine lõplike erinevustega, piirtingimuste valimine, valgusallikate (erutuste) määratlemine, tulemuste väljavõtmine detektorite abil ja tõhusa (sageli paralleelse) koodi kirjutamine, et simuleerida väljade arengut ajas. Need lisakomponendid muudavad praktilise FDTD lahendaja keerulisemaks, kuid need ei muuda põhimõtteliselt meetodi lihtsust.Sinise ja punase värviga esile toodud võrrandid on FDTD meetodi definitsioon ja moodustavad selle meetodi tuuma. Midagi keerulisemat pole olemas. Kõik muu on selle meetodi rakendamine: tuletiste asendamine lõplike erinevustega, piirtingimuste valimine, valgusallikate (erutuste) määratlemine, tulemuste väljavõtmine detektorite abil ja tõhusa (sageli paralleelse) koodi kirjutamine, et simuleerida väljade arengut ajas. Need lisakomponendid muudavad praktilise FDTD lahendaja keerulisemaks, kuid need ei muuda põhimõtteliselt meetodi lihtsust.
4. Mänguasja näitel 1D FDTD-meetodi kasutamine4. Mänguasja näitel 1D FDTD-meetodi kasutamine
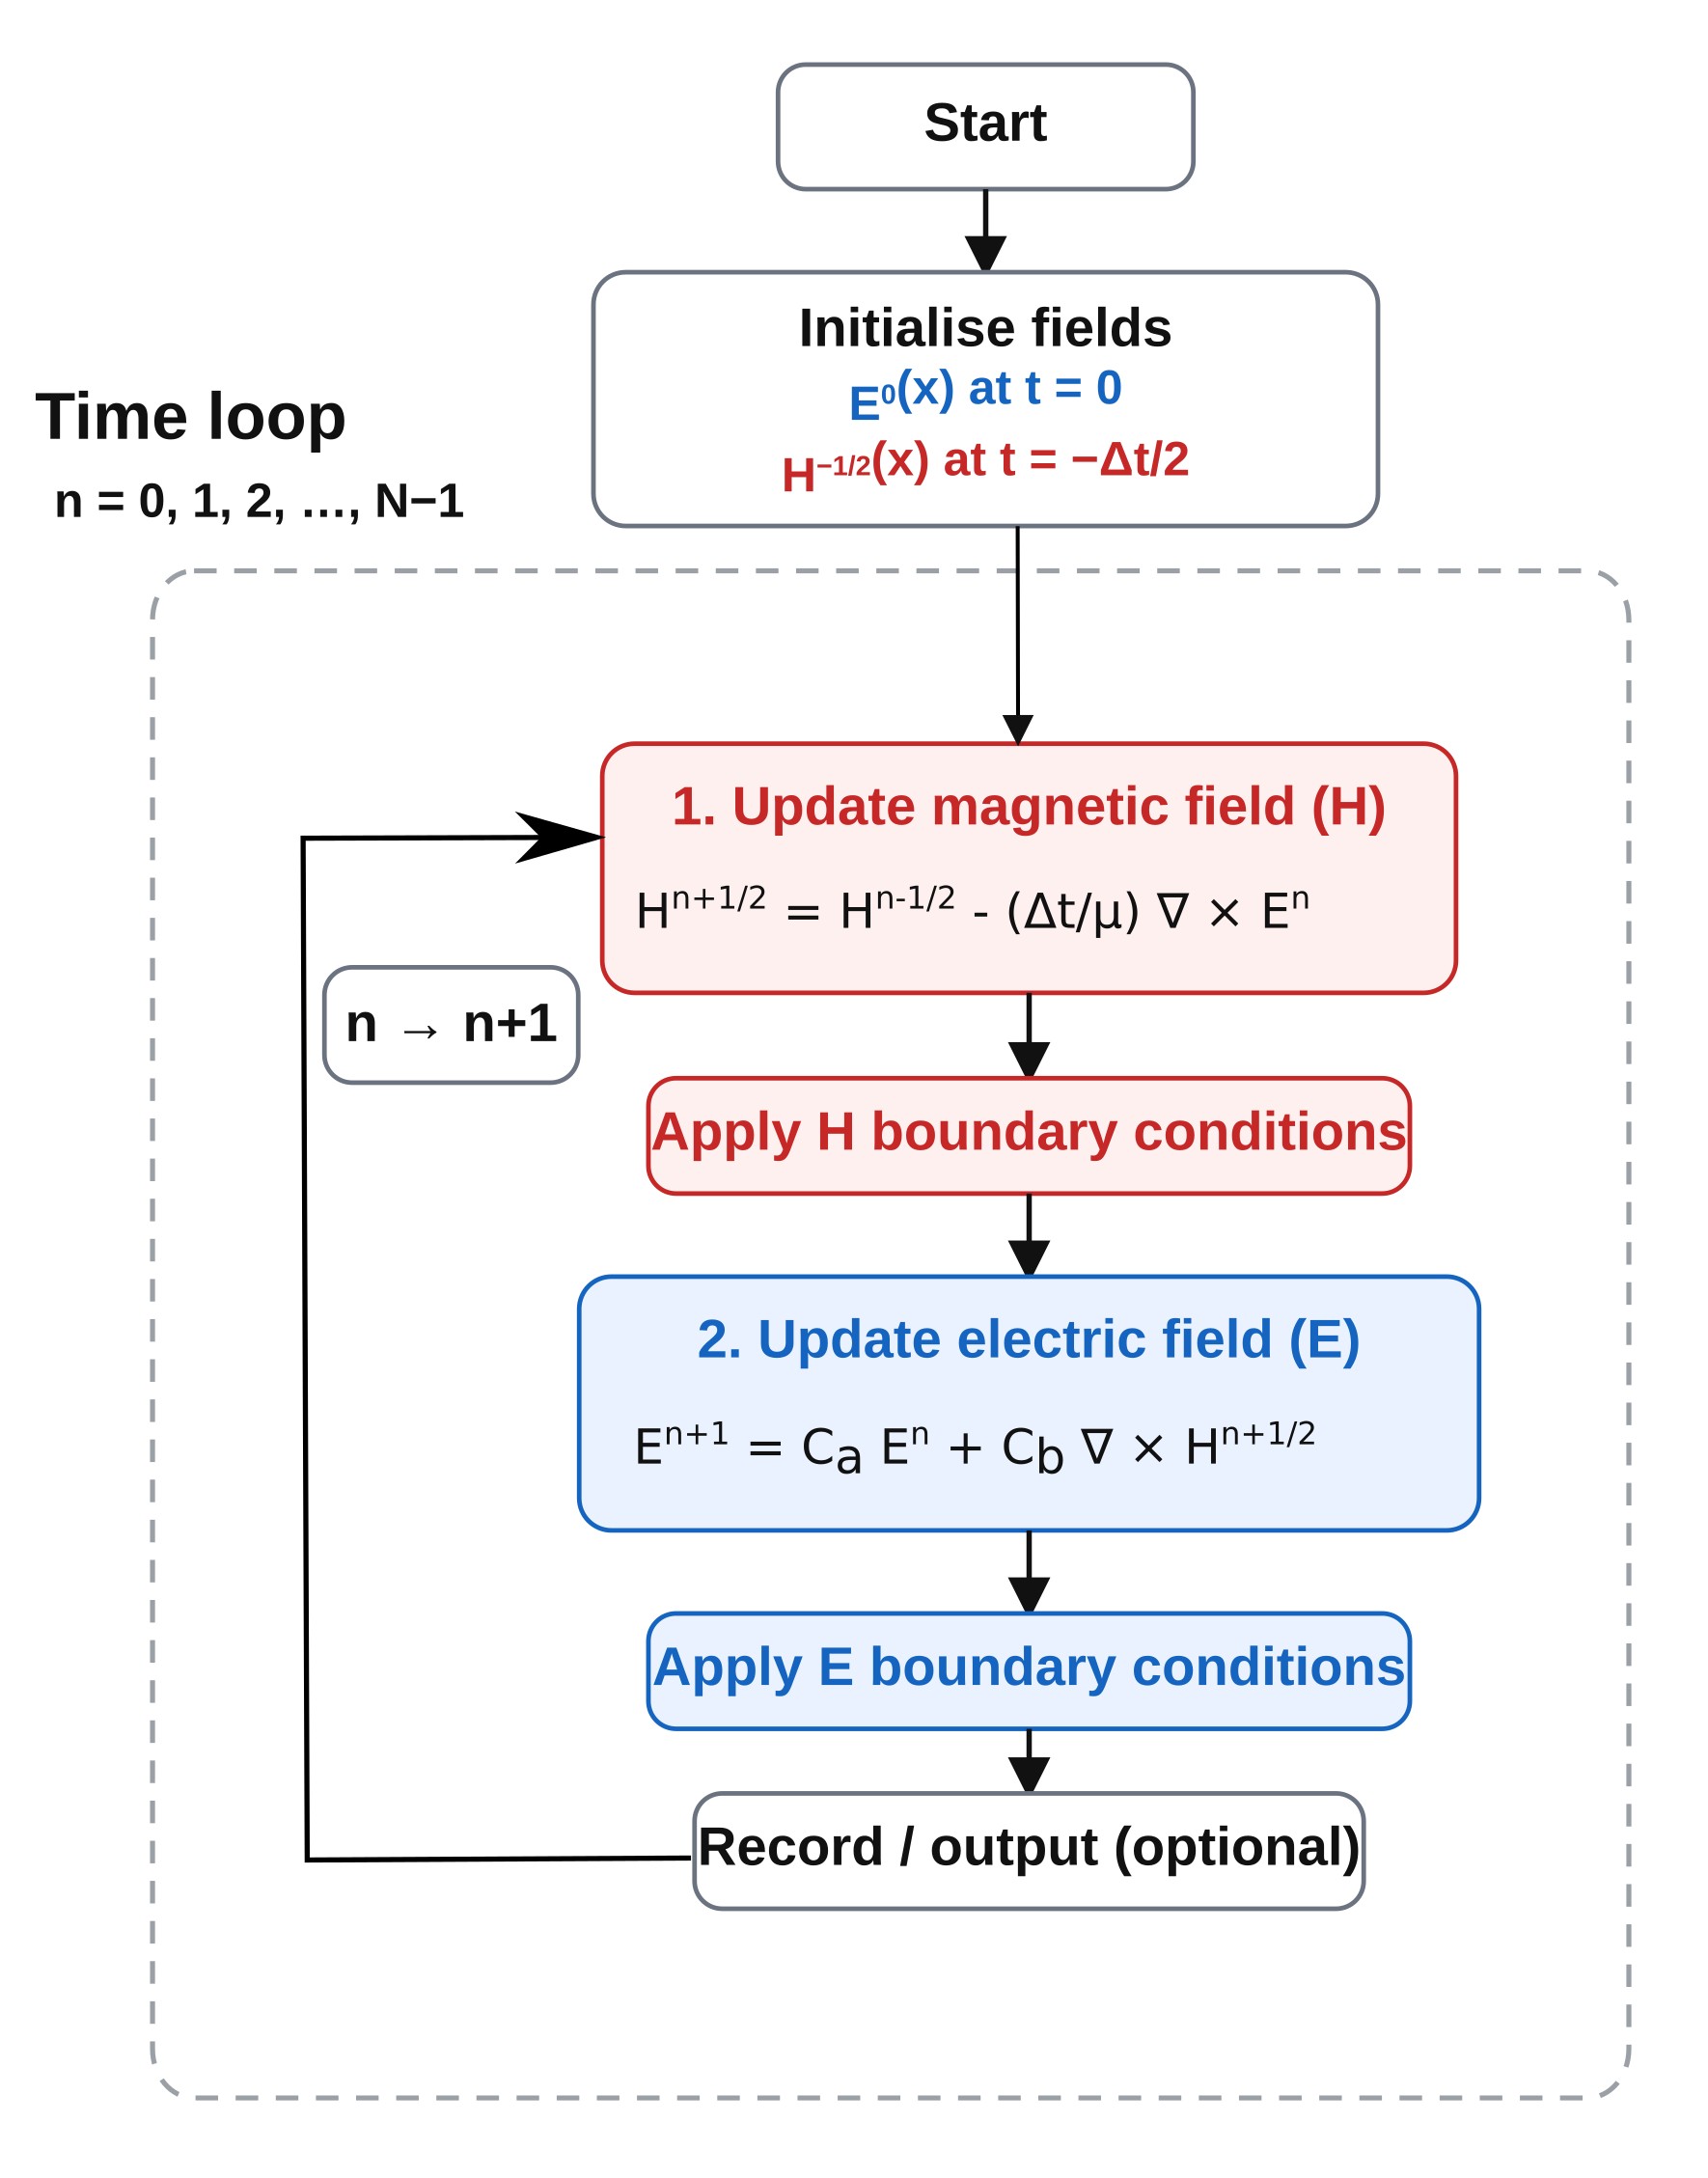
Et näidata, kui lihtne on FDTD-meetod – nii kontseptuaalselt kui ka praktiliselt –, lihtsustame nüüd täielikud võrrandid ühe dimensiooniga näidiseni, mille saab realiseerida mõne kümne rea MATLAB- või Python-koodiga. Siin ei ole eesmärk muuta füüsikalisi seaduspärasusi, vaid kõrvaldada tarbetu keerukus, et meetodi struktuur oleks täielikult läbipaistev.Et näidata, kui lihtne on FDTD-meetod – nii kontseptuaalselt kui ka praktiliselt –, lihtsustame nüüd täielikud võrrandid ühe dimensiooniga näidiseni, mille saab realiseerida mõne kümne rea MATLAB- või Python-koodiga. Siin ei ole eesmärk muuta füüsikalisi seaduspärasusi, vaid kõrvaldada tarbetu keerukus, et meetodi struktuur oleks täielikult läbipaistev.
Selleks vaatleme variatsioone ainult \(x\) suunas ja seame ülejäänud ruumilised derivaadid eksplitsiitselt nulli: \[ \frac{\partial}{\partial y} = 0, \qquad \frac{\partial}{\partial z} = 0. \]. See jätab alles ristlõikeline elektromagnetiline süsteem, millel on elektrivälja \(E_z(x,t)\) ja magnetväli \(H_y(x,t)\).Selleks vaatleme variatsioone ainult \(x\) suunas ja seame ülejäänud ruumilised derivaadid eksplitsiitselt nulli: \[ \frac{\partial}{\partial y} = 0, \qquad \frac{\partial}{\partial z} = 0. \]. See jätab alles ristlõikeline elektromagnetiline süsteem, millel on elektrivälja \(E_z(x,t)\) ja magnetväli \(H_y(x,t)\).
Selliste eelduste korral lihtsustuvad Maxwelli keerisvõrrandid järgmiselt:Selliste eelduste korral lihtsustuvad Maxwelli keerisvõrrandid järgmiselt:
\[ \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} \] \[ \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} \]
\[ \mu \frac{\partial H_y}{\partial t} = \frac{\partial E_z}{\partial x}. \] \[ \mu \frac{\partial H_y}{\partial t} = \frac{\partial E_z}{\partial x}. \]
Need on põhilised pidevad võrrandid ühemõõtmelise juhtumi jaoks. Kuid sellisel kujul ei ole neid võimalik otse arvutis lahendada. Selleks asendame tuletised diskreetse võre abil arvutatud lõplike erinevustega. See on meetodi olemus: üldülevaate saamiseks vaata lõplikud erinevused.Need on põhilised pidevad võrrandid ühemõõtmelise juhtumi jaoks. Kuid sellisel kujul ei ole neid võimalik otse arvutis lahendada. Selleks asendame tuletised diskreetse võre abil arvutatud lõplike erinevustega. See on meetodi olemus: üldülevaate saamiseks vaata lõplikud erinevused.
Tutvustame ruumilist võrgustikku \(x_i = i\Delta x\) ja ajasamme \(t^n = n\Delta t\) ning kasutades standardset nihutatud (hüppeline) paigutust, muutuvad uuendamisvõrrandid järgmisteks:Tutvustame ruumilist võrgustikku \(x_i = i\Delta x\) ja ajasamme \(t^n = n\Delta t\) ning kasutades standardset nihutatud (hüppeline) paigutust, muutuvad uuendamisvõrrandid järgmisteks:
\[ E_z^{n+1}(i) = E_z^n(i) + \frac{\Delta t}{\epsilon(i)\,\Delta x} \left[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) - H_y^{n+\frac{1}{2}}\!\left(i-\frac{1}{2}\right) \right] \] \[ E_z^{n+1}(i) = E_z^n(i) + \frac{\Delta t}{\epsilon(i)\,\Delta x} \left[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) - H_y^{n+\frac{1}{2}}\!\left(i-\frac{1}{2}\right) \right] \]
\[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) = H_y^{n-\frac{1}{2}}\!\left(i+\frac{1}{2}\right) + \frac{\Delta t}{\mu\,\Delta x} \left[ E_z^n(i+1) - E_z^n(i) \right]. \] \[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) = H_y^{n-\frac{1}{2}}\!\left(i+\frac{1}{2}\right) + \frac{\Delta t}{\mu\,\Delta x} \left[ E_z^n(i+1) - E_z^n(i) \right]. \]
See on juba täielik FDTD-meetod kõige lihtsamas vormis. Elektrivälja väärtused arvutatakse välja magnetvälja ruumiliste erinevuste põhjal ja magnetvälja väärtused arvutatakse välja elektrivälja ruumiliste erinevuste põhjal, kusjuures need kaks välja vaheldumisi ajas uuendatakse.See on juba täielik FDTD-meetod kõige lihtsamas vormis. Elektrivälja väärtused arvutatakse välja magnetvälja ruumiliste erinevuste põhjal ja magnetvälja väärtused arvutatakse välja elektrivälja ruumiliste erinevuste põhjal, kusjuures need kaks välja vaheldumisi ajas uuendatakse.
Mitte-magnetilise keskkonna puhul, \(\mu = \mu_0\), on selle dielektriline läbitavus seotud murdumisnäitajaga valemiga:Mitte-magnetilise keskkonna puhul, \(\mu = \mu_0\), on selle dielektriline läbitavus seotud murdumisnäitajaga valemiga:
\[ \epsilon(x) = \epsilon_0 n(x)^2. \] \[ \epsilon(x) = \epsilon_0 n(x)^2. \]
See tähendab, et murdumisnäitaja muutus saavutatakse lihtsalt, muutes väärtust \(\epsilon\) kogu võre ulatuses. Allolevas näites vaatleme keskkonda, mis läheb üle väärtusest \(n=1\) väärtusele \(n=3\), nii et vasakult poolt saadetud impulss peegeldub osaliselt ja läbib osaliselt piirpinda.See tähendab, et murdumisnäitaja muutus saavutatakse lihtsalt, muutes väärtust \(\epsilon\) kogu võre ulatuses. Allolevas näites vaatleme keskkonda, mis läheb üle väärtusest \(n=1\) väärtusele \(n=3\), nii et vasakult poolt saadetud impulss peegeldub osaliselt ja läbib osaliselt piirpinda.
Praktikas paigutatakse ülaltoodud võrrandid lihtsalt ajaliselt järjestikuste sammude tsüklisse: magnetväli arvutatakse ümber lähtudes elektrivälja väärtustest, rakendatakse piirtingimused, seejärel arvutatakse elektriväli ümber lähtudes magnetvälja väärtustest ja protsess kordub. Väljad on ajas nihutatud, nii et need arenevad edasi lihtsas, otseses skeemis, kus iga ümberarvutus sõltub ainult kohalikest naaberväärtustest. Seda on skeemiliselt kujutatud ??-s ja põhimõtteliselt on see kõik, mida arvuti igal ajalisel sammul teeb.Praktikas paigutatakse ülaltoodud võrrandid lihtsalt ajaliselt järjestikuste sammude tsüklisse: magnetväli arvutatakse ümber lähtudes elektrivälja väärtustest, rakendatakse piirtingimused, seejärel arvutatakse elektriväli ümber lähtudes magnetvälja väärtustest ja protsess kordub. Väljad on ajas nihutatud, nii et need arenevad edasi lihtsas, otseses skeemis, kus iga ümberarvutus sõltub ainult kohalikest naaberväärtustest. Seda on skeemiliselt kujutatud ??-s ja põhimõtteliselt on see kõik, mida arvuti igal ajalisel sammul teeb.
5. Mänguasja näitel 1D FDTD simulatsioon Matlabis/Pythonis.5. Mänguasja näitel 1D FDTD simulatsioon Matlabis/Pythonis.
Sama lihtsat FDTD-meetodit on võimalik rakendada vaid paarikümnes koodireas. Allpool on toodud ekvivalentseid rakendusi MATLAB-is ja Pythonis. Mõlemad genereerivad Gaussi impulsi ja näitavad valguse peegeldumist murdumisnäitaja järskust.Sama lihtsat FDTD-meetodit on võimalik rakendada vaid paarikümnes koodireas. Allpool on toodud ekvivalentseid rakendusi MATLAB-is ja Pythonis. Mõlemad genereerivad Gaussi impulsi ja näitavad valguse peegeldumist murdumisnäitaja järskust.
MATLABMATLAB
clear;
clc;

% Physical constants
c0   = 299792458;
mu0  = 4*pi*1e-7;
eps0 = 1/(mu0*c0^2);

% Grid
Nx = 400;
dx = 20e-9;
dt = dx/(2*c0);

% Material profile
n = ones(1, Nx);
n(220:end) = 3.0;
eps_r = n.^2;

% Fields
Ez = zeros(1, Nx);
Hy = zeros(1, Nx-1);

% Source
source_pos = 80;
t0 = 40;
spread = 12;

Nt = 600;

figure;

for t = 1:Nt

    % Update H
    for i = 1:Nx-1
        Hy(i) = Hy(i) + (dt/(mu0*dx))*(Ez(i+1) - Ez(i));
    end

    % Update E
    for i = 2:Nx-1
        Ez(i) = Ez(i) + (dt/(eps0*eps_r(i)*dx))*(Hy(i) - Hy(i-1));
    end

    % Source
    Ez(source_pos) = Ez(source_pos) + exp(-((t - t0)/spread)^2);

    % Simple absorbing boundaries
    Ez(1)   = Ez(2);
    Ez(end) = Ez(end-1);

    % Plot every few steps
    if mod(t,5) == 0
        plot(1:Nx, Ez, 'b', 'LineWidth', 1.5);
        hold on;
        plot([220 220], [-1.5 1.5], '--r', 'LineWidth', 1.0);
        hold off;
        xlabel('Grid index');
        ylabel('E_z');
        title(['1D FDTD pulse reflecting from an index step, t = ', num2str(t)]);
        axis([1 Nx -1.5 1.5]);
        grid on;
        drawnow;
    end
end
Python (NumPy / Matplotlib)Python (NumPy / Matplotlib)
import numpy as np
import matplotlib.pyplot as plt

c0 = 299792458.0
mu0 = 4.0e-7 * np.pi
eps0 = 1.0 / (mu0 * c0**2)

Nx = 400
dx = 20e-9
dt = dx / (2 * c0)

n = np.ones(Nx)
n[220:] = 3.0
eps_r = n**2

Ez = np.zeros(Nx)
Hy = np.zeros(Nx - 1)

source_pos = 80
t0 = 40
spread = 12

Nt = 600

plt.ion()
fig, ax = plt.subplots()

for t in range(Nt):

    Hy += (dt / (mu0 * dx)) * (Ez[1:] - Ez[:-1])
    Ez[1:-1] += (dt / (eps0 * eps_r[1:-1] * dx)) * (Hy[1:] - Hy[:-1])

    Ez[source_pos] += np.exp(-((t - t0) / spread) ** 2)

    Ez[0] = Ez[1]
    Ez[-1] = Ez[-2]

    if t % 5 == 0:
        ax.clear()
        ax.plot(Ez)
        ax.axvline(220, linestyle='--')
        ax.set_xlim(0, Nx)
        ax.set_ylim(-1.5, 1.5)
        plt.pause(0.01)

plt.ioff()
plt.show()
6. Simulatsiooni käivitamine.6. Simulatsiooni käivitamine.
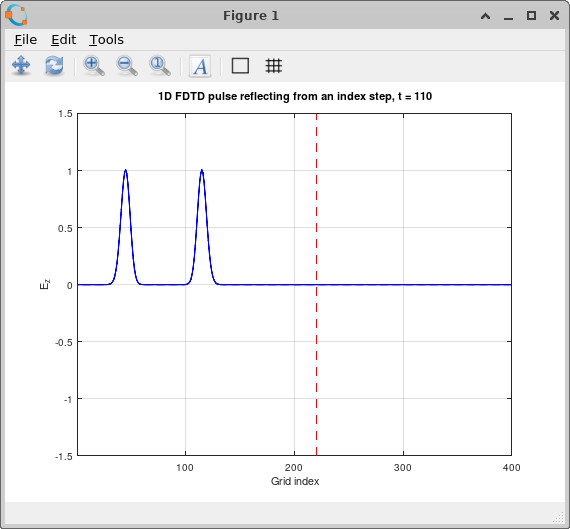
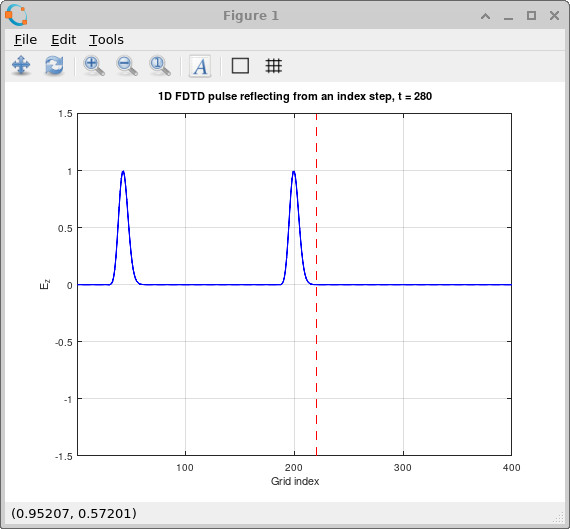
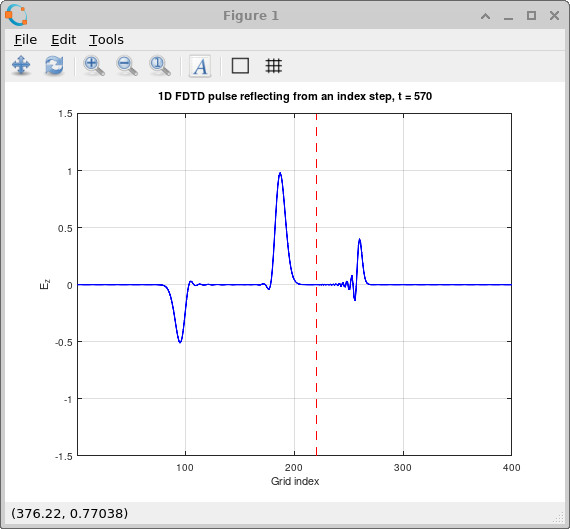
Simulatsiooni käitumist on näidatud joonistel ??–??. Esialgu levib Gaussi impulss puhtalt läbi piirkonna \(n=1\). Kui see jõuab murdumisnäitaja muutuspunkti, jaguneb väli kaheks komponendiks: üks on peegeldunud impulss, mis liigub tagasi madalama murdumisnäitajaga piirkonda, ja teine on läbitav impulss, mis siseneb kõrgema murdumisnäitajaga piirkonda. Kuna murdumisnäitaja suureneb väärtuseni \(n=3\), siis läbitav laine aeglustub ja selle lainepikkus lüheneb, samas kui peegeldunud komponent säilitab esialgsed levimisomadused. See on täpselt oodatav füüsikaline käitumine ja see näitab, et isegi see minimaalne implementatsioon haarab endasse laine levimise, peegeldumise ja läbitungimise olulised füüsikalised aspektid.Simulatsiooni käitumist on näidatud joonistel ??–??. Esialgu levib Gaussi impulss puhtalt läbi piirkonna \(n=1\). Kui see jõuab murdumisnäitaja muutuspunkti, jaguneb väli kaheks komponendiks: üks on peegeldunud impulss, mis liigub tagasi madalama murdumisnäitajaga piirkonda, ja teine on läbitav impulss, mis siseneb kõrgema murdumisnäitajaga piirkonda. Kuna murdumisnäitaja suureneb väärtuseni \(n=3\), siis läbitav laine aeglustub ja selle lainepikkus lüheneb, samas kui peegeldunud komponent säilitab esialgsed levimisomadused. See on täpselt oodatav füüsikaline käitumine ja see näitab, et isegi see minimaalne implementatsioon haarab endasse laine levimise, peegeldumise ja läbitungimise olulised füüsikalised aspektid.
11. Mis on järgmine sihtkoht?11. Mis on järgmine sihtkoht?
Ülaltoodud MATLAB-i ja Python-i näited näitavad, kui lihtne on FDTD-meetod põhimõtteliselt, kuid need on vaid lihtsustatud näidisrakendused. Praktikas nõuavad realistlikud optilised simulatsioonid suuri arvutusvõrke, pikki arvutusaegu ning piiride ja allikate hoolikat käsitlemist. Et FDTD-meetodit reaalselt kasulike probleemide lahendamiseks kasutada, on vaja lahendajat, mis on suurel määral optimeeritud, paralleelne ja suudab töötada nii protsessoritel kui ka graafikakaartidel.Ülaltoodud MATLAB-i ja Python-i näited näitavad, kui lihtne on FDTD-meetod põhimõtteliselt, kuid need on vaid lihtsustatud näidisrakendused. Praktikas nõuavad realistlikud optilised simulatsioonid suuri arvutusvõrke, pikki arvutusaegu ning piiride ja allikate hoolikat käsitlemist. Et FDTD-meetodit reaalselt kasulike probleemide lahendamiseks kasutada, on vaja lahendajat, mis on suurel määral optimeeritud, paralleelne ja suudab töötada nii protsessoritel kui ka graafikakaartidel.
OghmaNano pakub just seda: täielikku 3D FDTD-lahendajat, mis on kirjutatud programmeerimiskeeles C ja kasutab OpenCL-i, võimaldades sama mudelit sujuvalt käitada mitmetuumalistel protsessoritel või graafikakaartidel. Selle asemel, et luua oma lahendaja nullist, saate kasutada siin esitatud ideid ja rakendada neid kohe realistlike footoniliste struktuuride, seadmete ja lainete optika probleemide lahendamiseks.OghmaNano pakub just seda: täielikku 3D FDTD-lahendajat, mis on kirjutatud programmeerimiskeeles C ja kasutab OpenCL-i, võimaldades sama mudelit sujuvalt käitada mitmetuumalistel protsessoritel või graafikakaartidel. Selle asemel, et luua oma lahendaja nullist, saate kasutada siin esitatud ideid ja rakendada neid kohe realistlike footoniliste struktuuride, seadmete ja lainete optika probleemide lahendamiseks.
Alustamiseks saate vaadata FDTD in OghmaNano lehte, et saada ülevaade võimalustest, või pöörduda tagasi FDTD meetodi või täieliku matemaatilise tuletuse juurde või minna otse praktilise seadistuse juurde, kasutades valgusallikaid, piirtingimusi ja detektoreid.Alustamiseks saate vaadata FDTD in OghmaNano lehte, et saada ülevaade võimalustest, või pöörduda tagasi FDTD meetodi või täieliku matemaatilise tuletuse juurde või minna otse praktilise seadistuse juurde, kasutades valgusallikaid, piirtingimusi ja detektoreid.
Lisaks on saadaval mitmesuguseid valmis näidiskonfiguratsioone, sealhulgas vaba ruumi levimine, kahepilu interferents, footonilised kristalljuhtained, Braggi võred, Fabry–Pérot resonantsõõned, kaldus juhtaine pind, kitseneva kujuga struktuurid, Mach–Zehnder seadmed, rõngasresonantsid ja peegeldusvastased katted.Lisaks on saadaval mitmesuguseid valmis näidiskonfiguratsioone, sealhulgas vaba ruumi levimine, kahepilu interferents, footonilised kristalljuhtained, Braggi võred, Fabry–Pérot resonantsõõned, kaldus juhtaine pind, kitseneva kujuga struktuurid, Mach–Zehnder seadmed, rõngasresonantsid ja peegeldusvastased katted.
Lühidalt: põhimõte on lihtne, nagu ülalpool näidatud, kuid OghmaNano on loodud selleks, et seda lihtsust kasutada ja arendada edasi, luues praktilise ja suure jõudlusega tööriista reaalseks optiliseks modelleerimiseks.Lühidalt: põhimõte on lihtne, nagu ülalpool näidatud, kuid OghmaNano on loodud selleks, et seda lihtsust kasutada ja arendada edasi, luues praktilise ja suure jõudlusega tööriista reaalseks optiliseks modelleerimiseks.