

Kaldu pinnaga GaAs-lainjuht (FDTD): optilise signaali väljaviimise õpetusKaldu pinnaga GaAs-lainjuht (FDTD): optilise signaali väljaviimise õpetus
1. Sissejuhatus1. Sissejuhatus
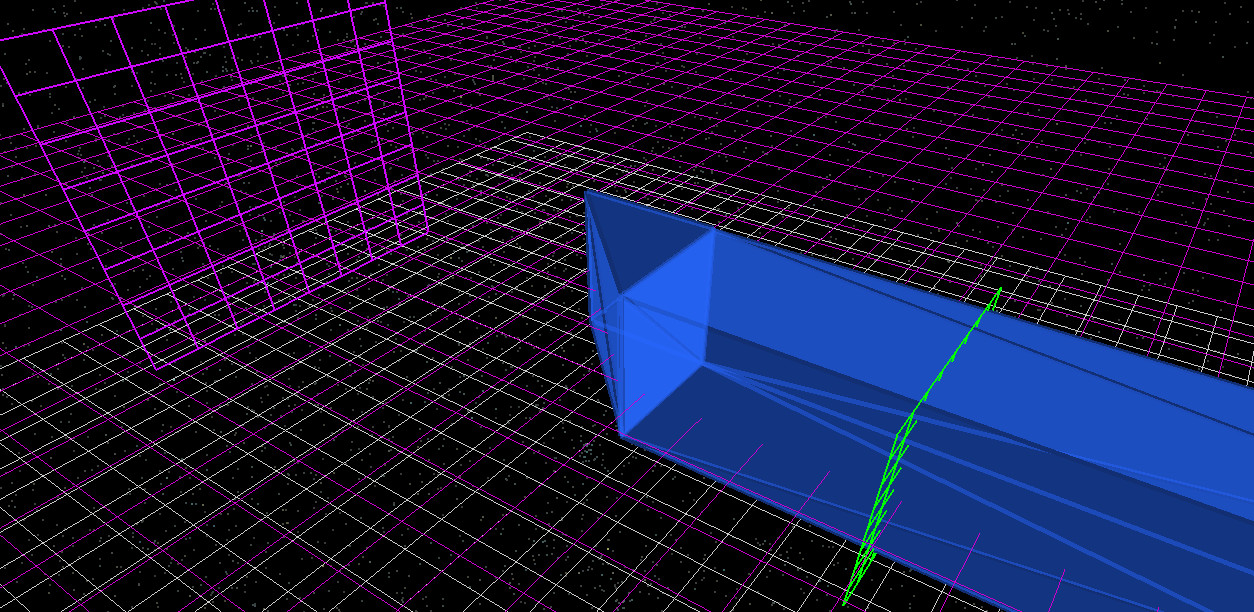
Fotonilistes seadmetes genereeritakse või juhitakse optiline võimsus läbi kõrge murdumisnäitajaga materjalide, näiteks galliumarseniidi (GaAs), kus see levib juhitud lainena. Selleks, et see oleks kasulik, tuleb see juhitud võimsus edastada dielektrilise piirpinna kaudu ja suunata vaba ruumi kiirgusse. Lihtsustatud struktuur, mida kasutatakse selle protsessi uurimiseks, on näidatud joonisel ?? ja see koosneb alamlainepikkusega GaAs-lainjuhtmest, sisemisest optilisest allikast ja detektorist, mis on paigutatud väljundpinnast kaugemale.Fotonilistes seadmetes genereeritakse või juhitakse optiline võimsus läbi kõrge murdumisnäitajaga materjalide, näiteks galliumarseniidi (GaAs), kus see levib juhitud lainena. Selleks, et see oleks kasulik, tuleb see juhitud võimsus edastada dielektrilise piirpinna kaudu ja suunata vaba ruumi kiirgusse. Lihtsustatud struktuur, mida kasutatakse selle protsessi uurimiseks, on näidatud joonisel ?? ja see koosneb alamlainepikkusega GaAs-lainjuhtmest, sisemisest optilisest allikast ja detektorist, mis on paigutatud väljundpinnast kaugemale.
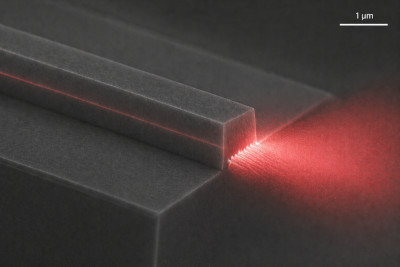
Konkreetne näide on pooljuhtlaser, milles valgus levib mööda lainjuhtit ja väljub selle otsapinnast, nagu on illustreeritud ??-s. Sellel piirpinnas kohtab juhitud laine murdumisnäitaja järsk muutus, mis tekib kõrge murdumisnäitajaga lainjuhi ja seda ümbritseva keskkonna vahel. Peegeldunud osa on esitatud valemiga \( R = \left(\frac{n_1 - n_2}{n_1 + n_2}\right)^2 \), kus \(n_1\) ja \(n_2\) on vastavalt lainjuhi ja väliskeskkonna murdumisnäitajad. Materjalide, nagu GaAs, puhul on see murdumisnäitaja erinevus suur, mistõttu peegeldub märkimisväärne osa optilisest võimsusest tagasi lainjuhti, mitte ei kiirguta seda.Konkreetne näide on pooljuhtlaser, milles valgus levib mööda lainjuhtit ja väljub selle otsapinnast, nagu on illustreeritud ??-s. Sellel piirpinnas kohtab juhitud laine murdumisnäitaja järsk muutus, mis tekib kõrge murdumisnäitajaga lainjuhi ja seda ümbritseva keskkonna vahel. Peegeldunud osa on esitatud valemiga \( R = \left(\frac{n_1 - n_2}{n_1 + n_2}\right)^2 \), kus \(n_1\) ja \(n_2\) on vastavalt lainjuhi ja väliskeskkonna murdumisnäitajad. Materjalide, nagu GaAs, puhul on see murdumisnäitaja erinevus suur, mistõttu peegeldub märkimisväärne osa optilisest võimsusest tagasi lainjuhti, mitte ei kiirguta seda.
Üks levinud meetod selle käitumise muutmiseks on väljundpinnaga nurka muuta. Nurgelise pinna kasutuselevõtt muudab juhitud lainele omaseid piirtingimusi, muutes seeläbi seda, kuidas energia jaotub peegeldumise, läbitungimise ja hajumise vahel, mille tulemuseks on kiirguse teke.Üks levinud meetod selle käitumise muutmiseks on väljundpinnaga nurka muuta. Nurgelise pinna kasutuselevõtt muudab juhitud lainele omaseid piirtingimusi, muutes seeläbi seda, kuidas energia jaotub peegeldumise, läbitungimise ja hajumise vahel, mille tulemuseks on kiirguse teke.
Selles juhendis kasutame lõplike erineuste meetodit ajas (FDTD), et modelleerida seda protsessi kontrollitud geomeetrias. Simuleeritakse GaAs-lainjuht, mille lõpus on kaldus pind, ning analüüsitakse tekkivat optilist välja selle levimise ja struktuurist väljumise ajal.Selles juhendis kasutame lõplike erineuste meetodit ajas (FDTD), et modelleerida seda protsessi kontrollitud geomeetrias. Simuleeritakse GaAs-lainjuht, mille lõpus on kaldus pind, ning analüüsitakse tekkivat optilist välja selle levimise ja struktuurist väljumise ajal.
Võrdleme kolme juhtumit:Võrdleme kolme juhtumit:
- madal kaldu tasandmadal kaldu tasand
- teravama nurga all olev tahk jateravama nurga all olev tahk ja
- tasane pind.tasane pind.
Võrdeldes nende simulatsioonide käigus saadud detektori väljundandmeid, saate määrata, kuidas pinna geomeetria mõjutab juhitud optilise võimsuse muundamist vabaks levivaks kiirguseks.Võrdeldes nende simulatsioonide käigus saadud detektori väljundandmeid, saate määrata, kuidas pinna geomeetria mõjutab juhitud optilise võimsuse muundamist vabaks levivaks kiirguseks.
2. Uue simulatsiooni loomine2. Uue simulatsiooni loomine
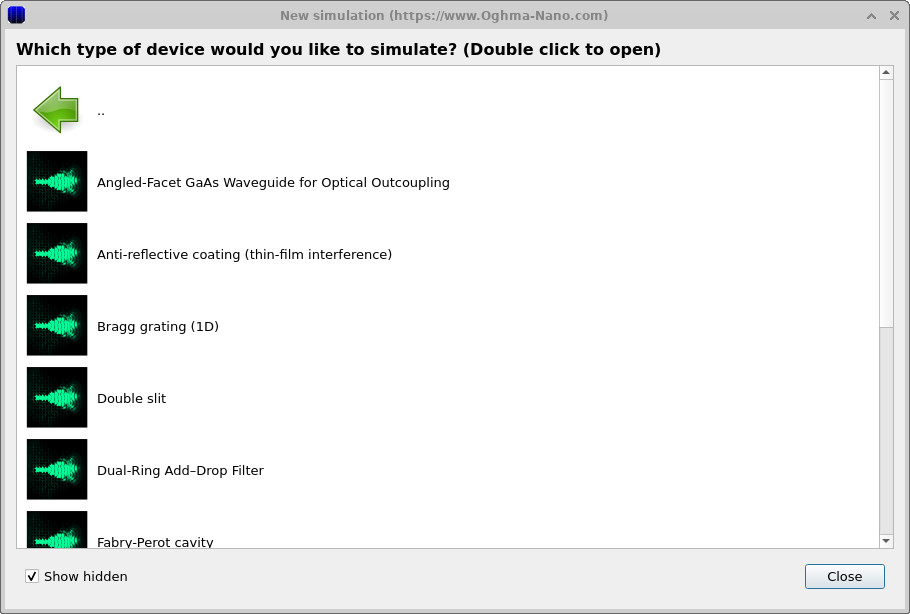
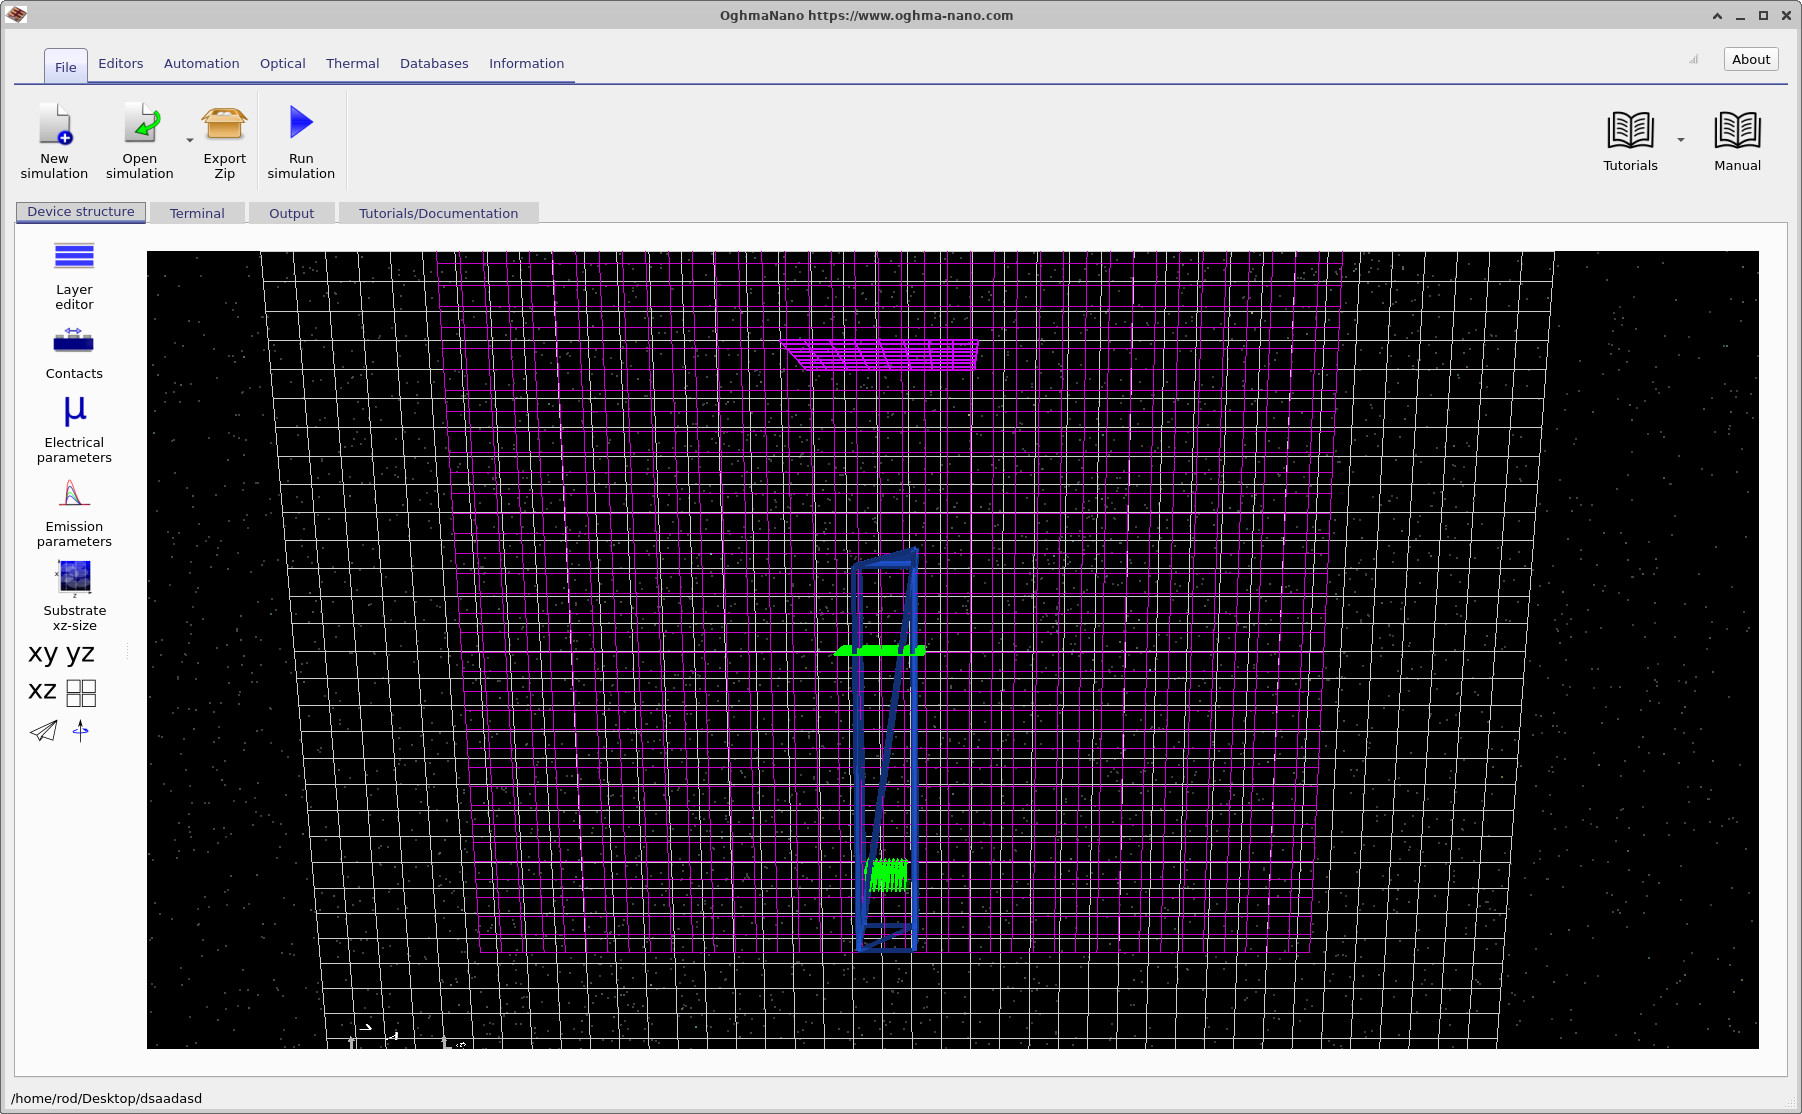
Avage uus simulatsioonikna ja valige FDTD-näidiste kategooria (??). Seejärel valige näide „Angled Facet GaAs Waveguide for Optical Outcoupling” (??). See laadib peamise liidese, mis on näidatud piltidel ?? ja ??.Avage uus simulatsioonikna ja valige FDTD-näidiste kategooria (??). Seejärel valige näide „Angled Facet GaAs Waveguide for Optical Outcoupling” (??). See laadib peamise liidese, mis on näidatud piltidel ?? ja ??.
Salvestage vaikimisi simulatsioon uude kausta nimega 40. On oluline kasutada just seda nime, sest hilisemal etapil loote selles õpetuses täiendavaid simulatsioone, milles on kasutatud erinevaid tahukujundi geomeetriaid, ning võrdlete nende tulemusi otse.Salvestage vaikimisi simulatsioon uude kausta nimega 40. On oluline kasutada just seda nime, sest hilisemal etapil loote selles õpetuses täiendavaid simulatsioone, milles on kasutatud erinevaid tahukujundi geomeetriaid, ning võrdlete nende tulemusi otse.
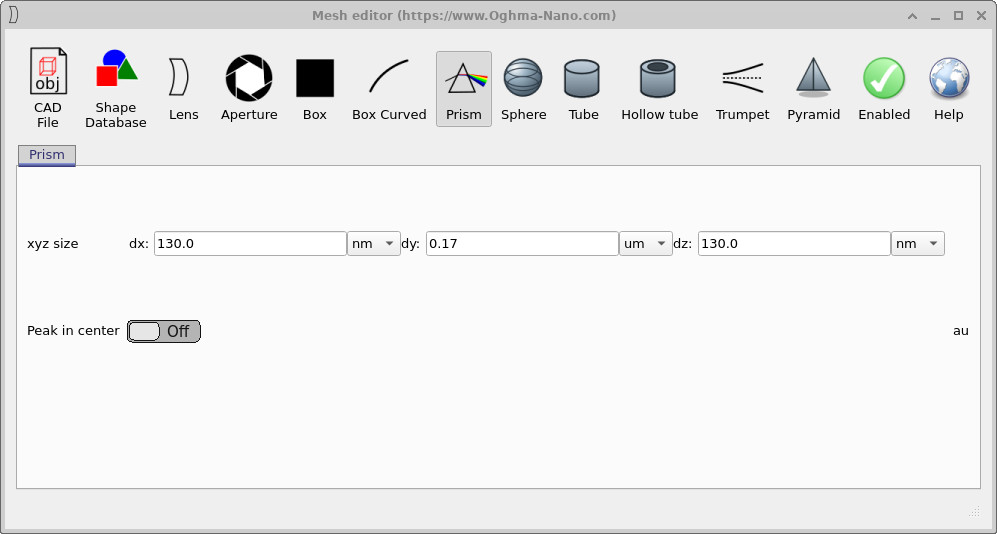
Selles nimetamisskeemis vastab kausta nimi kolmnurkse kiilu dx-mõõtmele, mis moodustab kaldpinna, ja see on antud nanomeetrites. Antud näites on dx = 40 nm selle kolmnurga kõrgus lainjuhiku suhtes, samas kui selle alus jääb fikseerituks 130 nm juurde. See määrab kaldpinna nurga, kasutades \( \theta = \tan^{-1}(40/130) \approx 17^\circ \), mille tulemuseks on suhteliselt väike kaldenurk.Selles nimetamisskeemis vastab kausta nimi kolmnurkse kiilu dx-mõõtmele, mis moodustab kaldpinna, ja see on antud nanomeetrites. Antud näites on dx = 40 nm selle kolmnurga kõrgus lainjuhiku suhtes, samas kui selle alus jääb fikseerituks 130 nm juurde. See määrab kaldpinna nurga, kasutades \( \theta = \tan^{-1}(40/130) \approx 17^\circ \), mille tulemuseks on suhteliselt väike kaldenurk.
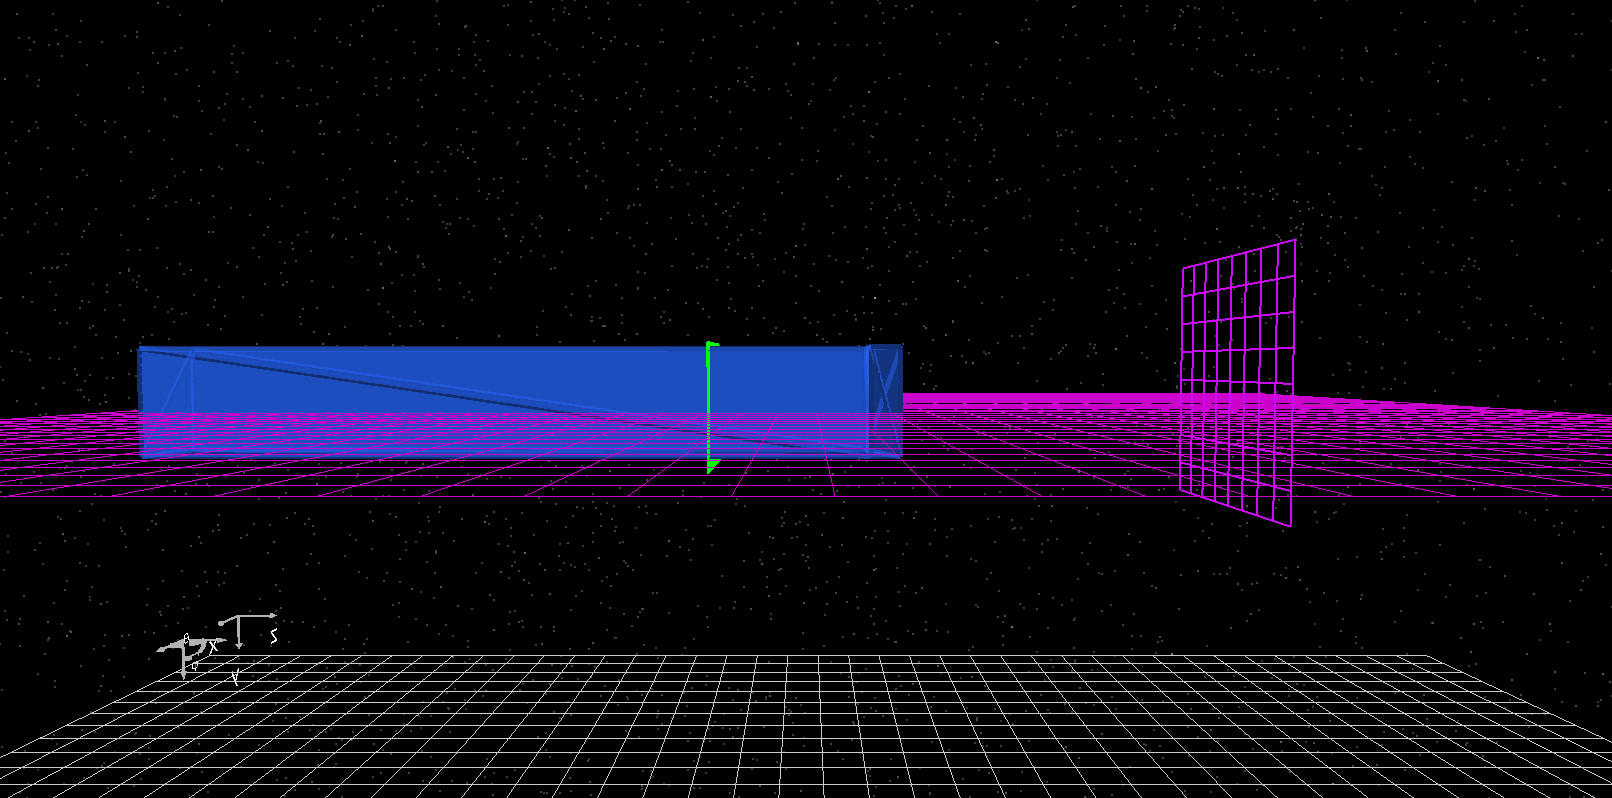
Struktuur on kuvatud 3D-vaates seadme struktuuri vahelehel. Sama geomeetria kahte vaadet on näha ?? ja ?? vaates. Sinine piirkond on GaAs-lainjuht. Roheline tasand lainjuhis on FDTD-allikas, mis käivitab optilise ergutuse. Lilla tasand, mis asub mõnevõrra kaugemal pinnal, on detektor, mis registreerib edastatud signaali. Näidis on konfigureeritud nii, et lainjuht asub zx-tasandis ja optiline väli ergutatakse y-suunas. Lainjuhis oleva väljundotsa lähedal on struktuuris väike kolmnurkne kiil GaAs-materjalist, mis moodustab kaldpinna. Vaikenäites on see pind madal. Hiljem õpetuses me eemaldame selle täielikult, et luua tasane pind, ja seejärel muudame selle geomeetriat, et luua palju järsem pind. See võimaldab meil võrrelda kolme otseselt võrreldavat valgust väljastavat struktuuri, muutes samal ajal ainult ühte geomeetrilist parameetrit.Struktuur on kuvatud 3D-vaates seadme struktuuri vahelehel. Sama geomeetria kahte vaadet on näha ?? ja ?? vaates. Sinine piirkond on GaAs-lainjuht. Roheline tasand lainjuhis on FDTD-allikas, mis käivitab optilise ergutuse. Lilla tasand, mis asub mõnevõrra kaugemal pinnal, on detektor, mis registreerib edastatud signaali. Näidis on konfigureeritud nii, et lainjuht asub zx-tasandis ja optiline väli ergutatakse y-suunas. Lainjuhis oleva väljundotsa lähedal on struktuuris väike kolmnurkne kiil GaAs-materjalist, mis moodustab kaldpinna. Vaikenäites on see pind madal. Hiljem õpetuses me eemaldame selle täielikult, et luua tasane pind, ja seejärel muudame selle geomeetriat, et luua palju järsem pind. See võimaldab meil võrrelda kolme otseselt võrreldavat valgust väljastavat struktuuri, muutes samal ajal ainult ühte geomeetrilist parameetrit.
3. Simulatsiooni käivitamine3. Simulatsiooni käivitamine
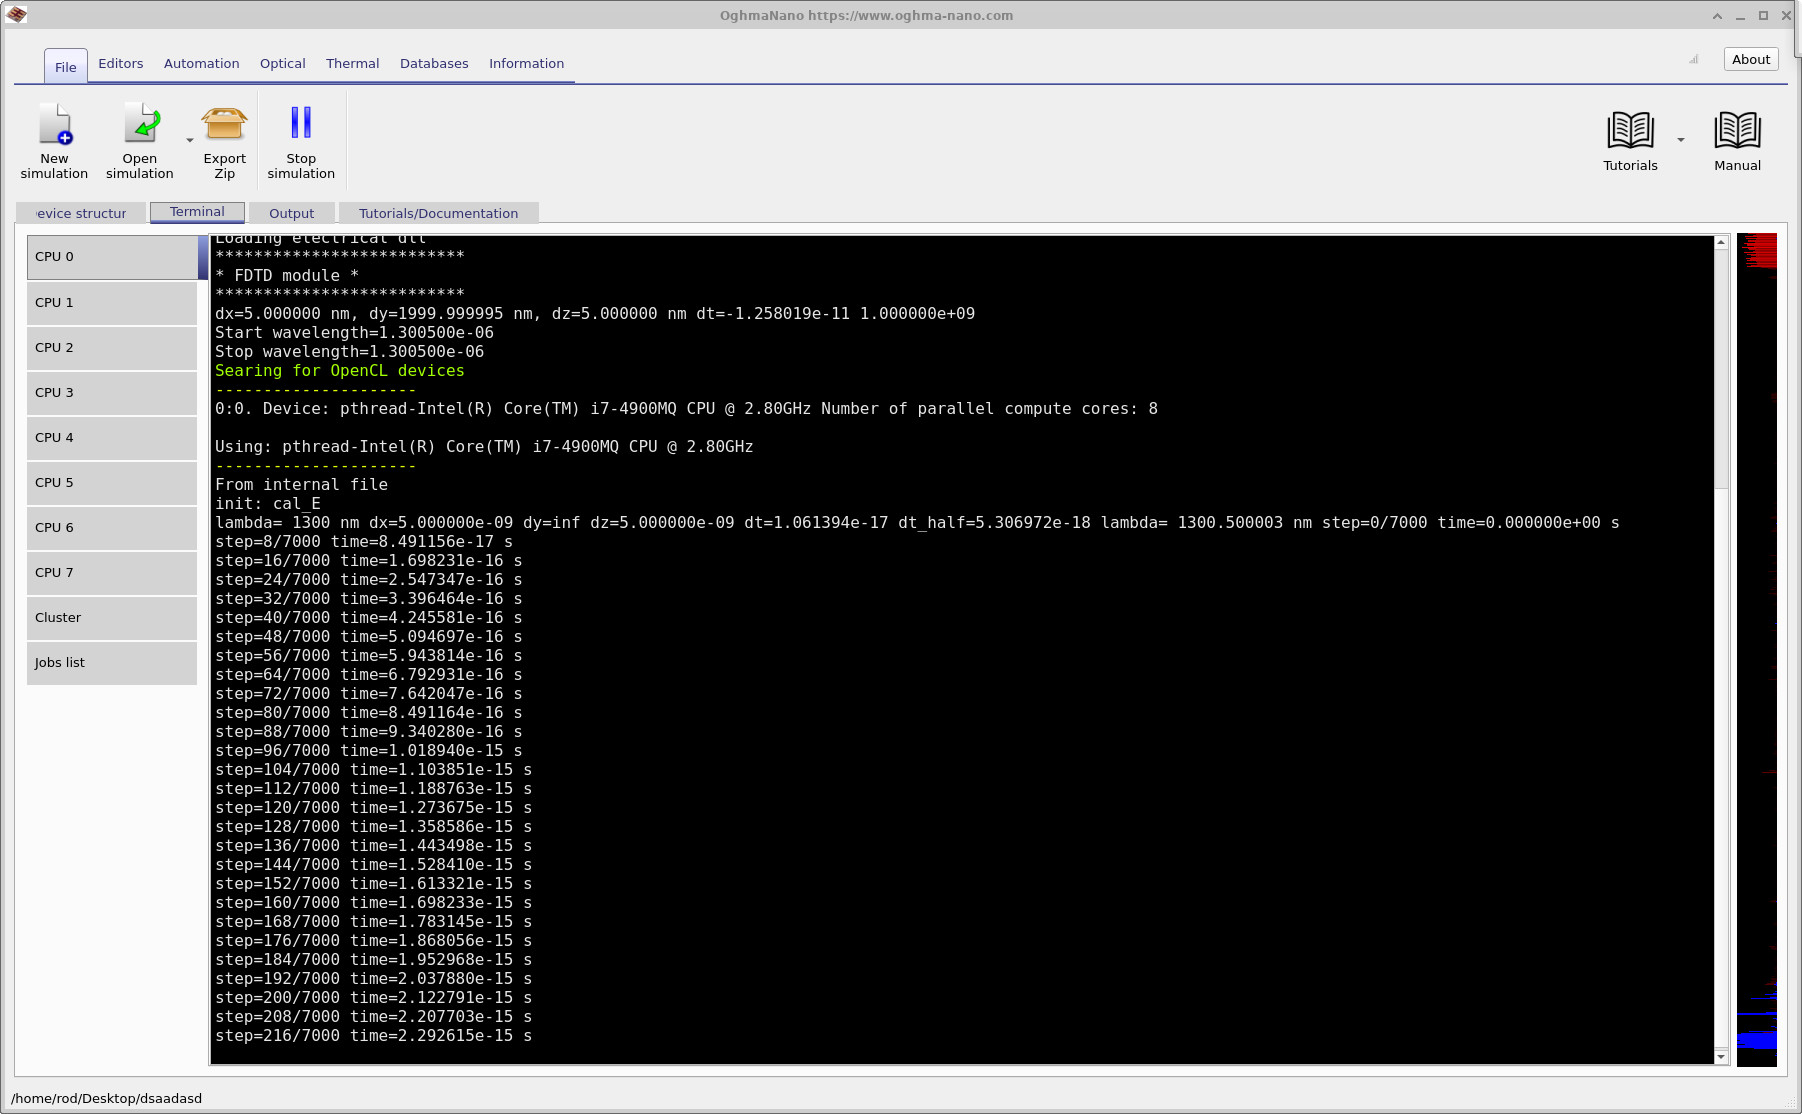
Kui olete simulatsiooni salvestanud, klõpsake arvutuse alustamiseks nupul „Käivita” (▶). Simulatsiooni käigus saate selle kulgu jälgida vahekaardil „Terminal”, mis on näidatud pildil ??. Seal kuvatakse sellist teavet nagu ajasamm, lainepikkuste vahemik ja kasutatav taustprogramm. Simulatsiooni alguses näete rida, mis sisaldab teksti Searching for OpenCL devices. Need on riistvaralised kiirendiüksused, mida saab kasutada simulatsiooni kiirendamiseks. Kui leitakse sobiv OpenCL-seade, kasutab OghmaNano seda automaatselt ja käivitab simulatsiooni GPU-l, mitte CPU-l.Kui olete simulatsiooni salvestanud, klõpsake arvutuse alustamiseks nupul „Käivita” (▶). Simulatsiooni käigus saate selle kulgu jälgida vahekaardil „Terminal”, mis on näidatud pildil ??. Seal kuvatakse sellist teavet nagu ajasamm, lainepikkuste vahemik ja kasutatav taustprogramm. Simulatsiooni alguses näete rida, mis sisaldab teksti Searching for OpenCL devices. Need on riistvaralised kiirendiüksused, mida saab kasutada simulatsiooni kiirendamiseks. Kui leitakse sobiv OpenCL-seade, kasutab OghmaNano seda automaatselt ja käivitab simulatsiooni GPU-l, mitte CPU-l.
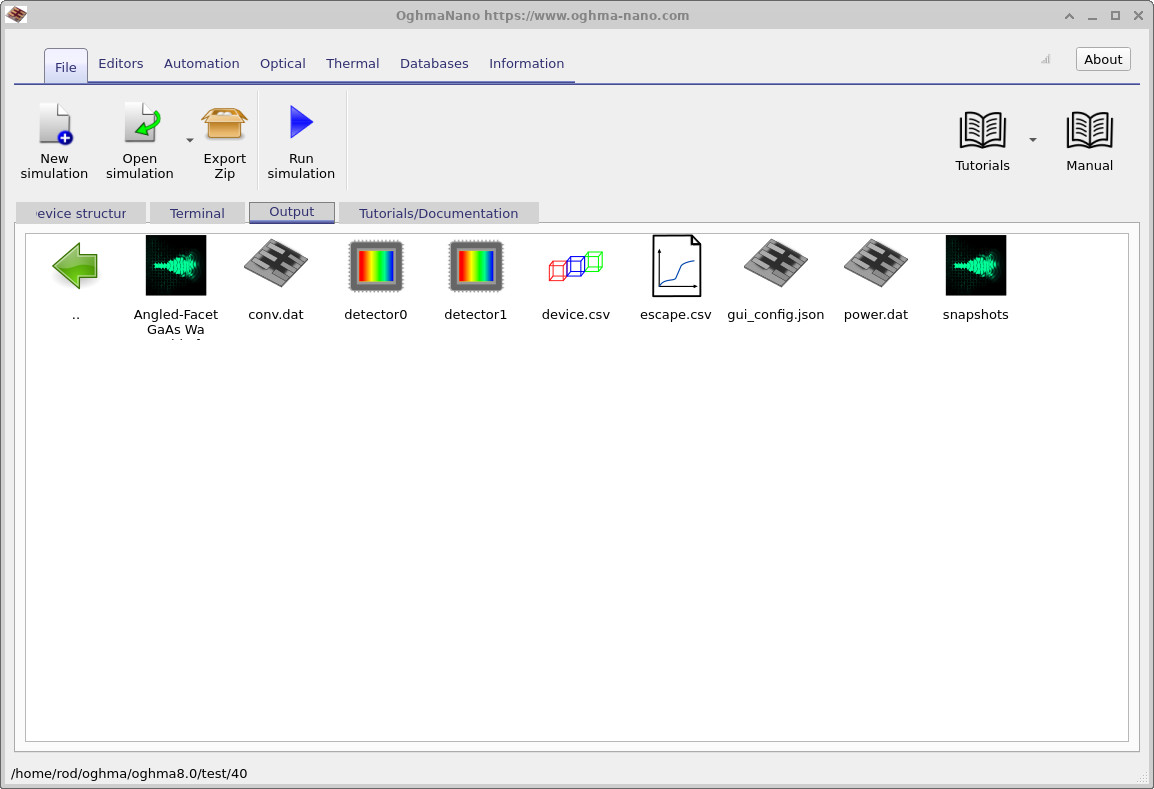
Kui simulatsioon on lõppenud, lülituge üle vahekaardile „Output”, mis on näidatud pildil ??. Siin leiate simulatsiooni käigus genereeritud andmed. Selles õpetuses on kõige olulisemad väljundid detector0 kaust, mis sisaldab edastatud spektri, ja snapshots/ kataloog, mis sisaldab ajaliselt sõltuvaid väljandmeid. Pange tähele, et see simulatsioon toimub kiiresti. Kuna struktuur on väike ja näidis on juba valmis, sobib see hästi kiirete parameetriliste võrdluste jaoks.Kui simulatsioon on lõppenud, lülituge üle vahekaardile „Output”, mis on näidatud pildil ??. Siin leiate simulatsiooni käigus genereeritud andmed. Selles õpetuses on kõige olulisemad väljundid detector0 kaust, mis sisaldab edastatud spektri, ja snapshots/ kataloog, mis sisaldab ajaliselt sõltuvaid väljandmeid. Pange tähele, et see simulatsioon toimub kiiresti. Kuna struktuur on väike ja näidis on juba valmis, sobib see hästi kiirete parameetriliste võrdluste jaoks.
4. Elektrivälja hetkepiltide vaatamine4. Elektrivälja hetkepiltide vaatamine
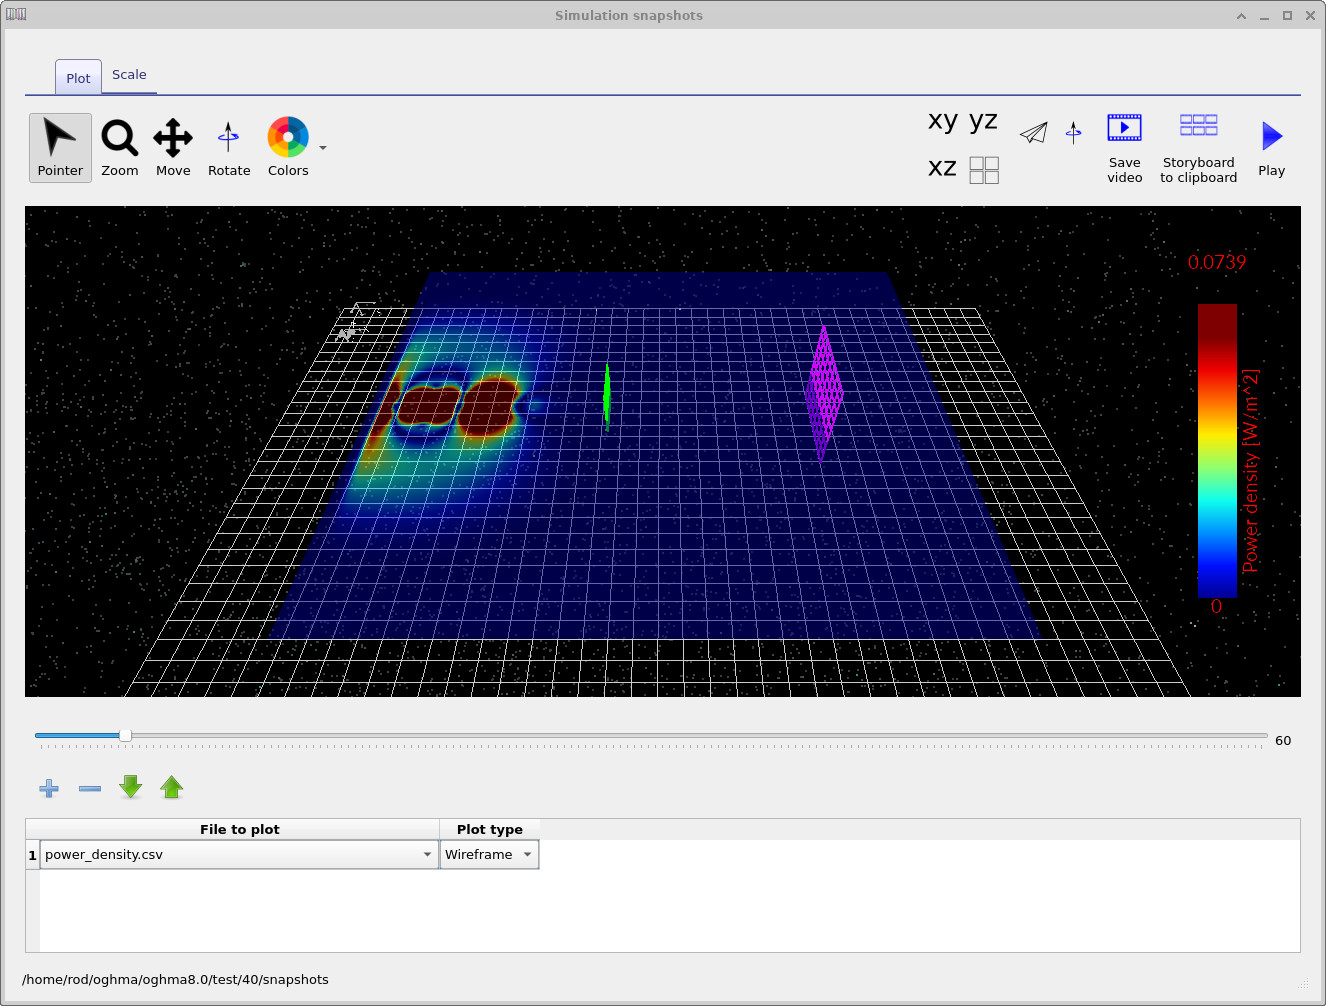
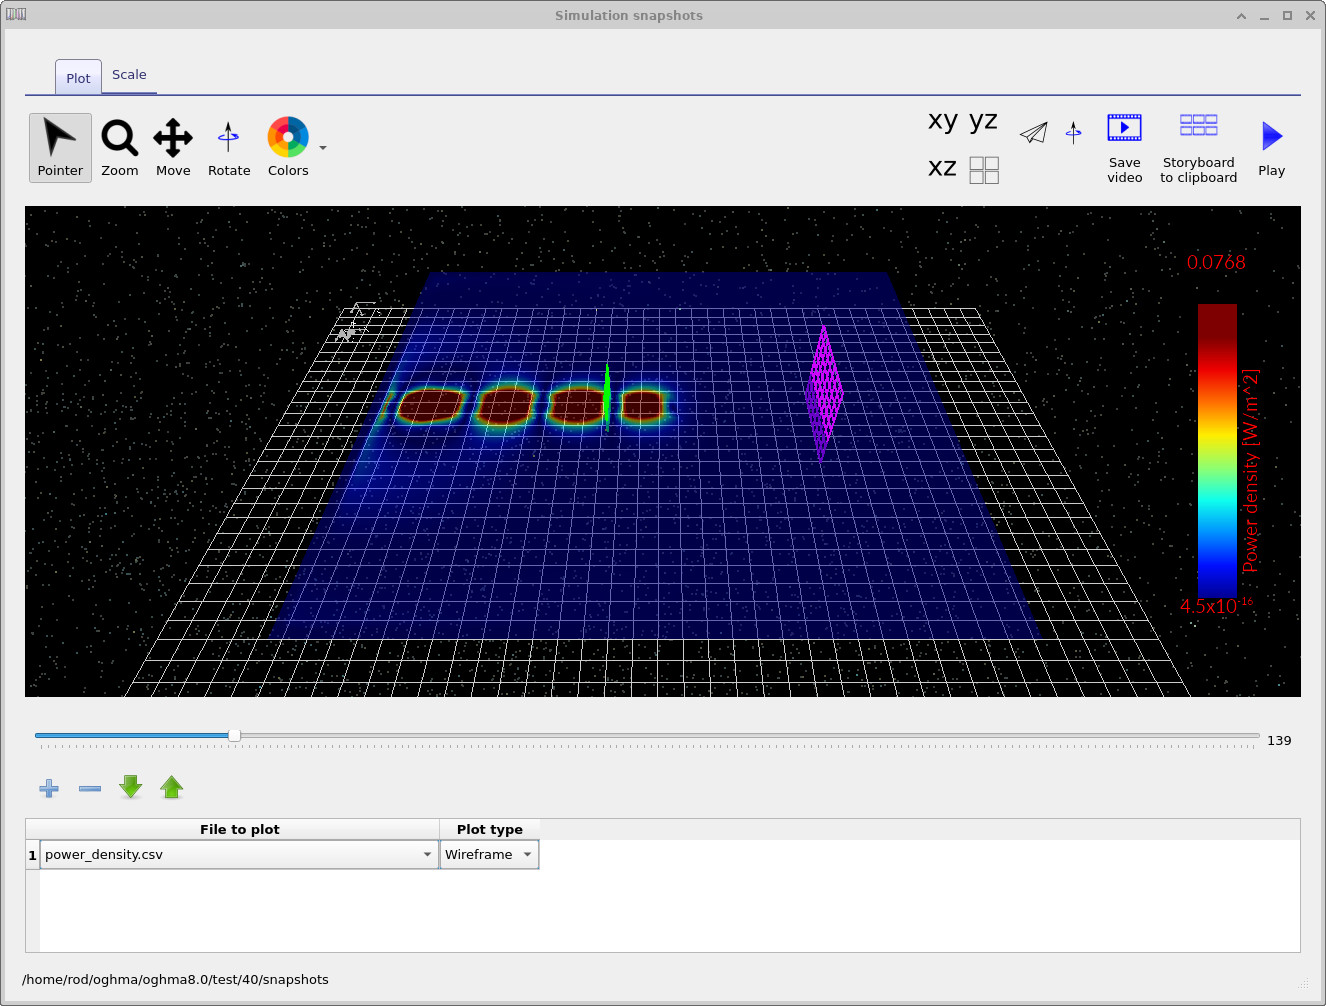
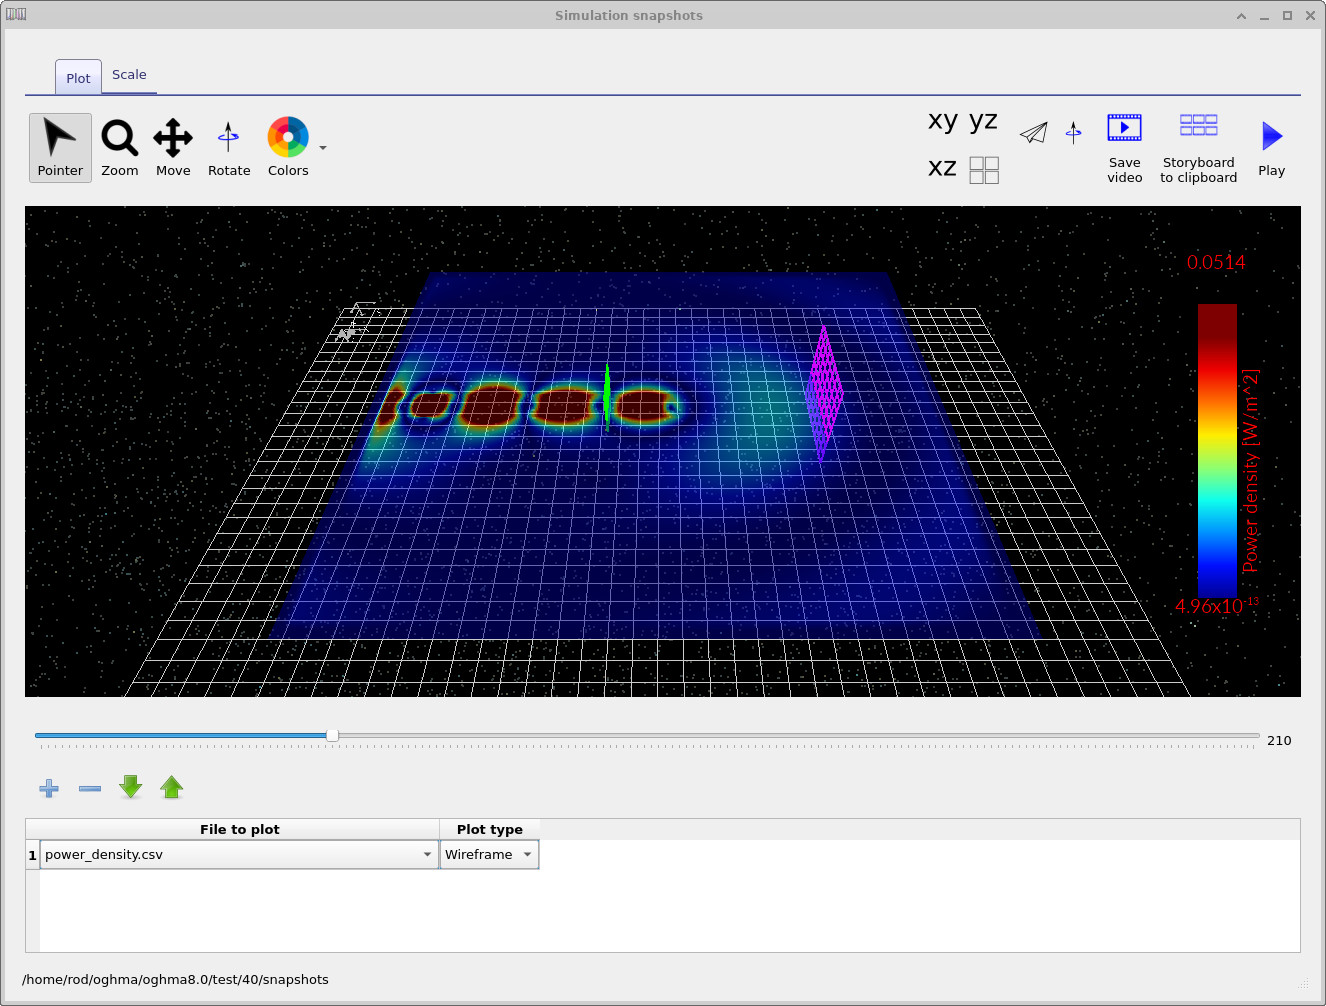
Avage snapshots/ väljundkaust (väljundite vahekaardilt) ja topeltklõpsake, et käivitada piltide vaatamise programm. Andmestiku lisamiseks klõpsake üks kord nupul „+”, seejärel valige, kui palju pilte soovite vaadata. Kolm näidis pilti on näidatud piltidel ??–??.Avage snapshots/ väljundkaust (väljundite vahekaardilt) ja topeltklõpsake, et käivitada piltide vaatamise programm. Andmestiku lisamiseks klõpsake üks kord nupul „+”, seejärel valige, kui palju pilte soovite vaadata. Kolm näidis pilti on näidatud piltidel ??–??.
Varases etapis (pildil ??) on juhitud režiim endiselt piiratud GaAs-lainjuhiku sisesse ja läheneb väljundpinnale. Välja on endiselt lokaliseeritud ja see on tugevalt juhitud.Varases etapis (pildil ??) on juhitud režiim endiselt piiratud GaAs-lainjuhiku sisesse ja läheneb väljundpinnale. Välja on endiselt lokaliseeritud ja see on tugevalt juhitud.
Vahepealsetel aegadel (??) jõuab impulss kaldunud pinnani. Välja lähedal väljundis muutub see asümmeetriliseks ja osa juhitud lainest hakkab hajutuma ümbritsevasse ruumi.Vahepealsetel aegadel (??) jõuab impulss kaldunud pinnani. Välja lähedal väljundis muutub see asümmeetriliseks ja osa juhitud lainest hakkab hajutuma ümbritsevasse ruumi.
Hiljematel hetkedel (??) on lainjuhist väljuvas piirkonnas näha kiirgav lobe, samal ajal kui ülejäänud väljapiirkond jätkab interaktsiooni selle piirkonnaga. Need hetkepildid on kasulikud, kuna need näitavad kohe, et kaldu suunatud väljund muundab osa juhitud lainest vabaks kiirguseks.Hiljematel hetkedel (??) on lainjuhist väljuvas piirkonnas näha kiirgav lobe, samal ajal kui ülejäänud väljapiirkond jätkab interaktsiooni selle piirkonnaga. Need hetkepildid on kasulikud, kuna need näitavad kohe, et kaldu suunatud väljund muundab osa juhitud lainest vabaks kiirguseks.
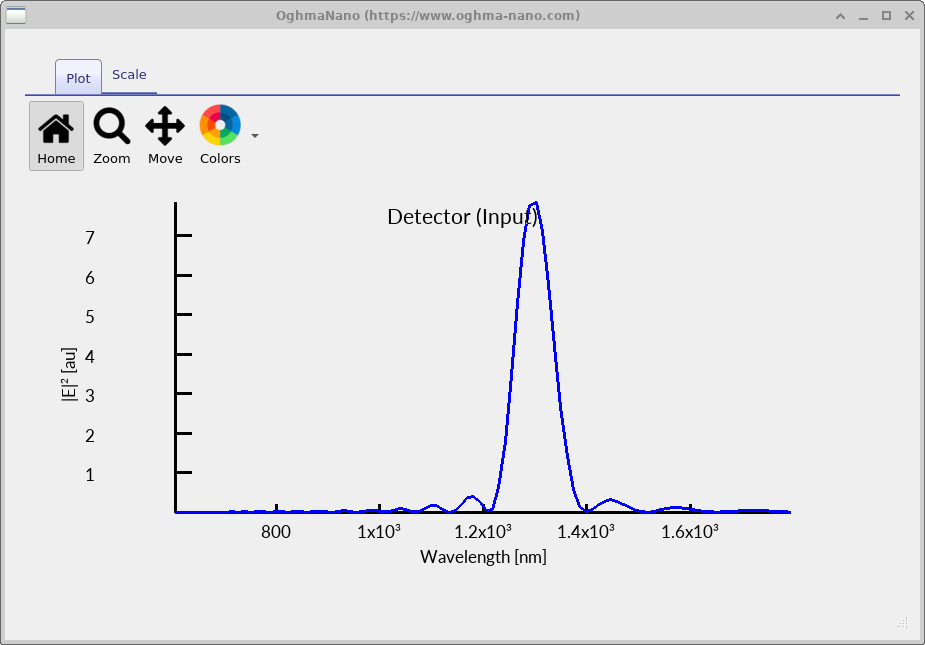
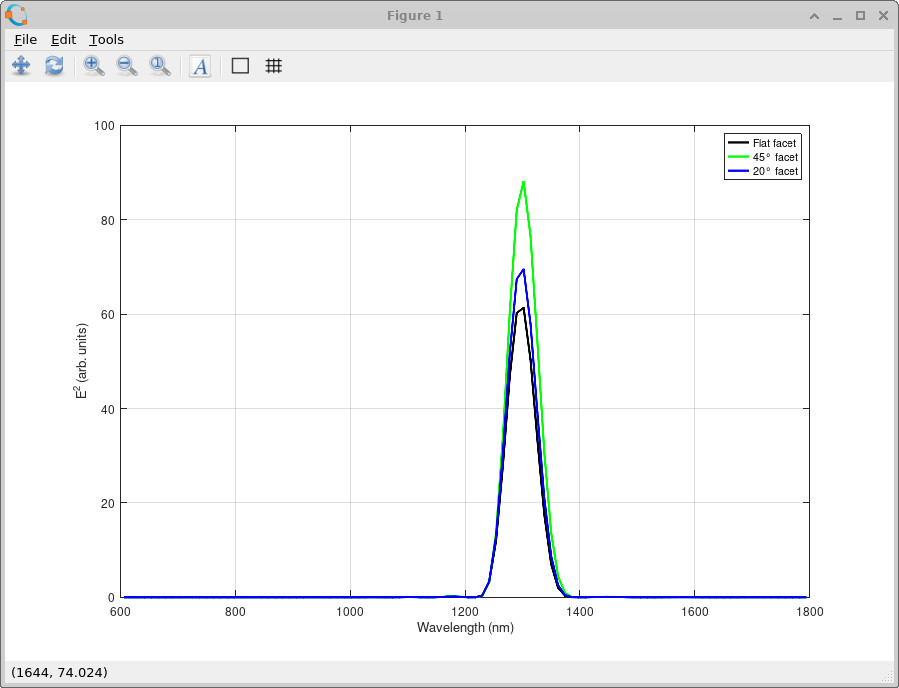
Kui te topeltklõpsate nupul detector0 ja valite lam_E.csv, kuvatakse graafikul ?? näidatud spekter. Umbes 1300 nm juures on näha selge piik, mis vastab seadme poolt kiiratavale optilisele signaalile.Kui te topeltklõpsate nupul detector0 ja valite lam_E.csv, kuvatakse graafikul ?? näidatud spekter. Umbes 1300 nm juures on näha selge piik, mis vastab seadme poolt kiiratavale optilisele signaalile.
Selles juhendis vaatleme edaspidi, kuidas selle tipu tugevus muutub, kui muudetakse tahku geomeetriat.Selles juhendis vaatleme edaspidi, kuidas selle tipu tugevus muutub, kui muudetakse tahku geomeetriat.
5. Kolme võrdlusjuhtumi ettevalmistamine5. Kolme võrdlusjuhtumi ettevalmistamine
Nüüd loome kaks omavahel tihedalt seotud simulatsiooni ja võrdleme detector0 abil registreeritud edastatud spektreid. Iga simulatsioon erineb teistest ainult pinna geomeetria poolest:Nüüd loome kaks omavahel tihedalt seotud simulatsiooni ja võrdleme detector0 abil registreeritud edastatud spektreid. Iga simulatsioon erineb teistest ainult pinna geomeetria poolest:
- 40 – vaikimisi madala kaldenurgaga tahk, mille nurk on
dx = 40 nm(≈17°) (valmistatud).40 – vaikimisi madala kaldenurgaga tahk, mille nurk ondx = 40 nm(≈17°) (valmistatud). - 130 – järsem külg, mille nurk on
dx = 130 nm(umbes 45°), ja130 – järsem külg, mille nurk ondx = 130 nm(umbes 45°), ja - ilma – tahk liikus optilisest teest välja, tagades seeläbi praktiliselt tasase väljundpinna.ilma – tahk liikus optilisest teest välja, tagades seeläbi praktiliselt tasase väljundpinna.
Olete juba 40. testi lõpetanud. Nüüd loome ja käivitame ülejäänud kaks testi, et saaksime kõiki kolme geomeetriat otse võrrelda.Olete juba 40. testi lõpetanud. Nüüd loome ja käivitame ülejäänud kaks testi, et saaksime kõiki kolme geomeetriat otse võrrelda.
Esmalt looge uus simulatsioon, kasutades näidisest „Angled Facet GaAs Waveguide for Optical Outcoupling”, täpselt nagu varem kirjeldatud, ja salvestage see failinimega without. Valige tahku kaldus osa ja nihutage see vertikaalselt optilisest teest välja, nagu on näidatud pildil ??. Sellises konfiguratsioonis liigutatakse tahku objekt FDTD-simulatsiooni piirkonnast välja, nii et see ei mõjuta enam juhitud lainet. Seetõttu käitub väljund nii, nagu lõppeks valgusjuht tasase tahuga.Esmalt looge uus simulatsioon, kasutades näidisest „Angled Facet GaAs Waveguide for Optical Outcoupling”, täpselt nagu varem kirjeldatud, ja salvestage see failinimega without. Valige tahku kaldus osa ja nihutage see vertikaalselt optilisest teest välja, nagu on näidatud pildil ??. Sellises konfiguratsioonis liigutatakse tahku objekt FDTD-simulatsiooni piirkonnast välja, nii et see ei mõjuta enam juhitud lainet. Seetõttu käitub väljund nii, nagu lõppeks valgusjuht tasase tahuga.
Käivita simulatsioon without ja lase sellel lõpuni jõuda. Seejärel loo uus simulatsioon, kasutades sama näidist (kaldu pinnaga GaAs-lainjuht optilise signaali väljaviimiseks) ja salvesta see failinimega 130. Kliki pinnale paremklõpsuga ja vali menüüst „Redigeeri objekti”, nagu on näidatud pildil ??. See avab objekti redaktori, mis on näidatud pildil ??. Muuda pinna dx väärtust 40 nm-lt 130 nm-le, kinnita muudatus ja käivita simulatsioon uuesti. Selle tulemusel tekib palju järsem pind, mis vastab ligikaudu 45° väljaviimise geomeetriale.Käivita simulatsioon without ja lase sellel lõpuni jõuda. Seejärel loo uus simulatsioon, kasutades sama näidist (kaldu pinnaga GaAs-lainjuht optilise signaali väljaviimiseks) ja salvesta see failinimega 130. Kliki pinnale paremklõpsuga ja vali menüüst „Redigeeri objekti”, nagu on näidatud pildil ??. See avab objekti redaktori, mis on näidatud pildil ??. Muuda pinna dx väärtust 40 nm-lt 130 nm-le, kinnita muudatus ja käivita simulatsioon uuesti. Selle tulemusel tekib palju järsem pind, mis vastab ligikaudu 45° väljaviimise geomeetriale.
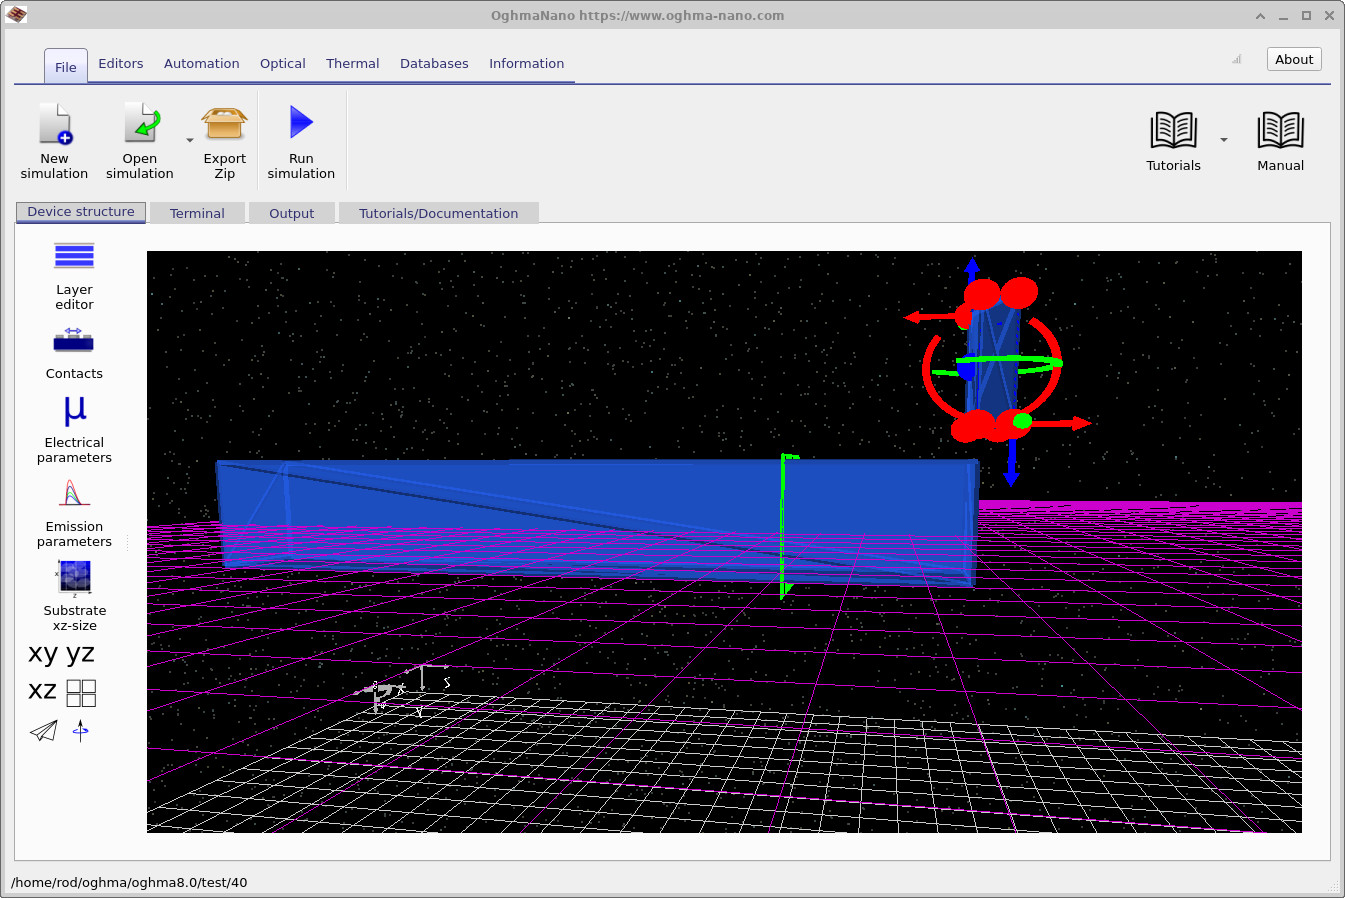
without konfiguratsioon.Liigutage optiline element optilisest teest eemale, et luua without konfiguratsioon.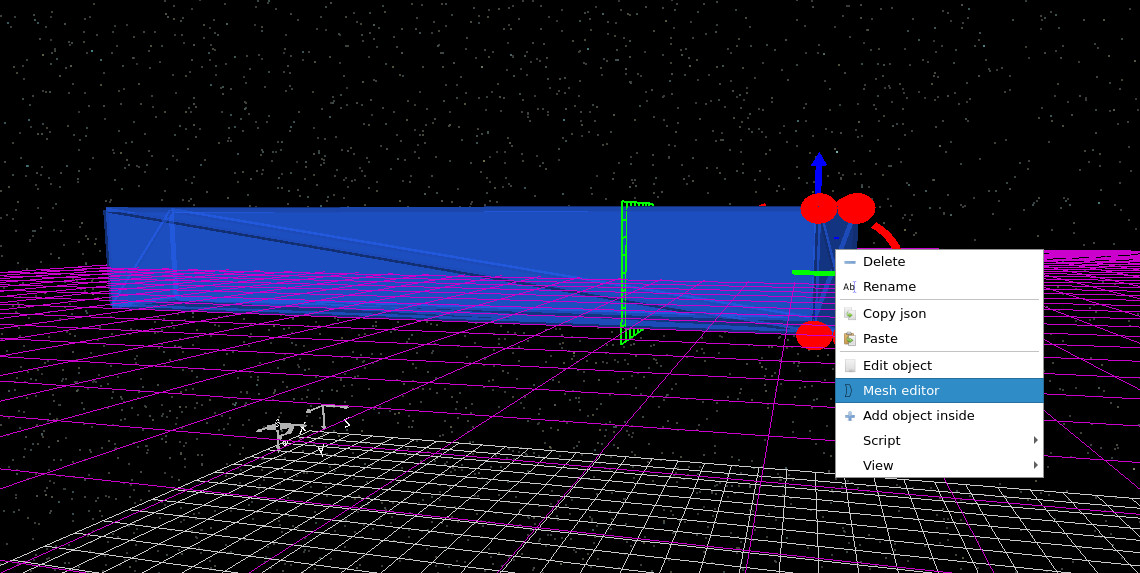
6. Detektorite väljundite võrdlus6. Detektorite väljundite võrdlus
Pärast kolme simulatsiooni käitamist sisaldab iga kaust faili nimega detector0/lam_E.csv. Selles juhendis registreerib see fail detektori võimsusspektri, mis on esitatud lainepikkuse funktsioonina. Et kolme stsenaariumi võrdelda, joonistame nüüd graafiku:Pärast kolme simulatsiooni käitamist sisaldab iga kaust faili nimega detector0/lam_E.csv. Selles juhendis registreerib see fail detektori võimsusspektri, mis on esitatud lainepikkuse funktsioonina. Et kolme stsenaariumi võrdelda, joonistame nüüd graafiku:
without/detector0/lam_E.csvwithout/detector0/lam_E.csv130/detector0/lam_E.csv130/detector0/lam_E.csv40/detector0/lam_E.csv40/detector0/lam_E.csv
Lõplik võrdlus on esitatud joonisel ??. Horisontaalteljel on näidatud lainepikkus nanomeetrites ja vertikaalteljel detektori võimsus meelevaldes ühikutes. See on kõige lihtsam viis võrrelda kolme erineva pinna kujuga seadme valgust väljastava omaduse.Lõplik võrdlus on esitatud joonisel ??. Horisontaalteljel on näidatud lainepikkus nanomeetrites ja vertikaalteljel detektori võimsus meelevaldes ühikutes. See on kõige lihtsam viis võrrelda kolme erineva pinna kujuga seadme valgust väljastava omaduse.
without_data = load('without/detector0/lam_E.csv');
f130_data    = load('130/detector0/lam_E.csv');
f40_data     = load('40/detector0/lam_E.csv');

lam_without = without_data(:,1) * 1e9;   % wavelength in nm
lam_130     = f130_data(:,1) * 1e9;
lam_40      = f40_data(:,1) * 1e9;

pow_without = without_data(:,2);
pow_130     = f130_data(:,2);
pow_40      = f40_data(:,2);

plot(lam_without, pow_without, 'm', 'linewidth', 2); hold on;
plot(lam_130,     pow_130,     'g', 'linewidth', 2);
plot(lam_40,      pow_40,      'b', 'linewidth', 2);

xlabel('Wavelength (nm)');
ylabel('Power (arb. units)');
legend('Flat facet', '45° facet', '17° facet');
grid on;
import numpy as np
import matplotlib.pyplot as plt

without_data = np.loadtxt('without/detector0/lam_E.csv', delimiter=',')
f130_data    = np.loadtxt('130/detector0/lam_E.csv', delimiter=',')
f40_data     = np.loadtxt('40/detector0/lam_E.csv', delimiter=',')

lam_without = without_data[:, 0] * 1e9
lam_130     = f130_data[:, 0] * 1e9
lam_40      = f40_data[:, 0] * 1e9

pow_without = without_data[:, 1]
pow_130     = f130_data[:, 1]
pow_40      = f40_data[:, 1]

plt.plot(lam_without, pow_without, label='Flat facet')
plt.plot(lam_130,     pow_130,     label='45° facet')
plt.plot(lam_40,      pow_40,      label='17° facet')

plt.xlabel('Wavelength (nm)')
plt.ylabel('Power (arb. units)')
plt.legend()
plt.grid(True)
plt.show()
Soovi korral saate avada kolm CSV-faili ka mõnes tabelarvutusprogrammis, näiteks Excelis, ja luua graafiku, kus esitatakse esimese veeru ja teise veeru vaheline seos. Ainus lisatoiming on teisendada lainepikkus meetritest nanomeetriteks, korrutades esimese veeru väärtused väärtusega \(10^9\).Soovi korral saate avada kolm CSV-faili ka mõnes tabelarvutusprogrammis, näiteks Excelis, ja luua graafiku, kus esitatakse esimese veeru ja teise veeru vaheline seos. Ainus lisatoiming on teisendada lainepikkus meetritest nanomeetriteks, korrutades esimese veeru väärtused väärtusega \(10^9\).
7. Füüsiline selgitus7. Füüsiline selgitus
Eelnevas jaos kirjeldatud käitumine on otseselt seotud sellega, kuidas juhitud optiline režiim reageerib järsule geomeetrilisele muutusele lainjuhiku lõpus. GaAs-lainjuhiku sees on optiline väli tihedalt lokaliseeritud ja levib struktuuri pidi, säilitades selgelt määratletud ruumilise profiili. Kui see väli jõuab lainjuhiku lõppu, peab see ennast ümber korraldama, et see saaks eksisteerida vabas ruumis. Tasase pinna puhul on see üleminek ebaefektiivne. Suur osa optilisest võimsusest peegeldub tagasi lainjuhiku sisse murdumisnäitaja erinevuse tõttu ning edastatud väli laieneb kiiresti vabas ruumis. Kuna juhitud režiim on palju rohkem lokaliseeritud kui vabas ruumis leviv valguskiir, suunatakse ainult piiratud osa optilisest võimsusest detektori poole.Eelnevas jaos kirjeldatud käitumine on otseselt seotud sellega, kuidas juhitud optiline režiim reageerib järsule geomeetrilisele muutusele lainjuhiku lõpus. GaAs-lainjuhiku sees on optiline väli tihedalt lokaliseeritud ja levib struktuuri pidi, säilitades selgelt määratletud ruumilise profiili. Kui see väli jõuab lainjuhiku lõppu, peab see ennast ümber korraldama, et see saaks eksisteerida vabas ruumis. Tasase pinna puhul on see üleminek ebaefektiivne. Suur osa optilisest võimsusest peegeldub tagasi lainjuhiku sisse murdumisnäitaja erinevuse tõttu ning edastatud väli laieneb kiiresti vabas ruumis. Kuna juhitud režiim on palju rohkem lokaliseeritud kui vabas ruumis leviv valguskiir, suunatakse ainult piiratud osa optilisest võimsusest detektori poole.
Tasapinna kallutamine muudab seda interaktsiooni. Selle asemel, et valguse juhtimisel kohtuks see järsu, sümmeetrilise piirpinnaga, puutub see kokku kaldu pinnaega, mis varieerub valgusjuhtme suunas. Seetõttu hajutatakse valgusvälja erinevad osad veidi erinevates kohtades, mis purustab peegeldusprotsessi sümmeetria ja jaotab optilise võimsuse laiemale suundade vahemikule. Kui tasapind muutub järsemaks, muutub see efekt tugevamaks. Järsem geomeetriline katkestus suurendab juhitud režiimi hajumist kiirgavateks komponentideks, võimaldades suuremal hulgal optilisel võimsusel valgusjuhtmest välja pääseda ja detektorisse jõuda. Seetõttu tekitab järsem tasapind suurema signaali, isegi kui kiiratav valgus on vähem hästi koordineeritud.Tasapinna kallutamine muudab seda interaktsiooni. Selle asemel, et valguse juhtimisel kohtuks see järsu, sümmeetrilise piirpinnaga, puutub see kokku kaldu pinnaega, mis varieerub valgusjuhtme suunas. Seetõttu hajutatakse valgusvälja erinevad osad veidi erinevates kohtades, mis purustab peegeldusprotsessi sümmeetria ja jaotab optilise võimsuse laiemale suundade vahemikule. Kui tasapind muutub järsemaks, muutub see efekt tugevamaks. Järsem geomeetriline katkestus suurendab juhitud režiimi hajumist kiirgavateks komponentideks, võimaldades suuremal hulgal optilisel võimsusel valgusjuhtmest välja pääseda ja detektorisse jõuda. Seetõttu tekitab järsem tasapind suurema signaali, isegi kui kiiratav valgus on vähem hästi koordineeritud.
Peamine on see, et kiirguse väljaviimise efektiivsus ei sõltu ainult sellest, kui „siledana“ kiir paistab, vaid sellest, kui tõhusalt muundab lainjuhtkihi lõpposa juhitud optilise võimsuse levivaks kiirguseks. Selles näites toimib järsem pind tõhusama kiirguse väljaviimise elemendina, kuna see parandab seda muundamisprotsessi.Peamine on see, et kiirguse väljaviimise efektiivsus ei sõltu ainult sellest, kui „siledana“ kiir paistab, vaid sellest, kui tõhusalt muundab lainjuhtkihi lõpposa juhitud optilise võimsuse levivaks kiirguseks. Selles näites toimib järsem pind tõhusama kiirguse väljaviimise elemendina, kuna see parandab seda muundamisprotsessi.
Üksikasjalikum selgitus.Üksikasjalikum selgitus.
Täpsema selgituse võib anda lainevektorite (k-vektorite) abil. Selles simulatsioonis kulgeb lainjuht z-teljel, seega on juhitud lainel suur levimisconstand \(k_z\). X-telg kulgeb lainjuhtiga ristisuunas ja optiline väli on polariseeritud y-teljel. Suure murdumisnäitajaga GaAs-is on lainevektori suurus suur, mistõttu kannab enamik optilisest võimsusest endaga kaasa komponendid, millel on suur \(k_z\) ja mis jäävad lainjuhiga seotuks.Täpsema selgituse võib anda lainevektorite (k-vektorite) abil. Selles simulatsioonis kulgeb lainjuht z-teljel, seega on juhitud lainel suur levimisconstand \(k_z\). X-telg kulgeb lainjuhtiga ristisuunas ja optiline väli on polariseeritud y-teljel. Suure murdumisnäitajaga GaAs-is on lainevektori suurus suur, mistõttu kannab enamik optilisest võimsusest endaga kaasa komponendid, millel on suur \(k_z\) ja mis jäävad lainjuhiga seotuks.
Selleks, et väli saaks levida vabas ruumis, peab see vastama levimistingimusele ümbritsevas keskkonnas. See seab piirangud lubatud lainevektorite komponentidele: ainult need, millel on piisavalt väikesed ristkomponendid, võivad seadmest eemale levida. Tasapinnalise pinna puhul on piirpind risti z-teljega, mistõttu säilib suurel määral \(k_z\). Kuna juhitud lainel on suur \(k_z\), ei vasta enamik väljast levimistingimusele vabas ruumis ja seega peegeldub see.Selleks, et väli saaks levida vabas ruumis, peab see vastama levimistingimusele ümbritsevas keskkonnas. See seab piirangud lubatud lainevektorite komponentidele: ainult need, millel on piisavalt väikesed ristkomponendid, võivad seadmest eemale levida. Tasapinnalise pinna puhul on piirpind risti z-teljega, mistõttu säilib suurel määral \(k_z\). Kuna juhitud lainel on suur \(k_z\), ei vasta enamik väljast levimistingimusele vabas ruumis ja seega peegeldub see.
Kaldu tasand muudab seda olukorda. Liides ei ole enam joondatud koordinaattelgedega, mistõttu projitseeritakse sissetulev lainevektor tegelikult uuele suundade komplektile. See segab \(k_z\) komponendi \(k_x\)-ga, jaotades ümber välja lainevektorite komponendid. Selle tulemusel langeb suurem osa optilisest võimsusest lainevektorite vahemikku, mis võivad levida vabas ruumis.Kaldu tasand muudab seda olukorda. Liides ei ole enam joondatud koordinaattelgedega, mistõttu projitseeritakse sissetulev lainevektor tegelikult uuele suundade komplektile. See segab \(k_z\) komponendi \(k_x\)-ga, jaotades ümber välja lainevektorite komponendid. Selle tulemusel langeb suurem osa optilisest võimsusest lainevektorite vahemikku, mis võivad levida vabas ruumis.
Kui tahku nurk suureneb, muutub see projektsioon tugevamaks, mis võimaldab juhendatud režiimi tõhusamat ühendamist kiirgavate komponentidega. Seetõttu tekitab järsem tahk tugevama signaali, isegi kui kiiratav valgus on hajutatud laiemale nurgavahemikule, mitte ei moodusta kitsast valgusvihku.Kui tahku nurk suureneb, muutub see projektsioon tugevamaks, mis võimaldab juhendatud režiimi tõhusamat ühendamist kiirgavate komponentidega. Seetõttu tekitab järsem tahk tugevama signaali, isegi kui kiiratav valgus on hajutatud laiemale nurgavahemikule, mitte ei moodusta kitsast valgusvihku.