

GaAs-Tutorial (Teil B): Von 3D zu 2D zu 1D (Beseitigung des Defekts)
1. Einleitung: Auswahl zwischen 3D-, 2D- und 1D-Drift-Diffusionsmodellen
Eine wichtige Entscheidungsfrage bei der Modellierung in der Simulation von Halbleiterbauelementen ist die Wahl der geeigneten Dimensionalität: 3D, 2D oder 1D. Modelle mit höherer Dimensionalität sind zwar aufwendiger in der Berechnung, aber Modelle mit niedrigerer Dimensionalität können wichtige physikalische Aspekte übersehen, wenn laterale Effekte auftreten. In diesem Abschnitt geht es darum, zu lernen, wann eine höhere Dimensionalität tatsächlich erforderlich ist. In Teil A enthielt die GaAs-Diode einen vertikalen Defekt, der einen lateralen Stromfluss erzwang, wodurch das Problem von Natur aus dreidimensional wurde. Hier beseitigen wir diese Asymmetrie, indem wir den Defekt deaktivieren und das gleiche Bauelement in eine uniforme Struktur umwandeln, die mit denselben physikalischen Parametern in 3D, 2D und 1D gelöst werden kann.
Als Faustregel gilt: 1D-Modelle werden auf lateral einheitliche Schichtstrukturen angewendet (z. B. ideale pn-Dioden oder Solarzellen), 2D-Modelle erfassen eine einzelne laterale Variation (z. B. OFETs, Randeffekte oder Linienfehler), und 3D-Modelle sind für lokalisierte Merkmale wie Nebenschlüsse, Filamente, Kontakte mit begrenzter Fläche oder punktförmige Defekte erforderlich. In diesem Tutorial lernen Sie, wie Sie 3D-, 2D- und 1D-Drift-Diffusions-Simulationen vergleichen, die Rechenzeit und die Skalierung des Gitters bewerten und entscheiden können, wann eine höherdimensionale Modellierung tatsächlich neue physikalische Erkenntnisse liefert – und wann nicht.
2. Beheben Sie die laterale Asymmetrie (deaktivieren Sie die fehlerhaften Objekte).
Im ersten Teil wurde durch den vertikalen Defekt eine laterale Stromflussrichtung erzwungen, wodurch das Bauelement von Natur aus dreidimensional wurde. Um zu untersuchen, wie sich die Dimensionalität allein auf die Laufzeit und die Ergebnisse auswirkt, entfernen wir nun diese Quelle der lateralen Variation, wobei wir die zugrunde liegende Geometrie beibehalten. Anstatt den Defekt zu löschen, werden wir ihn deaktivieren, sodass das Bauelement in den x- und z-Richtungen lateral gleichförmig wird.
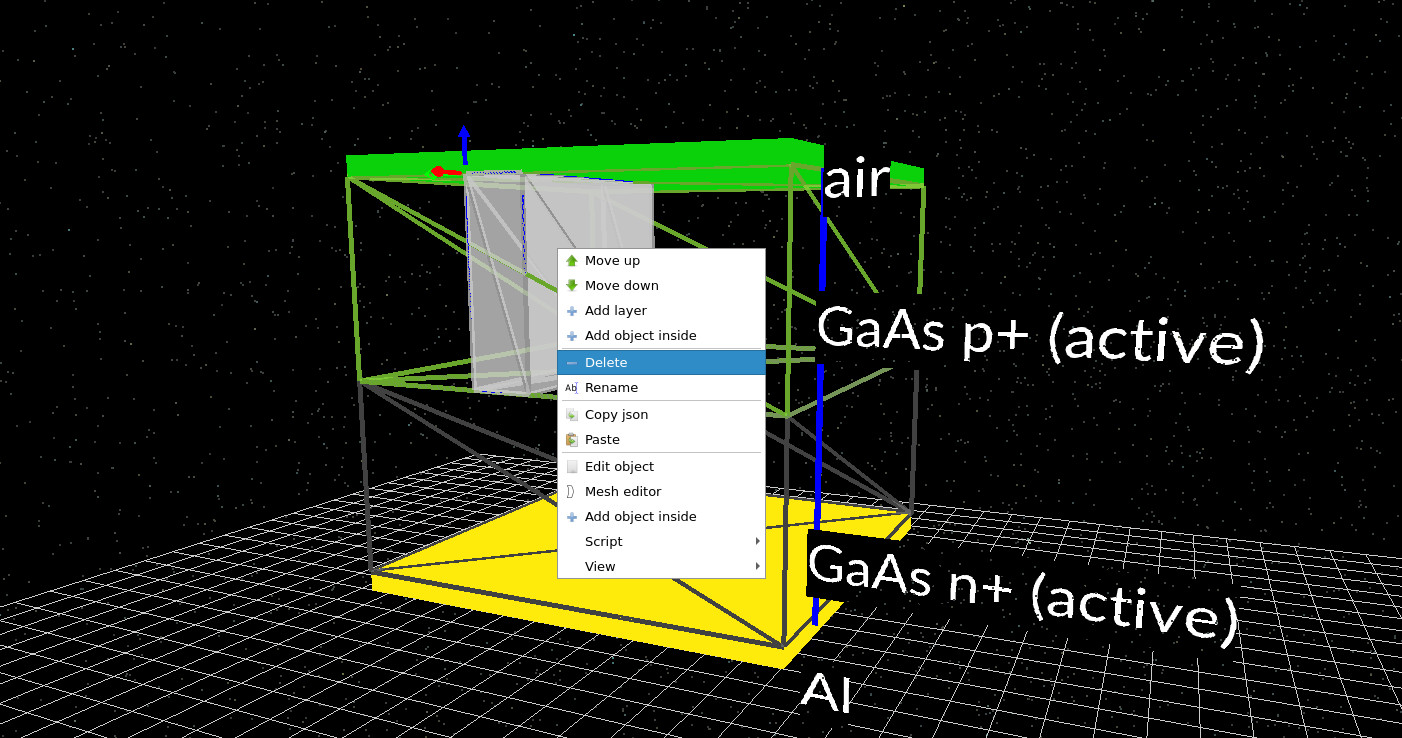
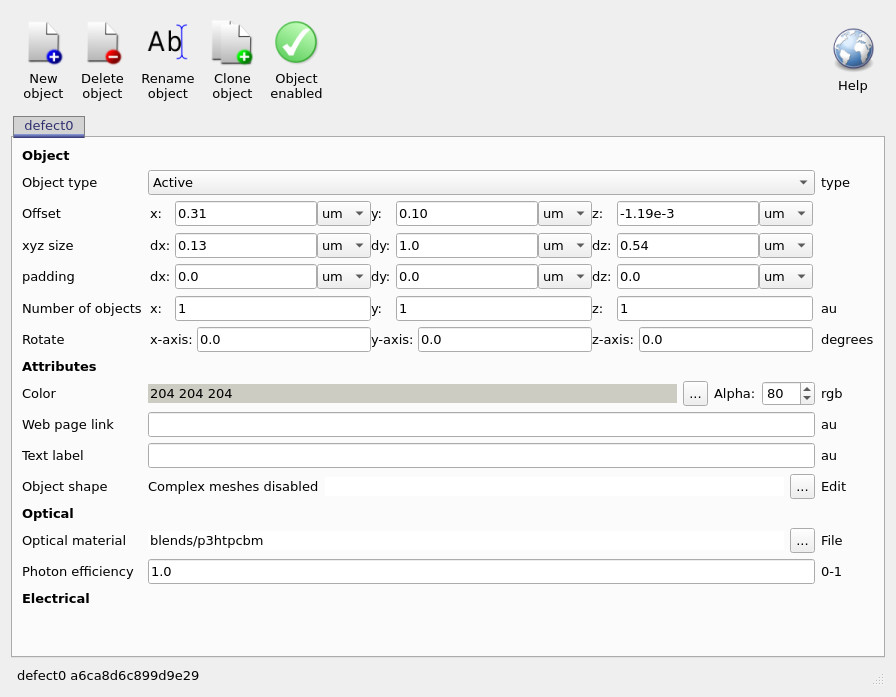
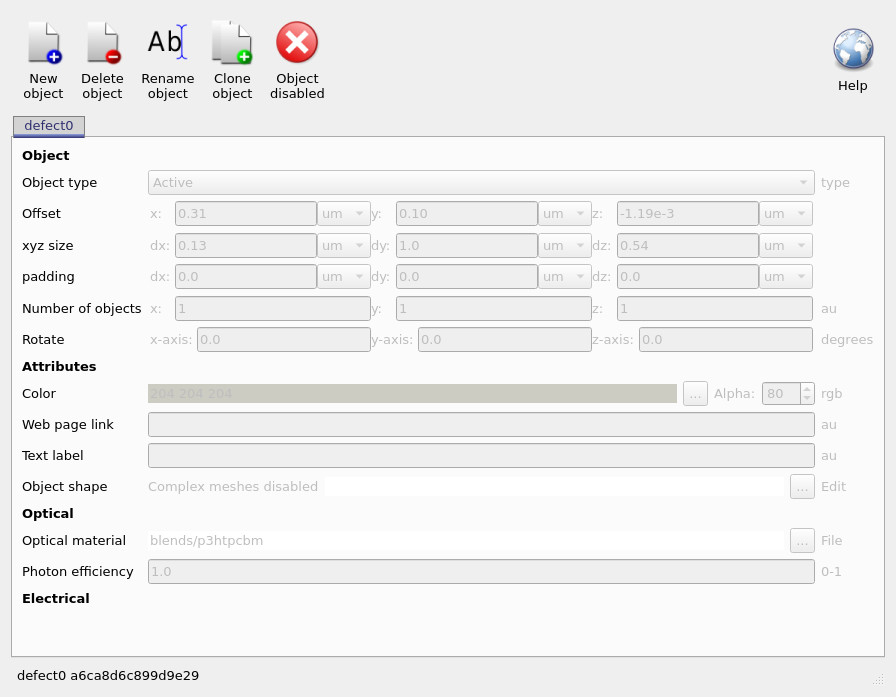
Der Defekt besteht aus zwei einzelnen Objekten. In der 3D-Ansicht klicken Sie mit der rechten Maustaste auf eines der Defektobjekte und wählen Sie „Objekt bearbeiten“ (nicht „Objekt löschen“) aus, wie in ?? dargestellt. Dadurch wird der Objekteditor (??) geöffnet, in dem Sie die grüne Schaltfläche „Objekt aktiviert“ ein- oder ausschalten können. Wenn das Objekt deaktiviert ist, wird es mit einem roten Kreuz markiert und seine Felder sind ausgegraut (??). Wiederholen Sie diesen Vorgang für das zweite Defektobjekt.
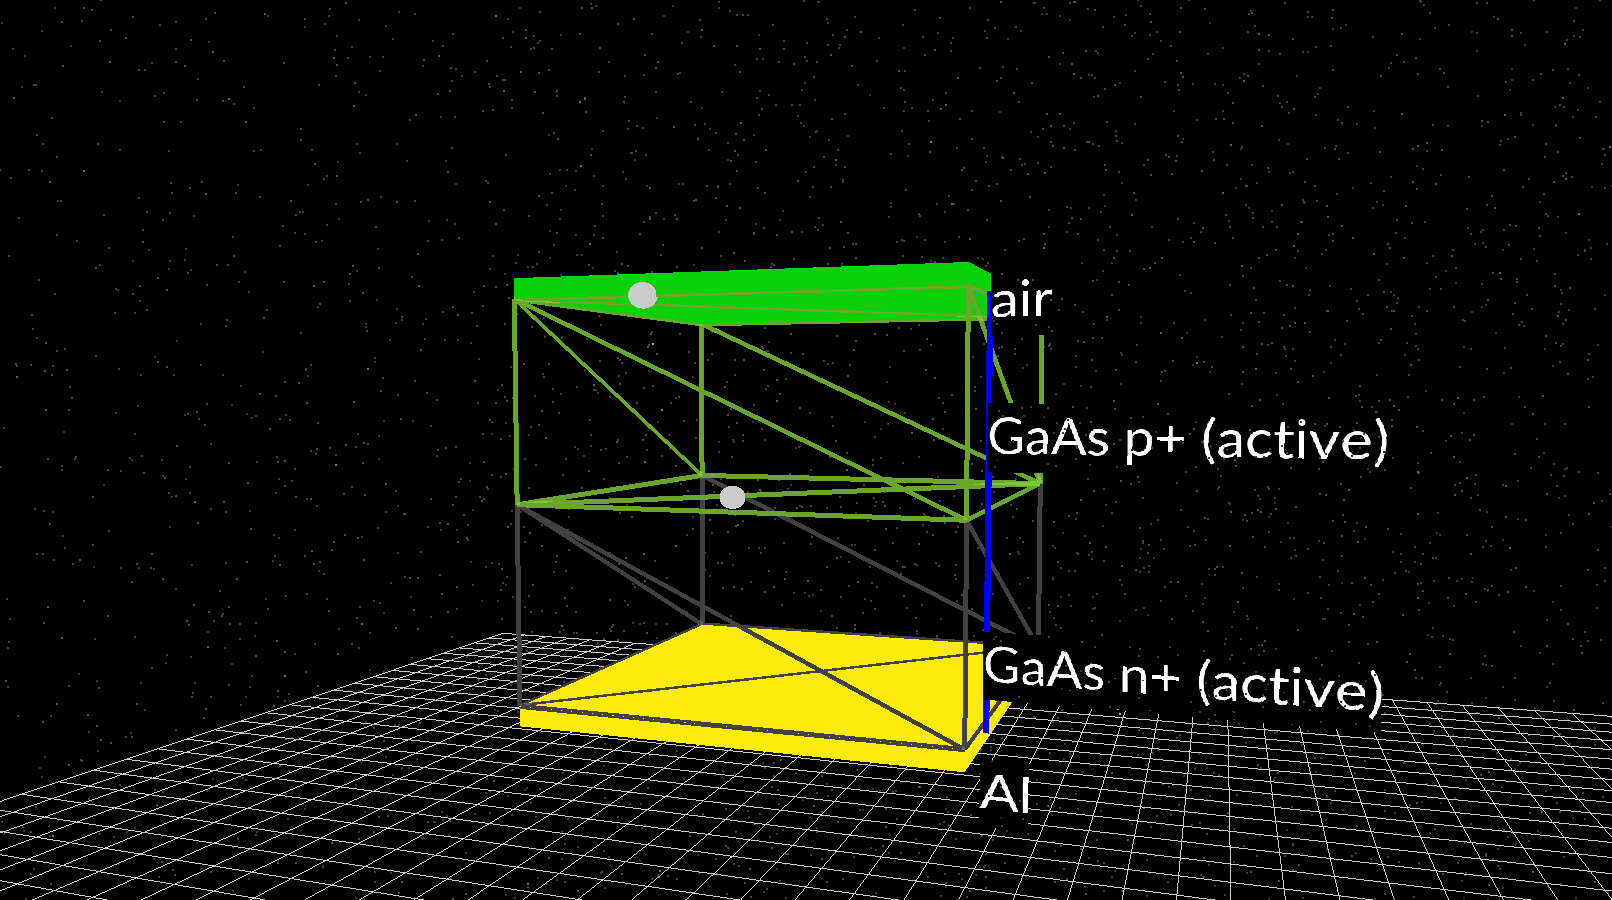
Nachdem beide Defektbereiche deaktiviert wurden, sollte die Hauptansicht der Simulation ?? ähneln. Die Defektvolumina werden durch kleine Markierungskugeln ersetzt, was anzeigt, dass die Objekte zwar weiterhin im Projekt vorhanden sind, aber nicht mehr an der Simulation teilnehmen. Dadurch wird die laterale Gleichförmigkeit wiederhergestellt, während die ursprüngliche Geometrie erhalten bleibt, sodass wir im nächsten Schritt die Dimensionalität ändern können, ohne neue physikalische Merkmale einzuführen.
3. Vergleich von 3D-, 2D- und 1D-Simulationen: Dimensionalität, Rechenzeit und Ergebnisse
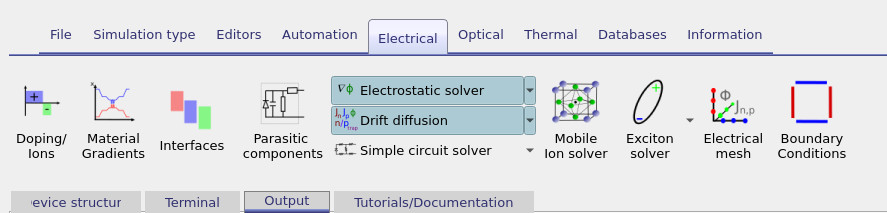
Nachdem der Defekt deaktiviert wurde, ist das Gerät nun in x- und z-Richtung lateral gleichmäßig. Dadurch können wir den Einfluss der Dimensionalität isoliert untersuchen, ohne neue physikalische Eigenschaften einzuführen. In diesem Abschnitt führen Sie mit derselben GaAs-Diode eine Drift-Diffusions-Simulation in 3D, 2D und 1D durch, vergleichen die jeweilige Simulationsdauer und stellen sicher, dass die elektrischen Ergebnisse unverändert bleiben. Beginnen Sie, indem Sie die Registerkarte „Electrical“ öffnen und auf „Electrical mesh“ klicken (siehe ??). Stellen Sie zunächst sicher, dass x, y und z alle aktiviert sind, damit die Simulation vollständig dreidimensional ist (??). Führen Sie die Simulation mit diesem Netz aus und beobachten Sie die Ausgabe im Terminal während des Fortschritts.
Während der Simulation sollten Sie sich auf die im Terminal angezeigten Zeitangaben konzentrieren. Die rechte Spalte zeigt an, wie viele Millisekunden jeder Simulationsschritt dauert (??). Auf einem typischen Laptop sollte die 3D-Simulation etwa zehn bis hundert Millisekunden pro Schritt dauern, was einer Gesamtlaufzeit von etwa 30 Sekunden entspricht. Notieren Sie sich am Ende der Simulation den endgültigen Stromwert, der angezeigt wird (z. B. die Zeile, die „top = 1,00 V“ entspricht).
Als Nächstes kehren Sie zum Editor für das elektrische Netz zurück und deaktivieren die Z-Richtung. Das Netz sollte nun eine 2D-(Y-X)-Simulation darstellen (??). Führen Sie die Simulation erneut aus und vergleichen Sie die Ausgabewerte (??). Sie sollten eine deutliche Reduzierung der Laufzeit feststellen, wobei die Zeit pro Schritt auf nur wenige Millisekunden sinkt. Wichtig ist, dass der am Ende der Ausführung angezeigte endgültige Stromwert numerisch identisch mit dem Wert im 3D-Fall sein sollte.
Abschließend deaktivieren Sie auch die x-Richtung, sodass nur die Transportrichtung y aktiv ist. Dadurch wird das Problem auf eine rein eindimensionale Drift-Diffusions-Simulation reduziert (??). Führen Sie den Solver ein letztes Mal aus und überprüfen Sie die Ausgabe am Ende der Berechnung (??). In diesem Fall beträgt die Zeit pro Berechnungsschritt effektiv null, aber der endgültige Strom bei einer Spannung von 1,00 V ist derselbe wie bei den zweidimensionalen und dreidimensionalen Berechnungen.
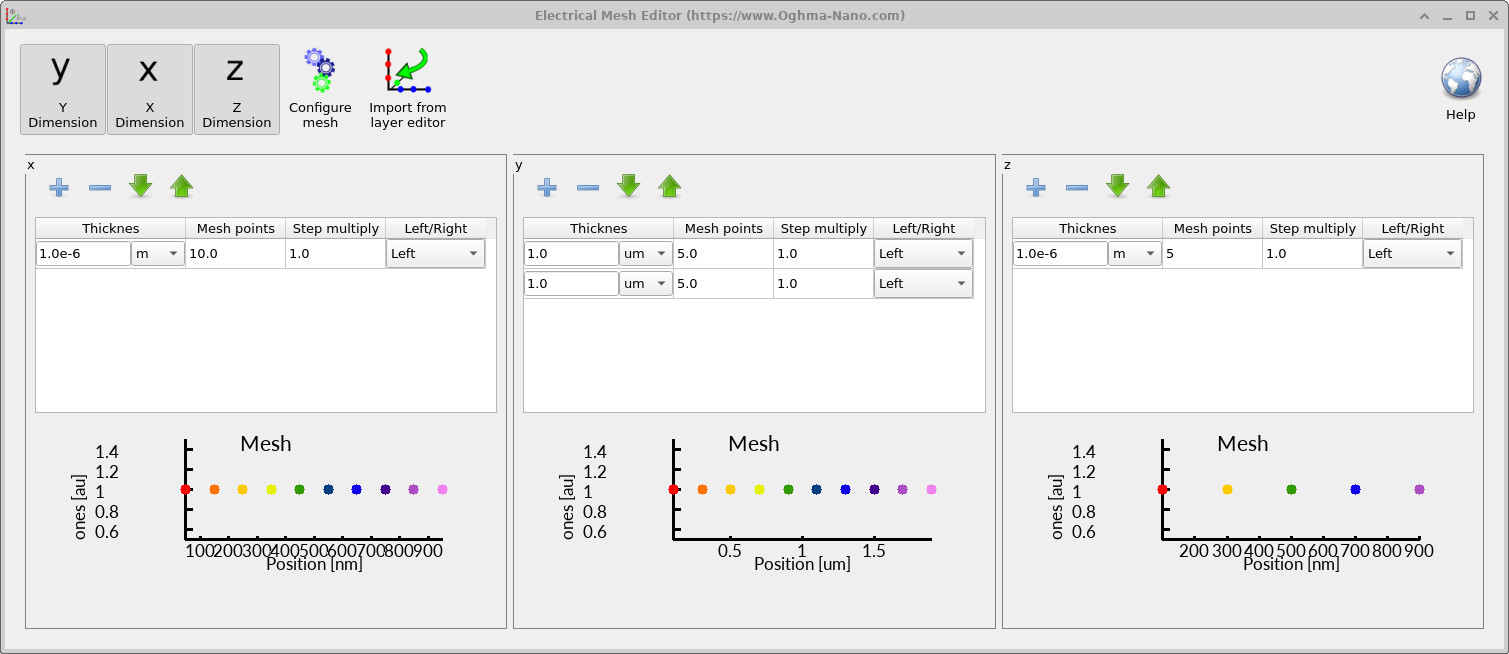
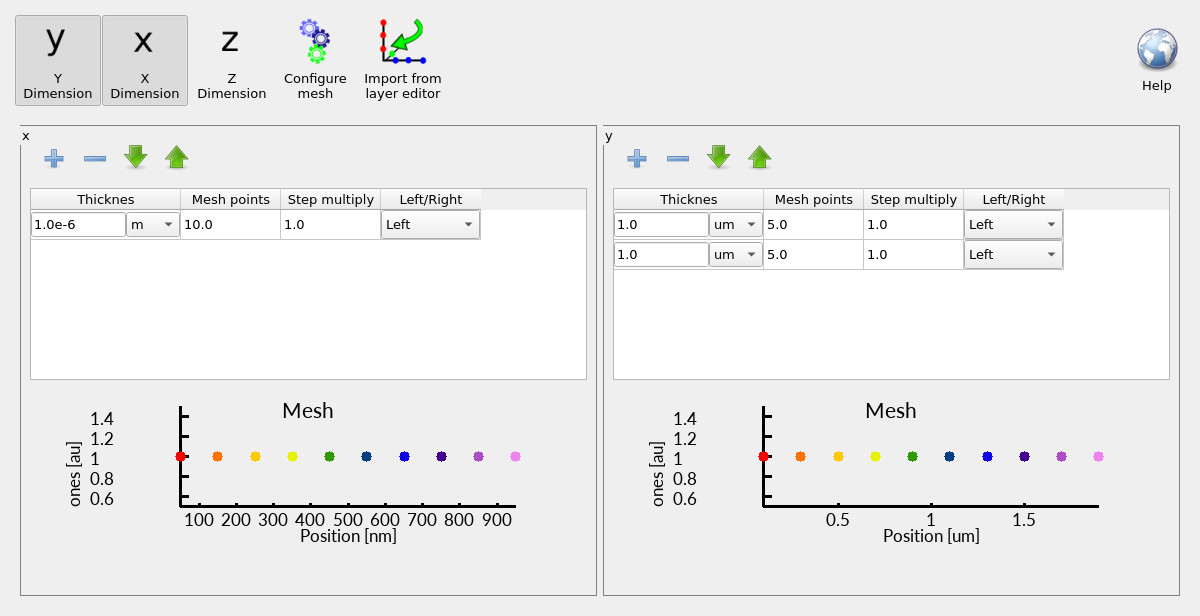

Dieser Vergleich veranschaulicht ein zentrales Prinzip der Bauelementmodellierung. Wenn die Dimensionalität reduziert wird, wird die Simulation deutlich schneller, da die Anzahl der unbekannten Variablen rasch abnimmt (oft in etwa proportional mit der dritten Potenz der Netzfeinheit). Da das Bauelement jedoch nun lateral homogen ist, führt die Reduzierung der Dimensionalität nicht zu einer Veränderung des physikalischen Ergebnisses. Man löst die gleichen Gleichungen für die gleiche Struktur, nur in einer effizienteren Koordinatendarstellung. Die wichtigste Erkenntnis ist, dass eine höhere Dimensionalität nicht automatisch zu unterschiedlichen oder besseren physikalischen Ergebnissen führt. Sie bietet nur dann einen Mehrwert, wenn das Bauelement selbst tatsächlich laterale Variationen aufweist. Sobald diese Variationen entfernt sind, konvergieren die 3D-, 2D- und 1D-Simulationen zu derselben elektrischen Lösung – sie unterscheiden sich lediglich in den Rechenkosten.
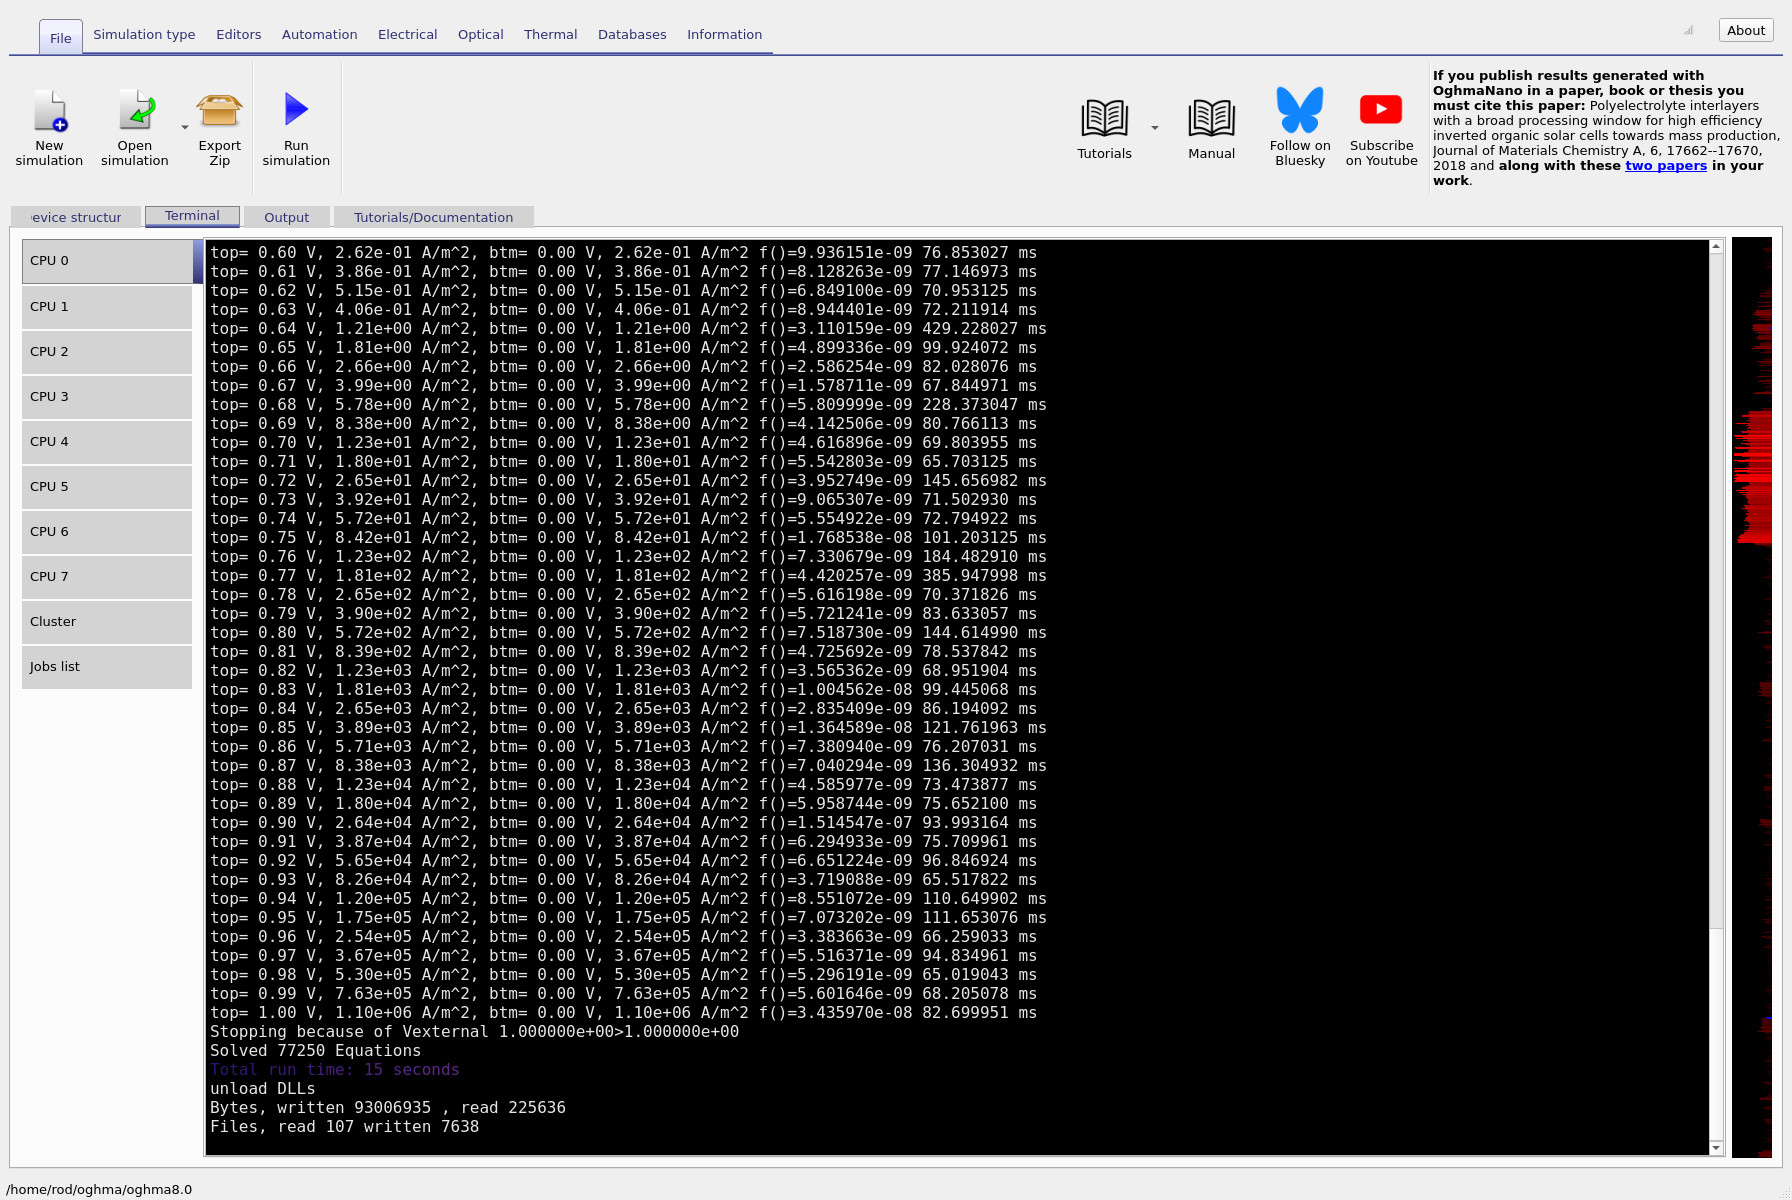
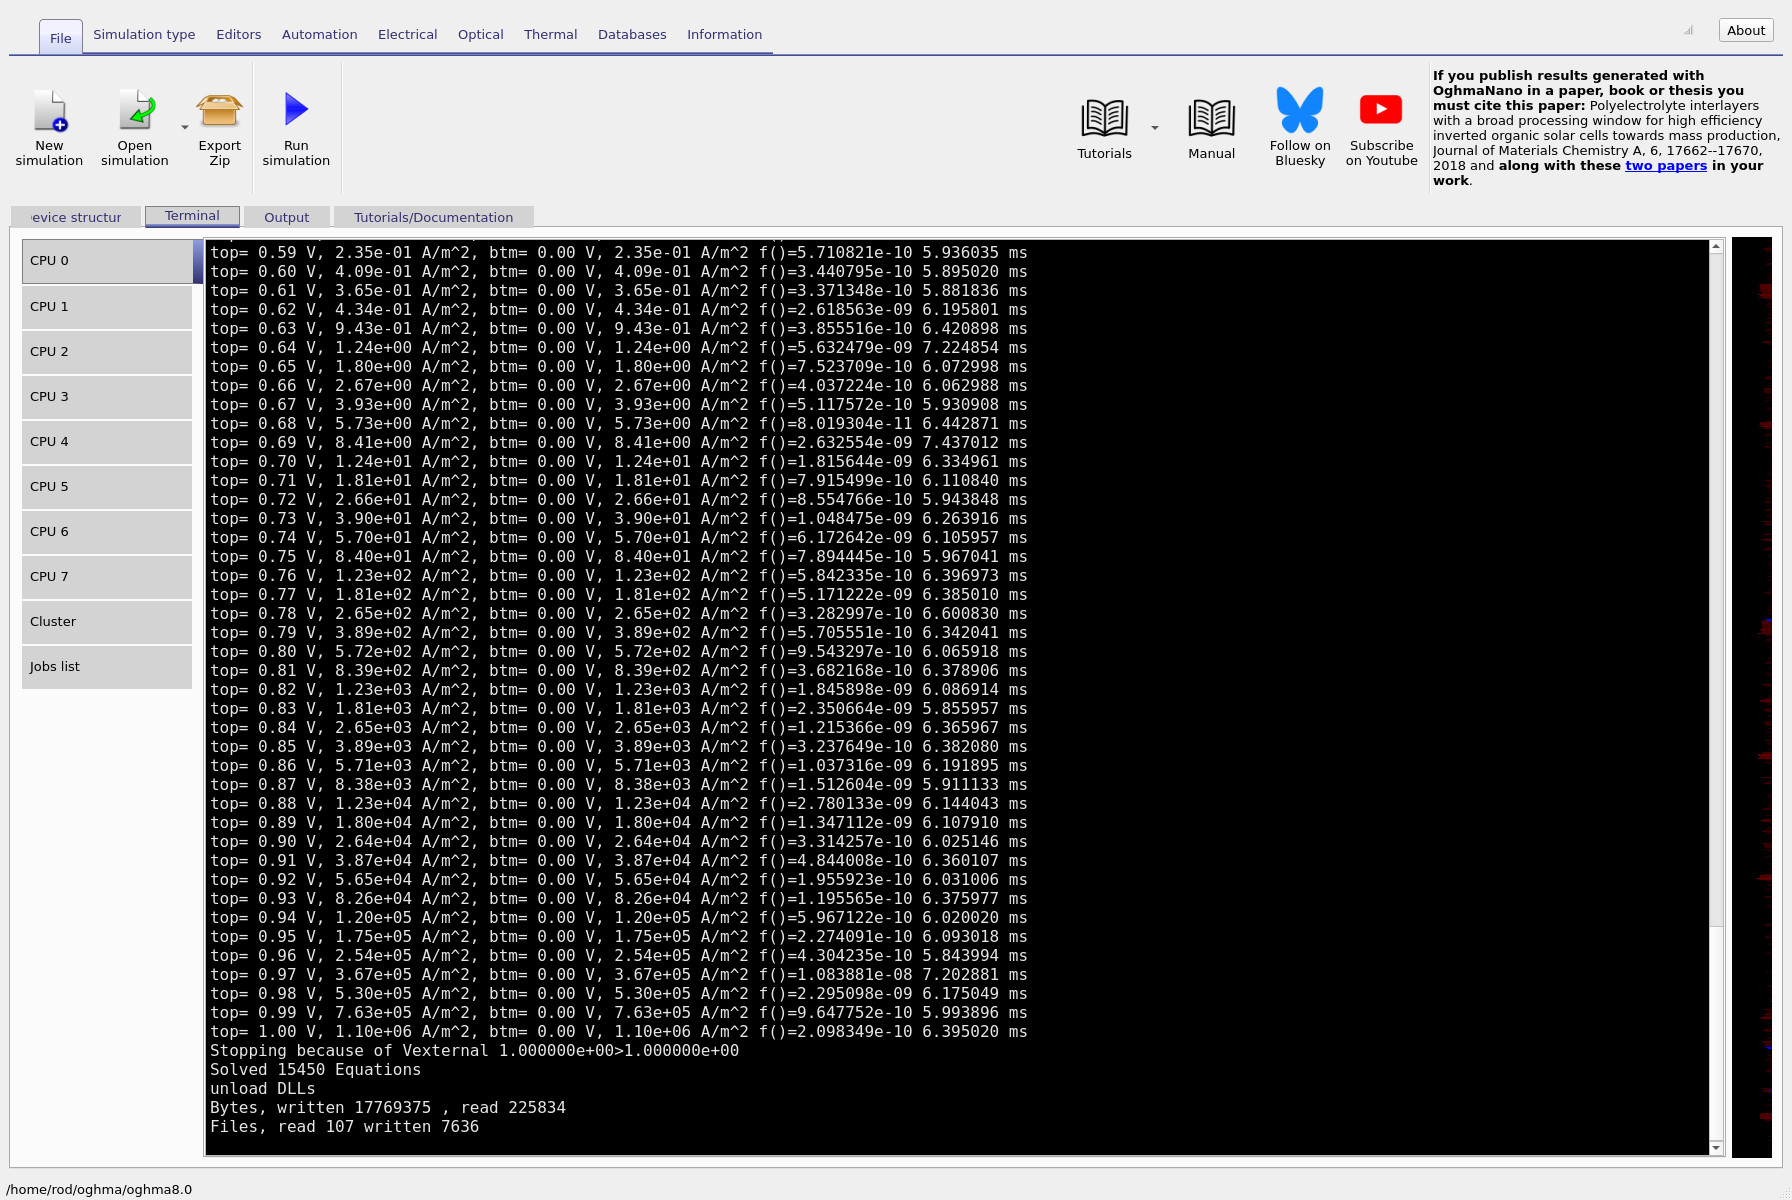
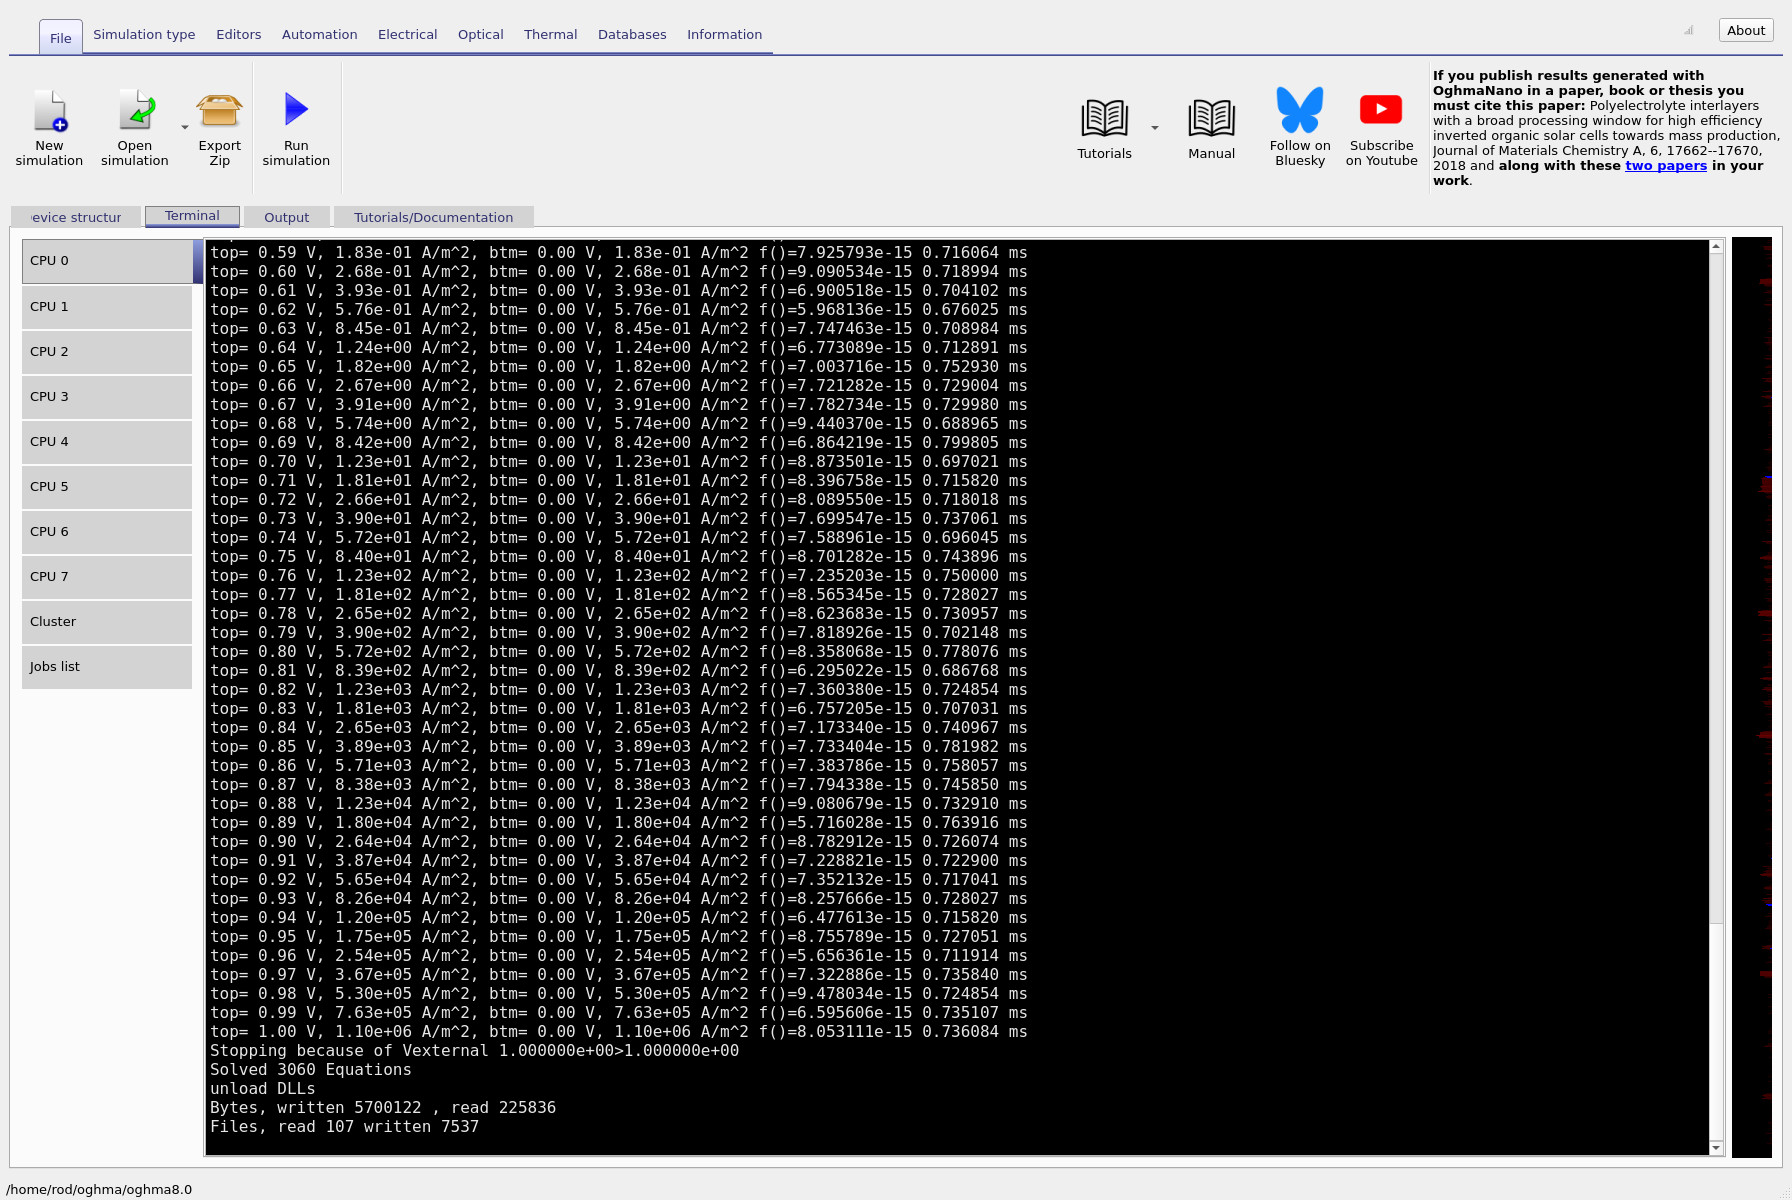
Schritt 5: Beachten Sie, dass die numerischen Ergebnisse identisch sind.
Betrachten Sie nun die Ergebnisse genau. Wählen Sie eine einzelne Spannungsleitung aus (zum Beispiel den Wert oben = 1,00 V) und vergleichen Sie die berechneten Ströme zwischen den 3D-, 2D- und 1D-Simulationen. Sie sollten feststellen, dass die Werte gleich sind (innerhalb der numerischen Genauigkeit). Das ist die wichtigste Erkenntnis: Sobald wir die Asymmetrie beseitigen, verhält sich das Bauelement im Wesentlichen wie ein 1D-Bauelement, sodass 2D und 3D keine neuen physikalischen Effekte liefern – sie erhöhen lediglich die Berechnungszeit.
Damit wäre Teil B abgeschlossen. In Teil C werden wir uns mit numerischen Stabilitätsproblemen befassen, die bei 2D- und 3D-Simulationen auftreten können. Anschließend werden wir damit beginnen, diese Diode in ein Problem zu verwandeln, das einer Solarzelle ähnelt, indem wir Licht einführen und beobachten, wie sich die Beleuchtung auf das Verhalten des Bauelements auswirkt.
👉 Nächster Schritt: Fahren Sie mit Teil C fort oder kehren Sie zur Übersicht über Silizium und Halbleiterbauelemente zurück.