

Guide sur le GaAs (Partie B) : passage de la 3D à la 2D, puis à la 1D (élimination du défaut)
1. Introduction : choisir entre les modèles de dérive-diffusion 3D, 2D et 1D.
Une décision cruciale dans la modélisation des dispositifs à semi-conducteurs est le choix de la dimensionnalité appropriée : 3D, 2D ou 1D. Les modèles de dimensionnalité supérieure sont plus coûteux à exécuter, mais les modèles de dimensionnalité inférieure peuvent omettre des aspects physiques importants si des effets latéraux sont présents. Cette section se concentre sur la détermination du moment où une dimensionnalité supérieure est réellement nécessaire. Dans la partie A, la diode au GaAs contenait un défaut vertical qui forçait un flux de courant latéral, ce qui rendait le problème intrinsèquement tridimensionnel. Ici, nous supprimons cette asymétrie en désactivant le défaut, transformant ainsi le même dispositif en une structure uniforme qui peut être résolue en 3D, 2D et 1D en utilisant les mêmes paramètres physiques.
En général, les modèles 1D s’appliquent aux structures uniformes dans le plan latéral (par exemple, les diodes pn idéales ou les cellules solaires), les modèles 2D prennent en compte une seule variation latérale (par exemple, les transistors organiques à effet de champ, les effets de bord ou les défauts linéaires), et les modèles 3D sont nécessaires pour les caractéristiques localisées telles que les courts-circuits, les filaments, les contacts de surface finie ou les défauts ponctuels. Dans ce tutoriel, vous apprendrez à comparer les simulations de dérive-diffusion 3D, 2D et 1D, à évaluer le temps d’exécution et la mise à l’échelle du maillage, et à déterminer quand la modélisation multidimensionnelle apporte une réelle compréhension physique et quand elle n’en apporte pas.
2. Supprimer l’asymétrie latérale (désactiver les objets présentant des défauts).
Dans la partie A, le défaut vertical a entraîné un flux de courant latéral et a conféré au dispositif une dimensionnalité intrinsèquement tridimensionnelle. Afin d’étudier l’impact de la dimensionnalité à elle seule sur le temps d’exécution et les résultats, nous allons maintenant supprimer cette source de variation latérale tout en conservant la géométrie sous-jacente. Au lieu de supprimer le défaut, nous allons le désactiver afin que le dispositif devienne uniforme latéralement dans les directions x et z.
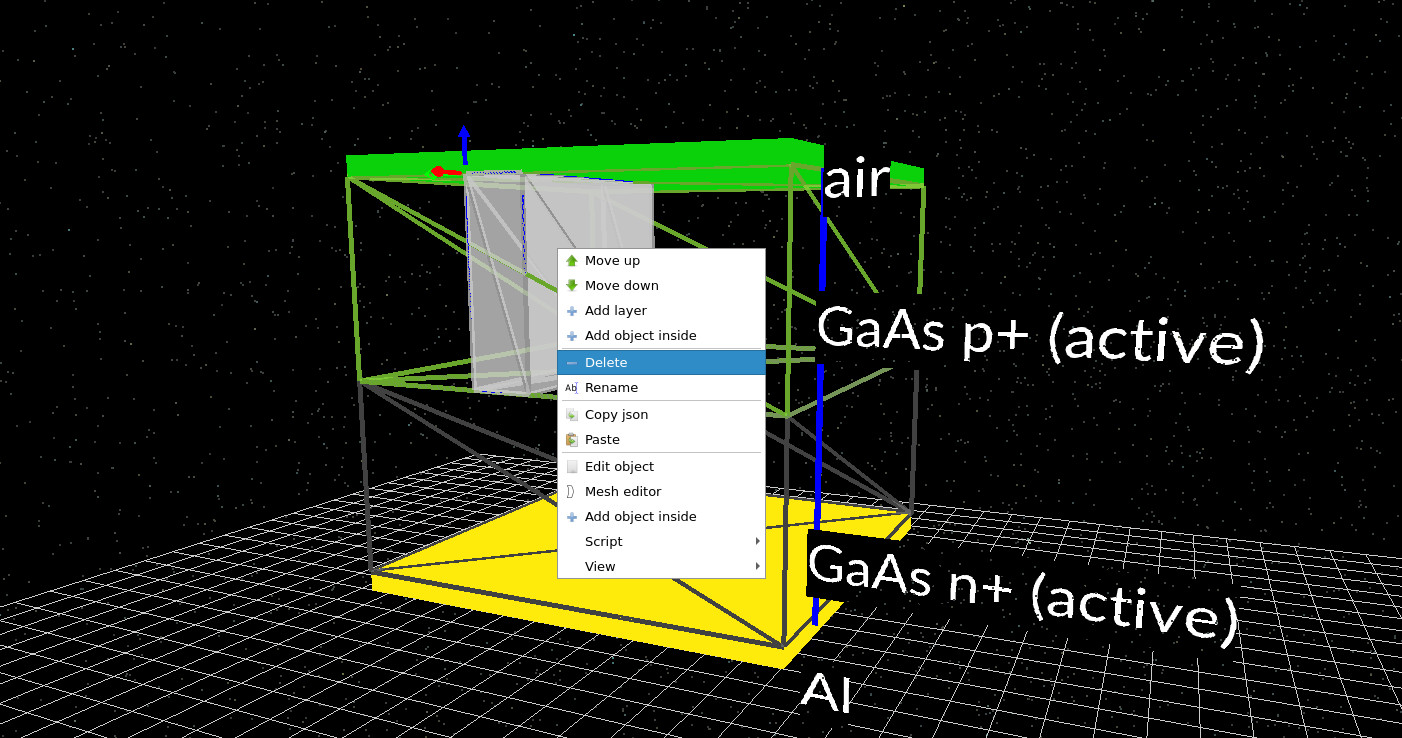
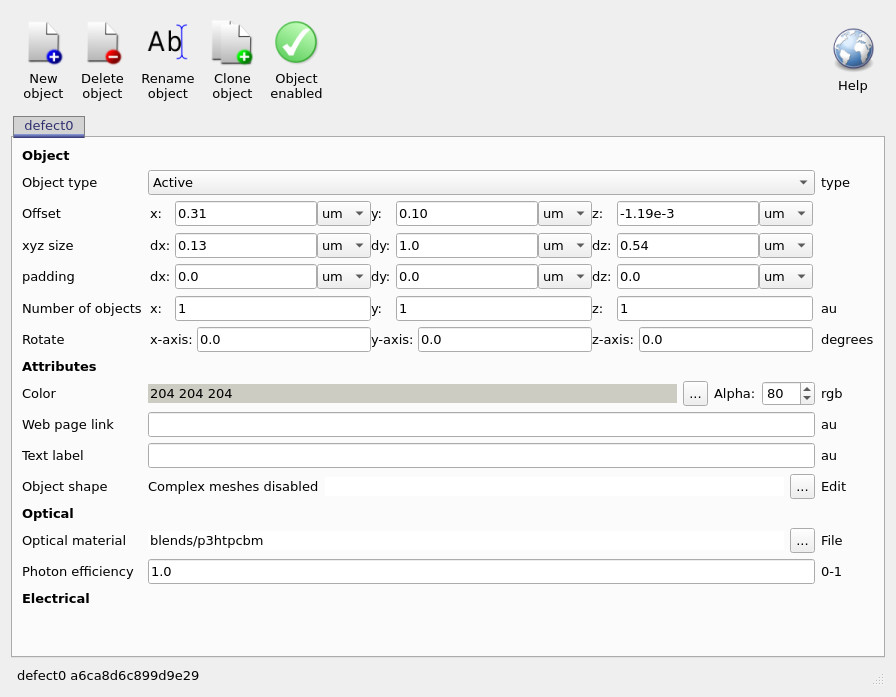
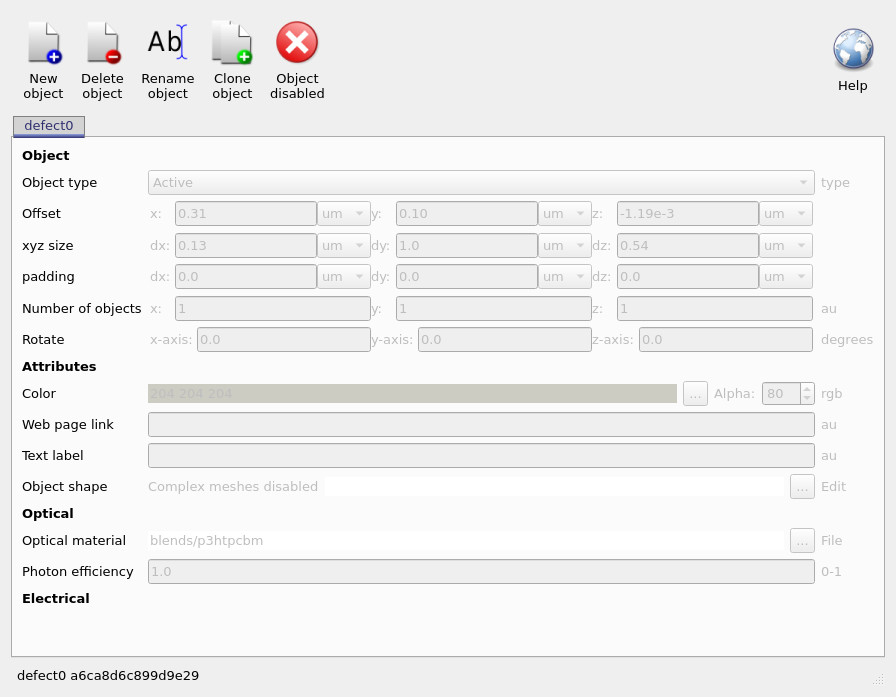
Le défaut est constitué de deux éléments distincts. Dans la vue 3D, faites un clic droit sur l’un des blocs de défaut et sélectionnez « Modifier l’objet » (et non « Supprimer »), comme indiqué dans ??. Cela ouvre l’éditeur d’objet (??), où vous pouvez activer ou désactiver la case à cocher « Objet activé » (en vert). Une fois désactivé, l’objet est marqué d’une croix rouge et ses champs sont grisés (??). Répétez cette opération pour le deuxième bloc de défaut.
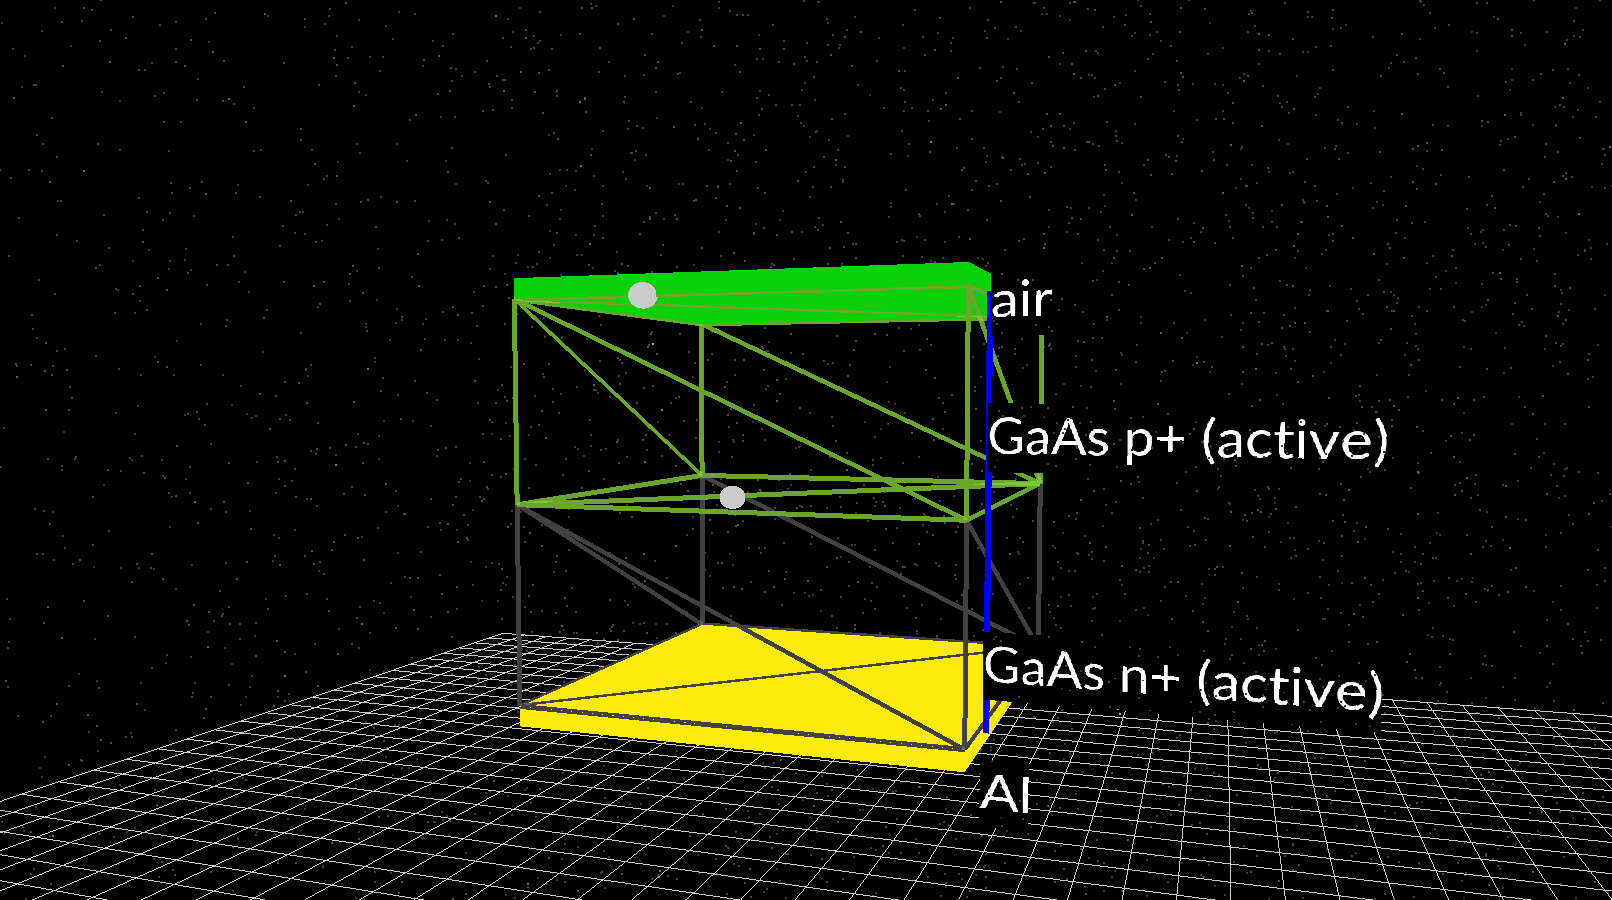
Après avoir désactivé les deux blocs de défauts, la vue principale de la simulation devrait ressembler à ??. Les volumes de défaut sont remplacés par de petites sphères marqueurs, ce qui indique que les objets existent toujours dans le projet, mais ne participent plus à la simulation. Cela rétablit l’uniformité latérale tout en préservant la géométrie d’origine, ce qui nous permet de modifier la dimensionnalité à l’étape suivante sans introduire de nouvelles caractéristiques physiques.
3. Comparaison des simulations 3D, 2D et 1D : dimensionnalité, temps d’exécution et résultats.
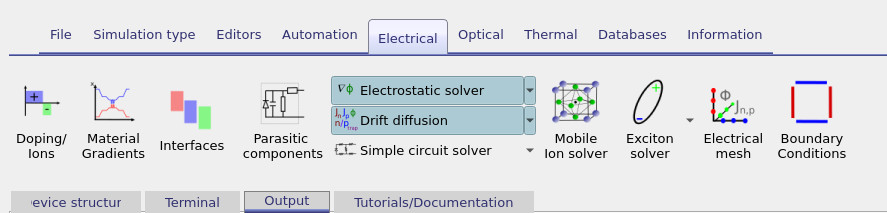
Une fois le défaut désactivé, le dispositif présente désormais une uniformité latérale dans les directions x et z. Cela nous permet d’étudier l’effet de la dimensionnalité à l’état pur, sans introduire de nouvelles caractéristiques physiques. Dans cette section, vous exécuterez la même diode GaAs en tant que problème de dérive-diffusion 3D, 2D et 1D, vous comparerez la durée de chaque simulation et vous vérifierez que les résultats électriques restent inchangés. Commencez par ouvrir l’onglet « Électrique » et cliquez sur « Maillage électrique » (voir ??). Assurez-vous d’abord que x, y et z sont tous activés, afin que la simulation soit entièrement tridimensionnelle (??). Une fois le maillage dans cet état, exécutez la simulation et observez la sortie dans la fenêtre de résultats au fur et à mesure de son exécution.
Pendant l’exécution, concentrez-vous sur les informations de synchronisation affichées dans la fenêtre. La colonne de droite indique le nombre de millisecondes nécessaires pour chaque étape de la simulation (??). Sur un ordinateur portable standard, le cas 3D devrait prendre entre quelques dizaines et quelques centaines de millisecondes par étape, ce qui correspond à une durée d’exécution totale d’environ 30 secondes. Lorsque la simulation est terminée, notez la valeur de courant finale affichée à la fin de l’exécution (par exemple, la ligne correspondant à top = 1,00 V).
Ensuite, revenez à l’éditeur de maillage électrique et désactivez la direction z. Le maillage devrait maintenant représenter une simulation 2D (y–x) (??). Relancez la simulation et comparez les résultats affichés (??). Vous devriez constater une réduction importante du temps d’exécution, les temps par étape passant à quelques millisecondes seulement. Il est important de noter que la valeur finale du courant indiquée à la fin de l’exécution doit être numériquement identique à celle du cas 3D.
Enfin, désactivez également la direction x, de sorte que seule la direction de transport y soit active. Cela réduit le problème à une simulation de dérive-diffusion purement unidimensionnelle (??). Exécutez le solveur une dernière fois et examinez la sortie finale (??). Dans ce cas, le temps de calcul par étape est pratiquement nul, mais le courant final au point supérieur, où la tension est de 1,00 V, est le même que dans les simulations 2D et 3D.
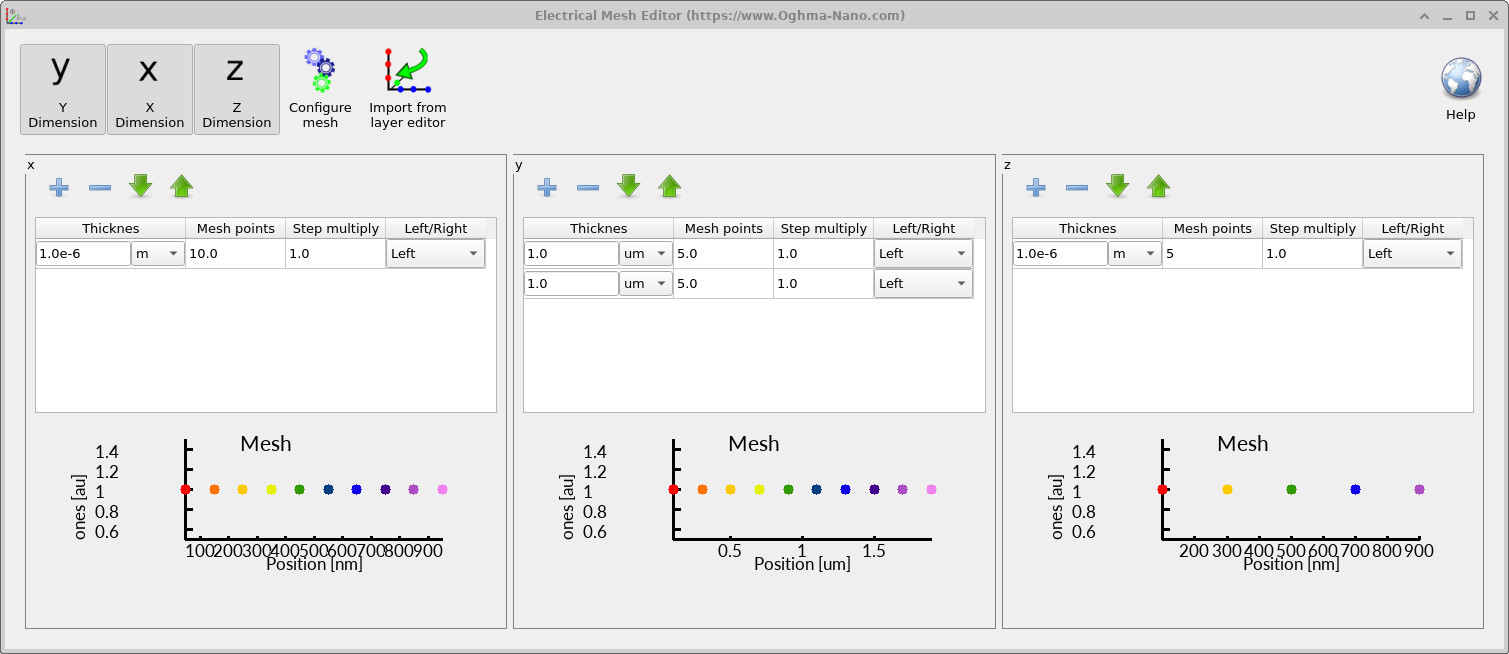
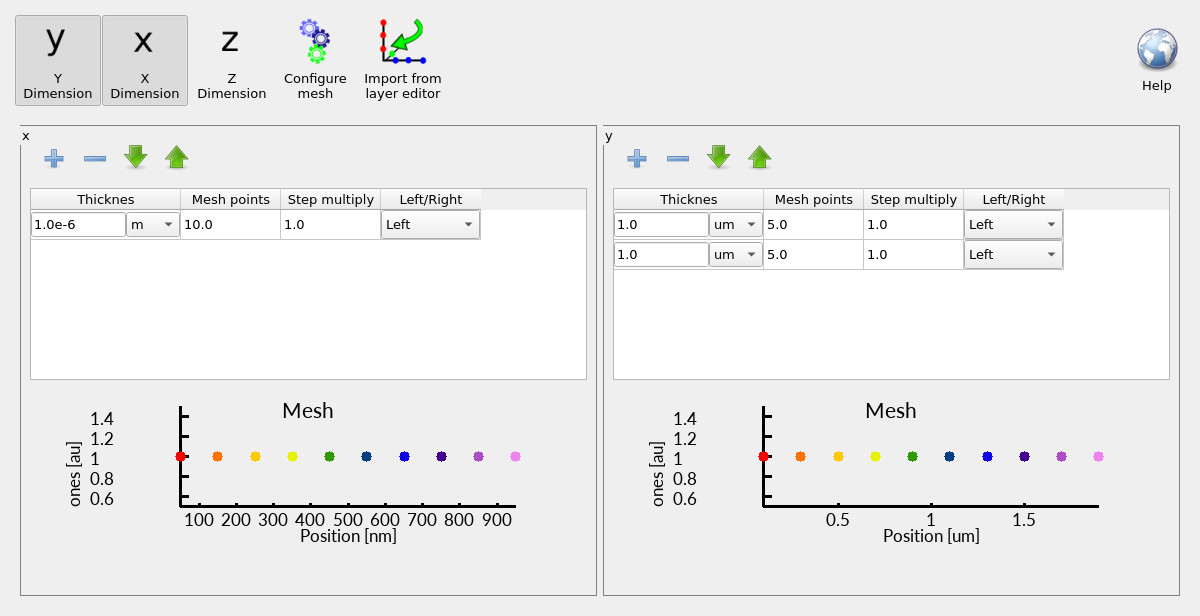

Cette comparaison illustre un principe fondamental de la modélisation des dispositifs. Lorsque la dimensionnalité est réduite, la simulation devient beaucoup plus rapide, car le nombre d’inconnues diminue rapidement (souvent à peu près proportionnellement au cube de la densité du maillage). Cependant, comme le dispositif est désormais uniforme latéralement, la réduction de la dimensionnalité ne modifie pas le résultat physique. Vous résolvez les mêmes équations pour la même structure, mais en utilisant une représentation des coordonnées plus efficace. L’élément essentiel à retenir est qu’une dimensionnalité plus élevée ne produit pas automatiquement des résultats physiques différents ou meilleurs. Elle n’apporte de la valeur que lorsque le dispositif lui-même présente une véritable variation latérale. Une fois cette variation éliminée, les simulations 3D, 2D et 1D convergent vers la même solution électrique, ne différant que par leur coût de calcul.
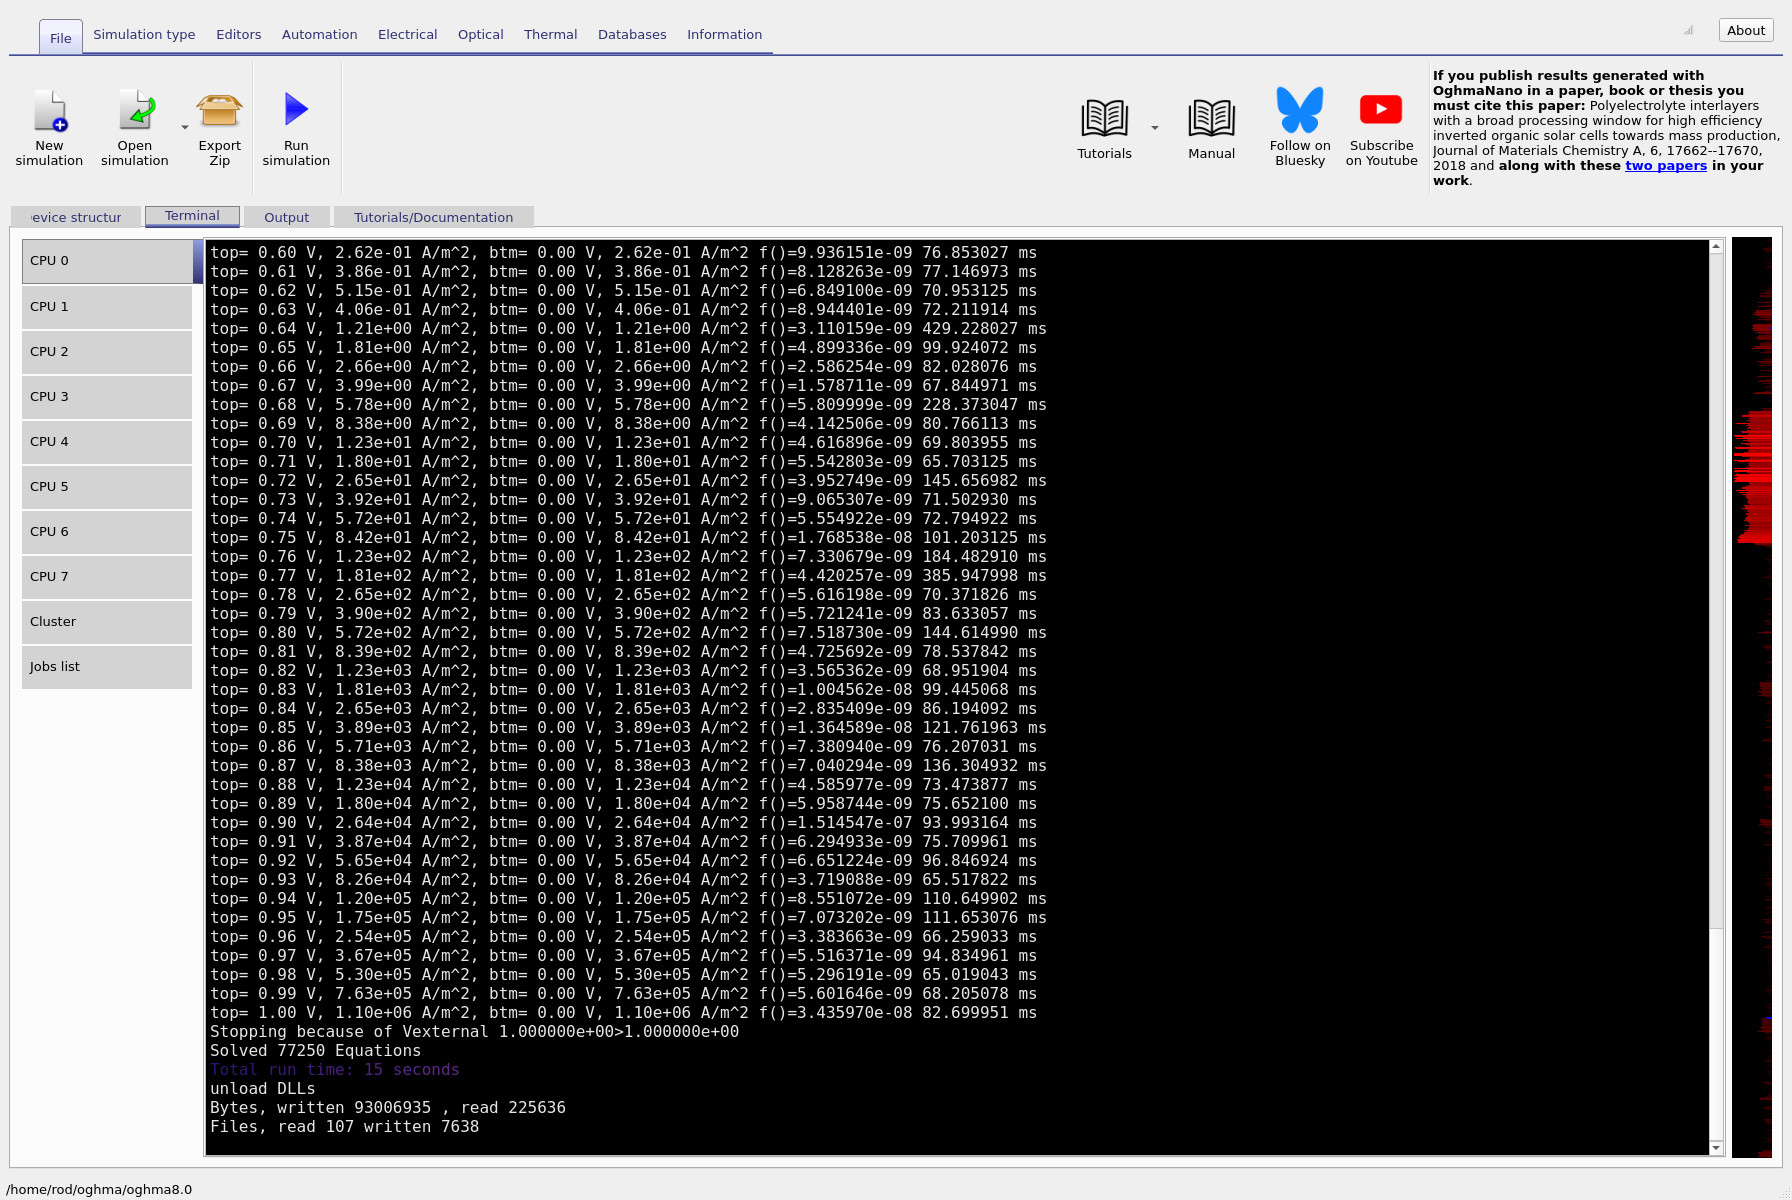
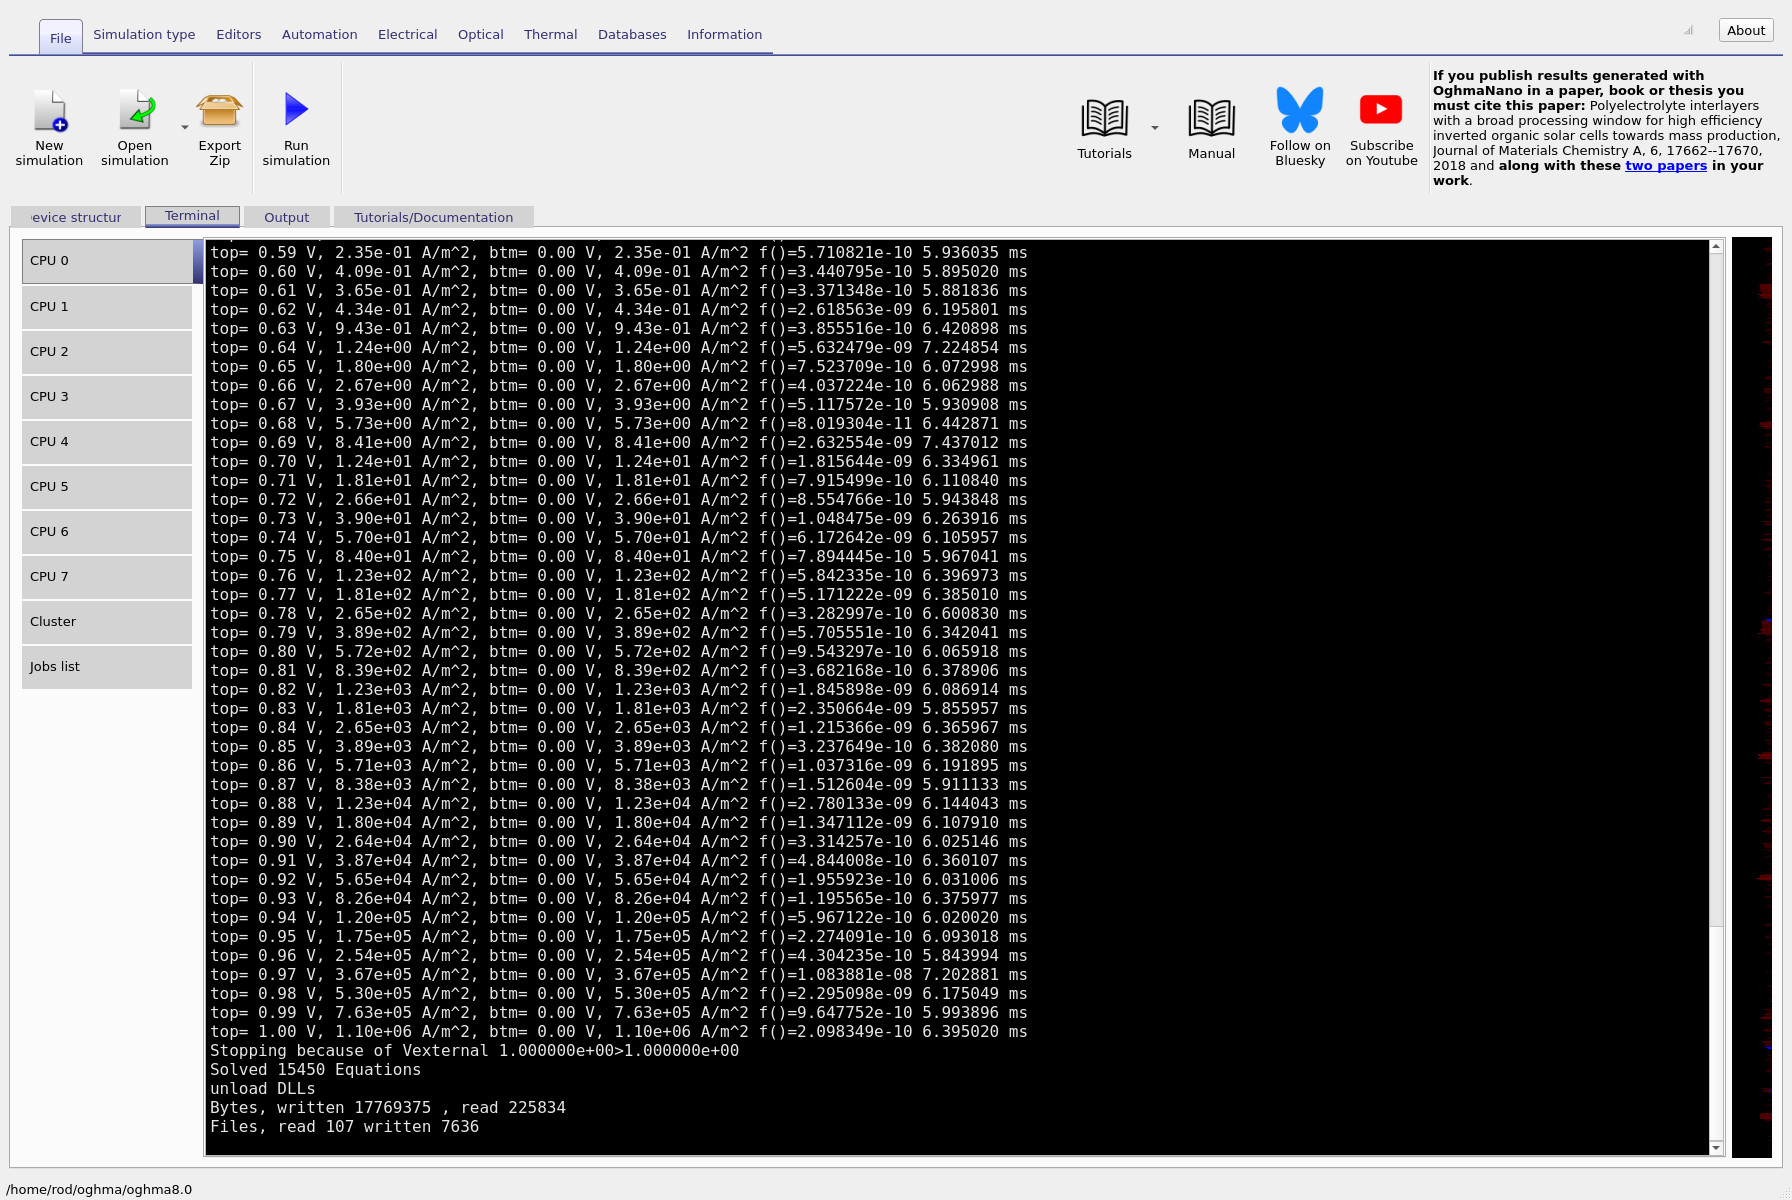
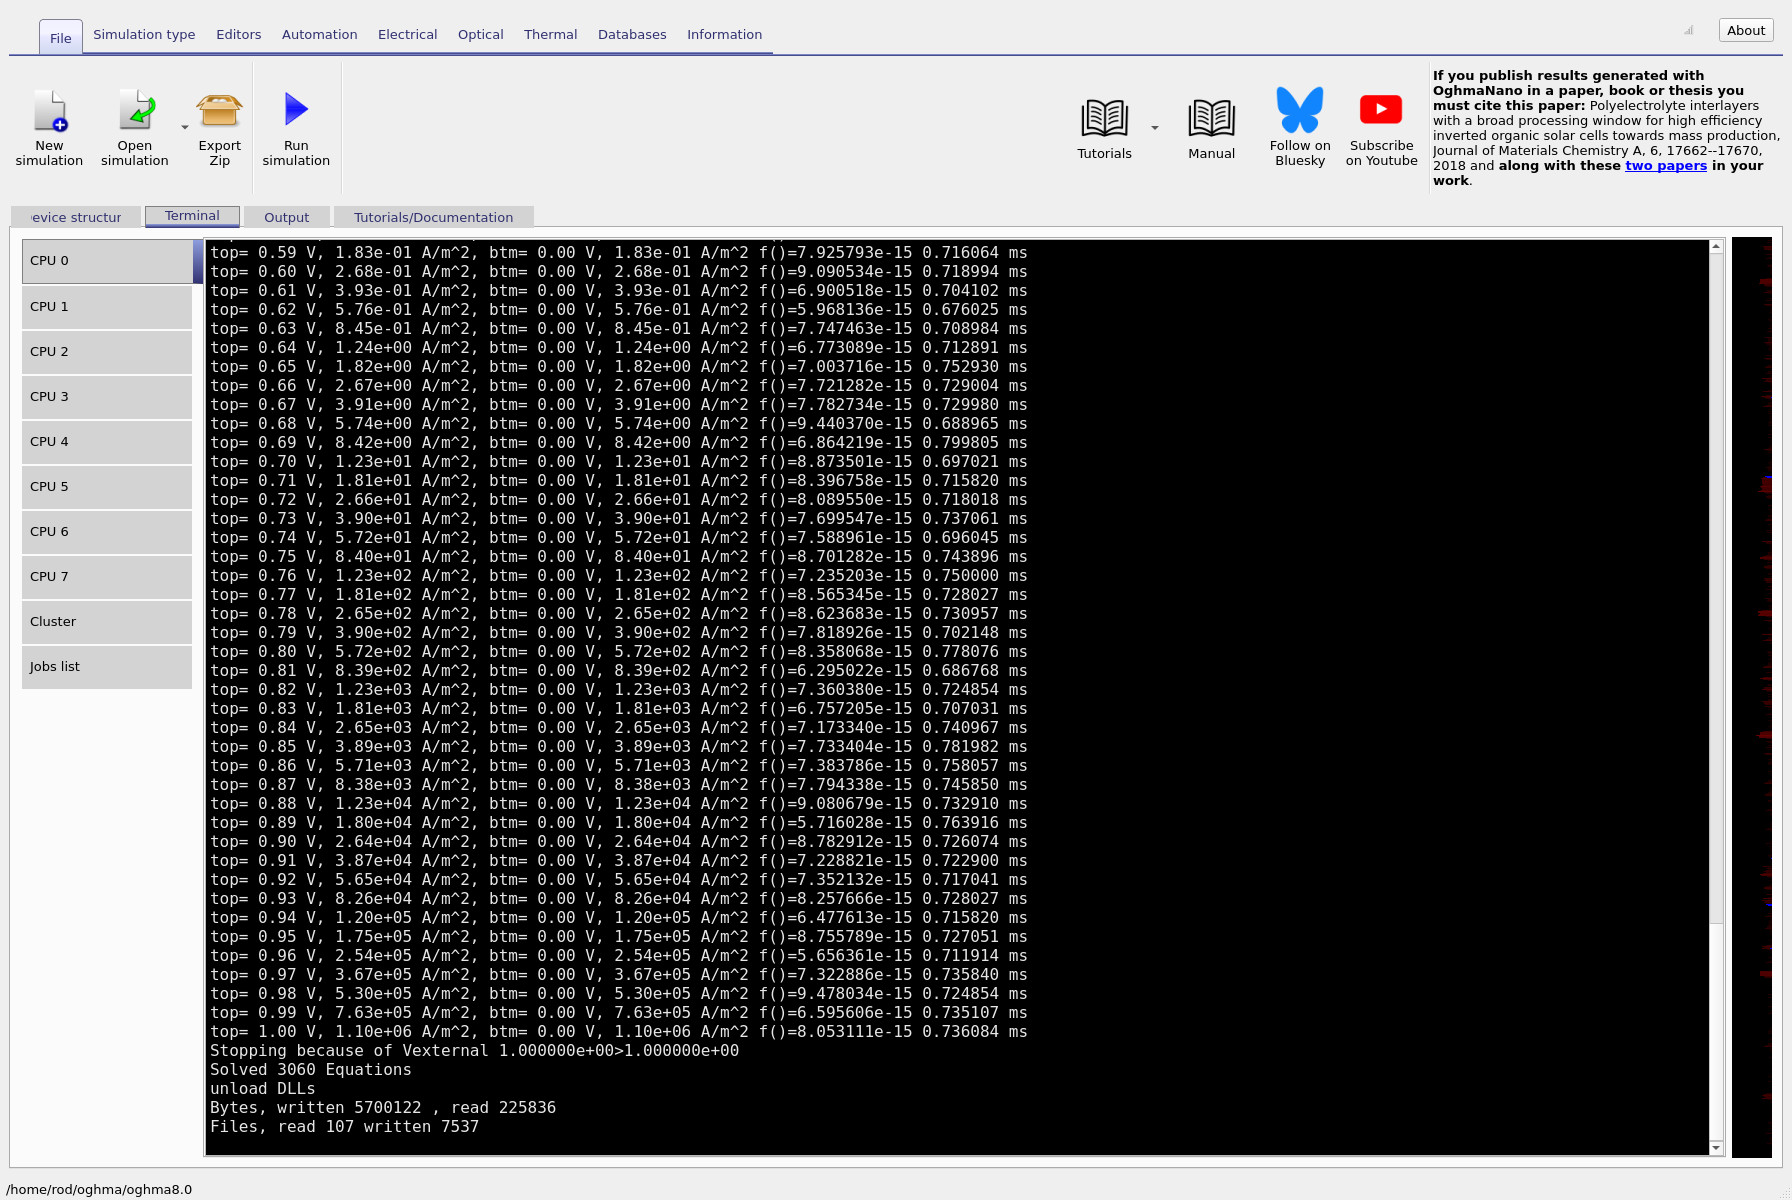
Étape 5 : Remarquez que les résultats numériques sont identiques.
Examinez attentivement les résultats. Sélectionnez une seule ligne de tension (par exemple, la valeur en haut, soit 1,00 V) et comparez les courants calculés pour les simulations 3D, 2D et 1D. Vous devriez constater que les valeurs sont identiques (en tenant compte de la précision numérique). C’est là la leçon essentielle : une fois que nous supprimons l’asymétrie, le dispositif se comporte essentiellement comme un système 1D. Par conséquent, les simulations 2D et 3D n’apportent pas de nouvelles données physiques, elles ne permettent que de gagner du temps de calcul.
C’est tout pour la partie B. Dans la partie C, nous examinerons les problèmes de stabilité numérique qui peuvent survenir dans les simulations 2D et 3D, et nous commencerons à transformer cette diode en un problème similaire à celui d’une cellule solaire en introduisant de la lumière et en observant comment l’éclairage modifie le comportement de l’appareil.
👉 Prochaine étape : Continuez à Partie Cou revenir à aperçu des dispositifs en silicium et des semi-conducteurs.