

Ce este FDTD?Ce este FDTD?
1. Introducere1. Introducere


Metoda diferențelor finite în domeniul timpului (FDTD) rezolvă direct ecuațiile lui Maxwell – care descriu lumina – în domeniul timpului, pe o grilă spațială discretă. Spre deosebire de urmărirea razelor, soluționarea modurilor sau abordările cu matrice de transfer, FDTD nu face presupuneri simplificatoare cu privire la propagare sau la structura modală. În schimb, câmpurile electrice și magnetice sunt calculate explicit în timp, prin discretizarea ecuațiilor de rotație – legea lui Ampère și legea lui Faraday – astfel încât undele electromagnetice să se propage, să se împrăștie, să interfereze și să se difracte în mod natural în întregul domeniu de simulare. Această generalitate face ca FDTD să fie o metodă foarte precisă și versatilă, dar și una care necesită resurse computaționale considerabile în ceea ce privește memoria și timpul de execuție.Metoda diferențelor finite în domeniul timpului (FDTD) rezolvă direct ecuațiile lui Maxwell – care descriu lumina – în domeniul timpului, pe o grilă spațială discretă. Spre deosebire de urmărirea razelor, soluționarea modurilor sau abordările cu matrice de transfer, FDTD nu face presupuneri simplificatoare cu privire la propagare sau la structura modală. În schimb, câmpurile electrice și magnetice sunt calculate explicit în timp, prin discretizarea ecuațiilor de rotație – legea lui Ampère și legea lui Faraday – astfel încât undele electromagnetice să se propage, să se împrăștie, să interfereze și să se difracte în mod natural în întregul domeniu de simulare. Această generalitate face ca FDTD să fie o metodă foarte precisă și versatilă, dar și una care necesită resurse computaționale considerabile în ceea ce privește memoria și timpul de execuție.
\[ \nabla \times \boldsymbol{H} = \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t}, \qquad \nabla \times \boldsymbol{E} = - \mu \frac{\partial \boldsymbol{H}}{\partial t}. \] \[ \nabla \times \boldsymbol{H} = \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t}, \qquad \nabla \times \boldsymbol{E} = - \mu \frac{\partial \boldsymbol{H}}{\partial t}. \]
Deoarece metoda FDTD nu face practic nicio presupunere cu privire la direcția de propagare, structura dispozitivului sau comportamentul câmpului, o singură simulare poate cuprinde răspunsul pe o bandă largă de frecvențe, difracția și interferența, efectele câmpului apropiat, geometria sub-lungime de undă și fenomenele electromagnetice tranzitorii, toate într-un singur cadru. Această generalitate este ceea ce face ca metoda FDTD să fie atât de puternică, dar vine și cu un dezavantaj: grila spațială trebuie să rezolve cea mai mică scară de lungime fizică, pasul de timp este strict limitat de stabilitatea numerică, iar simulările tridimensionale devin rapid solicitante din punct de vedere al memoriei și al timpului de execuție, chiar și pentru geometriile care par relativ mici.Deoarece metoda FDTD nu face practic nicio presupunere cu privire la direcția de propagare, structura dispozitivului sau comportamentul câmpului, o singură simulare poate cuprinde răspunsul pe o bandă largă de frecvențe, difracția și interferența, efectele câmpului apropiat, geometria sub-lungime de undă și fenomenele electromagnetice tranzitorii, toate într-un singur cadru. Această generalitate este ceea ce face ca metoda FDTD să fie atât de puternică, dar vine și cu un dezavantaj: grila spațială trebuie să rezolve cea mai mică scară de lungime fizică, pasul de timp este strict limitat de stabilitatea numerică, iar simulările tridimensionale devin rapid solicitante din punct de vedere al memoriei și al timpului de execuție, chiar și pentru geometriile care par relativ mici.
2. De ce nu ar trebui să utilizați metoda FDTD...2. De ce nu ar trebui să utilizați metoda FDTD...
În majoritatea problemelor optice practice, metoda FDTD nu ar trebui să fie prima abordare pe care o utilizați. Este o metodă care necesită resurse computaționale considerabile, iar pentru multe sisteme există abordări mult mai eficiente. Proiectarea sistemelor de lentile, cum ar fi camerele foto sau telescoapele, modelarea sistemelor de imagistică la scară largă sau urmărirea traiectoriei luminii prin ansambluri optice macroscopice se realizează mult mai bine utilizând metoda urmăririi razelor. În mod similar, structurile plane multistratificate, cum ar fi celulele solare cu film subțire, stivele OLED și acoperirile optice, pot fi analizate mult mai eficient utilizând metodele matricei de transfer. În aceste cazuri, metoda FDTD adaugă costuri computaționale semnificative, fără a oferi informații fizice suplimentare.În majoritatea problemelor optice practice, metoda FDTD nu ar trebui să fie prima abordare pe care o utilizați. Este o metodă care necesită resurse computaționale considerabile, iar pentru multe sisteme există abordări mult mai eficiente. Proiectarea sistemelor de lentile, cum ar fi camerele foto sau telescoapele, modelarea sistemelor de imagistică la scară largă sau urmărirea traiectoriei luminii prin ansambluri optice macroscopice se realizează mult mai bine utilizând metoda urmăririi razelor. În mod similar, structurile plane multistratificate, cum ar fi celulele solare cu film subțire, stivele OLED și acoperirile optice, pot fi analizate mult mai eficient utilizând metodele matricei de transfer. În aceste cazuri, metoda FDTD adaugă costuri computaționale semnificative, fără a oferi informații fizice suplimentare.
Majoritatea metodelor de simulare electromagnetică își au originea, în cele din urmă, în ecuațiile lui Maxwell. Tehnici precum metodele de rezolvare a modurilor și metodele matricei de transfer sunt dezvoltate prin introducerea unor ipoteze simplificatoare referitoare la geometrie, dimensionalitate sau structura câmpului, cu scopul de a accelera procesul de calcul. Aceste aproximări sunt extrem de eficiente, dar numai atunci când ipotezele pe care se bazează sunt valabile.Majoritatea metodelor de simulare electromagnetică își au originea, în cele din urmă, în ecuațiile lui Maxwell. Tehnici precum metodele de rezolvare a modurilor și metodele matricei de transfer sunt dezvoltate prin introducerea unor ipoteze simplificatoare referitoare la geometrie, dimensionalitate sau structura câmpului, cu scopul de a accelera procesul de calcul. Aceste aproximări sunt extrem de eficiente, dar numai atunci când ipotezele pe care se bazează sunt valabile.
Metoda FDTD se află la polul opus al acestui spectru. Este extrem de eficientă, în special pentru sistemele tridimensionale complexe, geometriile neregulate și problemele în care câmpul nu poate fi descompus în moduri sau straturi simple – cum ar fi cristalele fotonice, structurile sub-lungime de undă, mediile cu împrăștiere puternică și cuplarea în câmp apropiat. Prețul acestei flexibilități este costul computațional, atât în ceea ce privește memoria, cât și timpul de execuție.Metoda FDTD se află la polul opus al acestui spectru. Este extrem de eficientă, în special pentru sistemele tridimensionale complexe, geometriile neregulate și problemele în care câmpul nu poate fi descompus în moduri sau straturi simple – cum ar fi cristalele fotonice, structurile sub-lungime de undă, mediile cu împrăștiere puternică și cuplarea în câmp apropiat. Prețul acestei flexibilități este costul computațional, atât în ceea ce privește memoria, cât și timpul de execuție.
Elementul cheie este alegerea instrumentului potrivit. Folosiți modele simplificate atunci când legile fizicii permit acest lucru și folosiți metoda FDTD atunci când aceste ipoteze nu mai sunt valabile. Avantajul său principal este flexibilitatea și acuratețea fizică; dezavantajul este costul computațional.Elementul cheie este alegerea instrumentului potrivit. Folosiți modele simplificate atunci când legile fizicii permit acest lucru și folosiți metoda FDTD atunci când aceste ipoteze nu mai sunt valabile. Avantajul său principal este flexibilitatea și acuratețea fizică; dezavantajul este costul computațional.
3. Ecuațiile lui Maxwell la baza metodei FDTD.3. Ecuațiile lui Maxwell la baza metodei FDTD.
În esență, metoda FDTD este foarte simplă. Se pornește de la ecuațiile lui Maxwell, se descompun în componentele lor pentru fiecare direcție spațială și apoi se rezolvă aceste ecuații direct pe o grilă. Nu există nimic magic – metoda este conceptual simplă și, în multe privințe, mai ușor de aplicat decât abordările numerice mai complexe, cum ar fi rezolvitoarele de tip drift-difuzie. Pentru a începe, vom dezvolta legea lui Ampère. Într-un mediu liniar cu conductivitate \(\sigma\), permitivitate \(\epsilon\) și permeabilitate \(\mu\), aceasta poate fi scrisă astfel:În esență, metoda FDTD este foarte simplă. Se pornește de la ecuațiile lui Maxwell, se descompun în componentele lor pentru fiecare direcție spațială și apoi se rezolvă aceste ecuații direct pe o grilă. Nu există nimic magic – metoda este conceptual simplă și, în multe privințe, mai ușor de aplicat decât abordările numerice mai complexe, cum ar fi rezolvitoarele de tip drift-difuzie. Pentru a începe, vom dezvolta legea lui Ampère. Într-un mediu liniar cu conductivitate \(\sigma\), permitivitate \(\epsilon\) și permeabilitate \(\mu\), aceasta poate fi scrisă astfel:
\[ \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t} = \nabla \times \boldsymbol{H} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ H_x & H_y & H_z \end{vmatrix} \] \[ \sigma \boldsymbol{E} + \epsilon \frac{\partial \boldsymbol{E}}{\partial t} = \nabla \times \boldsymbol{H} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ H_x & H_y & H_z \end{vmatrix} \]
care poate fi extinsă astfel:care poate fi extinsă astfel:
\[ \sigma E_x + \epsilon \frac{\partial E_x}{\partial t} = \frac{\partial H_z}{\partial y} - \frac{\partial H_y}{\partial z} \] \[ \sigma E_x + \epsilon \frac{\partial E_x}{\partial t} = \frac{\partial H_z}{\partial y} - \frac{\partial H_y}{\partial z} \]
\[ \sigma E_y + \epsilon \frac{\partial E_y}{\partial t} = -\frac{\partial H_z}{\partial x} + \frac{\partial H_x}{\partial z} \] \[ \sigma E_y + \epsilon \frac{\partial E_y}{\partial t} = -\frac{\partial H_z}{\partial x} + \frac{\partial H_x}{\partial z} \]
\[ \sigma E_z + \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} - \frac{\partial H_x}{\partial y} \] \[ \sigma E_z + \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} - \frac{\partial H_x}{\partial y} \]
Legea lui Faraday este formulată astfel:Legea lui Faraday este formulată astfel:
\[ -\sigma_m \boldsymbol{H} - \mu \frac{\partial \boldsymbol{H}}{\partial t} = \nabla \times \boldsymbol{E} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ E_x & E_y & E_z \end{vmatrix} \] \[ -\sigma_m \boldsymbol{H} - \mu \frac{\partial \boldsymbol{H}}{\partial t} = \nabla \times \boldsymbol{E} = \begin{vmatrix} \hat{\boldsymbol{x}} & \hat{\boldsymbol{y}} & \hat{\boldsymbol{z}} \\ \frac{\partial}{\partial x} & \frac{\partial}{\partial y} & \frac{\partial}{\partial z} \\ E_x & E_y & E_z \end{vmatrix} \]
care poate fi extinsă pentru a obține:care poate fi extinsă pentru a obține:
\[ -\sigma_m H_x - \mu \frac{\partial H_x}{\partial t} = \frac{\partial E_z}{\partial y} - \frac{\partial E_y}{\partial z} \] \[ -\sigma_m H_x - \mu \frac{\partial H_x}{\partial t} = \frac{\partial E_z}{\partial y} - \frac{\partial E_y}{\partial z} \]
\[ -\sigma_m H_y - \mu \frac{\partial H_y}{\partial t} = -\frac{\partial E_z}{\partial x} + \frac{\partial E_x}{\partial z} \] \[ -\sigma_m H_y - \mu \frac{\partial H_y}{\partial t} = -\frac{\partial E_z}{\partial x} + \frac{\partial E_x}{\partial z} \]
\[ -\sigma_m H_z - \mu \frac{\partial H_z}{\partial t} = \frac{\partial E_y}{\partial x} - \frac{\partial E_x}{\partial y} \] \[ -\sigma_m H_z - \mu \frac{\partial H_z}{\partial t} = \frac{\partial E_y}{\partial x} - \frac{\partial E_x}{\partial y} \]
Ecuațiile evidențiate în albastru și roșu reprezintă definiția metodei FDTD și constituie elementul central al acesteia. Nu există nimic mai complicat decât atât. Tot restul reprezintă implementarea: înlocuirea derivatelor cu diferențe finite, alegerea condițiilor la limită, definirea surselor de lumină (excitații), extragerea rezultatelor cu ajutorul detectoarelor și scrierea unui cod eficient (adesea paralel) pentru a urmări evoluția câmpurilor în timp. Aceste componente suplimentare fac ca un solver FDTD practic să fie mai complex, dar nu modifică simplitatea fundamentală a metodei de bază.Ecuațiile evidențiate în albastru și roșu reprezintă definiția metodei FDTD și constituie elementul central al acesteia. Nu există nimic mai complicat decât atât. Tot restul reprezintă implementarea: înlocuirea derivatelor cu diferențe finite, alegerea condițiilor la limită, definirea surselor de lumină (excitații), extragerea rezultatelor cu ajutorul detectoarelor și scrierea unui cod eficient (adesea paralel) pentru a urmări evoluția câmpurilor în timp. Aceste componente suplimentare fac ca un solver FDTD practic să fie mai complex, dar nu modifică simplitatea fundamentală a metodei de bază.
4. Un exemplu simplu de simulare 1D FDTD, folosind o jucărie.4. Un exemplu simplu de simulare 1D FDTD, folosind o jucărie.
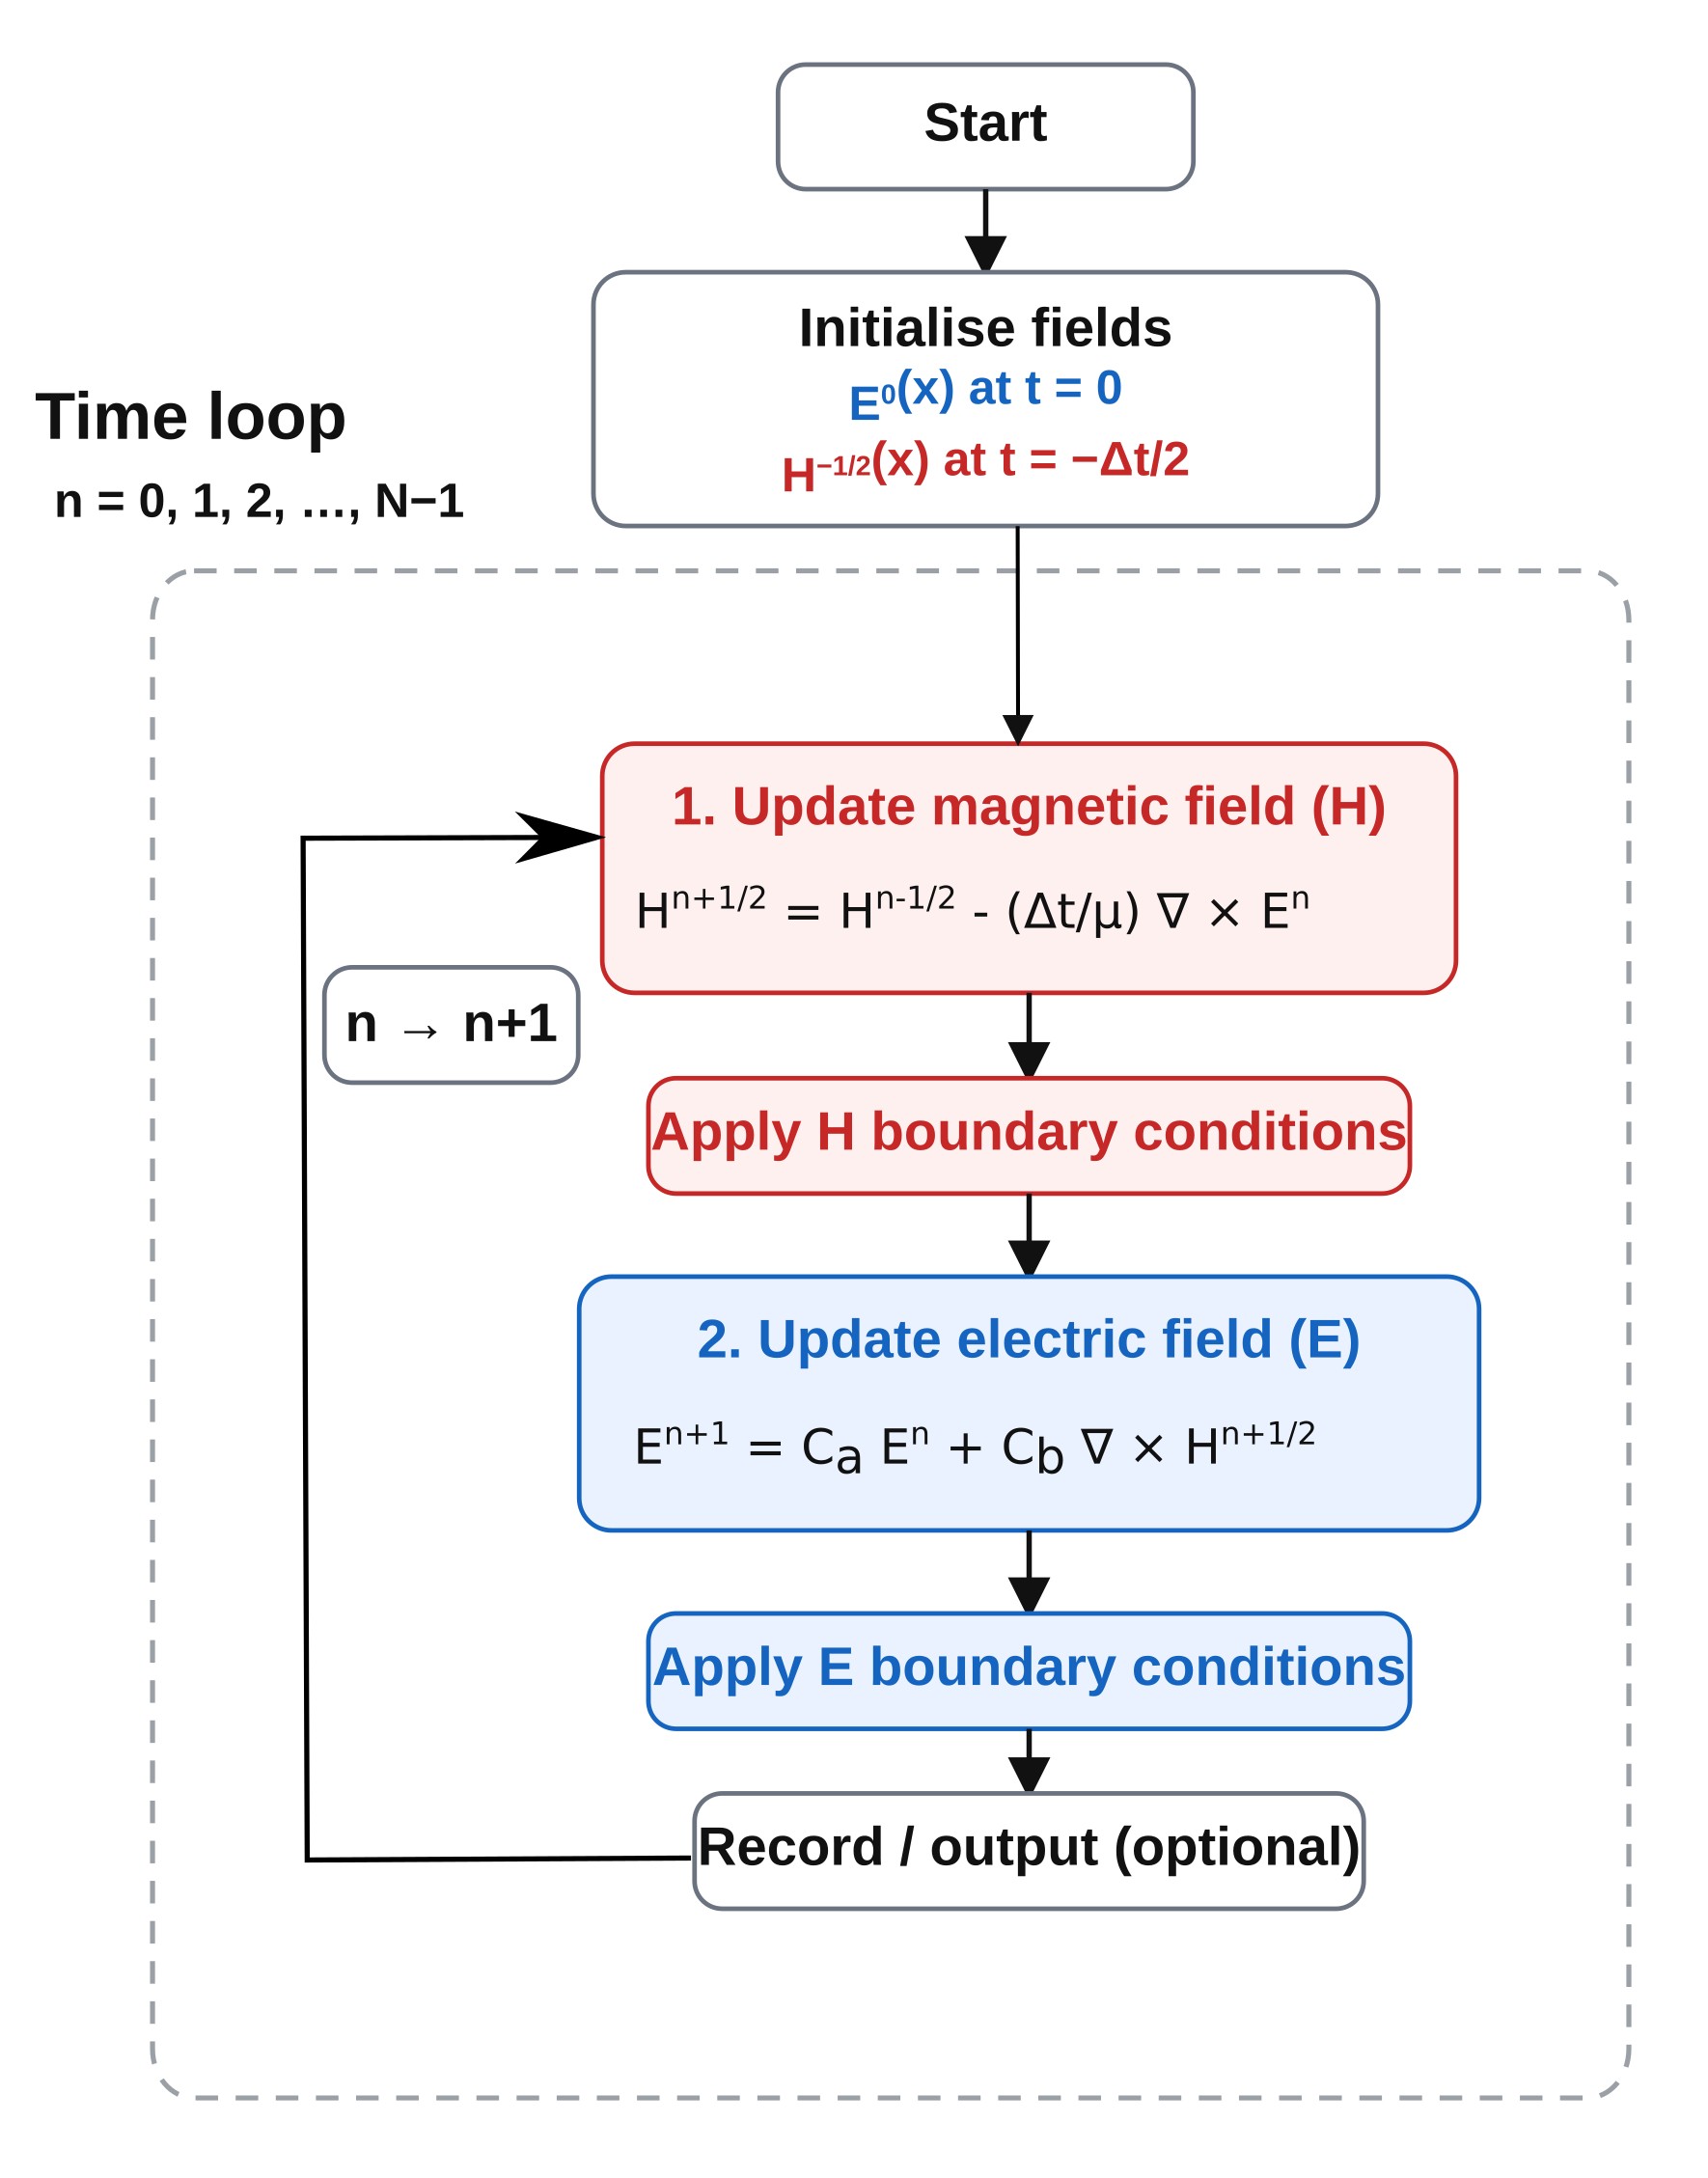
Pentru a demonstra cât de simplă este metoda FDTD – atât din punct de vedere conceptual, cât și în ceea ce privește implementarea – vom reduce acum ecuațiile complete la un model simplificat, unidimensional, care poate fi implementat în doar câteva zeci de linii de cod MATLAB sau Python. Scopul aici nu este să modificăm principiile fizice, ci să eliminăm complexitatea inutilă, astfel încât structura metodei să fie complet transparentă.Pentru a demonstra cât de simplă este metoda FDTD – atât din punct de vedere conceptual, cât și în ceea ce privește implementarea – vom reduce acum ecuațiile complete la un model simplificat, unidimensional, care poate fi implementat în doar câteva zeci de linii de cod MATLAB sau Python. Scopul aici nu este să modificăm principiile fizice, ci să eliminăm complexitatea inutilă, astfel încât structura metodei să fie complet transparentă.
Pentru a face acest lucru, luăm în considerare variația doar de-a lungul direcției \(x\) și stabilim în mod explicit că celelalte derivate spațiale sunt egale cu zero: \[ \frac{\partial}{\partial y} = 0, \qquad \frac{\partial}{\partial z} = 0. \]. Astfel, obținem un sistem electromagnetic transversal, cu câmp electric \(E_z(x,t)\) și câmp magnetic \(H_y(x,t)\).Pentru a face acest lucru, luăm în considerare variația doar de-a lungul direcției \(x\) și stabilim în mod explicit că celelalte derivate spațiale sunt egale cu zero: \[ \frac{\partial}{\partial y} = 0, \qquad \frac{\partial}{\partial z} = 0. \]. Astfel, obținem un sistem electromagnetic transversal, cu câmp electric \(E_z(x,t)\) și câmp magnetic \(H_y(x,t)\).
În baza acestor ipoteze, ecuațiile lui Maxwell se reduc la:În baza acestor ipoteze, ecuațiile lui Maxwell se reduc la:
\[ \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} \] \[ \epsilon \frac{\partial E_z}{\partial t} = \frac{\partial H_y}{\partial x} \]
\[ \mu \frac{\partial H_y}{\partial t} = \frac{\partial E_z}{\partial x}. \] \[ \mu \frac{\partial H_y}{\partial t} = \frac{\partial E_z}{\partial x}. \]
Acestea sunt ecuațiile continue fundamentale pentru cazul unidimensional. Cu toate acestea, în această formă, ele nu pot fi rezolvate direct pe un computer. Pentru a face acest lucru, înlocuim derivatele cu diferențe finite pe o grilă discretă. Acesta este principiul de bază al metodei: consultați diferențe finite pentru o prezentare generală.Acestea sunt ecuațiile continue fundamentale pentru cazul unidimensional. Cu toate acestea, în această formă, ele nu pot fi rezolvate direct pe un computer. Pentru a face acest lucru, înlocuim derivatele cu diferențe finite pe o grilă discretă. Acesta este principiul de bază al metodei: consultați diferențe finite pentru o prezentare generală.
Introducând o grilă spațială \(x_i = i\Delta x\) și intervale de timp \(t^n = n\Delta t\) și utilizând aranjamentul standard alternat (de tip „leapfrog”), ecuațiile de actualizare devin:Introducând o grilă spațială \(x_i = i\Delta x\) și intervale de timp \(t^n = n\Delta t\) și utilizând aranjamentul standard alternat (de tip „leapfrog”), ecuațiile de actualizare devin:
\[ E_z^{n+1}(i) = E_z^n(i) + \frac{\Delta t}{\epsilon(i)\,\Delta x} \left[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) - H_y^{n+\frac{1}{2}}\!\left(i-\frac{1}{2}\right) \right] \] \[ E_z^{n+1}(i) = E_z^n(i) + \frac{\Delta t}{\epsilon(i)\,\Delta x} \left[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) - H_y^{n+\frac{1}{2}}\!\left(i-\frac{1}{2}\right) \right] \]
\[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) = H_y^{n-\frac{1}{2}}\!\left(i+\frac{1}{2}\right) + \frac{\Delta t}{\mu\,\Delta x} \left[ E_z^n(i+1) - E_z^n(i) \right]. \] \[ H_y^{n+\frac{1}{2}}\!\left(i+\frac{1}{2}\right) = H_y^{n-\frac{1}{2}}\!\left(i+\frac{1}{2}\right) + \frac{\Delta t}{\mu\,\Delta x} \left[ E_z^n(i+1) - E_z^n(i) \right]. \]
Aceasta este deja metoda FDTD în forma sa cea mai simplă. Câmpul electric este actualizat pe baza diferențelor spațiale din câmpul magnetic, iar câmpul magnetic este actualizat pe baza diferențelor spațiale din câmpul electric, cele două câmpuri alternând în timp.Aceasta este deja metoda FDTD în forma sa cea mai simplă. Câmpul electric este actualizat pe baza diferențelor spațiale din câmpul magnetic, iar câmpul magnetic este actualizat pe baza diferențelor spațiale din câmpul electric, cele două câmpuri alternând în timp.
Pentru un mediu nemagnetic, \(\mu = \mu_0\), permitivitatea este legată de indicele de refracție prin relația:Pentru un mediu nemagnetic, \(\mu = \mu_0\), permitivitatea este legată de indicele de refracție prin relația:
\[ \epsilon(x) = \epsilon_0 n(x)^2. \] \[ \epsilon(x) = \epsilon_0 n(x)^2. \]
Aceasta înseamnă că o variație a indicelui de refracție este introdusă pur și simplu prin modificarea valorii \(\epsilon\) în cadrul rețelei. În exemplul de mai jos, analizăm un mediu care face tranziția de la \(n=1\) la \(n=3\), astfel încât un impuls lansat din partea stângă să se reflecte parțial și să se transmită parțial la interfață.Aceasta înseamnă că o variație a indicelui de refracție este introdusă pur și simplu prin modificarea valorii \(\epsilon\) în cadrul rețelei. În exemplul de mai jos, analizăm un mediu care face tranziția de la \(n=1\) la \(n=3\), astfel încât un impuls lansat din partea stângă să se reflecte parțial și să se transmită parțial la interfață.
În practică, ecuațiile de mai sus sunt pur și simplu incluse într-un ciclu de iterație temporală: câmpul magnetic este actualizat pe baza câmpului electric, sunt aplicate condițiile de frontieră, apoi câmpul electric este actualizat pe baza câmpului magnetic, iar procesul se repetă. Câmpurile sunt decalate în timp, astfel încât să avanseze într-un mod simplu și direct, fiecare actualizare depinzând doar de valorile locale din vecinătate. Acest lucru este ilustrat schematic în ?? și reprezintă, în esență, tot ceea ce face calculatorul la fiecare pas temporal.În practică, ecuațiile de mai sus sunt pur și simplu incluse într-un ciclu de iterație temporală: câmpul magnetic este actualizat pe baza câmpului electric, sunt aplicate condițiile de frontieră, apoi câmpul electric este actualizat pe baza câmpului magnetic, iar procesul se repetă. Câmpurile sunt decalate în timp, astfel încât să avanseze într-un mod simplu și direct, fiecare actualizare depinzând doar de valorile locale din vecinătate. Acest lucru este ilustrat schematic în ?? și reprezintă, în esență, tot ceea ce face calculatorul la fiecare pas temporal.
5. Un exemplu simplu de simulare 1D FDTD, implementat în Matlab/Python.5. Un exemplu simplu de simulare 1D FDTD, implementat în Matlab/Python.
Același algoritm FDTD unidimensional poate fi implementat în doar câteva zeci de linii de cod. Mai jos sunt prezentate implementări echivalente în MATLAB și Python. Ambele programe generează un impuls gaussian și afișează reflexia de la o discontinuitate a indicelui de refracție.Același algoritm FDTD unidimensional poate fi implementat în doar câteva zeci de linii de cod. Mai jos sunt prezentate implementări echivalente în MATLAB și Python. Ambele programe generează un impuls gaussian și afișează reflexia de la o discontinuitate a indicelui de refracție.
MATLABMATLAB
clear;
clc;

% Physical constants
c0   = 299792458;
mu0  = 4*pi*1e-7;
eps0 = 1/(mu0*c0^2);

% Grid
Nx = 400;
dx = 20e-9;
dt = dx/(2*c0);

% Material profile
n = ones(1, Nx);
n(220:end) = 3.0;
eps_r = n.^2;

% Fields
Ez = zeros(1, Nx);
Hy = zeros(1, Nx-1);

% Source
source_pos = 80;
t0 = 40;
spread = 12;

Nt = 600;

figure;

for t = 1:Nt

    % Update H
    for i = 1:Nx-1
        Hy(i) = Hy(i) + (dt/(mu0*dx))*(Ez(i+1) - Ez(i));
    end

    % Update E
    for i = 2:Nx-1
        Ez(i) = Ez(i) + (dt/(eps0*eps_r(i)*dx))*(Hy(i) - Hy(i-1));
    end

    % Source
    Ez(source_pos) = Ez(source_pos) + exp(-((t - t0)/spread)^2);

    % Simple absorbing boundaries
    Ez(1)   = Ez(2);
    Ez(end) = Ez(end-1);

    % Plot every few steps
    if mod(t,5) == 0
        plot(1:Nx, Ez, 'b', 'LineWidth', 1.5);
        hold on;
        plot([220 220], [-1.5 1.5], '--r', 'LineWidth', 1.0);
        hold off;
        xlabel('Grid index');
        ylabel('E_z');
        title(['1D FDTD pulse reflecting from an index step, t = ', num2str(t)]);
        axis([1 Nx -1.5 1.5]);
        grid on;
        drawnow;
    end
end
Python (NumPy / Matplotlib)Python (NumPy / Matplotlib)
import numpy as np
import matplotlib.pyplot as plt

c0 = 299792458.0
mu0 = 4.0e-7 * np.pi
eps0 = 1.0 / (mu0 * c0**2)

Nx = 400
dx = 20e-9
dt = dx / (2 * c0)

n = np.ones(Nx)
n[220:] = 3.0
eps_r = n**2

Ez = np.zeros(Nx)
Hy = np.zeros(Nx - 1)

source_pos = 80
t0 = 40
spread = 12

Nt = 600

plt.ion()
fig, ax = plt.subplots()

for t in range(Nt):

    Hy += (dt / (mu0 * dx)) * (Ez[1:] - Ez[:-1])
    Ez[1:-1] += (dt / (eps0 * eps_r[1:-1] * dx)) * (Hy[1:] - Hy[:-1])

    Ez[source_pos] += np.exp(-((t - t0) / spread) ** 2)

    Ez[0] = Ez[1]
    Ez[-1] = Ez[-2]

    if t % 5 == 0:
        ax.clear()
        ax.plot(Ez)
        ax.axvline(220, linestyle='--')
        ax.set_xlim(0, Nx)
        ax.set_ylim(-1.5, 1.5)
        plt.pause(0.01)

plt.ioff()
plt.show()
6. Lansarea simulării.6. Lansarea simulării.
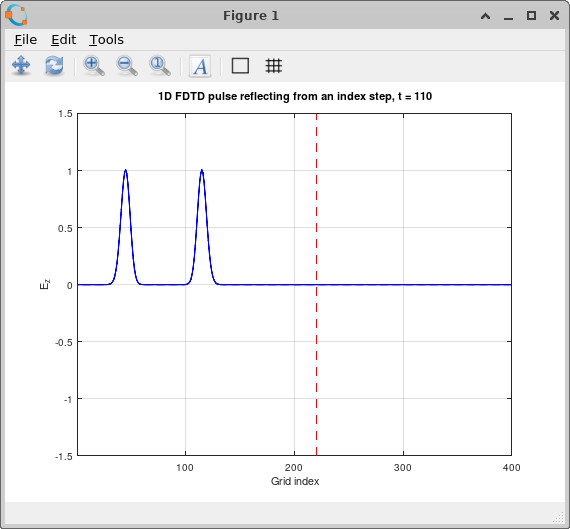
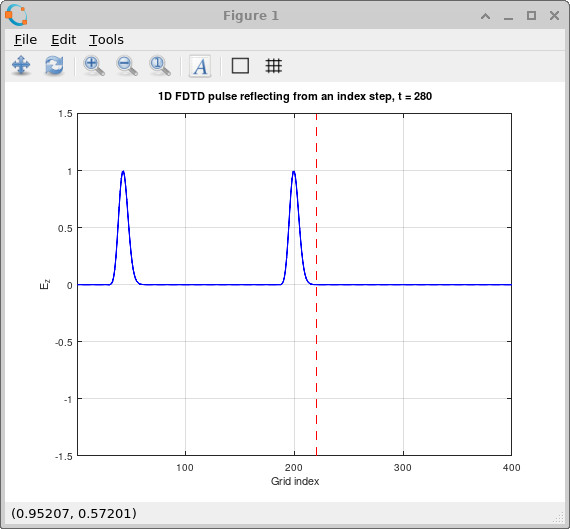
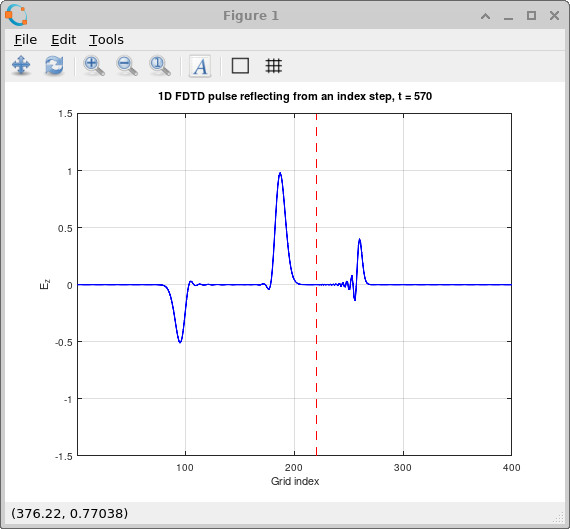
Comportamentul simulării este prezentat în ??–??. Inițial, impulsul gaussian se propagă fără probleme prin regiunea \(n=1\). Când ajunge la treapta de indice, câmpul se divide în două componente: un impuls reflectat care se deplasează înapoi în regiunea cu indice scăzut și un impuls transmis care intră în regiunea cu indice mai mare. Deoarece indicele de refracție crește până la \(n=3\), unda transmisă își reduce viteza și se comprimă în lungime de undă, în timp ce componenta reflectată își păstrează caracteristicile inițiale de propagare. Acesta este exact comportamentul fizic așteptat și demonstrează că, chiar și această implementare minimă, surprinde fizica esențială a propagării, reflexiei și transmiterii undelor.Comportamentul simulării este prezentat în ??–??. Inițial, impulsul gaussian se propagă fără probleme prin regiunea \(n=1\). Când ajunge la treapta de indice, câmpul se divide în două componente: un impuls reflectat care se deplasează înapoi în regiunea cu indice scăzut și un impuls transmis care intră în regiunea cu indice mai mare. Deoarece indicele de refracție crește până la \(n=3\), unda transmisă își reduce viteza și se comprimă în lungime de undă, în timp ce componenta reflectată își păstrează caracteristicile inițiale de propagare. Acesta este exact comportamentul fizic așteptat și demonstrează că, chiar și această implementare minimă, surprinde fizica esențială a propagării, reflexiei și transmiterii undelor.
11. Unde mergem mai departe?11. Unde mergem mai departe?
Exemplele MATLAB și Python de mai sus demonstrează cât de simplă este, în principiu, metoda FDTD, dar acestea sunt doar implementări de bază. În practică, simulările optice realiste necesită rețele mari, timpi de execuție lungi și o gestionare atentă a limitelor și a surselor. Pentru a utiliza metoda FDTD în probleme utile, din lumea reală, este nevoie de un algoritm de rezolvare care să fie foarte optimizat, paralelizat și capabil să ruleze atât pe procesoare (CPU), cât și pe unități de procesare grafică (GPU).Exemplele MATLAB și Python de mai sus demonstrează cât de simplă este, în principiu, metoda FDTD, dar acestea sunt doar implementări de bază. În practică, simulările optice realiste necesită rețele mari, timpi de execuție lungi și o gestionare atentă a limitelor și a surselor. Pentru a utiliza metoda FDTD în probleme utile, din lumea reală, este nevoie de un algoritm de rezolvare care să fie foarte optimizat, paralelizat și capabil să ruleze atât pe procesoare (CPU), cât și pe unități de procesare grafică (GPU).
Exact asta oferă OghmaNano: un solver 3D FDTD complet, scris în C și accelerat cu OpenCL, care permite rularea fără probleme a aceluiași model pe procesoare multi-core sau pe plăci grafice. În loc să construiți propriul solver de la zero, puteți utiliza ideile prezentate aici și le puteți aplica imediat la structuri fotonice, dispozitive și probleme de optică ondulatorie realiste.Exact asta oferă OghmaNano: un solver 3D FDTD complet, scris în C și accelerat cu OpenCL, care permite rularea fără probleme a aceluiași model pe procesoare multi-core sau pe plăci grafice. În loc să construiți propriul solver de la zero, puteți utiliza ideile prezentate aici și le puteți aplica imediat la structuri fotonice, dispozitive și probleme de optică ondulatorie realiste.
Pentru a începe, puteți consulta pagina FDTD în OghmaNano pentru a obține o prezentare generală a funcționalităților, puteți revedea ce este FDTD sau derivarea matematică completă sau puteți trece direct la configurarea practică folosind surse de lumină, condiții de frontieră și detectoare.Pentru a începe, puteți consulta pagina FDTD în OghmaNano pentru a obține o prezentare generală a funcționalităților, puteți revedea ce este FDTD sau derivarea matematică completă sau puteți trece direct la configurarea practică folosind surse de lumină, condiții de frontieră și detectoare.
De asemenea, sunt disponibile o serie largă de exemple gata de utilizare, printre care: propagarea în spațiu liber, interferența cu două fante, ghiduri de undă fotonice, rețele Bragg, cavități Fabry–Pérot, fețe înclinate ale ghidurilor de undă, structuri conice, dispozitive Mach–Zehnder, rezonatoare inelare și acoperiri antireflexive.De asemenea, sunt disponibile o serie largă de exemple gata de utilizare, printre care: propagarea în spațiu liber, interferența cu două fante, ghiduri de undă fotonice, rețele Bragg, cavități Fabry–Pérot, fețe înclinate ale ghidurilor de undă, structuri conice, dispozitive Mach–Zehnder, rezonatoare inelare și acoperiri antireflexive.
Pe scurt: metoda de bază este simplă, așa cum se arată mai sus, dar OghmaNano este conceput pentru a transforma această simplitate și a o extinde, creând un instrument practic și performant pentru simulări optice reale.Pe scurt: metoda de bază este simplă, așa cum se arată mai sus, dar OghmaNano este conceput pentru a transforma această simplitate și a o extinde, creând un instrument practic și performant pentru simulări optice reale.