

Guida all’arsenuro di gallio (Parte B): da 3D a 2D a 1D (eliminazione del difetto)Guida all’arsenuro di gallio (Parte B): da 3D a 2D a 1D (eliminazione del difetto)
1. Introduzione: scelta tra i modelli di deriva-diffusione 3D, 2D e 1D.1. Introduzione: scelta tra i modelli di deriva-diffusione 3D, 2D e 1D.
Una decisione fondamentale nella modellazione delle simulazioni dei dispositivi a semiconduttore è la scelta della dimensione appropriata: 3D, 2D o 1D. I modelli a dimensioni superiori sono più costosi da eseguire, ma i modelli a dimensioni inferiori potrebbero non considerare aspetti fisici importanti se sono presenti effetti laterali. In questa sezione ci concentreremo sull’individuazione dei casi in cui è effettivamente necessaria una dimensione superiore. Nella Parte A, il diodo al GaAs conteneva un difetto verticale che forzava il flusso di corrente laterale, rendendo il problema intrinsecamente tridimensionale. Qui, eliminiamo questa asimmetria disattivando il difetto, trasformando lo stesso dispositivo in una struttura uniforme che può essere risolta in 3D, 2D e 1D utilizzando gli stessi parametri fisici.Una decisione fondamentale nella modellazione delle simulazioni dei dispositivi a semiconduttore è la scelta della dimensione appropriata: 3D, 2D o 1D. I modelli a dimensioni superiori sono più costosi da eseguire, ma i modelli a dimensioni inferiori potrebbero non considerare aspetti fisici importanti se sono presenti effetti laterali. In questa sezione ci concentreremo sull’individuazione dei casi in cui è effettivamente necessaria una dimensione superiore. Nella Parte A, il diodo al GaAs conteneva un difetto verticale che forzava il flusso di corrente laterale, rendendo il problema intrinsecamente tridimensionale. Qui, eliminiamo questa asimmetria disattivando il difetto, trasformando lo stesso dispositivo in una struttura uniforme che può essere risolta in 3D, 2D e 1D utilizzando gli stessi parametri fisici.
In generale, i modelli 1D si applicano a strutture uniformi nella direzione laterale (ad esempio, diodi pn ideali o celle solari), i modelli 2D tengono conto di una singola variazione laterale (ad esempio, OFET, effetti di bordo o difetti lineari) e i modelli 3D sono necessari per caratteristiche localizzate come shunt, filamenti, contatti a superficie finita o difetti puntiformi. In questo tutorial imparerai come confrontare le simulazioni di deriva-diffusione 3D, 2D e 1D, valutare i tempi di esecuzione e la scalabilità della griglia e decidere quando l’utilizzo di modelli a dimensioni superiori offre una reale comprensione fisica e quando invece non la offre.In generale, i modelli 1D si applicano a strutture uniformi nella direzione laterale (ad esempio, diodi pn ideali o celle solari), i modelli 2D tengono conto di una singola variazione laterale (ad esempio, OFET, effetti di bordo o difetti lineari) e i modelli 3D sono necessari per caratteristiche localizzate come shunt, filamenti, contatti a superficie finita o difetti puntiformi. In questo tutorial imparerai come confrontare le simulazioni di deriva-diffusione 3D, 2D e 1D, valutare i tempi di esecuzione e la scalabilità della griglia e decidere quando l’utilizzo di modelli a dimensioni superiori offre una reale comprensione fisica e quando invece non la offre.
2. Eliminare l’asimmetria laterale (disattivare gli oggetti difettosi).2. Eliminare l’asimmetria laterale (disattivare gli oggetti difettosi).
Nella parte A, il difetto verticale ha determinato un flusso di corrente laterale, rendendo il dispositivo intrinsecamente tridimensionale. Per studiare come la sola dimensione influisca sui tempi di esecuzione e sui risultati, ora elimineremo questa fonte di variazione laterale, mantenendo intatta la geometria di base. Invece di eliminare il difetto, lo disattiveremo in modo che il dispositivo diventi uniforme in direzione laterale lungo gli assi x e z.Nella parte A, il difetto verticale ha determinato un flusso di corrente laterale, rendendo il dispositivo intrinsecamente tridimensionale. Per studiare come la sola dimensione influisca sui tempi di esecuzione e sui risultati, ora elimineremo questa fonte di variazione laterale, mantenendo intatta la geometria di base. Invece di eliminare il difetto, lo disattiveremo in modo che il dispositivo diventi uniforme in direzione laterale lungo gli assi x e z.
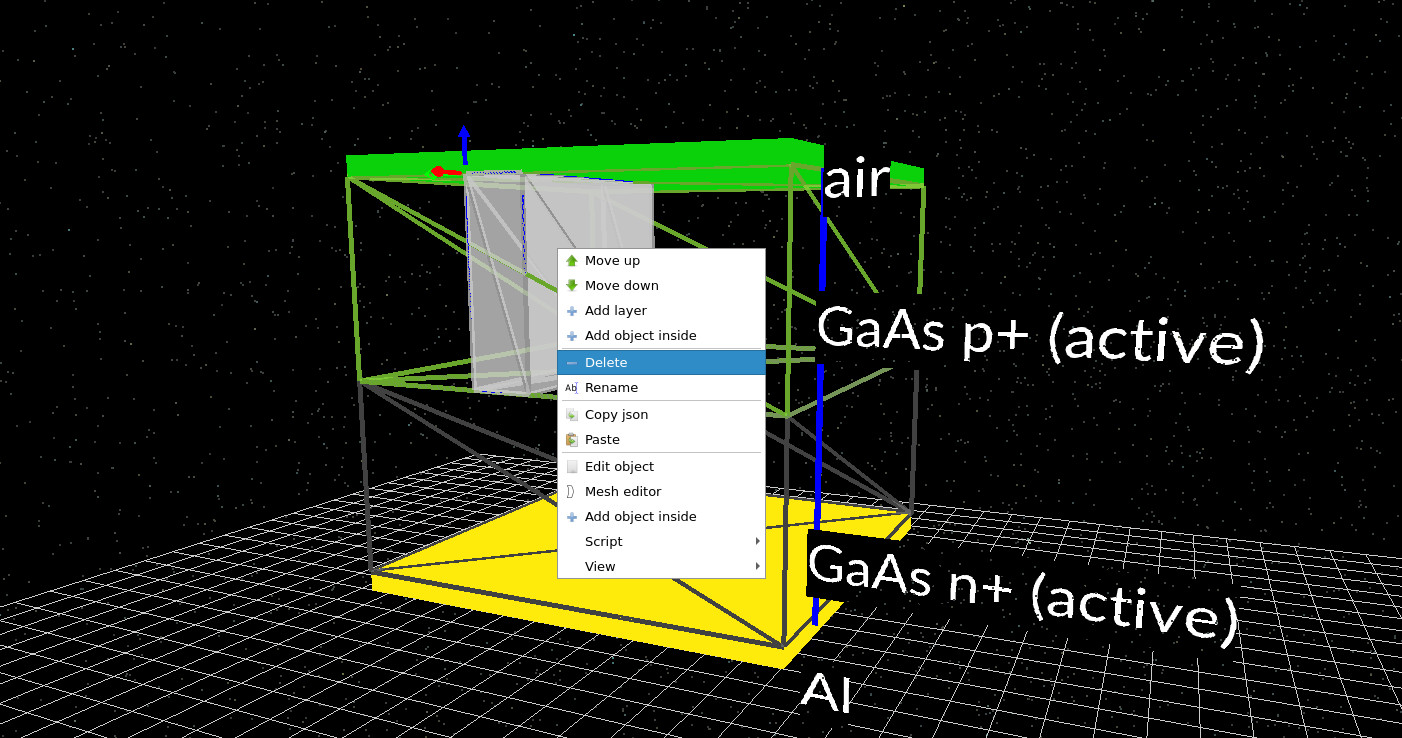
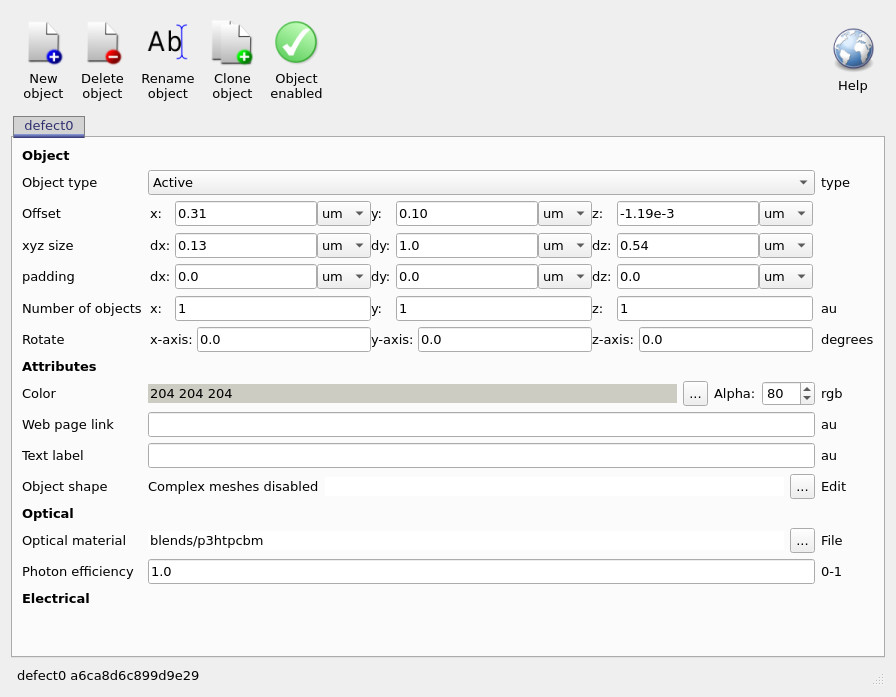
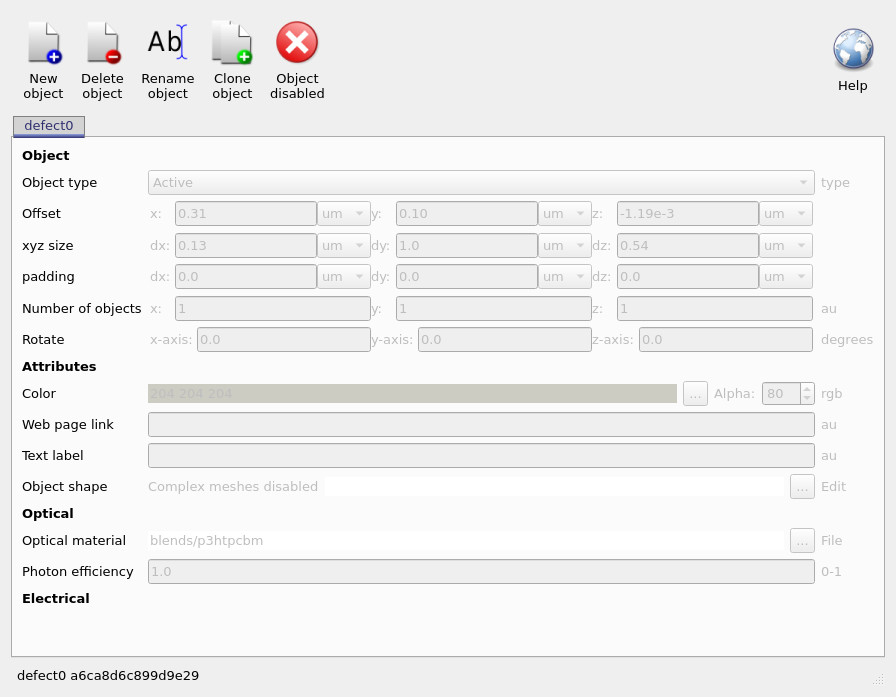
Il difetto è costituito da due oggetti distinti. Nella visualizzazione 3D, fare clic con il pulsante destro del mouse su uno dei blocchi che rappresentano il difetto e selezionare «Modifica oggetto» (e non «Elimina»), come mostrato in ??. Si aprirà l’editor dell’oggetto (??), dove sarà possibile attivare o disattivare il controllo «Oggetto attivo» (contrassegnato in verde). Una volta disattivato, l’oggetto sarà contrassegnato con una croce rossa e i relativi campi saranno visualizzati in grigio (??). Ripetere questa operazione per il secondo blocco che rappresenta il difetto.Il difetto è costituito da due oggetti distinti. Nella visualizzazione 3D, fare clic con il pulsante destro del mouse su uno dei blocchi che rappresentano il difetto e selezionare «Modifica oggetto» (e non «Elimina»), come mostrato in ??. Si aprirà l’editor dell’oggetto (??), dove sarà possibile attivare o disattivare il controllo «Oggetto attivo» (contrassegnato in verde). Una volta disattivato, l’oggetto sarà contrassegnato con una croce rossa e i relativi campi saranno visualizzati in grigio (??). Ripetere questa operazione per il secondo blocco che rappresenta il difetto.
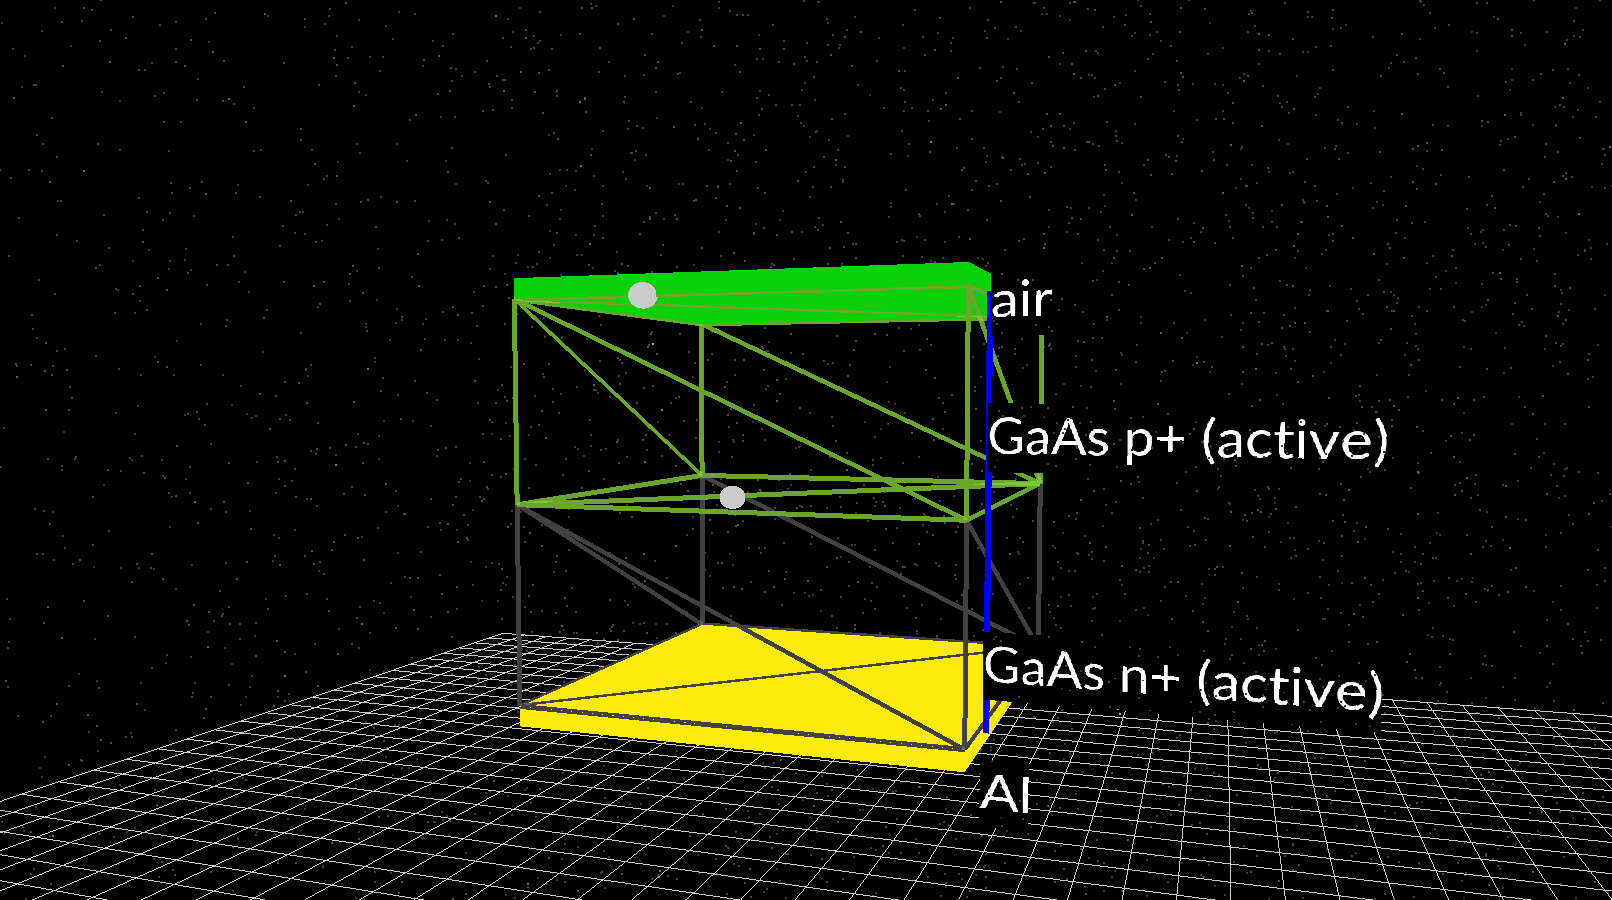
Dopo aver disattivato entrambi i blocchi di difetti, la vista principale della simulazione dovrebbe assomigliare a ??. I volumi che rappresentavano i difetti vengono sostituiti da piccole sfere indicatrici, il che significa che gli oggetti sono ancora presenti nel progetto, ma non partecipano più alla simulazione. In questo modo si ripristina l’uniformità laterale preservando la geometria originale, consentendoci di modificare le dimensioni nella fase successiva senza introdurre nuove caratteristiche fisiche.Dopo aver disattivato entrambi i blocchi di difetti, la vista principale della simulazione dovrebbe assomigliare a ??. I volumi che rappresentavano i difetti vengono sostituiti da piccole sfere indicatrici, il che significa che gli oggetti sono ancora presenti nel progetto, ma non partecipano più alla simulazione. In questo modo si ripristina l’uniformità laterale preservando la geometria originale, consentendoci di modificare le dimensioni nella fase successiva senza introdurre nuove caratteristiche fisiche.
3. Confronto tra simulazioni 3D, 2D e 1D: dimensionalità, tempo di esecuzione e risultati.3. Confronto tra simulazioni 3D, 2D e 1D: dimensionalità, tempo di esecuzione e risultati.
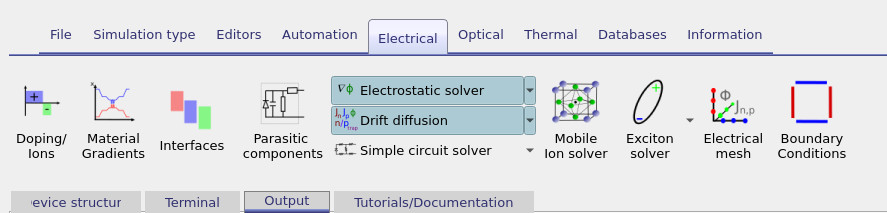
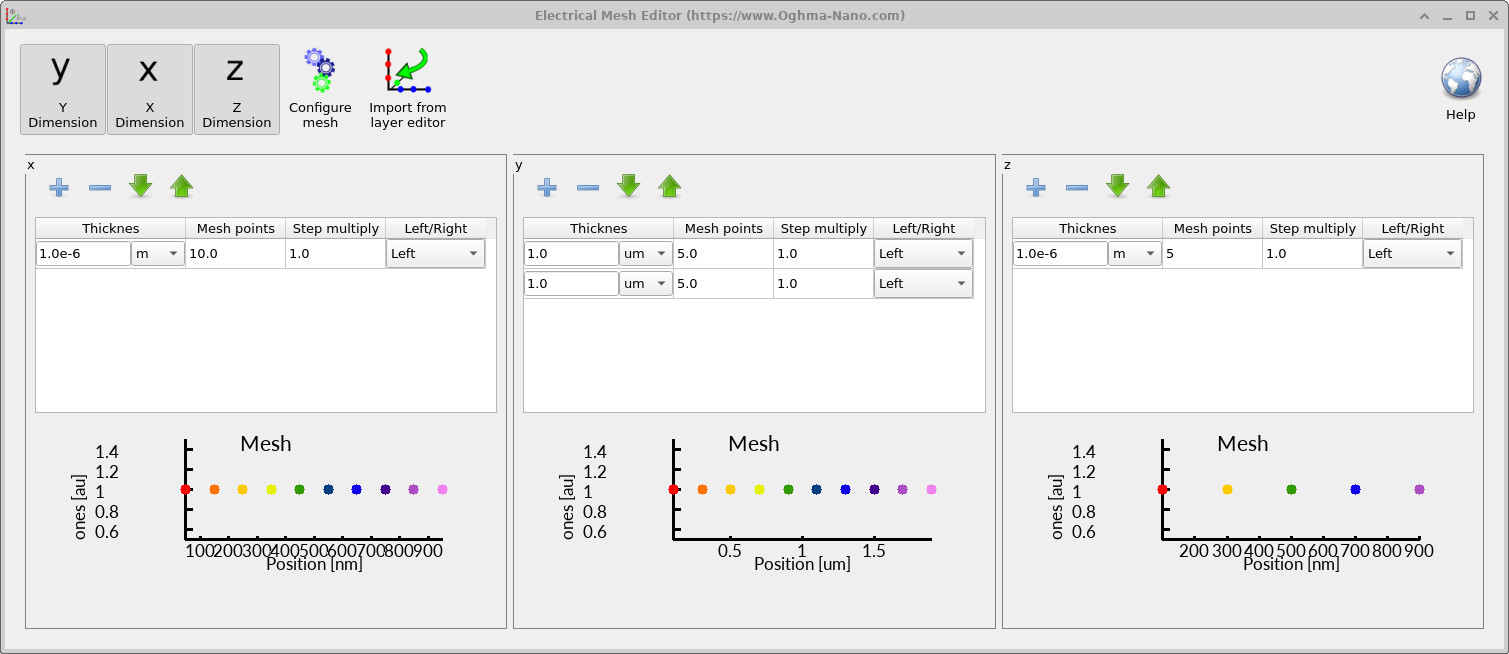
Una volta disattivato il difetto, il dispositivo presenta ora un comportamento uniforme nelle direzioni x e z. Questo ci consente di studiare l’effetto della dimensionalità in sé, senza introdurre nuove caratteristiche fisiche. In questa sezione, si eseguirà la stessa simulazione su un diodo GaAs come problema di deriva-diffusione tridimensionale (3D), bidimensionale (2D) e monodimensionale (1D), si confronterà la durata di ciascuna simulazione e si verificherà che i risultati elettrici rimangano invariati. Iniziare aprendo la scheda «Elettrico» e facendo clic su «Griglia elettrica» (vedere ??). Innanzitutto, assicurarsi che x, y e z siano tutti attivati, in modo che la simulazione sia completamente tridimensionale (??). Con la griglia in questa configurazione, eseguire la simulazione e osservare l’output nel terminale durante l’esecuzione.Una volta disattivato il difetto, il dispositivo presenta ora un comportamento uniforme nelle direzioni x e z. Questo ci consente di studiare l’effetto della dimensionalità in sé, senza introdurre nuove caratteristiche fisiche. In questa sezione, si eseguirà la stessa simulazione su un diodo GaAs come problema di deriva-diffusione tridimensionale (3D), bidimensionale (2D) e monodimensionale (1D), si confronterà la durata di ciascuna simulazione e si verificherà che i risultati elettrici rimangano invariati. Iniziare aprendo la scheda «Elettrico» e facendo clic su «Griglia elettrica» (vedere ??). Innanzitutto, assicurarsi che x, y e z siano tutti attivati, in modo che la simulazione sia completamente tridimensionale (??). Con la griglia in questa configurazione, eseguire la simulazione e osservare l’output nel terminale durante l’esecuzione.
Durante l’esecuzione, concentrate sulle informazioni relative ai tempi visualizzate nel terminale. La colonna a destra indica la durata, in millisecondi, di ogni fase della simulazione (??). Su un computer portatile standard, la simulazione 3D dovrebbe richiedere da poche decine a qualche centinaio di millisecondi per fase, per un tempo di esecuzione totale di circa 30 secondi. Al termine della simulazione, prendete nota del valore finale della corrente visualizzato alla fine dell’esecuzione (ad esempio, la riga corrispondente a top = 1,00 V).Durante l’esecuzione, concentrate sulle informazioni relative ai tempi visualizzate nel terminale. La colonna a destra indica la durata, in millisecondi, di ogni fase della simulazione (??). Su un computer portatile standard, la simulazione 3D dovrebbe richiedere da poche decine a qualche centinaio di millisecondi per fase, per un tempo di esecuzione totale di circa 30 secondi. Al termine della simulazione, prendete nota del valore finale della corrente visualizzato alla fine dell’esecuzione (ad esempio, la riga corrispondente a top = 1,00 V).
Successivamente, tornate all’editor della griglia elettrica e disabilitate la direzione z. La griglia dovrebbe ora rappresentare una simulazione 2D (y–x) (??). Eseguite nuovamente la simulazione e confrontate l’output finale (??). Dovreste notare una notevole riduzione del tempo di esecuzione, con i tempi per ogni passaggio che si riducono a pochi millisecondi. È importante che il valore finale della corrente visualizzato alla fine dell’esecuzione sia numericamente identico a quello del caso 3D.Successivamente, tornate all’editor della griglia elettrica e disabilitate la direzione z. La griglia dovrebbe ora rappresentare una simulazione 2D (y–x) (??). Eseguite nuovamente la simulazione e confrontate l’output finale (??). Dovreste notare una notevole riduzione del tempo di esecuzione, con i tempi per ogni passaggio che si riducono a pochi millisecondi. È importante che il valore finale della corrente visualizzato alla fine dell’esecuzione sia numericamente identico a quello del caso 3D.
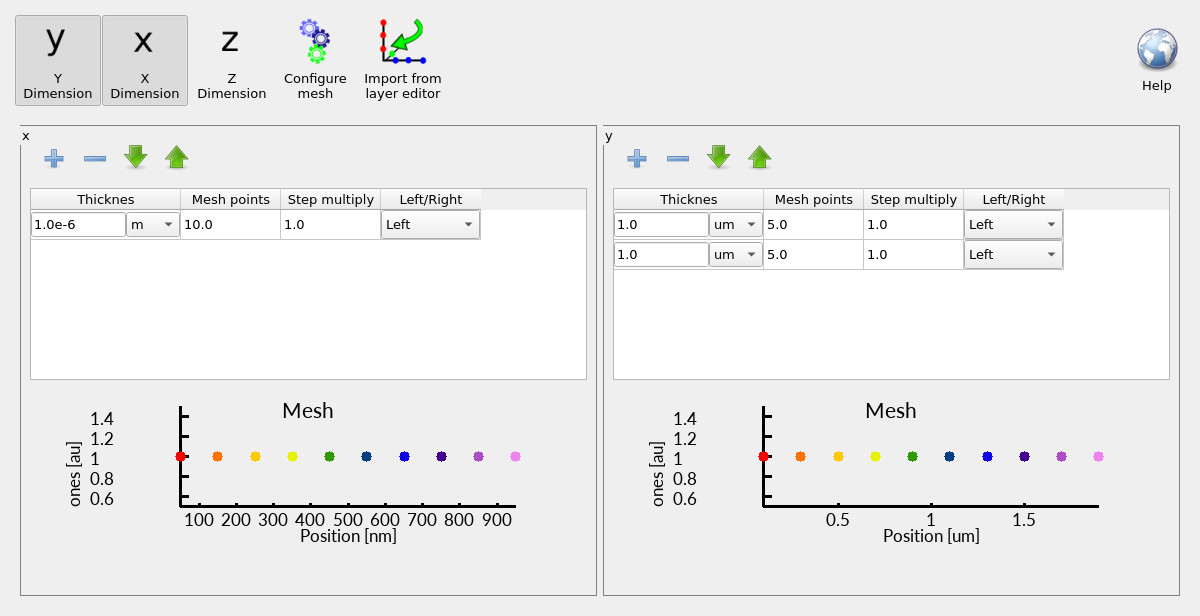
Infine, disabilitate anche la direzione x, lasciando attiva solo la direzione y, che rappresenta il movimento. In questo modo, il problema si riduce a una simulazione puramente unidimensionale di deriva e diffusione (??). Eseguite il risolutore un’ultima volta e controllate l’output finale (??). In questo caso, il tempo di calcolo per ogni passo è effettivamente pari a zero, ma la corrente finale, con una tensione di 1,00 V, è la stessa ottenuta nelle simulazioni bidimensionali e tridimensionali.Infine, disabilitate anche la direzione x, lasciando attiva solo la direzione y, che rappresenta il movimento. In questo modo, il problema si riduce a una simulazione puramente unidimensionale di deriva e diffusione (??). Eseguite il risolutore un’ultima volta e controllate l’output finale (??). In questo caso, il tempo di calcolo per ogni passo è effettivamente pari a zero, ma la corrente finale, con una tensione di 1,00 V, è la stessa ottenuta nelle simulazioni bidimensionali e tridimensionali.

Questo confronto illustra un principio fondamentale nella modellazione dei dispositivi. Man mano che la dimensionalità diminuisce, la simulazione diventa notevolmente più rapida perché il numero di incognite si riduce drasticamente (spesso in proporzione al cubo della densità della griglia). Tuttavia, poiché il dispositivo è ora uniforme in direzione laterale, la riduzione della dimensionalità non altera il risultato fisico. Si stanno risolvendo le stesse equazioni per la stessa struttura, semplicemente espresse in una rappresentazione delle coordinate più efficiente. L’aspetto fondamentale è che una maggiore dimensionalità non produce automaticamente risultati fisici diversi o migliori. Aggiunge valore solo quando il dispositivo stesso presenta una reale variazione laterale. Una volta eliminata tale variazione, le simulazioni 3D, 2D e 1D convergono verso la stessa soluzione elettrica, differenziandosi solo in termini di costo computazionale.Questo confronto illustra un principio fondamentale nella modellazione dei dispositivi. Man mano che la dimensionalità diminuisce, la simulazione diventa notevolmente più rapida perché il numero di incognite si riduce drasticamente (spesso in proporzione al cubo della densità della griglia). Tuttavia, poiché il dispositivo è ora uniforme in direzione laterale, la riduzione della dimensionalità non altera il risultato fisico. Si stanno risolvendo le stesse equazioni per la stessa struttura, semplicemente espresse in una rappresentazione delle coordinate più efficiente. L’aspetto fondamentale è che una maggiore dimensionalità non produce automaticamente risultati fisici diversi o migliori. Aggiunge valore solo quando il dispositivo stesso presenta una reale variazione laterale. Una volta eliminata tale variazione, le simulazioni 3D, 2D e 1D convergono verso la stessa soluzione elettrica, differenziandosi solo in termini di costo computazionale.
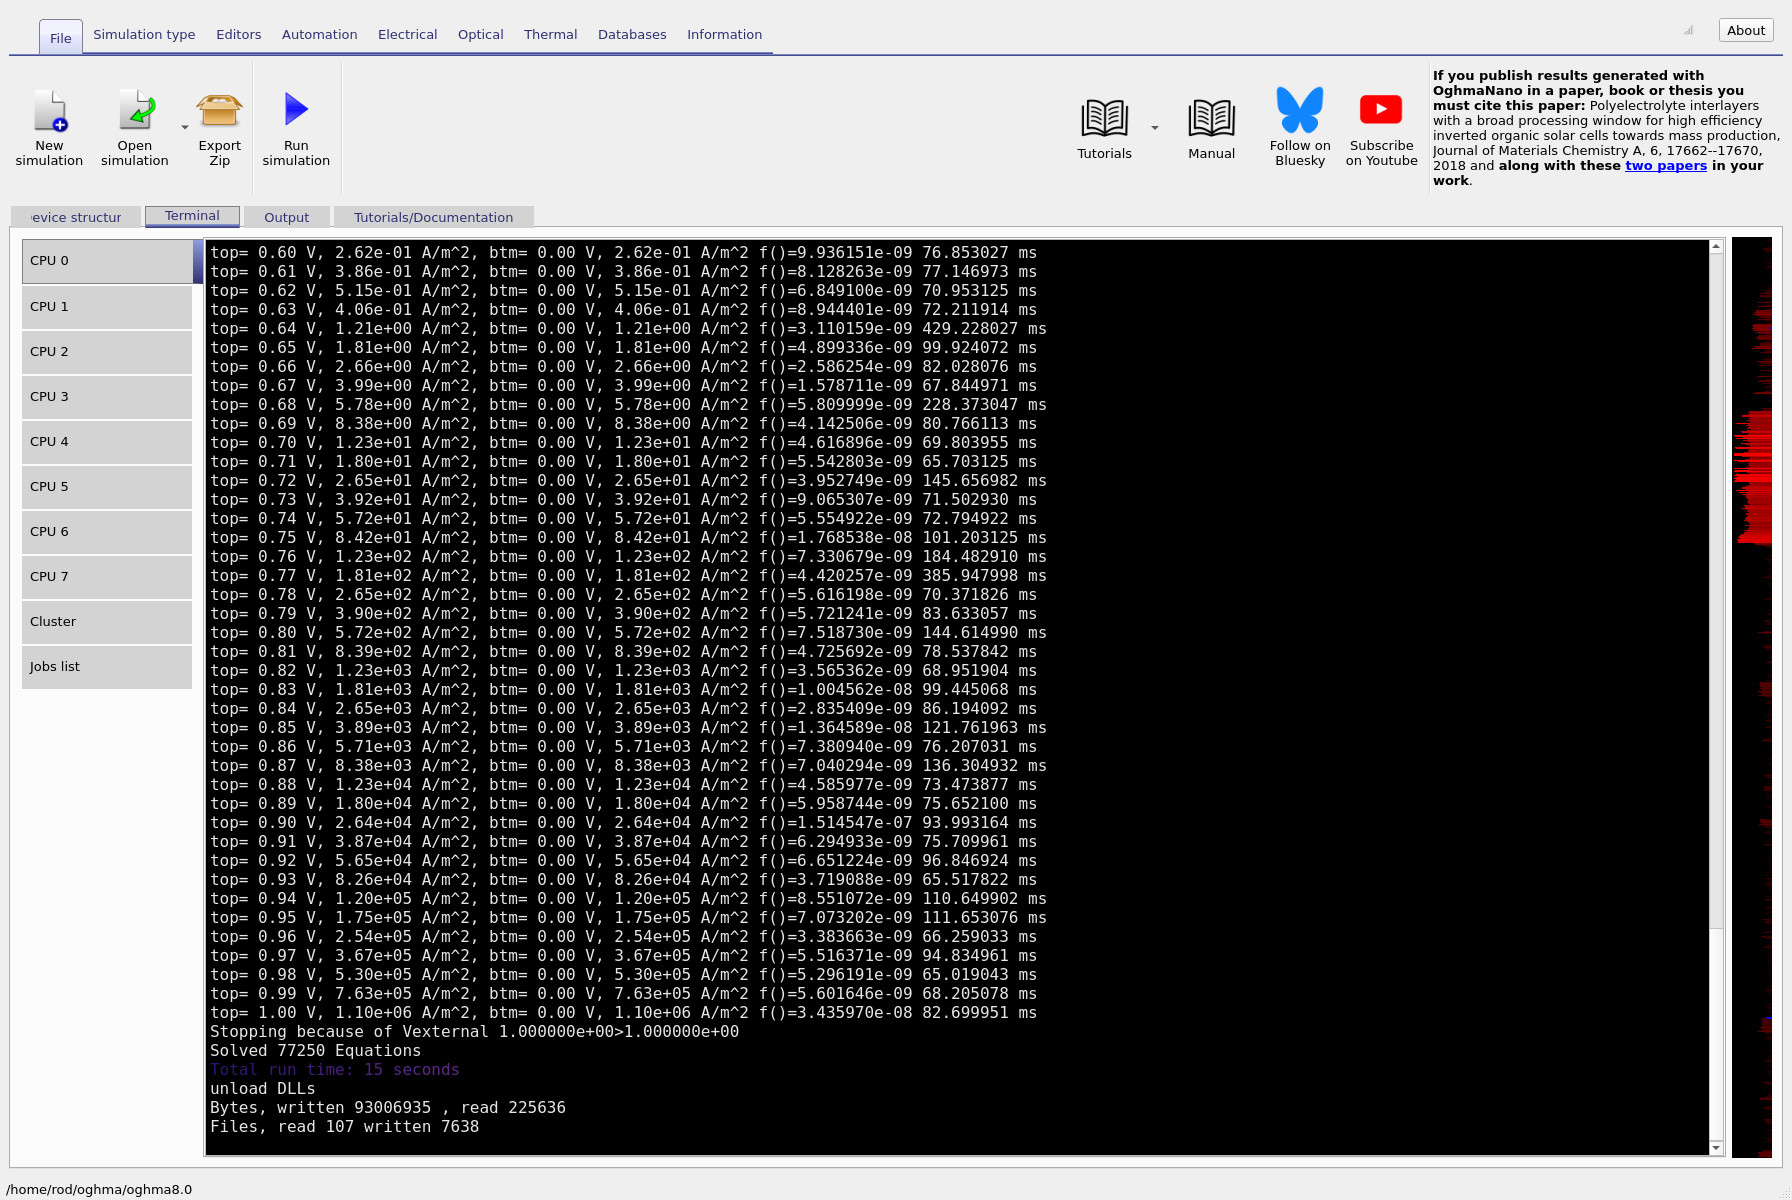
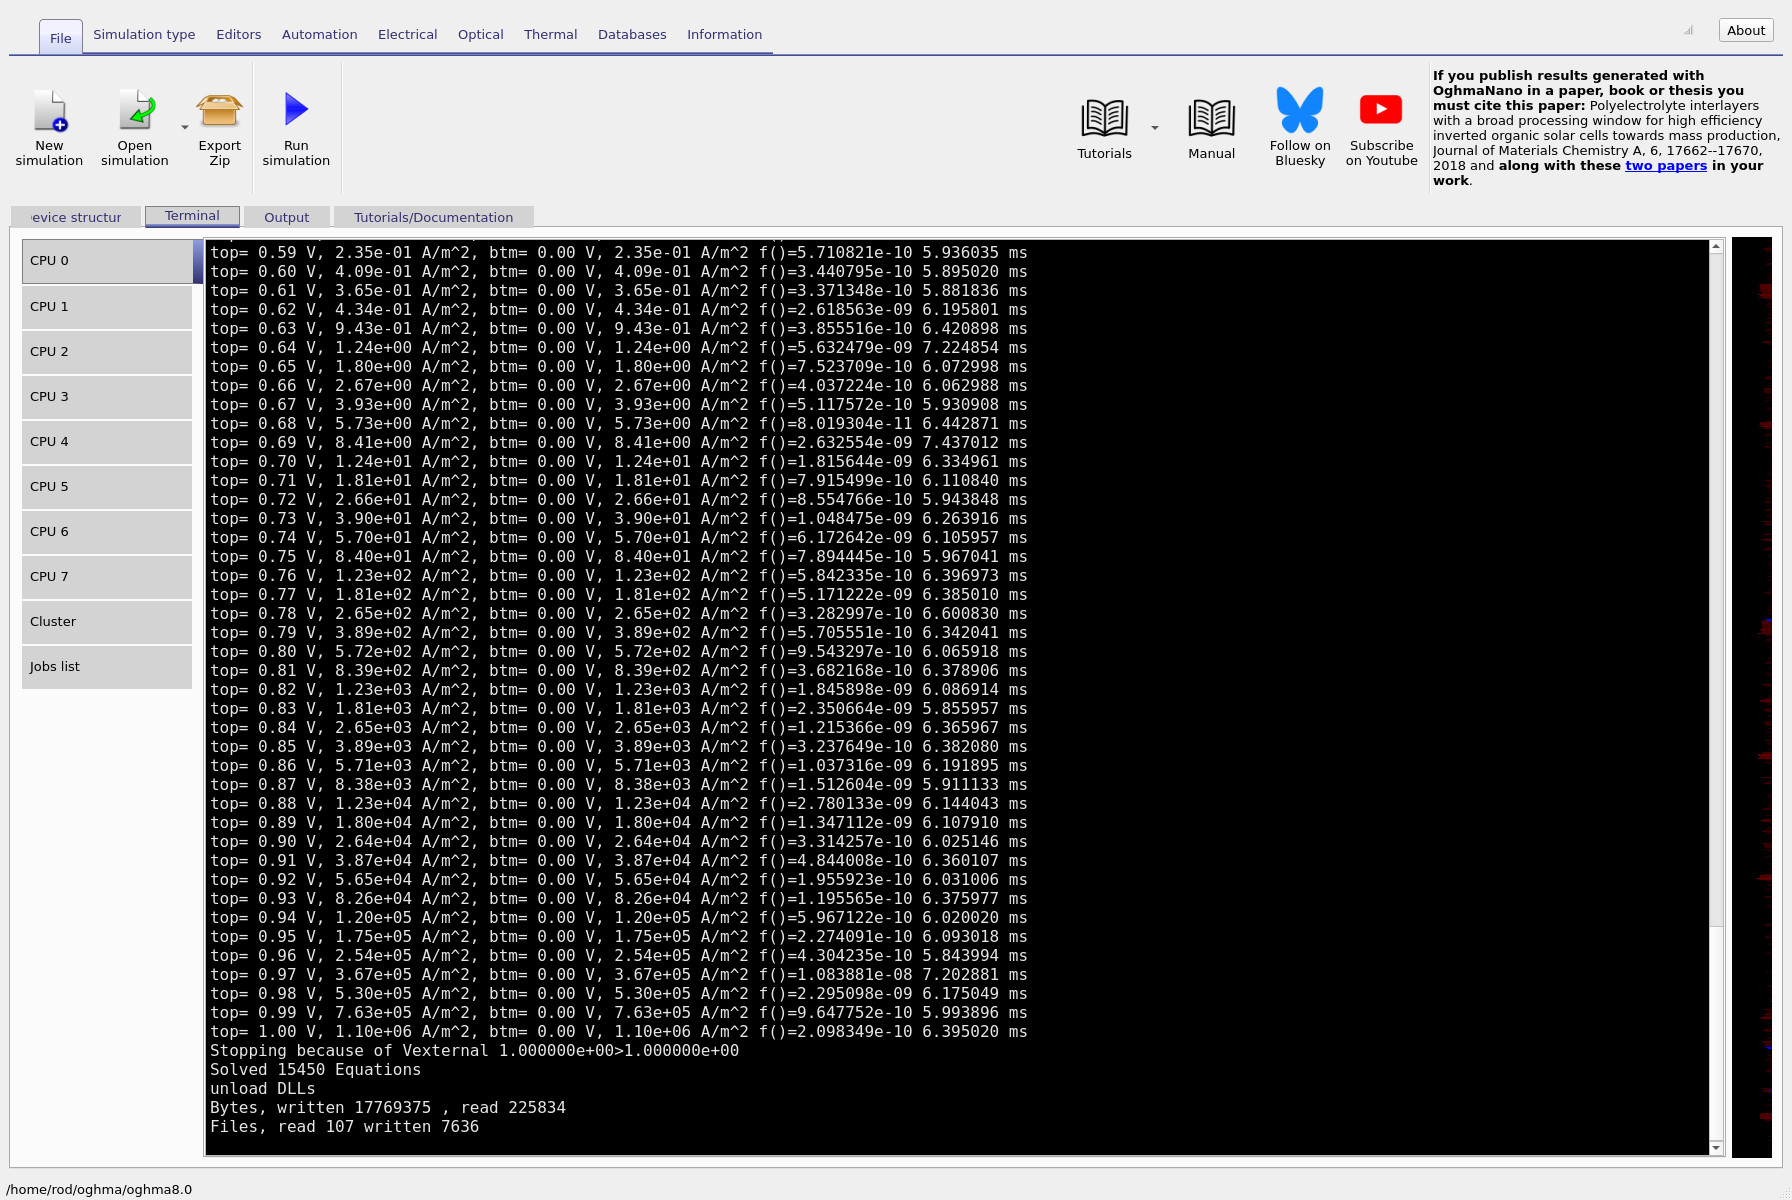
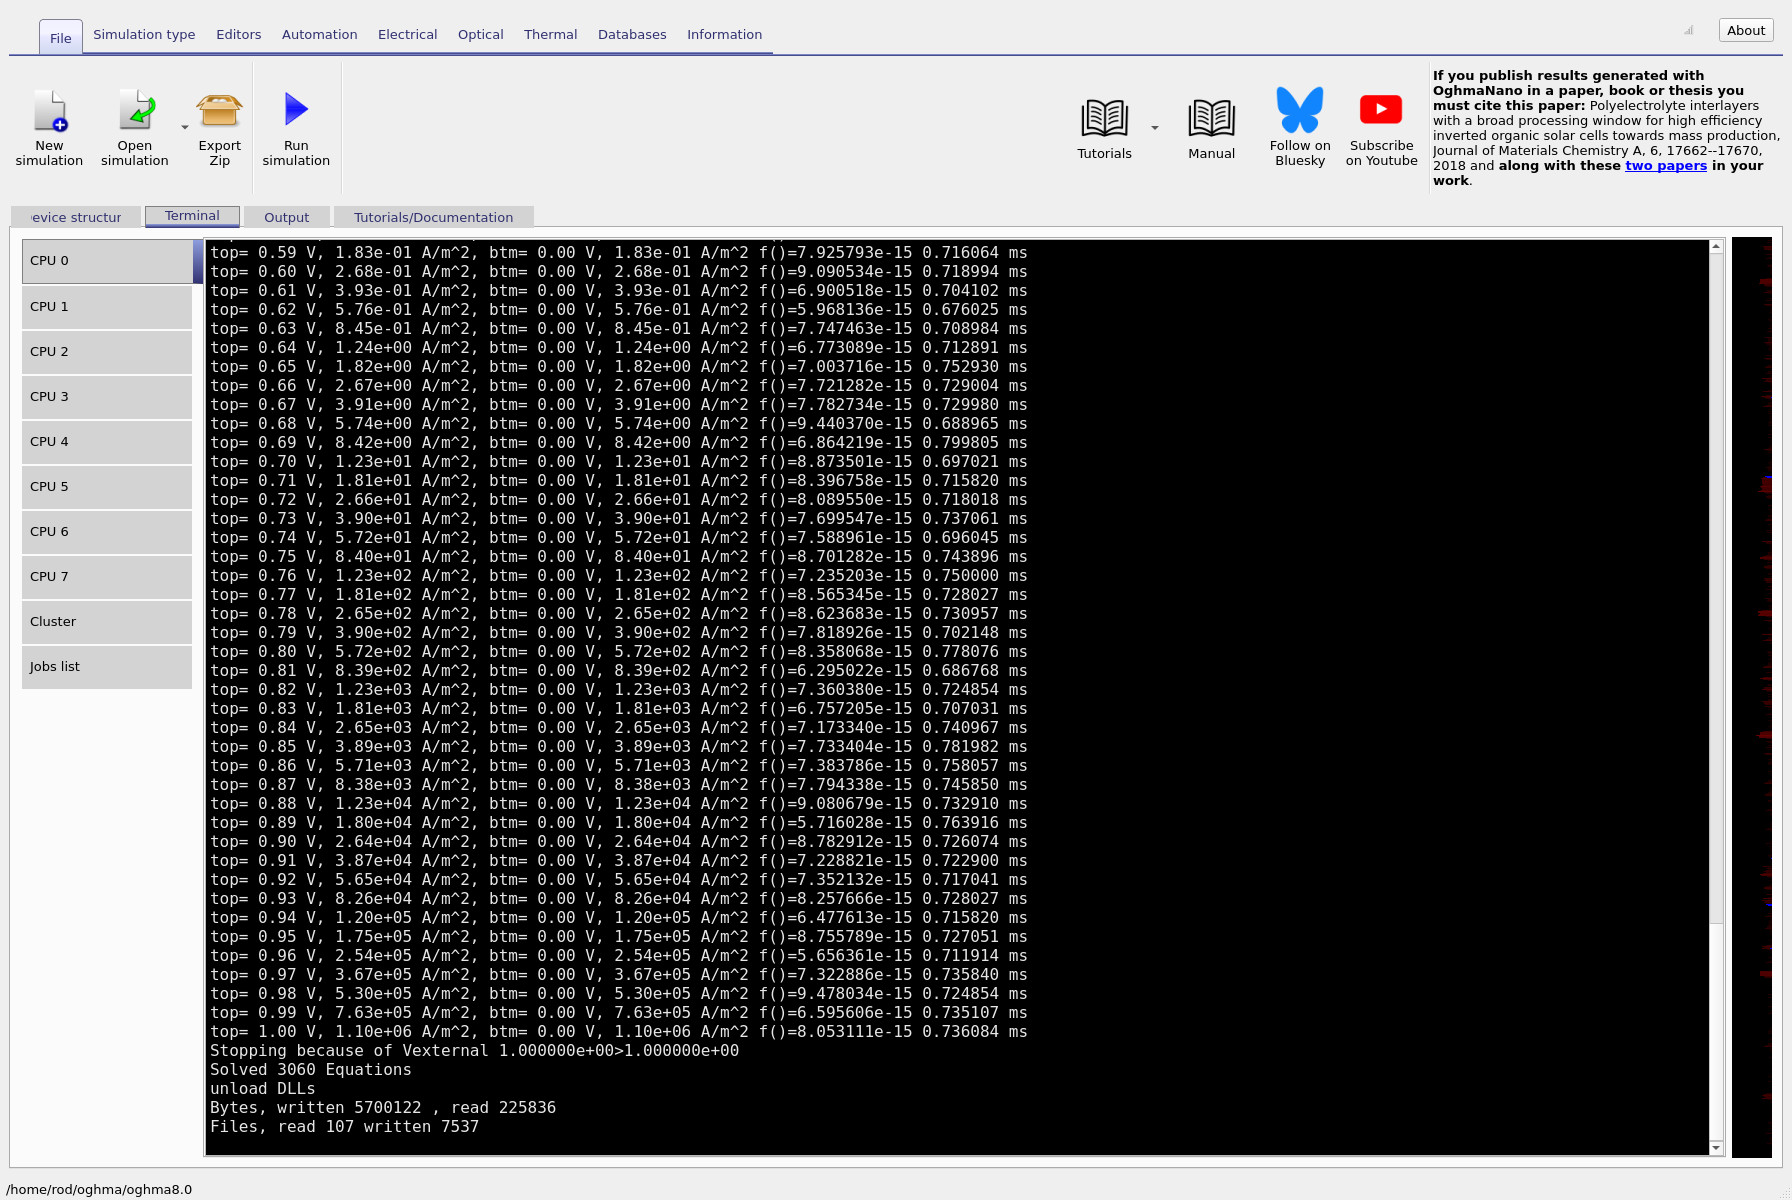
Passaggio 5: si noti che i risultati numerici sono identici.Passaggio 5: si noti che i risultati numerici sono identici.
Ora, osservate attentamente i risultati. Selezionate una singola linea di tensione (ad esempio, il valore in alto, pari a 1,00 V) e confrontate le correnti calcolate nelle simulazioni 3D, 2D e 1D. Dovreste constatare che i valori sono identici (entro i limiti della precisione numerica). Questa è la lezione fondamentale: una volta eliminata l’asimmetria, il dispositivo si comporta effettivamente come un sistema 1D, quindi le simulazioni 2D e 3D non offrono nuove informazioni sulla fisica del sistema, ma solo un maggiore tempo di calcolo.Ora, osservate attentamente i risultati. Selezionate una singola linea di tensione (ad esempio, il valore in alto, pari a 1,00 V) e confrontate le correnti calcolate nelle simulazioni 3D, 2D e 1D. Dovreste constatare che i valori sono identici (entro i limiti della precisione numerica). Questa è la lezione fondamentale: una volta eliminata l’asimmetria, il dispositivo si comporta effettivamente come un sistema 1D, quindi le simulazioni 2D e 3D non offrono nuove informazioni sulla fisica del sistema, ma solo un maggiore tempo di calcolo.
Questo è tutto per la Parte B. Nella Parte C analizzeremo i problemi di stabilità numerica che possono sorgere nelle simulazioni 2D e 3D e inizieremo a trasformare questo diodo in un problema simile a quello di una cella solare, introducendo la luce e osservando come l’illuminazione modifica il comportamento del dispositivo.Questo è tutto per la Parte B. Nella Parte C analizzeremo i problemi di stabilità numerica che possono sorgere nelle simulazioni 2D e 3D e inizieremo a trasformare questo diodo in un problema simile a quello di una cella solare, introducendo la luce e osservando come l’illuminazione modifica il comportamento del dispositivo.
👉 Passaggio successivo: proseguire con la Parte C oppure tornare alla panoramica sui dispositivi e materiali a base di silicio e semiconduttori.👉 Passaggio successivo: proseguire con la Parte C oppure tornare alla panoramica sui dispositivi e materiali a base di silicio e semiconduttori.