

Ghid despre GaAs (Partea B): De la 3D la 2D la 1D (Eliminarea defectului)Ghid despre GaAs (Partea B): De la 3D la 2D la 1D (Eliminarea defectului)
1. Introducere: alegerea între modelele de difuzie-drift 3D, 2D și 1D.1. Introducere: alegerea între modelele de difuzie-drift 3D, 2D și 1D.
O decizie crucială în modelarea dispozitivelor semiconductoare este alegerea dimensionalității adecvate: 3D, 2D sau 1D. Modelele cu dimensionalitate mai mare sunt mai costisitoare din punct de vedere al resurselor de calcul, dar modelele cu dimensionalitate mai mică pot neglija aspecte fizice importante dacă sunt prezente efecte laterale. Această secțiune se concentrează pe înțelegerea momentului în care este necesară, de fapt, o dimensionalitate mai mare. În partea A, dioda GaAs conținea un defect vertical care forța fluxul de curent lateral, transformând problema într-una intrinsec 3D. Aici, eliminăm această asimetrie dezactivând defectul, transformând același dispozitiv într-o structură uniformă care poate fi analizată în 3D, 2D și 1D folosind aceiași parametri fizici.O decizie crucială în modelarea dispozitivelor semiconductoare este alegerea dimensionalității adecvate: 3D, 2D sau 1D. Modelele cu dimensionalitate mai mare sunt mai costisitoare din punct de vedere al resurselor de calcul, dar modelele cu dimensionalitate mai mică pot neglija aspecte fizice importante dacă sunt prezente efecte laterale. Această secțiune se concentrează pe înțelegerea momentului în care este necesară, de fapt, o dimensionalitate mai mare. În partea A, dioda GaAs conținea un defect vertical care forța fluxul de curent lateral, transformând problema într-una intrinsec 3D. Aici, eliminăm această asimetrie dezactivând defectul, transformând același dispozitiv într-o structură uniformă care poate fi analizată în 3D, 2D și 1D folosind aceiași parametri fizici.
În general, modelele 1D se aplică structurilor uniforme lateral (de exemplu, diode ideale pn sau celule solare), modelele 2D surprind o singură variație laterală (de exemplu, OFET-uri, efecte de margine sau defecte liniare), iar modelele 3D sunt necesare pentru caracteristici localizate, cum ar fi șunturi, filamente, contacte cu suprafață finită sau defecte punctiforme. În acest tutorial, veți învăța cum să comparați simulările de drift-difuzie 3D, 2D și 1D, să evaluați timpul de execuție și scalarea rețelei și să decideți când modelarea multidimensională oferă o perspectivă fizică reală și când nu.În general, modelele 1D se aplică structurilor uniforme lateral (de exemplu, diode ideale pn sau celule solare), modelele 2D surprind o singură variație laterală (de exemplu, OFET-uri, efecte de margine sau defecte liniare), iar modelele 3D sunt necesare pentru caracteristici localizate, cum ar fi șunturi, filamente, contacte cu suprafață finită sau defecte punctiforme. În acest tutorial, veți învăța cum să comparați simulările de drift-difuzie 3D, 2D și 1D, să evaluați timpul de execuție și scalarea rețelei și să decideți când modelarea multidimensională oferă o perspectivă fizică reală și când nu.
2. Eliminați asimetria laterală (dezactivați obiectele defecte).2. Eliminați asimetria laterală (dezactivați obiectele defecte).
În partea A, defectul vertical a forțat fluxul de curent lateral și a făcut ca dispozitivul să aibă, în mod inerent, o structură tridimensională. Pentru a studia modul în care dimensionalitatea, luată separat, afectează timpul de funcționare și rezultatele, vom elimina acum această sursă de variație laterală, menținând în același timp geometria de bază intactă. În loc să ștergem defectul, îl vom dezactiva, astfel încât dispozitivul să devină uniform lateral în direcțiile x și z.În partea A, defectul vertical a forțat fluxul de curent lateral și a făcut ca dispozitivul să aibă, în mod inerent, o structură tridimensională. Pentru a studia modul în care dimensionalitatea, luată separat, afectează timpul de funcționare și rezultatele, vom elimina acum această sursă de variație laterală, menținând în același timp geometria de bază intactă. În loc să ștergem defectul, îl vom dezactiva, astfel încât dispozitivul să devină uniform lateral în direcțiile x și z.
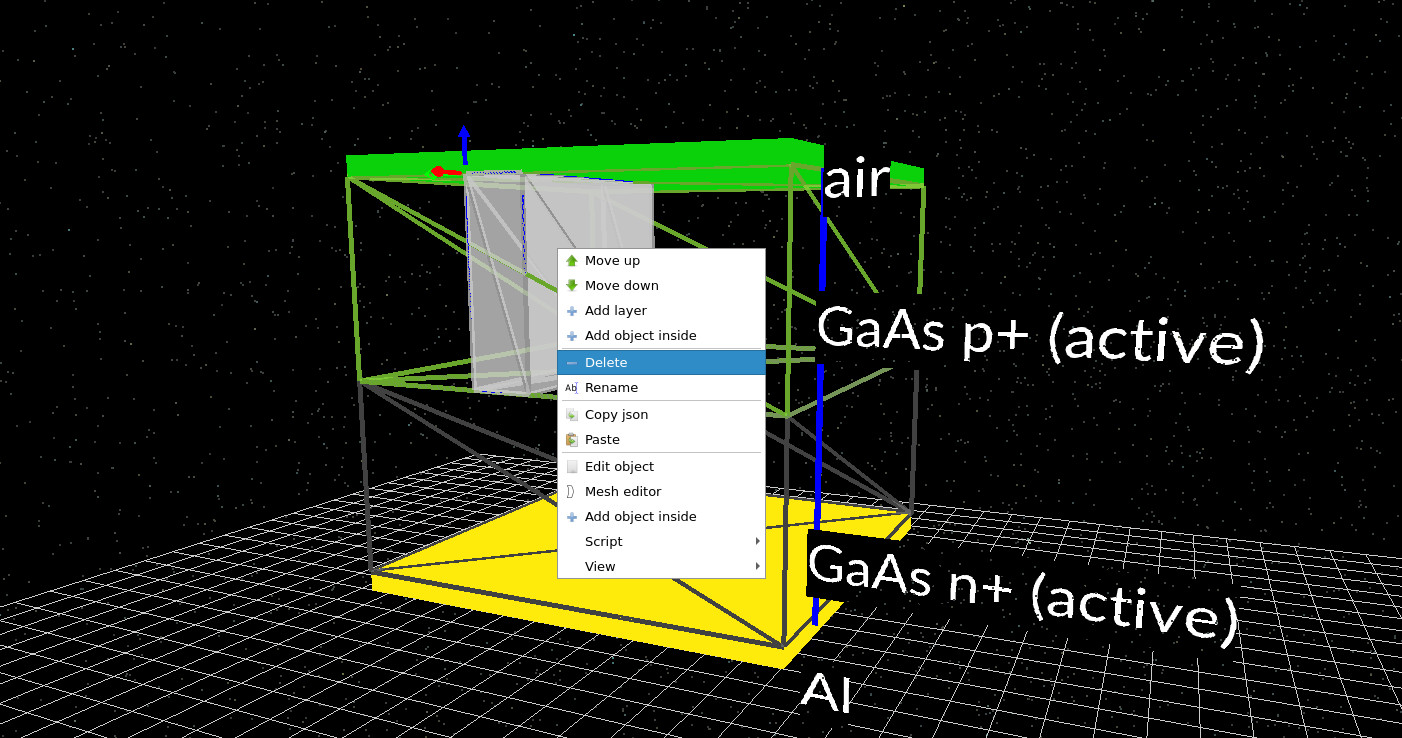
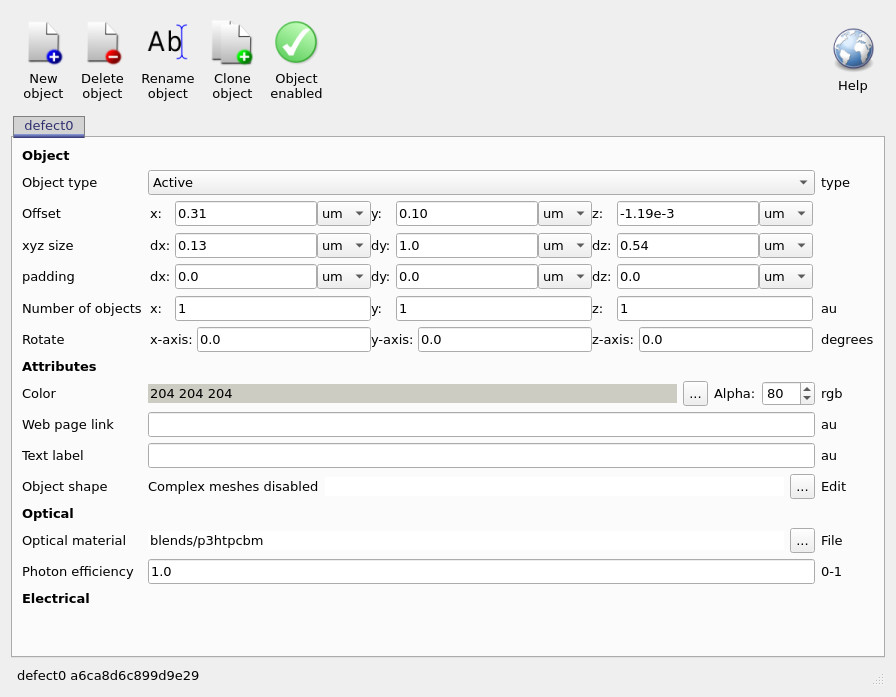
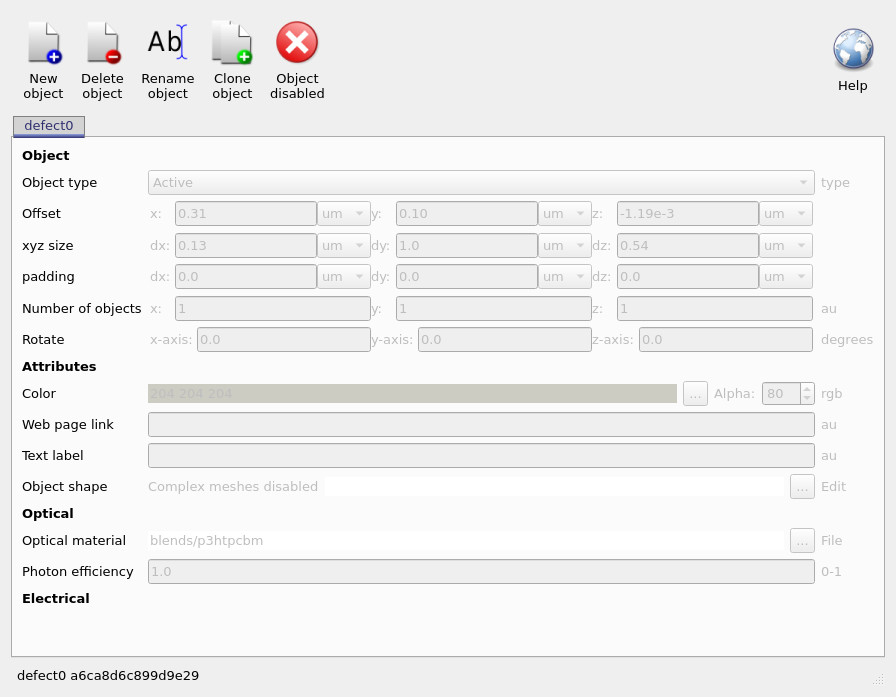
Defectul este format din două obiecte separate. În vizualizarea 3D a dispozitivului, faceți clic dreapta pe unul dintre blocurile care reprezintă defectul și selectați „Editează obiectul” (nu „Șterge”), așa cum se arată în ??. Aceasta va deschide editorul de obiecte (??), unde puteți activa sau dezactiva controlul „Obiect activat” (marcat cu verde). Odată dezactivat, obiectul va fi marcat cu o cruce roșie, iar câmpurile sale vor fi afișate în gri (??). Repetați acest proces pentru al doilea bloc care reprezintă defectul.Defectul este format din două obiecte separate. În vizualizarea 3D a dispozitivului, faceți clic dreapta pe unul dintre blocurile care reprezintă defectul și selectați „Editează obiectul” (nu „Șterge”), așa cum se arată în ??. Aceasta va deschide editorul de obiecte (??), unde puteți activa sau dezactiva controlul „Obiect activat” (marcat cu verde). Odată dezactivat, obiectul va fi marcat cu o cruce roșie, iar câmpurile sale vor fi afișate în gri (??). Repetați acest proces pentru al doilea bloc care reprezintă defectul.
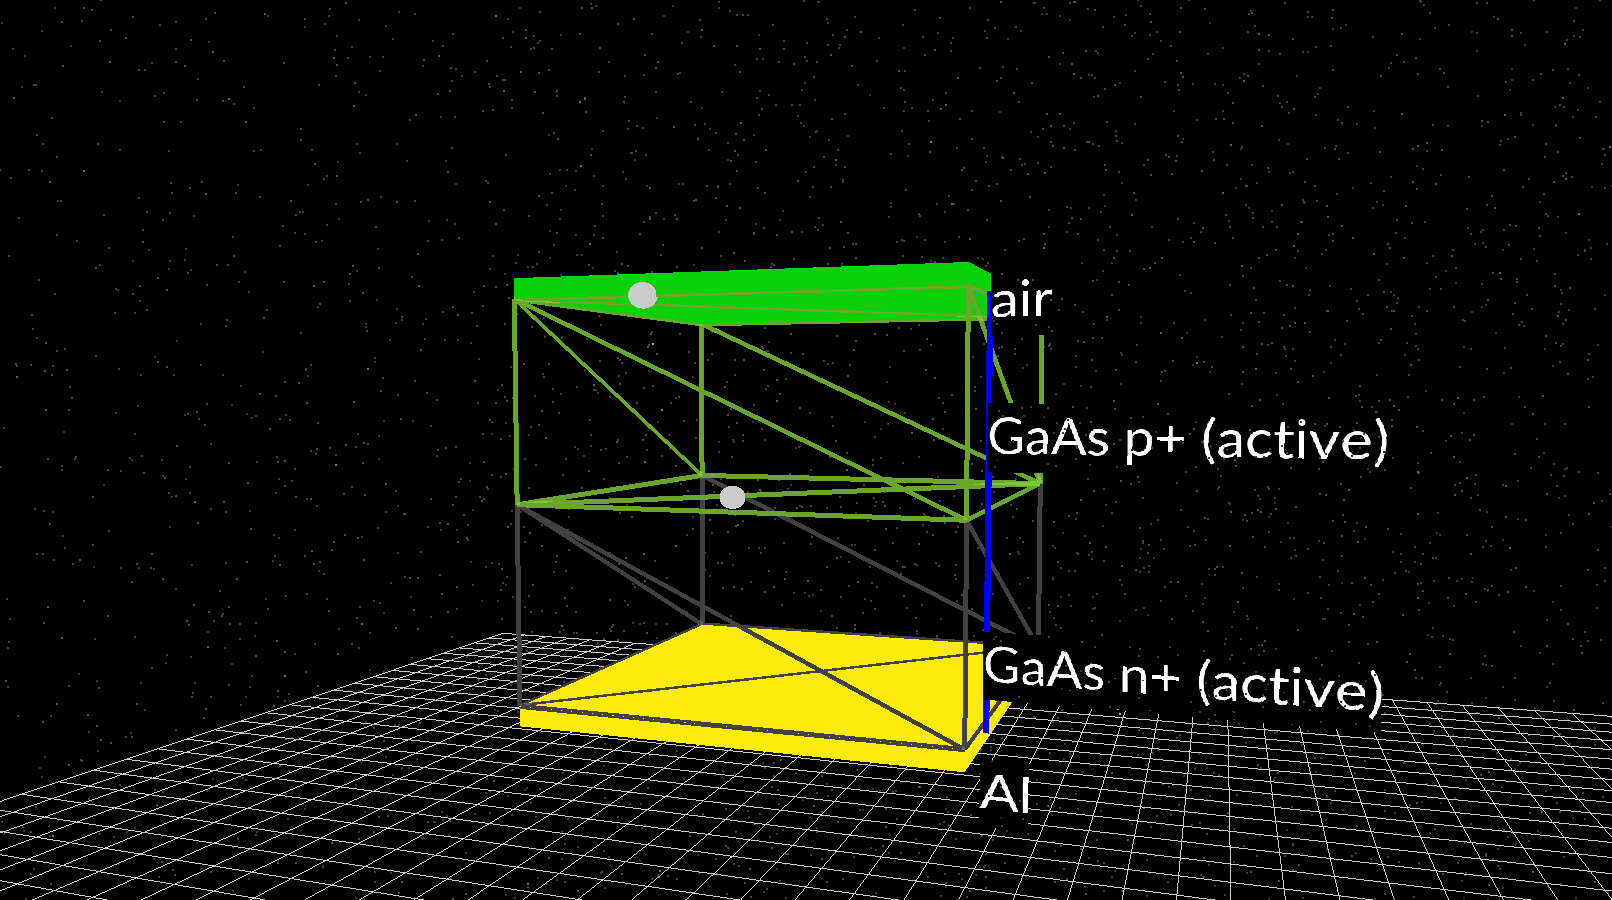
După dezactivarea ambelor blocuri cu defecte, aspectul principal al vizualizării simulării ar trebui să fie similar cu ??. Volumele cu defecte sunt înlocuite cu sfere mici, care servesc drept marcatori, indicând faptul că obiectele încă există în proiect, dar nu mai participă la simulare. Astfel, se restabilește uniformitatea laterală, păstrând în același timp geometria inițială, ceea ce ne permite să modificăm dimensiunile în etapa următoare, fără a introduce noi caracteristici fizice.După dezactivarea ambelor blocuri cu defecte, aspectul principal al vizualizării simulării ar trebui să fie similar cu ??. Volumele cu defecte sunt înlocuite cu sfere mici, care servesc drept marcatori, indicând faptul că obiectele încă există în proiect, dar nu mai participă la simulare. Astfel, se restabilește uniformitatea laterală, păstrând în același timp geometria inițială, ceea ce ne permite să modificăm dimensiunile în etapa următoare, fără a introduce noi caracteristici fizice.
3. Compararea simulărilor 3D, 2D și 1D: dimensionalitate, timp de execuție și rezultate.3. Compararea simulărilor 3D, 2D și 1D: dimensionalitate, timp de execuție și rezultate.
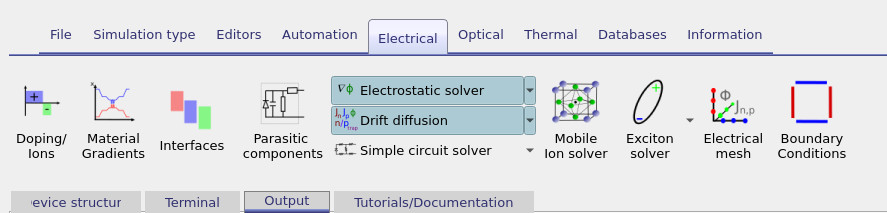
Odată ce defectul este dezactivat, dispozitivul prezintă o uniformitate laterală în direcțiile x și z. Acest lucru ne permite să studiem efectul dimensionalității în sine, fără a introduce caracteristici fizice noi. În această secțiune, veți rula aceeași diodă GaAs ca o problemă de drift-difuzie 3D, 2D și 1D, veți compara durata fiecărei simulări și veți verifica dacă rezultatele electrice rămân neschimbate. Începeți prin a deschide fila „Electrical” și a face clic pe „Electrical mesh” (vezi ??). În primul rând, asigurați-vă că x, y și z sunt toate activate, astfel încât simularea să fie complet tridimensională (??). Cu grila în această stare, rulați simularea și urmăriți rezultatele afișate în fereastra de ieșire, pe măsură ce aceasta avansează.Odată ce defectul este dezactivat, dispozitivul prezintă o uniformitate laterală în direcțiile x și z. Acest lucru ne permite să studiem efectul dimensionalității în sine, fără a introduce caracteristici fizice noi. În această secțiune, veți rula aceeași diodă GaAs ca o problemă de drift-difuzie 3D, 2D și 1D, veți compara durata fiecărei simulări și veți verifica dacă rezultatele electrice rămân neschimbate. Începeți prin a deschide fila „Electrical” și a face clic pe „Electrical mesh” (vezi ??). În primul rând, asigurați-vă că x, y și z sunt toate activate, astfel încât simularea să fie complet tridimensională (??). Cu grila în această stare, rulați simularea și urmăriți rezultatele afișate în fereastra de ieșire, pe măsură ce aceasta avansează.
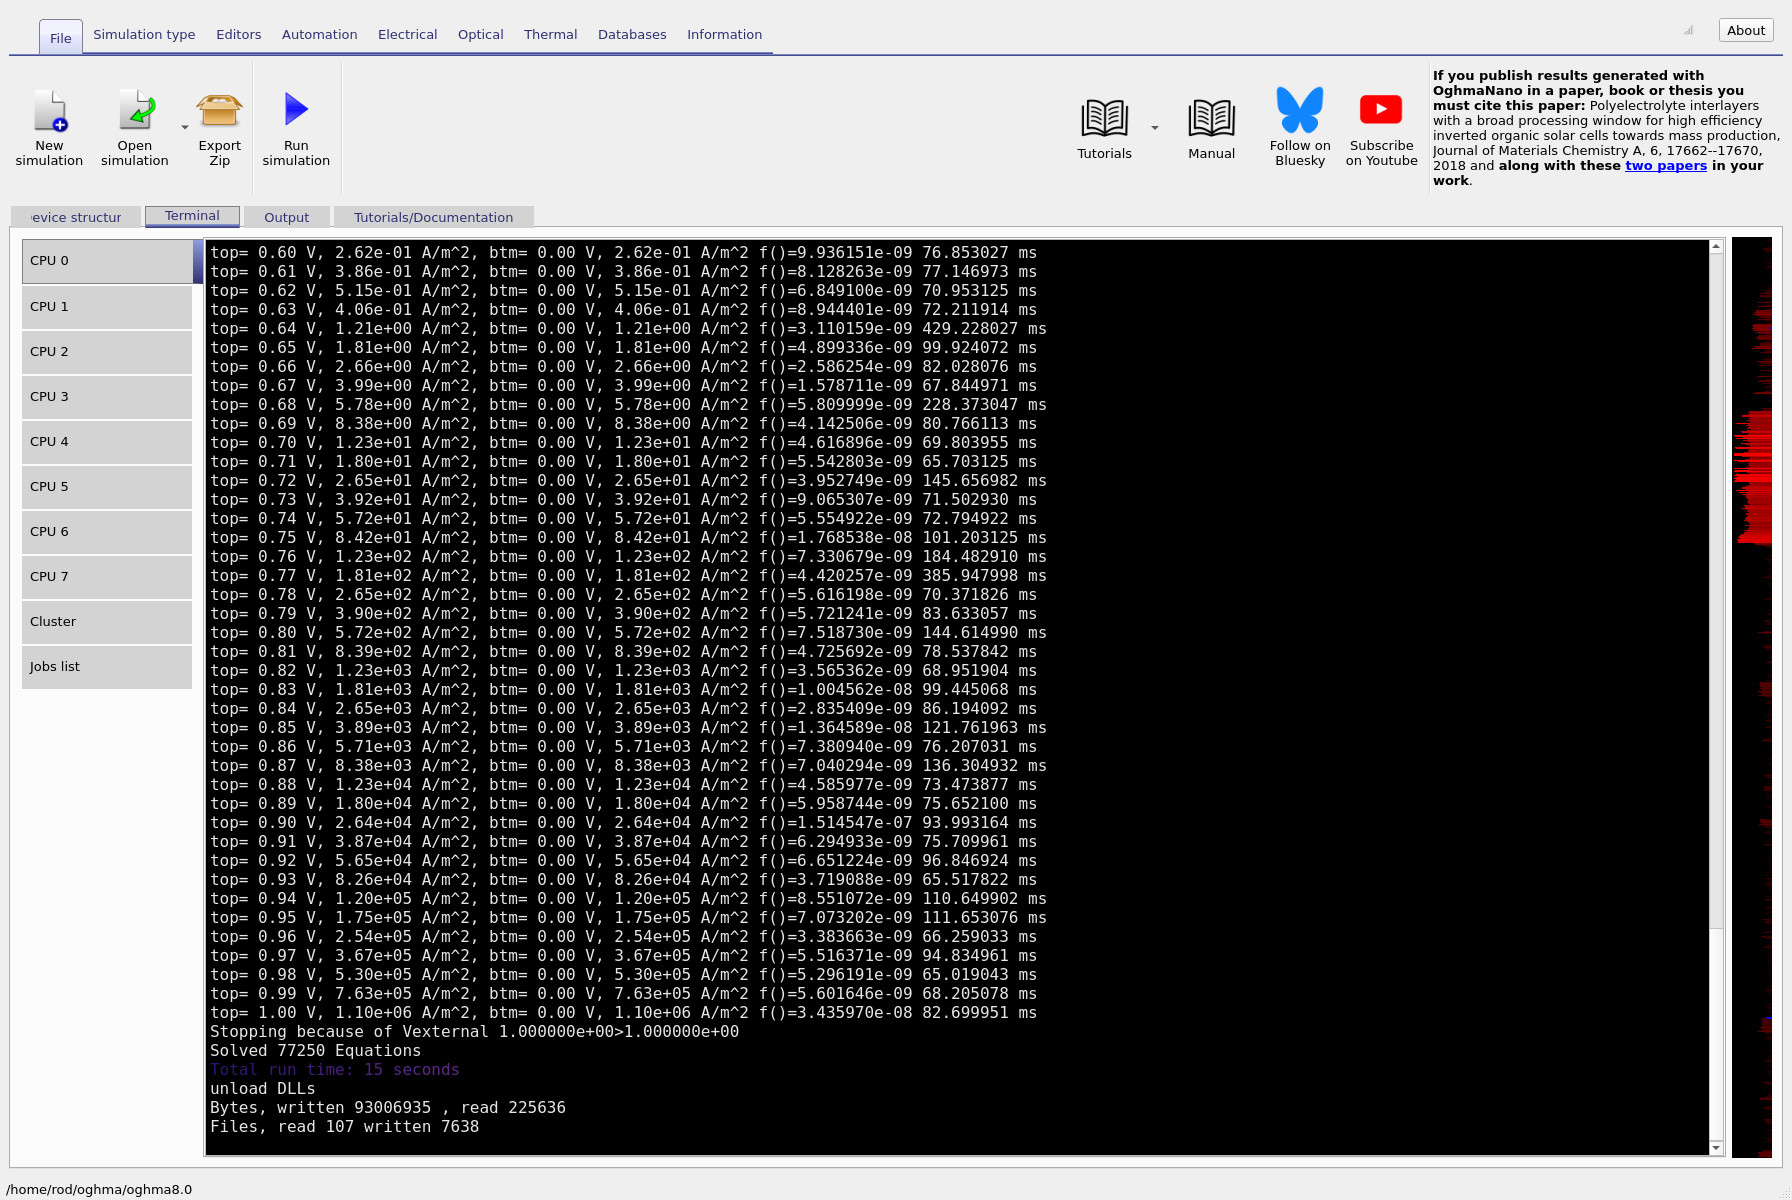
În timpul rulării, concentrați-vă asupra informațiilor despre timp afișate în terminal. Coloana din dreapta indică durata, în milisecunde, a fiecărui pas al simulării (??). Pe un laptop obișnuit, simularea 3D ar trebui să dureze de la zeci până la sute de milisecunde per pas, ceea ce corespunde unei durate totale de aproximativ 30 de secunde. Când simularea se termină, notați valoarea finală a curentului afișată la sfârșitul rulării (de exemplu, linia corespunzătoare valorii top = 1,00 V).În timpul rulării, concentrați-vă asupra informațiilor despre timp afișate în terminal. Coloana din dreapta indică durata, în milisecunde, a fiecărui pas al simulării (??). Pe un laptop obișnuit, simularea 3D ar trebui să dureze de la zeci până la sute de milisecunde per pas, ceea ce corespunde unei durate totale de aproximativ 30 de secunde. Când simularea se termină, notați valoarea finală a curentului afișată la sfârșitul rulării (de exemplu, linia corespunzătoare valorii top = 1,00 V).
În continuare, reveniți la editorul de rețea electrică și dezactivați direcția z. Rețeaua ar trebui să reprezinte acum o simulare 2D (y–x) (??). Rulați din nou simularea și comparați rezultatele afișate (??). Ar trebui să observați o reducere semnificativă a timpului de execuție, timpul pentru fiecare pas scăzând la doar câteva milisecunde. Este important ca valoarea finală a curentului raportată la sfârșitul execuției să fie numeric identică cu cea din cazul 3D.În continuare, reveniți la editorul de rețea electrică și dezactivați direcția z. Rețeaua ar trebui să reprezinte acum o simulare 2D (y–x) (??). Rulați din nou simularea și comparați rezultatele afișate (??). Ar trebui să observați o reducere semnificativă a timpului de execuție, timpul pentru fiecare pas scăzând la doar câteva milisecunde. Este important ca valoarea finală a curentului raportată la sfârșitul execuției să fie numeric identică cu cea din cazul 3D.
În cele din urmă, dezactivați și direcția x, lăsând activă doar direcția de transport y. Astfel, problema se reduce la o simulare pur 1D de tip drift-difuzie (??). Rulați solverul o ultimă dată și analizați rezultatele finale (??). În acest caz, timpul necesar pentru fiecare pas este practic zero, dar curentul final la valoarea maximă de 1,00 V este același ca în simulările 2D și 3D.În cele din urmă, dezactivați și direcția x, lăsând activă doar direcția de transport y. Astfel, problema se reduce la o simulare pur 1D de tip drift-difuzie (??). Rulați solverul o ultimă dată și analizați rezultatele finale (??). În acest caz, timpul necesar pentru fiecare pas este practic zero, dar curentul final la valoarea maximă de 1,00 V este același ca în simulările 2D și 3D.
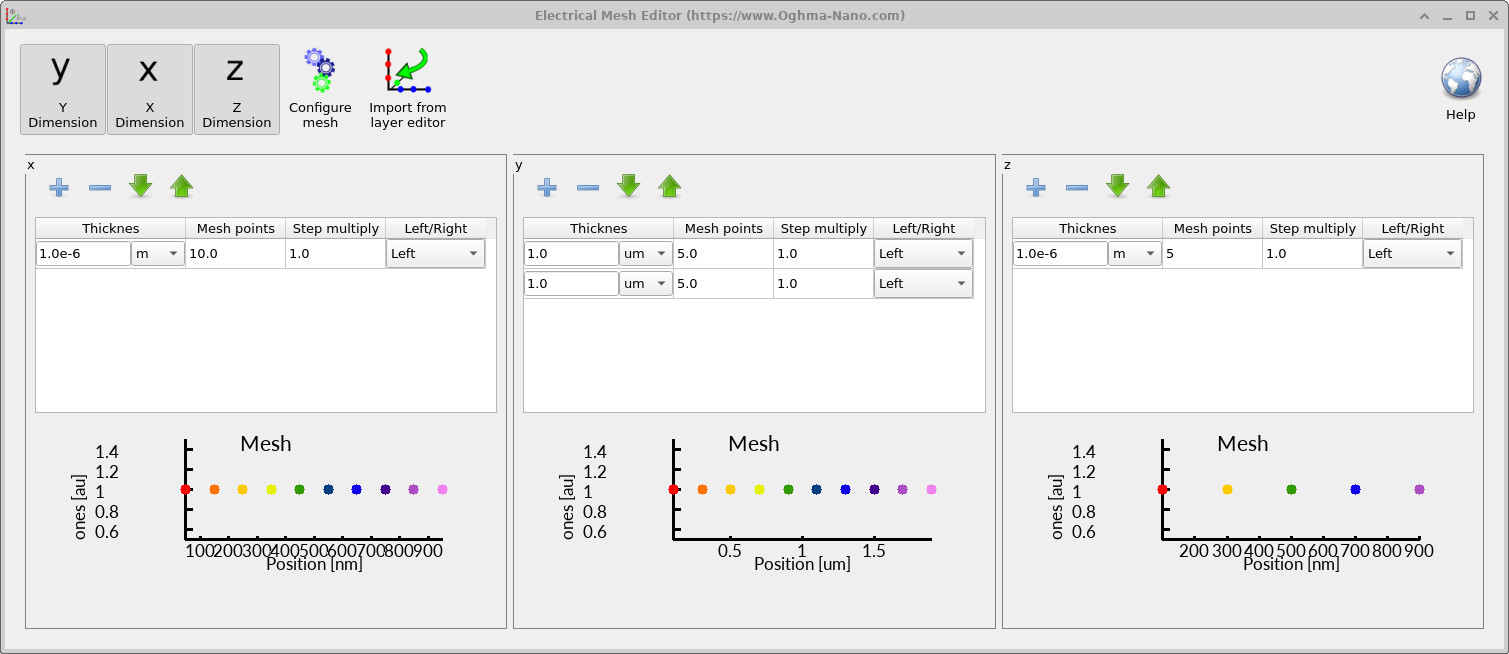
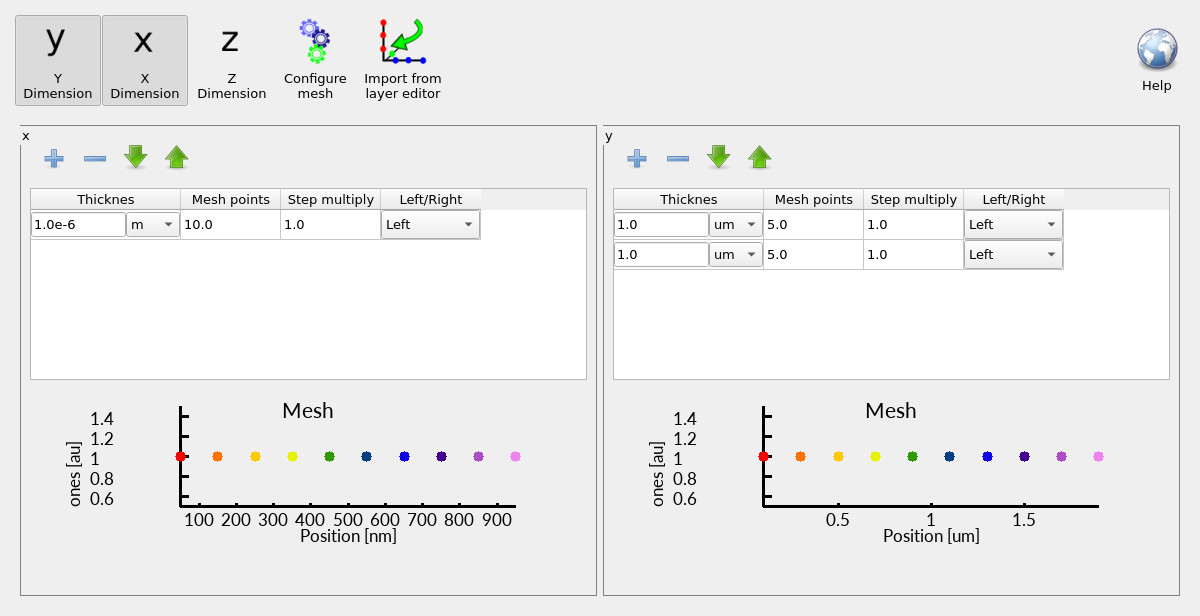

Această comparație ilustrează un principiu fundamental al modelării dispozitivelor. Pe măsură ce dimensionalitatea este redusă, simularea devine semnificativ mai rapidă, deoarece numărul de necunoscute scade rapid (adesea, aproximativ proporțional cu cubul densității rețelei). Cu toate acestea, deoarece dispozitivul este acum uniform din punct de vedere lateral, reducerea dimensionalității nu modifică rezultatul fizic. Rezolvați aceleași ecuații pentru aceeași structură, doar că acestea sunt exprimate într-o reprezentare a coordonatelor mai eficientă. Concluzia principală este că o dimensionalitate mai mare nu produce automat rezultate fizice diferite sau mai bune. Aceasta adaugă valoare doar atunci când dispozitivul în sine conține variații laterale reale. Odată ce această variație este eliminată, simulările 3D, 2D și 1D converg către aceeași soluție electrică, diferind doar în ceea ce privește costul de calcul.Această comparație ilustrează un principiu fundamental al modelării dispozitivelor. Pe măsură ce dimensionalitatea este redusă, simularea devine semnificativ mai rapidă, deoarece numărul de necunoscute scade rapid (adesea, aproximativ proporțional cu cubul densității rețelei). Cu toate acestea, deoarece dispozitivul este acum uniform din punct de vedere lateral, reducerea dimensionalității nu modifică rezultatul fizic. Rezolvați aceleași ecuații pentru aceeași structură, doar că acestea sunt exprimate într-o reprezentare a coordonatelor mai eficientă. Concluzia principală este că o dimensionalitate mai mare nu produce automat rezultate fizice diferite sau mai bune. Aceasta adaugă valoare doar atunci când dispozitivul în sine conține variații laterale reale. Odată ce această variație este eliminată, simulările 3D, 2D și 1D converg către aceeași soluție electrică, diferind doar în ceea ce privește costul de calcul.
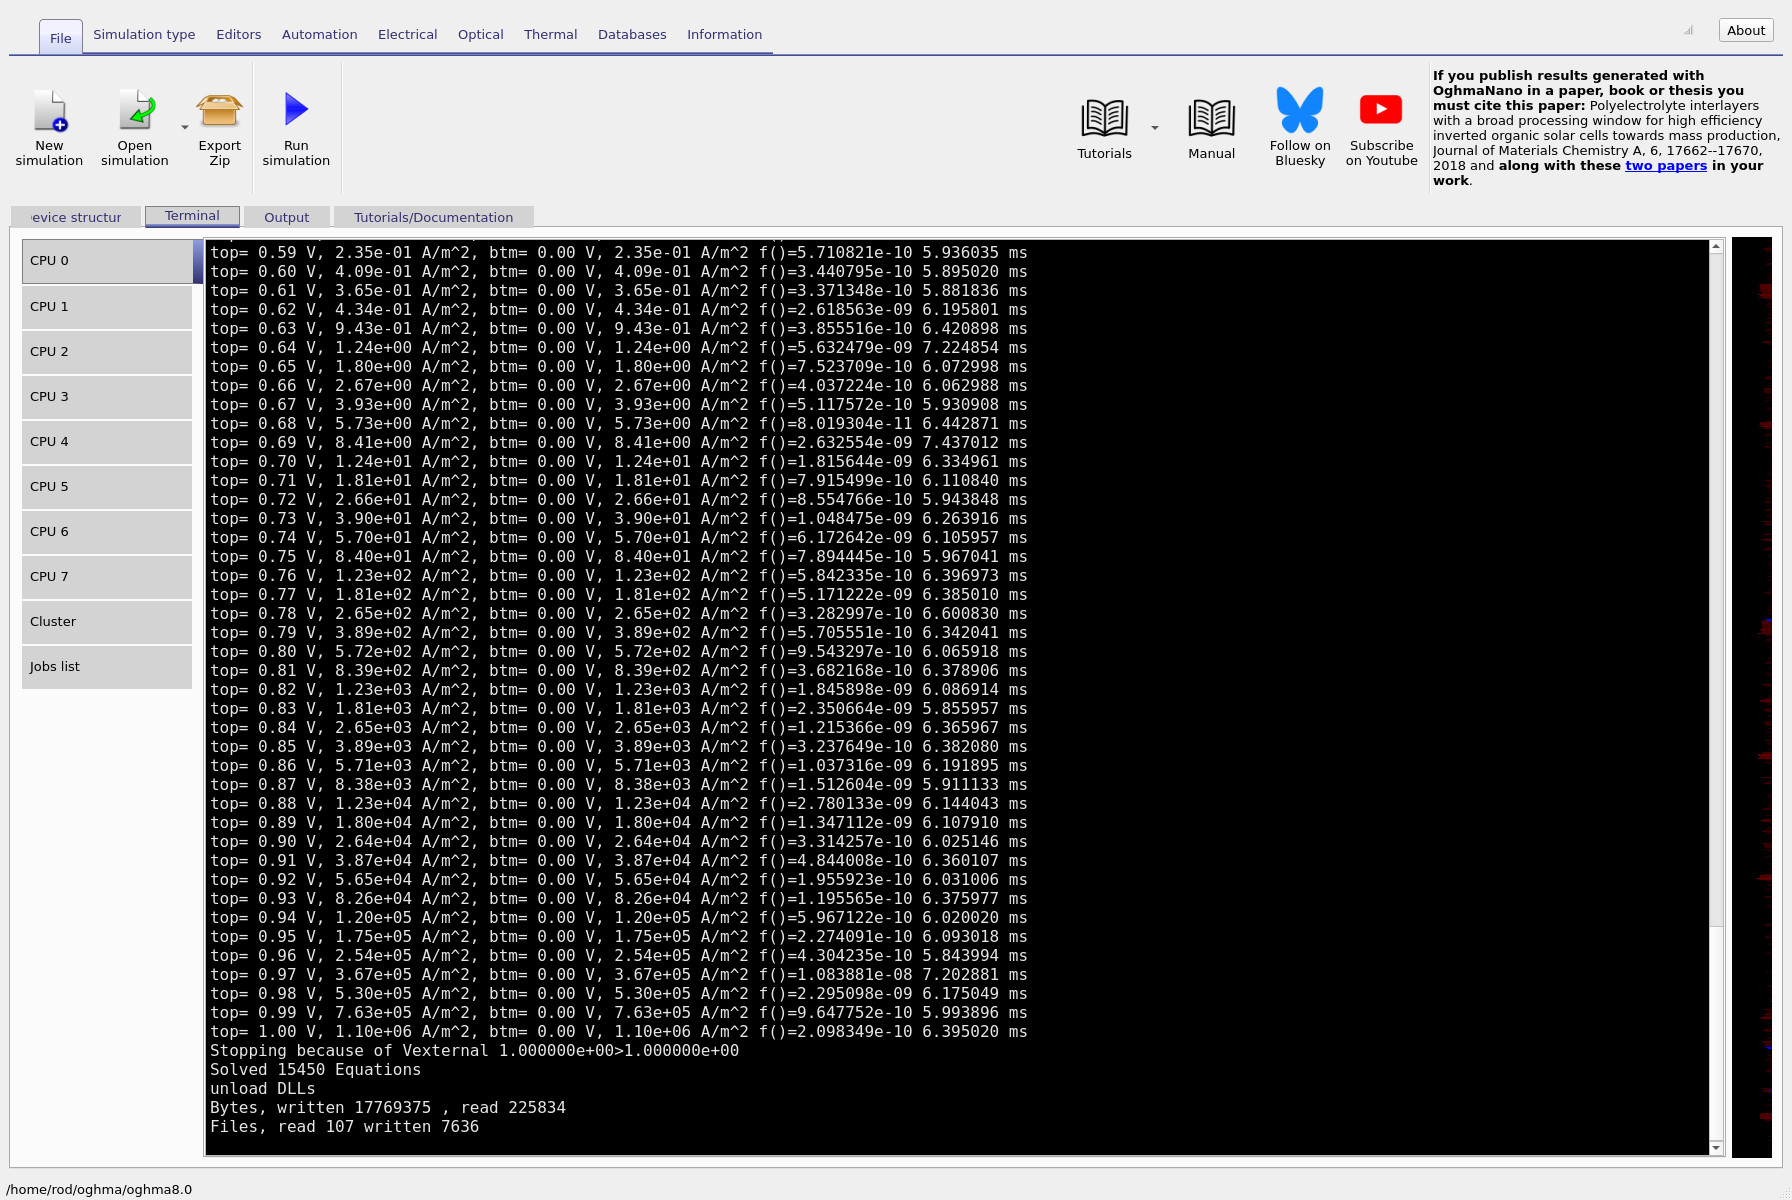
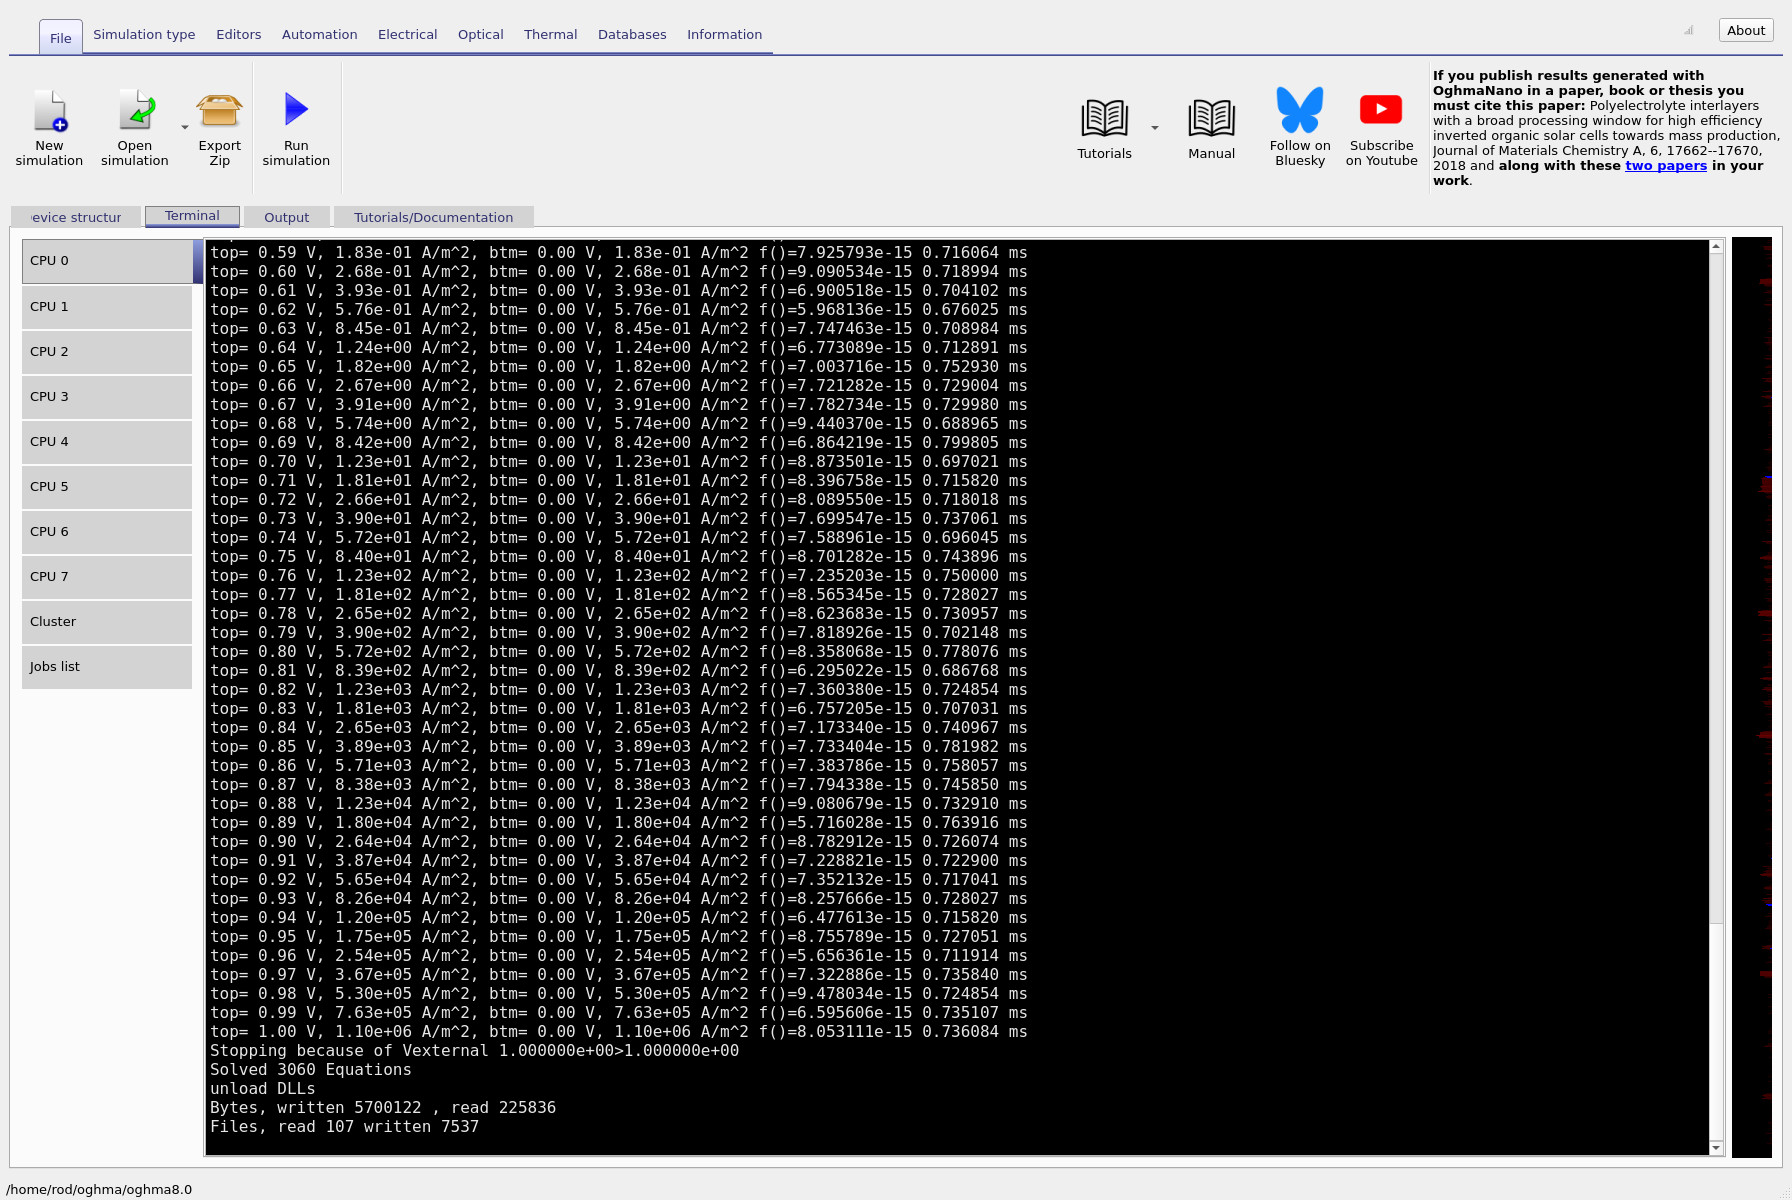
Pasul 5: Observați că rezultatele numerice sunt identice.Pasul 5: Observați că rezultatele numerice sunt identice.
Acum, analizați cu atenție rezultatele. Alegeți o singură linie de tensiune (de exemplu, valoarea de la început, egală cu 1,00 V) și comparați curenții calculați pentru simulările 3D, 2D și 1D. Ar trebui să constatați că valorile sunt identice (ținând cont de precizia numerică). Aceasta este lecția principală: odată ce eliminăm asimetria, dispozitivul este, în esență, 1D, astfel încât simulările 2D și 3D nu aduc nimic nou din punct de vedere fizic – ele doar măresc timpul de execuție.Acum, analizați cu atenție rezultatele. Alegeți o singură linie de tensiune (de exemplu, valoarea de la început, egală cu 1,00 V) și comparați curenții calculați pentru simulările 3D, 2D și 1D. Ar trebui să constatați că valorile sunt identice (ținând cont de precizia numerică). Aceasta este lecția principală: odată ce eliminăm asimetria, dispozitivul este, în esență, 1D, astfel încât simulările 2D și 3D nu aduc nimic nou din punct de vedere fizic – ele doar măresc timpul de execuție.
Acesta a fost tot pentru partea B. În partea C, vom analiza problemele legate de stabilitatea numerică care pot apărea în simulările 2D și 3D și vom începe să transformăm această diodă într-o problemă similară cu cea a celulelor solare, introducând lumină și observând modul în care iluminarea modifică răspunsul dispozitivului.Acesta a fost tot pentru partea B. În partea C, vom analiza problemele legate de stabilitatea numerică care pot apărea în simulările 2D și 3D și vom începe să transformăm această diodă într-o problemă similară cu cea a celulelor solare, introducând lumină și observând modul în care iluminarea modifică răspunsul dispozitivului.
👉 Următorul pas: continuați cu Partea C sau reveniți la prezentarea generală a dispozitivelor din siliciu și semiconductoare.👉 Următorul pas: continuați cu Partea C sau reveniți la prezentarea generală a dispozitivelor din siliciu și semiconductoare.