

Optische Sensoren
1. Einleitung
In OghmaNano werden optische Detektoren verwendet, um Licht zu messen, während es sich durch ein optisches System ausbreitet. Die Detektoren werden mithilfe des Editors für optische Detektoren definiert, der über die Registerkarte „Optisch“ im Hauptfenster geöffnet werden kann (siehe Abbildung ??).
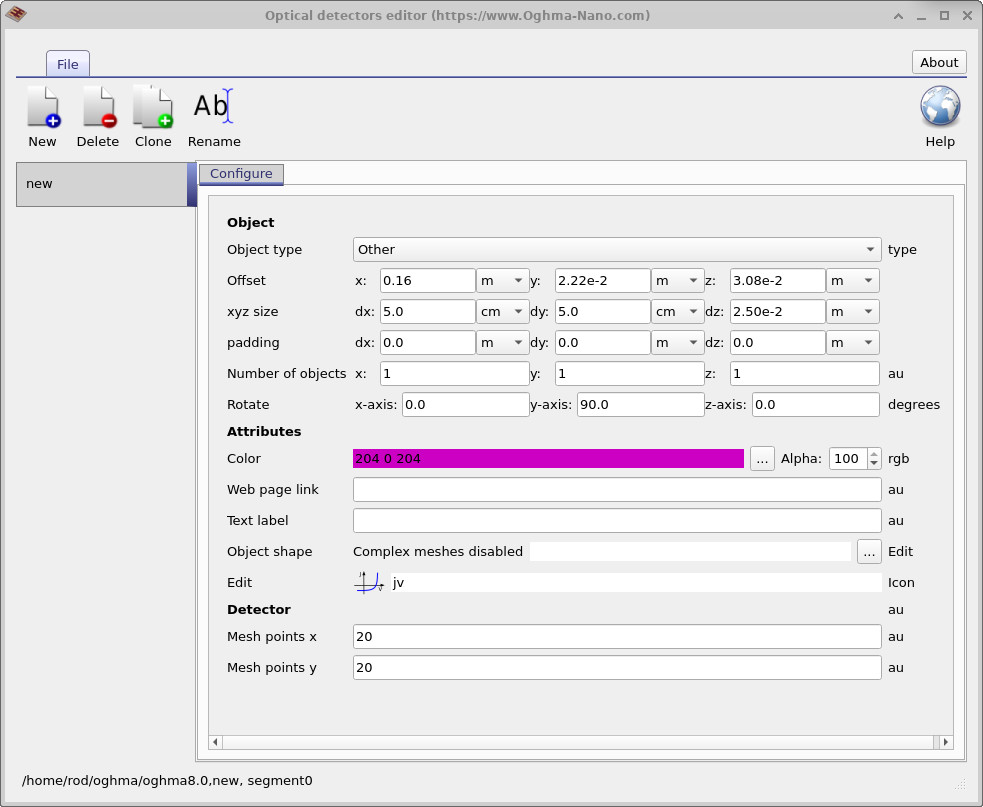
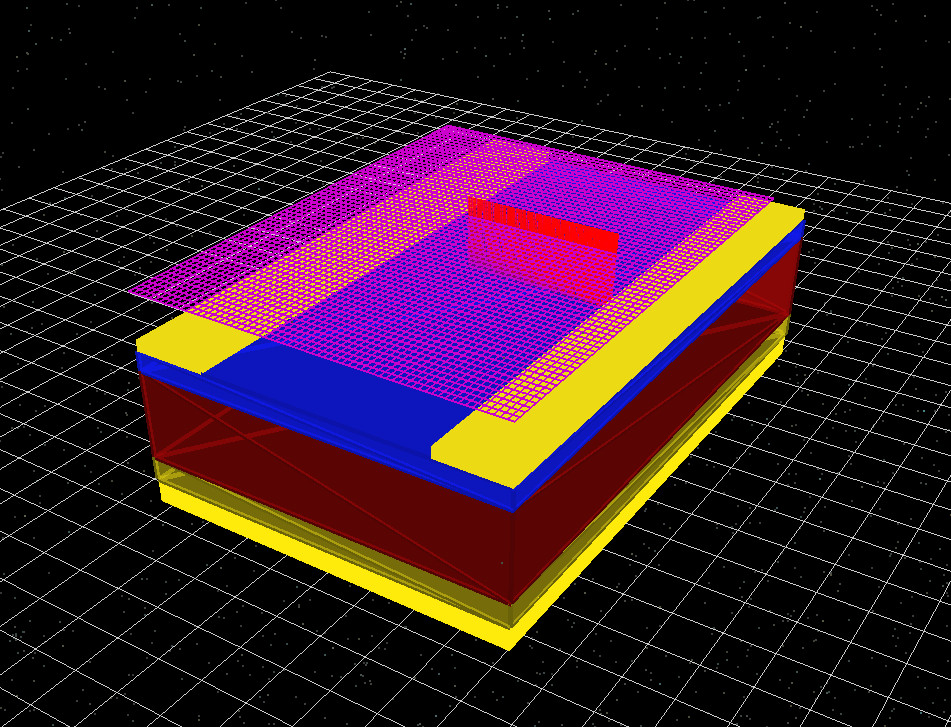
Der Editor für optische Detektoren wird in ?? dargestellt. Ein optischer Detektor in OghmaNano ist eine zweidimensionale Oberfläche, die an beliebiger Stelle im Simulationsbereich platziert wird. Konzeptionell verhält er sich wie eine idealisierte CCD-Kamera: Er zählt die Photonen, die ihn durchqueren, und erfasst deren spektrale und räumliche Verteilung.
Detektoren absorbieren, reflektieren oder streuen kein Licht. Sie sind mathematisch gesehen transparent und beeinflussen das optische Feld nicht. Lichtstrahlen, Wellen oder Photonen durchdringen den Detektor unverändert; der Detektor erfasst lediglich, was seine Oberfläche passiert.
2. Geometrie und Auflösung des Detektors
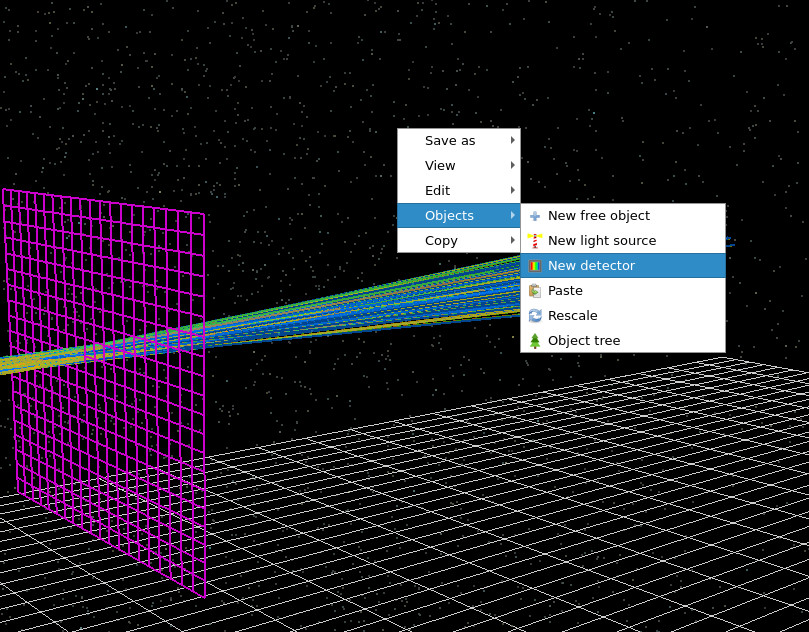
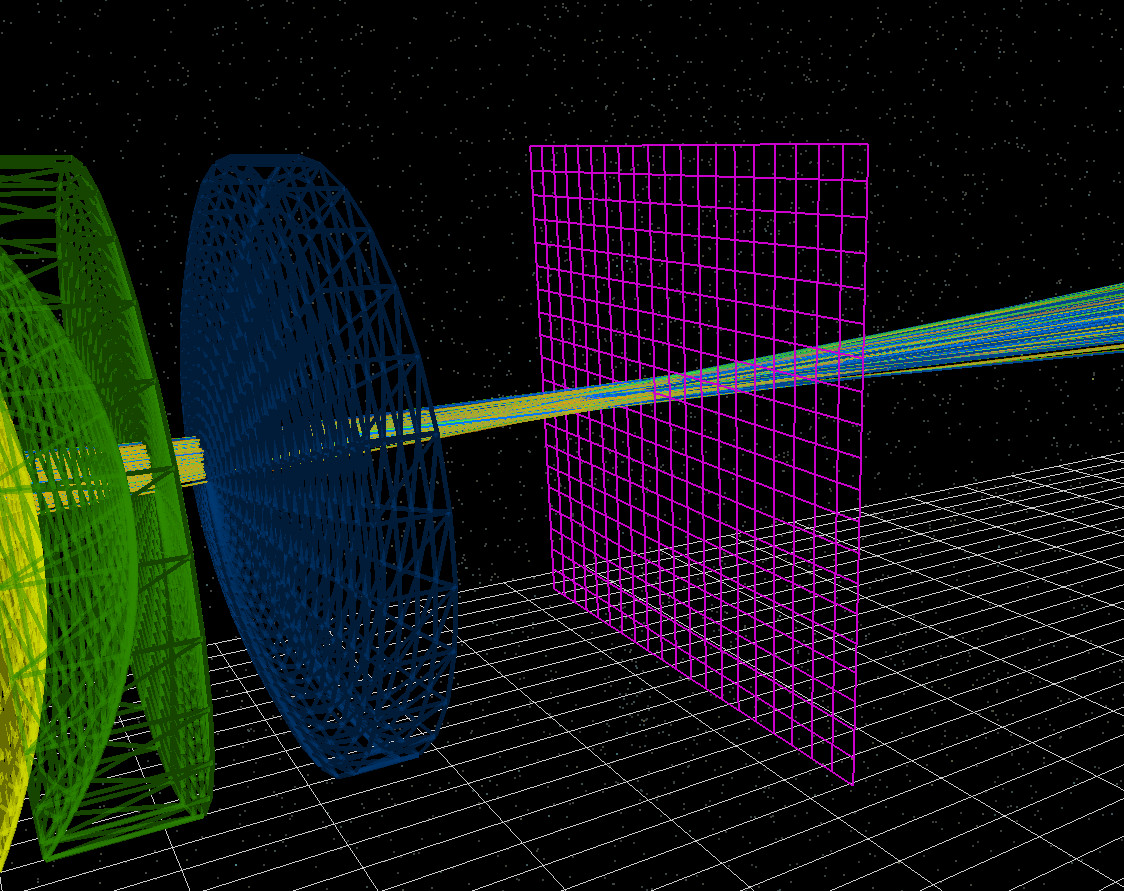
Ein Detektor wird durch seine Position, Ausrichtung und laterale Größe (\(dx\) und \(dy\)) definiert. Die Dicke \(dz\) ist irrelevant, da der Detektor als rein zweidimensionale Oberfläche behandelt wird. Der Detektor kann um die Achsen \(x\), \(y\) und \(z\) gedreht werden, wodurch er in jede beliebige Richtung ausgerichtet werden kann. Dadurch ist es möglich, in beliebigen Geometrien ausgesendetes, reflektiertes oder entweichendes Licht zu erfassen. Detektoren können auch interaktiv durch Verschieben innerhalb der 3D-Szene neu positioniert werden.
Im Abschnitt „Detektor“ des Konfigurationsfensters definieren die Parameter „Anzahl der Gitterpunkte in X-Richtung“ und „Anzahl der Gitterpunkte in Y-Richtung“ die Anzahl der räumlichen Bereiche, die über die Detektorfläche verteilt sind. Diese entsprechen direkt der Anzahl der Pixel in einem CCD-Sensor und steuern die räumliche Auflösung der aufgezeichneten Daten. In einer einzelnen Simulation können mehrere Detektoren platziert werden. Jeder Detektor arbeitet unabhängig und erzeugt seinen eigenen Satz von Ausgabedateien.
3. Beispiele für Detektoren
4. Ergebnisse/Ausgaben
Wenn Sie den Ausgabepfad eines Detektors öffnen, werden Sie in der Regel vier Dateien sehen (siehe Abbildung ??): detector_abs0.csv, detector_efficiency0.csv, detector_input0.csv und RAY_image.csv. Zusammen beschreiben diese (i) die räumliche Verteilung des detektierten Lichts und (ii) die spektrale Durchlässigkeit von der Quelle zum Detektor.
RAY_image.csv ist ein räumlich aufgelöstes Bild dessen, was der Detektor empfängt (konzeptionell ein CCD-Bild). Im Strahlverfolgungsmodus wird es in der Regel durch die Verfolgung von drei repräsentativen Wellenlängen (nominal „R“, „G“ und „B“) und deren direkte Zuordnung zu einem RGB-Bild erzeugt. In Arbeitsabläufen, die keine Strahlverfolgung verwenden, oder wenn ein breiteres Wellenlängenfeld verfolgt wird, wandelt OghmaNano das detektierte Spektrum mithilfe standardmäßiger menschlicher Farbsehsfunktionen in ein darstellbares RGB-Format um (so dass die Farbe eine Schätzung des Erscheinungsbilds darstellt, wie es ein Auge wahrnehmen würde, und nicht eine wörtliche Darstellung mit drei Wellenlängen). In der Praxis sollten Sie bei EL/PL-Spektren viele Wellenlängen verfolgen; ein RGB-Bild mit drei Farben ist für eine schnelle optische Visualisierung geeignet, aber es ist zu ungenau für Emissionsspektren.
Die übrigen drei Dateien bilden eine einfache Kette, die nach dem Prinzip „Eingabe → Erkennung → Effizienz“ funktioniert:
detector_abs0.csv(??): Das verfügbare Spektrum der Quelle, das theoretisch den Detektor hätte erreichen können. Dies ist die Verteilung der emittierten Strahlen/Photonen in Abhängigkeit von der Wellenlänge, bevor Geometrie und Absorption darüber entscheiden, was tatsächlich ankommt.detector_input0.csv(??): Das Spektrum der Strahlen/Photonen, das tatsächlich die Detektoroberfläche erreicht und durchdringt (als Anzahl gemessen). Die Absorption durch das Material und die Begrenzung des Spektrums verändern dieses. In dem gezeigten Beispiel absorbiert das Glas den UV-Bereich des Spektrums, was zu einer deutlichen Reduktion bei kurzen Wellenlängen führt.detector_efficiency0.csv(??): Die Wahrscheinlichkeit des Nachweises (in Prozent) in Abhängigkeit von der Wellenlänge, berechnet als \[ \eta(\lambda)=100\times\frac{I_{\text{det}}(\lambda)}{I_{\text{avail}}(\lambda)} =100\times\frac{\texttt{detector_input0.csv}}{\texttt{detector_abs0.csv}}. \]. Physikalisch interpretiert: Wenn ein Strahl/Photon bei einer Wellenlänge von \(\lambda\) emittiert wird, welcher Anteil dieser Emissionen trifft tatsächlich auf den Detektor?
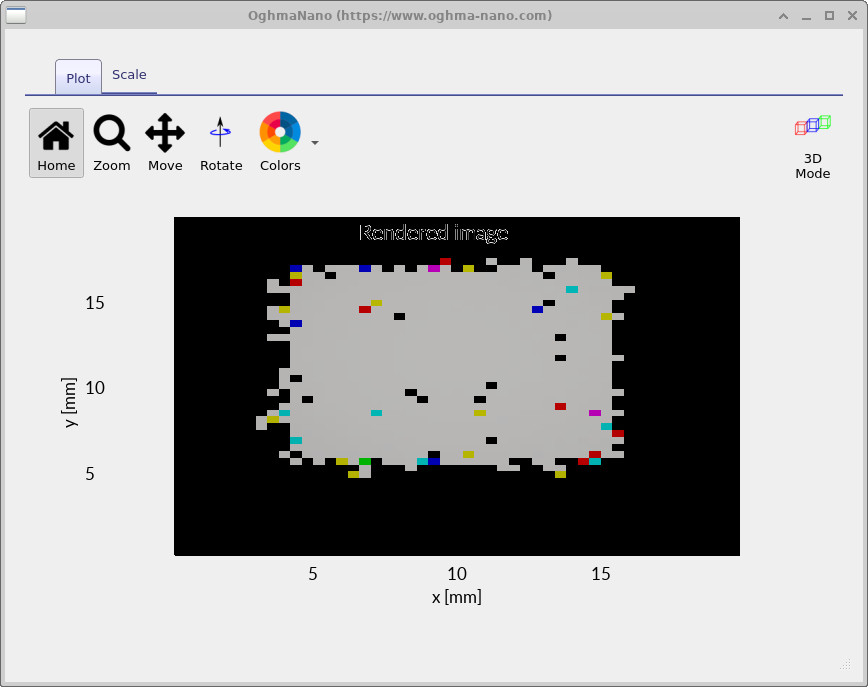
RAY_image.csv).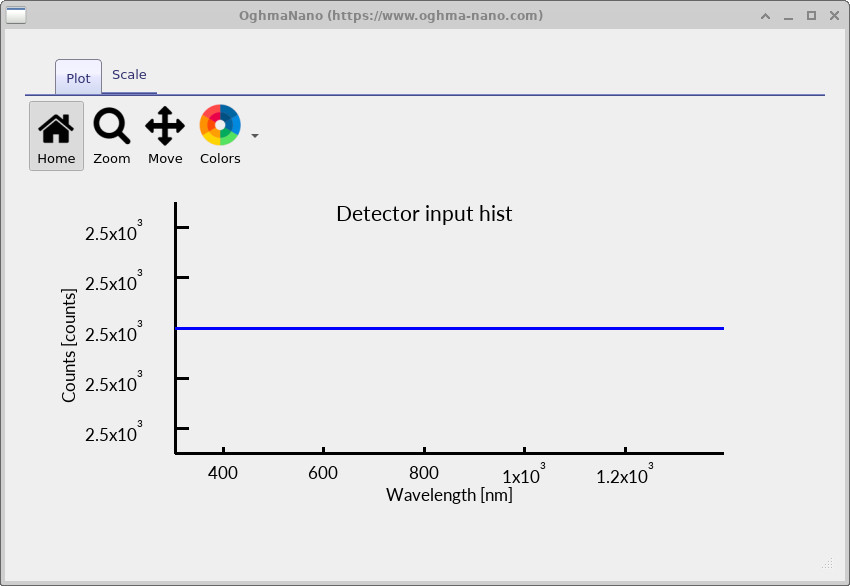
detector_abs0.csv).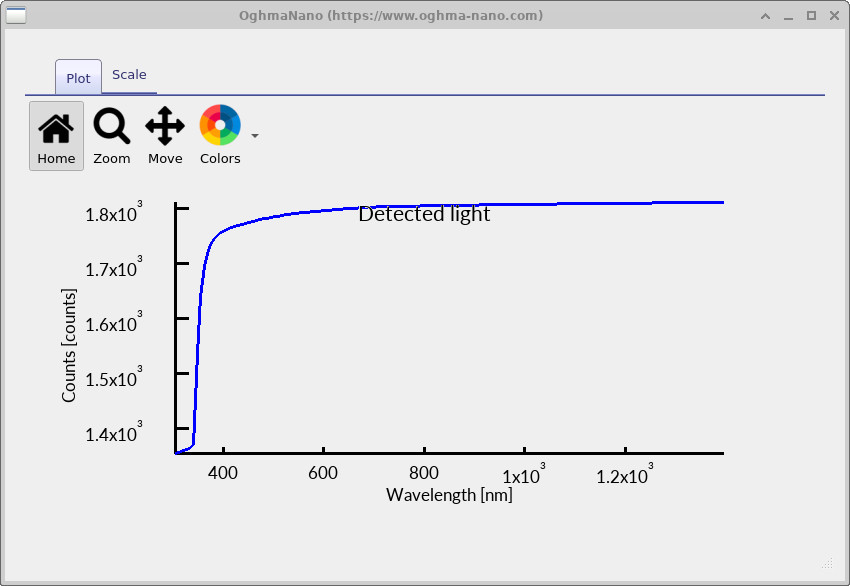
detector_input0.csv).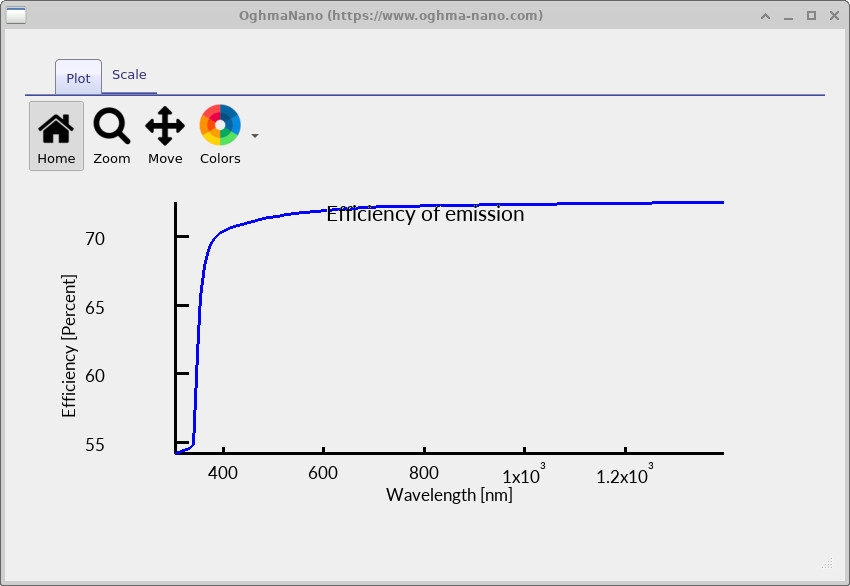
detector_efficiency0.csv).