

Filmist pääsemine (osa B): pinna struktuuri muutmineFilmist pääsemine (osa B): pinna struktuuri muutmine
osa A hõlmab filmi kiirte jälgimise näidise seadistamist, integreeritud valgusallikate visualiseerimist ning detektori väljundi ja renderdatud pildi kontrollimist. osa A hõlmab filmi kiirte jälgimise näidise seadistamist, integreeritud valgusallikate visualiseerimist ning detektori väljundi ja renderdatud pildi kontrollimist.
Selles osas keskendume geomeetrile. Muutes pooljuhtpinna kuju, saame vahetult jälgida, kuidas morfoloogia valgusväljastust mõjutab. Selle asemel, et kasutada aatomjõumikroskoobiga saadud profiili, kasutame lihtsat kolmnurkset saw_wave mustrit, mis on võetud kujundite andmebaasist, käivitame simulatsiooni uuesti ja võrdleme saadud valguskiirte mustreid.Selles osas keskendume geomeetrile. Muutes pooljuhtpinna kuju, saame vahetult jälgida, kuidas morfoloogia valgusväljastust mõjutab. Selle asemel, et kasutada aatomjõumikroskoobiga saadud profiili, kasutame lihtsat kolmnurkset saw_wave mustrit, mis on võetud kujundite andmebaasist, käivitame simulatsiooni uuesti ja võrdleme saadud valguskiirte mustreid.
1. samm – pooljuhtmaterjalist objekti redigeerimine1. samm – pooljuhtmaterjalist objekti redigeerimine
Alustage A-osa lõplikust olekust, kus pooljuhtpinna kujutab AFM-pilt ja detektor on paigutatud struktuuri kohal. Esimene ülesanne on anda OghmaNanole teada, et soovime muuta pooljuhtobjektile kasutatavat võrgustikku.Alustage A-osa lõplikust olekust, kus pooljuhtpinna kujutab AFM-pilt ja detektor on paigutatud struktuuri kohal. Esimene ülesanne on anda OghmaNanole teada, et soovime muuta pooljuhtobjektile kasutatavat võrgustikku.
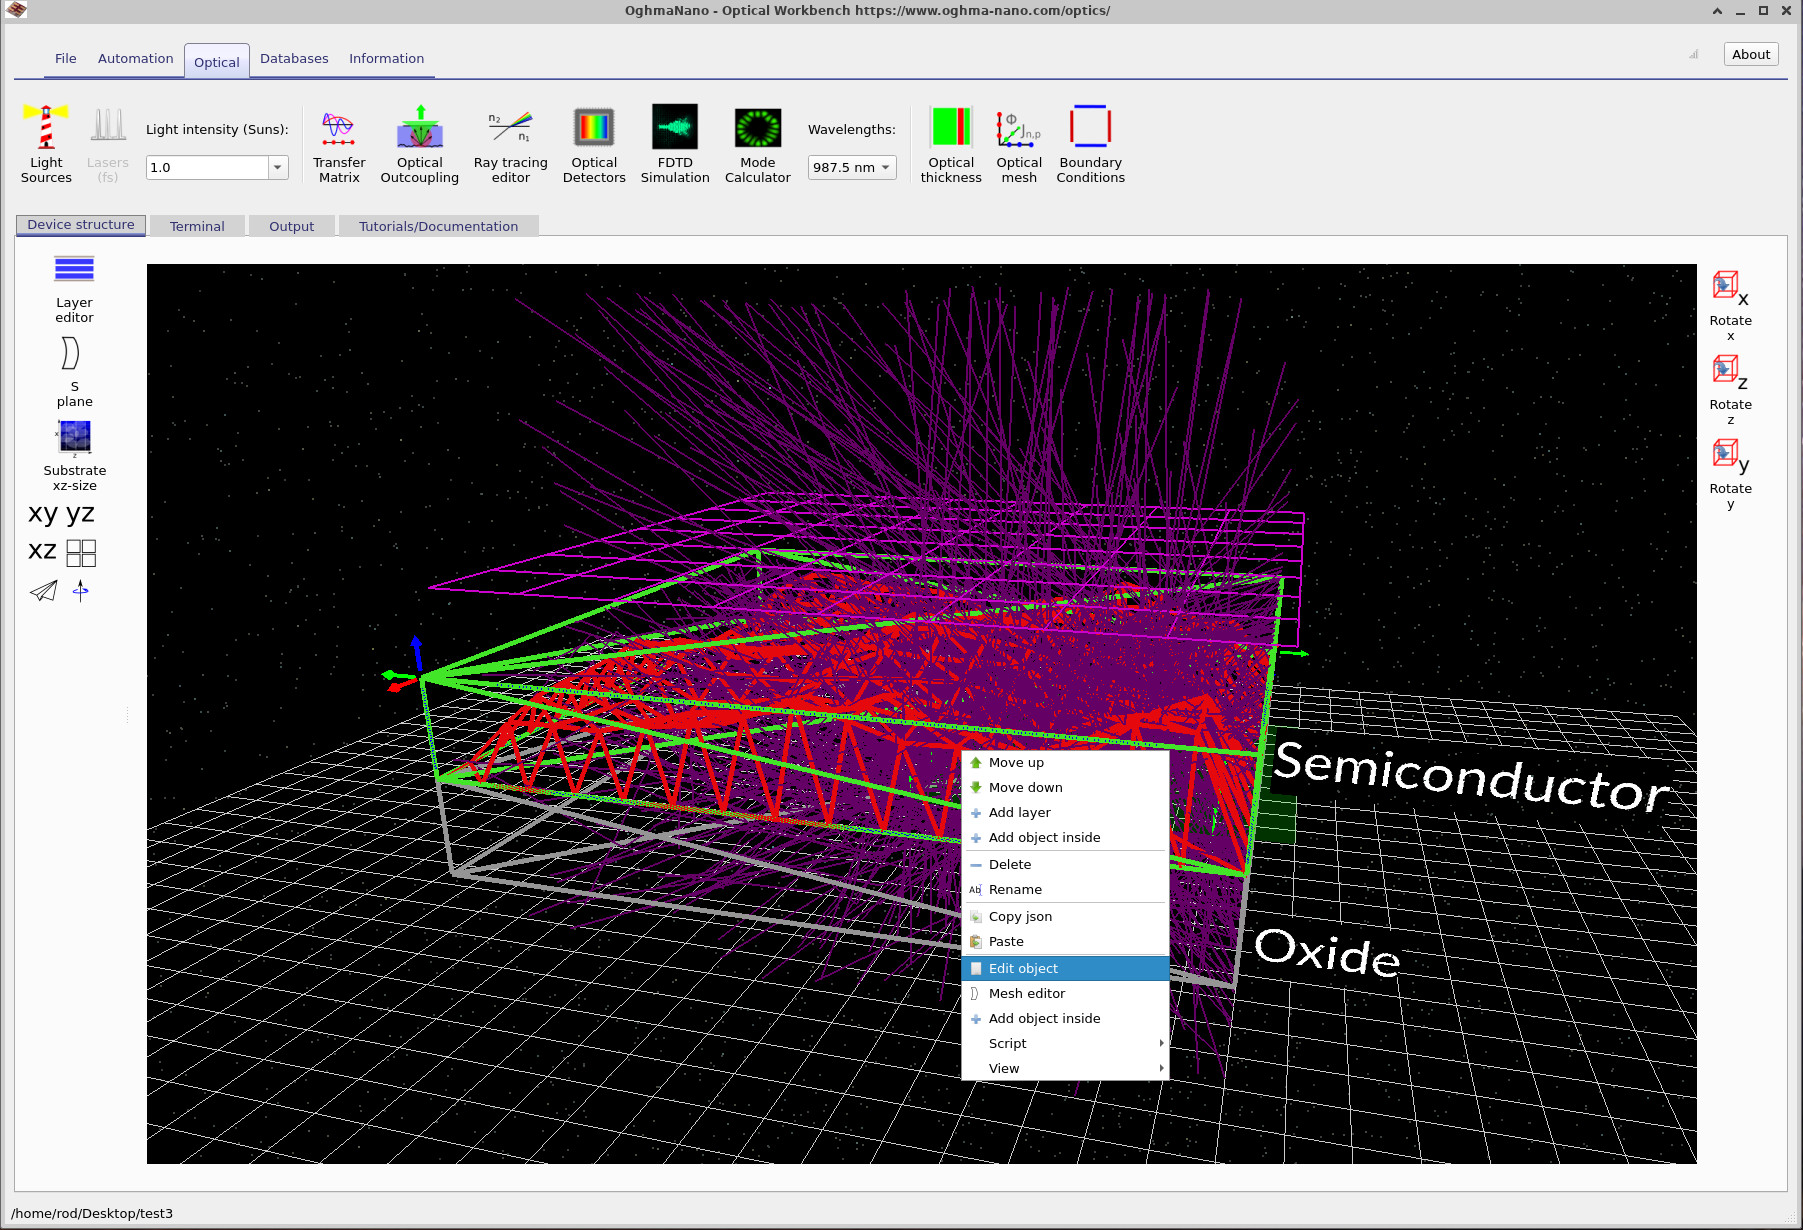
- Kliendake 3D-vaates punase värvusega „Semiconductor” objektile.Kliendake 3D-vaates punase värvusega „Semiconductor” objektile.
- Valige kontekstimenüüst käsk „Redigeeri objekti” (vt ??).Valige kontekstimenüüst käsk „Redigeeri objekti” (vt ??).
See avab objekti redaktori, mis on näidatud joonisel ??. Redaktor koondab kõik objekti omadused: selle asukoha, kopeerimismustri, värvi ja – mis on selles õpetuses kõige olulisem – objekti kuju, mis määrab aluseks oleva võrgustiku.See avab objekti redaktori, mis on näidatud joonisel ??. Redaktor koondab kõik objekti omadused: selle asukoha, kopeerimismustri, värvi ja – mis on selles õpetuses kõige olulisem – objekti kuju, mis määrab aluseks oleva võrgustiku.
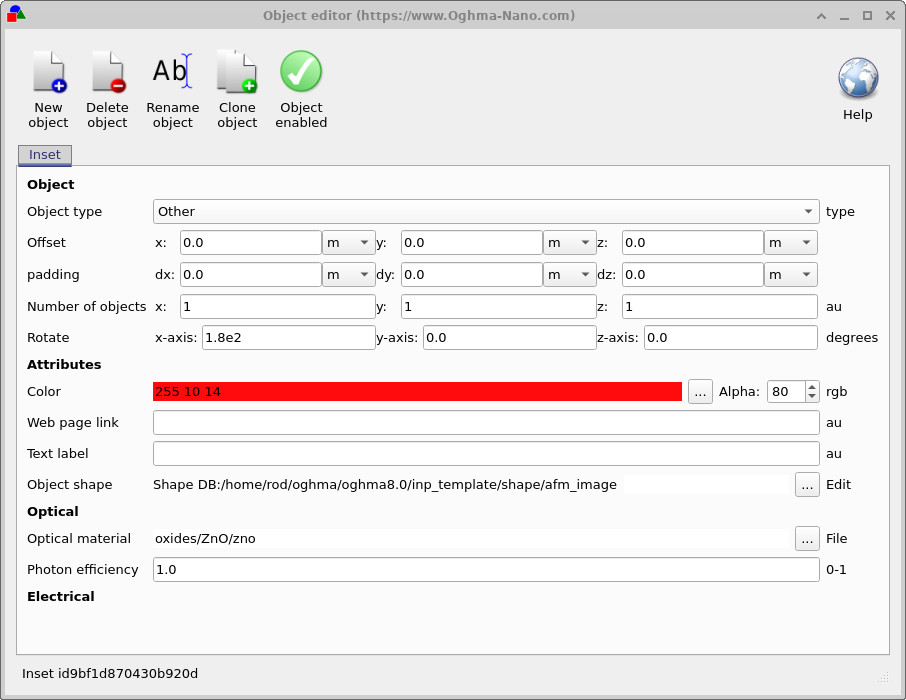
Objekti kujunduse jaotises, mis asub redaktori alumises osas, näete teed, mis viib Shape Database’is asuva afm_image juurde. Klõpsake väljal „Redigeeri” kõrval asuva kolme punkti (… ) nupu peal, et avada võrguredaktor, kus määratletakse tegelikult objekti geomeetria.Objekti kujunduse jaotises, mis asub redaktori alumises osas, näete teed, mis viib Shape Database’is asuva afm_image juurde. Klõpsake väljal „Redigeeri” kõrval asuva kolme punkti (… ) nupu peal, et avada võrguredaktor, kus määratletakse tegelikult objekti geomeetria.
2. samm – valige kujundite andmebaasist uus kujund2. samm – valige kujundite andmebaasist uus kujund
Kui Mesh-redaktor avaneb, peaks ülaosas juba olema valitud „Kujundite andmebaasi” ikoon ja praegune kirje peaks olema afm_image, nagu on näidatud ??. „Kujundite andmebaas” on lihtsalt kohalik teek, mis sisaldab taaskasutatavaid võrgumudeleid – AFM-pindu, footoniliste kristallide malle, teststruktuuride jne –, ja need on salvestatud OghmaNano enda formaadis.Kui Mesh-redaktor avaneb, peaks ülaosas juba olema valitud „Kujundite andmebaasi” ikoon ja praegune kirje peaks olema afm_image, nagu on näidatud ??. „Kujundite andmebaas” on lihtsalt kohalik teek, mis sisaldab taaskasutatavaid võrgumudeleid – AFM-pindu, footoniliste kristallide malle, teststruktuuride jne –, ja need on salvestatud OghmaNano enda formaadis.
Teise pinna kasutamiseks vahetage see:Teise pinna kasutamiseks vahetage see:
- Klõpsake Mesh-redaktoris faili kõrval asuval nupul „...”.Klõpsake Mesh-redaktoris faili kõrval asuval nupul „...”.
- Kujutiste andmebaasi vaatlusprogrammis topeltklõpsake valikul „saw_wave” (??).Kujutiste andmebaasi vaatlusprogrammis topeltklõpsake valikul „saw_wave” (??).
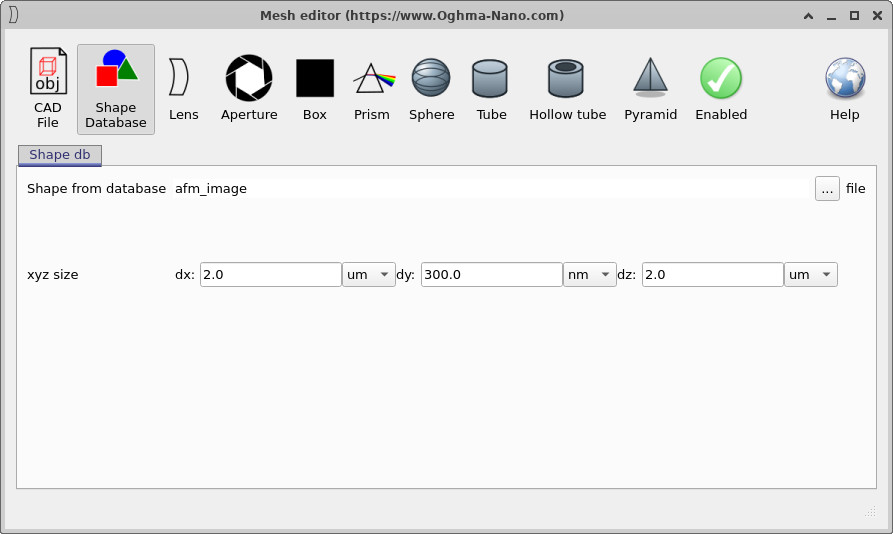
afm_image ja see on võetud AFM-i kõveruskaardilt.Valitud on võrguredaktor ja kujundite andmebaas. Praegune kuju on afm_image ja see on võetud AFM-i kõveruskaardilt.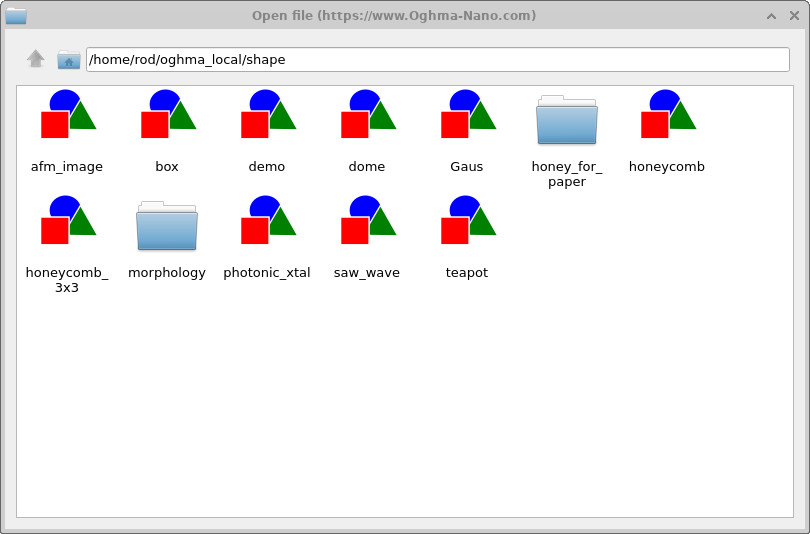
Pärast valiku „saw_wave” tegemist sulgege võrguredaktor ja objektiredaktor. Naaske peamisesse 3D-vaatesse, kus näete, et pooljuhtpinnal on nüüd kolmnurkne profiil, mitte esialgne AFM-morfoloogia. Selline lihtne teststruktuur on kasulik, et enne realistlike mõõdetud pindade juurde jõudmist arendada intuitiivset arusaamist.Pärast valiku „saw_wave” tegemist sulgege võrguredaktor ja objektiredaktor. Naaske peamisesse 3D-vaatesse, kus näete, et pooljuhtpinnal on nüüd kolmnurkne profiil, mitte esialgne AFM-morfoloogia. Selline lihtne teststruktuur on kasulik, et enne realistlike mõõdetud pindade juurde jõudmist arendada intuitiivset arusaamist.
Lisateabe saamiseks oma kujundite loomise, AFM-piltide importimise ja kasulike geomeetriate raamatukogude koostamise kohta vaadake spetsiaalset juhendit. Kujundite andmebaasi õpetus (osa A). Lisateabe saamiseks oma kujundite loomise, AFM-piltide importimise ja kasulike geomeetriate raamatukogude koostamise kohta vaadake spetsiaalset juhendit. Kujundite andmebaasi õpetus (osa A).
3. samm – uue võrgustiku abil simulatsiooni käivitamine3. samm – uue võrgustiku abil simulatsiooni käivitamine
Pärast uue pinna valimist vajutage uuesti nuppu „Käivita simulatsioon”, et käivitada kiirte jälgimise protsess uuesti. Kiirte täpne välimus sõltub valitud lainepikkusest. Näites, mis on näidatud ??-s, on lainepikkus seatud väärtusele 437,5 nm, et näidata, kuidas kolmnurkne struktuur suunab ja lõksustab valgust filmis.Pärast uue pinna valimist vajutage uuesti nuppu „Käivita simulatsioon”, et käivitada kiirte jälgimise protsess uuesti. Kiirte täpne välimus sõltub valitud lainepikkusest. Näites, mis on näidatud ??-s, on lainepikkus seatud väärtusele 437,5 nm, et näidata, kuidas kolmnurkne struktuur suunab ja lõksustab valgust filmis.
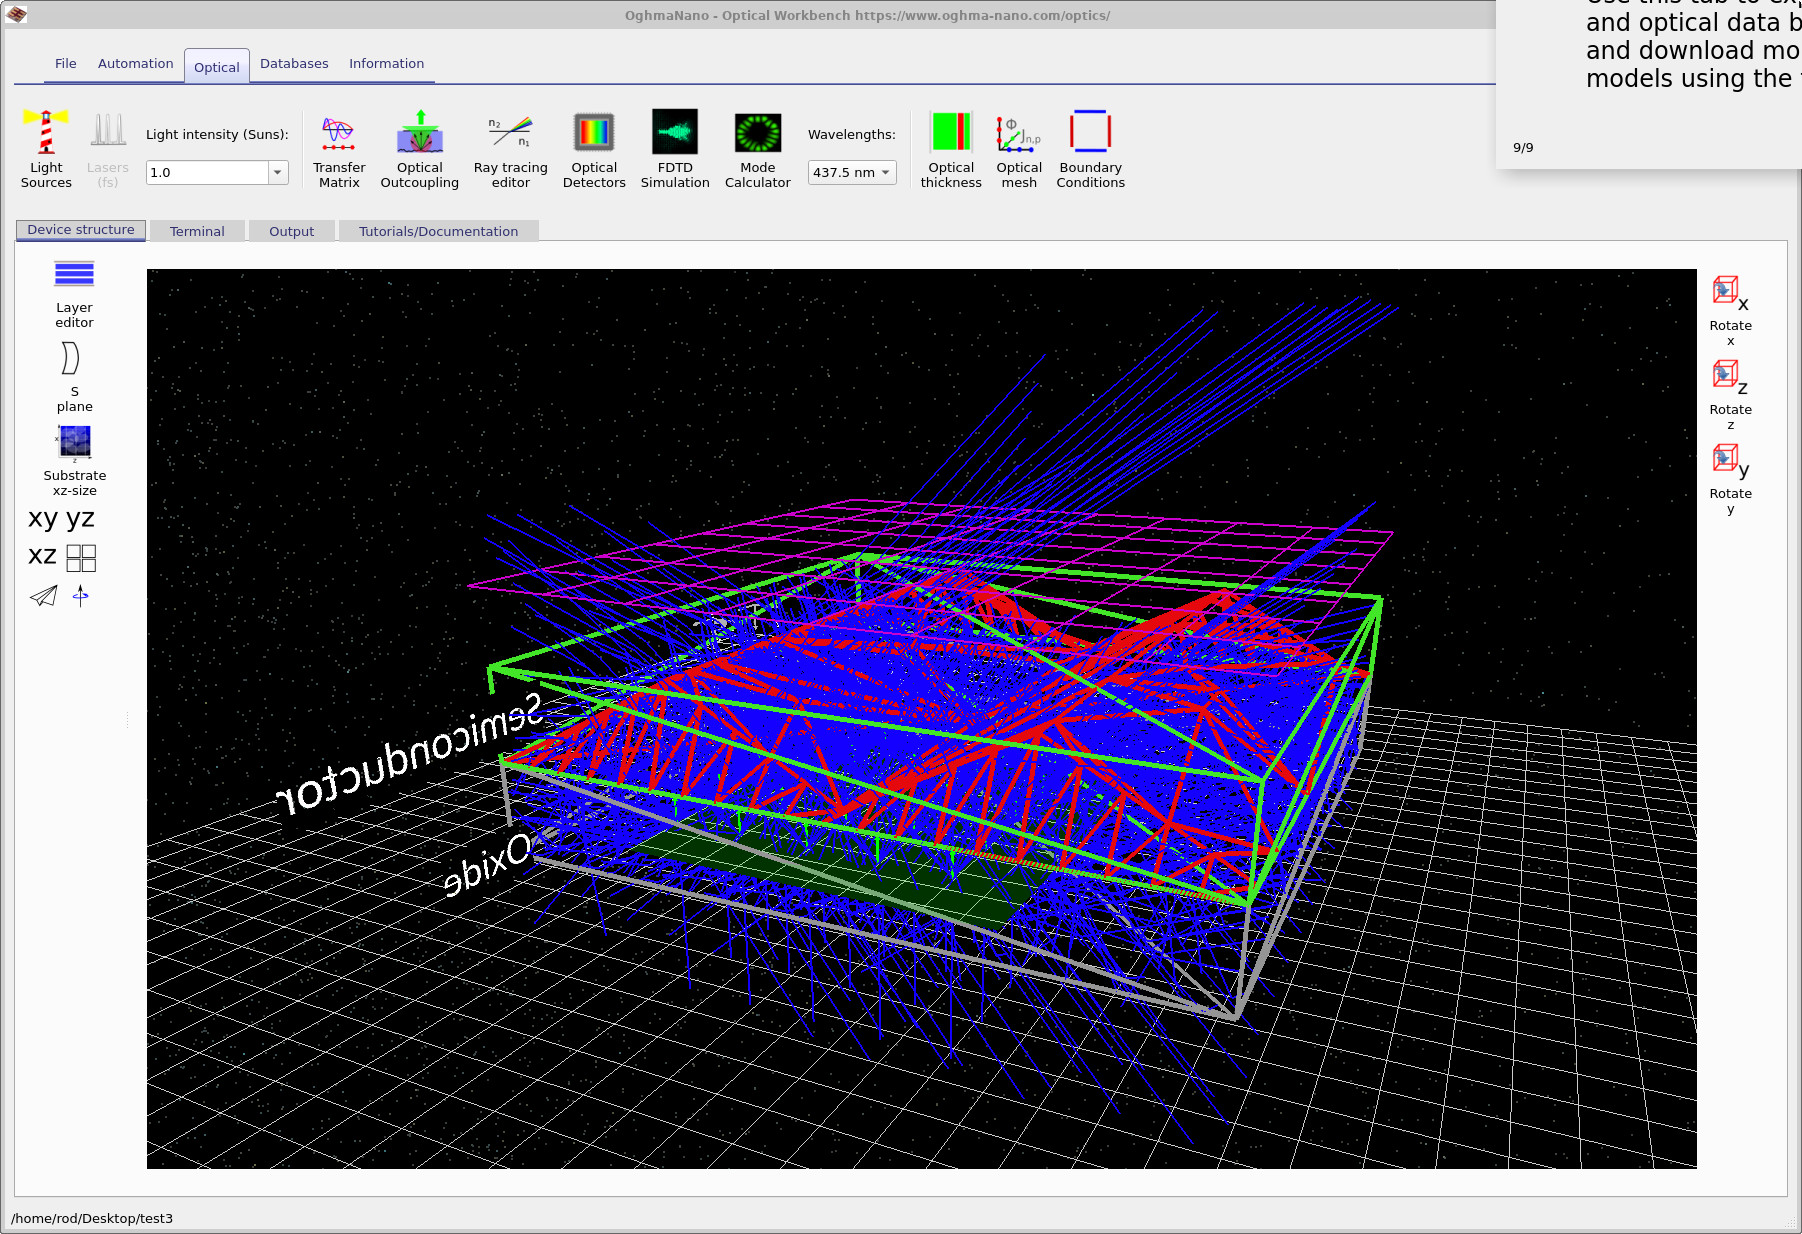
saw_wave pinda. 437,5 nm lainepikkusel hajutab kolmnurkne pinnastruktuur valguskiired tugevalt, muutes kiirte hajumismustrit võrreldes algse AFM-pinnaga.Valguskiirte jälgimise tulemus, kasutades saw_wave pinda. 437,5 nm lainepikkusel hajutab kolmnurkne pinnastruktuur valguskiired tugevalt, muutes kiirte hajumismustrit võrreldes algse AFM-pinnaga.Nüüd saate täpselt sama analüüsi korrata nagu osas A: vaadake detector0 väljundit, koostage detector_efficiency0.csv graafik ja vaadake renderdatud pilti. Tulemuste võrdlemine, kui saehambalaine struktuur on olemas ja kui seda ei ole, on hea viis, et näha, kui palju täiendavat valgusväljastust (või valguslõksu) teatud morfoloogia tagab.Nüüd saate täpselt sama analüüsi korrata nagu osas A: vaadake detector0 väljundit, koostage detector_efficiency0.csv graafik ja vaadake renderdatud pilti. Tulemuste võrdlemine, kui saehambalaine struktuur on olemas ja kui seda ei ole, on hea viis, et näha, kui palju täiendavat valgusväljastust (või valguslõksu) teatud morfoloogia tagab.
Kasutades erinevaid kujundeid, mis on saadaval kujundite andmebaasis, või importides oma AFM- ja CAD-võrgud, saate luua hulga „enne ja pärast“ võrdlusi ning alustada selliste pindade kujundamist, mis suunavad rohkem valgust valgusjuhtkonda, tagades samas, et valmistusprotsess oleks realistlik.Kasutades erinevaid kujundeid, mis on saadaval kujundite andmebaasis, või importides oma AFM- ja CAD-võrgud, saate luua hulga „enne ja pärast“ võrdlusi ning alustada selliste pindade kujundamist, mis suunavad rohkem valgust valgusjuhtkonda, tagades samas, et valmistusprotsess oleks realistlik.
👉 Järgmised sammud: proovige kasutada muid kujundeid kujundite andmebaasist või importige oma AFM- või CAD-võrgud ning võrrelge detektorite efektiivsust ja renderdatud pilte osa A tulemustega. Optiliste süsteemide ja kiirte jälgimise simulatsioonide ülevaate saamiseks vaadake optiliste süsteemide ja kiirte jälgimise ülevaade.👉 Järgmised sammud: proovige kasutada muid kujundeid kujundite andmebaasist või importige oma AFM- või CAD-võrgud ning võrrelge detektorite efektiivsust ja renderdatud pilte osa A tulemustega. Optiliste süsteemide ja kiirte jälgimise simulatsioonide ülevaate saamiseks vaadake optiliste süsteemide ja kiirte jälgimise ülevaade.