

Come funziona il ray tracing nei sistemi ottici.Come funziona il ray tracing nei sistemi ottici.
1. Introduzione1. Introduzione
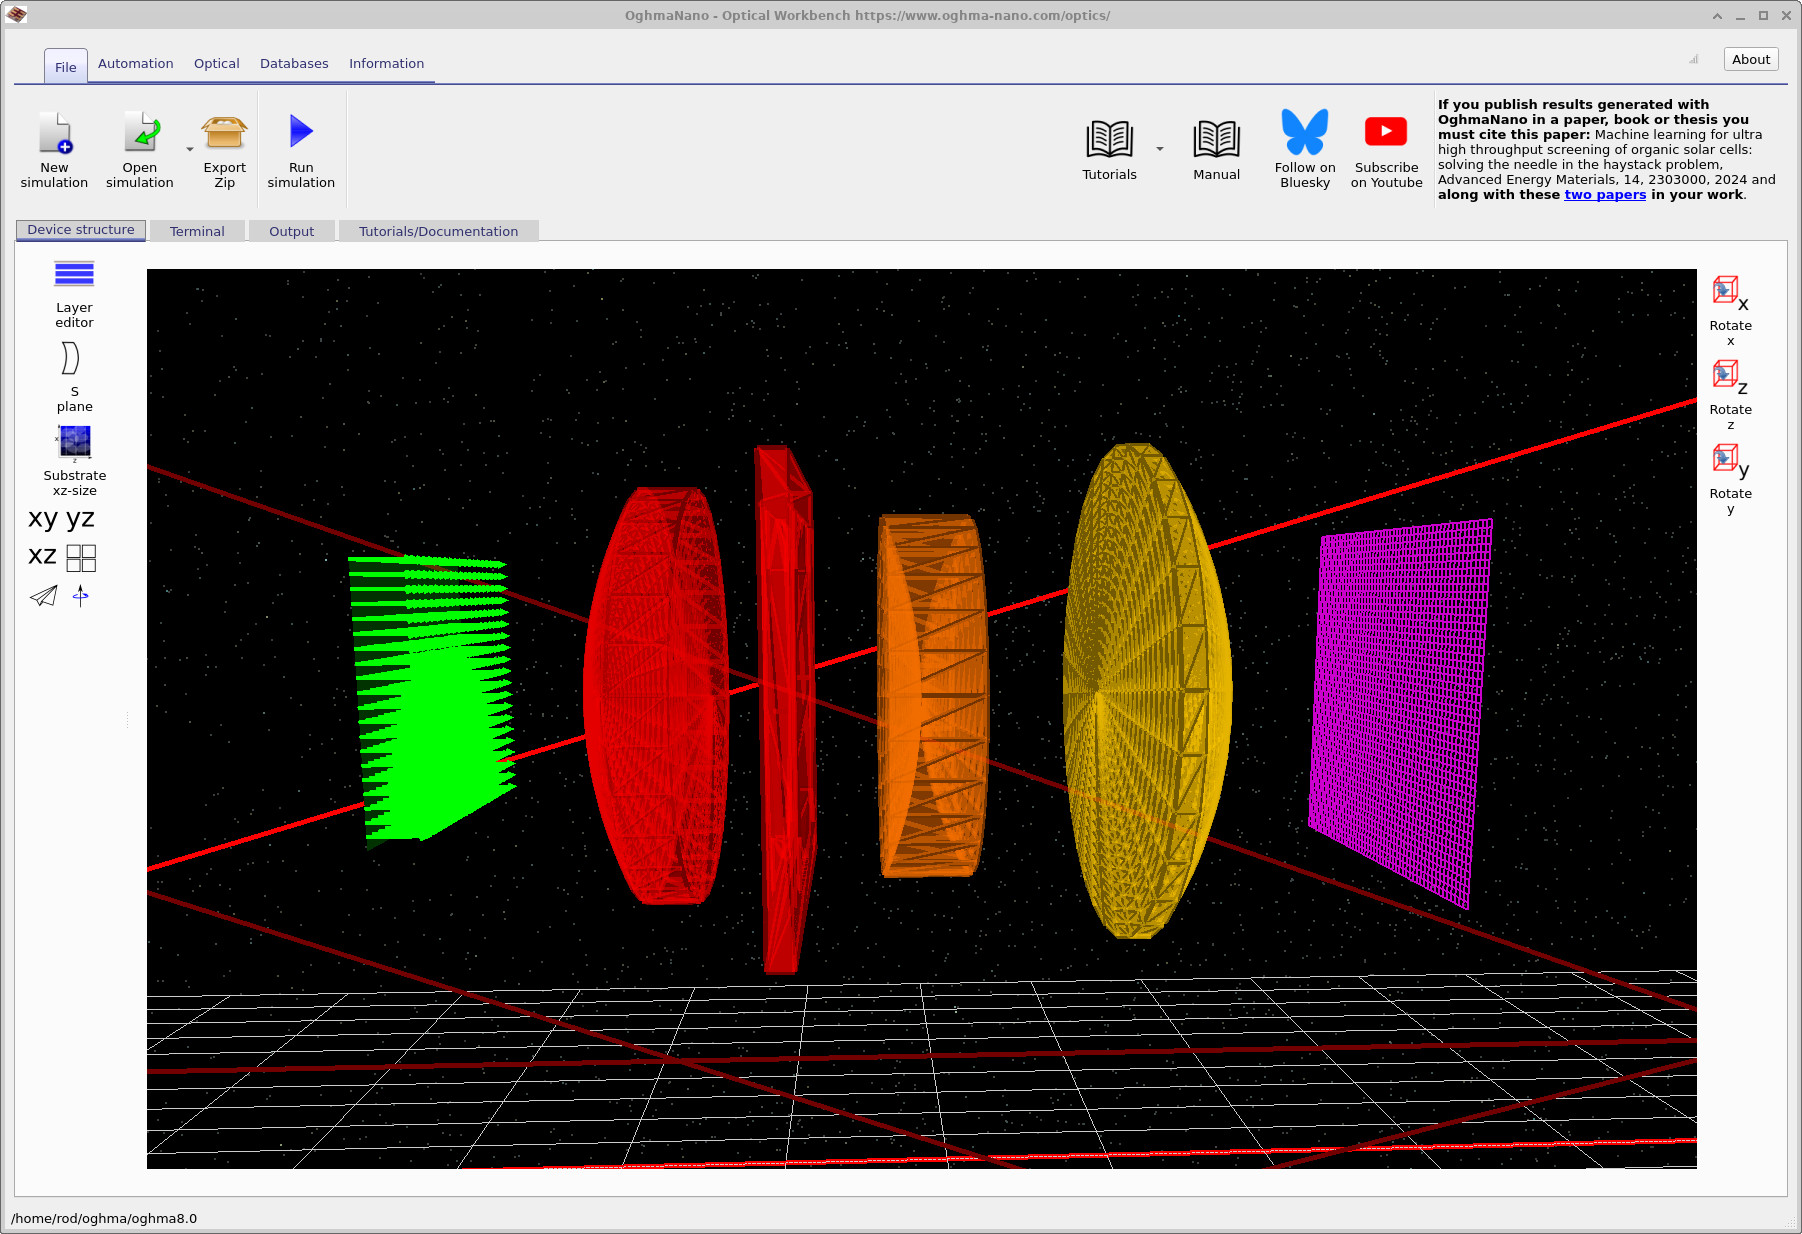
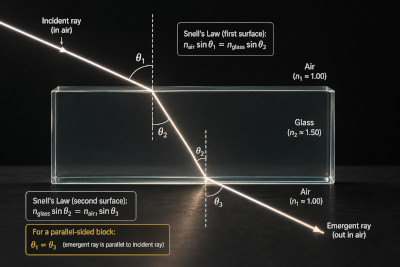
In sostanza, il tracciamento dei raggi nei sistemi ottici consiste nell’applicazione ripetuta delle leggi dell’ottica geometrica in tre dimensioni. Un raggio è definito da una posizione \(\mathbf{x}\), una direzione \(\mathbf{k}\), una lunghezza d’onda \(\lambda\) e una potenza ottica \(P\). Mentre si propaga attraverso una scena, interagisce con le superfici tramite rifrazione, riflessione, assorbimento e troncamento.In sostanza, il tracciamento dei raggi nei sistemi ottici consiste nell’applicazione ripetuta delle leggi dell’ottica geometrica in tre dimensioni. Un raggio è definito da una posizione \(\mathbf{x}\), una direzione \(\mathbf{k}\), una lunghezza d’onda \(\lambda\) e una potenza ottica \(P\). Mentre si propaga attraverso una scena, interagisce con le superfici tramite rifrazione, riflessione, assorbimento e troncamento.
Ad ogni interfaccia, la direzione del raggio viene determinata dalla legge di Snell. Nella sua forma scalare:Ad ogni interfaccia, la direzione del raggio viene determinata dalla legge di Snell. Nella sua forma scalare:
\[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \] \[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \]
Nelle simulazioni pratiche, il ray tracing viene eseguito in tre dimensioni complete. Ciò richiede una formulazione vettoriale, in cui la direzione del raggio incidente \(\mathbf{k}_i\), la normale alla superficie \(\mathbf{n}\) e la direzione del raggio trasmesso \(\mathbf{k}_t\) vengono calcolate esplicitamente. Una forma comune è la seguente:Nelle simulazioni pratiche, il ray tracing viene eseguito in tre dimensioni complete. Ciò richiede una formulazione vettoriale, in cui la direzione del raggio incidente \(\mathbf{k}_i\), la normale alla superficie \(\mathbf{n}\) e la direzione del raggio trasmesso \(\mathbf{k}_t\) vengono calcolate esplicitamente. Una forma comune è la seguente:
\[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \] \[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \]
dove \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) e \(\cos\theta_t\) derivano dalla legge di Snell. Questa operazione viene applicata a ogni interfaccia del sistema, consentendo di tracciare il percorso dei raggi attraverso sistemi di lenti, pellicole e superfici strutturate di complessità arbitraria (vedere ?? e ??).dove \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) e \(\cos\theta_t\) derivano dalla legge di Snell. Questa operazione viene applicata a ogni interfaccia del sistema, consentendo di tracciare il percorso dei raggi attraverso sistemi di lenti, pellicole e superfici strutturate di complessità arbitraria (vedere ?? e ??).
Oltre alle variazioni di direzione, ogni interazione ridistribuisce la potenza ottica tra i raggi riflessi e trasmessi. Questo fenomeno è regolato dalle equazioni di Fresnel. Per la luce non polarizzata, una forma semplificata è la seguente:Oltre alle variazioni di direzione, ogni interazione ridistribuisce la potenza ottica tra i raggi riflessi e trasmessi. Questo fenomeno è regolato dalle equazioni di Fresnel. Per la luce non polarizzata, una forma semplificata è la seguente:
\[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \] \[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \]
In termini più generali, è possibile utilizzare i coefficienti dipendenti dalla polarizzazione \(R_s, R_p\) e \(T_s, T_p\). Questi coefficienti determinano come la potenza ottica viene distribuita a ogni interfaccia e sono fondamentali per prevedere le perdite, la trasmissione e l’efficienza.In termini più generali, è possibile utilizzare i coefficienti dipendenti dalla polarizzazione \(R_s, R_p\) e \(T_s, T_p\). Questi coefficienti determinano come la potenza ottica viene distribuita a ogni interfaccia e sono fondamentali per prevedere le perdite, la trasmissione e l’efficienza.
2. Semplice metodo di ray tracing basato sulla forza bruta2. Semplice metodo di ray tracing basato sulla forza bruta
In linea di principio, il ray tracing è quindi un processo semplice: si fa propagare un raggio, si individua il punto di intersezione successivo, si applicano la legge di Snell e le relazioni di Fresnel e si continua. Tuttavia, quando si simulano sistemi ottici realistici (ad esempio, OLED, lenti o l’estrazione della luce da dispositivi), spesso è necessario tracciare centinaia di migliaia o milioni di raggi. Il costo principale non è legato alla fisica, ma al problema della ricerca: stabilire con quale oggetto il raggio entra in contatto per primo.In linea di principio, il ray tracing è quindi un processo semplice: si fa propagare un raggio, si individua il punto di intersezione successivo, si applicano la legge di Snell e le relazioni di Fresnel e si continua. Tuttavia, quando si simulano sistemi ottici realistici (ad esempio, OLED, lenti o l’estrazione della luce da dispositivi), spesso è necessario tracciare centinaia di migliaia o milioni di raggi. Il costo principale non è legato alla fisica, ma al problema della ricerca: stabilire con quale oggetto il raggio entra in contatto per primo.
In una scena discretizzata, le superfici sono in genere rappresentate come mesh di triangoli. Un’implementazione semplice consisterebbe nel verificare se un raggio interseca ogni triangolo della scena. Per un raggio \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) e un triangolo definito dai vertici \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\), l’intersezione può essere espressa in forma baricentrica:In una scena discretizzata, le superfici sono in genere rappresentate come mesh di triangoli. Un’implementazione semplice consisterebbe nel verificare se un raggio interseca ogni triangolo della scena. Per un raggio \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) e un triangolo definito dai vertici \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\), l’intersezione può essere espressa in forma baricentrica:
\[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \] \[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \]
La risoluzione dell’equazione per \(t,u,v\) (ad esempio, tramite l’algoritmo di Möller–Trumbore) determina se il raggio interseca il triangolo. Una ricerca esaustiva richiede un tempo proporzionale a \(\mathcal{O}(N)\) per ogni raggio e per \(N\) triangoli, il che diventa rapidamente eccessivamente oneroso dal punto di vista computazionale.La risoluzione dell’equazione per \(t,u,v\) (ad esempio, tramite l’algoritmo di Möller–Trumbore) determina se il raggio interseca il triangolo. Una ricerca esaustiva richiede un tempo proporzionale a \(\mathcal{O}(N)\) per ogni raggio e per \(N\) triangoli, il che diventa rapidamente eccessivamente oneroso dal punto di vista computazionale.
3. Ray tracing più veloce3. Ray tracing più veloce
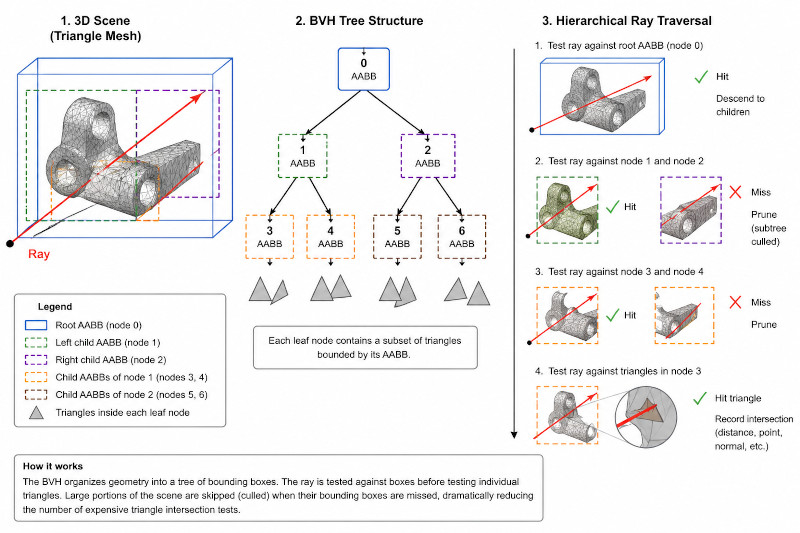
Per risolvere questo problema, la scena viene suddivisa utilizzando strutture di accelerazione spaziale, come le gerarchie di volumi di delimitazione (BVH). La geometria viene suddivisa ricorsivamente in volumi di delimitazione allineati agli assi (AABBs), creando una struttura ad albero. Ogni nodo contiene un volume di delimitazione che racchiude un sottoinsieme di triangoli. Il tracciamento dei raggi procede quindi in modo gerarchico: prima si interseca il volume di delimitazione e, solo se l’intersezione ha successo, si passa ai nodi figli.Per risolvere questo problema, la scena viene suddivisa utilizzando strutture di accelerazione spaziale, come le gerarchie di volumi di delimitazione (BVH). La geometria viene suddivisa ricorsivamente in volumi di delimitazione allineati agli assi (AABBs), creando una struttura ad albero. Ogni nodo contiene un volume di delimitazione che racchiude un sottoinsieme di triangoli. Il tracciamento dei raggi procede quindi in modo gerarchico: prima si interseca il volume di delimitazione e, solo se l’intersezione ha successo, si passa ai nodi figli.
Questo approccio riduce la complessità dei test di intersezione, passando da \(\mathcal{O}(N)\) a \(\mathcal{O}(\log N)\) nella pratica, e accelera notevolmente le simulazioni. Nella figura ?? è illustrata una struttura BVH schematica.Questo approccio riduce la complessità dei test di intersezione, passando da \(\mathcal{O}(N)\) a \(\mathcal{O}(\log N)\) nella pratica, e accelera notevolmente le simulazioni. Nella figura ?? è illustrata una struttura BVH schematica.
Tra le ottimizzazioni aggiuntive figurano l’utilizzo del multithreading su più core della CPU, l’eliminazione anticipata dei triangoli che si trovano dietro il raggio e l’elaborazione in batch delle lunghezze d’onda. Tuttavia, il problema principale resta quello di trovare una soluzione: individuare in modo efficiente la prima superficie che il raggio interseca.Tra le ottimizzazioni aggiuntive figurano l’utilizzo del multithreading su più core della CPU, l’eliminazione anticipata dei triangoli che si trovano dietro il raggio e l’elaborazione in batch delle lunghezze d’onda. Tuttavia, il problema principale resta quello di trovare una soluzione: individuare in modo efficiente la prima superficie che il raggio interseca.
4. Cosa significa questo per voi in quanto utenti? (ovvero, come posso fare in modo che la mia simulazione funzioni più velocemente?)4. Cosa significa questo per voi in quanto utenti? (ovvero, come posso fare in modo che la mia simulazione funzioni più velocemente?)
Nella definizione di una scena ottica, le prestazioni sono fortemente influenzate dal numero di elementi geometrici di base. È necessario cercare di ridurre al minimo il numero di triangoli, mantenendo al contempo un elevato livello di precisione fisica. Ad esempio, quando si importano modelli CAD, è opportuno eliminare i dettagli superflui (ad esempio bulloni, filettature, elementi meccanici di precisione).Nella definizione di una scena ottica, le prestazioni sono fortemente influenzate dal numero di elementi geometrici di base. È necessario cercare di ridurre al minimo il numero di triangoli, mantenendo al contempo un elevato livello di precisione fisica. Ad esempio, quando si importano modelli CAD, è opportuno eliminare i dettagli superflui (ad esempio bulloni, filettature, elementi meccanici di precisione).
Ogni triangolo aggiuntivo aumenta il costo del calcolo dell’intersezione tra i raggi e la geometria. Questo costo aumenta ulteriormente quando si simulano più lunghezze d’onda o un gran numero di raggi. Pertanto, a differenza dei flussi di lavoro CAD tradizionali, una modellazione ottica efficiente richiede una geometria accuratamente semplificata che tenga conto solo delle caratteristiche rilevanti dal punto di vista ottico.Ogni triangolo aggiuntivo aumenta il costo del calcolo dell’intersezione tra i raggi e la geometria. Questo costo aumenta ulteriormente quando si simulano più lunghezze d’onda o un gran numero di raggi. Pertanto, a differenza dei flussi di lavoro CAD tradizionali, una modellazione ottica efficiente richiede una geometria accuratamente semplificata che tenga conto solo delle caratteristiche rilevanti dal punto di vista ottico.
In sintesi, il ray tracing nei sistemi ottici consiste in: un’applicazione ripetuta della legge di Snell in 3D, il calcolo della riflessione e della trasmissione di Fresnel e una ricerca efficiente sulla geometria della scena. Insieme, questi elementi costituiscono le basi della simulazione ottica basata sulla fisica in OghmaNano.In sintesi, il ray tracing nei sistemi ottici consiste in: un’applicazione ripetuta della legge di Snell in 3D, il calcolo della riflessione e della trasmissione di Fresnel e una ricerca efficiente sulla geometria della scena. Insieme, questi elementi costituiscono le basi della simulazione ottica basata sulla fisica in OghmaNano.