

Optické detektoryOptické detektory
1. Úvod1. Úvod
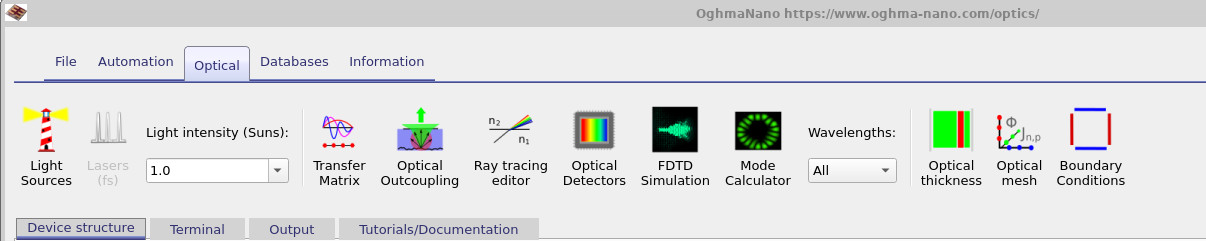
V prostředí OghmaNano se optické detektory používají k měření světla při jeho šíření optickým systémem. Detektory se definují pomocí editoru Optické detektory, který lze otevřít z panelu nástrojů Optika v hlavním okně (viz Obrázek ??).V prostředí OghmaNano se optické detektory používají k měření světla při jeho šíření optickým systémem. Detektory se definují pomocí editoru Optické detektory, který lze otevřít z panelu nástrojů Optika v hlavním okně (viz Obrázek ??).
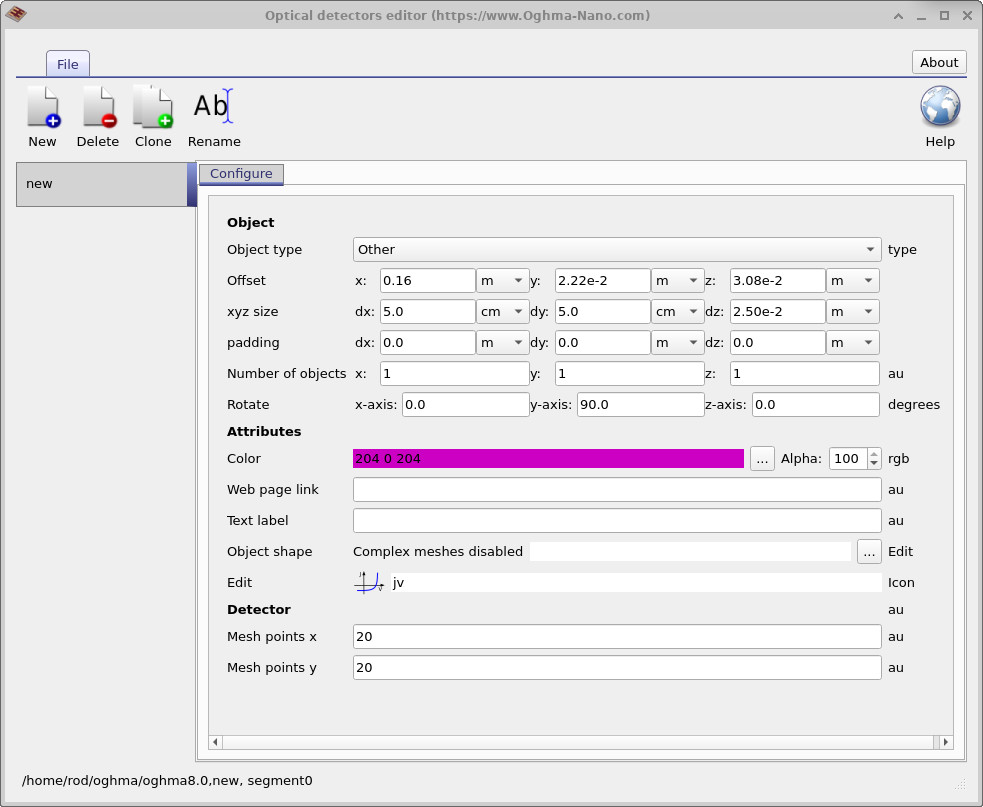
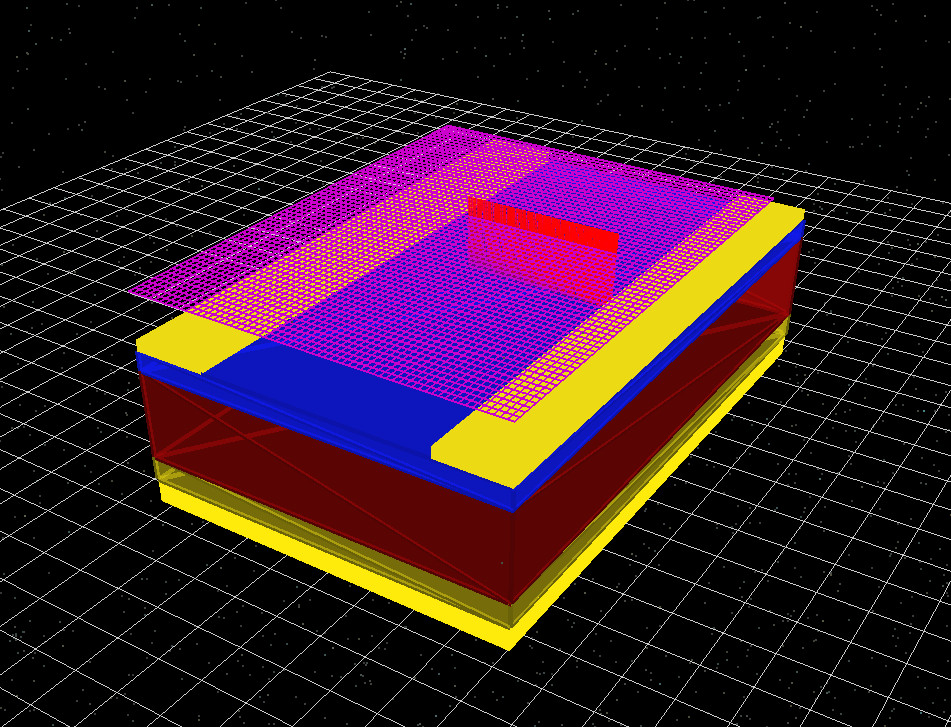
Editor pro optické detektory je zobrazen na obrázku ??. Optický detektor v OghmaNano je dvourozměrná plocha, která může být umístěna kdekoli v simulační oblasti. Z hlediska funkčnosti se chová jako idealizovaná CCD kamera: počítá fotony, které jí procházejí, a zaznamenává jejich spektrální a prostorové rozložení.Editor pro optické detektory je zobrazen na obrázku ??. Optický detektor v OghmaNano je dvourozměrná plocha, která může být umístěna kdekoli v simulační oblasti. Z hlediska funkčnosti se chová jako idealizovaná CCD kamera: počítá fotony, které jí procházejí, a zaznamenává jejich spektrální a prostorové rozložení.
Detektory neabsorbují, neodrážejí ani nerozptylují světlo. Jsou matematicky průhledné a nenarušují optické pole. Paprsky, vlny nebo fotony procházejí detektorem beze změny; detektor pouze zaznamenává, co prochází jeho povrchem.Detektory neabsorbují, neodrážejí ani nerozptylují světlo. Jsou matematicky průhledné a nenarušují optické pole. Paprsky, vlny nebo fotony procházejí detektorem beze změny; detektor pouze zaznamenává, co prochází jeho povrchem.
2. Geometrie a rozlišení detektoru2. Geometrie a rozlišení detektoru
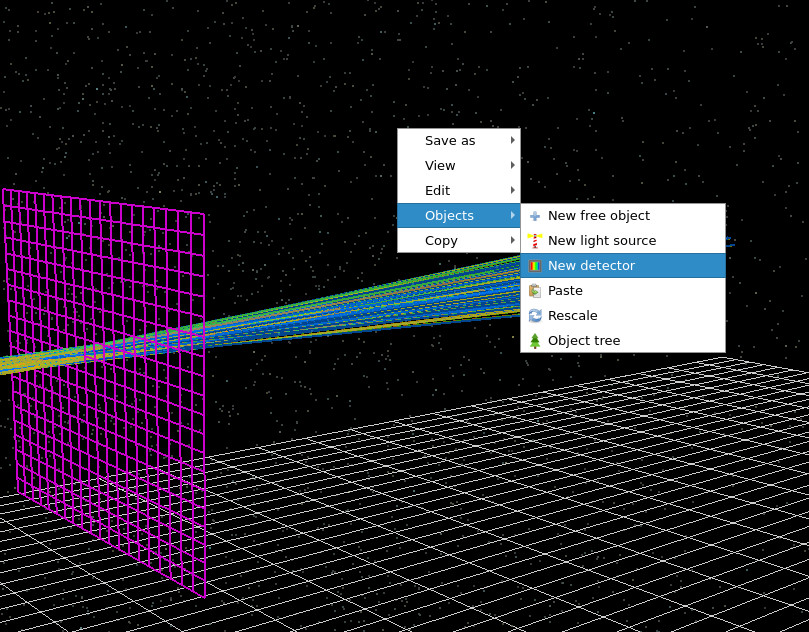
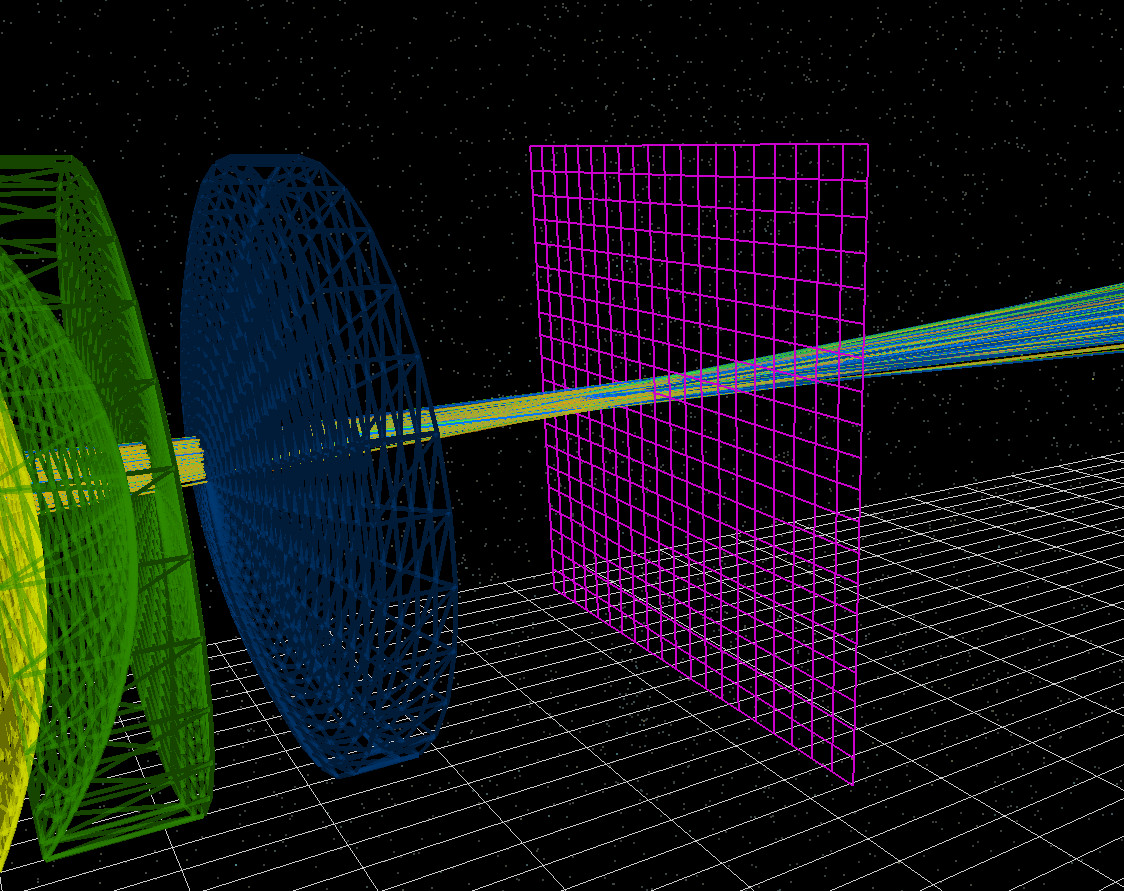
Detektor je definován svou polohou, orientací a šířkou (\(dx\) a \(dy\)). Tloušťka \(dz\) je nepodstatná, protože detektor je považován za čistě dvourozměrnou plochu. Detektor lze otáčet kolem os \(x\), \(y\) a \(z\), což mu umožňuje směřovat libovolným směrem. Díky tomu je možné zachytávat procházející, odražené nebo unikající světlo v libovolné geometrii. Detektory lze také interaktivně přemísťovat tak, že je v 3D scéně přetahujeme.Detektor je definován svou polohou, orientací a šířkou (\(dx\) a \(dy\)). Tloušťka \(dz\) je nepodstatná, protože detektor je považován za čistě dvourozměrnou plochu. Detektor lze otáčet kolem os \(x\), \(y\) a \(z\), což mu umožňuje směřovat libovolným směrem. Díky tomu je možné zachytávat procházející, odražené nebo unikající světlo v libovolné geometrii. Detektory lze také interaktivně přemísťovat tak, že je v 3D scéně přetahujeme.
V sekci „Detektor“ v konfiguračním panelu definují parametry „Počet bodů v mřížce x“ a „Počet bodů v mřížce y“ počet prostorových buněk, které se používají na povrchu detektoru. Tyto hodnoty přímo odpovídají počtu pixelů v CCD senzoru a řídí prostorové rozlišení zaznamenaných dat. V jedné simulaci lze umístit více detektorů. Každý detektor funguje nezávisle a vytváří vlastní sadu výstupních souborů.V sekci „Detektor“ v konfiguračním panelu definují parametry „Počet bodů v mřížce x“ a „Počet bodů v mřížce y“ počet prostorových buněk, které se používají na povrchu detektoru. Tyto hodnoty přímo odpovídají počtu pixelů v CCD senzoru a řídí prostorové rozlišení zaznamenaných dat. V jedné simulaci lze umístit více detektorů. Každý detektor funguje nezávisle a vytváří vlastní sadu výstupních souborů.
3. Příklady detektorů3. Příklady detektorů
4. Výstupy4. Výstupy
Po otevření výstupní složky detektoru obvykle uvidíte čtyři soubory (viz obrázek ??): detector_abs0.csv, detector_efficiency0.csv, detector_input0.csv a RAY_image.csv. Tyto soubory společně popisují (i) prostorové rozložení detekovaného světla a (ii) spektrální propustnost od zdroje k detektoru.Po otevření výstupní složky detektoru obvykle uvidíte čtyři soubory (viz obrázek ??): detector_abs0.csv, detector_efficiency0.csv, detector_input0.csv a RAY_image.csv. Tyto soubory společně popisují (i) prostorové rozložení detekovaného světla a (ii) spektrální propustnost od zdroje k detektoru.
RAY_image.csv je prostorově rozlišený obraz toho, co detektor zaznamenává (konceptuálně se jedná o snímek CCD). V režimu sledování paprsků se obvykle generuje sledováním tří reprezentativních vlnových délek (nominálně „R“, „G“ a „B“) a jejich přímým mapováním do RGB obrazu. V pracovních postupech, které nepoužívají sledování paprsků, nebo když sledujete širší sadu vlnových délek, OghmaNano převede detekované spektrum na zobrazitelné RGB pomocí standardních funkcí lidské vizuální barevné odezvy (barva je tedy odhadem vzhledu, jak by jej vidělo oko, a nikoli doslovným zobrazením tří vlnových délek). V praxi byste měli pro EL/PL spektra sledovat mnoho vlnových délek; tříbarevné RGB je vhodné pro rychlou vizualizaci optiky, ale je příliš hrubé pro emisní spektra.RAY_image.csv je prostorově rozlišený obraz toho, co detektor zaznamenává (konceptuálně se jedná o snímek CCD). V režimu sledování paprsků se obvykle generuje sledováním tří reprezentativních vlnových délek (nominálně „R“, „G“ a „B“) a jejich přímým mapováním do RGB obrazu. V pracovních postupech, které nepoužívají sledování paprsků, nebo když sledujete širší sadu vlnových délek, OghmaNano převede detekované spektrum na zobrazitelné RGB pomocí standardních funkcí lidské vizuální barevné odezvy (barva je tedy odhadem vzhledu, jak by jej vidělo oko, a nikoli doslovným zobrazením tří vlnových délek). V praxi byste měli pro EL/PL spektra sledovat mnoho vlnových délek; tříbarevné RGB je vhodné pro rychlou vizualizaci optiky, ale je příliš hrubé pro emisní spektra.
Zbývající tři soubory tvoří jednoduchý řetězec: „vstup → detekce → účinnost“.Zbývající tři soubory tvoří jednoduchý řetězec: „vstup → detekce → účinnost“.
detector_abs0.csv(??): dostupné spektrum zdrojů, které by v zásadě mohlo dosáhnout detektoru. Jedná se o rozložení vyzařovaných paprsků/fotonů v závislosti na vlnové délce, než geometrie a absorpce určí, co se skutečně dostane k detektoru.detector_abs0.csv(??): dostupné spektrum zdrojů, které by v zásadě mohlo dosáhnout detektoru. Jedná se o rozložení vyzařovaných paprsků/fotonů v závislosti na vlnové délce, než geometrie a absorpce určí, co se skutečně dostane k detektoru.detector_input0.csv(??): spektrum záření/fotonů, které skutečně dopadají na povrch detektoru a procházejí jím (uvádí se jako počet událostí). Absorpce materiálu a ořezání spektra toto ovlivňují. Na příkladu je vidět, že sklo odstraňuje UV část spektra, čímž dochází k výraznému snížení intenzity při krátkých vlnových délkách.detector_input0.csv(??): spektrum záření/fotonů, které skutečně dopadají na povrch detektoru a procházejí jím (uvádí se jako počet událostí). Absorpce materiálu a ořezání spektra toto ovlivňují. Na příkladu je vidět, že sklo odstraňuje UV část spektra, čímž dochází k výraznému snížení intenzity při krátkých vlnových délkách.detector_efficiency0.csv(??): pravděpodobnost detekce (vyjádřená v procentech) v závislosti na vlnové délce, vypočítaná jako \[ \eta(\lambda)=100\times\frac{I_{\text{det}}(\lambda)}{I_{\text{avail}}(\lambda)} =100\times\frac{\texttt{detector_input0.csv}}{\texttt{detector_abs0.csv}}. \]. Fyzikální interpretace: pokud je záření/foton emitováno při vlnové délce \(\lambda\), jaká část těchto emisí nakonec dopadne na detektor?detector_efficiency0.csv(??): pravděpodobnost detekce (vyjádřená v procentech) v závislosti na vlnové délce, vypočítaná jako \[ \eta(\lambda)=100\times\frac{I_{\text{det}}(\lambda)}{I_{\text{avail}}(\lambda)} =100\times\frac{\texttt{detector_input0.csv}}{\texttt{detector_abs0.csv}}. \]. Fyzikální interpretace: pokud je záření/foton emitováno při vlnové délce \(\lambda\), jaká část těchto emisí nakonec dopadne na detektor?
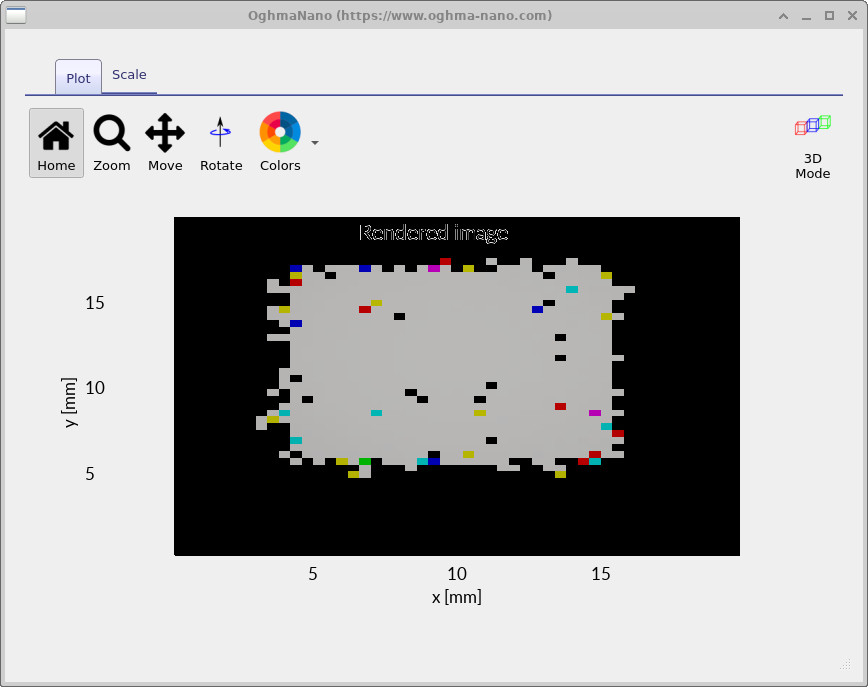
RAY_image.csv).Prostorově rozlišený obraz získaný detektorem (z RAY_image.csv).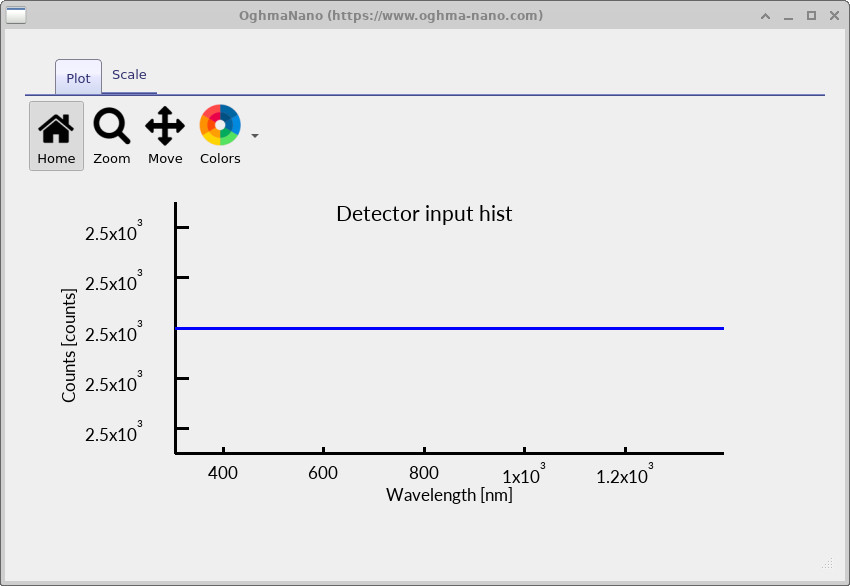
detector_abs0.csv).Dostupná část spektra, která mohla dopadnout na detektor (z detector_abs0.csv).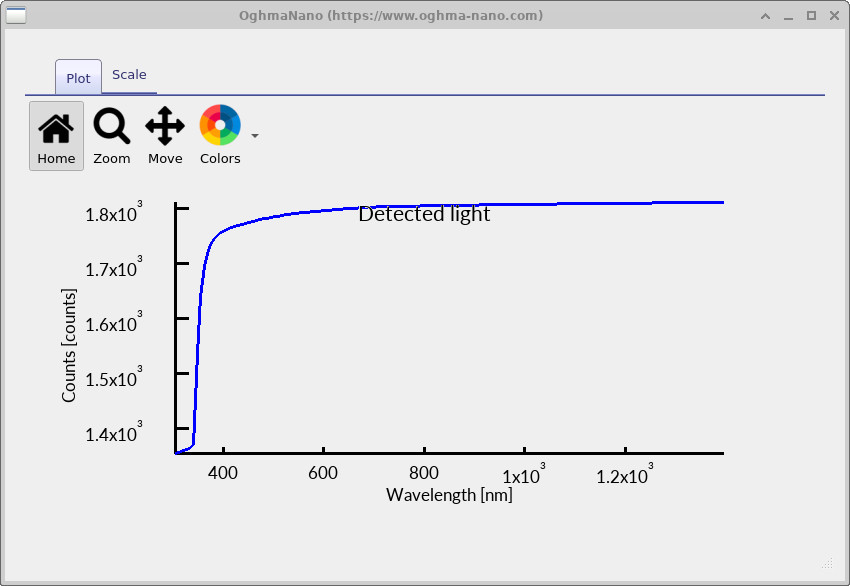
detector_input0.csv).Zjištěné spektrum světla, vyjádřené v počtech (z detector_input0.csv).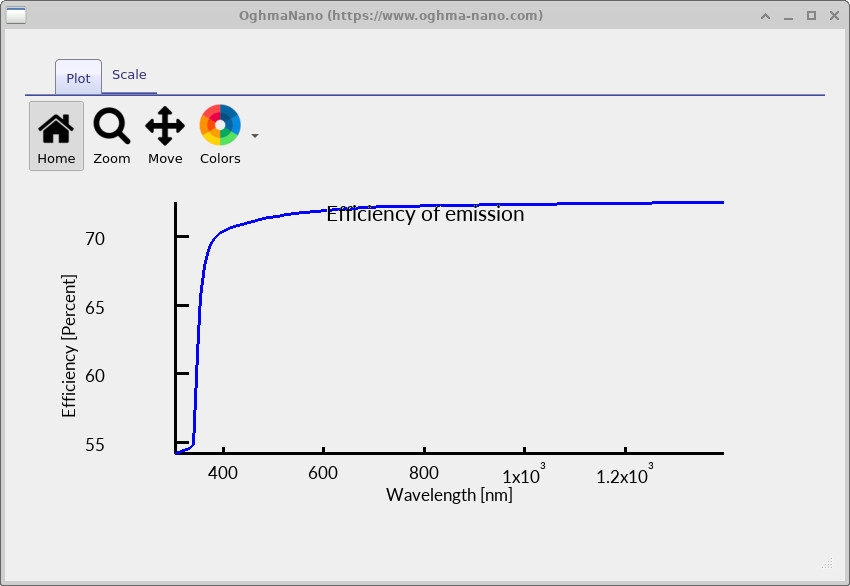
detector_efficiency0.csv).Účinnost detekce \(\eta(\lambda)\) v procentech (podle detector_efficiency0.csv).