

Détecteurs optiques
1. Introduction
Dans OghmaNano, détecteurs optiques servent à mesurer la lumière lorsqu’elle se propage à travers un système optique. Les détecteurs sont définis à l’aide de l’éditeur de détecteurs optiques, que l’on peut ouvrir à partir de Optique ruban dans la fenêtre principale (voir) Figure ??).
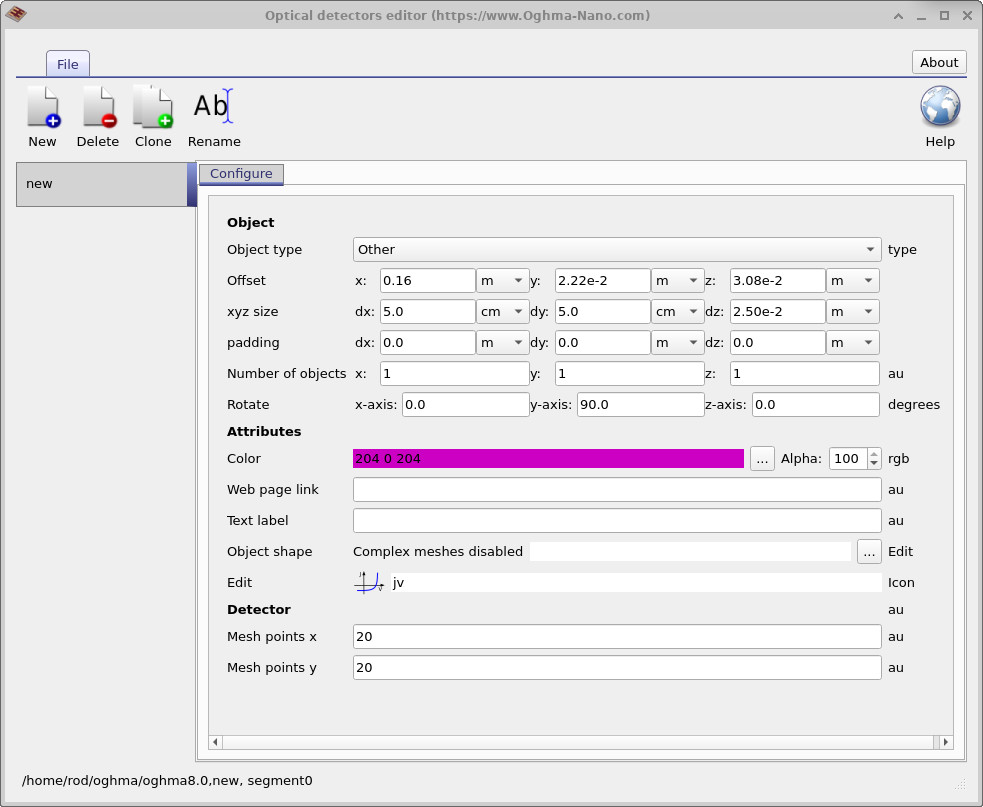
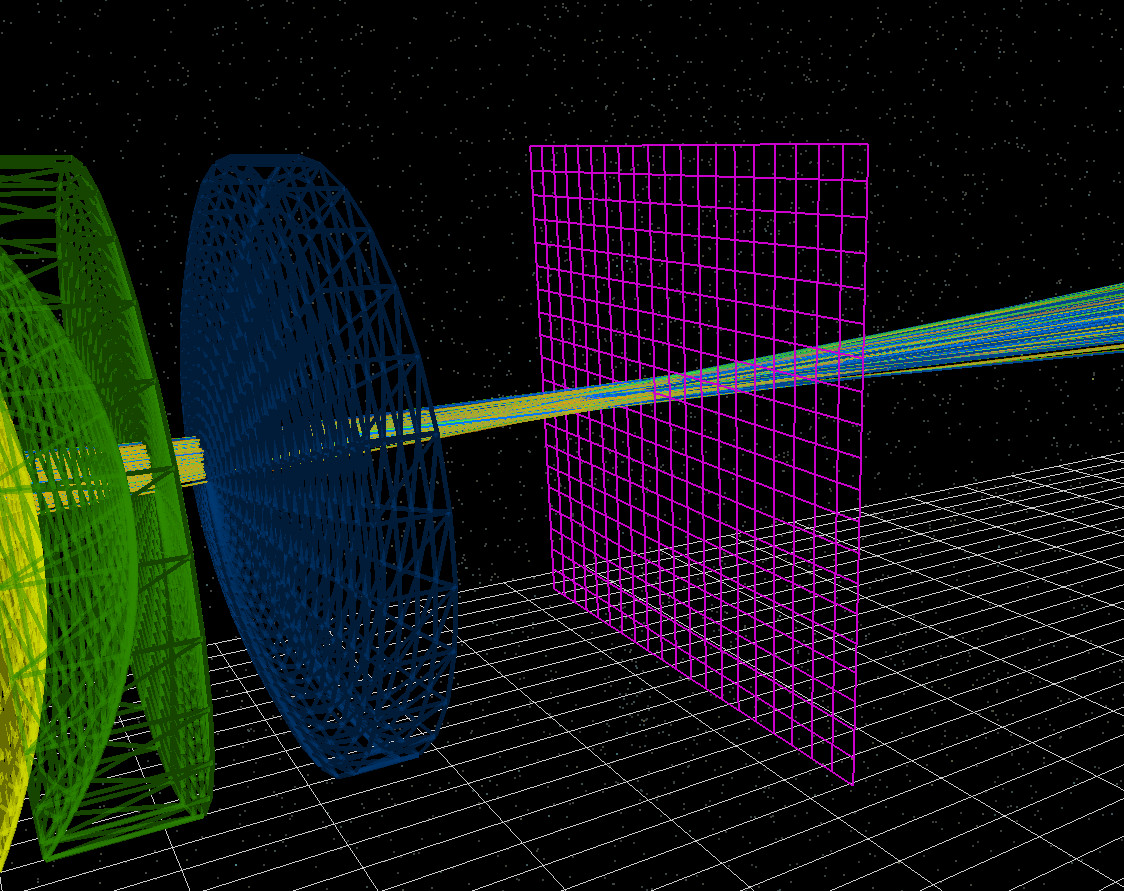
L’éditeur de détecteurs optiques est présenté dans ??. Dans OghmaNano, un détecteur optique est une surface bidimensionnelle placée n’importe où dans le domaine de simulation. En principe, il fonctionne comme une caméra CCD idéale : il compte les photons qui le traversent et enregistre leur distribution spectrale et spatiale.
Les détecteurs n’absorbent, ne réfléchissent ni ne diffusent la lumière. Ils sont mathématiquement transparents et ne perturbent pas le champ optique. Les rayons, les ondes ou les photons traversent le détecteur sans être modifiés ; le détecteur se contente d’enregistrer ce qui passe à travers sa surface.
2. Géométrie et résolution du détecteur
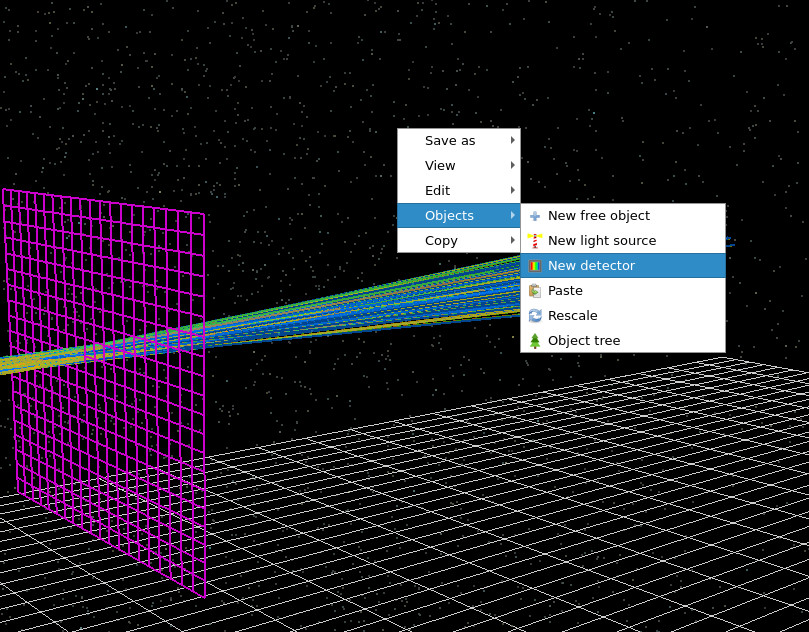
Un détecteur est défini par sa position, son orientation et sa taille latérale (\(dx\) et \(dy\)). L’épaisseur \(dz\) n’a pas d’importance, car le détecteur est considéré comme une surface purement bidimensionnelle. Le détecteur peut pivoter autour des axes \(x\), \(y\) et \(z\), ce qui lui permet d’être orienté dans n’importe quelle direction. Cela permet de capter la lumière transmise, réfléchie ou diffusée dans des géométries arbitraires. Les détecteurs peuvent également être repositionnés de manière interactive en les faisant glisser dans la scène 3D.
Dans la section « Détecteur » du panneau de configuration, les paramètres « Points de maillage x » et « Points de maillage y » définissent le nombre de cellules spatiales utilisées sur la surface du détecteur. Ces paramètres correspondent directement au nombre de pixels d’un capteur CCD et permettent de contrôler la résolution spatiale des données enregistrées. Plusieurs détecteurs peuvent être placés dans une seule simulation. Chaque détecteur fonctionne de manière indépendante et génère son propre ensemble de fichiers de sortie.
3. Exemples de détecteurs
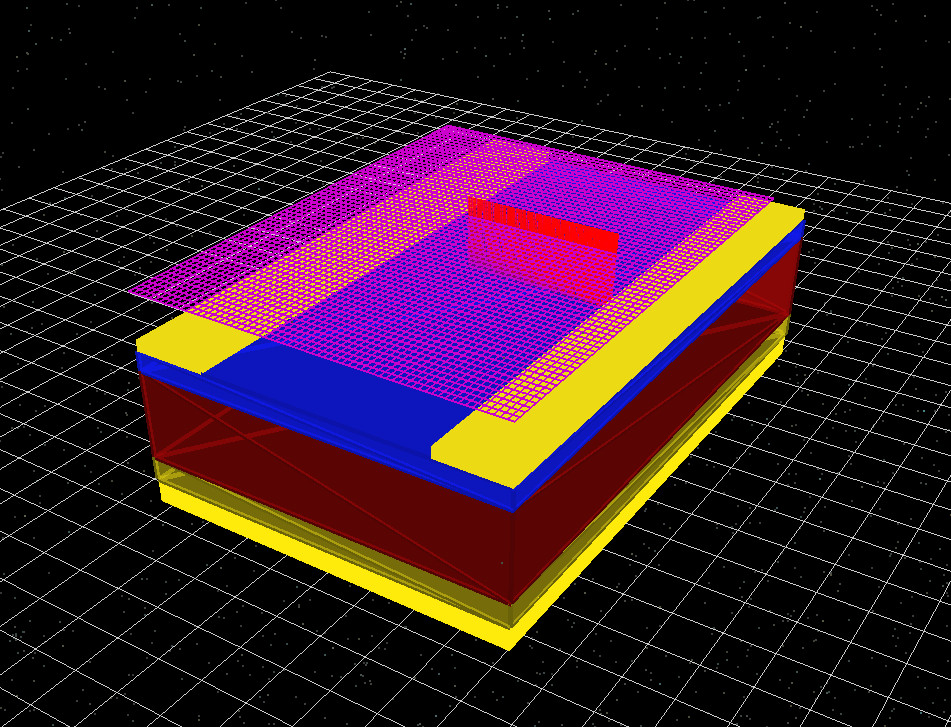
4. Résultats.
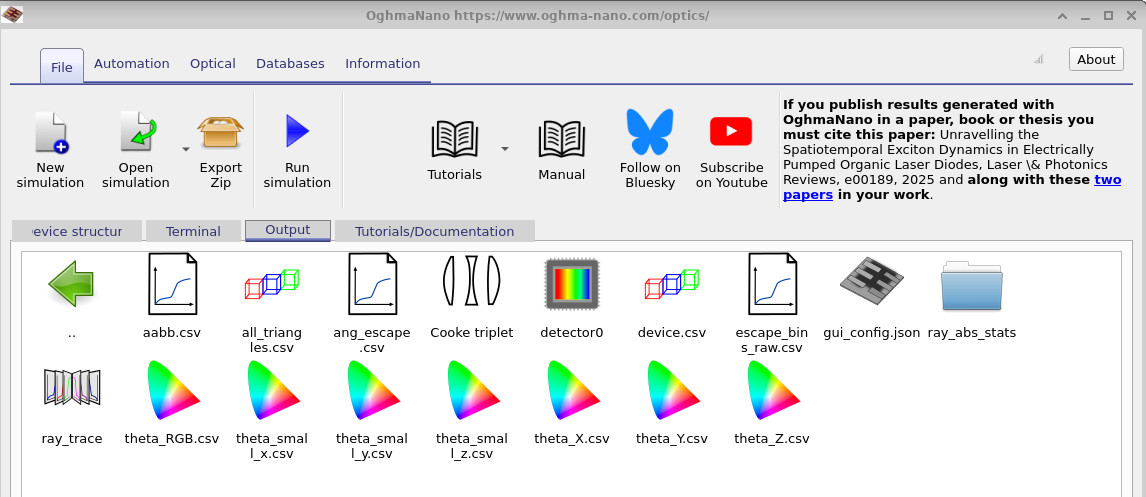
Lorsque vous ouvrez le dossier de sortie d’un détecteur, vous verrez généralement quatre fichiers (voir la figure ??) : detector_abs0.csv, detector_efficiency0.csv, detector_input0.csv et RAY_image.csv. Ensemble, ces fichiers décrivent (i) la distribution spatiale de la lumière détectée et (ii) le rendement spectral du trajet de la source au détecteur.
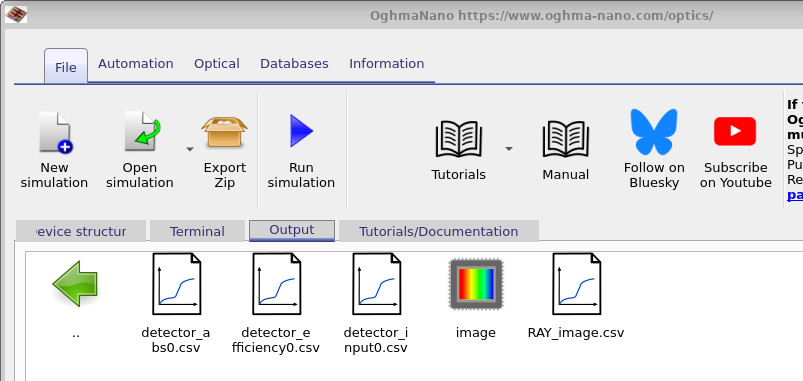
RAY_image.csv est une image dont la résolution permet de visualiser spatialement ce que le détecteur reçoit (conceptuellement, il s’agit d’une image CCD). En mode de calcul par lancer de rayons, elle est généralement générée en traçant trois longueurs d’onde représentatives (nominales « R », « V » et « B ») et en les mappant directement sur une image RVB. Dans les processus qui n’utilisent pas le calcul par lancer de rayons, ou lorsque vous tracez un ensemble plus large de longueurs d’onde, OghmaNano convertit le spectre détecté en une image RVB affichable en utilisant les fonctions standard de réponse chromatique de la vision humaine (de sorte que la couleur représente une estimation de ce qu’un œil verrait, plutôt qu’une représentation littérale à trois longueurs d’onde). En pratique, pour les spectres EL/PL, vous devriez tracer de nombreuses longueurs d’onde ; une image RVB à trois couleurs est acceptable pour une visualisation rapide des éléments optiques, mais elle est trop limitée pour les spectres d’émission.
Les trois fichiers restants forment une chaîne simple du type « entrée → détection → efficacité » :
detector_abs0.csv(??) : le spectre de la source disponible qui, en théorie, aurait pu atteindre le détecteur. Il s’agit de la distribution des rayons/photons émis en fonction de la longueur d’onde, avant que la géométrie et l’absorption ne déterminent ce qui arrive réellement.detector_input0.csv(??) : l’ensemble des rayons/photons qui atteignent réellement la surface du détecteur et la traversent (les résultats sont exprimés en nombre de détections). L’absorption et la limitation du spectre par le matériau modifient ces résultats. Dans l’exemple présenté, le verre élimine la partie ultraviolette du spectre, ce qui entraîne une réduction importante aux courtes longueurs d’onde.detector_efficiency0.csv(??) : la probabilité de détection (en pourcentage) en fonction de la longueur d’onde, calculée comme suit : \[ \eta(\lambda)=100\times\frac{I_{\text{det}}(\lambda)}{I_{\text{avail}}(\lambda)} =100\times\frac{\texttt{detector_input0.csv}}{\texttt{detector_abs0.csv}}. \]. Interprétation physique : si un rayon/photon est émis à la longueur d’onde \(\lambda\), quelle proportion de ces émissions finit par traverser le détecteur ?
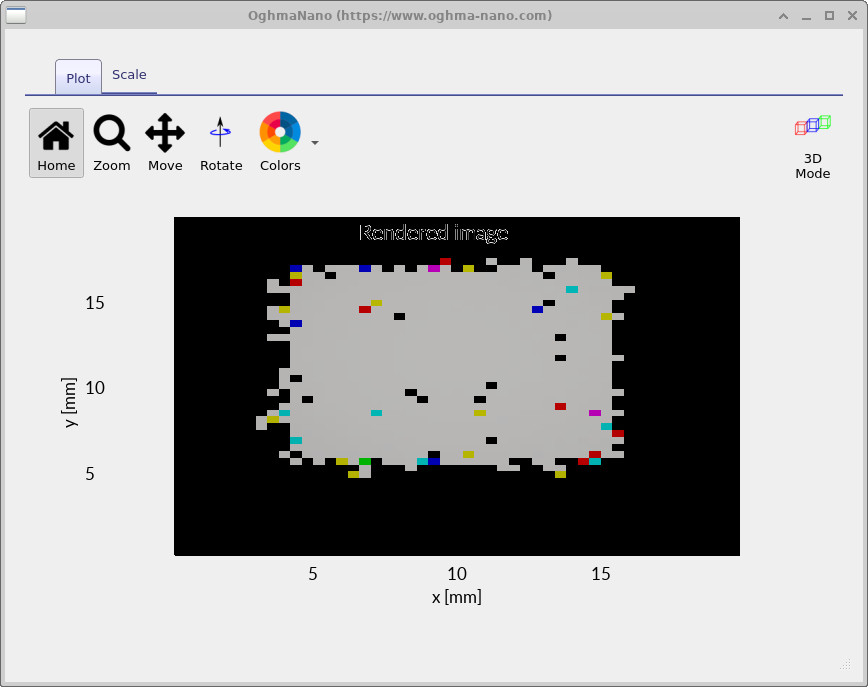
RAY_image.csv).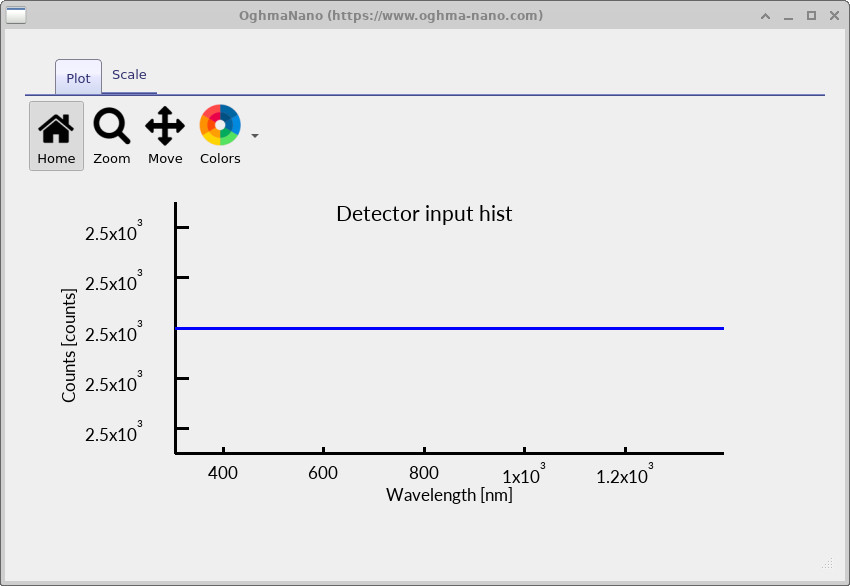
detector_abs0.csv).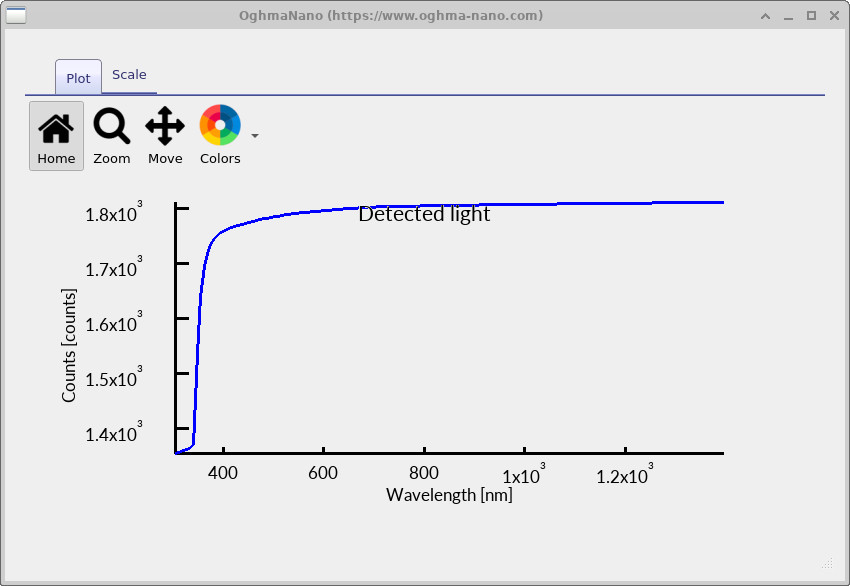
detector_input0.csv).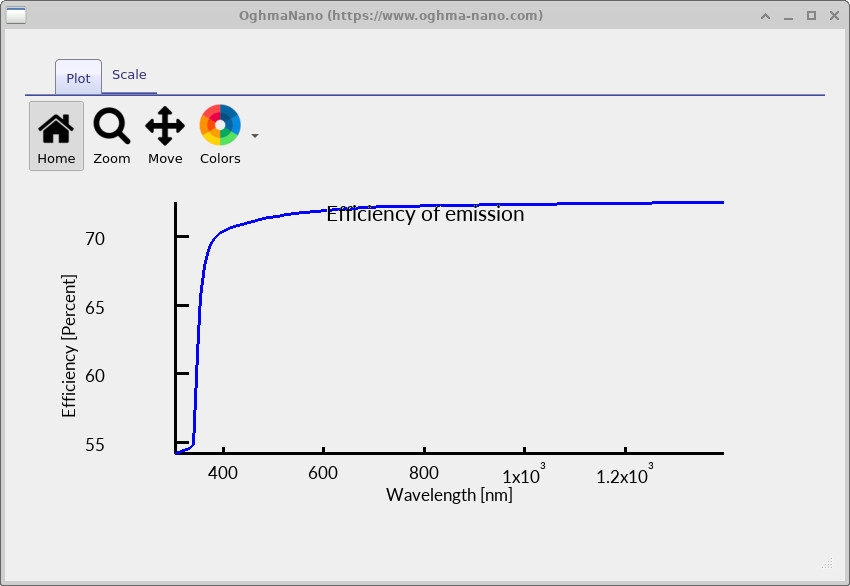
detector_efficiency0.csv).