

Jak funguje sledování paprsků v optických systémech.Jak funguje sledování paprsků v optických systémech.
1. Úvod1. Úvod
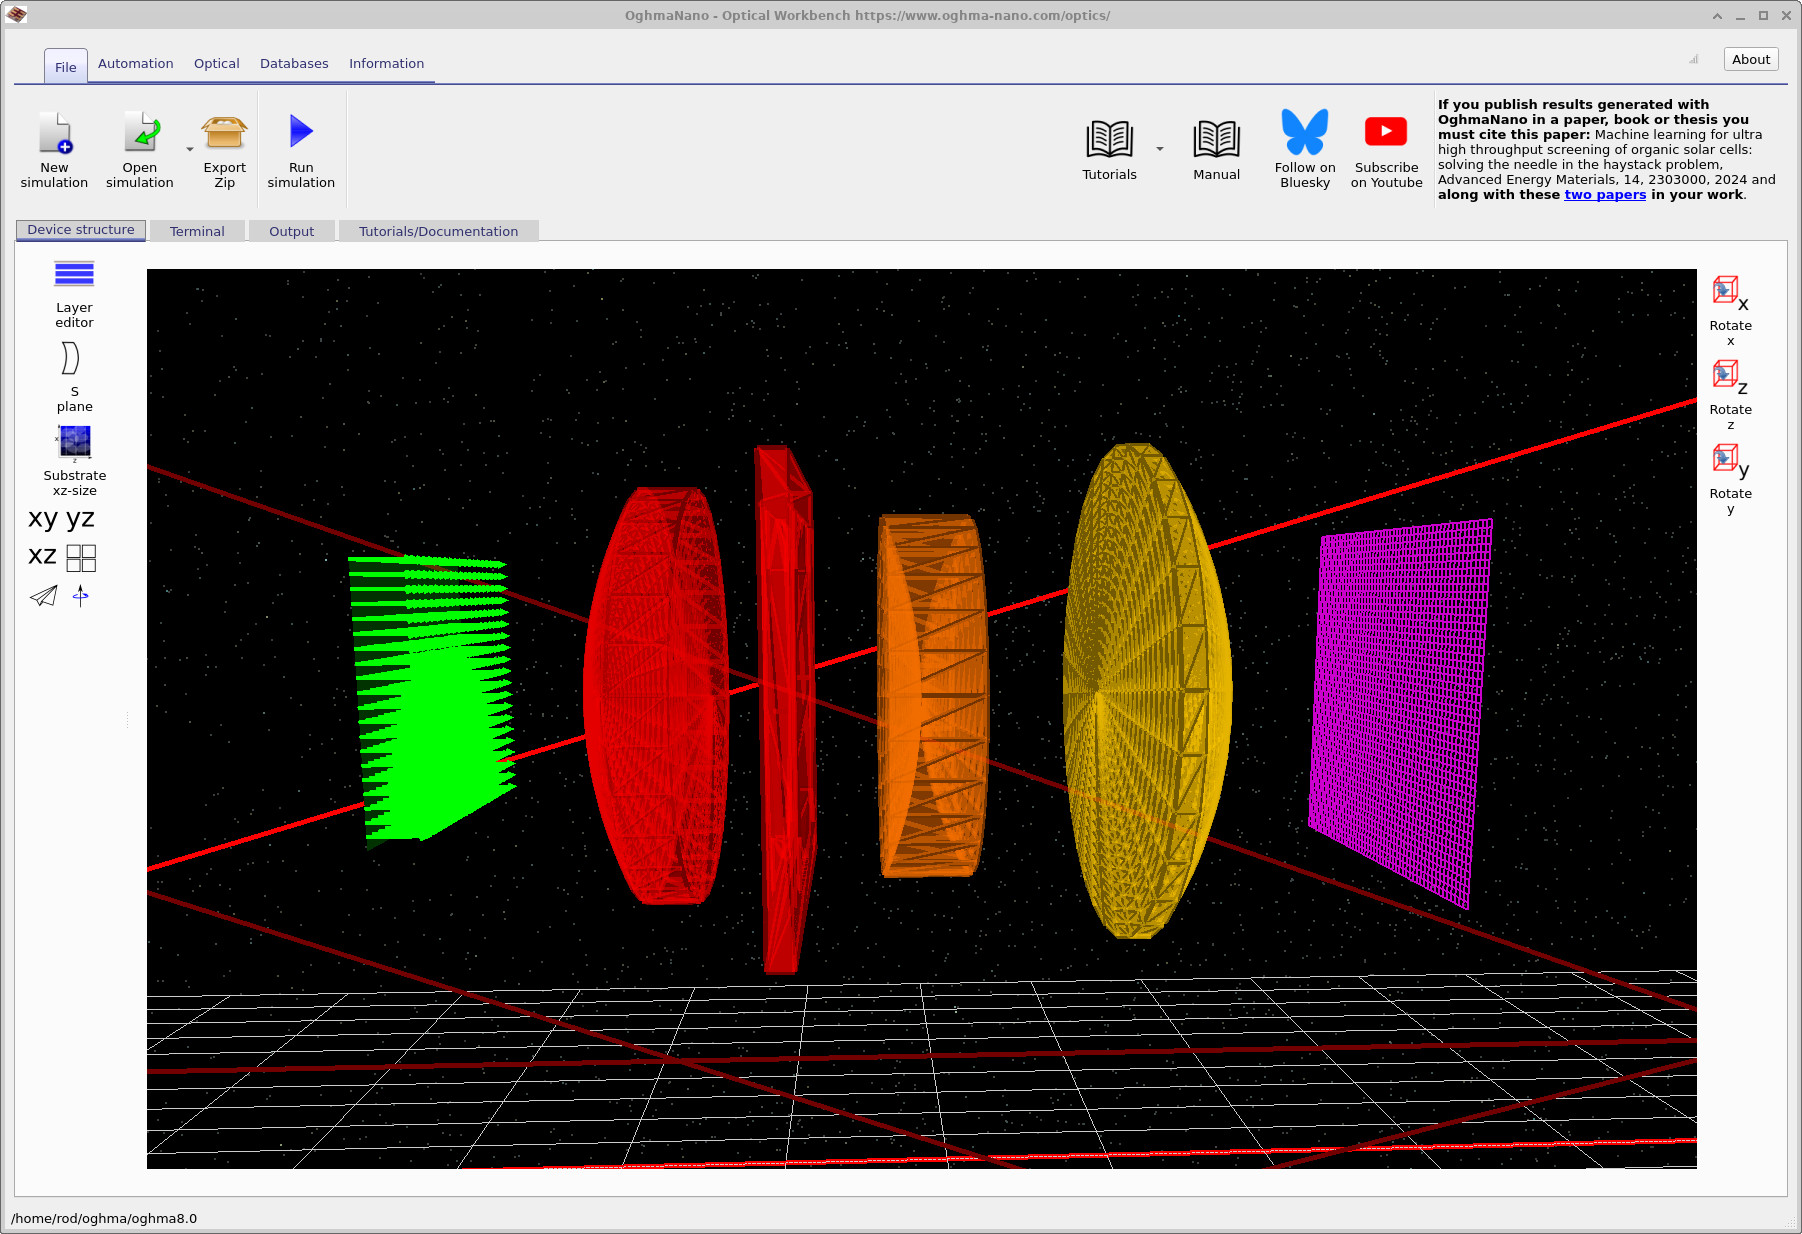
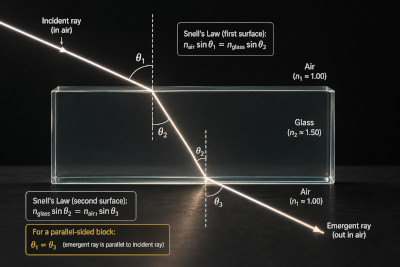
Sledování paprsků v optických systémech v podstatě spočívá v opakovaném uplatňování geometrických optických zákonů ve třech rozměrech. Paprsek je definován polohou \(\mathbf{x}\), směrem \(\mathbf{k}\), vlnovou délkou \(\lambda\) a optickým výkonem \(P\). Během šíření scénou interaguje s povrchy prostřednictvím lomu, odrazu, absorpce a ořezávání.Sledování paprsků v optických systémech v podstatě spočívá v opakovaném uplatňování geometrických optických zákonů ve třech rozměrech. Paprsek je definován polohou \(\mathbf{x}\), směrem \(\mathbf{k}\), vlnovou délkou \(\lambda\) a optickým výkonem \(P\). Během šíření scénou interaguje s povrchy prostřednictvím lomu, odrazu, absorpce a ořezávání.
Na každém rozhraní je směr paprsku určen Snellovým zákonem. V jeho skalární podobě:Na každém rozhraní je směr paprsku určen Snellovým zákonem. V jeho skalární podobě:
\[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \] \[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \]
V praktických simulacích se sledování paprsků provádí ve všech třech rozměrech. To vyžaduje vektorové vyjádření, kde se explicitně vypočítává směr dopadu \(\mathbf{k}_i\), normála povrchu \(\mathbf{n}\) a směr odraženého paprsku \(\mathbf{k}_t\). Jedna z běžných forem je:V praktických simulacích se sledování paprsků provádí ve všech třech rozměrech. To vyžaduje vektorové vyjádření, kde se explicitně vypočítává směr dopadu \(\mathbf{k}_i\), normála povrchu \(\mathbf{n}\) a směr odraženého paprsku \(\mathbf{k}_t\). Jedna z běžných forem je:
\[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \] \[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \]
kde \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) a \(\cos\theta_t\) vyplývají ze Snellova zákona. Tato operace se aplikuje na každém rozhraní v systému, což umožňuje sledovat paprsky v libovolně složitých sestavách čoček, filmů a strukturovaných povrchů (viz ?? a ??).kde \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) a \(\cos\theta_t\) vyplývají ze Snellova zákona. Tato operace se aplikuje na každém rozhraní v systému, což umožňuje sledovat paprsky v libovolně složitých sestavách čoček, filmů a strukturovaných povrchů (viz ?? a ??).
Kromě změn směru každá interakce přerozděluje optický výkon mezi odraženými a procházejícími paprsky. Tento jev se řídí Fresnelovými rovnicemi. Pro nepolarizované světlo má tato rovnice kompaktní tvar:Kromě změn směru každá interakce přerozděluje optický výkon mezi odraženými a procházejícími paprsky. Tento jev se řídí Fresnelovými rovnicemi. Pro nepolarizované světlo má tato rovnice kompaktní tvar:
\[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \] \[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \]
Obecněji lze použít koeficienty \(R_s, R_p\) a \(T_s, T_p\), které závisí na polarizaci. Tyto koeficienty určují, jak se optický výkon rozděluje na každém rozhraní, a jsou zásadní pro předpovídání ztrát, propustnosti a účinnosti.Obecněji lze použít koeficienty \(R_s, R_p\) a \(T_s, T_p\), které závisí na polarizaci. Tyto koeficienty určují, jak se optický výkon rozděluje na každém rozhraní, a jsou zásadní pro předpovídání ztrát, propustnosti a účinnosti.
2. Naivní metoda sledování paprsků založená na hrubé síle.2. Naivní metoda sledování paprsků založená na hrubé síle.
V zásadě je tedy princip sledování paprsků poměrně jednoduchý: sledujeme paprsek, najdeme další bod, ve kterém se protíná s nějakým objektem, aplikujeme Snellův zákon a Fresnelovy vztahy a pokračujeme. Nicméně při simulaci realistických optických systémů (např. OLED displejů, čoček nebo extrakce světla ze zařízení) je často nutné sledovat stovky tisíc nebo dokonce miliony paprsků. Hlavní náročnost nespočívá ve fyzikálních výpočtech, ale v problému hledání: je třeba zjistit, s jakým objektem se paprsek protne jako první.V zásadě je tedy princip sledování paprsků poměrně jednoduchý: sledujeme paprsek, najdeme další bod, ve kterém se protíná s nějakým objektem, aplikujeme Snellův zákon a Fresnelovy vztahy a pokračujeme. Nicméně při simulaci realistických optických systémů (např. OLED displejů, čoček nebo extrakce světla ze zařízení) je často nutné sledovat stovky tisíc nebo dokonce miliony paprsků. Hlavní náročnost nespočívá ve fyzikálních výpočtech, ale v problému hledání: je třeba zjistit, s jakým objektem se paprsek protne jako první.
V diskretizované scéně jsou povrchy obvykle reprezentovány jako trojúhelníkové sítě. Naivní implementace by testovala, zda paprsek protíná každý trojúhelník ve scéně. Pro paprsek \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) a trojúhelník definovaný vrcholy \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\) lze průsečík vyjádřit v barycentrické formě:V diskretizované scéně jsou povrchy obvykle reprezentovány jako trojúhelníkové sítě. Naivní implementace by testovala, zda paprsek protíná každý trojúhelník ve scéně. Pro paprsek \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) a trojúhelník definovaný vrcholy \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\) lze průsečík vyjádřit v barycentrické formě:
\[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \] \[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \]
Výpočet hodnoty \(t,u,v\) (např. pomocí algoritmu Möller–Trumbore) určuje, zda se paprsek protíná s trojúhelníkem. Hrubá metoda prohledávání má časovou složitost \(\mathcal{O}(N)\) na jeden paprsek a \(N\) trojúhelníků, což se rychle stává výpočetně náročným.Výpočet hodnoty \(t,u,v\) (např. pomocí algoritmu Möller–Trumbore) určuje, zda se paprsek protíná s trojúhelníkem. Hrubá metoda prohledávání má časovou složitost \(\mathcal{O}(N)\) na jeden paprsek a \(N\) trojúhelníků, což se rychle stává výpočetně náročným.
3. Rychlejší sledování paprsků3. Rychlejší sledování paprsků
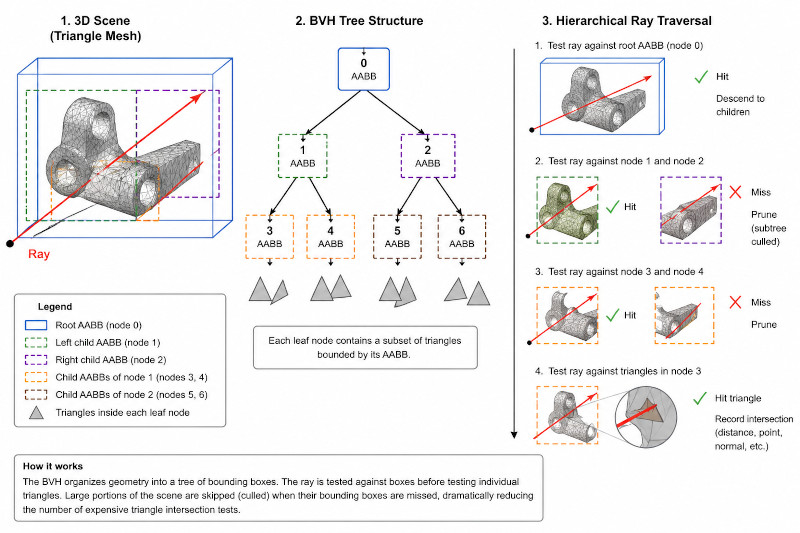
Abychom tento problém vyřešili, scéna je rozdělena pomocí prostorových akceleračních struktur, jako jsou hierarchie ohraničujících objemů (BVH). Geometrie je rekurzivně rozdělena na ohraničující krychle zarovnané podle os (AABBs), čímž vzniká stromová struktura. Každý uzel obsahuje ohraničující objem, který obklopuje podmnožinu trojúhelníků. Následně probíhá sledování paprsků hierarchicky: nejprve se provede průnik s ohraničující krychlí a pouze v případě, že k němu dojde, se pokračuje do podřízených uzlů.Abychom tento problém vyřešili, scéna je rozdělena pomocí prostorových akceleračních struktur, jako jsou hierarchie ohraničujících objemů (BVH). Geometrie je rekurzivně rozdělena na ohraničující krychle zarovnané podle os (AABBs), čímž vzniká stromová struktura. Každý uzel obsahuje ohraničující objem, který obklopuje podmnožinu trojúhelníků. Následně probíhá sledování paprsků hierarchicky: nejprve se provede průnik s ohraničující krychlí a pouze v případě, že k němu dojde, se pokračuje do podřízených uzlů.
V praxi to snižuje složitost testů průsečíků z \(\mathcal{O}(N)\) na \(\mathcal{O}(\log N)\), čímž se výrazně urychlují simulace. Schématické znázornění struktury BVH je uvedeno v ??.V praxi to snižuje složitost testů průsečíků z \(\mathcal{O}(N)\) na \(\mathcal{O}(\log N)\), čímž se výrazně urychlují simulace. Schématické znázornění struktury BVH je uvedeno v ??.
Mezi další optimalizace patří využití vícevláknového zpracování na jednotlivých jádrech procesoru, včasné vyřazování trojúhelníků, které se nacházejí za sledovaným paprskem, a dávkové zpracování vlnových délek. Nicméně, základní problém zůstává problémem vyhledávání: efektivní identifikace první plochy, se kterou se paprsek setká.Mezi další optimalizace patří využití vícevláknového zpracování na jednotlivých jádrech procesoru, včasné vyřazování trojúhelníků, které se nacházejí za sledovaným paprskem, a dávkové zpracování vlnových délek. Nicméně, základní problém zůstává problémem vyhledávání: efektivní identifikace první plochy, se kterou se paprsek setká.
4. Co to znamená pro vás jako uživatele? (Konkrétně: Jak mohu zajistit, aby moje simulace běžela rychleji?)4. Co to znamená pro vás jako uživatele? (Konkrétně: Jak mohu zajistit, aby moje simulace běžela rychleji?)
Při definování optické scény má na výkon výrazný vliv počet geometrických prvků. Měli byste se snažit minimalizovat počet trojúhelníků a zároveň zachovat fyzikální přesnost. Například při importu modelů CAD by se měla odstranit zbytečná detailní zpracování (např. šrouby, závity, jemné mechanické prvky).Při definování optické scény má na výkon výrazný vliv počet geometrických prvků. Měli byste se snažit minimalizovat počet trojúhelníků a zároveň zachovat fyzikální přesnost. Například při importu modelů CAD by se měla odstranit zbytečná detailní zpracování (např. šrouby, závity, jemné mechanické prvky).
Každý další trojúhelník zvyšuje výpočetní náročnost operace průniku paprsku a geometrie. Tato náročnost se ještě zvyšuje při simulaci více vlnových délek nebo velkých skupin paprsků. Proto, na rozdíl od běžných postupů v CAD, vyžaduje efektivní optické modelování pečlivě zjednodušenou geometrii, která zachycuje pouze opticky relevantní prvky.Každý další trojúhelník zvyšuje výpočetní náročnost operace průniku paprsku a geometrie. Tato náročnost se ještě zvyšuje při simulaci více vlnových délek nebo velkých skupin paprsků. Proto, na rozdíl od běžných postupů v CAD, vyžaduje efektivní optické modelování pečlivě zjednodušenou geometrii, která zachycuje pouze opticky relevantní prvky.
Stručně řečeno, sledování paprsků v optických systémech zahrnuje: opakované uplatňování Snellova zákona ve 3D, Fresnelovu reflexi a transmisi a efektivní prohledávání geometrie scény. Společně tvoří základ fyzikálně založené optické simulace v OghmaNano.Stručně řečeno, sledování paprsků v optických systémech zahrnuje: opakované uplatňování Snellova zákona ve 3D, Fresnelovu reflexi a transmisi a efektivní prohledávání geometrie scény. Společně tvoří základ fyzikálně založené optické simulace v OghmaNano.