

Kuidas toimib valguskiirte jälgimine optilistes süsteemides.Kuidas toimib valguskiirte jälgimine optilistes süsteemides.
1. Sissejuhatus1. Sissejuhatus
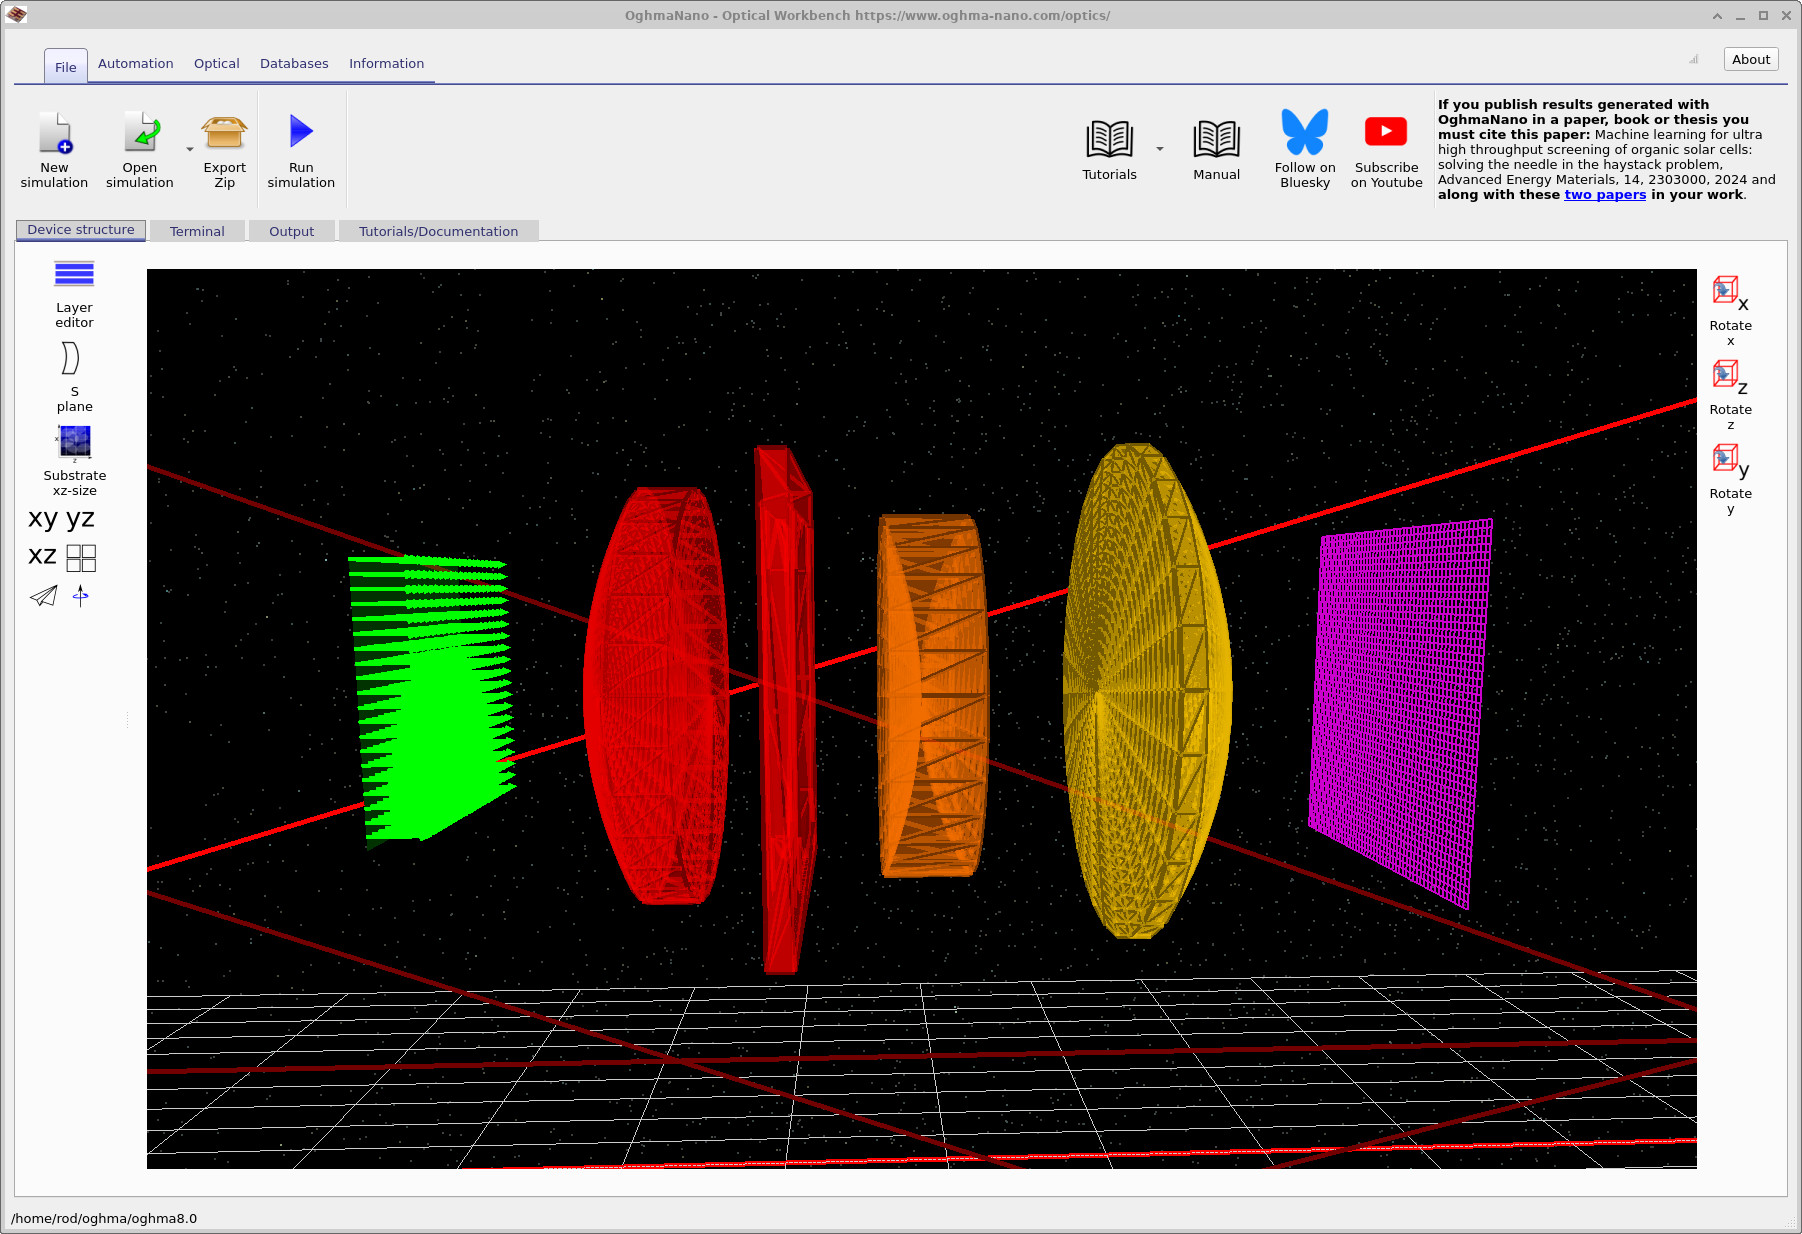
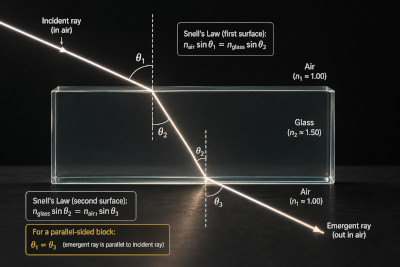
Valguskiirte jälgimine optilistes süsteemides on sisuliselt geomeetriliste optiliste seaduste korduva rakendamine kolmes mõõtmes. Valguskiir on määratletud oma asukoha \(\mathbf{x}\), suuna \(\mathbf{k}\), lainepikkuse \(\lambda\) ja optilise võimsuse \(P\) järgi. Kui see levib läbi pildi, siis see interakteerub pindadega murdumise, peegeldumise, neeldumise ja kärpimise kaudu.Valguskiirte jälgimine optilistes süsteemides on sisuliselt geomeetriliste optiliste seaduste korduva rakendamine kolmes mõõtmes. Valguskiir on määratletud oma asukoha \(\mathbf{x}\), suuna \(\mathbf{k}\), lainepikkuse \(\lambda\) ja optilise võimsuse \(P\) järgi. Kui see levib läbi pildi, siis see interakteerub pindadega murdumise, peegeldumise, neeldumise ja kärpimise kaudu.
Igas piirpinnas määratakse valguskiire suuna Snelli seaduse abil. Selle skalaarses vormis:Igas piirpinnas määratakse valguskiire suuna Snelli seaduse abil. Selle skalaarses vormis:
\[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \] \[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \]
Praktilistes simulatsioonides viiakse kiirte jälgimine läbi täielikus kolmemõõtmelises ruumis. See nõuab vektorilist lähenemist, kus arvutatakse täpselt välja langev suund \(\mathbf{k}_i\), pinna normaalvektor \(\mathbf{n}\) ja läbitav suund \(\mathbf{k}_t\). Üks levinumaid vorme on:Praktilistes simulatsioonides viiakse kiirte jälgimine läbi täielikus kolmemõõtmelises ruumis. See nõuab vektorilist lähenemist, kus arvutatakse täpselt välja langev suund \(\mathbf{k}_i\), pinna normaalvektor \(\mathbf{n}\) ja läbitav suund \(\mathbf{k}_t\). Üks levinumaid vorme on:
\[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \] \[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \]
kusjuures \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) ja \(\cos\theta_t\) tulenevad Snelli seadusest. Seda toimingut rakendatakse kõigi süsteemi piirpindade korral, mis võimaldab jälgida valguskiirte teekonda meelevaldselt keerukates läätsede, kihtide ja struktuursete pindade kogumites (vt ?? ja ??).kusjuures \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) ja \(\cos\theta_t\) tulenevad Snelli seadusest. Seda toimingut rakendatakse kõigi süsteemi piirpindade korral, mis võimaldab jälgida valguskiirte teekonda meelevaldselt keerukates läätsede, kihtide ja struktuursete pindade kogumites (vt ?? ja ??).
Lisaks valguskiire suuna muutumisele jaotab iga kiirte kokkupuute optilist energiat ümber peegeldunud ja läbipaistvate kiirte vahel. Seda reguleerivad Fresneli võrrandid. Polariseerimata valguse puhul on selle lihtsustatud vorm järgmine:Lisaks valguskiire suuna muutumisele jaotab iga kiirte kokkupuute optilist energiat ümber peegeldunud ja läbipaistvate kiirte vahel. Seda reguleerivad Fresneli võrrandid. Polariseerimata valguse puhul on selle lihtsustatud vorm järgmine:
\[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \] \[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \]
Üldisemalt võib kasutada polarisatsioonist sõltuvaid koefitsiente \(R_s, R_p\) ja \(T_s, T_p\). Need määravad, kuidas optiline võimsus jaotub igas piirpinnas, ning on olulised võimsusekao, läbilaskvuse ja efektiivsuse prognoosimiseks.Üldisemalt võib kasutada polarisatsioonist sõltuvaid koefitsiente \(R_s, R_p\) ja \(T_s, T_p\). Need määravad, kuidas optiline võimsus jaotub igas piirpinnas, ning on olulised võimsusekao, läbilaskvuse ja efektiivsuse prognoosimiseks.
2. Lihtne ja otsene kiirtejälgimismeetod2. Lihtne ja otsene kiirtejälgimismeetod
Põhimõtteliselt on kiirte jälgimise protsess üsna lihtne: kiir lastakse liikuma, leitakse järgmine lõikepunkt, rakendatakse Snelli seadust ja Fresneli seoseid ning protsessi jätkatakse. Kuid realistlike optiliste süsteemide (näiteks OLED-ekraanid, läätsed või valgusallikate kasutamine seadmetes) modelleerimisel on sageli vaja jälgida sadu tuhandeid või isegi miljoneid kiiri. Peamine kulutuse allikas ei ole füüsika, vaid otsinguprobleem: tuleb määrata, millise objektiga kiir esimesena ristub.Põhimõtteliselt on kiirte jälgimise protsess üsna lihtne: kiir lastakse liikuma, leitakse järgmine lõikepunkt, rakendatakse Snelli seadust ja Fresneli seoseid ning protsessi jätkatakse. Kuid realistlike optiliste süsteemide (näiteks OLED-ekraanid, läätsed või valgusallikate kasutamine seadmetes) modelleerimisel on sageli vaja jälgida sadu tuhandeid või isegi miljoneid kiiri. Peamine kulutuse allikas ei ole füüsika, vaid otsinguprobleem: tuleb määrata, millise objektiga kiir esimesena ristub.
Diskreetseks jaotatud stseenis on pinnad tavaliselt esitatud kolmnurksete võrgustikena. Lihtne implementatsioon testiks iga kiire kokkupuudet iga kolmnurgaga stseenis. Kiire \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) ja kolmnurga, mis on määratletud tippudega \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\), lõikepunkti saab väljendada barütsentrilises vormis:Diskreetseks jaotatud stseenis on pinnad tavaliselt esitatud kolmnurksete võrgustikena. Lihtne implementatsioon testiks iga kiire kokkupuudet iga kolmnurgaga stseenis. Kiire \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) ja kolmnurga, mis on määratletud tippudega \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\), lõikepunkti saab väljendada barütsentrilises vormis:
\[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \] \[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \]
\(t,u,v\) leidmine (näiteks Möller–Trumbore’i algoritmi abil) määrab, kas kiir ristub kolmnurgaga. Otsimismeetod, mis läbib kõik võimalikud variandid, võtab aega \(\mathcal{O}(N)\) iga kiire ja \(N\) kolmnurga kohta, mis muutub kiiresti arvutuslikult liiga kulukaks.\(t,u,v\) leidmine (näiteks Möller–Trumbore’i algoritmi abil) määrab, kas kiir ristub kolmnurgaga. Otsimismeetod, mis läbib kõik võimalikud variandid, võtab aega \(\mathcal{O}(N)\) iga kiire ja \(N\) kolmnurga kohta, mis muutub kiiresti arvutuslikult liiga kulukaks.
3. Kiiremad kiirte jälgimise arvutused3. Kiiremad kiirte jälgimise arvutused
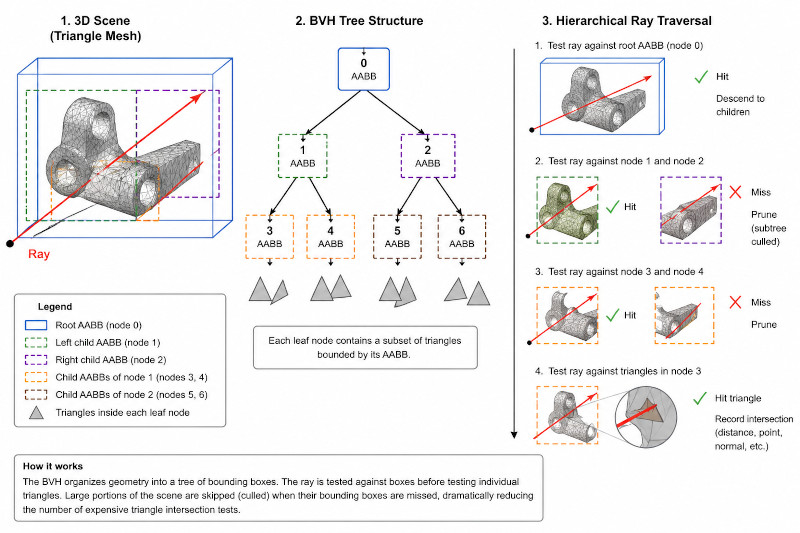
Selle probleemi lahendamiseks jagatakse stseen ruumiliste kiirendusstruktuuride abil, näiteks kasutades piiravate ruumala hierarhiaid (BVH). Geomeetria jagatakse rekursiivselt telgede suhtes joondatud piiravate kastideks (AABBs), moodustades puu struktuuri. Iga sõlm sisaldab piiravat ruumalat, mis piirab kolmnurkade alamhulka. Seejärel toimub kiirte läbimine hierarhilises järjekorras: esmalt leitakse piirava kasti ja kiirte lõikepunkt ning ainult siis, kui see on olemas, liigutakse edasi alam-sõlmedesse.Selle probleemi lahendamiseks jagatakse stseen ruumiliste kiirendusstruktuuride abil, näiteks kasutades piiravate ruumala hierarhiaid (BVH). Geomeetria jagatakse rekursiivselt telgede suhtes joondatud piiravate kastideks (AABBs), moodustades puu struktuuri. Iga sõlm sisaldab piiravat ruumalat, mis piirab kolmnurkade alamhulka. Seejärel toimub kiirte läbimine hierarhilises järjekorras: esmalt leitakse piirava kasti ja kiirte lõikepunkt ning ainult siis, kui see on olemas, liigutakse edasi alam-sõlmedesse.
See vähendab ristumispunktide tuvastamise protsessi keerukust praktikas, muutes selle \(\mathcal{O}(N)\) asemel \(\mathcal{O}(\log N)\) abil lihtsamaks ning kiirendab oluliselt simulatsioone. Skeemiline BVH-struktuur on illustreeritud joonisel ??.See vähendab ristumispunktide tuvastamise protsessi keerukust praktikas, muutes selle \(\mathcal{O}(N)\) asemel \(\mathcal{O}(\log N)\) abil lihtsamaks ning kiirendab oluliselt simulatsioone. Skeemiline BVH-struktuur on illustreeritud joonisel ??.
Lisaks on tehtud järgmisi täiendavaid optimeerimisi: mitmeotiline töötlemine, mis kasutab kõiki protsessori südamikke, kolmnurkade kiire väljalülitamine, kui need asuvad kiirest kaugemal, ja lainepikkuste grupeerimine. Sellegipoolest jääb peamine probleem otsinguks: kiirte trajektoori esimese tabamispunkti tõhusa leidmine.Lisaks on tehtud järgmisi täiendavaid optimeerimisi: mitmeotiline töötlemine, mis kasutab kõiki protsessori südamikke, kolmnurkade kiire väljalülitamine, kui need asuvad kiirest kaugemal, ja lainepikkuste grupeerimine. Sellegipoolest jääb peamine probleem otsinguks: kiirte trajektoori esimese tabamispunkti tõhusa leidmine.
4. Mida see teie jaoks kasutajana tähendab? (st kuidas saan oma simulatsiooni kiiremini käivitada?)4. Mida see teie jaoks kasutajana tähendab? (st kuidas saan oma simulatsiooni kiiremini käivitada?)
Optilise stseeni määratlemisel mõjutab jõudlust oluliselt kasutatud geomeetriliste elementide arv. Tuleks püüda vähendada kolmnurkade arvu, säilitades samal ajal füüsilise täpsuse. Näiteks, kui imporditakse CAD-mudeleid, tuleks eemaldada tarbetud detailid (nt poldid, keermed, peened mehaanilised elemendid).Optilise stseeni määratlemisel mõjutab jõudlust oluliselt kasutatud geomeetriliste elementide arv. Tuleks püüda vähendada kolmnurkade arvu, säilitades samal ajal füüsilise täpsuse. Näiteks, kui imporditakse CAD-mudeleid, tuleks eemaldada tarbetud detailid (nt poldid, keermed, peened mehaanilised elemendid).
Iga lisatud kolmnurk suurendab kiirte ja geomeetria lõikepindade arvutamise kulu. See kulu suureneb veelgi, kui simuleeritakse mitut lainepikkust või suurt kiirte hulka. Seega, erinevalt tavapärastest CAD-töövoogudest, nõuab tõhus optiline modelleerimine hoolikalt lihtsustatud geomeetriat, mis sisaldab ainult optiliselt olulisi elemente.Iga lisatud kolmnurk suurendab kiirte ja geomeetria lõikepindade arvutamise kulu. See kulu suureneb veelgi, kui simuleeritakse mitut lainepikkust või suurt kiirte hulka. Seega, erinevalt tavapärastest CAD-töövoogudest, nõuab tõhus optiline modelleerimine hoolikalt lihtsustatud geomeetriat, mis sisaldab ainult optiliselt olulisi elemente.
Kokkuvõttes hõlmab kiirte jälgimine optilistes süsteemides järgmist: Snell’i seaduse korduva rakendamise 3D-ruumis, Fresneli peegeldust ja läbilaskvust ning tõhusat otsingut stseenigeomeetrias. Need elemendid moodustavad koos OghmaNano füüsikalise aluse, millel põhineb optiline modelleerimine.Kokkuvõttes hõlmab kiirte jälgimine optilistes süsteemides järgmist: Snell’i seaduse korduva rakendamise 3D-ruumis, Fresneli peegeldust ja läbilaskvust ning tõhusat otsingut stseenigeomeetrias. Need elemendid moodustavad koos OghmaNano füüsikalise aluse, millel põhineb optiline modelleerimine.