

כיצד פועלת טכניקת מעקב קרניים במערכות אופטיותכיצד פועלת טכניקת מעקב קרניים במערכות אופטיות
1. מבוא1. מבוא
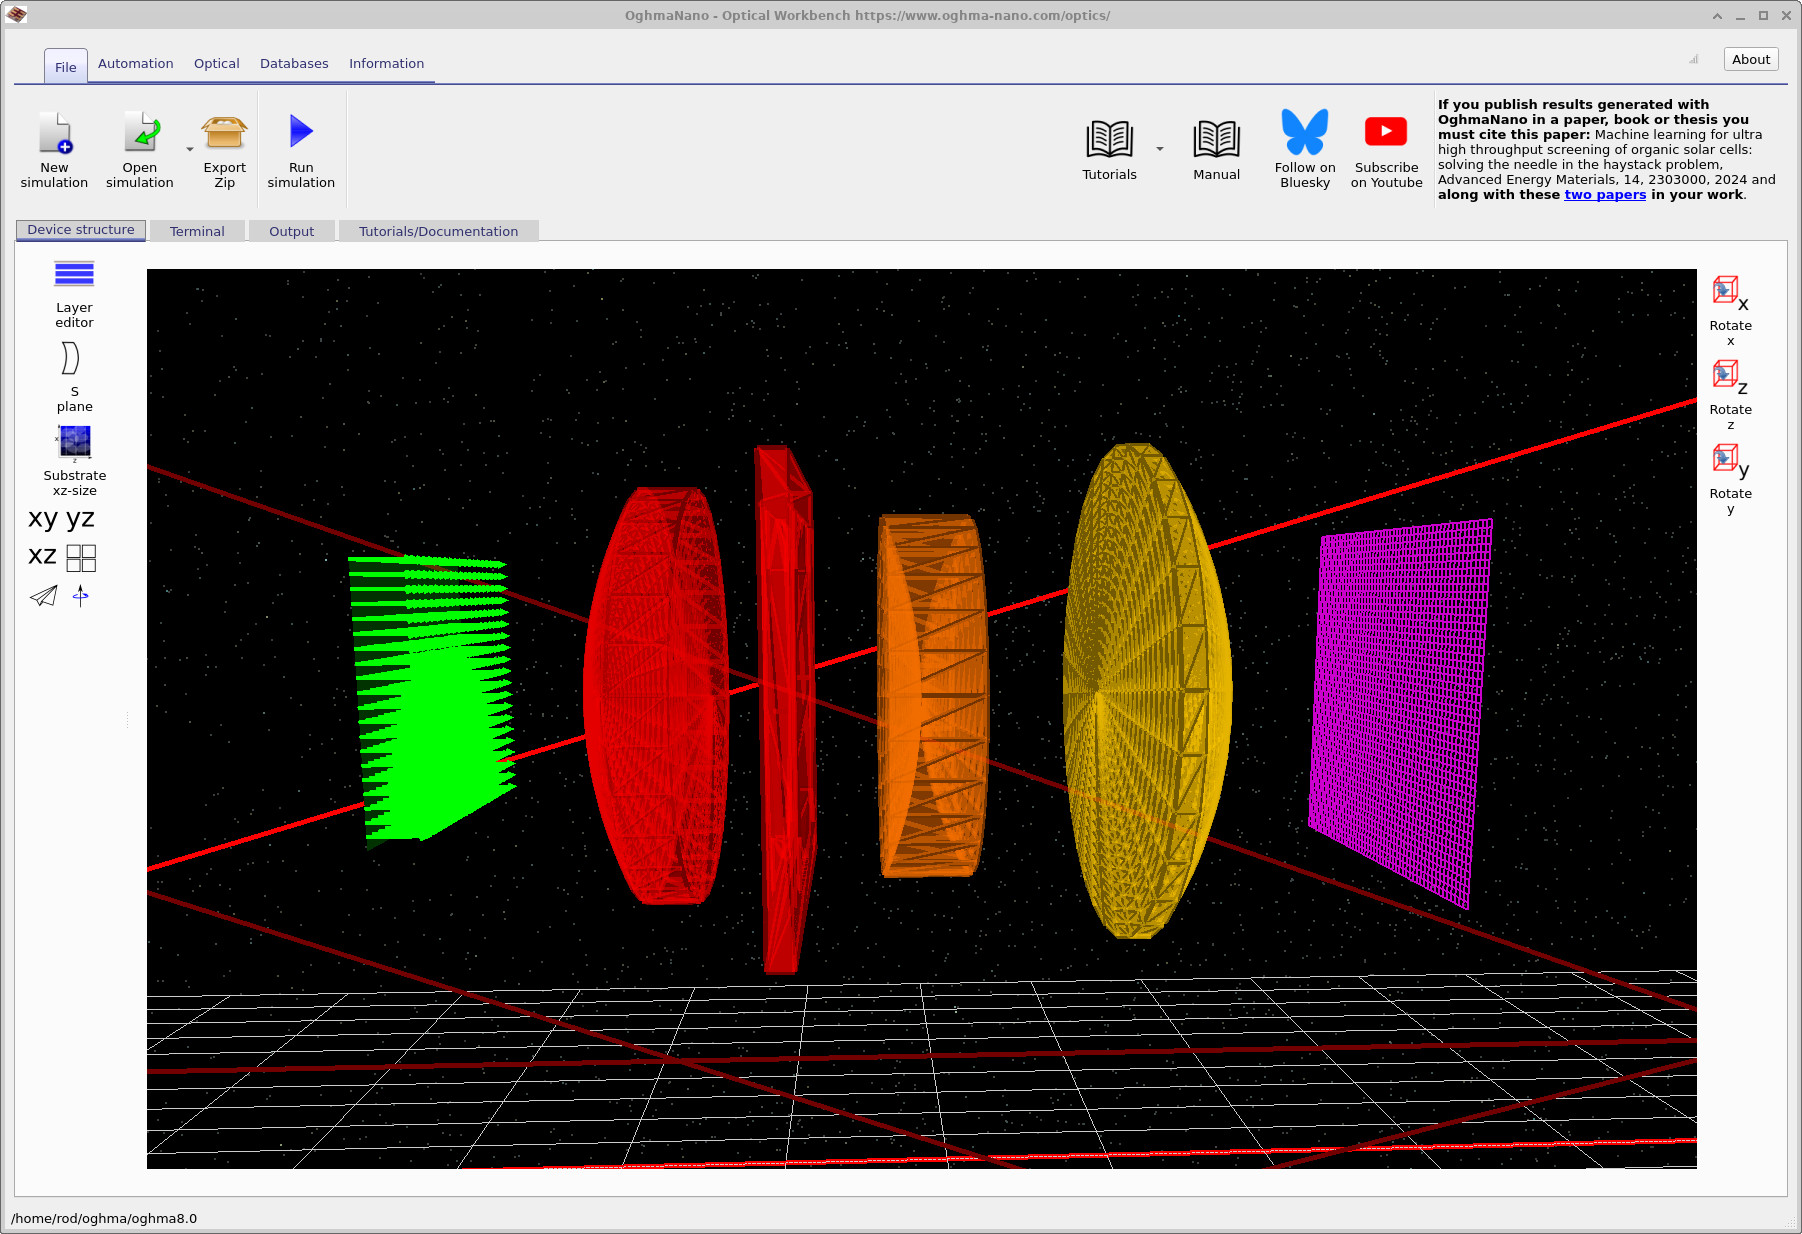
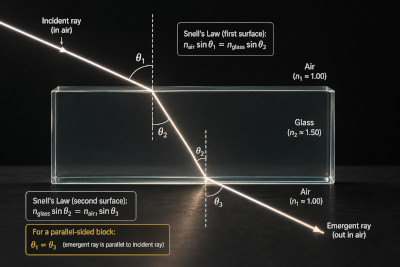
מעקב אחר קרניים במערכות אופטיות הוא, במהותו, יישום חוזר של חוקי האופטיקה הגיאומטרית בשלושה ממדים. קרן מוגדרת על ידי מיקום \(\mathbf{x}\), כיוון \(\mathbf{k}\), אורך גל \(\lambda\) ועוצמה אופטית \(P\). כשהיא מתקדמת בסצנה, היא מגיבה עם משטחים באמצעות שבירה, החזרה, בליעה וקיטום.מעקב אחר קרניים במערכות אופטיות הוא, במהותו, יישום חוזר של חוקי האופטיקה הגיאומטרית בשלושה ממדים. קרן מוגדרת על ידי מיקום \(\mathbf{x}\), כיוון \(\mathbf{k}\), אורך גל \(\lambda\) ועוצמה אופטית \(P\). כשהיא מתקדמת בסצנה, היא מגיבה עם משטחים באמצעות שבירה, החזרה, בליעה וקיטום.
בכל נקודת מפגש, כיוון קרן האור נקבע על ידי חוק סנל. בצורתו הסקלרית:בכל נקודת מפגש, כיוון קרן האור נקבע על ידי חוק סנל. בצורתו הסקלרית:
\[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \] \[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \]
בסימולציות מעשיות, מעקב קרניים מבוצע במלוא שלושת הממדים. הדבר מחייב שימוש בגישה וקטורית, שבה כיוון הפגיעה \(\mathbf{k}_i\), הנורמל לפני השטח \(\mathbf{n}\) וכיוון ההעברה \(\mathbf{k}_t\) מחושבים במפורש. אחת הצורות הנפוצות היא:בסימולציות מעשיות, מעקב קרניים מבוצע במלוא שלושת הממדים. הדבר מחייב שימוש בגישה וקטורית, שבה כיוון הפגיעה \(\mathbf{k}_i\), הנורמל לפני השטח \(\mathbf{n}\) וכיוון ההעברה \(\mathbf{k}_t\) מחושבים במפורש. אחת הצורות הנפוצות היא:
\[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \] \[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \]
כאשר \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) ו-\(\cos\theta_t\) נובעים מחוק סנל. פעולה זו מיושמת בכל נקודת מפגש במערכת, ומאפשרת לעקוב אחר מסלול קרני האור דרך מערכות מורכבות ושונות של עדשות, שכבות ומשטחים בעלי מבנה מסוים (ראו ?? ו-??).כאשר \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) ו-\(\cos\theta_t\) נובעים מחוק סנל. פעולה זו מיושמת בכל נקודת מפגש במערכת, ומאפשרת לעקוב אחר מסלול קרני האור דרך מערכות מורכבות ושונות של עדשות, שכבות ומשטחים בעלי מבנה מסוים (ראו ?? ו-??).
בנוסף לשינויים בכיוון, כל אינטראקציה מחלקת מחדש את עוצמת האור בין קרניים מוחזרות וקרניים מועברות. תהליך זה כפוף למשוואות פרנל. עבור אור לא מקוטב, הצורה המקוצרת היא:בנוסף לשינויים בכיוון, כל אינטראקציה מחלקת מחדש את עוצמת האור בין קרניים מוחזרות וקרניים מועברות. תהליך זה כפוף למשוואות פרנל. עבור אור לא מקוטב, הצורה המקוצרת היא:
\[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \] \[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \]
באופן כללי יותר, ניתן להשתמש במקדמים התלויים בקיטוב \(R_s, R_p\) ו-\(T_s, T_p\). מקדמים אלה קובעים כיצד מפוזרת עוצמת האור בכל נקודת חיבור, והם חיוניים לחיזוי הפסדים, תפוקה ויעילות.באופן כללי יותר, ניתן להשתמש במקדמים התלויים בקיטוב \(R_s, R_p\) ו-\(T_s, T_p\). מקדמים אלה קובעים כיצד מפוזרת עוצמת האור בכל נקודת חיבור, והם חיוניים לחיזוי הפסדים, תפוקה ויעילות.
2. שיטת מעקב קרניים פשוטה ובלתי מתוחכמת2. שיטת מעקב קרניים פשוטה ובלתי מתוחכמת
עקרונית, מעקב קרניים הוא תהליך פשוט: מעבירים קרן, מוצאים את נקודת החיתוך הבאה, מיישמים את חוק סנל ואת יחסי פרנל, וממשיכים. עם זאת, כאשר מדמים מערכות אופטיות מציאותיות (למשל, מסכי OLED, עדשות או חילוץ אור ממכשירים), לעיתים קרובות יש צורך לעקוב אחר מאות אלפי או מיליוני קרניים. העלות העיקרית אינה טמונה בפיזיקה, אלא בבעיית החיפוש: קביעת האובייקט הראשון שבו הקרן חוצה.עקרונית, מעקב קרניים הוא תהליך פשוט: מעבירים קרן, מוצאים את נקודת החיתוך הבאה, מיישמים את חוק סנל ואת יחסי פרנל, וממשיכים. עם זאת, כאשר מדמים מערכות אופטיות מציאותיות (למשל, מסכי OLED, עדשות או חילוץ אור ממכשירים), לעיתים קרובות יש צורך לעקוב אחר מאות אלפי או מיליוני קרניים. העלות העיקרית אינה טמונה בפיזיקה, אלא בבעיית החיפוש: קביעת האובייקט הראשון שבו הקרן חוצה.
בסצנה מפורקת, משטחים מיוצגים בדרך כלל כרשתות משולשים. יישום פשוט יבדוק האם קרן אור פוגעת בכל משולש בסצנה. עבור קרן אור \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) ומשולש המוגדר על ידי קודקודיו \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\), נקודת החיתוך יכולה להיות מיוצגת בצורה בריצנטרית:בסצנה מפורקת, משטחים מיוצגים בדרך כלל כרשתות משולשים. יישום פשוט יבדוק האם קרן אור פוגעת בכל משולש בסצנה. עבור קרן אור \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) ומשולש המוגדר על ידי קודקודיו \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\), נקודת החיתוך יכולה להיות מיוצגת בצורה בריצנטרית:
\[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \] \[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \]
חישוב הערך של \(t,u,v\) (למשל, באמצעות אלגוריתם מולר-טראמבור) קובע האם הקרן חוצה את המשולש. חיפוש גס דורש זמן חישוב של \(\mathcal{O}(N)\) עבור כל קרן ו-\(N\) משולשים, דבר שהופך במהירות לבלתי מעשי מבחינה חישובית.חישוב הערך של \(t,u,v\) (למשל, באמצעות אלגוריתם מולר-טראמבור) קובע האם הקרן חוצה את המשולש. חיפוש גס דורש זמן חישוב של \(\mathcal{O}(N)\) עבור כל קרן ו-\(N\) משולשים, דבר שהופך במהירות לבלתי מעשי מבחינה חישובית.
3. מעקב קרניים מהיר יותר3. מעקב קרניים מהיר יותר
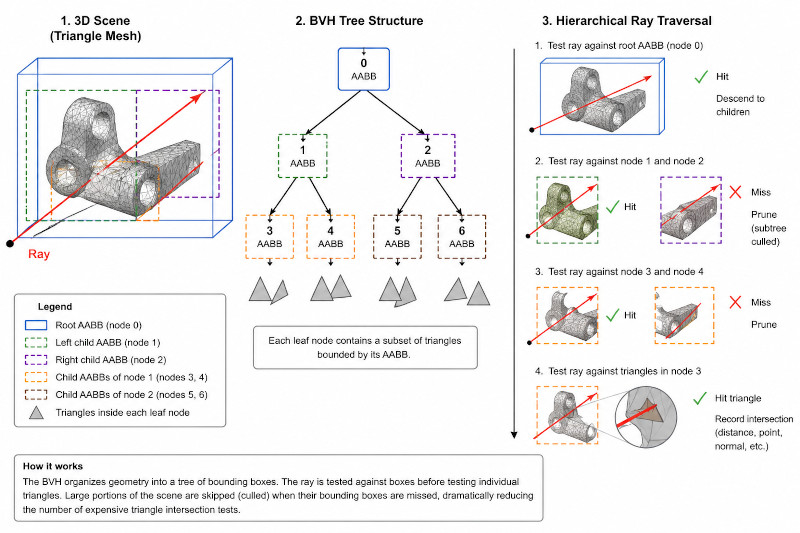
כדי לטפל בבעיה זו, הסצנה מחולקת באמצעות מבנים מרחביים המאפשרים האצה, כגון היררכיות נפח גבול (BVH). הגאומטריה מחולקת באופן רקורסיבי לקופסאות גבול המיושרות לצירים (AABBs), ויוצרת מבנה דמוי עץ. כל צומת מכילה נפח גבול המקיף תת-קבוצה של משולשים. לאחר מכן, מעקב הקרן מתבצע באופן היררכי: תחילה, הקרן חוצה את קופסת הגבול, ורק אם היא פוגעת בה, היא ממשיכה לצמתים הבאים.כדי לטפל בבעיה זו, הסצנה מחולקת באמצעות מבנים מרחביים המאפשרים האצה, כגון היררכיות נפח גבול (BVH). הגאומטריה מחולקת באופן רקורסיבי לקופסאות גבול המיושרות לצירים (AABBs), ויוצרת מבנה דמוי עץ. כל צומת מכילה נפח גבול המקיף תת-קבוצה של משולשים. לאחר מכן, מעקב הקרן מתבצע באופן היררכי: תחילה, הקרן חוצה את קופסת הגבול, ורק אם היא פוגעת בה, היא ממשיכה לצמתים הבאים.
בפועל, הדבר מפחית את מורכבות בדיקות החיתוך מ-\(\mathcal{O}(N)\) ל-\(\mathcal{O}(\log N)\), ומאיץ באופן משמעותי את הסימולציות. מבנה סכמטי של BVH מוצג ב-??.בפועל, הדבר מפחית את מורכבות בדיקות החיתוך מ-\(\mathcal{O}(N)\) ל-\(\mathcal{O}(\log N)\), ומאיץ באופן משמעותי את הסימולציות. מבנה סכמטי של BVH מוצג ב-??.
בין השיפורים הנוספים ניתן למנות שימוש במספר ליבות מעבד במקביל, דחייה מוקדמת של משולשים הנמצאים מאחורי קרן האור, ואיגוד של אורכי גל. למרות זאת, הבעיה העיקרית נותרת בעיית חיפוש: זיהוי יעיל של המשטח הראשון שקרן האור פוגעת בו.בין השיפורים הנוספים ניתן למנות שימוש במספר ליבות מעבד במקביל, דחייה מוקדמת של משולשים הנמצאים מאחורי קרן האור, ואיגוד של אורכי גל. למרות זאת, הבעיה העיקרית נותרת בעיית חיפוש: זיהוי יעיל של המשטח הראשון שקרן האור פוגעת בו.
4. מה המשמעות של זה עבורך כמשתמש? (כלומר, איך אני יכול לגרום לסימולציה שלי לרוץ מהר יותר?)4. מה המשמעות של זה עבורך כמשתמש? (כלומר, איך אני יכול לגרום לסימולציה שלי לרוץ מהר יותר?)
בעת הגדרת סצנה אופטית, הביצועים מושפעים במידה רבה ממספר האלמנטים הגיאומטריים. יש לשאוף למזער את מספר המשולשים תוך שמירה על דיוק פיזיקלי. לדוגמה, בעת ייבוא מודלים של CAD, יש להסיר פרטים מיותרים (כגון ברגים, הברגות, מאפיינים מכניים עדינים).בעת הגדרת סצנה אופטית, הביצועים מושפעים במידה רבה ממספר האלמנטים הגיאומטריים. יש לשאוף למזער את מספר המשולשים תוך שמירה על דיוק פיזיקלי. לדוגמה, בעת ייבוא מודלים של CAD, יש להסיר פרטים מיותרים (כגון ברגים, הברגות, מאפיינים מכניים עדינים).
כל משולש נוסף מגדיל את עלות החישוב של נקודת החיתוך בין קרן אור לגאומטריה. עלות זו גדלה עוד יותר כאשר מבצעים סימולציה של אורכי גל מרובים או קבוצות גדולות של קרניים. לכן, בניגוד לשיטות עבודה קונבנציונליות של CAD, מודלים אופטיים יעילים דורשים גאומטריה פשוטה ומדויקת, המכילה רק את המאפיינים הרלוונטיים מבחינה אופטית.כל משולש נוסף מגדיל את עלות החישוב של נקודת החיתוך בין קרן אור לגאומטריה. עלות זו גדלה עוד יותר כאשר מבצעים סימולציה של אורכי גל מרובים או קבוצות גדולות של קרניים. לכן, בניגוד לשיטות עבודה קונבנציונליות של CAD, מודלים אופטיים יעילים דורשים גאומטריה פשוטה ומדויקת, המכילה רק את המאפיינים הרלוונטיים מבחינה אופטית.
לסיכום, מעקב אחר קרניים במערכות אופטיות כולל את הפעולות הבאות: יישום חוזר של חוק סנל בתלת-ממד, חישוב השתקפות והעברה על פי פרנל, וחיפוש יעיל אחר גיאומטריית הסצנה. יחד, פעולות אלו מהוות את הבסיס לסימולציה אופטית מבוססת-פיזיקה ב-OghmaNano.לסיכום, מעקב אחר קרניים במערכות אופטיות כולל את הפעולות הבאות: יישום חוזר של חוק סנל בתלת-ממד, חישוב השתקפות והעברה על פי פרנל, וחיפוש יעיל אחר גיאומטריית הסצנה. יחד, פעולות אלו מהוות את הבסיס לסימולציה אופטית מבוססת-פיזיקה ב-OghmaNano.