

Optilised anduridOptilised andurid
1. Sissejuhatus1. Sissejuhatus
OghmaNano tarkvaras kasutatakse optilisi detektoreid, et mõõta valgust, kui see levib optilise süsteemi kaudu. Detektoreid määratletakse optiliste detektorite redaktoris, mille saab avada peamenüüs asuvast optiliste tööriistade ribast (vt joonis ??).OghmaNano tarkvaras kasutatakse optilisi detektoreid, et mõõta valgust, kui see levib optilise süsteemi kaudu. Detektoreid määratletakse optiliste detektorite redaktoris, mille saab avada peamenüüs asuvast optiliste tööriistade ribast (vt joonis ??).
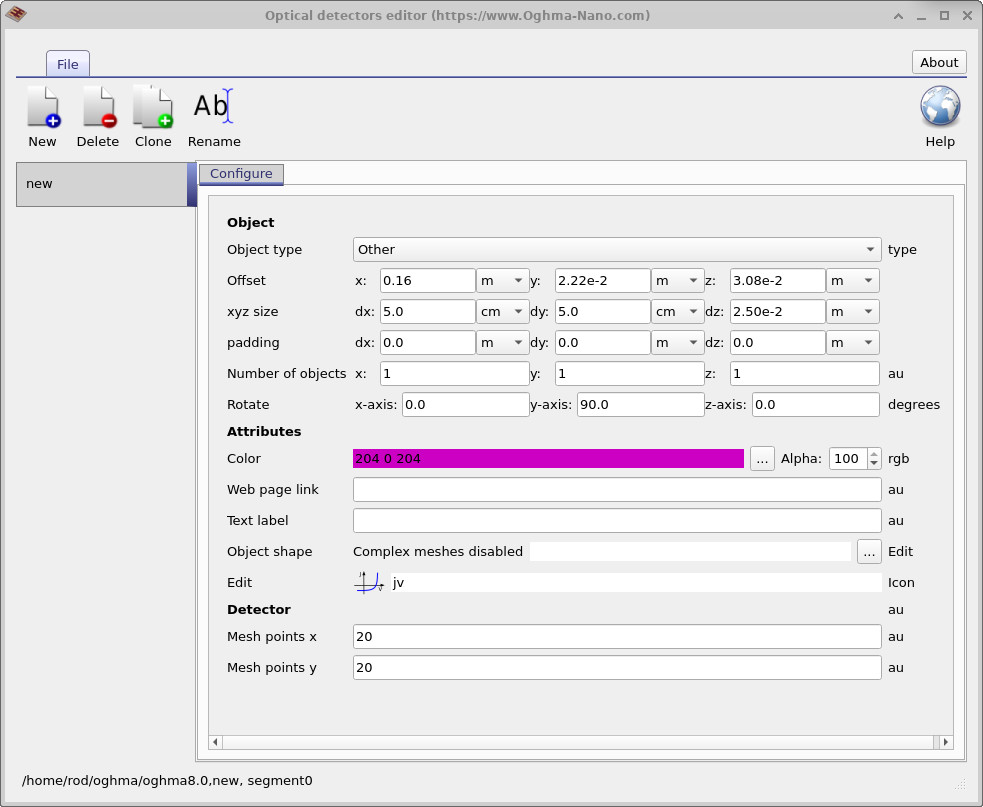
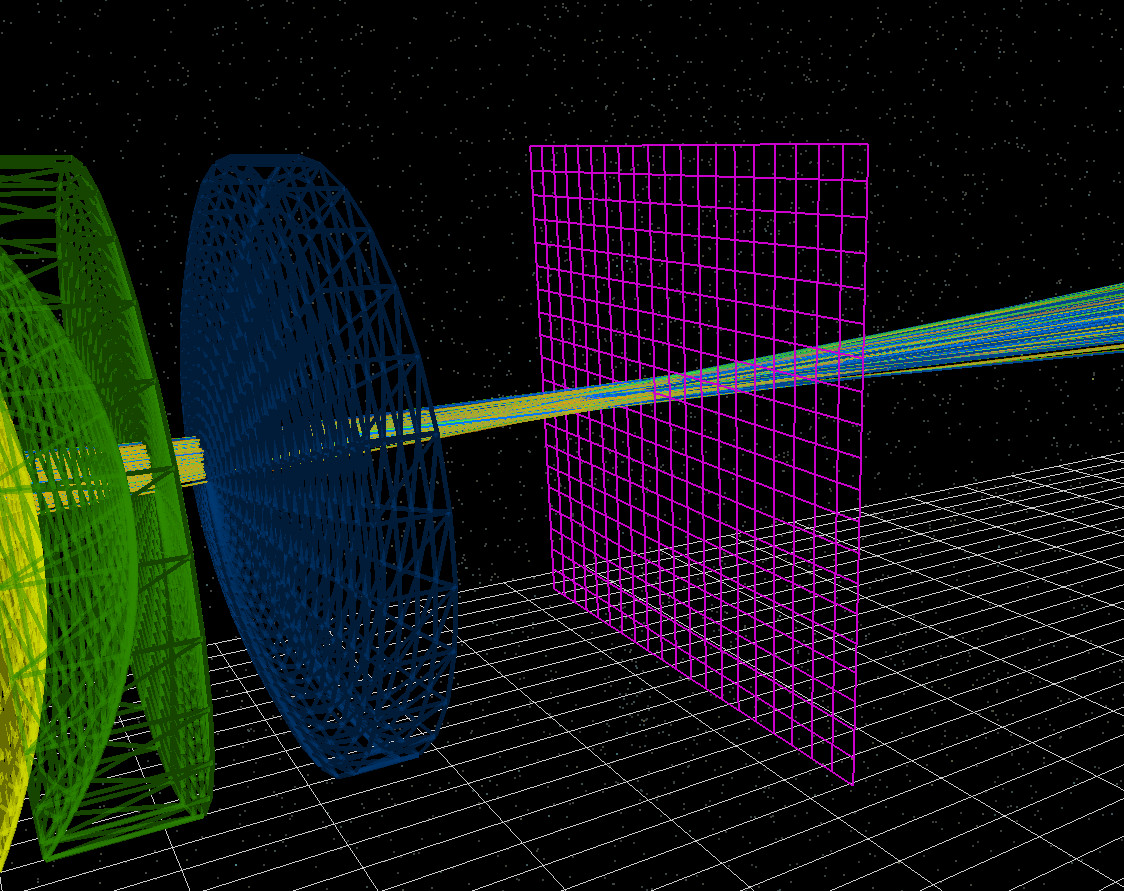
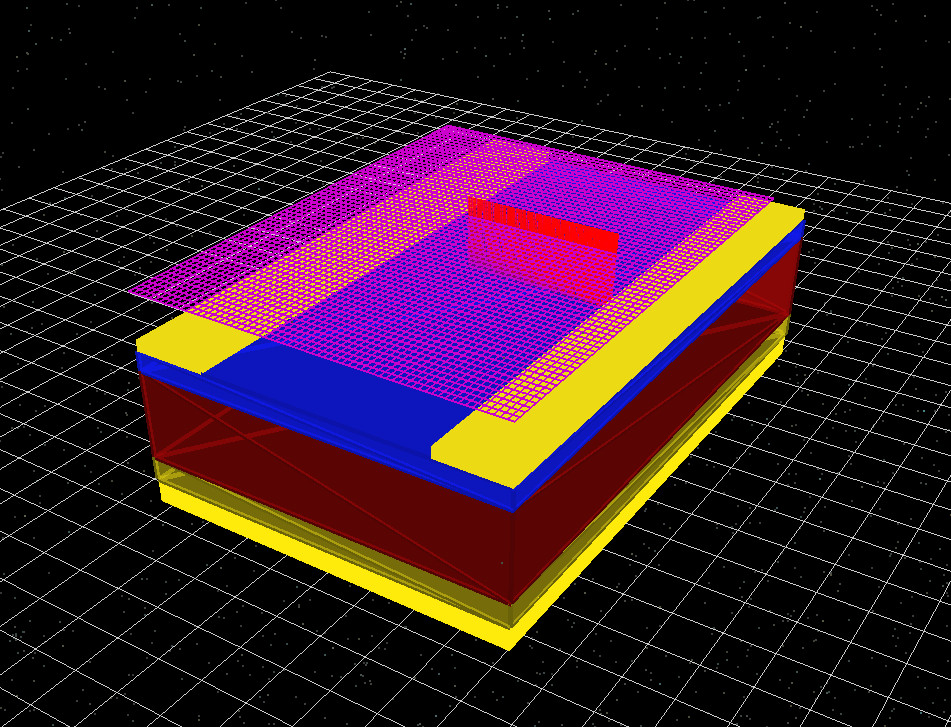
Optiliste detektorite redaktor on näidatud joonisel ??. OghmaNano optiline detektor on kahemõõtmeline pind, mis on paigutatud simulatsiooni piirkonnas mis tahes kohta. Põhimõtteliselt toimib see nagu idealiseeritud CCD-kaamera: see loendab selle läbivaid footoneid ja registreerib nende spektrilist ja ruumilist jaotumist.Optiliste detektorite redaktor on näidatud joonisel ??. OghmaNano optiline detektor on kahemõõtmeline pind, mis on paigutatud simulatsiooni piirkonnas mis tahes kohta. Põhimõtteliselt toimib see nagu idealiseeritud CCD-kaamera: see loendab selle läbivaid footoneid ja registreerib nende spektrilist ja ruumilist jaotumist.
Andurid ei neela, peegelda ega haju valgust. Need on matemaatiliselt läbipaistvad ja ei muuda optilist välja. Valguskiired, -lained või footonid läbivad andurit muutmata; andur registreerib lihtsalt selle, mis selle pinna kaudu liigub.Andurid ei neela, peegelda ega haju valgust. Need on matemaatiliselt läbipaistvad ja ei muuda optilist välja. Valguskiired, -lained või footonid läbivad andurit muutmata; andur registreerib lihtsalt selle, mis selle pinna kaudu liigub.
2. Detektori geomeetria ja eraldusvõime2. Detektori geomeetria ja eraldusvõime
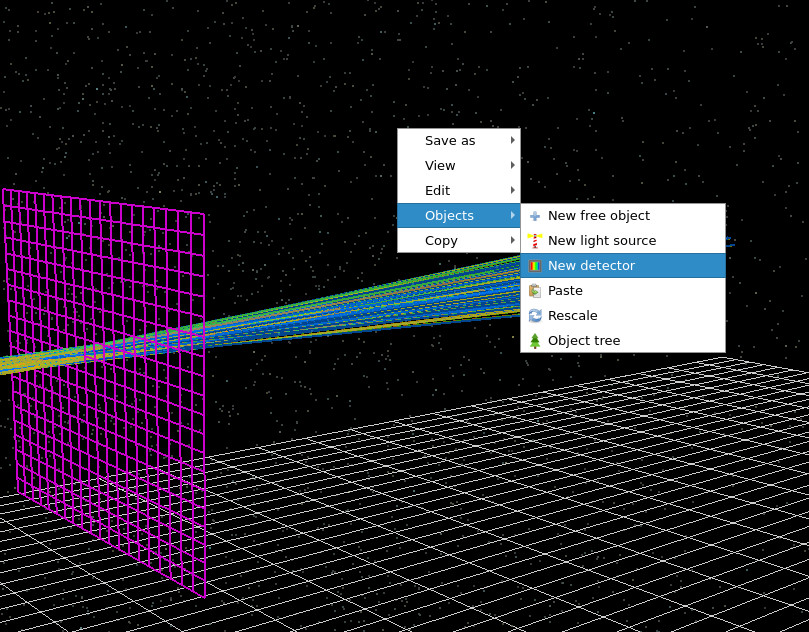
Detektori määratlevad selle asend, orientatsioon ja külgmised mõõtmed (\(dx\) ja \(dy\)). Paksus \(dz\) ei ole oluline, kuna detektorit käsitletakse kui puhtalt kahemõõtmelist pinda. Detektorit saab pöörata telgede \(x\), \(y\) ja \(z\) ümber, mis võimaldab suunata seda mis tahes suunas. See võimaldab registreerida hajutatud, peegeldunud või väljuvat valgust erinevates geomeetrilistes konfiguratsioonides. Detektoreid saab interaktiivselt ümber paigutada, lohistades neid 3D-stseenis.Detektori määratlevad selle asend, orientatsioon ja külgmised mõõtmed (\(dx\) ja \(dy\)). Paksus \(dz\) ei ole oluline, kuna detektorit käsitletakse kui puhtalt kahemõõtmelist pinda. Detektorit saab pöörata telgede \(x\), \(y\) ja \(z\) ümber, mis võimaldab suunata seda mis tahes suunas. See võimaldab registreerida hajutatud, peegeldunud või väljuvat valgust erinevates geomeetrilistes konfiguratsioonides. Detektoreid saab interaktiivselt ümber paigutada, lohistades neid 3D-stseenis.
Konfiguratsioonipaneeli jaotises „Detektor” määravad parameetrid „Võrgupunktid x” ja „Võrgupunktid y” detektori pinnal kasutatavate ruumiliste piirkondade arvu. Need vastavad otse CCD-sensori pikslite arvule ja reguleerivad salvestatud andmete ruumilist eraldusvõimet. Ühes simulatsioonis võib kasutada mitut detektorit. Iga detektor töötab iseseisvalt ja genereerib oma väljundfailide komplekti.Konfiguratsioonipaneeli jaotises „Detektor” määravad parameetrid „Võrgupunktid x” ja „Võrgupunktid y” detektori pinnal kasutatavate ruumiliste piirkondade arvu. Need vastavad otse CCD-sensori pikslite arvule ja reguleerivad salvestatud andmete ruumilist eraldusvõimet. Ühes simulatsioonis võib kasutada mitut detektorit. Iga detektor töötab iseseisvalt ja genereerib oma väljundfailide komplekti.
3. Näited detektorite kohta3. Näited detektorite kohta
4. Tulemused4. Tulemused
Kui avate detektori väljundkausta, näete tavaliselt nelja faili (vt joonis ??): detector_abs0.csv, detector_efficiency0.csv, detector_input0.csv ja RAY_image.csv. Need failid kirjeldavad üheskoos (i) tuvastatud valguse ruumilist jaotust ja (ii) spektraalset signaali, mis kulgeb allikast detektorini.Kui avate detektori väljundkausta, näete tavaliselt nelja faili (vt joonis ??): detector_abs0.csv, detector_efficiency0.csv, detector_input0.csv ja RAY_image.csv. Need failid kirjeldavad üheskoos (i) tuvastatud valguse ruumilist jaotust ja (ii) spektraalset signaali, mis kulgeb allikast detektorini.
RAY_image.csv on ruumiliselt eraldatud kujutis sellest, mida detektor vastu võtab (põhimõtteliselt CCD-pildi kujul). Kiirte jälgimise režiimis genereeritakse see tavaliselt, jälgides kolme tüüpilist lainepikkust („R”, „G” ja „B”) ning kuvades need otse RGB-pildina. Kiirte jälgimiseta töövoogudes või kui jälgitakse laiemat lainepikkuste hulka, teisendab OghmaNano tuvastatud spektri standardsete inimeste visuaalsete värvitaju funktsioonide abil kuvatavaks RGB-vorminguks (seega on värv pigem hinnang selle kohta, mida silm näeks, mitte täpne kolme lainepikkuse reprodutseerimine). Praktikas tuleks EL/PL-spektri puhul jälgida palju lainepikkusi; kolmevärviline RGB sobib kiireks optika visualiseerimiseks, kuid see on liiga lihtne emissioonispektrite jaoks.RAY_image.csv on ruumiliselt eraldatud kujutis sellest, mida detektor vastu võtab (põhimõtteliselt CCD-pildi kujul). Kiirte jälgimise režiimis genereeritakse see tavaliselt, jälgides kolme tüüpilist lainepikkust („R”, „G” ja „B”) ning kuvades need otse RGB-pildina. Kiirte jälgimiseta töövoogudes või kui jälgitakse laiemat lainepikkuste hulka, teisendab OghmaNano tuvastatud spektri standardsete inimeste visuaalsete värvitaju funktsioonide abil kuvatavaks RGB-vorminguks (seega on värv pigem hinnang selle kohta, mida silm näeks, mitte täpne kolme lainepikkuse reprodutseerimine). Praktikas tuleks EL/PL-spektri puhul jälgida palju lainepikkusi; kolmevärviline RGB sobib kiireks optika visualiseerimiseks, kuid see on liiga lihtne emissioonispektrite jaoks.
Ülejäänud kolm faili moodustavad lihtsa ahela, mis toimib järgmiselt: „sisend → tuvastamine → tõhusus”.Ülejäänud kolm faili moodustavad lihtsa ahela, mis toimib järgmiselt: „sisend → tuvastamine → tõhusus”.
detector_abs0.csv(??): olemasolev lähtespektri vahemik, mis võis põhimõtteliselt detektorini jõuda. See on emiteeritud kiirte/footonite jaotuse graafik lainepikkuse järgi enne, kui geomeetria ja neeldumine määravad, mis tegelikult detektorisse jõuab.detector_abs0.csv(??): olemasolev lähtespektri vahemik, mis võis põhimõtteliselt detektorini jõuda. See on emiteeritud kiirte/footonite jaotuse graafik lainepikkuse järgi enne, kui geomeetria ja neeldumine määravad, mis tegelikult detektorisse jõuab.detector_input0.csv(??): kiirte/footonite spekter, mis tegelikult jõuab detektori pinnani ja läbib selle (mõõdetakse loenduste arvu). Materjali neeldumine ja piiramine muudavad seda. Näites on näha, et klaas eemaldab spektrist UV-osa, mille tulemusel lühemate lainepikkuste juures toimub märkimisväärne vähenemine.detector_input0.csv(??): kiirte/footonite spekter, mis tegelikult jõuab detektori pinnani ja läbib selle (mõõdetakse loenduste arvu). Materjali neeldumine ja piiramine muudavad seda. Näites on näha, et klaas eemaldab spektrist UV-osa, mille tulemusel lühemate lainepikkuste juures toimub märkimisväärne vähenemine.detector_efficiency0.csv(??): detekteerimise tõenäosus (protsentides) sõltuvalt lainepikkusest, arvutatud kui \[ \eta(\lambda)=100\times\frac{I_{\text{det}}(\lambda)}{I_{\text{avail}}(\lambda)} =100\times\frac{\texttt{detector_input0.csv}}{\texttt{detector_abs0.csv}}. \]. Füüsikaliselt tõlgendatuna: kui kiir/footon kiirgatakse lainepikkusel \(\lambda\), siis milline osa neist kiirtest jõuab detektorini?detector_efficiency0.csv(??): detekteerimise tõenäosus (protsentides) sõltuvalt lainepikkusest, arvutatud kui \[ \eta(\lambda)=100\times\frac{I_{\text{det}}(\lambda)}{I_{\text{avail}}(\lambda)} =100\times\frac{\texttt{detector_input0.csv}}{\texttt{detector_abs0.csv}}. \]. Füüsikaliselt tõlgendatuna: kui kiir/footon kiirgatakse lainepikkusel \(\lambda\), siis milline osa neist kiirtest jõuab detektorini?
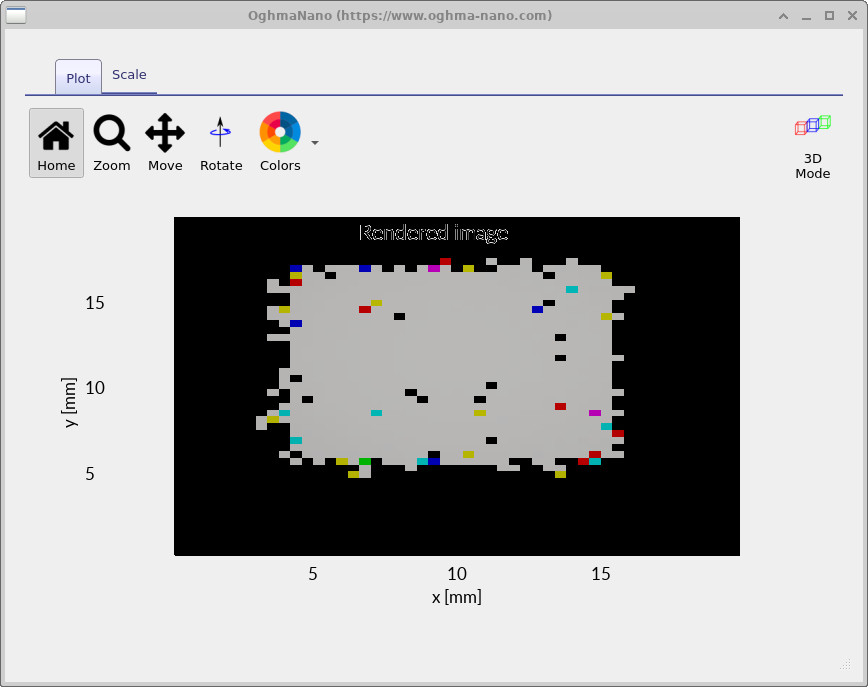
RAY_image.csv).Ruumiandmetega määratud detektori pilt (pärineb allikast RAY_image.csv).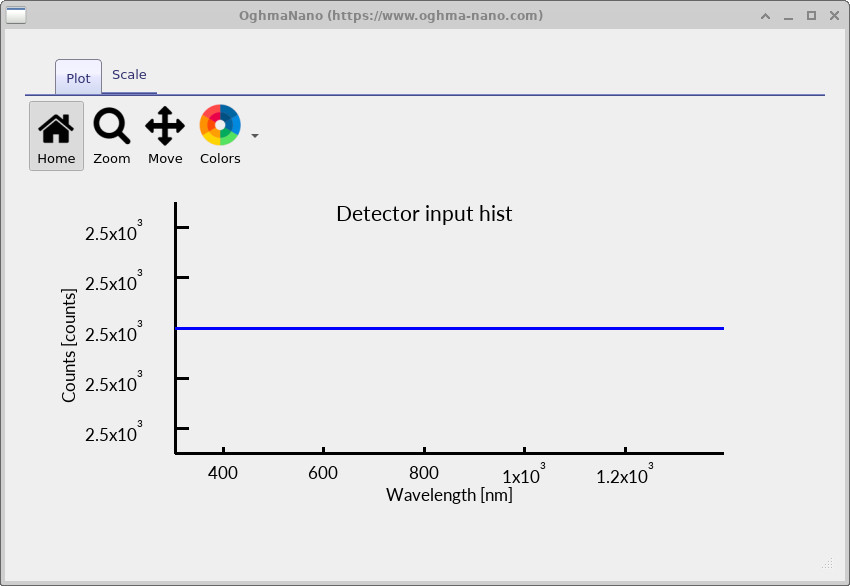
detector_abs0.csv).Saadaval olev spektriosa, mis oleks võinud detektorile jõuda (pärineb allikast detector_abs0.csv).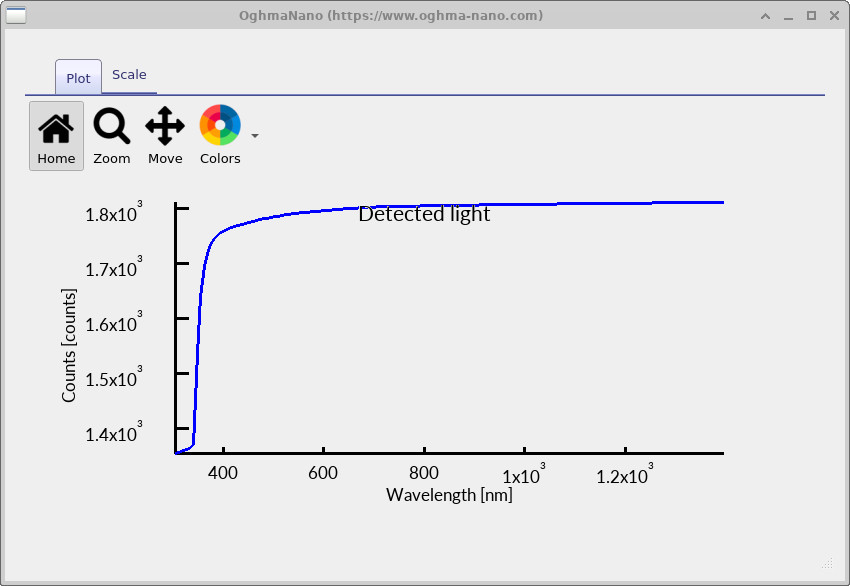
detector_input0.csv).Avastatud valguspektri väärtused (ühikutes, lähtepunkt detector_input0.csv).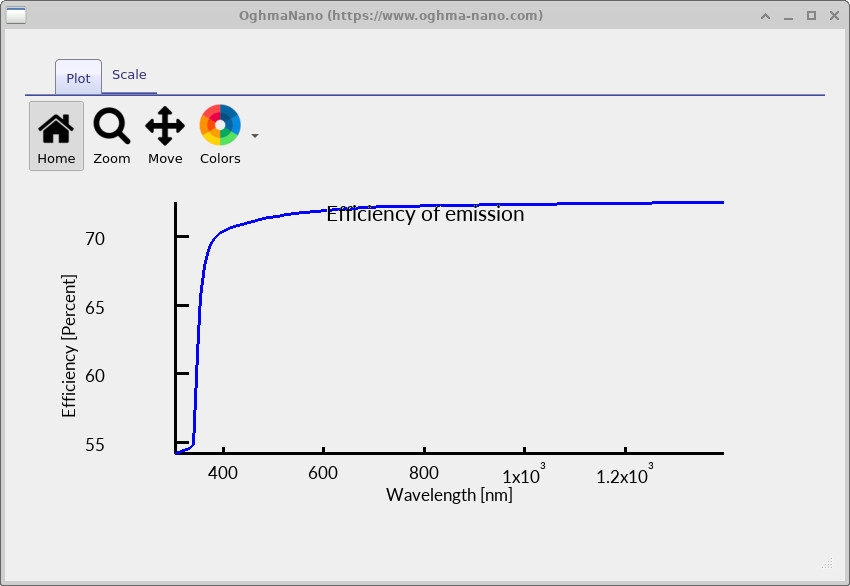
detector_efficiency0.csv).Avastamise efektiivsus \(\eta(\lambda)\) protsentides (andmed detector_efficiency0.csv).