

Detectoare opticeDetectoare optice
1. Introducere1. Introducere
În OghmaNano, se utilizează detectoare optice pentru a măsura lumina pe măsură ce aceasta se propagă printr-un sistem optic. Detectoarele sunt definite folosind editorul „Detectoare optice”, care poate fi deschis din bara de instrumente „Optic” din fereastra principală (vezi Figura ??).În OghmaNano, se utilizează detectoare optice pentru a măsura lumina pe măsură ce aceasta se propagă printr-un sistem optic. Detectoarele sunt definite folosind editorul „Detectoare optice”, care poate fi deschis din bara de instrumente „Optic” din fereastra principală (vezi Figura ??).
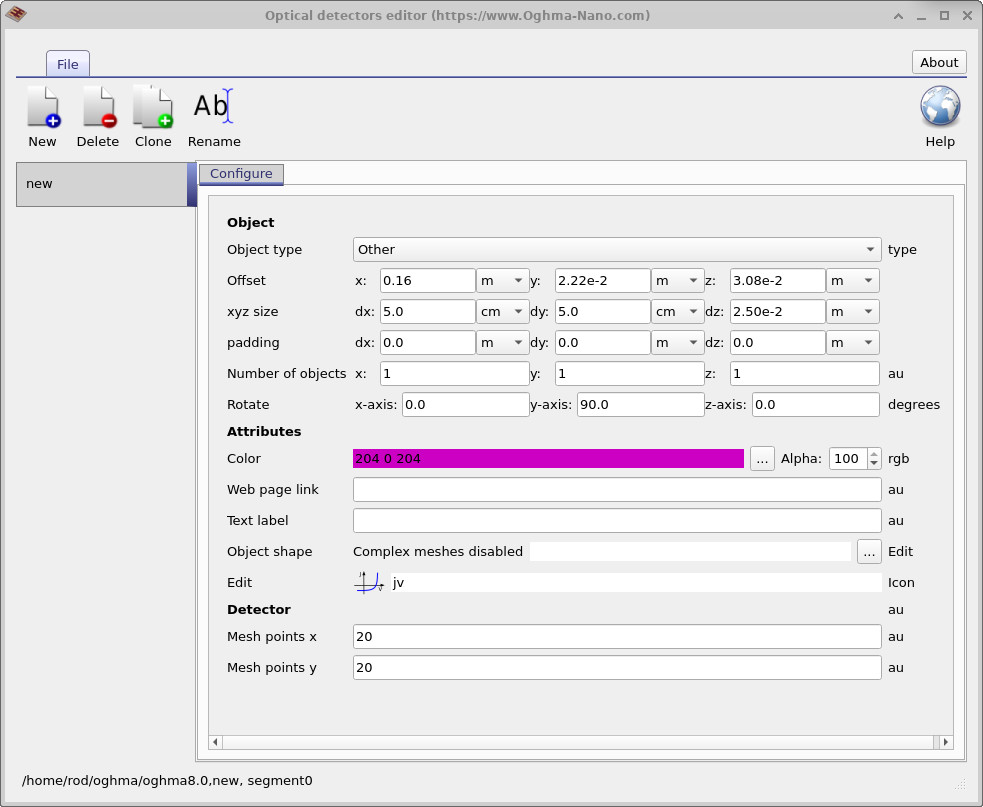
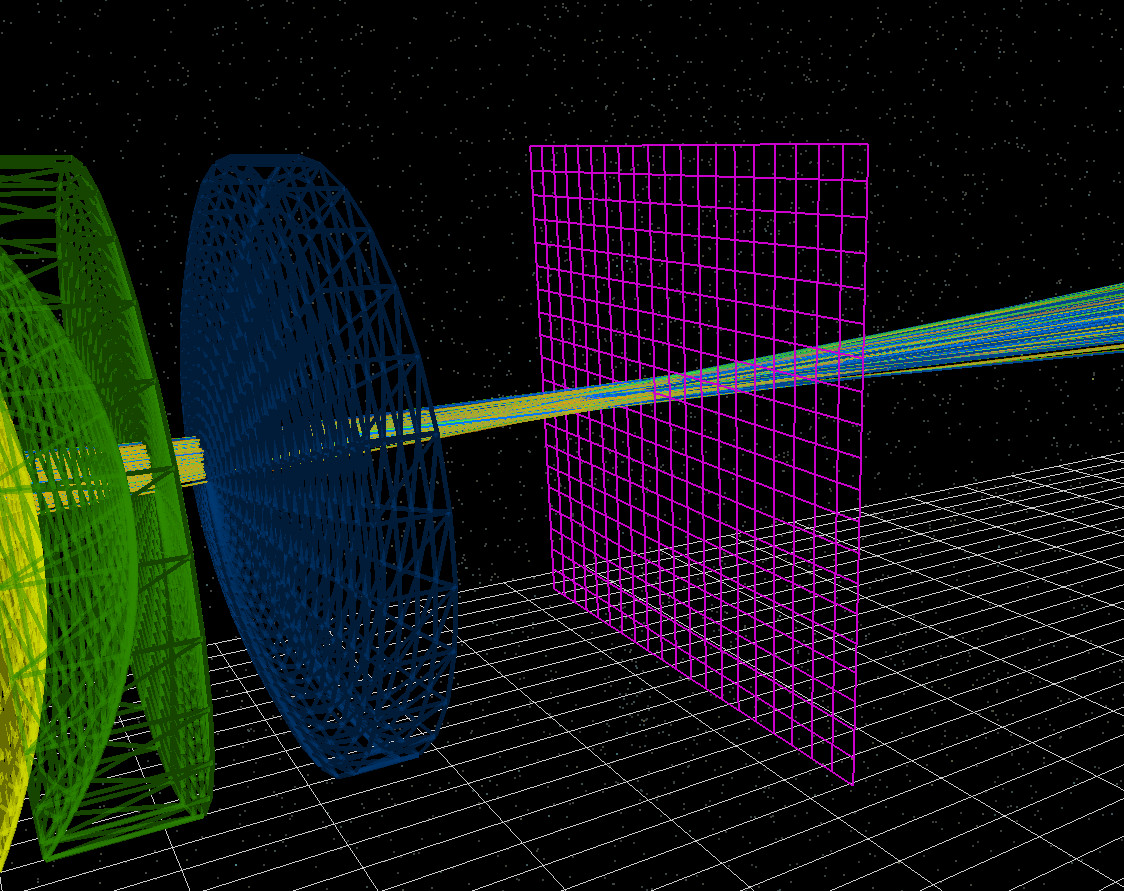
Editorul pentru detectoare optice este prezentat în ??. Un detector optic în OghmaNano este o suprafață bidimensională plasată în orice punct din domeniul de simulare. Din punct de vedere conceptual, acesta funcționează ca o cameră CCD idealizată: numără fotonii care trec prin el și înregistrează distribuția lor spectrală și spațială.Editorul pentru detectoare optice este prezentat în ??. Un detector optic în OghmaNano este o suprafață bidimensională plasată în orice punct din domeniul de simulare. Din punct de vedere conceptual, acesta funcționează ca o cameră CCD idealizată: numără fotonii care trec prin el și înregistrează distribuția lor spectrală și spațială.
Detectoarele nu absorb, nu reflectă și nu împrăștie lumina. Ele sunt, din punct de vedere matematic, transparente și nu perturbă câmpul optic. Razele, undele sau fotonii traversează detectorul fără a fi modificate; detectorul înregistrează pur și simplu ceea ce trece prin suprafața sa.Detectoarele nu absorb, nu reflectă și nu împrăștie lumina. Ele sunt, din punct de vedere matematic, transparente și nu perturbă câmpul optic. Razele, undele sau fotonii traversează detectorul fără a fi modificate; detectorul înregistrează pur și simplu ceea ce trece prin suprafața sa.
2. Geometria și rezoluția detectorului.2. Geometria și rezoluția detectorului.
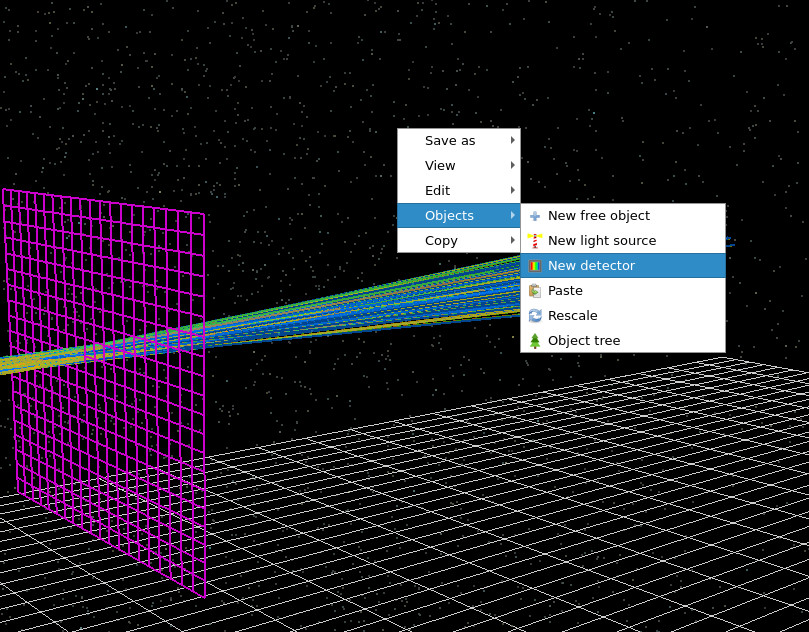
Un detector este definit de poziția, orientarea și dimensiunea sa laterală (\(dx\) și \(dy\)). Grosimea \(dz\) este irelevantă, deoarece detectorul este tratat ca o suprafață pur bidimensională. Detectorul poate fi rotit în jurul axelor \(x\), \(y\) și \(z\), permițându-i să fie orientat în orice direcție. Acest lucru face posibilă captarea luminii transmise, reflectate sau difuze în geometrii arbitrare. Detectoarele pot fi, de asemenea, repoziționate interactiv prin glisarea lor în cadrul scenei 3D.Un detector este definit de poziția, orientarea și dimensiunea sa laterală (\(dx\) și \(dy\)). Grosimea \(dz\) este irelevantă, deoarece detectorul este tratat ca o suprafață pur bidimensională. Detectorul poate fi rotit în jurul axelor \(x\), \(y\) și \(z\), permițându-i să fie orientat în orice direcție. Acest lucru face posibilă captarea luminii transmise, reflectate sau difuze în geometrii arbitrare. Detectoarele pot fi, de asemenea, repoziționate interactiv prin glisarea lor în cadrul scenei 3D.
În secțiunea „Detector” a panoului de configurare, parametrii „Puncte rețea x” și „Puncte rețea y” definesc numărul de celule spațiale utilizate pe suprafața detectorului. Aceștia corespund direct numărului de pixeli dintr-un senzor CCD, controlând rezoluția spațială a datelor înregistrate. În cadrul unei singure simulări pot fi amplasați mai mulți detectori. Fiecare detector funcționează independent și generează propriul set de fișiere de ieșire.În secțiunea „Detector” a panoului de configurare, parametrii „Puncte rețea x” și „Puncte rețea y” definesc numărul de celule spațiale utilizate pe suprafața detectorului. Aceștia corespund direct numărului de pixeli dintr-un senzor CCD, controlând rezoluția spațială a datelor înregistrate. În cadrul unei singure simulări pot fi amplasați mai mulți detectori. Fiecare detector funcționează independent și generează propriul set de fișiere de ieșire.
3. Exemple de detectoare3. Exemple de detectoare
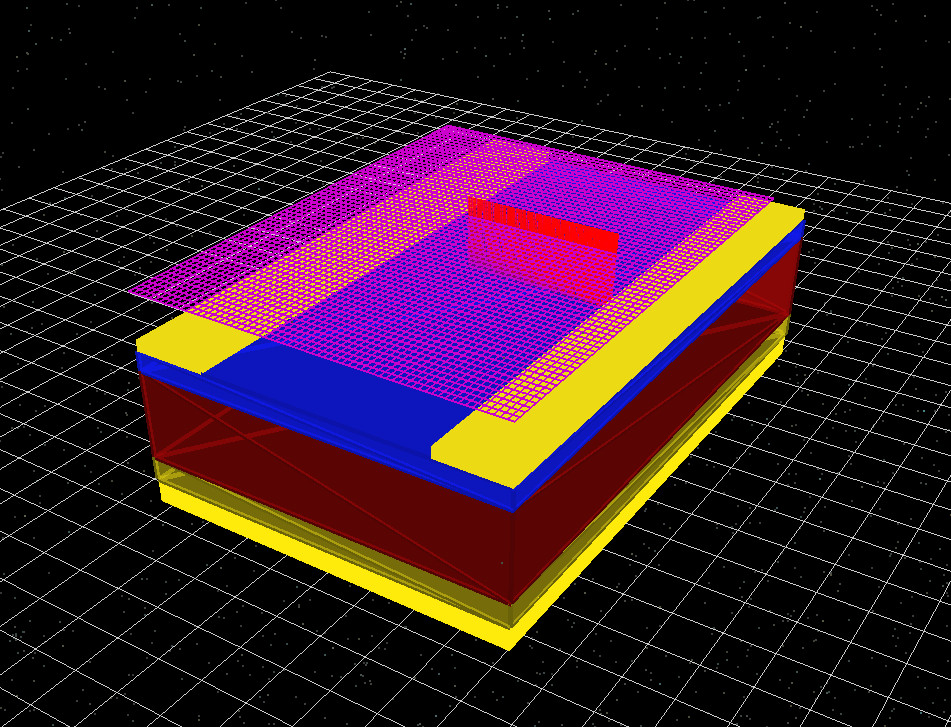
4. Rezultate.4. Rezultate.
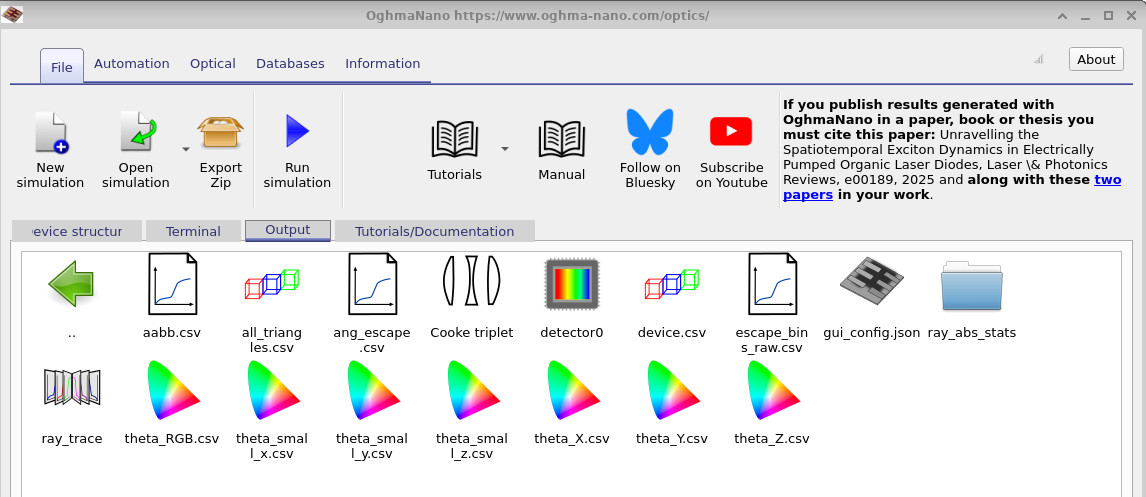
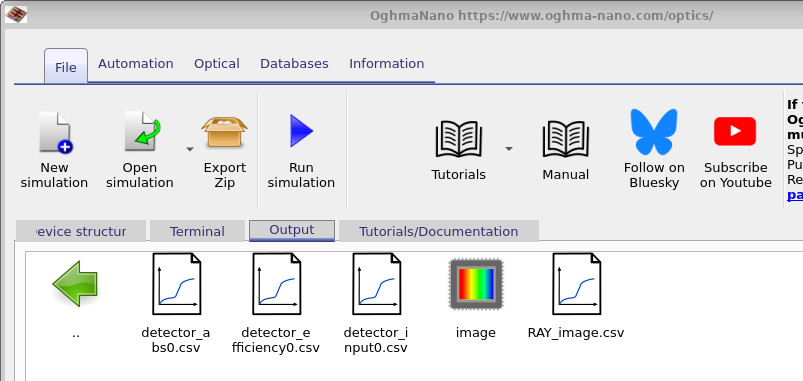
Atunci când deschideți folderul de ieșire al unui detector, veți vedea, de obicei, patru fișiere (vezi Figura ??): detector_abs0.csv, detector_efficiency0.csv, detector_input0.csv și RAY_image.csv. Împreună, acestea descriu (i) distribuția spațială a luminii detectate și (ii) eficiența spectrală de la sursă până la detector.Atunci când deschideți folderul de ieșire al unui detector, veți vedea, de obicei, patru fișiere (vezi Figura ??): detector_abs0.csv, detector_efficiency0.csv, detector_input0.csv și RAY_image.csv. Împreună, acestea descriu (i) distribuția spațială a luminii detectate și (ii) eficiența spectrală de la sursă până la detector.
RAY_image.csv este o imagine cu rezoluție spațială care reprezintă ceea ce detectează senzorul (conceptual, un cadru CCD). În modul de urmărire a razelor, este generată, de obicei, prin urmărirea a trei lungimi de undă reprezentative („R”, „G” și „B”) și maparea lor directă într-o imagine RGB. În fluxurile de lucru care nu implică urmărirea razelor sau atunci când se urmărește un set mai larg de lungimi de undă, OghmaNano convertește spectrul detectat într-o imagine RGB afișabilă, folosind funcții standard de răspuns vizual la culoare, specifice percepției umane (astfel încât culoarea reprezintă o estimare a aspectului a ceea ce ar vedea un ochi, mai degrabă decât o redare literală cu trei lungimi de undă). În practică, pentru spectrele EL/PL, ar trebui să se urmărească multe lungimi de undă; o imagine RGB cu trei culori este suficientă pentru o vizualizare rapidă a opticii, dar este prea limitată pentru spectrele de emisie.RAY_image.csv este o imagine cu rezoluție spațială care reprezintă ceea ce detectează senzorul (conceptual, un cadru CCD). În modul de urmărire a razelor, este generată, de obicei, prin urmărirea a trei lungimi de undă reprezentative („R”, „G” și „B”) și maparea lor directă într-o imagine RGB. În fluxurile de lucru care nu implică urmărirea razelor sau atunci când se urmărește un set mai larg de lungimi de undă, OghmaNano convertește spectrul detectat într-o imagine RGB afișabilă, folosind funcții standard de răspuns vizual la culoare, specifice percepției umane (astfel încât culoarea reprezintă o estimare a aspectului a ceea ce ar vedea un ochi, mai degrabă decât o redare literală cu trei lungimi de undă). În practică, pentru spectrele EL/PL, ar trebui să se urmărească multe lungimi de undă; o imagine RGB cu trei culori este suficientă pentru o vizualizare rapidă a opticii, dar este prea limitată pentru spectrele de emisie.
Cele trei fișiere rămase formează un lanț simplu de tipul „intrare → detectare → eficiență”:Cele trei fișiere rămase formează un lanț simplu de tipul „intrare → detectare → eficiență”:
detector_abs0.csv(??): spectrul sursei disponibil, care, în principiu, ar fi putut ajunge la detector. Aceasta reprezintă distribuția razelor/fotonilor emiși în funcție de lungimea de undă, înainte ca geometria și absorbția să determine ce ajunge efectiv la detector.detector_abs0.csv(??): spectrul sursei disponibil, care, în principiu, ar fi putut ajunge la detector. Aceasta reprezintă distribuția razelor/fotonilor emiși în funcție de lungimea de undă, înainte ca geometria și absorbția să determine ce ajunge efectiv la detector.detector_input0.csv(??): spectrul razelor/fotonilor care ajung efectiv la suprafața detectorului și o traversează (raportat ca număr de evenimente). Absorbția materialului și efectul de „tăiere” modifică acest spectru. În exemplul prezentat, sticla elimină partea UV a spectrului, producând o reducere semnificativă la lungimile de undă scurte.detector_input0.csv(??): spectrul razelor/fotonilor care ajung efectiv la suprafața detectorului și o traversează (raportat ca număr de evenimente). Absorbția materialului și efectul de „tăiere” modifică acest spectru. În exemplul prezentat, sticla elimină partea UV a spectrului, producând o reducere semnificativă la lungimile de undă scurte.detector_efficiency0.csv(??): probabilitatea de detectare (exprimată în procente) în funcție de lungimea de undă, calculată ca \[ \eta(\lambda)=100\times\frac{I_{\text{det}}(\lambda)}{I_{\text{avail}}(\lambda)} =100\times\frac{\texttt{detector_input0.csv}}{\texttt{detector_abs0.csv}}. \]. Interpretare fizică: dacă un fascicul/foton este emis la o lungime de undă \(\lambda\), ce proporție din aceste emisii ajunge să traverseze detectorul?detector_efficiency0.csv(??): probabilitatea de detectare (exprimată în procente) în funcție de lungimea de undă, calculată ca \[ \eta(\lambda)=100\times\frac{I_{\text{det}}(\lambda)}{I_{\text{avail}}(\lambda)} =100\times\frac{\texttt{detector_input0.csv}}{\texttt{detector_abs0.csv}}. \]. Interpretare fizică: dacă un fascicul/foton este emis la o lungime de undă \(\lambda\), ce proporție din aceste emisii ajunge să traverseze detectorul?
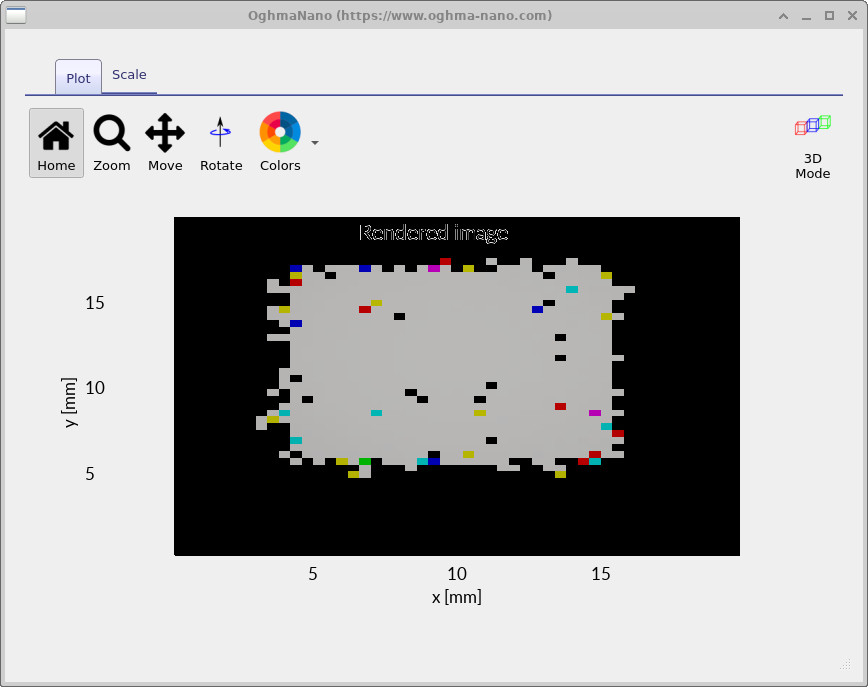
RAY_image.csv).Imagine a detectorului, cu rezoluție spațială (din RAY_image.csv).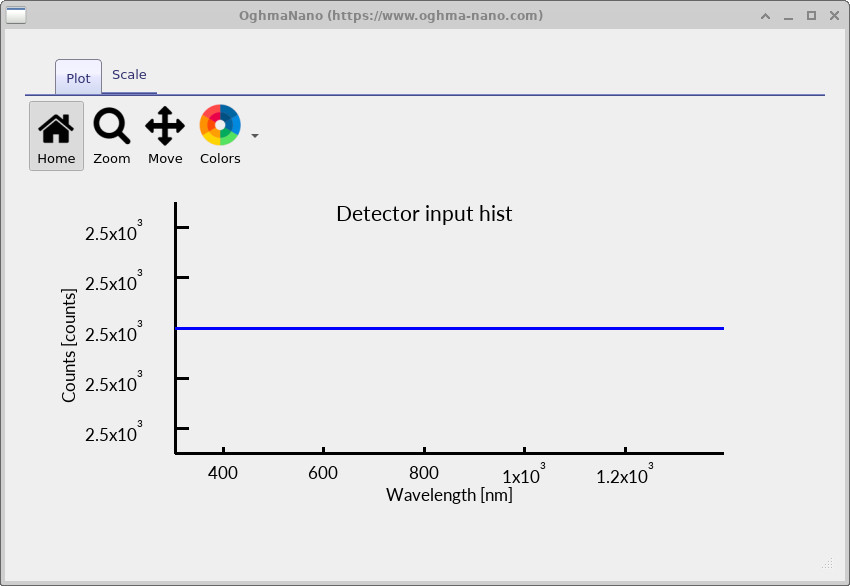
detector_abs0.csv).Spectrul disponibil care ar fi putut atinge detectorul (conform detector_abs0.csv).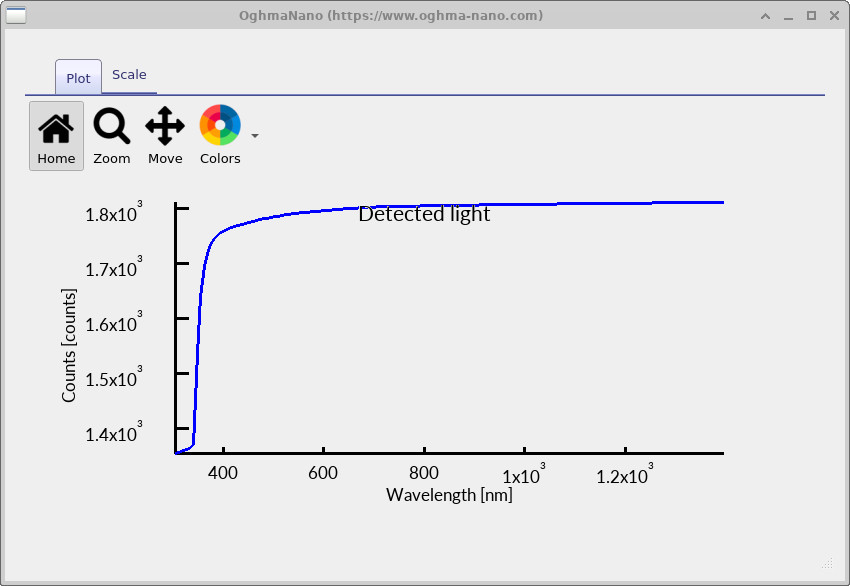
detector_input0.csv).Spectrul luminos detectat, exprimat în număr de fotoni (din detector_input0.csv).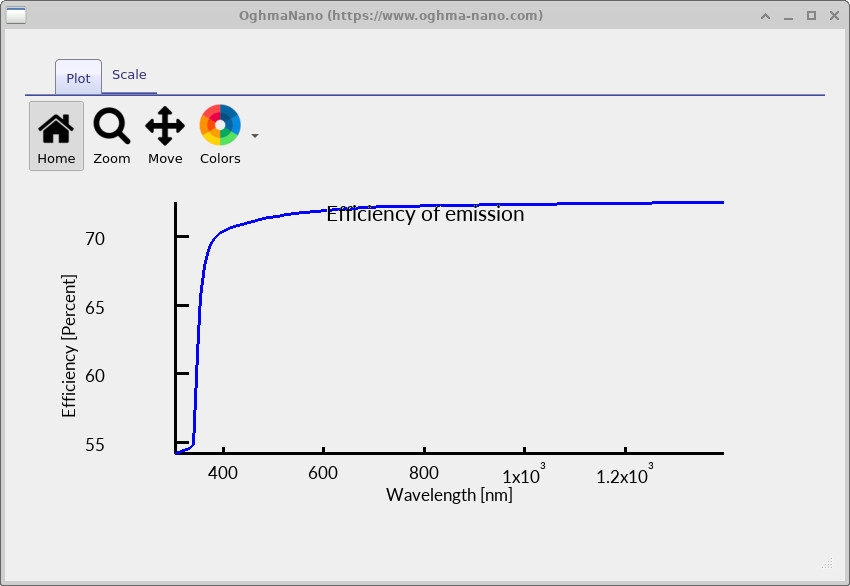
detector_efficiency0.csv).Eficiența detecției \(\eta(\lambda)\), exprimată în procente (conform detector_efficiency0.csv).