

Cum funcționează tehnologia de urmărire a razelor în sistemele optice.Cum funcționează tehnologia de urmărire a razelor în sistemele optice.
1. Introducere1. Introducere
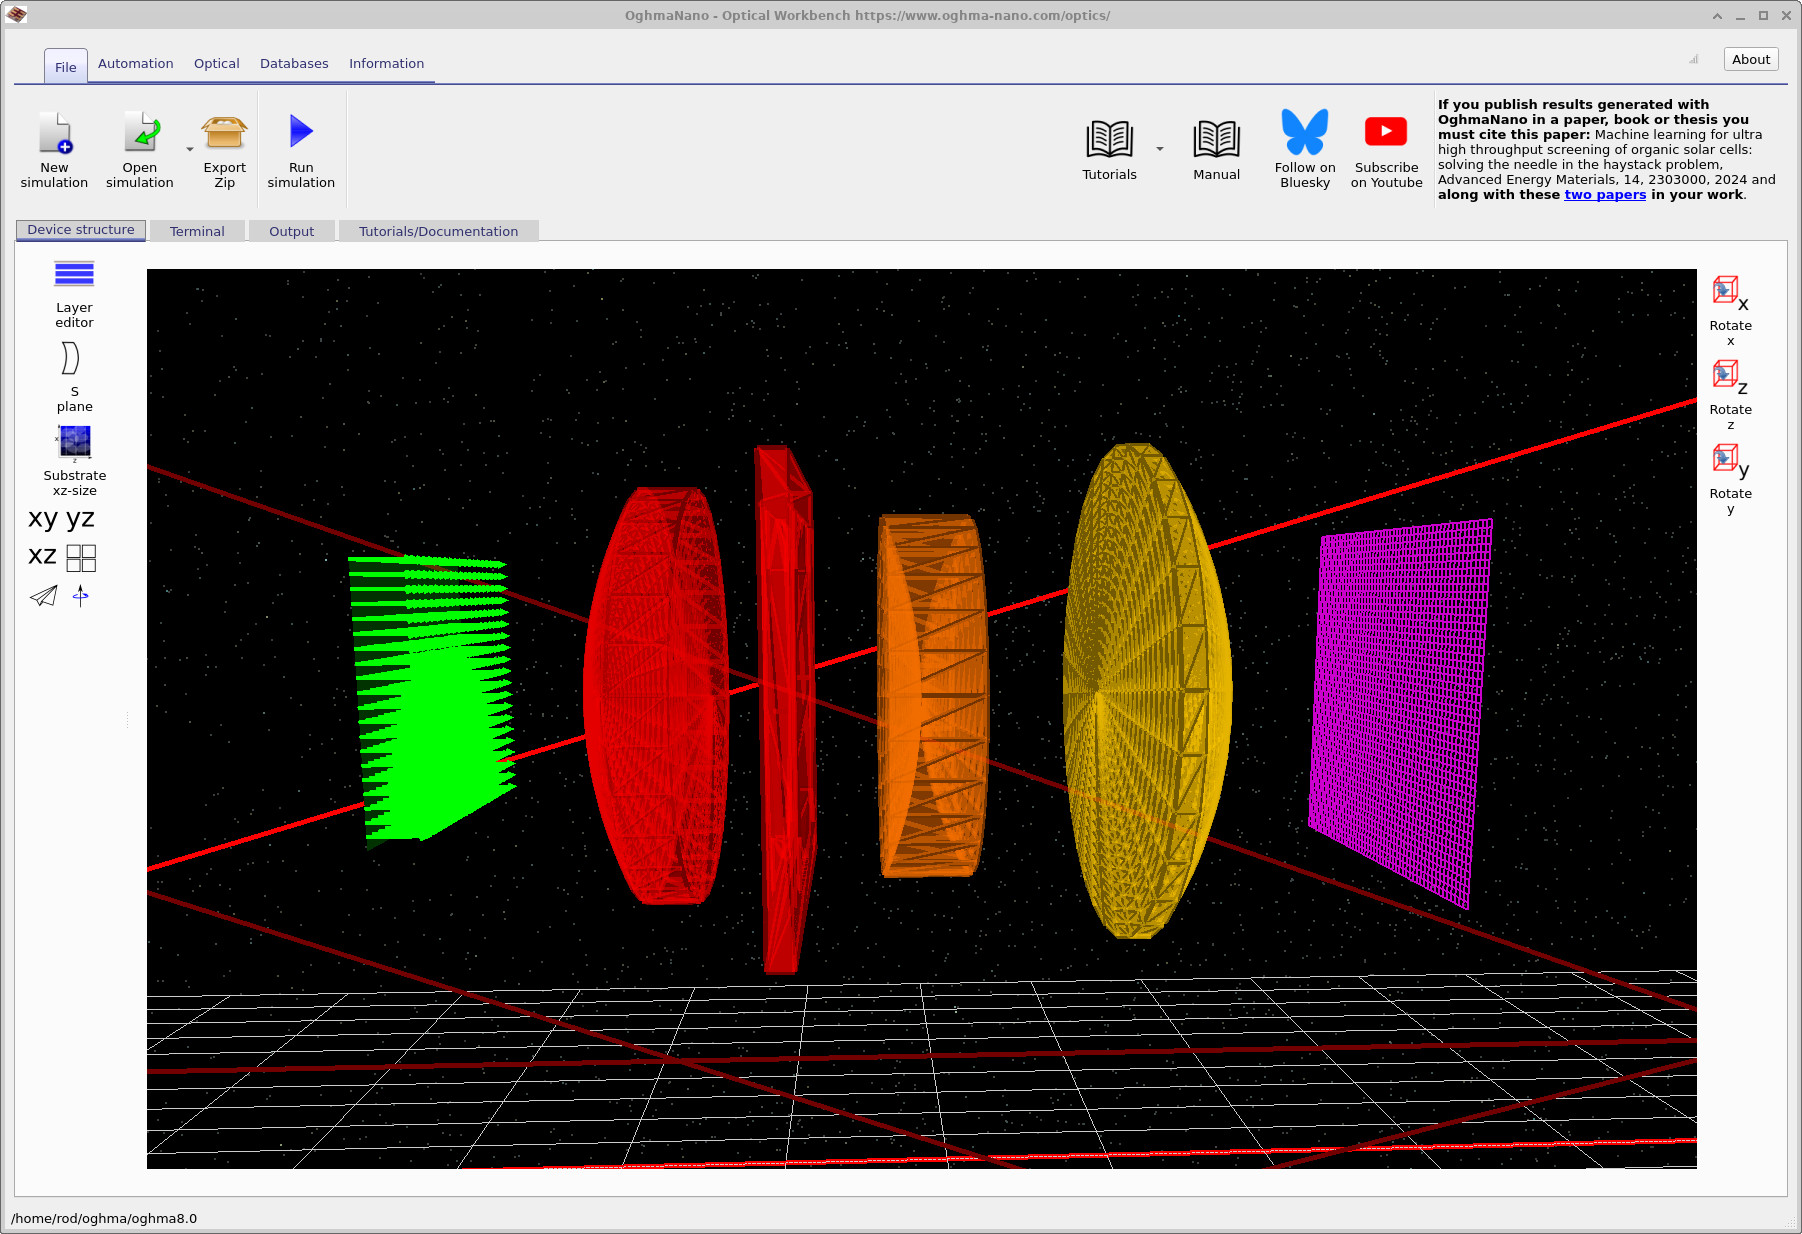
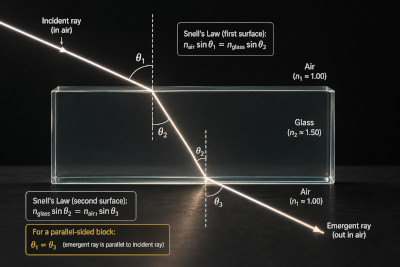
Trasarea razelor în sistemele optice presupune, în esență, aplicarea repetată a legilor opticii geometrice în trei dimensiuni. O rază este definită prin poziție \(\mathbf{x}\), direcție \(\mathbf{k}\), lungime de undă \(\lambda\) și putere optică \(P\). Pe măsură ce se propagă printr-o scenă, aceasta interacționează cu suprafețele prin refracție, reflexie, absorbție și tăiere.Trasarea razelor în sistemele optice presupune, în esență, aplicarea repetată a legilor opticii geometrice în trei dimensiuni. O rază este definită prin poziție \(\mathbf{x}\), direcție \(\mathbf{k}\), lungime de undă \(\lambda\) și putere optică \(P\). Pe măsură ce se propagă printr-o scenă, aceasta interacționează cu suprafețele prin refracție, reflexie, absorbție și tăiere.
La fiecare interfață, direcția razei este determinată de legea lui Snell. În forma sa scalară:La fiecare interfață, direcția razei este determinată de legea lui Snell. În forma sa scalară:
\[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \] \[ n_1 \sin(\theta_1) = n_2 \sin(\theta_2) \]
În simulările practice, urmărirea razelor se realizează în trei dimensiuni complete. Acest lucru necesită o formulare vectorială, în care direcția incidentă \(\mathbf{k}_i\), normala la suprafață \(\mathbf{n}\) și direcția de transmisie \(\mathbf{k}_t\) sunt calculate în mod explicit. O formă comună este:În simulările practice, urmărirea razelor se realizează în trei dimensiuni complete. Acest lucru necesită o formulare vectorială, în care direcția incidentă \(\mathbf{k}_i\), normala la suprafață \(\mathbf{n}\) și direcția de transmisie \(\mathbf{k}_t\) sunt calculate în mod explicit. O formă comună este:
\[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \] \[ \mathbf{k}_t = \frac{n_1}{n_2}\mathbf{k}_i + \left(\frac{n_1}{n_2}\cos\theta_i - \cos\theta_t\right)\mathbf{n} \]
unde \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) și \(\cos\theta_t\) rezultă din legea lui Snell. Această operație este aplicată la fiecare interfață din sistem, permițând urmărirea traiectoriei razelor de lumină prin ansambluri de lentile, filme și suprafețe structurate, oricât de complexe ar fi acestea (vezi ?? și ??).unde \(\cos\theta_i = -\mathbf{k}_i \cdot \mathbf{n}\) și \(\cos\theta_t\) rezultă din legea lui Snell. Această operație este aplicată la fiecare interfață din sistem, permițând urmărirea traiectoriei razelor de lumină prin ansambluri de lentile, filme și suprafețe structurate, oricât de complexe ar fi acestea (vezi ?? și ??).
Pe lângă modificările de direcție, fiecare interacțiune redistribuie puterea optică între razele reflectate și cele transmise. Acest lucru este guvernat de ecuațiile Fresnel. Pentru lumina nepolarizată, forma compactă este:Pe lângă modificările de direcție, fiecare interacțiune redistribuie puterea optică între razele reflectate și cele transmise. Acest lucru este guvernat de ecuațiile Fresnel. Pentru lumina nepolarizată, forma compactă este:
\[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \] \[ R = \left|\frac{n_1 \cos\theta_i - n_2 \cos\theta_t}{n_1 \cos\theta_i + n_2 \cos\theta_t}\right|^2, \quad T = 1 - R \]
În general, pot fi utilizați coeficienții \(R_s, R_p\) și \(T_s, T_p\), care depind de polarizare. Aceștia determină modul în care puterea optică este distribuită la fiecare interfață și sunt esențiali pentru a prezice pierderile, randamentul și eficiența.În general, pot fi utilizați coeficienții \(R_s, R_p\) și \(T_s, T_p\), care depind de polarizare. Aceștia determină modul în care puterea optică este distribuită la fiecare interfață și sunt esențiali pentru a prezice pierderile, randamentul și eficiența.
2. Metodă naivă de urmărire a razelor, bazată pe forță brută.2. Metodă naivă de urmărire a razelor, bazată pe forță brută.
În principiu, tehnica de urmărire a razelor este, așadar, destul de simplă: se propagă o rază, se identifică următoarea intersecție, se aplică legea lui Snell și relațiile lui Fresnel și se continuă. Cu toate acestea, atunci când se simulează sisteme optice realiste (de exemplu, OLED-uri, lentile sau extracția luminii din dispozitive), adesea este necesar să se urmărească sute de mii sau milioane de raze. Costul principal nu este reprezentat de aspectele fizice, ci de problema căutării: determinarea obiectului cu care o rază intersectează prima dată.În principiu, tehnica de urmărire a razelor este, așadar, destul de simplă: se propagă o rază, se identifică următoarea intersecție, se aplică legea lui Snell și relațiile lui Fresnel și se continuă. Cu toate acestea, atunci când se simulează sisteme optice realiste (de exemplu, OLED-uri, lentile sau extracția luminii din dispozitive), adesea este necesar să se urmărească sute de mii sau milioane de raze. Costul principal nu este reprezentat de aspectele fizice, ci de problema căutării: determinarea obiectului cu care o rază intersectează prima dată.
Într-o scenă discretizată, suprafețele sunt, de obicei, reprezentate ca rețele triunghiulare. O implementare simplă ar testa fiecare rază în raport cu fiecare triunghi din scenă. Pentru o rază \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) și un triunghi definit de vârfurile \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\), intersecția poate fi exprimată sub formă baricentrică:Într-o scenă discretizată, suprafețele sunt, de obicei, reprezentate ca rețele triunghiulare. O implementare simplă ar testa fiecare rază în raport cu fiecare triunghi din scenă. Pentru o rază \(\mathbf{r}(t) = \mathbf{o} + t\mathbf{d}\) și un triunghi definit de vârfurile \(\mathbf{v}_0, \mathbf{v}_1, \mathbf{v}_2\), intersecția poate fi exprimată sub formă baricentrică:
\[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \] \[ \mathbf{o} + t\mathbf{d} = \mathbf{v}_0 + u(\mathbf{v}_1 - \mathbf{v}_0) + v(\mathbf{v}_2 - \mathbf{v}_0), \quad u,v \ge 0,\; u+v \le 1 \]
Calcularea valorii \(t,u,v\) (de exemplu, prin intermediul algoritmului Möller–Trumbore) determină dacă raza intersectează triunghiul. O căutare exhaustivă are o complexitate de \(\mathcal{O}(N)\) pentru fiecare rază și pentru \(N\) triunghiuri, ceea ce devine rapid prohibitiv din punct de vedere computațional.Calcularea valorii \(t,u,v\) (de exemplu, prin intermediul algoritmului Möller–Trumbore) determină dacă raza intersectează triunghiul. O căutare exhaustivă are o complexitate de \(\mathcal{O}(N)\) pentru fiecare rază și pentru \(N\) triunghiuri, ceea ce devine rapid prohibitiv din punct de vedere computațional.
3. Randare cu raze mai rapidă.3. Randare cu raze mai rapidă.
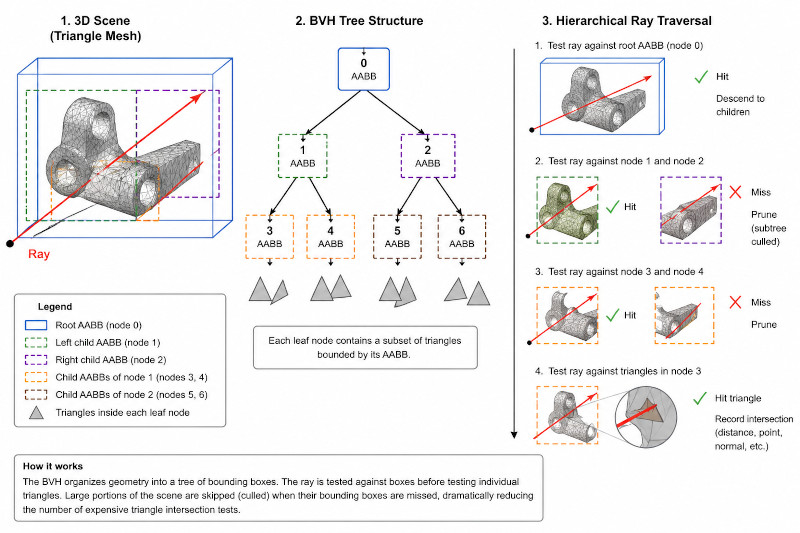
Pentru a rezolva această problemă, scena este împărțită folosind structuri de accelerare spațială, cum ar fi ierarhiile de volume de delimitare (BVH). Geometria este împărțită recursiv în cutii de delimitare aliniate pe axe (AABBs), formând o structură arborescentă. Fiecare nod conține un volum de delimitare care încadrează un subset de triunghiuri. Apoi, traversarea razelor are loc în mod ierarhic: mai întâi se intersectează cutia de delimitare și, numai dacă aceasta este atinsă, se trece la nodurile secundare.Pentru a rezolva această problemă, scena este împărțită folosind structuri de accelerare spațială, cum ar fi ierarhiile de volume de delimitare (BVH). Geometria este împărțită recursiv în cutii de delimitare aliniate pe axe (AABBs), formând o structură arborescentă. Fiecare nod conține un volum de delimitare care încadrează un subset de triunghiuri. Apoi, traversarea razelor are loc în mod ierarhic: mai întâi se intersectează cutia de delimitare și, numai dacă aceasta este atinsă, se trece la nodurile secundare.
Acest lucru reduce complexitatea testelor de intersecție de la \(\mathcal{O}(N)\) la \(\mathcal{O}(\log N)\) în practică, accelerând semnificativ simulările. O structură schematică BVH este ilustrată în ??.Acest lucru reduce complexitatea testelor de intersecție de la \(\mathcal{O}(N)\) la \(\mathcal{O}(\log N)\) în practică, accelerând semnificativ simulările. O structură schematică BVH este ilustrată în ??.
Optimizările suplimentare includ utilizarea mai multor fire de execuție pe nucleele procesorului, eliminarea rapidă a triunghiurilor aflate în spatele razei și procesarea în loturi a lungimilor de undă. Cu toate acestea, problema principală rămâne o problemă de căutare: identificarea eficientă a primei suprafețe cu care intră în contact o rază.Optimizările suplimentare includ utilizarea mai multor fire de execuție pe nucleele procesorului, eliminarea rapidă a triunghiurilor aflate în spatele razei și procesarea în loturi a lungimilor de undă. Cu toate acestea, problema principală rămâne o problemă de căutare: identificarea eficientă a primei suprafețe cu care intră în contact o rază.
4. Ce înseamnă acest lucru pentru dumneavoastră, ca utilizator? (adică, cum pot face ca simularea să ruleze mai rapid?)4. Ce înseamnă acest lucru pentru dumneavoastră, ca utilizator? (adică, cum pot face ca simularea să ruleze mai rapid?)
Atunci când se definește o scenă optică, performanța este influențată în mod semnificativ de numărul de primitive geometrice. Ar trebui să se urmărească minimizarea numărului de triunghiuri, menținând în același timp acuratețea fizică. De exemplu, la importarea modelelor CAD, detaliile inutile (de exemplu, șuruburi, filete, elemente mecanice fine) ar trebui eliminate.Atunci când se definește o scenă optică, performanța este influențată în mod semnificativ de numărul de primitive geometrice. Ar trebui să se urmărească minimizarea numărului de triunghiuri, menținând în același timp acuratețea fizică. De exemplu, la importarea modelelor CAD, detaliile inutile (de exemplu, șuruburi, filete, elemente mecanice fine) ar trebui eliminate.
Fiecare triunghi suplimentar crește costul calculului intersecției dintre raze și geometrie. Acest cost se amplifică și mai mult atunci când se simulează mai multe lungimi de undă sau un număr mare de grupuri de raze. Prin urmare, spre deosebire de fluxurile de lucru CAD convenționale, modelarea optică eficientă necesită o geometrie simplificată cu atenție, care să includă doar caracteristicile relevante din punct de vedere optic.Fiecare triunghi suplimentar crește costul calculului intersecției dintre raze și geometrie. Acest cost se amplifică și mai mult atunci când se simulează mai multe lungimi de undă sau un număr mare de grupuri de raze. Prin urmare, spre deosebire de fluxurile de lucru CAD convenționale, modelarea optică eficientă necesită o geometrie simplificată cu atenție, care să includă doar caracteristicile relevante din punct de vedere optic.
Pe scurt, trasarea razelor în sistemele optice constă în: aplicarea repetată a legii lui Snell în 3D, reflexia și transmisia Fresnel și căutarea eficientă a elementelor geometrice din scenă. Împreună, acestea constituie fundamentul simulării optice bazate pe fizică în OghmaNano.Pe scurt, trasarea razelor în sistemele optice constă în: aplicarea repetată a legii lui Snell în 3D, reflexia și transmisia Fresnel și căutarea eficientă a elementelor geometrice din scenă. Împreună, acestea constituie fundamentul simulării optice bazate pe fizică în OghmaNano.