

Samouczek dotyczący obiektywu stałoogniskowego o ogniskowej 200 mm (część A): ładowanie, inspekcja i uruchomienie podstawowego śledzenia promieni.
1. Wprowadzenie
Obiektyw stałoogniskowy to obiektyw o stałej ogniskowej, w przeciwieństwie do obiektywu zoom, którego ogniskowa zmienia się w sposób ciągły (patrz ??). Obiektywy stałoogniskowe są powszechnie stosowane w fotografii i systemach obrazowania, ponieważ ich konstrukcja może być zoptymalizowana pod kątem jednej ogniskowej: w porównaniu z obiektywem zoom o podobnych parametrach, obiektyw stałoogniskowy jest zazwyczaj optycznie prostszy, zwykle oferuje szerszy zakres dostępnych wartości przysłony i może zapewnić lepszą jakość obrazu na obrzeżach, przy zachowaniu podobnych rozmiarów i kosztów. W tym samouczku używamy obiektywu stałoogniskowego o ogniskowej 200 mm jako narzędzia do ćwiczeń z zakresu geometrii optycznej, w których analizujemy przebieg promieni: celem nie jest optymalizacja parametrów, lecz nauczenie się, jak szybko identyfikować nieprawidłowe ustawienie przesłon, niepożądane przycinanie i błędne umiejscowienie płaszczyzn detektorów.
W tym samouczku używamy obiektywu stałoogniskowego o ogniskowej 200 mm, aby zademonstrować, jak przeprowadzić analizę wieloelementowego obiektywu fotograficznego w przestrzeni 3D, wykonać podstawowe śledzenie promieni i zinterpretować wyniki jakościowo. Oryginalny obiektyw opisany jest w amerykańskim patencie (US Patent 3,942,876 – Obiektyw teleobiektywny). Celem nie jest „ocena” obiektywu za pomocą funkcji jakości; chodzi o nauczenie się, jak odczytywać geometrię i ścieżki promieni, aby można było szybko zidentyfikować problemy, takie jak obcinanie obrazu, nieprawidłowe umieszczenie przysłony i wrażliwość na odchylenia od osi.
Opisany w tym samouczku proces projektowania odpowiada standardowym praktykom stosowanym w profesjonalnym projektowaniu układów optycznych: zanim zostaną wprowadzone jakiekolwiek optymalizacje lub funkcje oceny ilościowej, najpierw weryfikuje się geometrycznie model obiektywu, analizując ścieżki promieni, położenie przesłon i działanie detektora. Jeśli model nie przejdzie tych testów, wszelkie metryki numeryczne tracą sens.
2. Ładowanie przykładowego zdjęcia wykonanego obiektywem stałoogniskowym o ogniskowej 200 mm.
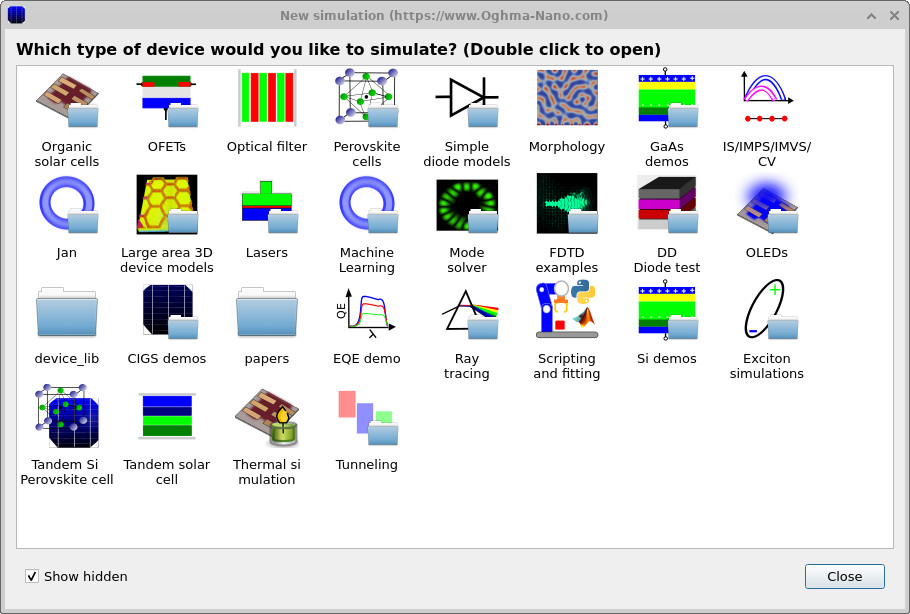
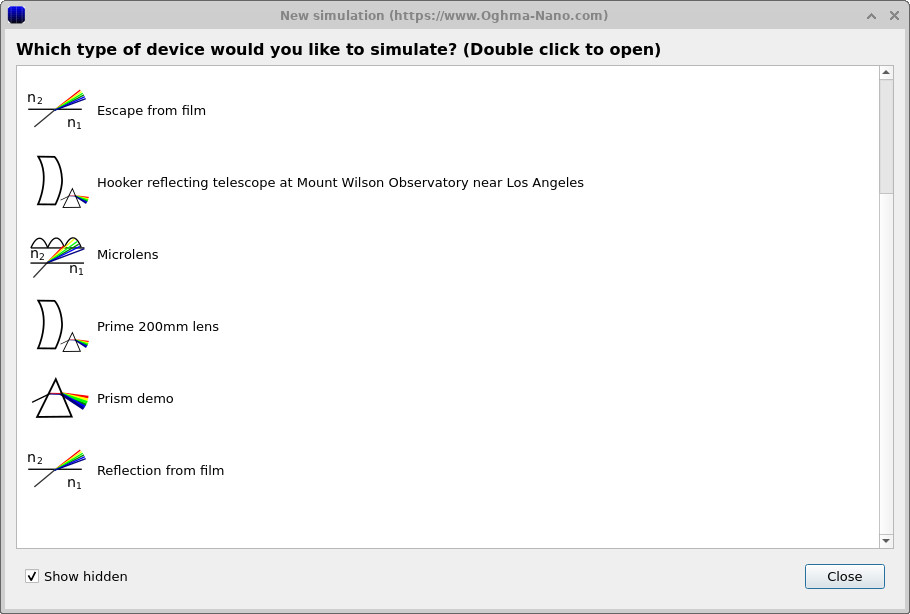
W głównym oknie kliknij „Nowa symulacja”. Spowoduje to otwarcie biblioteki symulacji (??). Kliknij dwukrotnie „Śledzenie promieni”, aby przejść do przykładów z zakresu optyki (??), a następnie wybierz obiektyw Prime 200 mm (lub obiektyw stałoogniskowy 200 mm) i określ katalog roboczy (np. katalog domowy).
3. Orientacja w trójwymiarowej scenie i wykonanie podstawowego śledzenia promieni.
Po załadowaniu program powinien otworzyć interfejs przypominający widok ??. Oś optyczna przebiega od lewej do prawej strony. Po lewej stronie powinny być widoczne jedno lub więcej źródeł światła (zielone), pośrodku elementy soczewki (kolorowe powierzchnie szklane), a po prawej stronie płaszczyzna detektora (fioletowa).
W przypadku tego projektu można myśleć o „przedniej optyce” oraz „tylnej części” znajdującej się w pobliżu detektora: kluczowym elementem w części A jest po prostu zidentyfikowanie (i) głównych elementów soczewki, (ii) elementu regulującego przysłonę oraz (iii) płaszczyzny detektora. (Jeśli jesteście ciekawi: opublikowane konstrukcje teleobiektywów, na których opiera się ta demonstracja, wykorzystują ruchomą część obiektywu oraz nieruchomy, umieszczony z tyłu, element korygujący w stosunku do płaszczyzny filmu/matrycy.)
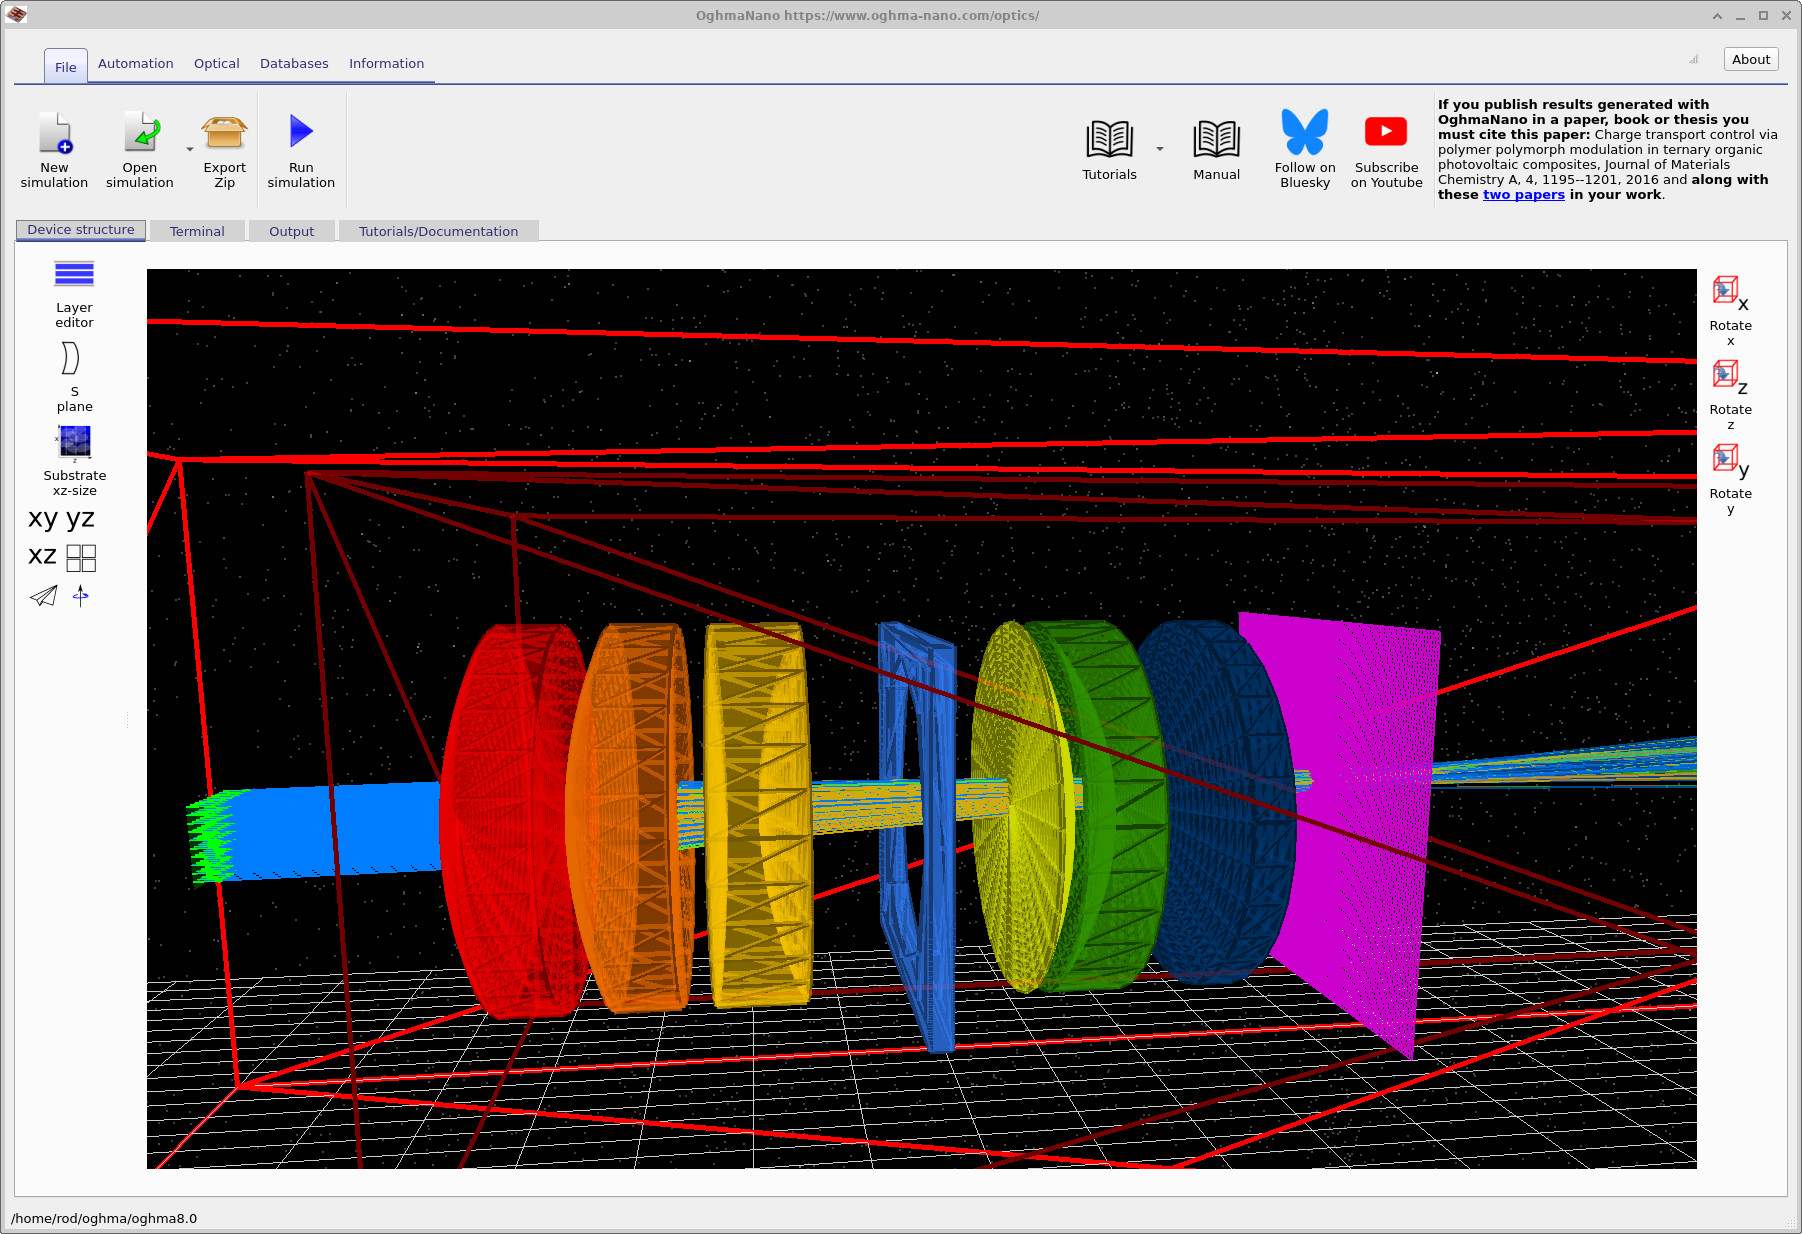
Użyj myszy, aby nawigować: przeciągaj kursorem po czarnym tle, aby obracać widok i sprawdzić odstępy między elementami. Celem jest osiągnięcie pewności, że potrafisz wizualnie zlokalizować element zatrzymujący i detektor, zanim uruchomisz jakiekolwiek działanie.
Kliknij „Uruchom symulację” (niebieski trójkąt na głównym pasku narzędzi). Po zakończeniu symulacji powinny być widoczne promienie rozchodzące się od źródeł, przechodzące przez całą serię soczewek i docierające do płaszczyzny detektora (patrz ??).
4. Znajdowanie i otwieranie najważniejszych plików wynikowych.
Przejdź do zakładki „Wyniki”. Powinieneś zobaczyć folder detektora (zazwyczaj detector0) oraz powiązane pliki wyjściowe śledzenia promieni (przykład w ??). Każdy detektor ma własny folder wyjściowy: otwórz detector0 (jest oznaczony ikoną „kamera/matryca CCD”).
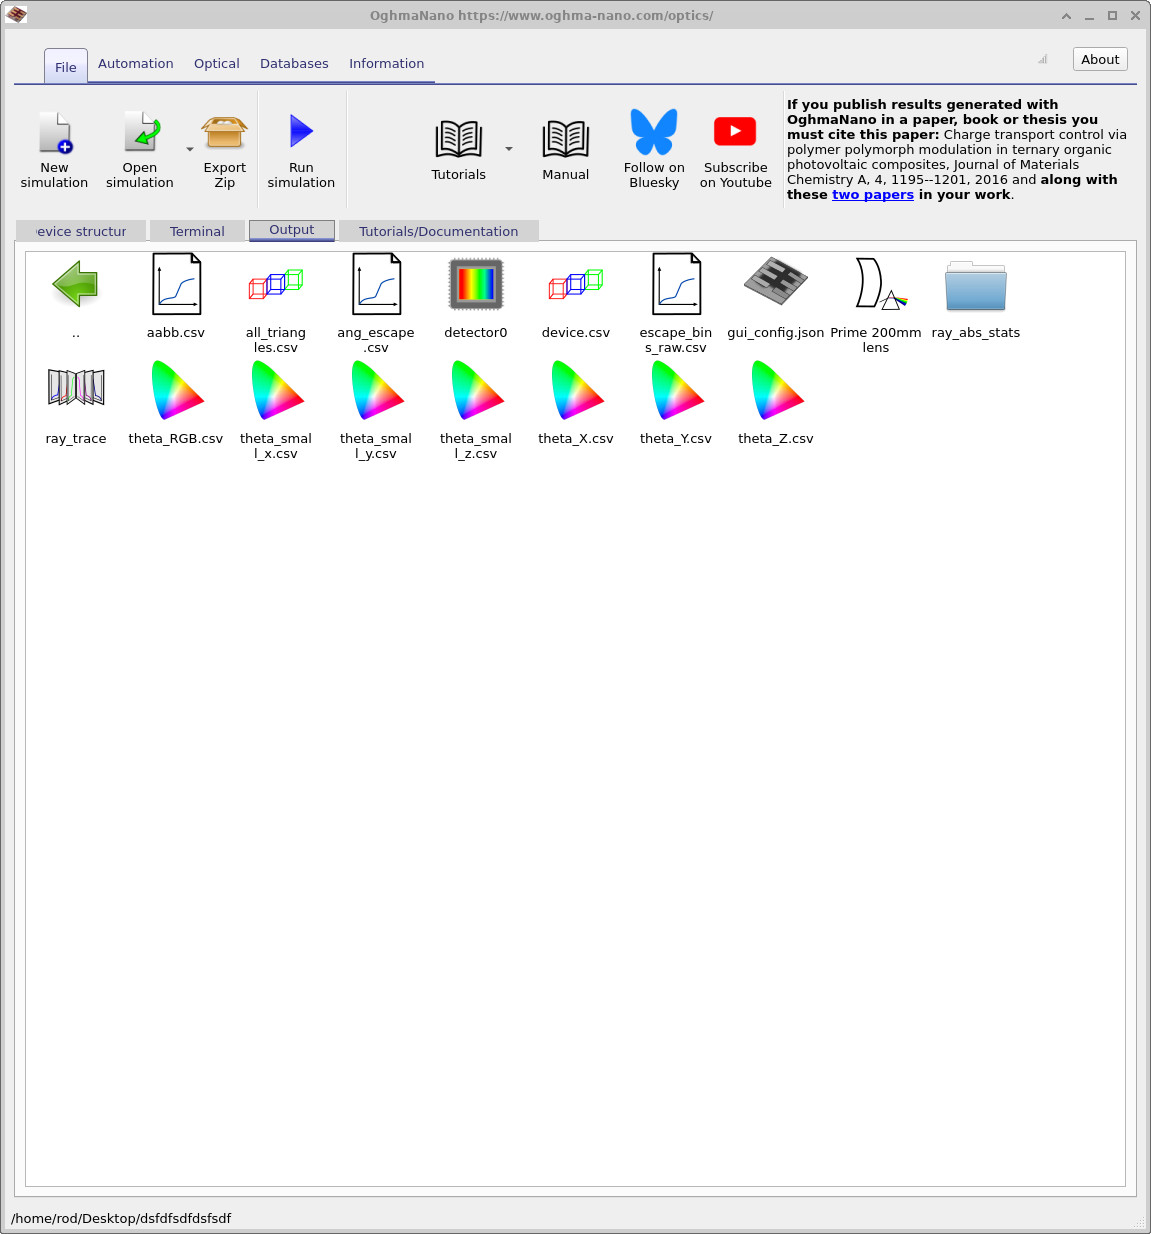
detector0.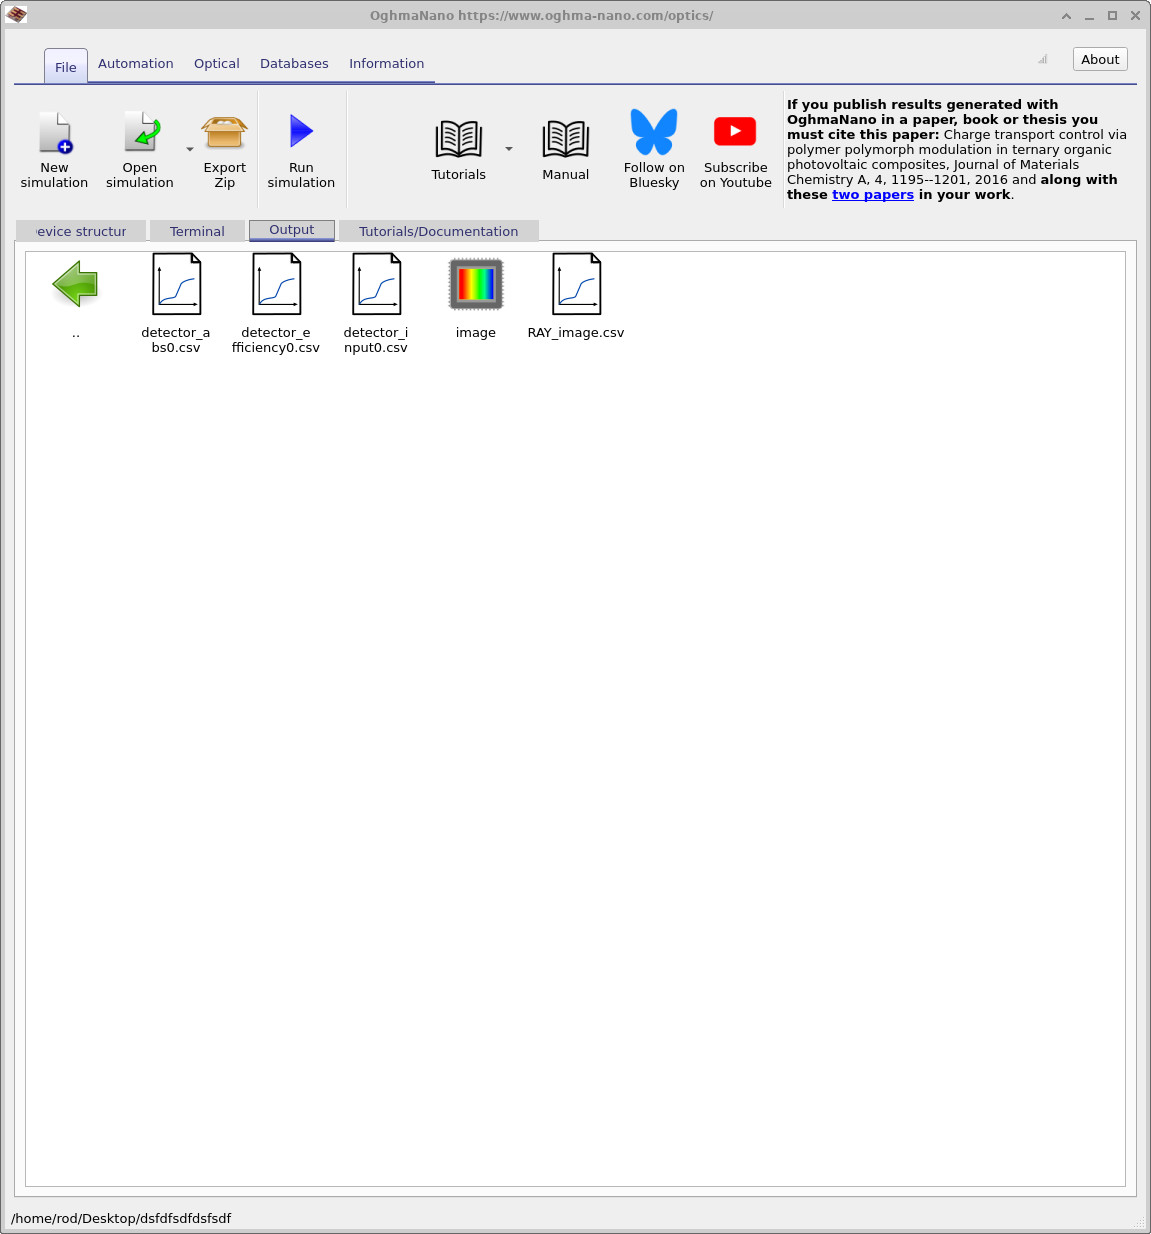
detector0. Otwórz RAY_image.csv.Po otwarciu detector0 powinny wyświetlić się pliki, w tym RAY_image.csv (przykład w ??). Kliknij dwukrotnie RAY_image.csv, aby wyświetlić obraz z detektora. W prawdziwym aparacie ta płaszczyzna detektora odpowiada płaszczyźnie sensora/kliszy: innymi słowy, w nowoczesnym aparacie cyfrowym obraz ten byłby rejestrowany na matrycy CMOS/CCD umieszczonej w tej płaszczyźnie.
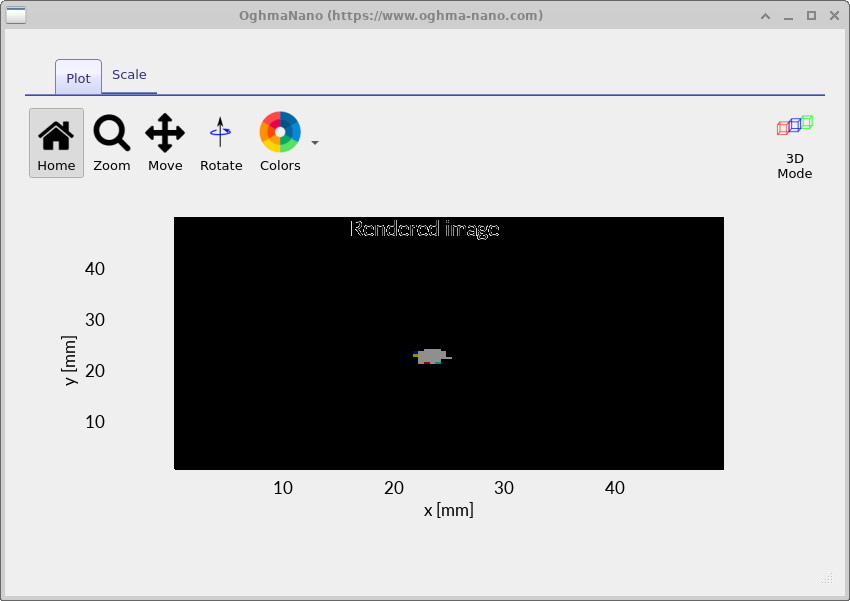
Szybka weryfikacja ustawień ostrości (przesuń płaszczyznę detektora).
Najszybszym sposobem na rozwijanie intuicji jest przesuwanie płaszczyzny detektora, a nie elementów obiektywu. Zasadniczo polega to na przesuwaniu sensora w przód lub w tył w stosunku do obiektywu i obserwowaniu, jak zmienia się rozmycie. Celem jest znalezienie takiej pozycji detektora, która daje najmniejszy punkt na detektorze (oceniany wizualnie).
Najpierw włącz wyświetlanie wymiarów na ekranie. Kliknij prawym przyciskiem myszy na czarnym tle, wybierz opcję Widok i zaznacz „Pokaż wymiary” (patrz ??). Powinieneś teraz widzieć położenie obiektów oznaczone jako x/y/z oraz ich grubości/długości (oznaczone jako dx itd.).
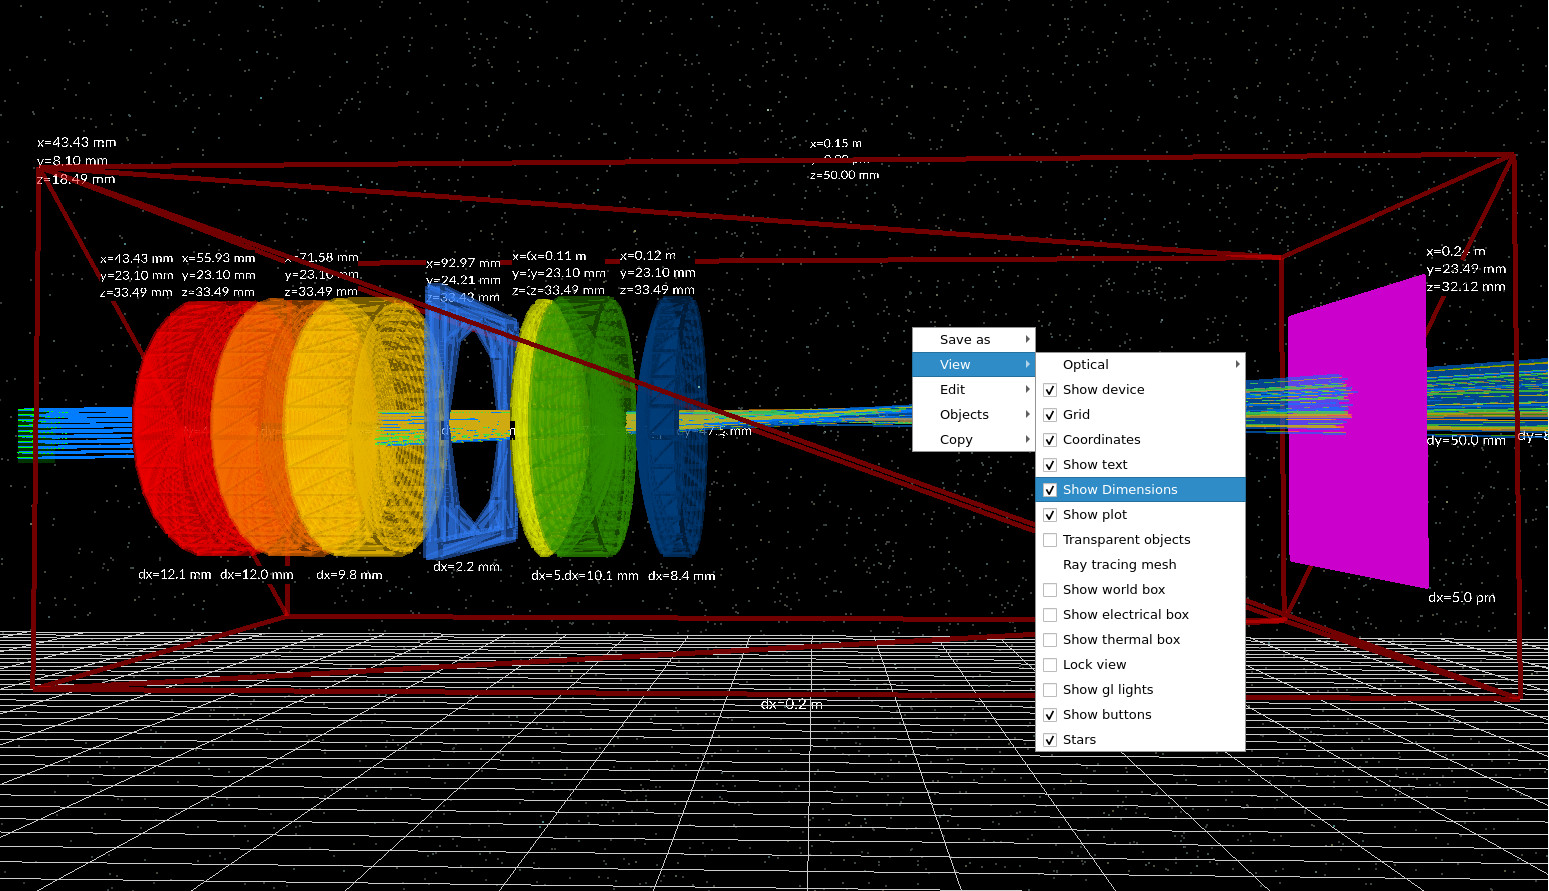
Teraz przesuń płaszczyznę detektora do przodu i do tyłu wzdłuż osi optycznej i obserwuj, jak zmienia się punkt. Aby uzyskać wyraźną demonstrację, przesuwaj ją do skrajnych pozycji (najpierw wyraźnie za daleko do przodu, a następnie wyraźnie za daleko do tyłu), a następnie poszukaj pozycji, w której punkt jest najmniejszy. Możesz albo uruchamiać symulację ponownie po każdej zmianie, albo (w celu szybkiej, jakościowej oceny) po prostu obserwować, jak przesuwają się punkty przecięcia promieni na płaszczyźnie detektora.
Czy „najlepsza ostrość” to pozycja, w której uzyskuje się najmniejszy punkt? W przypadku tego samouczka: tak – przyjmij, że minimalna wielkość punktu odpowiada najlepszej ostrości. (Później takie wskaźniki, jak średniokwadratowa odchylenie promienia punktu, precyzyjnie określają tę zasadę, ale nie są one potrzebne do opanowania podstawowych zasad działania).
Jeśli chcesz uzyskać wartość liczbową dla „odległości między czujnikiem a ostatnim elementem”, możesz oszacować ją bezpośrednio na podstawie wyświetlanej geometrii: odczytaj współrzędną x ostatniego elementu soczewki (jego punkt odniesienia), dodaj do niej jego grubość dx, a następnie odejmij od współrzędnej x płaszczyzny detektora. Otrzymasz w ten sposób przybliżoną odległość między tylną powierzchnią ostatniego elementu a płaszczyzną detektora. Powtórz to w pozycji, w której uzyskasz najlepszą ostrość, i zapisz wartość.
Co możesz teraz zrobić (część A)
- Załaduj i przetestuj demonstracyjną wersję obiektywu stałoogniskowego o ogniskowej 200 mm w programie Optical Workbench.
- Wykonaj podstawowe śledzenie promieni i sprawdź, czy promienie docierają do płaszczyzny detektora.
- Otwórz pliki wynikowe i sprawdź
detector0/RAY_image.csv, aby szybko zweryfikować poprawność działania. - Aby uzyskać najlepszą ostrość, przesuń detektor i poszukaj najmniejszego punktu.
Typowe czynności sprawdzające, czy wynik wygląda „nieprawidłowo”.
- Upewnij się, że płaszczyzna detektora znajduje się za grupą soczewek i jest skierowana w stronę wiązki.
- Zmniejsz gęstość promieni, jeśli obraz 3D stanie się zbyt zagmatwany.
- Sprawdź, czy otworzyłeś właściwy folder detektora (oznaczony na różowo w widoku 3D).
- Jeśli przesunięcie detektora w ogóle nie wpływa na wielkość obszaru, należy ponownie sprawdzić, czy promienie rzeczywiście przecinają detektor.
👉 Kolejne kroki: przejdź do sekcji Część B, aby zidentyfikować promienie główne i boczne, ocenić wizualnie występowanie zniekształceń brzegowych i zaciemnień, oraz opracować wstępny schemat testowania obiektywu.
Aby zapoznać się z ogólnym opisem systemów optycznych i symulacji śledzenia promieni, zobacz Przegląd systemów optycznych i symulacji śledzenia promieni.