

Cooke kolmikobjektiivi kasutusjuhend (osa C): ava, vaatevälja nurk ja kvaliteedi ning läbilaskevõime vaheline kompromiss.Cooke kolmikobjektiivi kasutusjuhend (osa C): ava, vaatevälja nurk ja kvaliteedi ning läbilaskevõime vaheline kompromiss.
1. Sissejuhatus1. Sissejuhatus
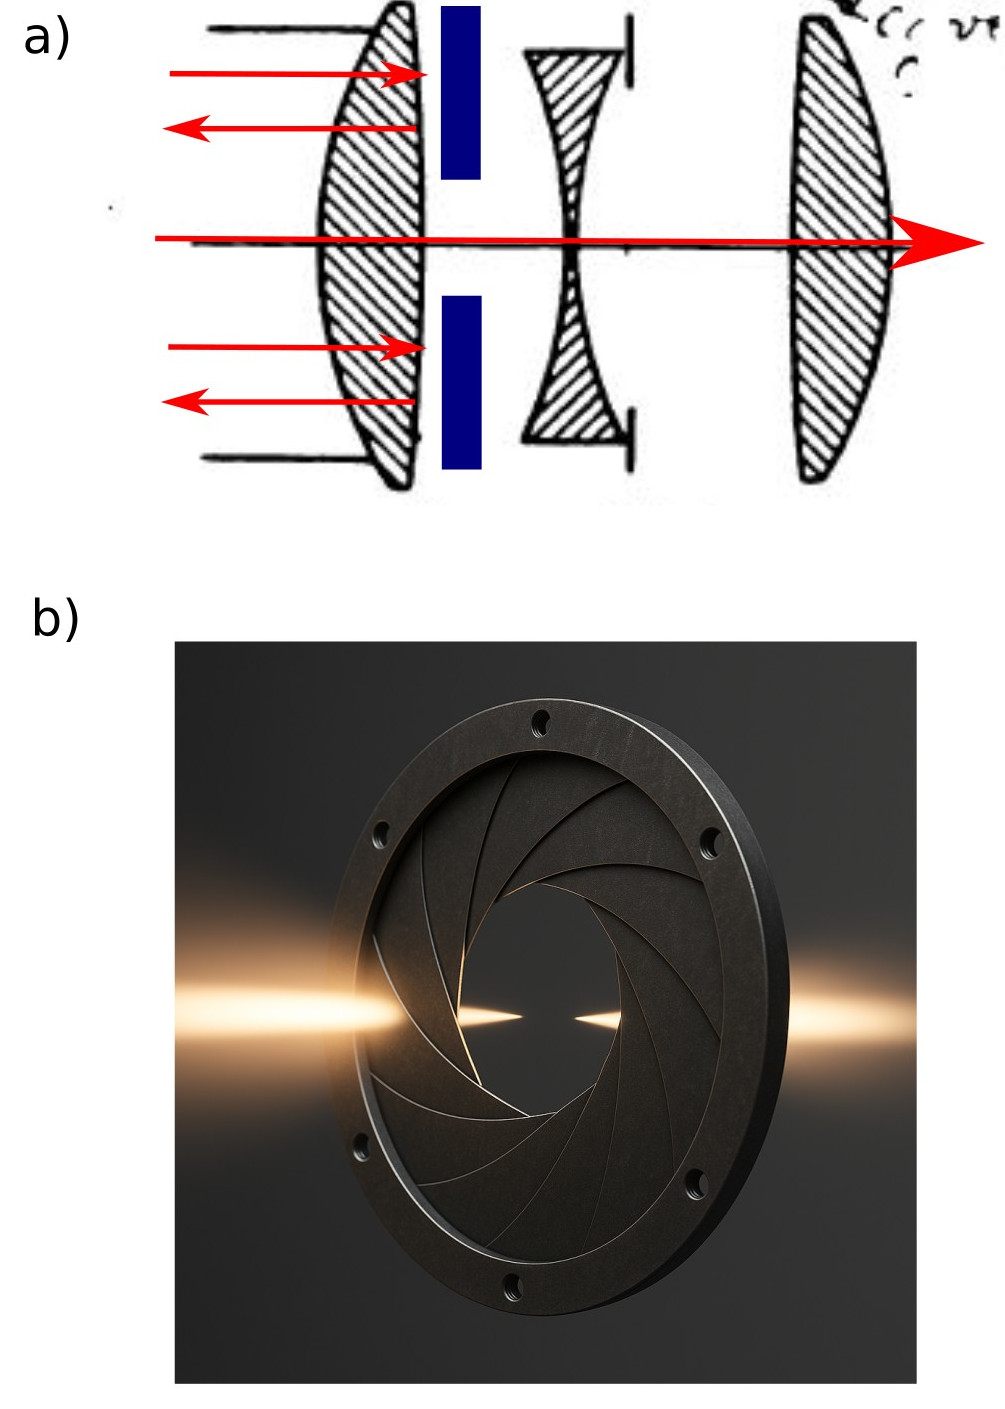
Cooke Triplet on klassikaline kolmeelemendiline objektiiv: positiivne-negatiivne-positiivne (vt joonis ??a). Ajalooliselt sai see populaarseks, kuna tagab üllatavalt hea korrektsiooni, kasutades vaid kolme elementi, eriti monokroomse (või kitsa lainepiirkonnaga) pildistamise korral, ning see moodustab „skeleti”, millele tugineb paljude hilisemate fotograafiliste objektiivide konstruktsioon.Cooke Triplet on klassikaline kolmeelemendiline objektiiv: positiivne-negatiivne-positiivne (vt joonis ??a). Ajalooliselt sai see populaarseks, kuna tagab üllatavalt hea korrektsiooni, kasutades vaid kolme elementi, eriti monokroomse (või kitsa lainepiirkonnaga) pildistamise korral, ning see moodustab „skeleti”, millele tugineb paljude hilisemate fotograafiliste objektiivide konstruktsioon.
Tegeliku objektiivi puhul ei sõltu pildikvaliteet ainult klaasist ja pinna kõverusest, vaid ka sellest, milliseid valguskiiri lastakse süsteemi läbi. Ava on objektiivi sees olev füüsiline ava (joonis ??b). Selle suuruse muutmine mõjutab seda, kui palju valguskiirt lastakse optika kaudu läbi. Ava vähendamist nimetatakse avamise vähendamiseks ja suurendamist avamise suurendamiseks.Tegeliku objektiivi puhul ei sõltu pildikvaliteet ainult klaasist ja pinna kõverusest, vaid ka sellest, milliseid valguskiiri lastakse süsteemi läbi. Ava on objektiivi sees olev füüsiline ava (joonis ??b). Selle suuruse muutmine mõjutab seda, kui palju valguskiirt lastakse optika kaudu läbi. Ava vähendamist nimetatakse avamise vähendamiseks ja suurendamist avamise suurendamiseks.
Kui ava on täielikult avatud, aitavad nii objektiivi keskosa kui ka serva osad kaasa pildi loomisele, tagades suure heleduse, kuid suurendades samal ajal optilisi aberratsioone (süsteemseid hägususi). Kui ava on sulgemise abil vähendatud, siis paljud serva poolt tulevad kiired – mida nimetatakse äärekiirteks – blokeeritakse. See parandab tavaliselt pildi kvaliteeti, kuid vähendab valgusläbilaskvust (heledust), kuna vähem kiiri jõuab detektorini.Kui ava on täielikult avatud, aitavad nii objektiivi keskosa kui ka serva osad kaasa pildi loomisele, tagades suure heleduse, kuid suurendades samal ajal optilisi aberratsioone (süsteemseid hägususi). Kui ava on sulgemise abil vähendatud, siis paljud serva poolt tulevad kiired – mida nimetatakse äärekiirteks – blokeeritakse. See parandab tavaliselt pildi kvaliteeti, kuid vähendab valgusläbilaskvust (heledust), kuna vähem kiiri jõuab detektorini.
Selles juhendis loome selge pildi kahe sammuga: (i) võrdleme avatud ja suletud ava kasutamist teljega joondatud valguskiire puhul ning seejärel (ii) korrame sama võrdlust veidi kaldu valguskiire (väljakiire) puhul. Väljakiire puhul muutub põhjuse mõistmine ilmselgeks: ava sulgemine parandab tavaliselt teljest eemal olevad aberratsioonid, nagu kooma või astigmatism, kuid selle eest tuleb maksta valguse vähenemisega.Selles juhendis loome selge pildi kahe sammuga: (i) võrdleme avatud ja suletud ava kasutamist teljega joondatud valguskiire puhul ning seejärel (ii) korrame sama võrdlust veidi kaldu valguskiire (väljakiire) puhul. Väljakiire puhul muutub põhjuse mõistmine ilmselgeks: ava sulgemine parandab tavaliselt teljest eemal olevad aberratsioonid, nagu kooma või astigmatism, kuid selle eest tuleb maksta valguse vähenemisega.
2. Suurendage veidi valgusallika suurust.2. Suurendage veidi valgusallika suurust.
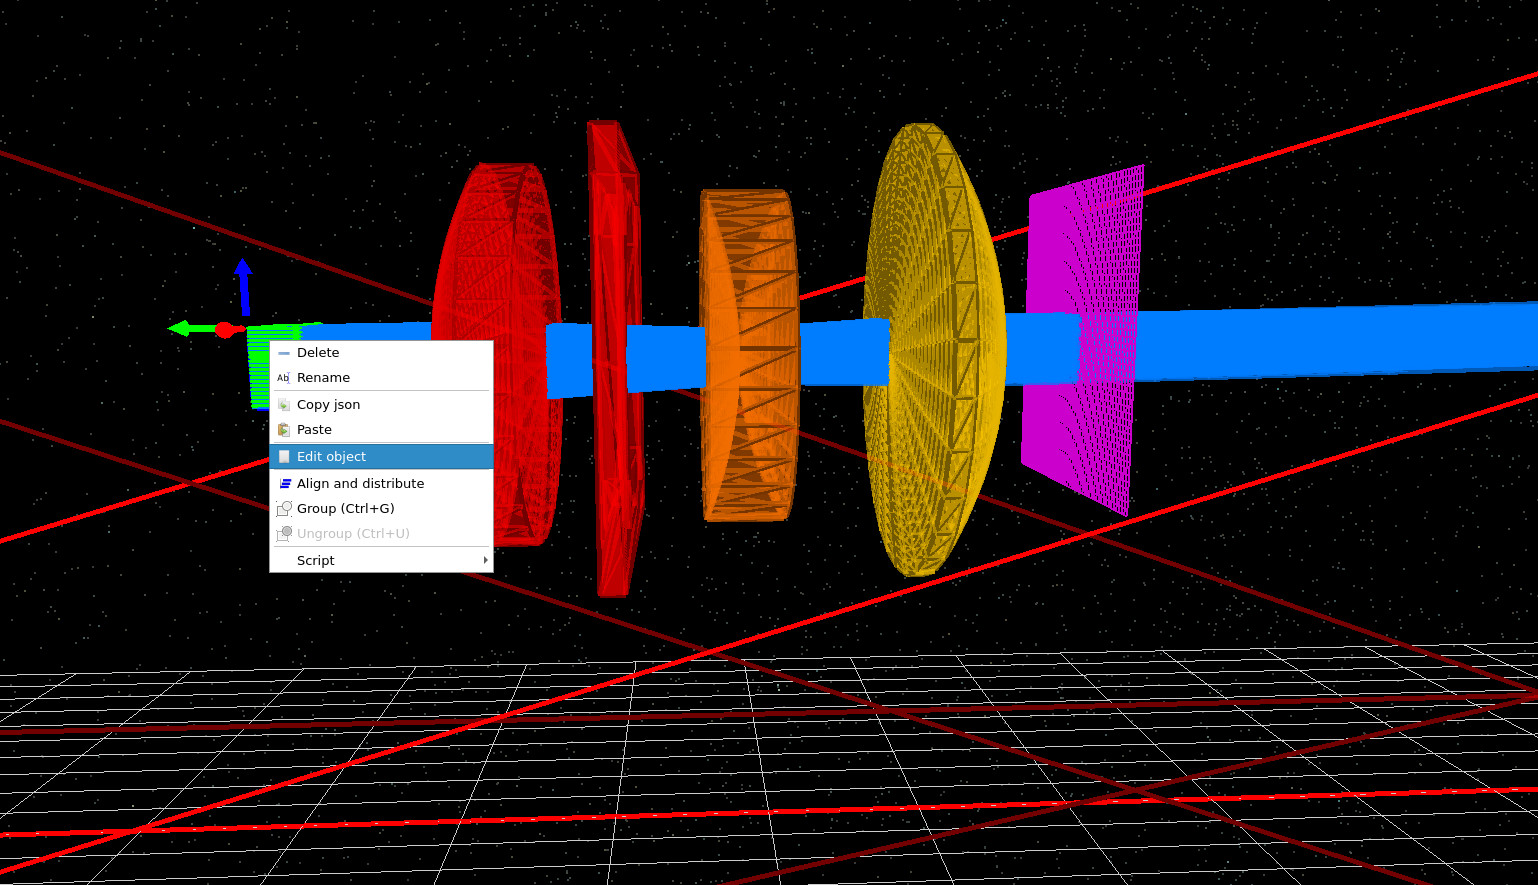
Alustage oma töötavast Cooke Triplet stseenist. 3D vaates klõpsake paremal nuputega valgusallikal ja valige „Redigeeri objekti”, nagu on näidatud ??. See avab valgusallika/objekti redaktori, kus me suurendame veidi valgusallika suurust. Jätke kõik muu muutmata (samed läätsed, sama detektori asend, sama lainepikkuse võrk). See väike muudatus muudab hiljem loodud diagrammide tõlgendamise lihtsamaks.Alustage oma töötavast Cooke Triplet stseenist. 3D vaates klõpsake paremal nuputega valgusallikal ja valige „Redigeeri objekti”, nagu on näidatud ??. See avab valgusallika/objekti redaktori, kus me suurendame veidi valgusallika suurust. Jätke kõik muu muutmata (samed läätsed, sama detektori asend, sama lainepikkuse võrk). See väike muudatus muudab hiljem loodud diagrammide tõlgendamise lihtsamaks.
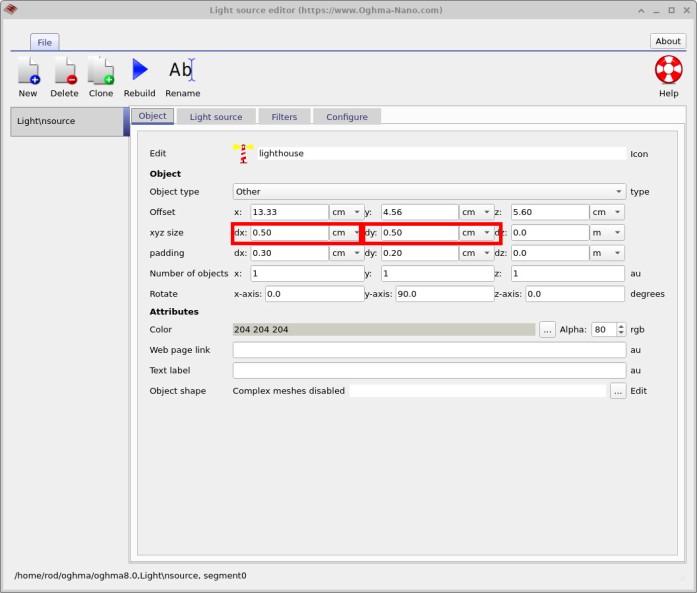
dx = 0.5 cm ja dy = 0.5 cm. See muudab demo veidi lihtsamaks, jättes samas optilised omadused muutmata.Seadke valgusallika suurus väärtustele dx = 0.5 cm ja dy = 0.5 cm. See muudab demo veidi lihtsamaks, jättes samas optilised omadused muutmata.3. Optiline telg – maksimaalne avardus vs minimaalne avardus3. Optiline telg – maksimaalne avardus vs minimaalne avardus
Esmalt määrame kindlaks teljel asuva lähtseisundi. Käivitame simulatsiooni, hoides ava täielikult avatuna. Pöörake 3D-vaadet nii, et see vastaks ??. Te peaksite selgelt nägema avat kui sinist ringikujulist ava ruudukujulisel plaadil. Sellises konfiguratsioonis on ava suur, mistõttu läbib valguskiir puhtalt esimese, seejärel ava, teise ja kolmanda läätse ning jõuab seejärel detektorisse, ilma et see oleks mingil moel takistatud.Esmalt määrame kindlaks teljel asuva lähtseisundi. Käivitame simulatsiooni, hoides ava täielikult avatuna. Pöörake 3D-vaadet nii, et see vastaks ??. Te peaksite selgelt nägema avat kui sinist ringikujulist ava ruudukujulisel plaadil. Sellises konfiguratsioonis on ava suur, mistõttu läbib valguskiir puhtalt esimese, seejärel ava, teise ja kolmanda läätse ning jõuab seejärel detektorisse, ilma et see oleks mingil moel takistatud.
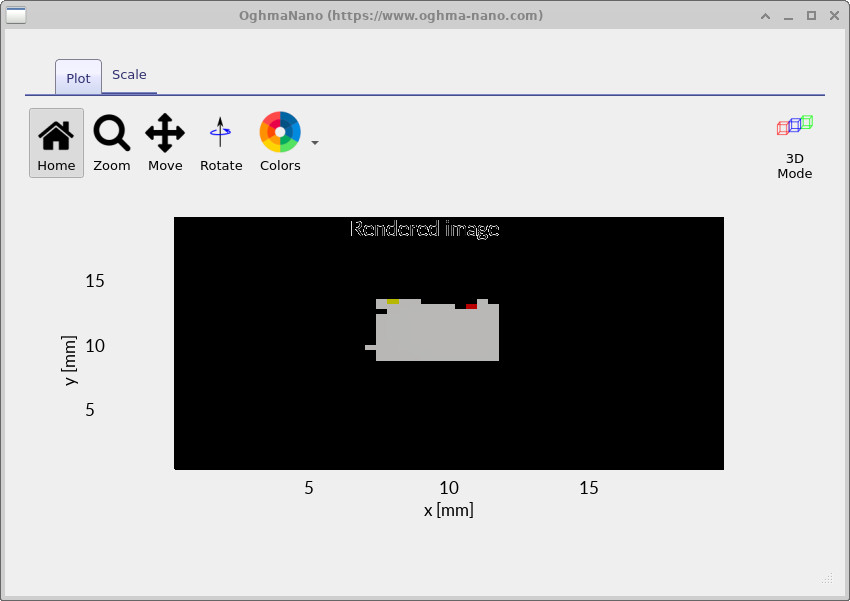
Käivita simulatsioon ja ava detektori väljund. Laadi üles fail RAY_image.csv; see pilt on lähtpunkt ja seda kasutatakse referentsmaterjalina kogu ülejäänud õpetuse jooksul.Käivita simulatsioon ja ava detektori väljund. Laadi üles fail RAY_image.csv; see pilt on lähtpunkt ja seda kasutatakse referentsmaterjalina kogu ülejäänud õpetuse jooksul.
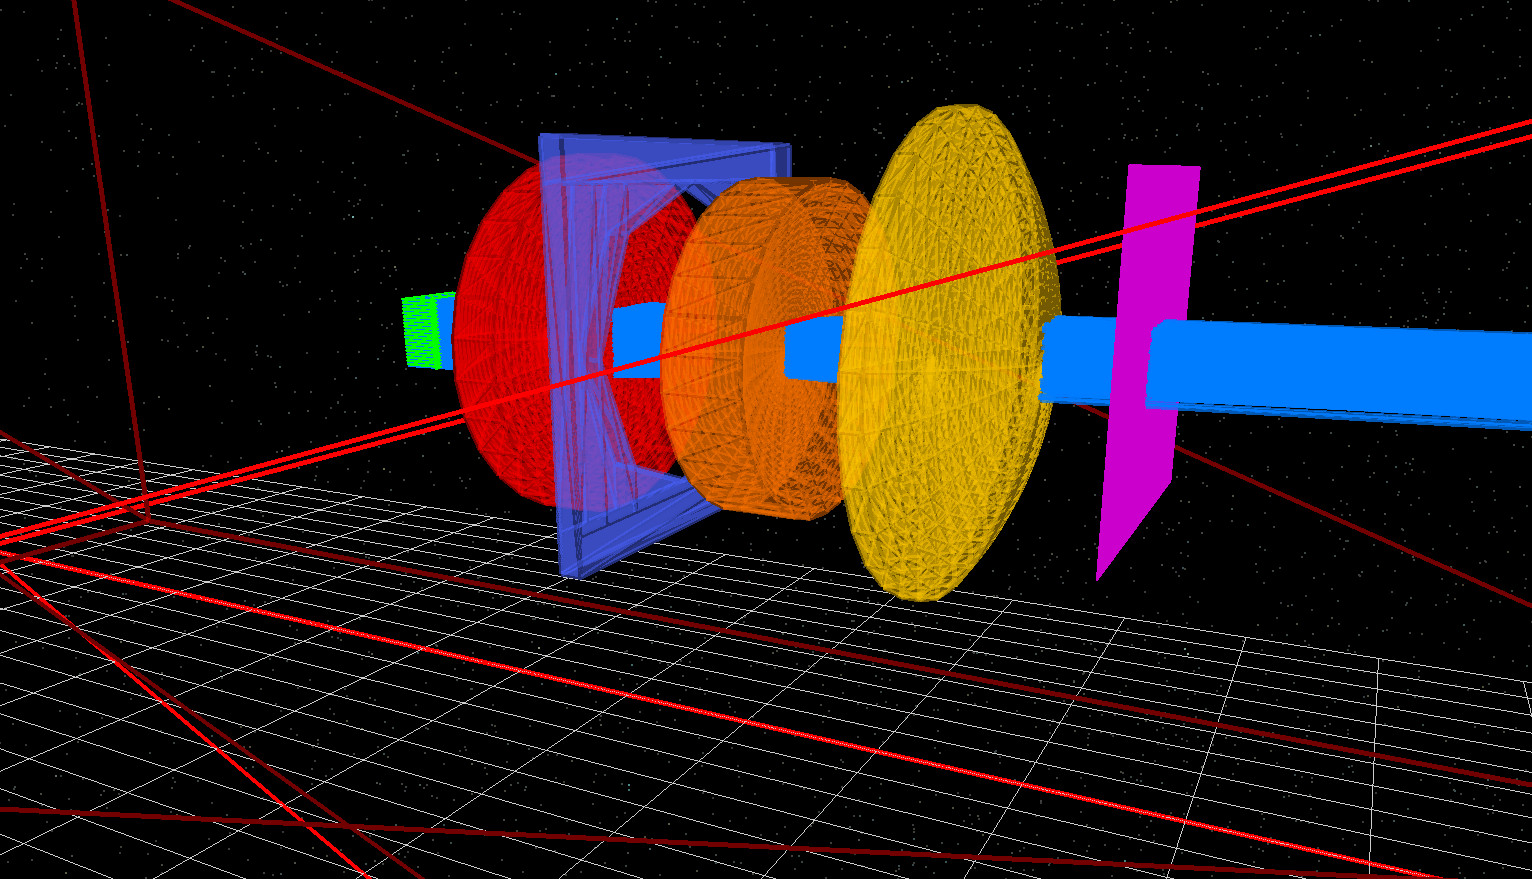
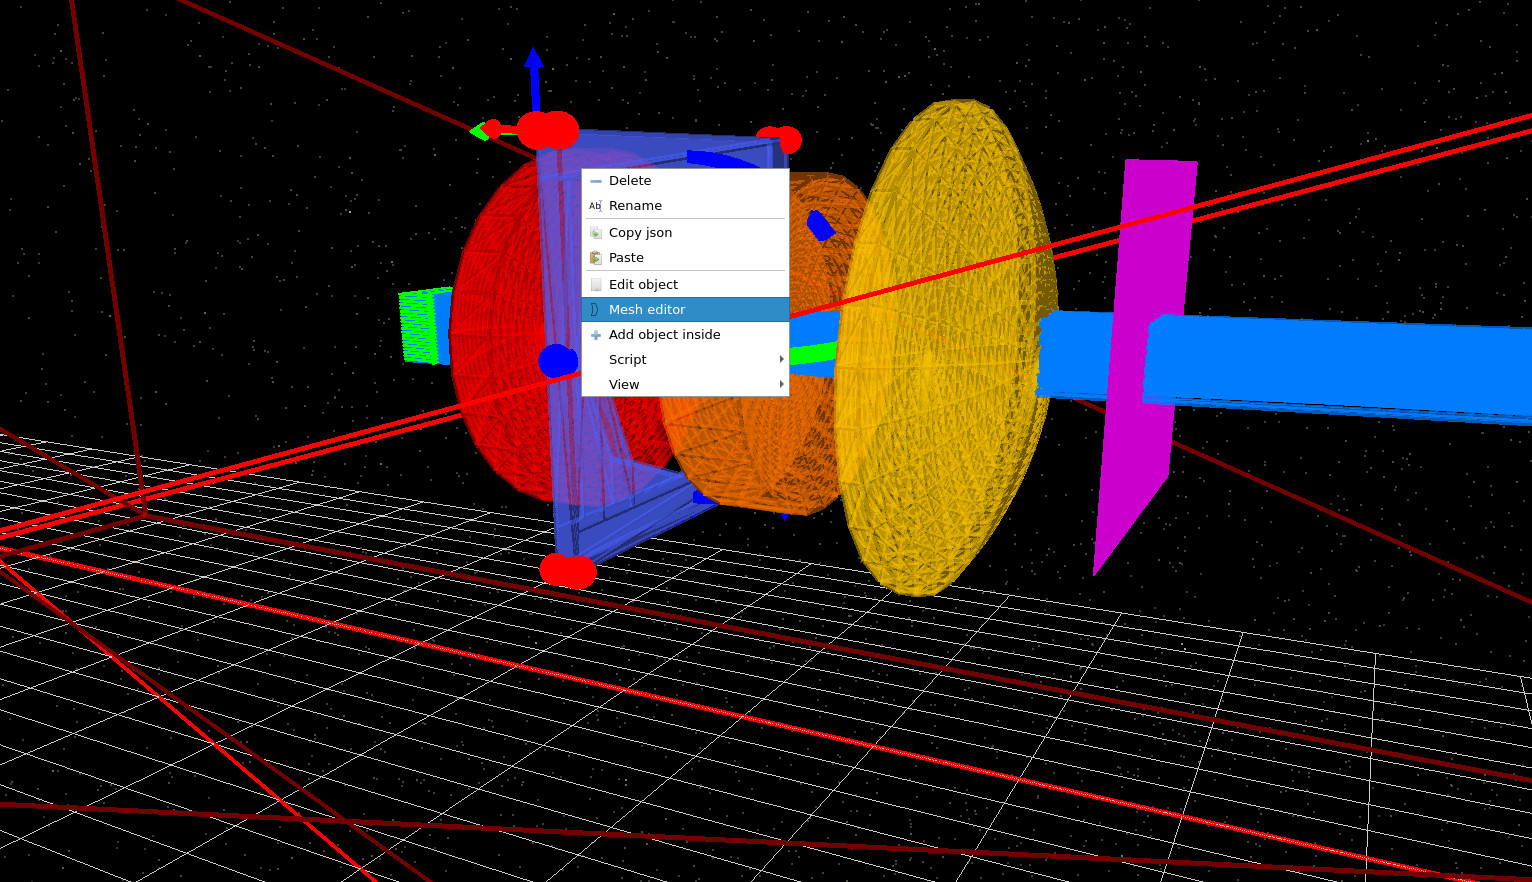
Seejärel vähendame ava läbimõõtu, mis tähendab, et muudame ava tahtlikult väiksemaks, et mõned valguskiired blokeerida. Klõpsake ava peal paremklõpsuga ja valige valik „Võrguredaktor” (??), seejärel määrake ava läbimõõdu parameetri D0 väärtuseks 0.002 m (??). Käivitage simulatsioon uuesti. Nüüd peaksite 3D-vaates nägema selget piirjoont: paljud valguskiired lõpevad ava juures ja ainult väiksem osa neist jõuab detektorini.Seejärel vähendame ava läbimõõtu, mis tähendab, et muudame ava tahtlikult väiksemaks, et mõned valguskiired blokeerida. Klõpsake ava peal paremklõpsuga ja valige valik „Võrguredaktor” (??), seejärel määrake ava läbimõõdu parameetri D0 väärtuseks 0.002 m (??). Käivitage simulatsioon uuesti. Nüüd peaksite 3D-vaates nägema selget piirjoont: paljud valguskiired lõpevad ava juures ja ainult väiksem osa neist jõuab detektorini.
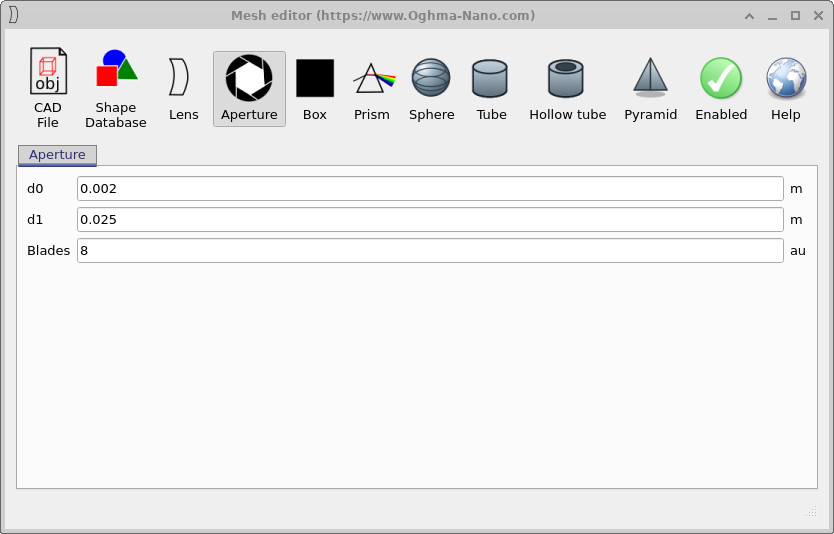
D0 = 0.002 m.Reguleeri ava, seades väärtuseks D0 = 0.002 m.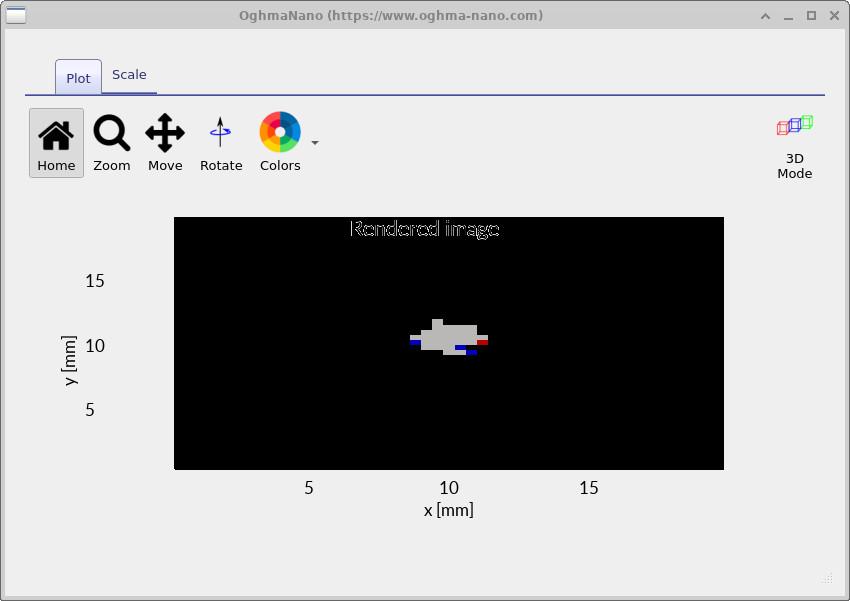
Avage detektoril 0 ava RAY_image.csv. Võrreldes täielikult avatud olekuga on pilt nüüd märgatavalt väiksem ja selgem. See on tingitud sellest, et avamist vähendades elimineeritakse äärepoolsed valguskiired, st need, mis läbivad objektiivi välisservi. Just need kiired on kõige rohkem mõjutatud sfäärilisest aberratsioonist lihtsas kolmeelemendilises süsteemis, nagu näiteks Cooke Triplet. Ülejäänud paraksiaalsed kiired (kiired, mis on lähedal optilisele teljele) fokusseeruvad peaaegu samasse punkti, mis parandab pildi teravust, kuid vähendab optilist läbilaskvust (valguse kogust, mis jõuab detektorini). Praktiliselt tähendab see, et objektiiv loob veidi nõrgema, kuid paremini korrigeeritud pildi, mis on peamine kompromiss, mida reguleerib ava.Avage detektoril 0 ava RAY_image.csv. Võrreldes täielikult avatud olekuga on pilt nüüd märgatavalt väiksem ja selgem. See on tingitud sellest, et avamist vähendades elimineeritakse äärepoolsed valguskiired, st need, mis läbivad objektiivi välisservi. Just need kiired on kõige rohkem mõjutatud sfäärilisest aberratsioonist lihtsas kolmeelemendilises süsteemis, nagu näiteks Cooke Triplet. Ülejäänud paraksiaalsed kiired (kiired, mis on lähedal optilisele teljele) fokusseeruvad peaaegu samasse punkti, mis parandab pildi teravust, kuid vähendab optilist läbilaskvust (valguse kogust, mis jõuab detektorini). Praktiliselt tähendab see, et objektiiv loob veidi nõrgema, kuid paremini korrigeeritud pildi, mis on peamine kompromiss, mida reguleerib ava.
4. Reguleerige valgusvihiku suunamisnurka, suunates valgusvihku veidi allapoole (pöörake Phi).4. Reguleerige valgusvihiku suunamisnurka, suunates valgusvihku veidi allapoole (pöörake Phi).
Nüüd kordame sama avatud/suletud võrdlust, kuid väiksema vaatenurgaga. Klassikalises optikas on teljest väljas olev objekt, mis asub lõpmatus kaugusel, esitatud kiirte kogumina, mis on endiselt (ligikaudu) paralleelsed, kuid kaldu optilise telje suhtes. OghmaNano tarkvaras saate seda teha otse valgusallika redaktoris.Nüüd kordame sama avatud/suletud võrdlust, kuid väiksema vaatenurgaga. Klassikalises optikas on teljest väljas olev objekt, mis asub lõpmatus kaugusel, esitatud kiirte kogumina, mis on endiselt (ligikaudu) paralleelsed, kuid kaldu optilise telje suhtes. OghmaNano tarkvaras saate seda teha otse valgusallika redaktoris.
Avage uuesti valgusallika redaktor ja minge vahelehele „Konfigureeri”. Leidke rida „Pööra Phi” ja määrake väärtuseks phi = 8 kraadi, nagu on näidatud ??-s. See „suunab” valguskiire kergelt allapoole läbi objektiivi, jäljendades valgust, mis pärineb punktist, mis ei asu täpselt optilise telje kohal (st mitte vaatevälja keskpunktis). Reaalses pildistamissüsteemis asub enamik objektidest teljest eemal, eriti pildi servade lähedal. Kasutage phi = 8°, et käivitada simulatsioon, jättes ava jätkuvalt kitsamaks (väike D0). Te peaksite nägema, et enamik kiiri blokeeritakse ava juures ja ainult väike osa neist läbib objektiivirida ning jõuab detektorini (näide ??-s). Kui avate detektori pildi, peaksite nägema väikest, kompaktset täppi (näide ??-s).Avage uuesti valgusallika redaktor ja minge vahelehele „Konfigureeri”. Leidke rida „Pööra Phi” ja määrake väärtuseks phi = 8 kraadi, nagu on näidatud ??-s. See „suunab” valguskiire kergelt allapoole läbi objektiivi, jäljendades valgust, mis pärineb punktist, mis ei asu täpselt optilise telje kohal (st mitte vaatevälja keskpunktis). Reaalses pildistamissüsteemis asub enamik objektidest teljest eemal, eriti pildi servade lähedal. Kasutage phi = 8°, et käivitada simulatsioon, jättes ava jätkuvalt kitsamaks (väike D0). Te peaksite nägema, et enamik kiiri blokeeritakse ava juures ja ainult väike osa neist läbib objektiivirida ning jõuab detektorini (näide ??-s). Kui avate detektori pildi, peaksite nägema väikest, kompaktset täppi (näide ??-s).
Väike punkt detektoril näitab, et valgus ühest konkreetsetest pildipunktidest projitseerub peaaegu samasse kohta pildil. See tähendab teravamat detaili ja kõrgemat resolutsiooni, sest lähedal asuvad pildipunktid on vähem tõenäoliselt udused. Praktikas võib objektiiv, mis tekitab väikeseid punkte, luua selgemaid ja täpsemaid pilte, isegi kui see on avause vähendamisel veidi vähem hele.Väike punkt detektoril näitab, et valgus ühest konkreetsetest pildipunktidest projitseerub peaaegu samasse kohta pildil. See tähendab teravamat detaili ja kõrgemat resolutsiooni, sest lähedal asuvad pildipunktid on vähem tõenäoliselt udused. Praktikas võib objektiiv, mis tekitab väikeseid punkte, luua selgemaid ja täpsemaid pilte, isegi kui see on avause vähendamisel veidi vähem hele.
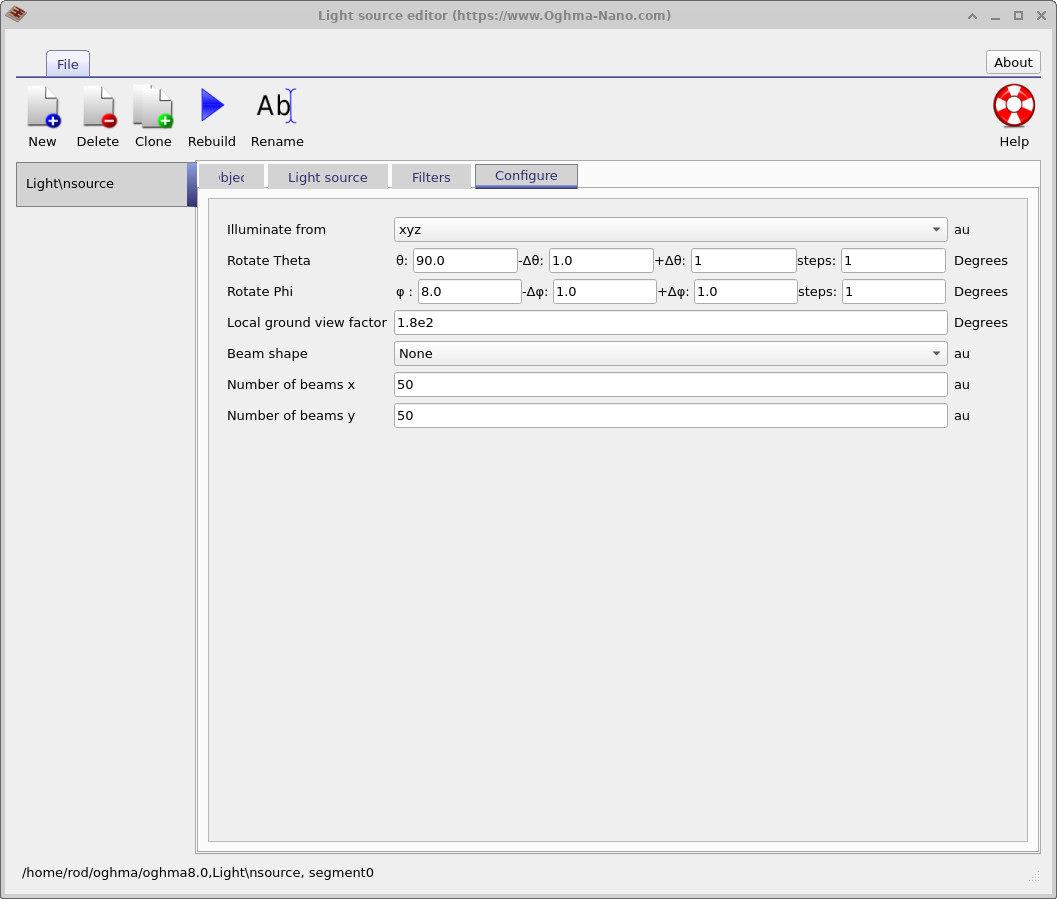
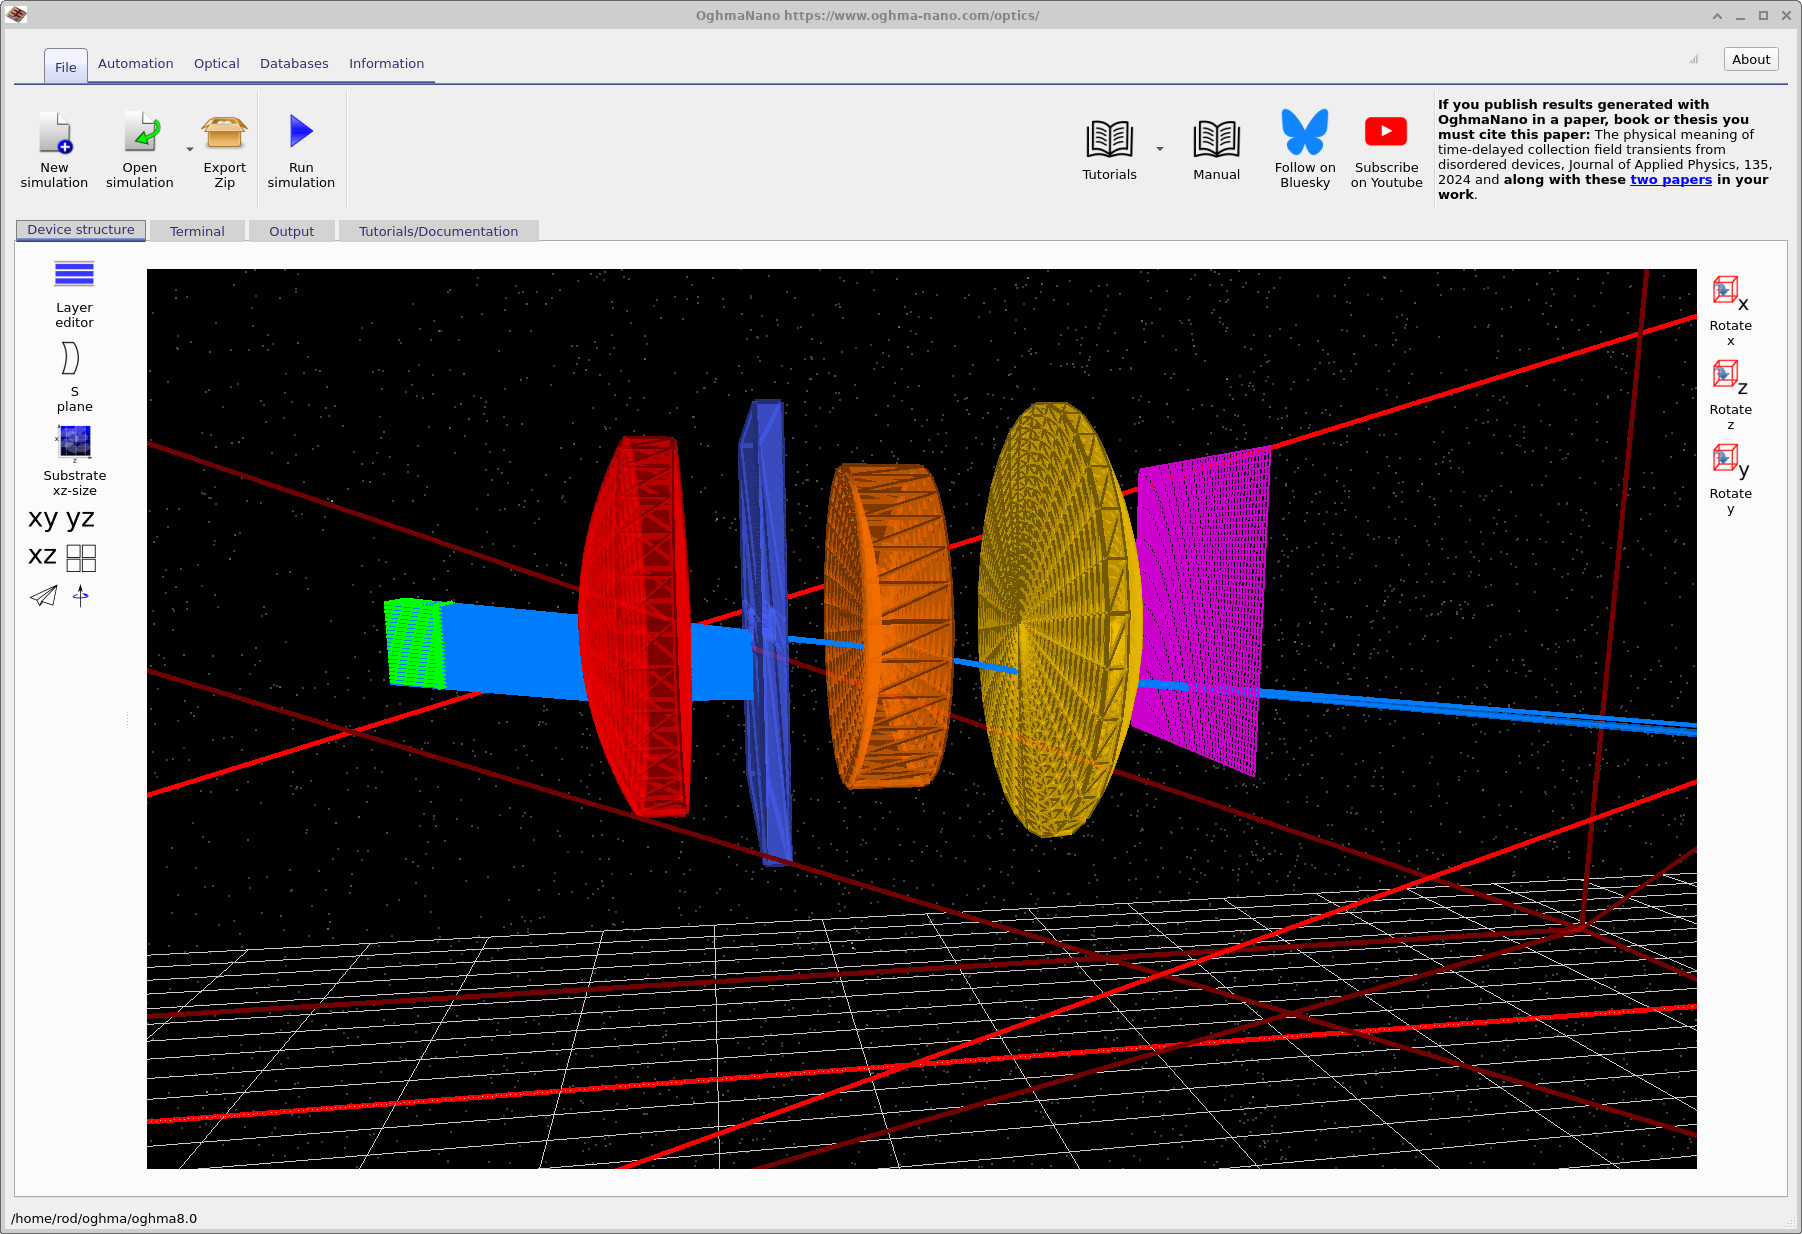
phi = 8°) suletud diafragma korral: enamik valguskiirtest neeldub avaosas; ainult väike osa pääseb sellest läbi.Valgusnurk (phi = 8°) suletud diafragma korral: enamik valguskiirtest neeldub avaosas; ainult väike osa pääseb sellest läbi.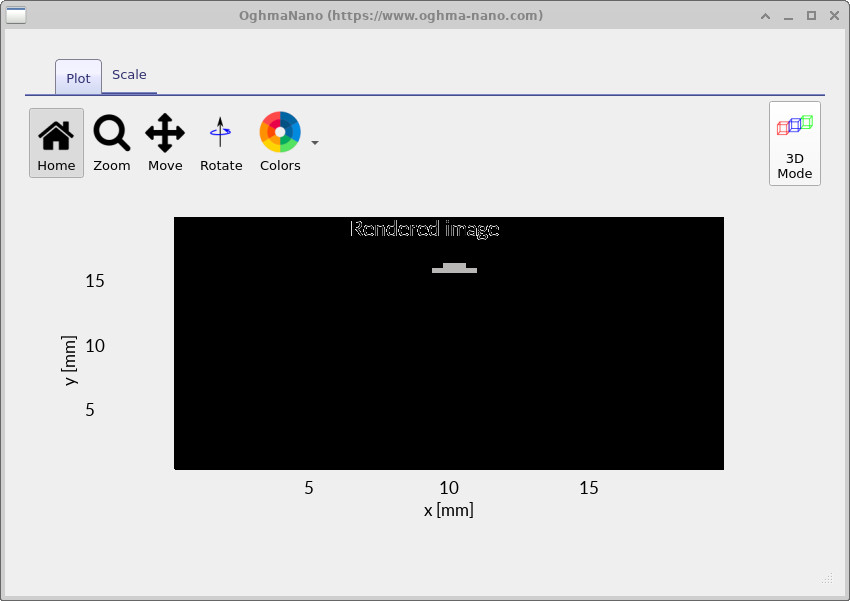
5. Pildivälja nurga võrdlus – vähendatud ava vs täielikult avatud ava5. Pildivälja nurga võrdlus – vähendatud ava vs täielikult avatud ava
Nüüd avage ava uuesti (seadke ava tagasi maksimaalselt avatuks) ja käivitage simulatsioon uuesti, kasutades sama vaatevälja. Kui ava on avatud, pääseb läätsest läbi palju rohkem valguskiiri, sealhulgas need, mis läbivad optika välispiirkondi. Need äärepoolsed kiired ei fokusserdu samasse punkti nagu keskmised (paraksiaalsed) kiired, eriti kui tegemist on valguskiirtega, mis ei tule optika teljest. Selle tulemusena on detektori pildil tavaliselt näha suurem pindala ja suurem moonutus: valgus, mis pärineb ühest äärepoolses punktis, hajub üle suurema ala, selle asemel et moodustada kompaktset täppi. See võrdlus näitab, miks läätsed töötavad sageli halvasti vaatevälja äärestel, kui neid kasutatakse maksimaalselt avatuna, ja miks on ava vähendamine tõhus viis äärepoolsete aberratsioonide kontrollimiseks, kuigi see vähendab heleduse taset.Nüüd avage ava uuesti (seadke ava tagasi maksimaalselt avatuks) ja käivitage simulatsioon uuesti, kasutades sama vaatevälja. Kui ava on avatud, pääseb läätsest läbi palju rohkem valguskiiri, sealhulgas need, mis läbivad optika välispiirkondi. Need äärepoolsed kiired ei fokusserdu samasse punkti nagu keskmised (paraksiaalsed) kiired, eriti kui tegemist on valguskiirtega, mis ei tule optika teljest. Selle tulemusena on detektori pildil tavaliselt näha suurem pindala ja suurem moonutus: valgus, mis pärineb ühest äärepoolses punktis, hajub üle suurema ala, selle asemel et moodustada kompaktset täppi. See võrdlus näitab, miks läätsed töötavad sageli halvasti vaatevälja äärestel, kui neid kasutatakse maksimaalselt avatuna, ja miks on ava vähendamine tõhus viis äärepoolsete aberratsioonide kontrollimiseks, kuigi see vähendab heleduse taset.
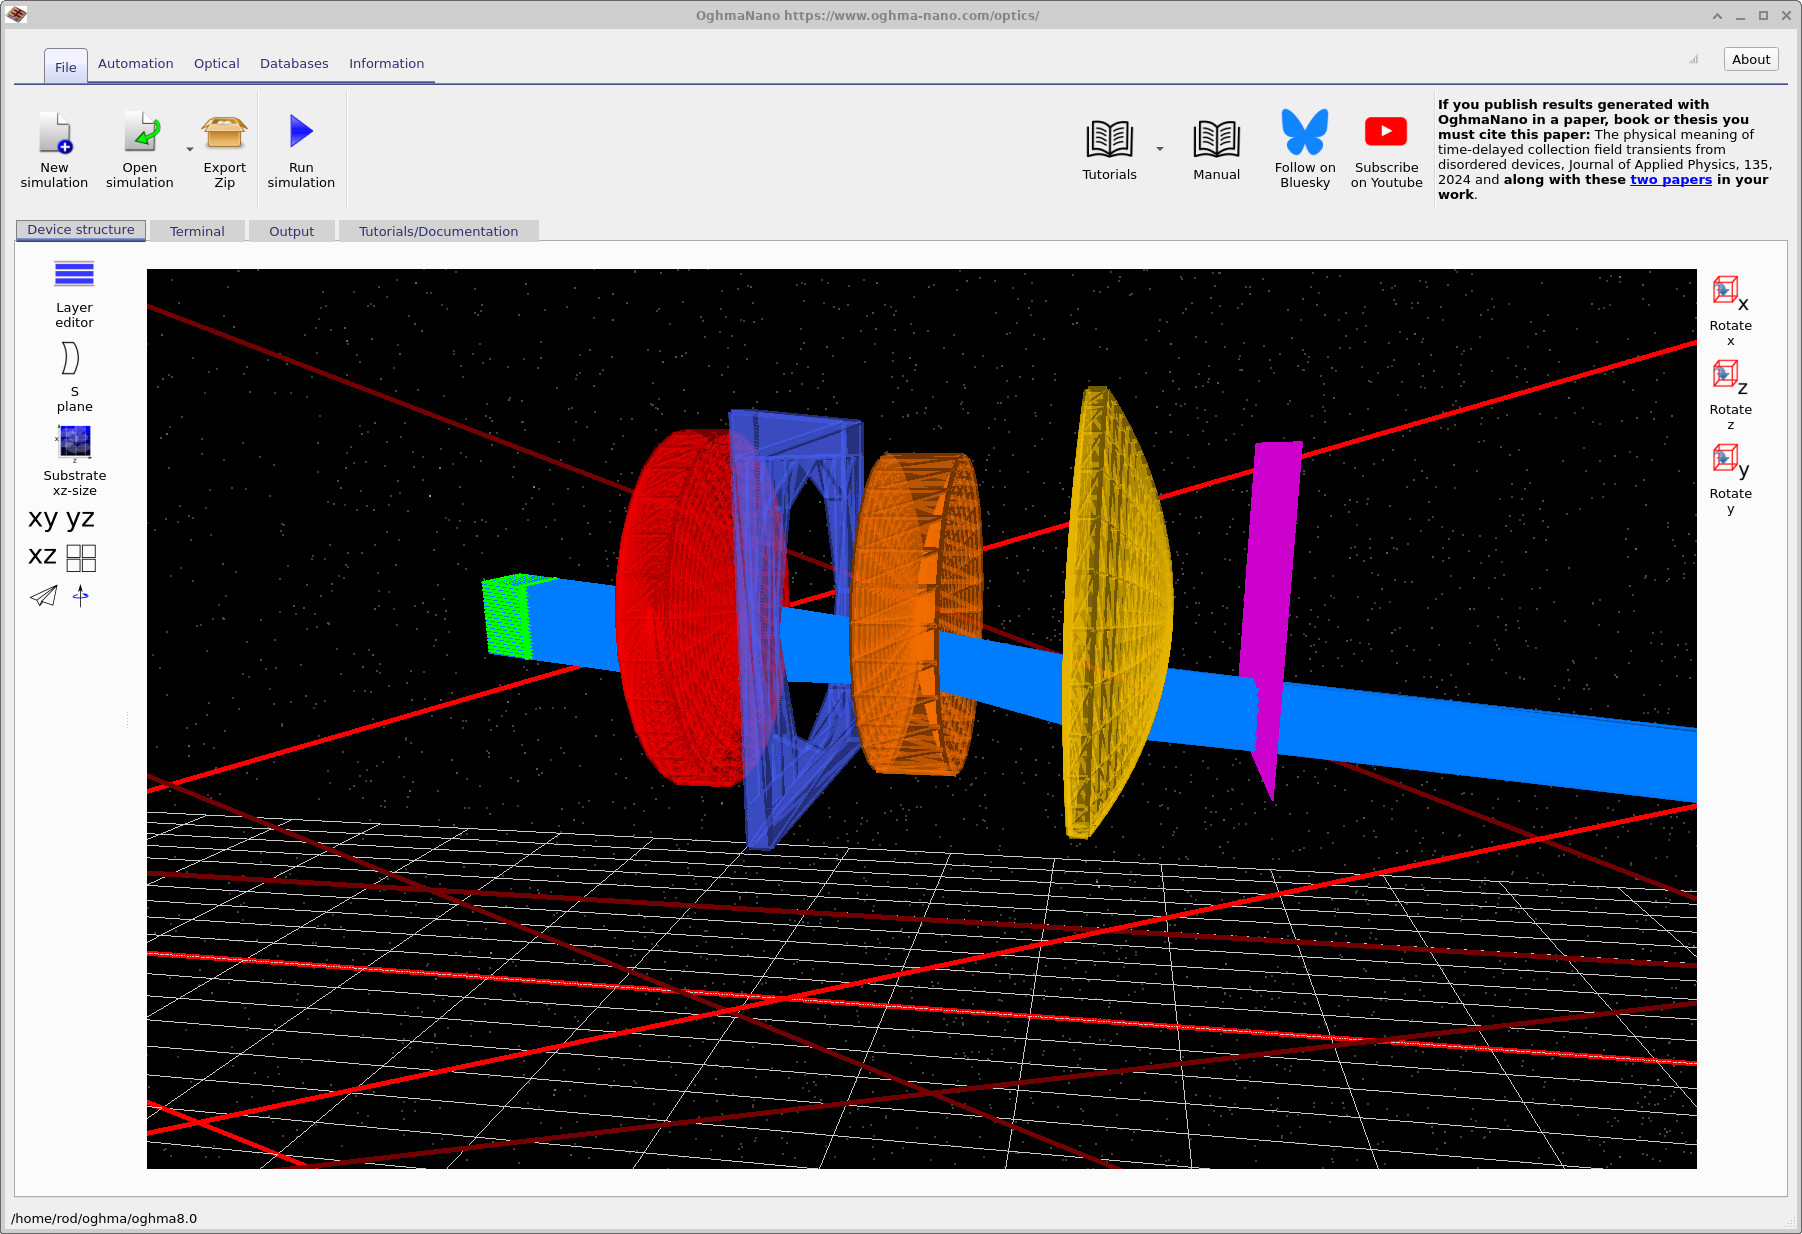
phi = 8°) suurem: palju rohkem valguskiiri läbib optilist süsteemi ja jõuab detektorini.Avatud diafragma korral on valgusvihkude sisenemisnurk (phi = 8°) suurem: palju rohkem valguskiiri läbib optilist süsteemi ja jõuab detektorini.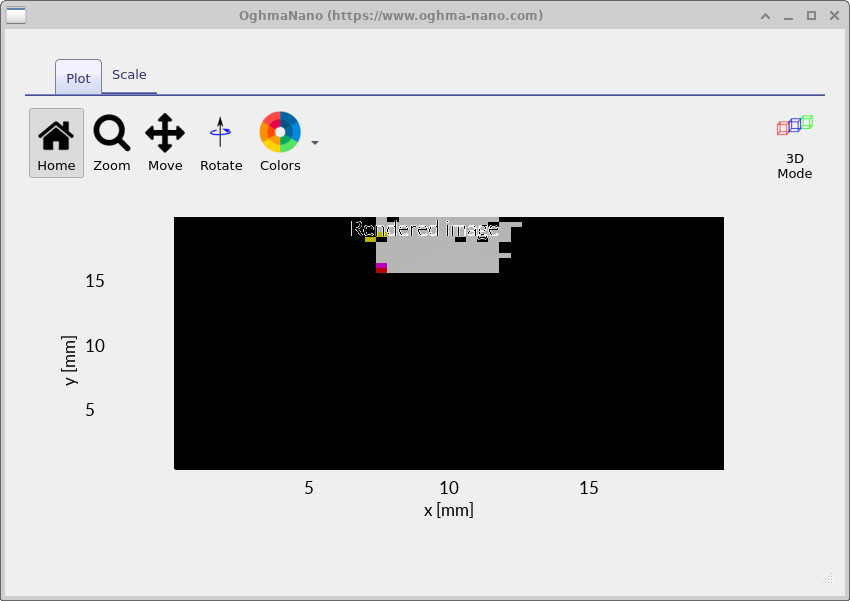
🧪 Harjutus – fikseeritud vaatevälja nurga juures toimuv ava muutmine.🧪 Harjutus – fikseeritud vaatevälja nurga juures toimuv ava muutmine.
Hoidke väljavaatenurk väärtusel phi = 8° ja tehke mitu simulatsiooni, muutes samal ajal ava suurust (valige mitu väärtust D0, alates kõige avaramast kuni kõige kitsama avani). Iga simulatsiooni puhul registreerige lihtne pildikvaliteedi näitaja, näiteks fookuspunkti suurus, keskpunkti nihkumine või detektori koguarv.Hoidke väljavaatenurk väärtusel phi = 8° ja tehke mitu simulatsiooni, muutes samal ajal ava suurust (valige mitu väärtust D0, alates kõige avaramast kuni kõige kitsama avani). Iga simulatsiooni puhul registreerige lihtne pildikvaliteedi näitaja, näiteks fookuspunkti suurus, keskpunkti nihkumine või detektori koguarv.
Kandke valitud mõõdik graafikule, kus horisontaalteljel on D0. Saadud kõver on tegelikult kasulik optiline tulemus: see näitab otse, kuidas pildi kvaliteet ja läbilaskevõime on seotud f-arvuga, ja just selliseid andmeid kasutatakse reaalselt objektiivide disaini võrdlemiseks ja täiustamiseks.Kandke valitud mõõdik graafikule, kus horisontaalteljel on D0. Saadud kõver on tegelikult kasulik optiline tulemus: see näitab otse, kuidas pildi kvaliteet ja läbilaskevõime on seotud f-arvuga, ja just selliseid andmeid kasutatakse reaalselt objektiivide disaini võrdlemiseks ja täiustamiseks.
🔍 Millist tulemust võite oodata?🔍 Millist tulemust võite oodata?
Kui D0 väärtust vähendatakse (diafragma avaus väheneb), peaksid pildikvaliteedi näitajad, nagu näiteks hajuvus, üldiselt paranema, eriti just selles mittekeskses olukorras. See juhtub seetõttu, et suure aberratsiooniga äärekiired eemaldatakse järk-järgult, jättes alles peamiselt lähedal asuvad paraksiaalsed kiired, mis fokusseeruvad ühtlasemalt.Kui D0 väärtust vähendatakse (diafragma avaus väheneb), peaksid pildikvaliteedi näitajad, nagu näiteks hajuvus, üldiselt paranema, eriti just selles mittekeskses olukorras. See juhtub seetõttu, et suure aberratsiooniga äärekiired eemaldatakse järk-järgult, jättes alles peamiselt lähedal asuvad paraksiaalsed kiired, mis fokusseeruvad ühtlasemalt.
Samal ajal väheneb detektorite poolt registreeritud signaalide koguarv järsult, kuna süsteemi pääseb vähem kiirte. Saadud graafikutel on tavaliselt näha selge seos: esialgu paraneb pildikvaliteet märkimisväärselt, kuid seejärel hakkab see vähenema, kui ava muutub väga väikeseks.Samal ajal väheneb detektorite poolt registreeritud signaalide koguarv järsult, kuna süsteemi pääseb vähem kiirte. Saadud graafikutel on tavaliselt näha selge seos: esialgu paraneb pildikvaliteet märkimisväärselt, kuid seejärel hakkab see vähenema, kui ava muutub väga väikeseks.
Täiustatud mudelis oleks lõpuks näha, kuidas difraktsioon piirab valguslaigu suurust väga väikeste avade korral, kuid selles geomeetrilise kiirte jälgimise õpetuses on peamine mõju aberratsioonide vähendamine võrreldes signaali kaduga.Täiustatud mudelis oleks lõpuks näha, kuidas difraktsioon piirab valguslaigu suurust väga väikeste avade korral, kuid selles geomeetrilise kiirte jälgimise õpetuses on peamine mõju aberratsioonide vähendamine võrreldes signaali kaduga.
Kokkuvõte ja järgmised sammudKokkuvõte ja järgmised sammud
Nüüd on teil olemas selge ja korduv demonstreeriv näide ühest olulisest kompromissist objektiivide disainis: objektiivi maksimaalse avaga kasutamine suurendab heleduse taset, samas kui avamist vähendades paraneb pildi kvaliteet, eriti on see märgatav teljest väljapoole suunatud valguse puhul. Kontrollitud vaatevälja nurga kasutuselevõtmisega funktsiooni Rotate Phi abil on teil loodud ka süstemaatiline viis, kuidas uurida, kuidas klassikalised aberratsioonid, nagu kooma, astigmatism, vaatevälja kõverus ja lateraalne kromaatiline aberratsioon, tekivad reaalses optilises süsteemis.Nüüd on teil olemas selge ja korduv demonstreeriv näide ühest olulisest kompromissist objektiivide disainis: objektiivi maksimaalse avaga kasutamine suurendab heleduse taset, samas kui avamist vähendades paraneb pildi kvaliteet, eriti on see märgatav teljest väljapoole suunatud valguse puhul. Kontrollitud vaatevälja nurga kasutuselevõtmisega funktsiooni Rotate Phi abil on teil loodud ka süstemaatiline viis, kuidas uurida, kuidas klassikalised aberratsioonid, nagu kooma, astigmatism, vaatevälja kõverus ja lateraalne kromaatiline aberratsioon, tekivad reaalses optilises süsteemis.
👉 Järgmised sammud: optiliste süsteemide ja kiirte jälgimise simulatsioonide kohta lisateabe saamiseks vaadake dokumenti Optiliste süsteemide ja kiirte jälgimise ülevaade.👉 Järgmised sammud: optiliste süsteemide ja kiirte jälgimise simulatsioonide kohta lisateabe saamiseks vaadake dokumenti Optiliste süsteemide ja kiirte jälgimise ülevaade.