

Cooke kolmikobjektiivi kasutusjuhend (osa A): optilised omadusedCooke kolmikobjektiivi kasutusjuhend (osa A): optilised omadused
SissejuhatusSissejuhatus
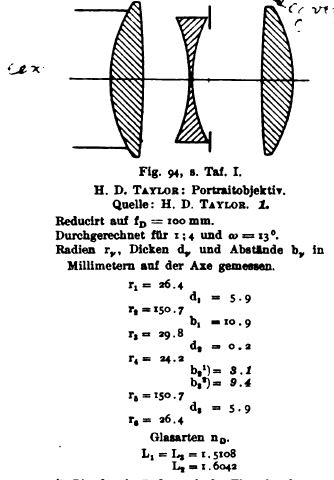
Cooke Triplet on üks mõjukamaid fotograafilisi objektiive. Selle patendi sai 1893. aastal H. Dennis Taylor ettevõttest T. Cooke & Sons. Triplet tutvustas optilises inseneriteaduses uut kontseptsiooni: kolme elemendiga objektiiv, milles tugev positiivne element esiosas ja tagumises osas on eraldatud negatiivse meniskusega keskel. See lihtne, kuid elegantne konstruktsioon võimaldab Cooke Tripletil korrigeerida korraga laias valikus optilisi aberratsioone, sealhulgas sfäärilist aberratsiooni, koomat, astigmatismi, väljakõverust ja moonutust, säilitas samas kompaktsuse ja võimaldab seda hõlpsasti valmistada. Enam kui sajand vältel on Cooke Triplet olnud aluseks paljudele fotograafilistele ja projektsiooniobjektiividele. Kaasaegsed selle konstruktsiooni variandid on tänapäeval kasutuses zoom-objektiivides, mobiiltelefonide optikas ja kompaktsetes pildisüsteemides. Selle lihtsus, reguleeritavus ja suurepärane jõudlus muudavad sellest ideaalse süsteemi optiliste modelleerimiskontseptsioonide demonstreerimiseks.Cooke Triplet on üks mõjukamaid fotograafilisi objektiive. Selle patendi sai 1893. aastal H. Dennis Taylor ettevõttest T. Cooke & Sons. Triplet tutvustas optilises inseneriteaduses uut kontseptsiooni: kolme elemendiga objektiiv, milles tugev positiivne element esiosas ja tagumises osas on eraldatud negatiivse meniskusega keskel. See lihtne, kuid elegantne konstruktsioon võimaldab Cooke Tripletil korrigeerida korraga laias valikus optilisi aberratsioone, sealhulgas sfäärilist aberratsiooni, koomat, astigmatismi, väljakõverust ja moonutust, säilitas samas kompaktsuse ja võimaldab seda hõlpsasti valmistada. Enam kui sajand vältel on Cooke Triplet olnud aluseks paljudele fotograafilistele ja projektsiooniobjektiividele. Kaasaegsed selle konstruktsiooni variandid on tänapäeval kasutuses zoom-objektiivides, mobiiltelefonide optikas ja kompaktsetes pildisüsteemides. Selle lihtsus, reguleeritavus ja suurepärane jõudlus muudavad sellest ideaalse süsteemi optiliste modelleerimiskontseptsioonide demonstreerimiseks.
Selles juhendis kasutame Cooke Tripletit, et illustreerida OghmaNano kiirte jälgimise tööriistade ja S-tasandi redaktori peamisi omadusi. Selle käigus uurime, kuidas Cooke Triplet mõjutab läbi selle lähtuval valgusel oleva optilise spektri.Selles juhendis kasutame Cooke Tripletit, et illustreerida OghmaNano kiirte jälgimise tööriistade ja S-tasandi redaktori peamisi omadusi. Selle käigus uurime, kuidas Cooke Triplet mõjutab läbi selle lähtuval valgusel oleva optilise spektri.
Cooke Triplet objektiivi paigaldamine.Cooke Triplet objektiivi paigaldamine.
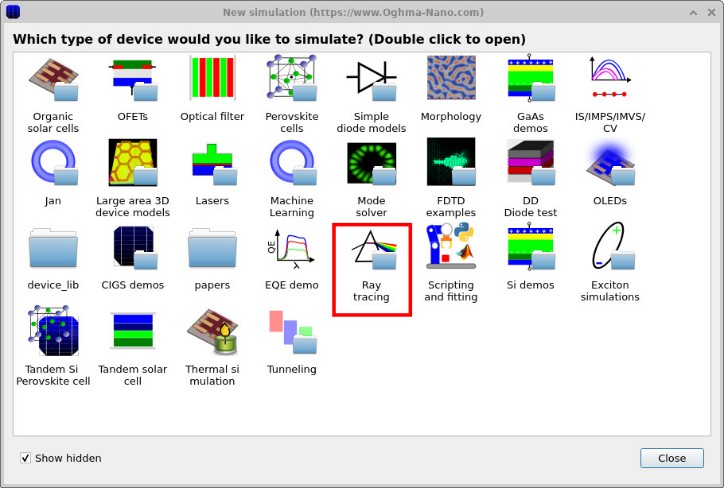
Alustamiseks klõpsake peamenüüs nuppu „Uus simulatsioon”. See avab uue simulatsiooniakna (??). Seejärel topeltklõpsake ikoonil „Ray tracing”. See avab ray-tracingu näidisraamatukogu (??).Alustamiseks klõpsake peamenüüs nuppu „Uus simulatsioon”. See avab uue simulatsiooniakna (??). Seejärel topeltklõpsake ikoonil „Ray tracing”. See avab ray-tracingu näidisraamatukogu (??).
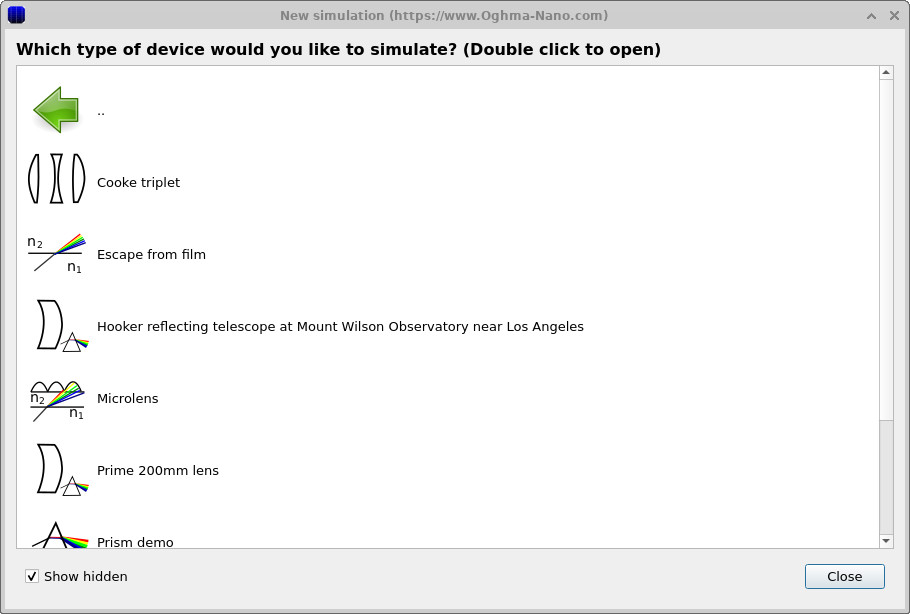
Selles loendis leidke üles kirje, mille nimi on „Cooke triplet”, ja topeltklõpsake seda. Seejärel palutakse teil valida oma arvuti kettal asuv kaust, kuhu simulatsioonifailid salvestatakse; valige sobiv kaust ja klõpsake nuppu OK. OghmaNano avaneb, kuvades „Cooke Triplet” stseeni.Selles loendis leidke üles kirje, mille nimi on „Cooke triplet”, ja topeltklõpsake seda. Seejärel palutakse teil valida oma arvuti kettal asuv kaust, kuhu simulatsioonifailid salvestatakse; valige sobiv kaust ja klõpsake nuppu OK. OghmaNano avaneb, kuvades „Cooke Triplet” stseeni.
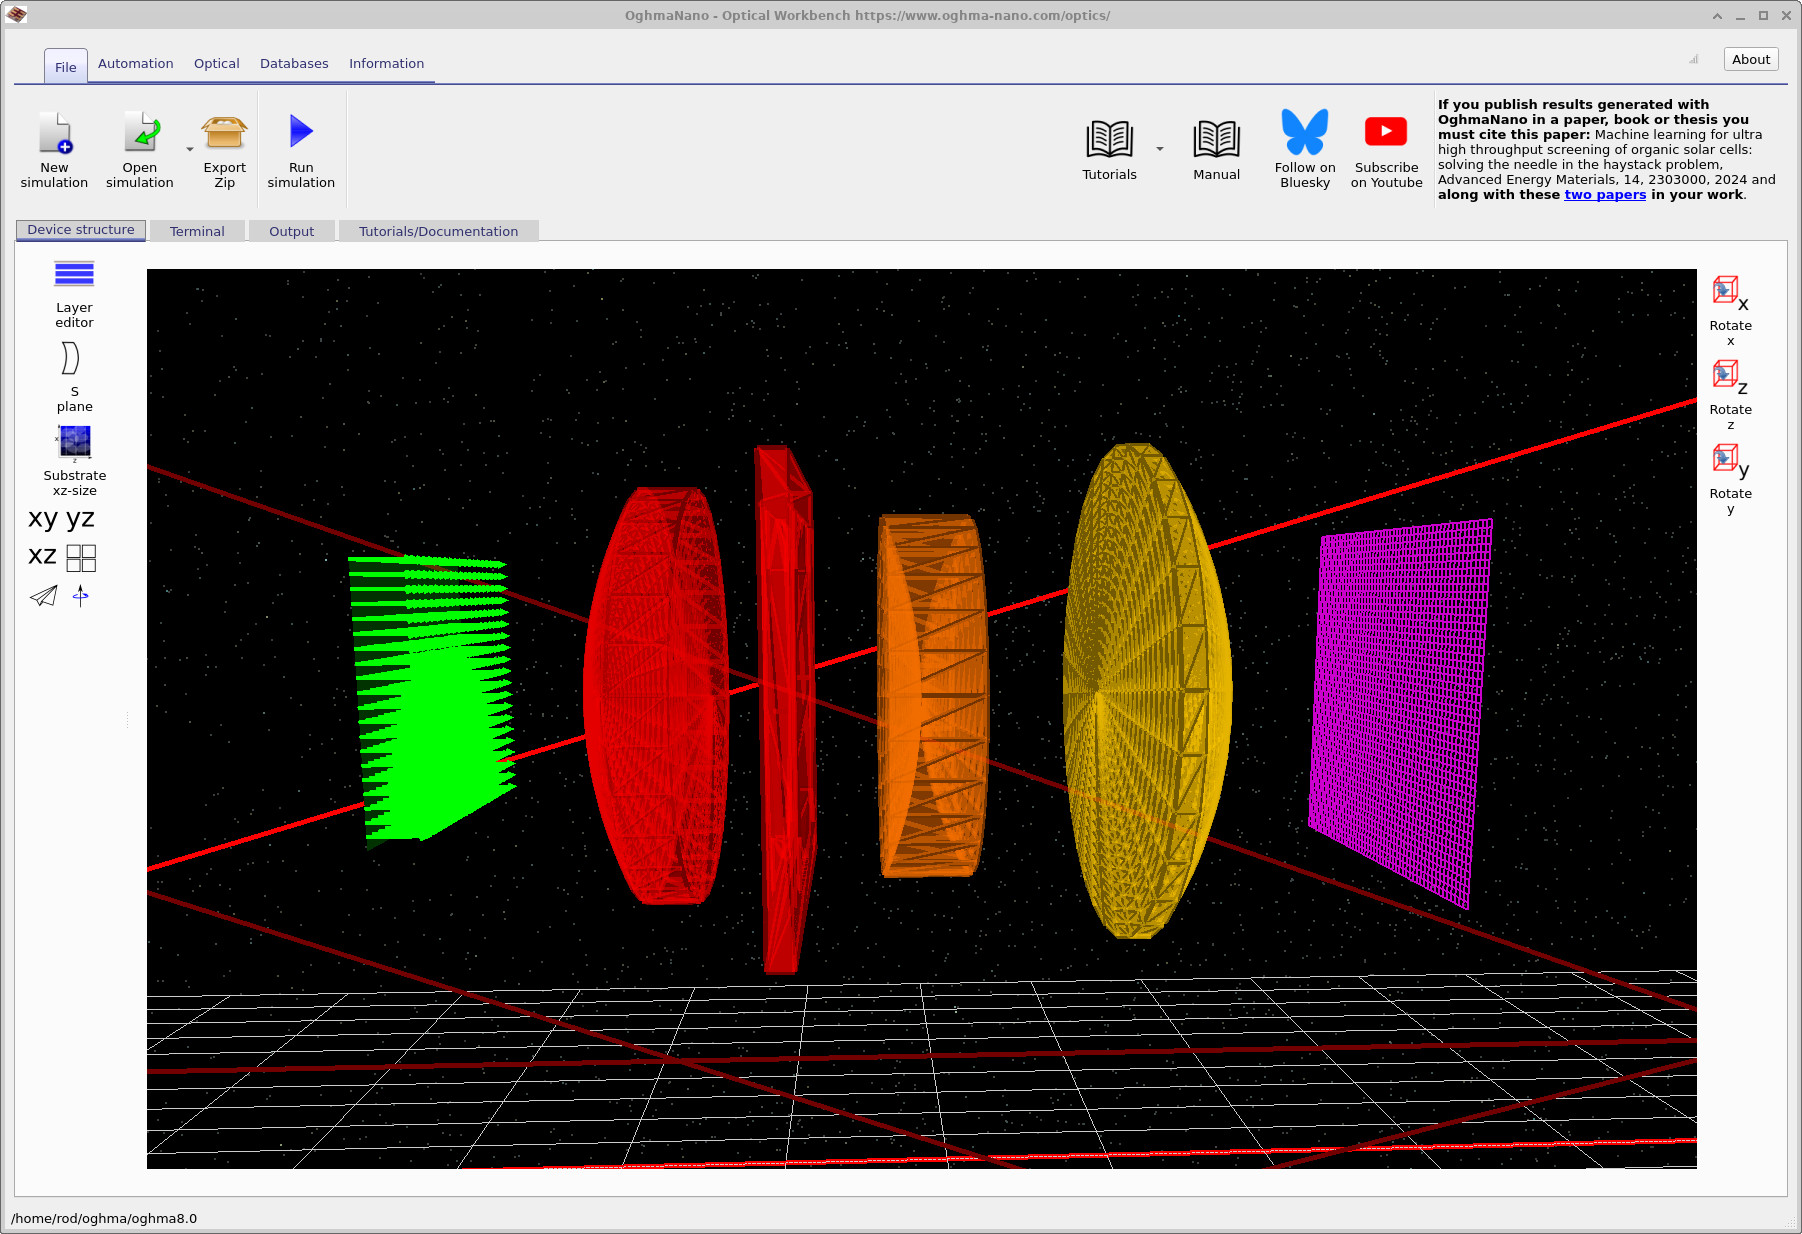
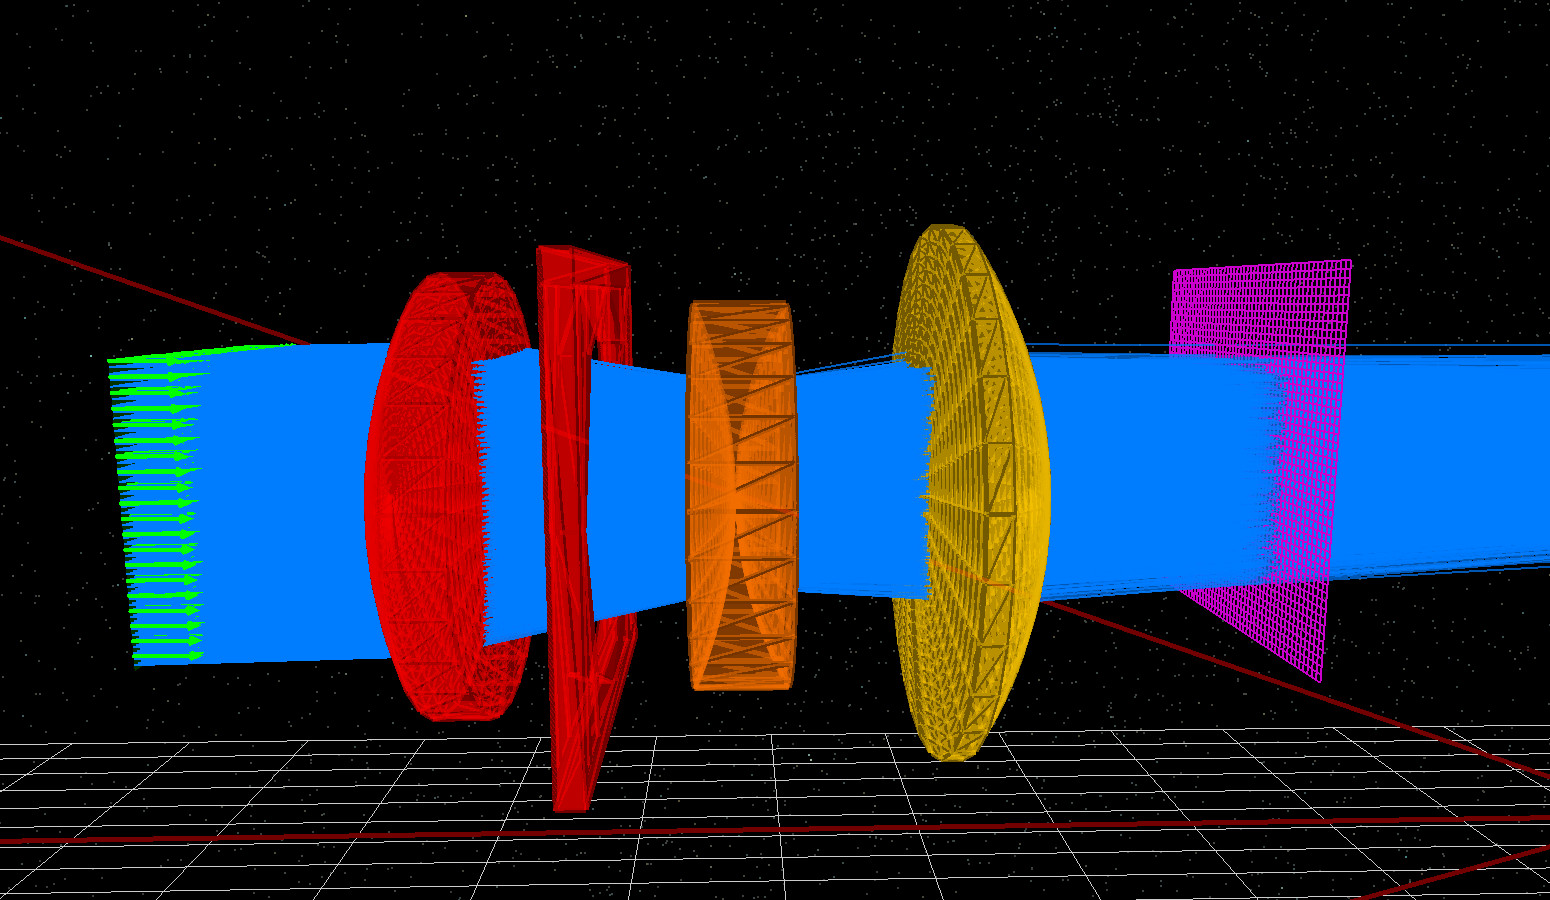
Pärast laadimist näeb peamine optilise tööpingi aken välja sarnase, nagu on näidatud pildil ??. Keskel olevad kolm värvilist läätse on Cooke Triplet elemendid: positiivne (punane) esiosaline element, negatiivne (oranž) keskmine element ja positiivne (kollane) tagumine element. Vasakul on roheline tasand, mis esitab valgusallikat; paremal on magentat värvi tasand, mis esitab pildiregistraatorit. Punane lame objekt on ava, mis reguleerib pildisüsteemi jõudva valguse hulka. Selles näites on see täielikult avatud, nii et kogu valgus pääseb läbi, ja seega võib seda ignoreerida. Seda käsitletakse üksikasjalikult dokumendis osa C.Pärast laadimist näeb peamine optilise tööpingi aken välja sarnase, nagu on näidatud pildil ??. Keskel olevad kolm värvilist läätse on Cooke Triplet elemendid: positiivne (punane) esiosaline element, negatiivne (oranž) keskmine element ja positiivne (kollane) tagumine element. Vasakul on roheline tasand, mis esitab valgusallikat; paremal on magentat värvi tasand, mis esitab pildiregistraatorit. Punane lame objekt on ava, mis reguleerib pildisüsteemi jõudva valguse hulka. Selles näites on see täielikult avatud, nii et kogu valgus pääseb läbi, ja seega võib seda ignoreerida. Seda käsitletakse üksikasjalikult dokumendis osa C.
Kliendiga ja lohistades vasaku hiireklõpsuga mustal taustal, saate stseeni pöörata. Pööritage hetkeks ümber süsteemi, et näha, kuidas kolm objektiivi ja kaks tasandit on 3D-ruumis paigutatud.Kliendiga ja lohistades vasaku hiireklõpsuga mustal taustal, saate stseeni pöörata. Pööritage hetkeks ümber süsteemi, et näha, kuidas kolm objektiivi ja kaks tasandit on 3D-ruumis paigutatud.
Seejärel avage S-tasandi redaktor, klõpsates seadme struktuuri vahekaardi vasakpoolsel tööriistaribal nuppu „S-tase” (see on nähtav ka ??-s). See avab S-tasandi tabeli, mis on näidatud ??-s.Seejärel avage S-tasandi redaktor, klõpsates seadme struktuuri vahekaardi vasakpoolsel tööriistaribal nuppu „S-tase” (see on nähtav ka ??-s). See avab S-tasandi tabeli, mis on näidatud ??-s.
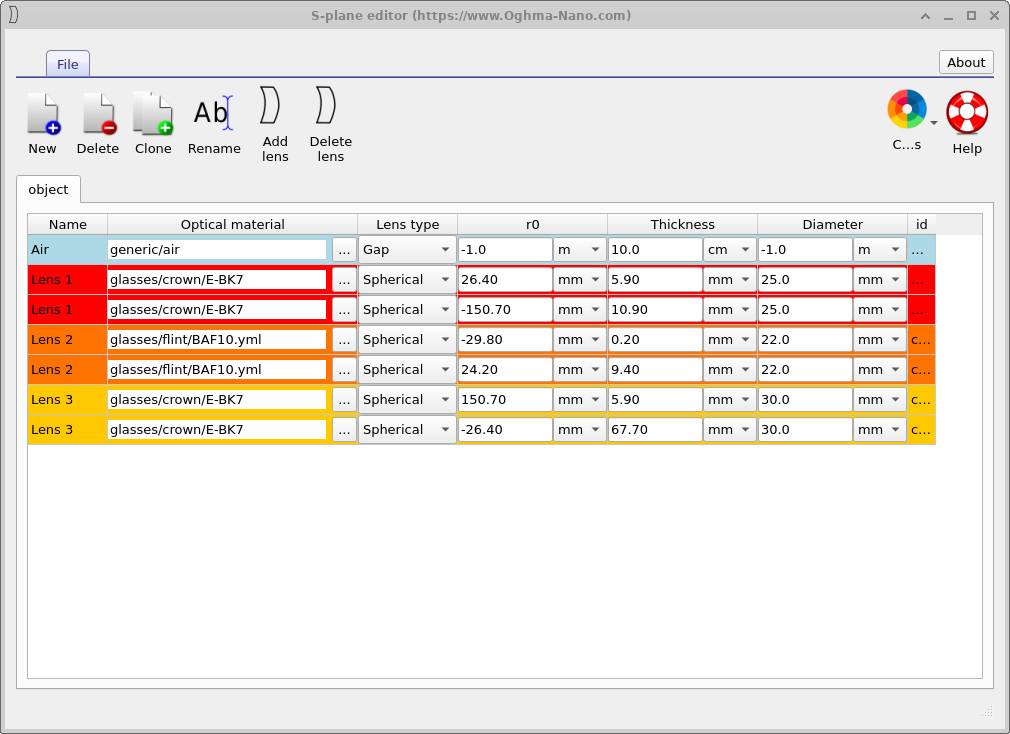
S-plane redaktor võimaldab vaadata 3D-objektiivi gruppi „pinnapõhiselt”. Iga rea paar vastab ühe objektiivi esipinnale ja tagapinnale. Veergudes on loetletud optiline materjal, objektiivi tüüp, kumerusraadius r0, paksus ja läbimõõt. Proovige sobitada iga värviline objektiiv ?? vastava rea paariga ??. Kui hiljem muudate selles tabelis väärtusi, liiguvad ja muudavad 3D-objektiivid vastavalt oma kuju peavaates.S-plane redaktor võimaldab vaadata 3D-objektiivi gruppi „pinnapõhiselt”. Iga rea paar vastab ühe objektiivi esipinnale ja tagapinnale. Veergudes on loetletud optiline materjal, objektiivi tüüp, kumerusraadius r0, paksus ja läbimõõt. Proovige sobitada iga värviline objektiiv ?? vastava rea paariga ??. Kui hiljem muudate selles tabelis väärtusi, liiguvad ja muudavad 3D-objektiivid vastavalt oma kuju peavaates.
Kuigi OghmaNano on täielikult 3D-mudel, on siiski kasulik tutvustada S-tasandi esitusviisi, kus läätsed jagatakse rea vasak- ja parempoolseteks pindadeks. See lähenemisviis sarnaneb paljude tuntud kiirtejälgimise tööriistade toimimisega, eriti nende puhul, mis on tegelikult 1D- või 2D-mudelid ja eeldavad valguskiirte ühesuunalist levikut vasakult paremale läbi kasutaja määratud optiliste pindade rea. S-tasandi vaade on praktikas äärmiselt kasulik. See võimaldab otse importida pindade andmeid teistest optilistest simulaatoritest ja klassikalisest läätsede disaini kirjandusest, mis muudab ajalooliste ja kaasaegsete optiliste süsteemide reprodutseerimise ja uurimise lihtsaks. Lisaks pakub see kompaktset ja intuitiivset viisi läätsede parameetrite (raadiused, paksused, materjalid ja avad) redigeerimiseks, ilma et oleks vaja keerulist 3D-geomeetria manipuleerimist.Kuigi OghmaNano on täielikult 3D-mudel, on siiski kasulik tutvustada S-tasandi esitusviisi, kus läätsed jagatakse rea vasak- ja parempoolseteks pindadeks. See lähenemisviis sarnaneb paljude tuntud kiirtejälgimise tööriistade toimimisega, eriti nende puhul, mis on tegelikult 1D- või 2D-mudelid ja eeldavad valguskiirte ühesuunalist levikut vasakult paremale läbi kasutaja määratud optiliste pindade rea. S-tasandi vaade on praktikas äärmiselt kasulik. See võimaldab otse importida pindade andmeid teistest optilistest simulaatoritest ja klassikalisest läätsede disaini kirjandusest, mis muudab ajalooliste ja kaasaegsete optiliste süsteemide reprodutseerimise ja uurimise lihtsaks. Lisaks pakub see kompaktset ja intuitiivset viisi läätsede parameetrite (raadiused, paksused, materjalid ja avad) redigeerimiseks, ilma et oleks vaja keerulist 3D-geomeetria manipuleerimist.
Tuleb märkida, et S-tasand on puhtalt redigeerimis- ja organiseerimismõiste: kõik kiired jälgitakse endiselt täielikult kolmemõttelises ruumis ning saadud optiline käitumine on identne sama süsteemi eksplitsiitse kolmemõttelise mudeli puhul saadud käitumisega.Tuleb märkida, et S-tasand on puhtalt redigeerimis- ja organiseerimismõiste: kõik kiired jälgitakse endiselt täielikult kolmemõttelises ruumis ning saadud optiline käitumine on identne sama süsteemi eksplitsiitse kolmemõttelise mudeli puhul saadud käitumisega.
Simulatsiooni käivitamine.Simulatsiooni käivitamine.
Kui olete geomeetriaga juba tuttav, käivitage kiirte jälgimise simulatsioon, klõpsates peamenüüs nuppu „Käivita simulatsioon” (sinine kolmnurk). Kui simulatsioon on lõppenud, näeb stseen välja sarnaselt pildile ??, kus sinine kiirte komplekt näitab, kust valgus on liikunud lähtepunktist detektorini.Kui olete geomeetriaga juba tuttav, käivitage kiirte jälgimise simulatsioon, klõpsates peamenüüs nuppu „Käivita simulatsioon” (sinine kolmnurk). Kui simulatsioon on lõppenud, näeb stseen välja sarnaselt pildile ??, kus sinine kiirte komplekt näitab, kust valgus on liikunud lähtepunktist detektorini.
Tulemuste kvantitatiivseks analüüsimiseks lülituge Optical Workbench’i väljundivahelehele. Seal näete failide loendit, mis sarnaneb ?? failide loendiga. Siin tähistab detector0 magenta värvi detektori tasandit. Topeltklõpsake detector0, et avada selle väljundkaust.Tulemuste kvantitatiivseks analüüsimiseks lülituge Optical Workbench’i väljundivahelehele. Seal näete failide loendit, mis sarnaneb ?? failide loendiga. Siin tähistab detector0 magenta värvi detektori tasandit. Topeltklõpsake detector0, et avada selle väljundkaust.
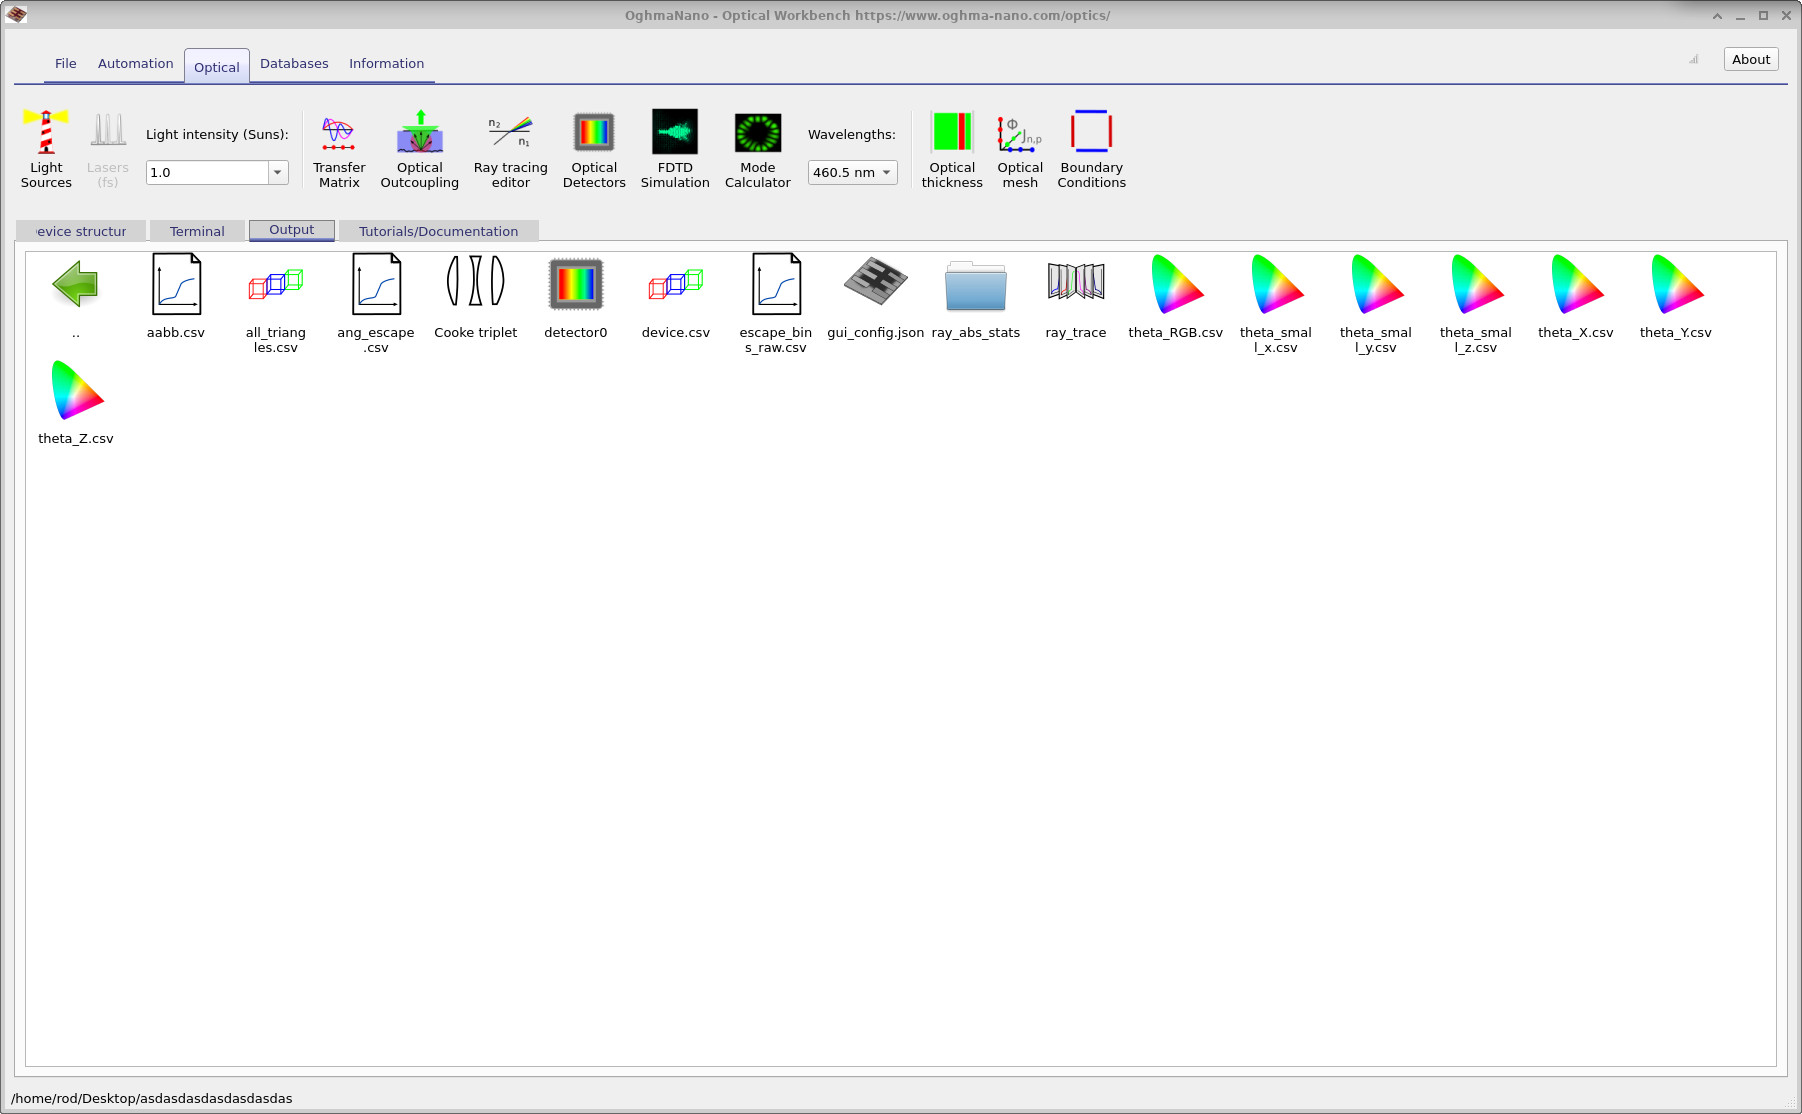
detector0 on andmed, mis on salvestatud magenta värvi detektoritasandile.Simulatsiooni lõppedes kuvatav väljundivaheleht. Kaustas detector0 on andmed, mis on salvestatud magenta värvi detektoritasandile.
detector0. Nende hulka kuuluvad renderdatud pilt ja lainepikkusest sõltuv tuvastustõhusus.Failid, mis asuvad kaustas detector0. Nende hulka kuuluvad renderdatud pilt ja lainepikkusest sõltuv tuvastustõhusus.Kaustas detector0 on mitu tulemustega faili (??), nende hulgas:Kaustas detector0 on mitu tulemustega faili (??), nende hulgas:
RAY_image.csv– loodud detektori pilt.RAY_image.csv– loodud detektori pilt.detector_efficiency0.csv– üldine tuvastamise efektiivsus lainepikkuse suhtes.detector_efficiency0.csv– üldine tuvastamise efektiivsus lainepikkuse suhtes.
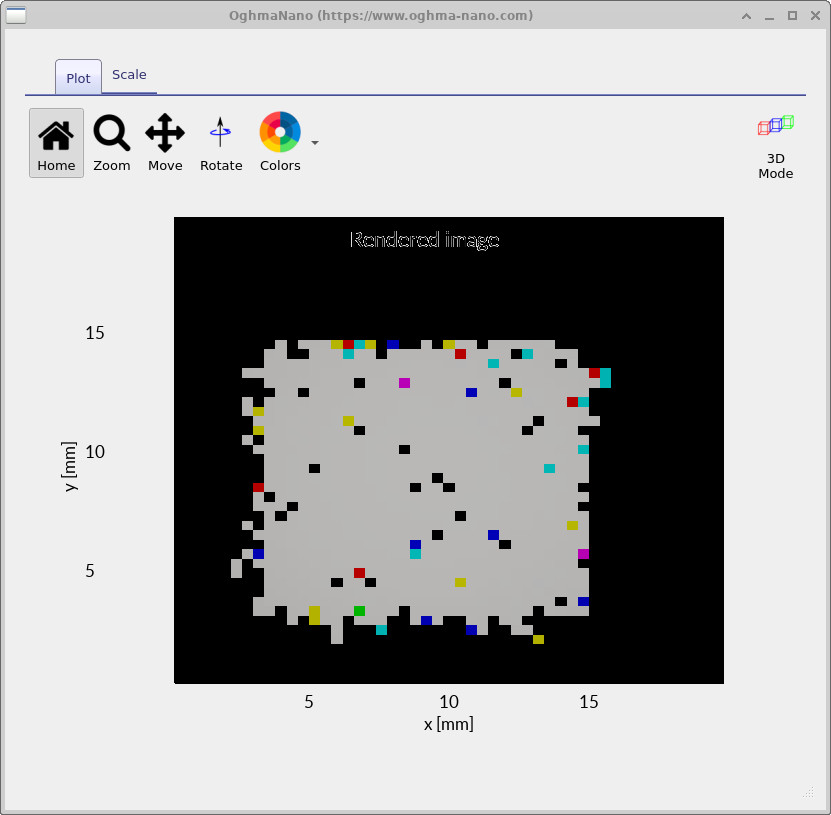
Topeltklõpsake RAY_image.csv, et avada renderdatud pildi vaatur (??). See näitab intensiivsuse jaotumist detektori tasandil pärast seda, kui see on läbinud Cooke Triplet objektiivi. Pilt ei ole täiesti valge – hall toon näitab, et ainult osa kiiratest jõuab tegelikult detektorini, kuna osa neist peegeldub või kaob objektiivi süsteemis.Topeltklõpsake RAY_image.csv, et avada renderdatud pildi vaatur (??). See näitab intensiivsuse jaotumist detektori tasandil pärast seda, kui see on läbinud Cooke Triplet objektiivi. Pilt ei ole täiesti valge – hall toon näitab, et ainult osa kiiratest jõuab tegelikult detektorini, kuna osa neist peegeldub või kaob objektiivi süsteemis.
Graafikul ?? on kujutatud Cooke Triplet-objektiivi lainepikkusest sõltuvat tuvastustõhusust. See kõver näitab, milline osa allika tasandilt lähtuvatest kiirtest jõuab pärast kõigi kolme läätse läbimist edukalt detektorini. Kuna iga pind tekitab peegeldust, murdumist ja potentsiaalseid signaalikadu, on kogutud võimsus alati väiksem kui väljastatav võimsus. Tõhususe järkjärguline suurenemine lainepikkuse kasvades näitab, et objektiiv edastab pikema lainepikkusega valgust veidi tõhusamalt, mis on kooskõlas murdumisnäitaja erinevuse vähenemise ja kromaatilise aberratsiooni vähenemisega suurematel lainepikkustel. See näitaja on oluline indikaator, mis näitab, kui hästi optiline süsteem pilti loob ja kui palju valgust selle käigus kaob.Graafikul ?? on kujutatud Cooke Triplet-objektiivi lainepikkusest sõltuvat tuvastustõhusust. See kõver näitab, milline osa allika tasandilt lähtuvatest kiirtest jõuab pärast kõigi kolme läätse läbimist edukalt detektorini. Kuna iga pind tekitab peegeldust, murdumist ja potentsiaalseid signaalikadu, on kogutud võimsus alati väiksem kui väljastatav võimsus. Tõhususe järkjärguline suurenemine lainepikkuse kasvades näitab, et objektiiv edastab pikema lainepikkusega valgust veidi tõhusamalt, mis on kooskõlas murdumisnäitaja erinevuse vähenemise ja kromaatilise aberratsiooni vähenemisega suurematel lainepikkustel. See näitaja on oluline indikaator, mis näitab, kui hästi optiline süsteem pilti loob ja kui palju valgust selle käigus kaob.

detector_efficiency0.csv. See näitab, milline osa allika kiirtest tuvastatakse detektori poolt igal konkreetse lainepikkusega.Üldine tuvastamise efektiivsus erinevate lainepikkuste korral, saadud andmed on pärit allikast detector_efficiency0.csv. See näitab, milline osa allika kiirtest tuvastatakse detektori poolt igal konkreetse lainepikkusega.Koos annavad renderdatud pilt ja efektiivsuse ja lainepikkuse graafik esmase kvantitatiivse ülevaate sellest, kui hästi Cooke Triplet valgust detektorile suunab. Selles juhendi hilisemates osades muudame S-tasandi redaktoris objektiivi kumerusi ja vahemaid ning vaatleme, kuidas need parameetrid muutustele reageerivad.Koos annavad renderdatud pilt ja efektiivsuse ja lainepikkuse graafik esmase kvantitatiivse ülevaate sellest, kui hästi Cooke Triplet valgust detektorile suunab. Selles juhendi hilisemates osades muudame S-tasandi redaktoris objektiivi kumerusi ja vahemaid ning vaatleme, kuidas need parameetrid muutustele reageerivad.
Optilise süsteemi mõju valgusele.Optilise süsteemi mõju valgusele.
Selles jaos nihutame detektori tasandit nii, et see asub Cooke Triplet objektiivi ees, mitte selle taga. See aitab eraldada optilise süsteemi põhjustatud signaali kadusid neist, mis on põhjustatud valgusallikast või detektori seadistusest.Selles jaos nihutame detektori tasandit nii, et see asub Cooke Triplet objektiivi ees, mitte selle taga. See aitab eraldada optilise süsteemi põhjustatud signaali kadusid neist, mis on põhjustatud valgusallikast või detektori seadistusest.
Peamises 3D-vaates klõpsake detektori tasandil (lilla ruut). Seejärel, hoides all Shift-klahvi, lohistage detektor vasakule, nii et see asub vahetult valgusallika järel, nagu on näidatud pildil ??. Shift-klahvi all hoides on objektide automaatne ühendamine keelatud, mistõttu saate detektorit libistada teiste objektide kaudu, ilma et ta kogemata uuesti valitaks.Peamises 3D-vaates klõpsake detektori tasandil (lilla ruut). Seejärel, hoides all Shift-klahvi, lohistage detektor vasakule, nii et see asub vahetult valgusallika järel, nagu on näidatud pildil ??. Shift-klahvi all hoides on objektide automaatne ühendamine keelatud, mistõttu saate detektorit libistada teiste objektide kaudu, ilma et ta kogemata uuesti valitaks.

Pärast detektori ümberpaigutamist klõpsake uuesti nuppu „Käivita simulatsioon”. Kui kiirte jälgimise protsess on lõppenud, naaske tagasi vahekaardile „Väljund”, avage detector0 ja seejärel detector1. Nagu varem, topeltklõpsake RAY_IMAGE.csv ja detector_efficiency0.csv peal, et vaadata uut detektori pilti ja tõhususe graafikut (?? ja ??).Pärast detektori ümberpaigutamist klõpsake uuesti nuppu „Käivita simulatsioon”. Kui kiirte jälgimise protsess on lõppenud, naaske tagasi vahekaardile „Väljund”, avage detector0 ja seejärel detector1. Nagu varem, topeltklõpsake RAY_IMAGE.csv ja detector_efficiency0.csv peal, et vaadata uut detektori pilti ja tõhususe graafikut (?? ja ??).
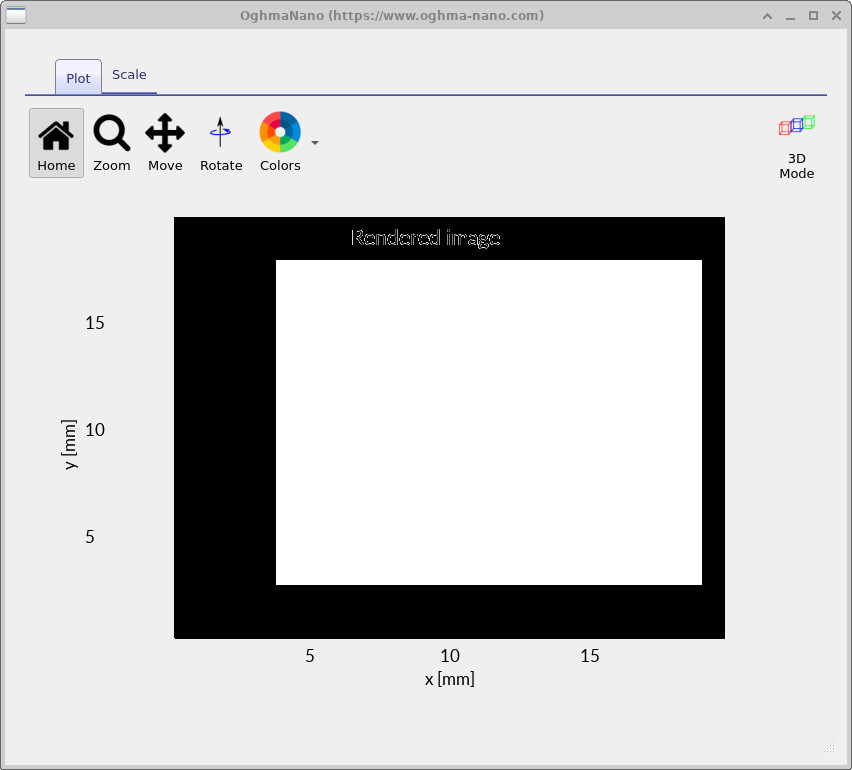

Kui detektor on paigutatud optilise süsteemi ette, tabavad kõik kiiratavad kiired detektorit, ilma et nad peaksid läbi klaasi minema. Selle tulemusena on saadud pilt säravvalge ja efektiivsusgraafik on punktis ?? ligikaudu 100 %, mis näitab ühtlast taset. Järgmiseks sammuks liigutage detektor tagasi selle algsesse asendisse, läätsede taha, et saaksime uuesti analüüsida kogu Cooke Triplet süsteemi toimivust.Kui detektor on paigutatud optilise süsteemi ette, tabavad kõik kiiratavad kiired detektorit, ilma et nad peaksid läbi klaasi minema. Selle tulemusena on saadud pilt säravvalge ja efektiivsusgraafik on punktis ?? ligikaudu 100 %, mis näitab ühtlast taset. Järgmiseks sammuks liigutage detektor tagasi selle algsesse asendisse, läätsede taha, et saaksime uuesti analüüsida kogu Cooke Triplet süsteemi toimivust.
Lainepikkuse eraldusvõime suurendamineLainepikkuse eraldusvõime suurendamine
Kuni selle hetkeni on Cooke Triplet simulatsioone tehtud, kasutades ainult kolme lainepikkust: punast, rohelist ja sinist. See on värvilise kiirte jälgimise puhul tavaline lähenemisviis, sest kolm RGB põhivärvidega ligikaudu ühte langenud proovi on piisav, et taastada värvide ilme renderdatud piltidel. Need kolm lainepikkust vastavad punktidele, mis on näidatud ??-l.Kuni selle hetkeni on Cooke Triplet simulatsioone tehtud, kasutades ainult kolme lainepikkust: punast, rohelist ja sinist. See on värvilise kiirte jälgimise puhul tavaline lähenemisviis, sest kolm RGB põhivärvidega ligikaudu ühte langenud proovi on piisav, et taastada värvide ilme renderdatud piltidel. Need kolm lainepikkust vastavad punktidele, mis on näidatud ??-l.
Kuigi kolm lainepikkust on ideaalsed värvide esitamiseks, ei ole need piisavad täpsete spektraalsete graafikute, näiteks läbilaskvus- või efektiivuskõverate, loomiseks. Tähenduslike eraldusvõimega lainepikkusest sõltuvate graafikute genereerimiseks peame suurendama mõõdetavate lainepikkuste arvu.Kuigi kolm lainepikkust on ideaalsed värvide esitamiseks, ei ole need piisavad täpsete spektraalsete graafikute, näiteks läbilaskvus- või efektiivuskõverate, loomiseks. Tähenduslike eraldusvõimega lainepikkusest sõltuvate graafikute genereerimiseks peame suurendama mõõdetavate lainepikkuste arvu.
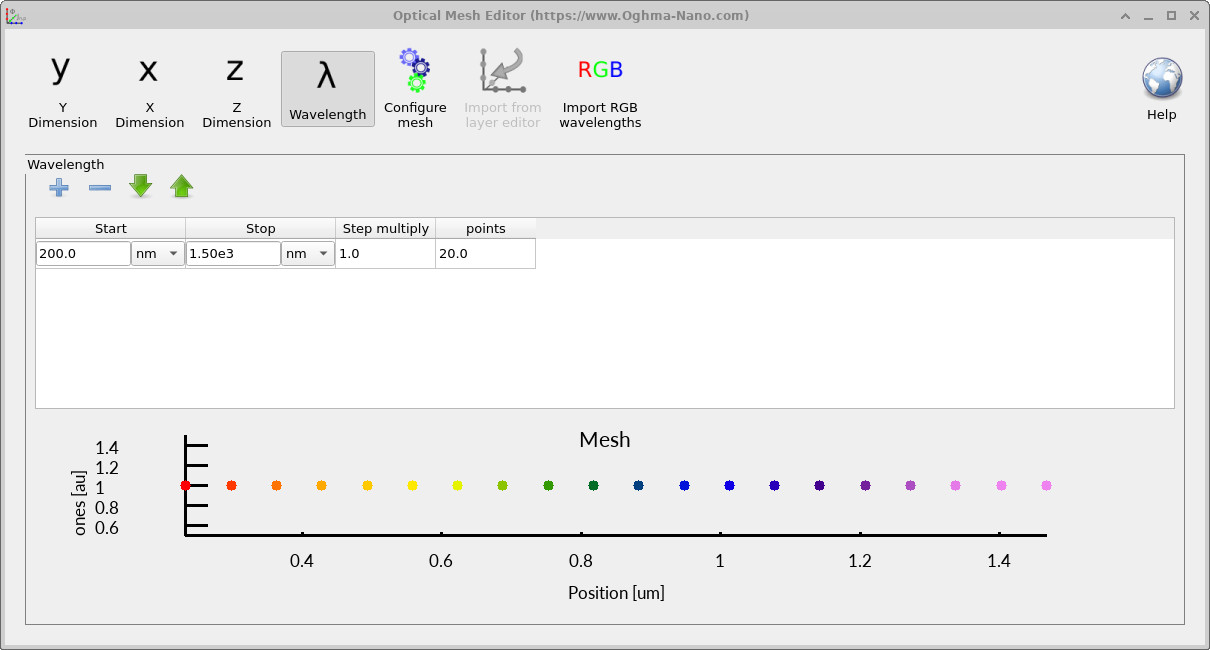
Alustame optilise võrguredaktori avamisega. Minge optiliste tööriistade menüüsse (näidatud pildil ??) ja klõpsake nuppu „Optiline võrk”. See avab praeguse lainepikkuse võrgu, mis on näidatud pildil ??.Alustame optilise võrguredaktori avamisega. Minge optiliste tööriistade menüüsse (näidatud pildil ??) ja klõpsake nuppu „Optiline võrk”. See avab praeguse lainepikkuse võrgu, mis on näidatud pildil ??.
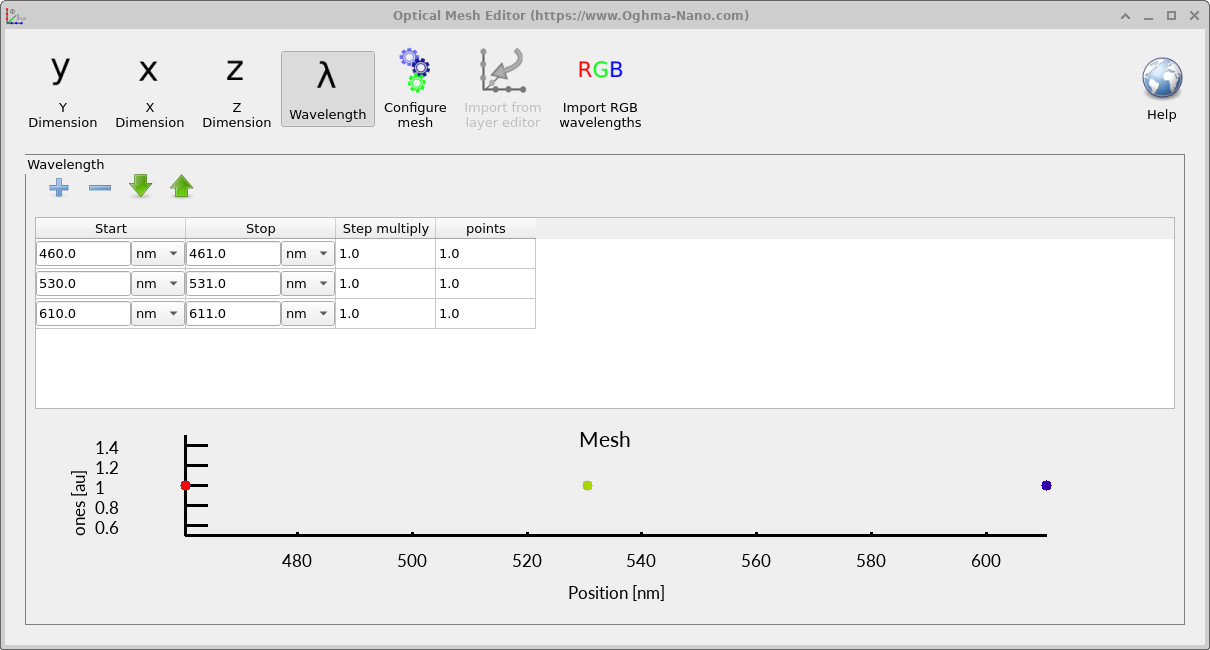
Kustuta kolm olemasolevat rida, seejärel klõpsa nupul +, et lisada uus rida. Konfigureeri see nii, et aken vastaks ??-le.Kustuta kolm olemasolevat rida, seejärel klõpsa nupul +, et lisada uus rida. Konfigureeri see nii, et aken vastaks ??-le.
- Alustage: 200 nm.Alustage: 200 nm.
- Peatus: 1500 meremiiliPeatus: 1500 meremiili
- Punkte: 20Punkte: 20
- Sammu suurus: 1,0 (ühtlane vahe).Sammu suurus: 1,0 (ühtlane vahe).
See tagab palju ühtlasema spektraalse proovivõtu, säilitades samas mõistliku arvutusaaja. Oluline on märkida, et kuigi lainepikkuste arvu suurendamine pikendab simulatsiooni aega, jagab OghmaNano lainepikkuste arvutused protsessori südamike vahel. Seega ei kahekordistu mitmetuumalistes arvutites lainepikkuste arvu kahekordistamisel ka reaalse arvutusaeg.See tagab palju ühtlasema spektraalse proovivõtu, säilitades samas mõistliku arvutusaaja. Oluline on märkida, et kuigi lainepikkuste arvu suurendamine pikendab simulatsiooni aega, jagab OghmaNano lainepikkuste arvutused protsessori südamike vahel. Seega ei kahekordistu mitmetuumalistes arvutites lainepikkuste arvu kahekordistamisel ka reaalse arvutusaeg.
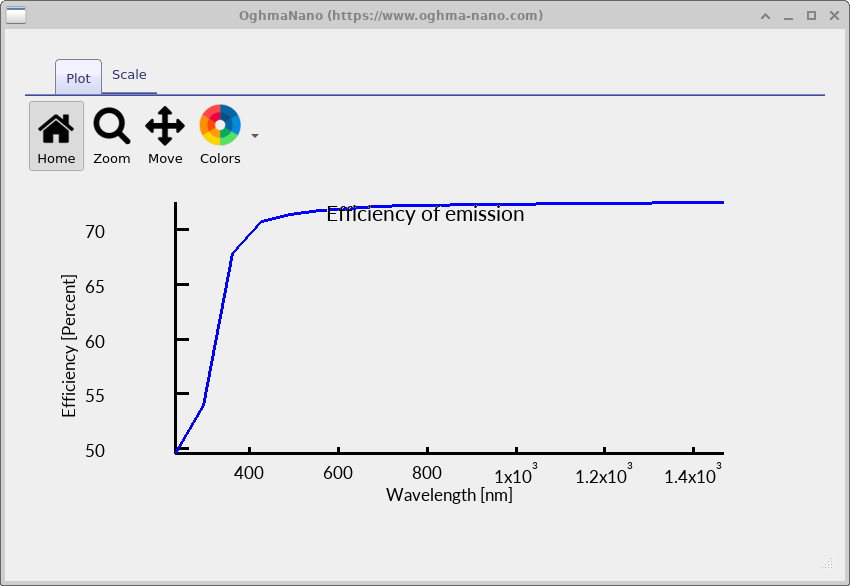
Nüüd vajutage uuesti nuppu „Käivita simulatsioon”. Kui simulatsioon on lõppenud, naaske tagasi detector0 juurde ja avage detector_efficiency0.csv. Nüüd peaksite nägema sujuvat spektraalse efektiivsuse graafikut, nagu on näidatud ??.Nüüd vajutage uuesti nuppu „Käivita simulatsioon”. Kui simulatsioon on lõppenud, naaske tagasi detector0 juurde ja avage detector_efficiency0.csv. Nüüd peaksite nägema sujuvat spektraalse efektiivsuse graafikut, nagu on näidatud ??.
Tõhususe järsk langus umbes 300 nm läve all peegeldab hästi tuntud asjaolu, et tavalised optilised klaasid neelavad ultraviolettkiirgust tugevalt. See füüsikaline efekt ilmneb paljudes ajaloolistes anekdootides. Näiteks kirjeldas Richard Feynman, kuidas ta vaatas esimest tuumapommi katsetust jeepist, ilma et see tema silmadele kahju teeks, sest auto esiklaas blokeeris kahjuliku ultraviolettkiirguse (vaata tema raamatut „Surely You're Joking, Mr. Feynman!”).Tõhususe järsk langus umbes 300 nm läve all peegeldab hästi tuntud asjaolu, et tavalised optilised klaasid neelavad ultraviolettkiirgust tugevalt. See füüsikaline efekt ilmneb paljudes ajaloolistes anekdootides. Näiteks kirjeldas Richard Feynman, kuidas ta vaatas esimest tuumapommi katsetust jeepist, ilma et see tema silmadele kahju teeks, sest auto esiklaas blokeeris kahjuliku ultraviolettkiirguse (vaata tema raamatut „Surely You're Joking, Mr. Feynman!”).
Mida saate nüüd teha (osa A)Mida saate nüüd teha (osa A)
- Laadige ja käivitage Cooke Triplet demo Optical Workbench’is.Laadige ja käivitage Cooke Triplet demo Optical Workbench’is.
- Teosta kiirte jälgimise simulatsioon ja leia peamised tulemused failist
detector0.Teosta kiirte jälgimise simulatsioon ja leia peamised tulemused failistdetector0. - Tulemuste tõlgendamine: vaadake
RAY_image.csvkui detektori intensiivsuse kaarti jadetector_efficiency0.csvkui kogu objektiivi süsteemi lainepikkusest sõltuvat läbilaskvust.Tulemuste tõlgendamine: vaadakeRAY_image.csvkui detektori intensiivsuse kaarti jadetector_efficiency0.csvkui kogu objektiivi süsteemi lainepikkusest sõltuvat läbilaskvust.
Põhiidee: detektori pilt näitab, kuhu valgus langeb; efektiivuskõver näitab, kui palju valgust pääseb optikas läbi, sõltuvalt lainepikkusest.Põhiidee: detektori pilt näitab, kuhu valgus langeb; efektiivuskõver näitab, kui palju valgust pääseb optikas läbi, sõltuvalt lainepikkusest.
Tavaliselt kontrollitakse, kas saadud tulemus näib olevat „vale”.Tavaliselt kontrollitakse, kas saadud tulemus näib olevat „vale”.
- Veenduge, et detektor asub objektiivi tagant (ärge jätke seda diagnostilise testi järel objektiivi ette).Veenduge, et detektor asub objektiivi tagant (ärge jätke seda diagnostilise testi järel objektiivi ette).
- Avage
detector0(magenta värviga tähistatud tasand), mitte mõni muu anduritega seotud kaust.Avagedetector0(magenta värviga tähistatud tasand), mitte mõni muu anduritega seotud kaust. - Piltide puhul kasutage lainepikkuste võrku, mis on jäme (RGB), ja siledate spektrite puhul tihedam (mitmepunktiline).Piltide puhul kasutage lainepikkuste võrku, mis on jäme (RGB), ja siledate spektrite puhul tihedam (mitmepunktiline).
👉 Järgmised sammud: Jätkake nüüd osa B läbivaatamisega. Optiliste süsteemide ja kiirte jälgimise simulatsioonide ülevaate leiate siit: Optiliste süsteemide ja kiirte jälgimise ülevaade.👉 Järgmised sammud: Jätkake nüüd osa B läbivaatamisega. Optiliste süsteemide ja kiirte jälgimise simulatsioonide ülevaate leiate siit: Optiliste süsteemide ja kiirte jälgimise ülevaade.