

מדדי ביצועים (חלק א'): הערכת ביצועים אופטיים באמצעות מעקב קרניים ב-OghmaNano.מדדי ביצועים (חלק א'): הערכת ביצועים אופטיים באמצעות מעקב קרניים ב-OghmaNano.
1. מבוא1. מבוא
טכניקת מעקב קרניים יכולה ליצור כמות גדולה של תוצרים ויזואליים – צרורות קרניים, תמונות גלאי וגיאומטריה תלת-ממדית – אך "מראה טוב" אינו קריטריון עיצובי. במדריך זה נתמקד במדדי ביצועים (FoM): מדדים כמותיים המאפשרים לדחוס תמונת גלאי ונתוני מעקב קרניים למספרים מוגדרים היטב, שאפשר להשוות, לדרג ולנתח אותם.טכניקת מעקב קרניים יכולה ליצור כמות גדולה של תוצרים ויזואליים – צרורות קרניים, תמונות גלאי וגיאומטריה תלת-ממדית – אך "מראה טוב" אינו קריטריון עיצובי. במדריך זה נתמקד במדדי ביצועים (FoM): מדדים כמותיים המאפשרים לדחוס תמונת גלאי ונתוני מעקב קרניים למספרים מוגדרים היטב, שאפשר להשוות, לדרג ולנתח אותם.
במדריך זה, נבחן כיצד נוצרים מדדים אלה עבור מערכת אופטית ספציפית, ומה הם מייצגים מבחינה פיזית. ננתח ונפרש מדדים נפוצים, כולל גודל נקודה (σx, σy), רדיוס שורש הריבוע הממוצע של הנקודה, רדיוסי הנקודה בציר הראשי והמשני, אליפטיות הנקודה וזווית האוריינטציה של הנקודה, רדיוסי האנרגיה המוקפת (EE50, EE80, EE90, EE95, EE99), חלק האנרגיה בהילה ויחסי ריכוז האנרגיה. הדגש מושם על הבנת האופן שבו כל מדד בנוי, מתי הוא שימושי, ואילו היבטים של ביצועים אופטיים הוא מתאר – או מסתיר.במדריך זה, נבחן כיצד נוצרים מדדים אלה עבור מערכת אופטית ספציפית, ומה הם מייצגים מבחינה פיזית. ננתח ונפרש מדדים נפוצים, כולל גודל נקודה (σx, σy), רדיוס שורש הריבוע הממוצע של הנקודה, רדיוסי הנקודה בציר הראשי והמשני, אליפטיות הנקודה וזווית האוריינטציה של הנקודה, רדיוסי האנרגיה המוקפת (EE50, EE80, EE90, EE95, EE99), חלק האנרגיה בהילה ויחסי ריכוז האנרגיה. הדגש מושם על הבנת האופן שבו כל מדד בנוי, מתי הוא שימושי, ואילו היבטים של ביצועים אופטיים הוא מתאר – או מסתיר.
לאחר שמבינים את המדדים החשובים הללו ברמת התכנון הבודד, ניתן ליישם אותם באופן שיטתי. אותם מדדים משמשים ישירות על ידי OghmaNano. כלי לסריקת פרמטרים לנטר את הביצועים האופטיים לאורך מרחב התכנון ולבצע אופטימיזציה. מדריך זה, לפיכך, מניח את הבסיס הקונספטואלי להערכת ביצועים אופטיים, בעוד שהמדריך הנלווה בנושא סריקה מדגים כיצד ליישם את מדדי הביצועים הללו בקנה מידה רחב. לאחר שמבינים את המדדים החשובים הללו ברמת התכנון הבודד, ניתן ליישם אותם באופן שיטתי. אותם מדדים משמשים ישירות על ידי OghmaNano. כלי לסריקת פרמטרים לנטר את הביצועים האופטיים לאורך מרחב התכנון ולבצע אופטימיזציה. מדריך זה, לפיכך, מניח את הבסיס הקונספטואלי להערכת ביצועים אופטיים, בעוד שהמדריך הנלווה בנושא סריקה מדגים כיצד ליישם את מדדי הביצועים הללו בקנה מידה רחב.
cting2. פתחו את הדוגמה של מערכת העדשות המשולשות של קוק.2. פתחו את הדוגמה של מערכת העדשות המשולשות של קוק.
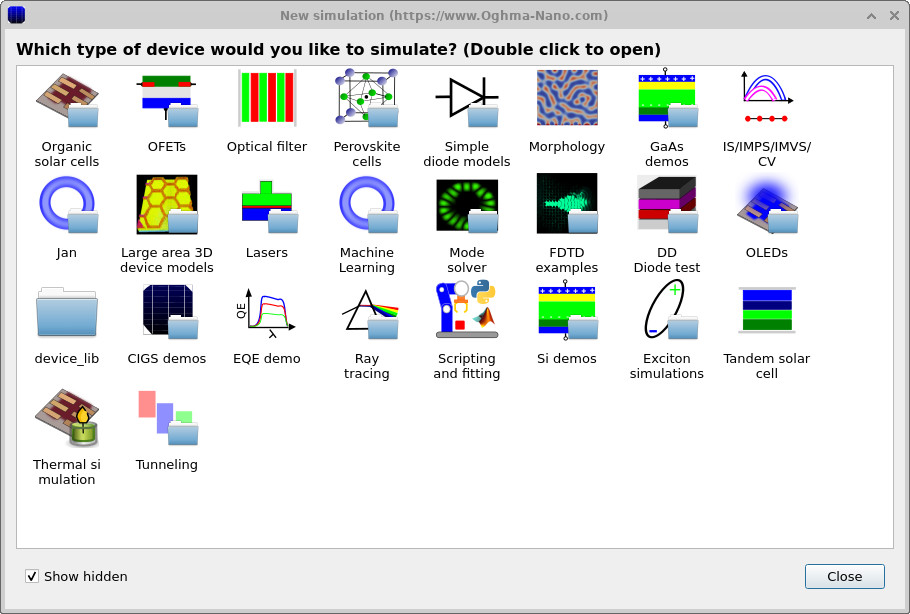
נתחיל מדוגמה מוגדרת מראש של מעקב קרניים, כך שתוכלו להתמקד בהערכת מדדים שונים במקום לבנות מודל אופטי מאפס. התחילו על ידי הפעלת OghmaNano מתפריט ההתחלה של Windows. בחלון הראשי, לחצו על כפתור "סימולציה חדשה" כדי לפתוח את ספריית הסימולציות, כפי שמוצג באיורים 2א–ב.נתחיל מדוגמה מוגדרת מראש של מעקב קרניים, כך שתוכלו להתמקד בהערכת מדדים שונים במקום לבנות מודל אופטי מאפס. התחילו על ידי הפעלת OghmaNano מתפריט ההתחלה של Windows. בחלון הראשי, לחצו על כפתור "סימולציה חדשה" כדי לפתוח את ספריית הסימולציות, כפי שמוצג באיורים 2א–ב.
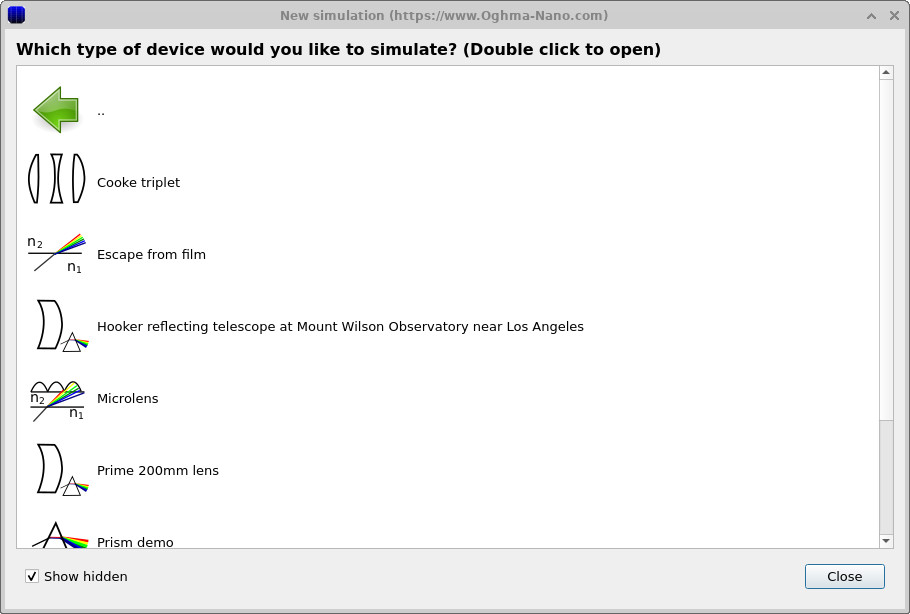
מרשימת קטגוריות המכשירים, לחצו פעמיים על "Ray tracing" כדי לפתוח את הדגמות האופטיקה של מישור S. מרשימה זו, בחרו במפורש ופתחו את הדוגמה של "Cooke triplet". עדשה קלאסית זו, המורכבת ממספר רב של אלמנטים, מספקת מערכת אופטית שאינה מושלמת בכוונה, אך מתנהגת היטב, ולכן היא אידיאלית להדגמת האופן שבו מדדים שונים מגיבים לשינויים בתכנון האופטי.מרשימת קטגוריות המכשירים, לחצו פעמיים על "Ray tracing" כדי לפתוח את הדגמות האופטיקה של מישור S. מרשימה זו, בחרו במפורש ופתחו את הדוגמה של "Cooke triplet". עדשה קלאסית זו, המורכבת ממספר רב של אלמנטים, מספקת מערכת אופטית שאינה מושלמת בכוונה, אך מתנהגת היטב, ולכן היא אידיאלית להדגמת האופן שבו מדדים שונים מגיבים לשינויים בתכנון האופטי.
💡 טיפ: שמרו את הסימולציה בכונן מקומי, כגון C:\. גם כאשר אתם מתמקדים ב-FoM, סריקות ואופטימיזציות עדיין יוצרות פלט בפורמט CSV ו(באופן אופציונלי) קבצי ריי/רשת. תיקיות המסונכרנות ברשת, ב-USB או בענן עלולות להפוך למוגבלות מבחינת קלט/פלט ולרוץ באופן משמעותי איטי יותר.💡 טיפ: שמרו את הסימולציה בכונן מקומי, כגון C:\. גם כאשר אתם מתמקדים ב-FoM, סריקות ואופטימיזציות עדיין יוצרות פלט בפורמט CSV ו(באופן אופציונלי) קבצי ריי/רשת. תיקיות המסונכרנות ברשת, ב-USB או בענן עלולות להפוך למוגבלות מבחינת קלט/פלט ולרוץ באופן משמעותי איטי יותר.
3. בדקו את המערכת האופטית וזהו את מקורות הפרמטרים המרכזיים.3. בדקו את המערכת האופטית וזהו את מקורות הפרמטרים המרכזיים.
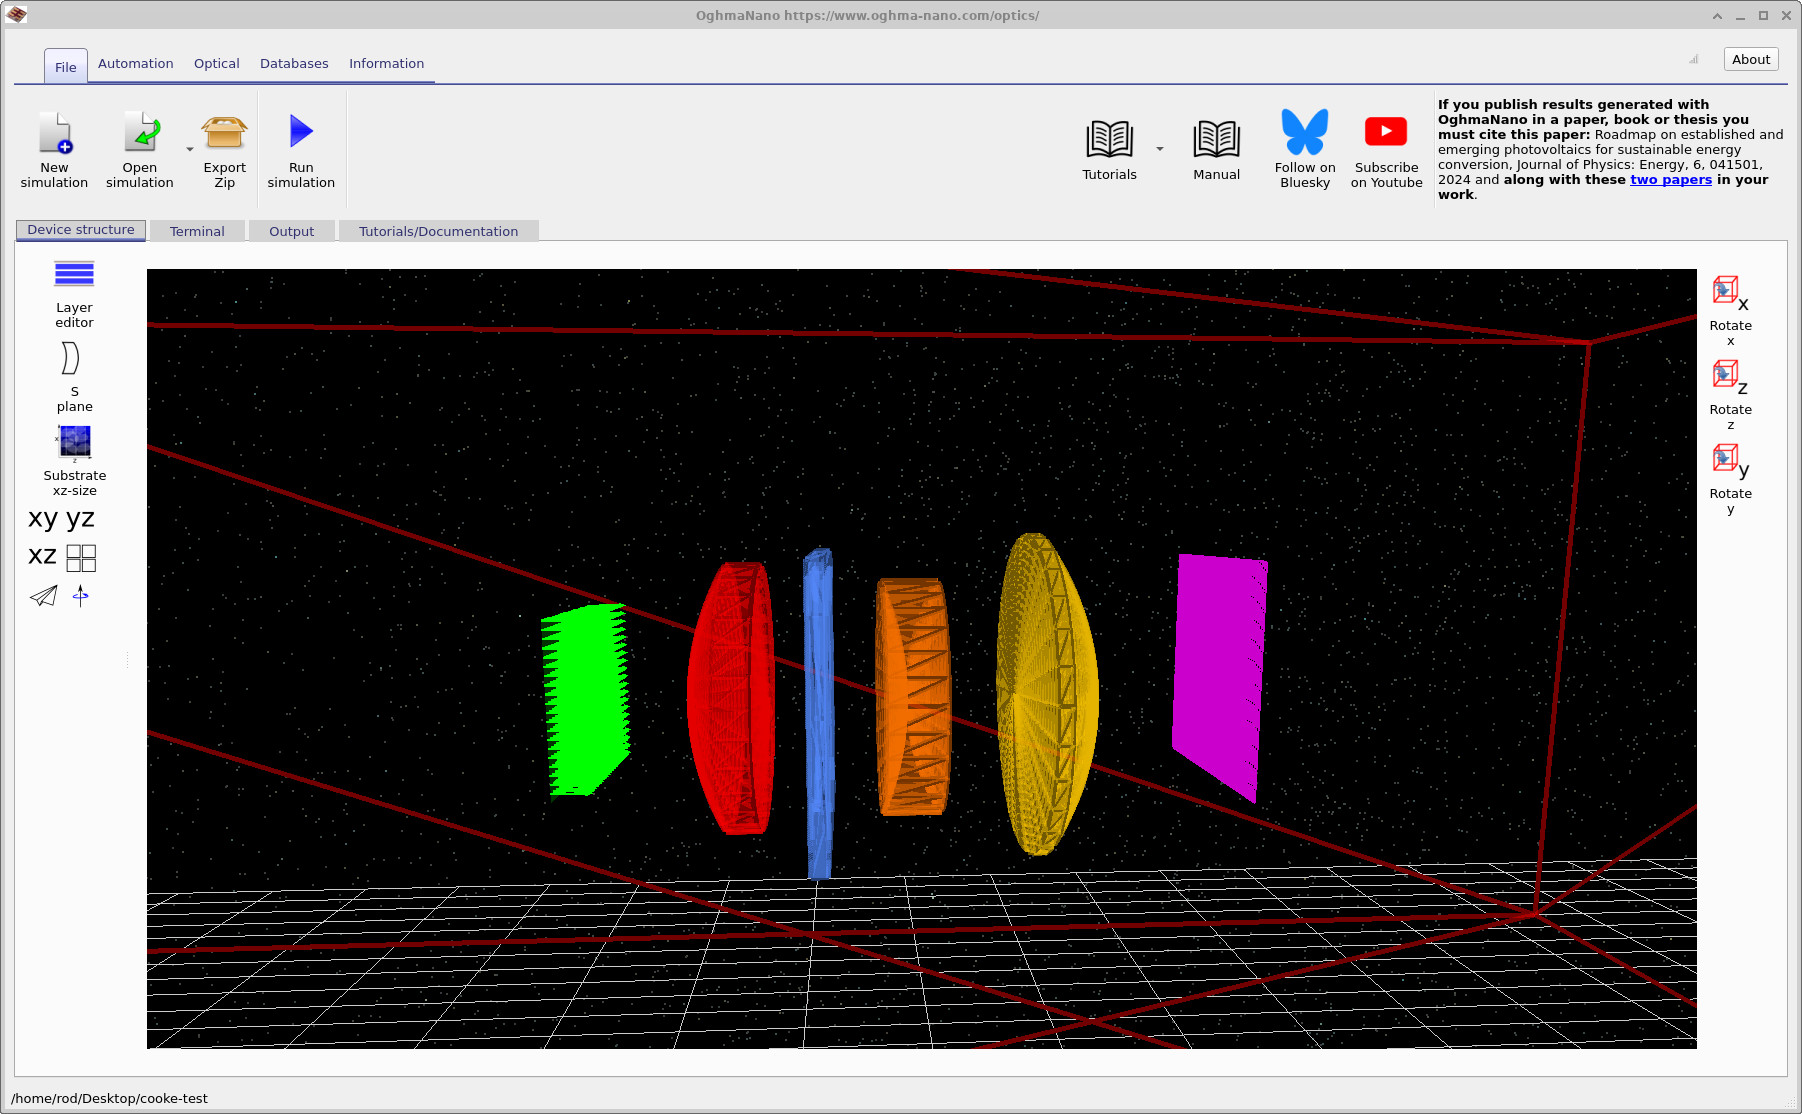
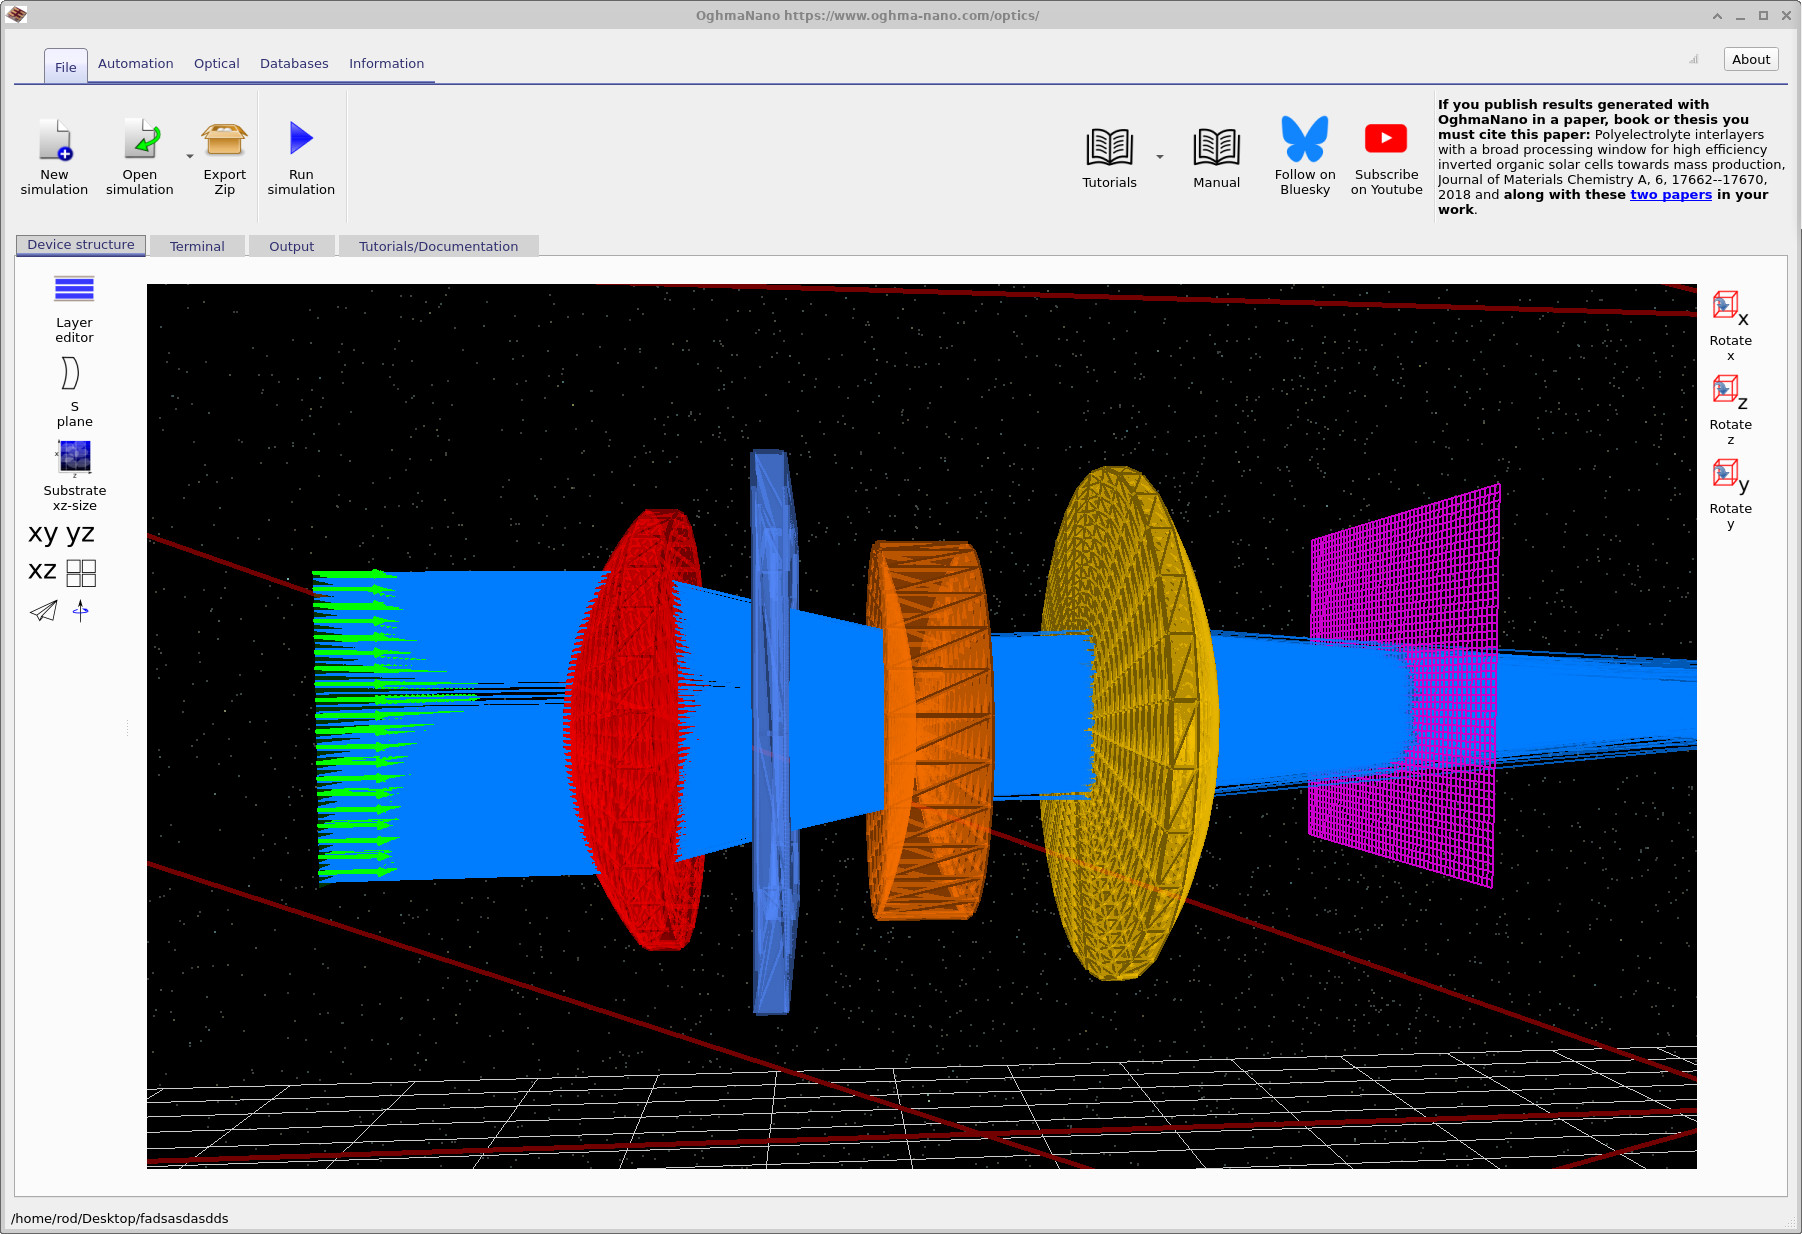
לאחר פתיחת הדוגמה, חלון התצוגה הראשי אמור להיראות כמו ??. תצוגת התלת-ממד מציגה את המערכת האופטית השלמה, מהמקור ועד לגלאי. משמאל לימין, החצים הירוקים מציינים את קרני האור הפוגעות, הנפלטות מהמקור. קרניים אלו פוגעות תחילה באלמנט האופטי האדום, שהוא העדשה הראשונה במערכת. האלמנט הכחול הדק שבא אחריו הוא הצמצם, המגביל את הצמצם המספרי ושולט באילו קרניים מותרות לעבור דרך המערכת.לאחר פתיחת הדוגמה, חלון התצוגה הראשי אמור להיראות כמו ??. תצוגת התלת-ממד מציגה את המערכת האופטית השלמה, מהמקור ועד לגלאי. משמאל לימין, החצים הירוקים מציינים את קרני האור הפוגעות, הנפלטות מהמקור. קרניים אלו פוגעות תחילה באלמנט האופטי האדום, שהוא העדשה הראשונה במערכת. האלמנט הכחול הדק שבא אחריו הוא הצמצם, המגביל את הצמצם המספרי ושולט באילו קרניים מותרות לעבור דרך המערכת.
לאחר מעבר דרך הצמצם, קרני האור עוברות דרך העדשה השנייה (המוצגת בצבע כתום) ולאחר מכן דרך העדשה השלישית (המוצגת בצבע צהוב). יחד, שלושת הרכיבים האופטיים הללו יוצרים את מערך הקוק המוכר: עיצוב של עדשה בעלת שלושה רכיבים, בעלת חשיבות היסטורית, שפותח בסוף המאה ה-19, והיא מוערכת בזכות יכולתה לתקן עיוותים כגון עיוות ספרי, קומה ואסטיגמציה, תוך שימוש רק במשטחים כדוריים פשוטים ובזכוכיות אופטיות נפוצות. גרסאות שונות של מערך הקוק עדיין נמצאות בשימוש נרחב כיום כבסיס קונספטואלי לעדשות צילום והדמיה רבות.לאחר מעבר דרך הצמצם, קרני האור עוברות דרך העדשה השנייה (המוצגת בצבע כתום) ולאחר מכן דרך העדשה השלישית (המוצגת בצבע צהוב). יחד, שלושת הרכיבים האופטיים הללו יוצרים את מערך הקוק המוכר: עיצוב של עדשה בעלת שלושה רכיבים, בעלת חשיבות היסטורית, שפותח בסוף המאה ה-19, והיא מוערכת בזכות יכולתה לתקן עיוותים כגון עיוות ספרי, קומה ואסטיגמציה, תוך שימוש רק במשטחים כדוריים פשוטים ובזכוכיות אופטיות נפוצות. גרסאות שונות של מערך הקוק עדיין נמצאות בשימוש נרחב כיום כבסיס קונספטואלי לעדשות צילום והדמיה רבות.
לבסוף, קרני האור פוגעות במישור הגלאי, המוצג כרשת סגולה. כל המדדים הרלוונטיים נגזרים בסופו של דבר מהתפלגות קרני האור במישור זה. התבנית המרחבית של נקודות המפגש של קרני האור מצטמצמת למדדים כמותיים כגון מרכזים, רדיוסים של נקודות, סטיות תקן, עקומות אנרגיה מצטברת ומדדים קשורים נוספים לביצועים אופטיים.לבסוף, קרני האור פוגעות במישור הגלאי, המוצג כרשת סגולה. כל המדדים הרלוונטיים נגזרים בסופו של דבר מהתפלגות קרני האור במישור זה. התבנית המרחבית של נקודות המפגש של קרני האור מצטמצמת למדדים כמותיים כגון מרכזים, רדיוסים של נקודות, סטיות תקן, עקומות אנרגיה מצטברת ומדדים קשורים נוספים לביצועים אופטיים.
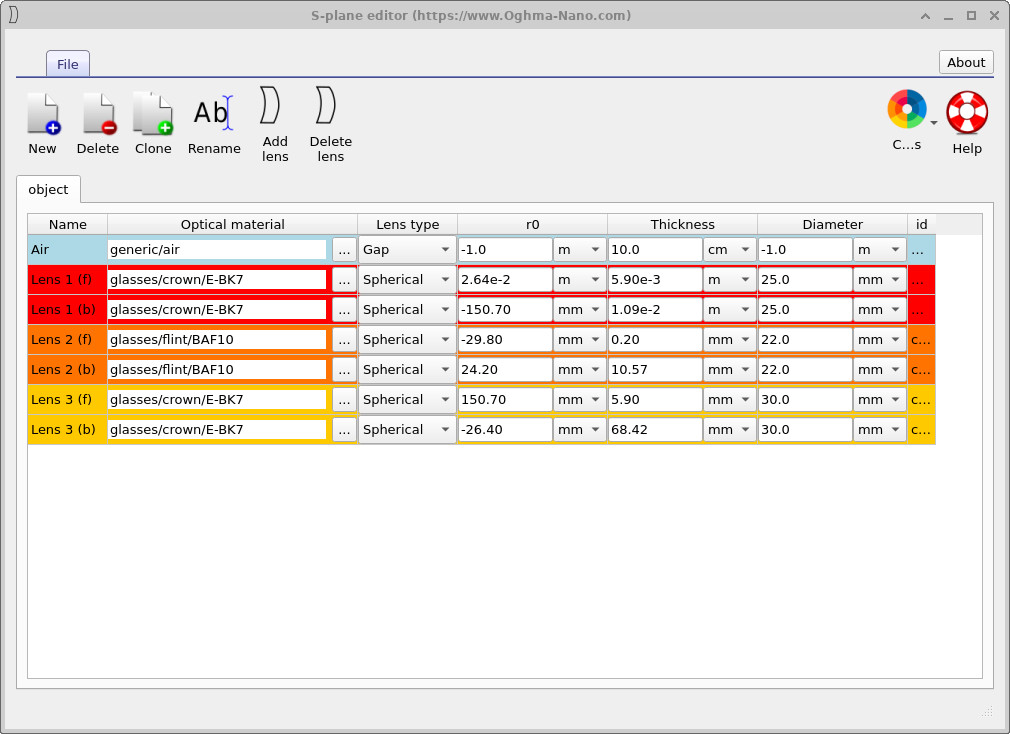
אותה מערכת אופטית מיוצגת בצורה פרמטרית בעורך ה-S-plane, שאפשר לפתוח אותו על ידי לחיצה על כפתור ה-S-plane בסרגל הכלים השמאלי, כפי שמוצג בתמונה ??. כל שורה בטבלת ה-S-plane מתאימה ישירות למשטח פיזי אחד בתצוגה התלת-ממדית, כולל שלושת מרכיבי העדשה והצמצם. במדריך זה אין צורך לשנות את הפרמטרים הללו; תפקידם כאן הוא להבהיר אילו גדלים מגדירים את הגיאומטריה של המערכת ואילו פרמטרים ישונו בהמשך בעת ביצוע סריקות אוטומטיות.אותה מערכת אופטית מיוצגת בצורה פרמטרית בעורך ה-S-plane, שאפשר לפתוח אותו על ידי לחיצה על כפתור ה-S-plane בסרגל הכלים השמאלי, כפי שמוצג בתמונה ??. כל שורה בטבלת ה-S-plane מתאימה ישירות למשטח פיזי אחד בתצוגה התלת-ממדית, כולל שלושת מרכיבי העדשה והצמצם. במדריך זה אין צורך לשנות את הפרמטרים הללו; תפקידם כאן הוא להבהיר אילו גדלים מגדירים את הגיאומטריה של המערכת ואילו פרמטרים ישונו בהמשך בעת ביצוע סריקות אוטומטיות.
לדיון מפורט יותר על מערכת העדשות "קוק טריפלט" עצמה – כולל המבנה האופטי שלה, הפילוסופיה העומדת מאחורי עיצובה והרקע ההיסטורי שלה – ראו את המדריך המוקדש לנושא מדריך על מערכת העדשות "קוק טריפלט" (חלק א').לדיון מפורט יותר על מערכת העדשות "קוק טריפלט" עצמה – כולל המבנה האופטי שלה, הפילוסופיה העומדת מאחורי עיצובה והרקע ההיסטורי שלה – ראו את המדריך המוקדש לנושא מדריך על מערכת העדשות "קוק טריפלט" (חלק א').
4. בדיקת תוצאות הסימולציה ומדדי הביצועים של הגלאי4. בדיקת תוצאות הסימולציה ומדדי הביצועים של הגלאי
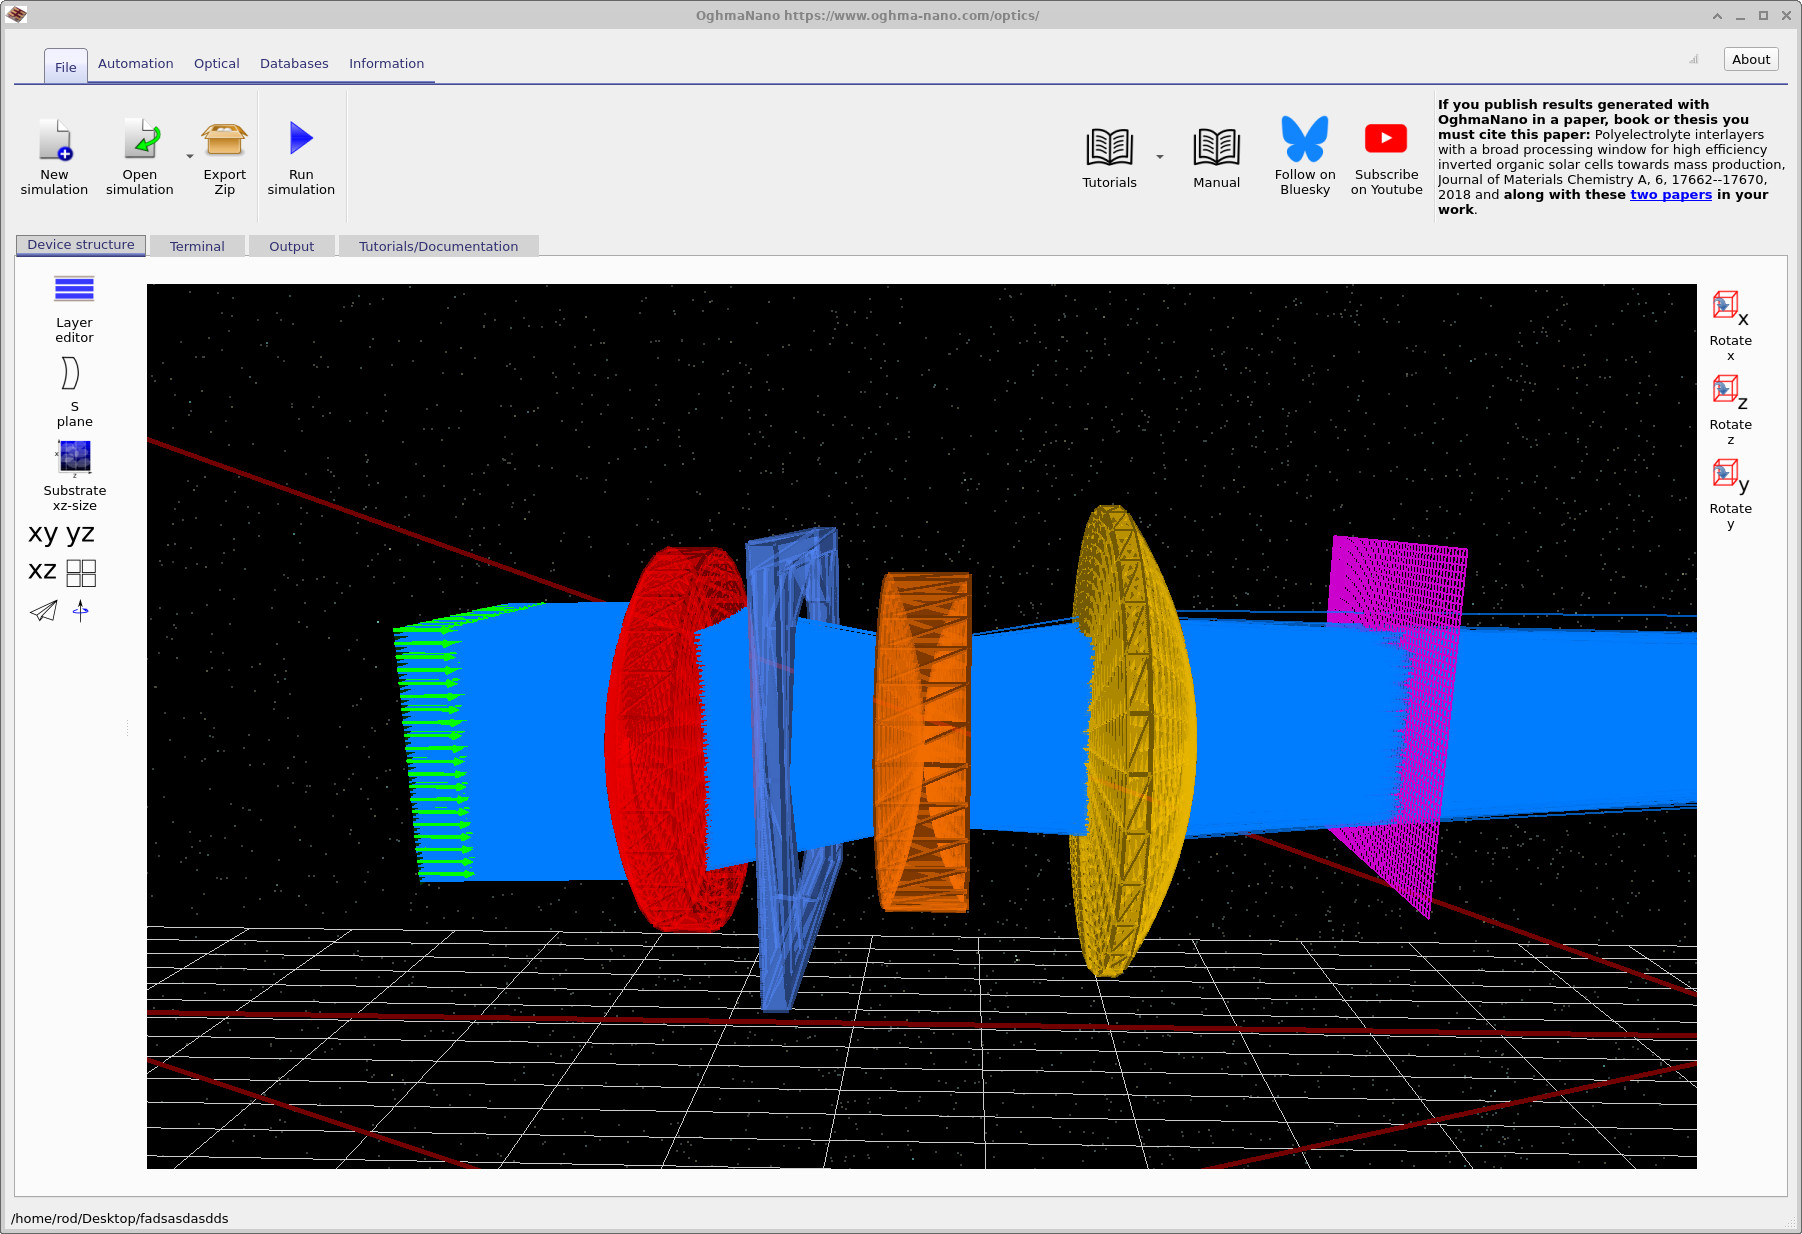
לאחר הפעלת הסימולציה, האישור הראשון שהמערכת מתנהגת כראוי מתקבל מבדיקת מעקב הקרניים עצמו (??). כאן מוצגות הקרניים הנפלטות מהמקור כשהן עוברות דרך שלושת הרכיבים השוברים של מערכת קוק, עוברות סינון מרחבי באמצעות הצמצם, ולבסוף מצטלבות עם מישור הגלאי. תצוגה זו היא בעיקר איכותנית: היא מאפשרת למשתמש לוודא שהקרניים אינן נקטעות בטעות ואינן מתפזרות בצורה קיצונית, ושהציר האופטי, סדר הרכיבים ומיקום הצמצם תואמים לציפיות.לאחר הפעלת הסימולציה, האישור הראשון שהמערכת מתנהגת כראוי מתקבל מבדיקת מעקב הקרניים עצמו (??). כאן מוצגות הקרניים הנפלטות מהמקור כשהן עוברות דרך שלושת הרכיבים השוברים של מערכת קוק, עוברות סינון מרחבי באמצעות הצמצם, ולבסוף מצטלבות עם מישור הגלאי. תצוגה זו היא בעיקר איכותנית: היא מאפשרת למשתמש לוודא שהקרניים אינן נקטעות בטעות ואינן מתפזרות בצורה קיצונית, ושהציר האופטי, סדר הרכיבים ומיקום הצמצם תואמים לציפיות.
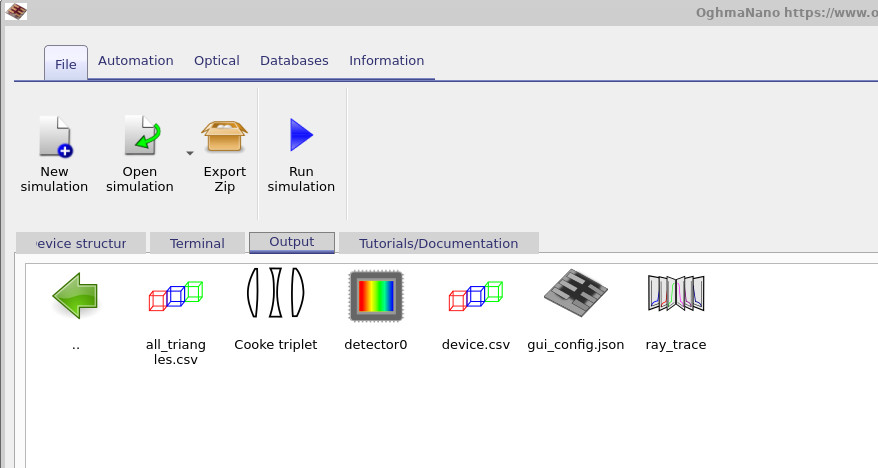
ניתוח כמותי מתחיל בלשונית "פלט" (??), המכילה את כל הקבצים שנוצרו על ידי מנוע מעקב הקרניים. הקובץ device.csv שומר את התיאור הגיאומטרי המלא של הסצנה האופטית, כולל משטחי עדשות ומישורי גילוי. הקובץ all_triangles.csv מכיל את רשת המשולשים המשמשת באופן פנימי לבדיקת חיתוך בין קרניים למשטחים; הצגת קובץ זה מאפשרת למשתמש לבחון את הגיאומטריה החישובית בפועל, ולא את המשטחים האנליטיים האידיאליים.ניתוח כמותי מתחיל בלשונית "פלט" (??), המכילה את כל הקבצים שנוצרו על ידי מנוע מעקב הקרניים. הקובץ device.csv שומר את התיאור הגיאומטרי המלא של הסצנה האופטית, כולל משטחי עדשות ומישורי גילוי. הקובץ all_triangles.csv מכיל את רשת המשולשים המשמשת באופן פנימי לבדיקת חיתוך בין קרניים למשטחים; הצגת קובץ זה מאפשרת למשתמש לבחון את הגיאומטריה החישובית בפועל, ולא את המשטחים האנליטיים האידיאליים.
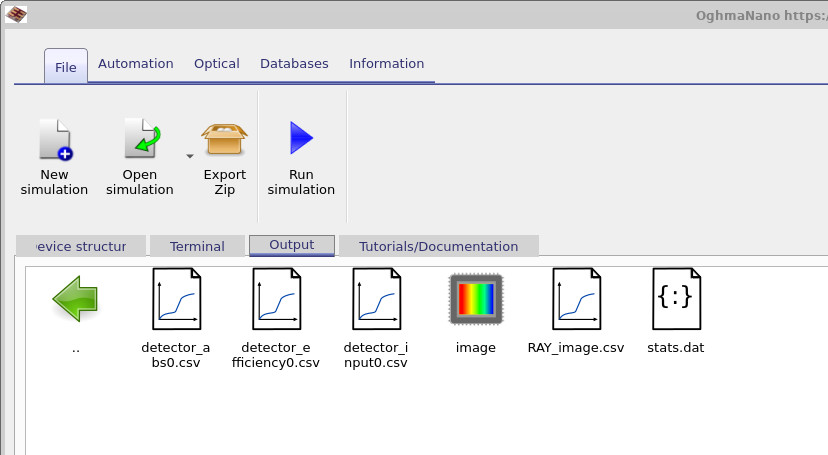
התיקייה ray_trace מספקת תיאור מפורט של מסלולי קרניים בודדות במערכת, והיא שימושית לאבחון של עיוותים, הצללות או אובדן קרניים בלתי צפוי. עם זאת, התיקייה החשובה ביותר לניתוח ביצועים היא detector0. לחיצה כפולה על תיקייה זו פותחת את תיקיית הפלט של הגלאי, כפי שמוצג בתמונה ??.התיקייה ray_trace מספקת תיאור מפורט של מסלולי קרניים בודדות במערכת, והיא שימושית לאבחון של עיוותים, הצללות או אובדן קרניים בלתי צפוי. עם זאת, התיקייה החשובה ביותר לניתוח ביצועים היא detector0. לחיצה כפולה על תיקייה זו פותחת את תיקיית הפלט של הגלאי, כפי שמוצג בתמונה ??.
בתוך תיקיית הגלאי, הקובץ detector_abs_0.csv מתעד את התפלגות האופטית המרחבית של עוצמת האור הנקלטת על ידי משטח הגלאי. הקובץ detector_input.csv שומר את סך עוצמת האור המוזרקת למערכת, ומספק נקודת ייחוס שלפיה מחושבות כל היעילויות. הקובץ detector_efficiency_0.csv מכיל את יעילות הגלאי, המוגדרת כחלק מעוצמת האור הפוגעת שמגיעה למישור הגלאי לאחר מעבר במערכת האופטית.בתוך תיקיית הגלאי, הקובץ detector_abs_0.csv מתעד את התפלגות האופטית המרחבית של עוצמת האור הנקלטת על ידי משטח הגלאי. הקובץ detector_input.csv שומר את סך עוצמת האור המוזרקת למערכת, ומספק נקודת ייחוס שלפיה מחושבות כל היעילויות. הקובץ detector_efficiency_0.csv מכיל את יעילות הגלאי, המוגדרת כחלק מעוצמת האור הפוגעת שמגיעה למישור הגלאי לאחר מעבר במערכת האופטית.
התיקייה של הגלאי מכילה שתי שיטות משלימות להדמיה של האור המגיע למישור התמונה: תצוגת RGB בודדת המדמה את מה שגלאי רגיש לצבע (למשל, מצלמת CCD/CMOS) היה "רואה", ומציג תמונת מצב המציג את האור לפי אורך הגל, המאפשר לבחון את התפלגות עוצמת הגלאי כפונקציה של אורך הגל.התיקייה של הגלאי מכילה שתי שיטות משלימות להדמיה של האור המגיע למישור התמונה: תצוגת RGB בודדת המדמה את מה שגלאי רגיש לצבע (למשל, מצלמת CCD/CMOS) היה "רואה", ומציג תמונת מצב המציג את האור לפי אורך הגל, המאפשר לבחון את התפלגות עוצמת הגלאי כפונקציה של אורך הגל.
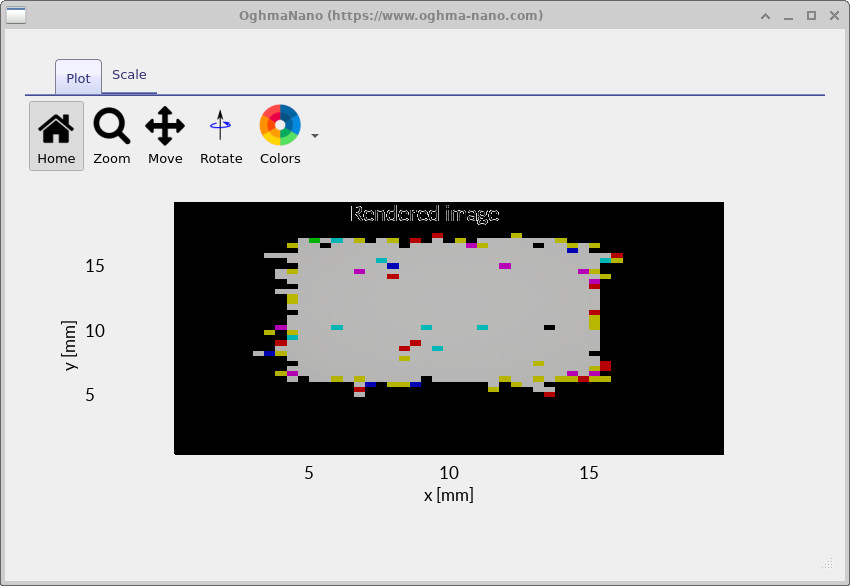
הקובץ ray_image.csv שומר את התמונה המשולבת של הגלאי RGB. מבחינה פנימית, הוא נוצר על ידי שימוש בהתפלגות הקרניים המלאה, התלויה באורך הגל, שנוצרה על ידי הסימולציה, והעברתה לערוצים של צבע אדום, ירוק וכחול, כדי ליצור תמונה מורכבת אחת. התוצאה היא תצוגה אינטואיטיבית, הדומה לתצוגה של מצלמה, של הנקודה על הגלאי, המשלבת את כל אורכי הגל לתמונה צבעונית אחת, והיא שימושית לאבחון מהיר של אפקטים כרומטיים בולטים, הצללות ומיקום כללי של התמונה.הקובץ ray_image.csv שומר את התמונה המשולבת של הגלאי RGB. מבחינה פנימית, הוא נוצר על ידי שימוש בהתפלגות הקרניים המלאה, התלויה באורך הגל, שנוצרה על ידי הסימולציה, והעברתה לערוצים של צבע אדום, ירוק וכחול, כדי ליצור תמונה מורכבת אחת. התוצאה היא תצוגה אינטואיטיבית, הדומה לתצוגה של מצלמה, של הנקודה על הגלאי, המשלבת את כל אורכי הגל לתמונה צבעונית אחת, והיא שימושית לאבחון מהיר של אפקטים כרומטיים בולטים, הצללות ומיקום כללי של התמונה.
בנוסף, התיקייה image מספקת ניתוח מפורט של עוצמת האור הפוגעת בגלאי, תוך התייחסות לאורך הגל. לחיצה כפולה על image פותחת את תצוגת התמונות המייצגות את תוצאות הסימולציה (??). תצוגה זו נועדה לבחון כיצד חלוקת עוצמת האור במישור הגלאי משתנה לאורך הספקטרום המדומה, ולא לאחד את כל הנתונים לתמונה מורכבת אחת בצבעי RGB.בנוסף, התיקייה image מספקת ניתוח מפורט של עוצמת האור הפוגעת בגלאי, תוך התייחסות לאורך הגל. לחיצה כפולה על image פותחת את תצוגת התמונות המייצגות את תוצאות הסימולציה (??). תצוגה זו נועדה לבחון כיצד חלוקת עוצמת האור במישור הגלאי משתנה לאורך הספקטרום המדומה, ולא לאחד את כל הנתונים לתמונה מורכבת אחת בצבעי RGB.
בצפייה בתמונות הממוזערות, השתמשו בכפתור "+" כדי להוסיף את data.csv לרשימת הקבצים. לאחר הטעינה, הגרף הראשי מציג את עוצמת הגלאי באורך גל מסוים (460 ננומטר בדוגמה המוצגת), וסרגל אורך הגל מתחת לגרף מאפשר לדפדף בכל טווח אורכי הגל כדי לראות כיצד ההתפלגות המרחבית משתנה. בפועל, הדבר מספק "סט" ספקטרלי של תמונות גלאי: דרך ישירה להפריד בין טשטוש כרומטי, שינוי מוקד כרומטי והצללה התלויה באורך הגל, מהתצוגה המשולבת והנעימה לעין של RGB.בצפייה בתמונות הממוזערות, השתמשו בכפתור "+" כדי להוסיף את data.csv לרשימת הקבצים. לאחר הטעינה, הגרף הראשי מציג את עוצמת הגלאי באורך גל מסוים (460 ננומטר בדוגמה המוצגת), וסרגל אורך הגל מתחת לגרף מאפשר לדפדף בכל טווח אורכי הגל כדי לראות כיצד ההתפלגות המרחבית משתנה. בפועל, הדבר מספק "סט" ספקטרלי של תמונות גלאי: דרך ישירה להפריד בין טשטוש כרומטי, שינוי מוקד כרומטי והצללה התלויה באורך הגל, מהתצוגה המשולבת והנעימה לעין של RGB.
לתיאור מפורט יותר של מערכת הצילומים המהירים – כולל אופן הארגון של מערכי הנתונים של הצילומים המהירים בדיסק ואופן השימוש בפקדי התצוגה – ראו את הדף המוקדש לנושא: Output snapshots.לתיאור מפורט יותר של מערכת הצילומים המהירים – כולל אופן הארגון של מערכי הנתונים של הצילומים המהירים בדיסק ואופן השימוש בפקדי התצוגה – ראו את הדף המוקדש לנושא: Output snapshots.
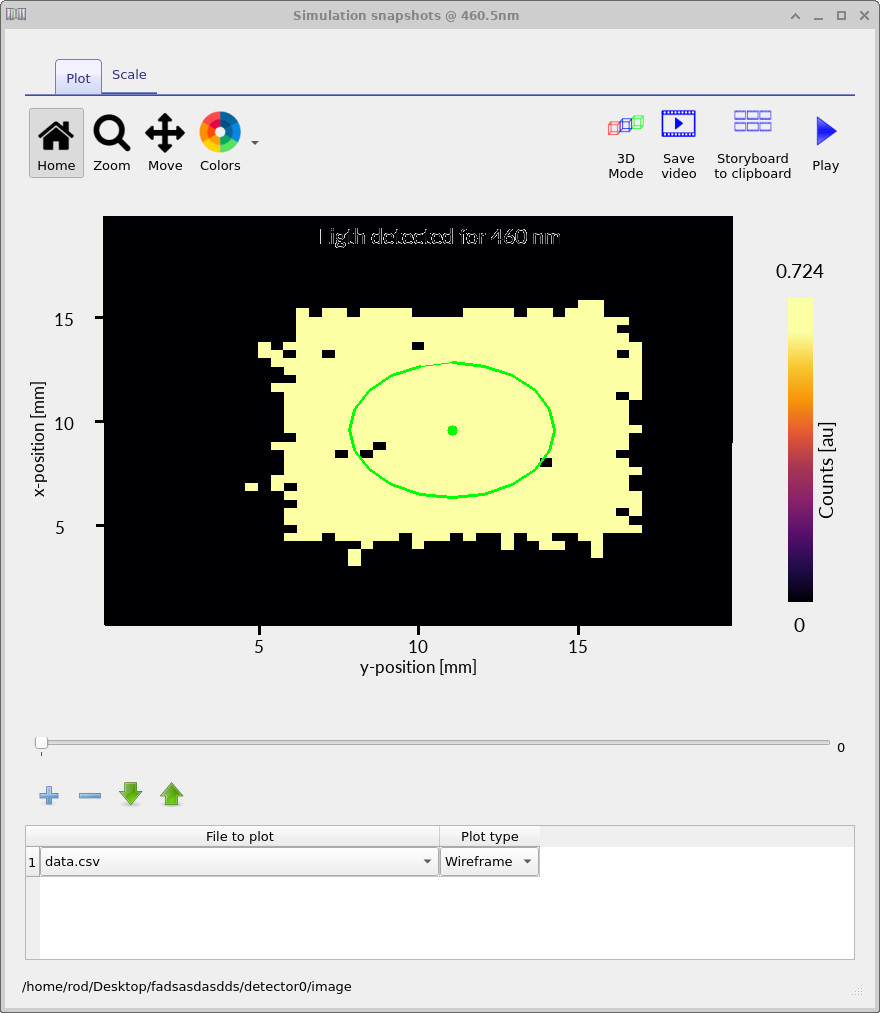
data.csv, הגרף מציג את עוצמת הגלאי כתלות באורך הגל (במקרה זה, 460 ננומטר). באמצעות סרגל ההזזה, ניתן לעבור על טווחי אורכי גל שונים ולבחון את השינויים הכרומטיים בהתפלגות עוצמת הגלאי במישור הגלאי.כלי לצפייה בתמונות סימולציה של תמונת הגלאי. לאחר הוספת data.csv, הגרף מציג את עוצמת הגלאי כתלות באורך הגל (במקרה זה, 460 ננומטר). באמצעות סרגל ההזזה, ניתן לעבור על טווחי אורכי גל שונים ולבחון את השינויים הכרומטיים בהתפלגות עוצמת הגלאי במישור הגלאי.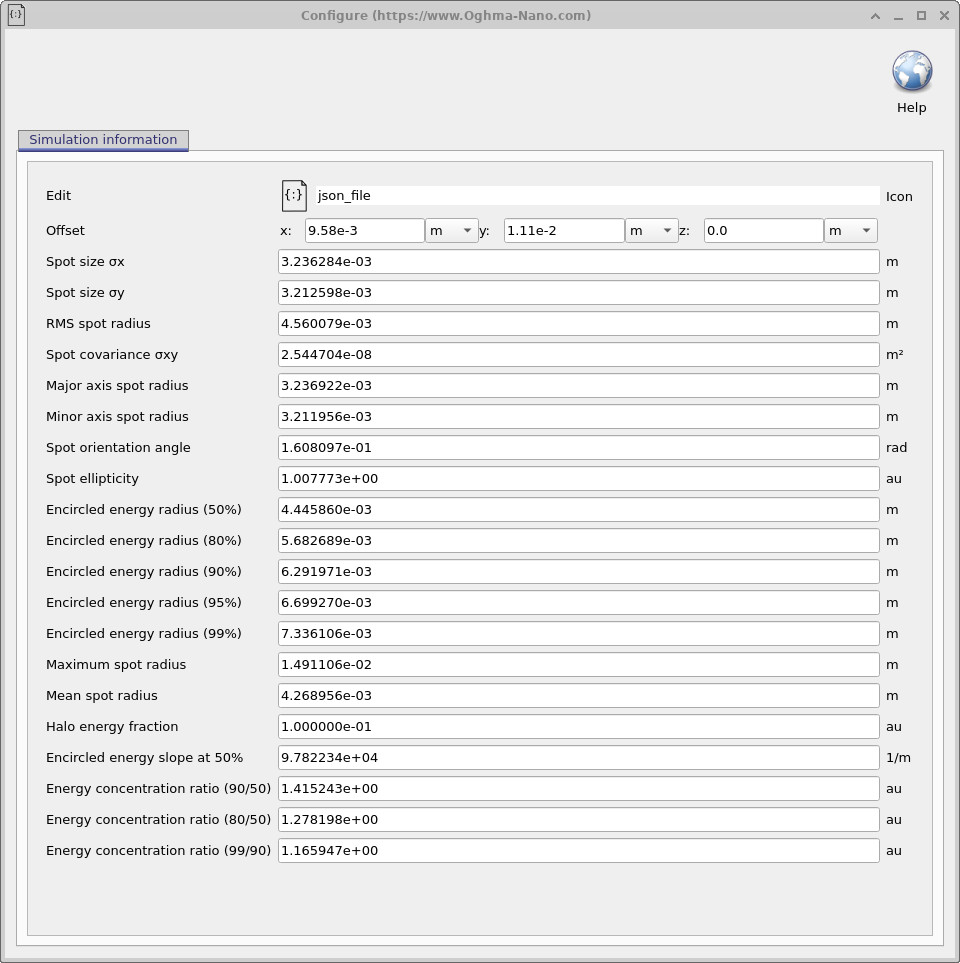
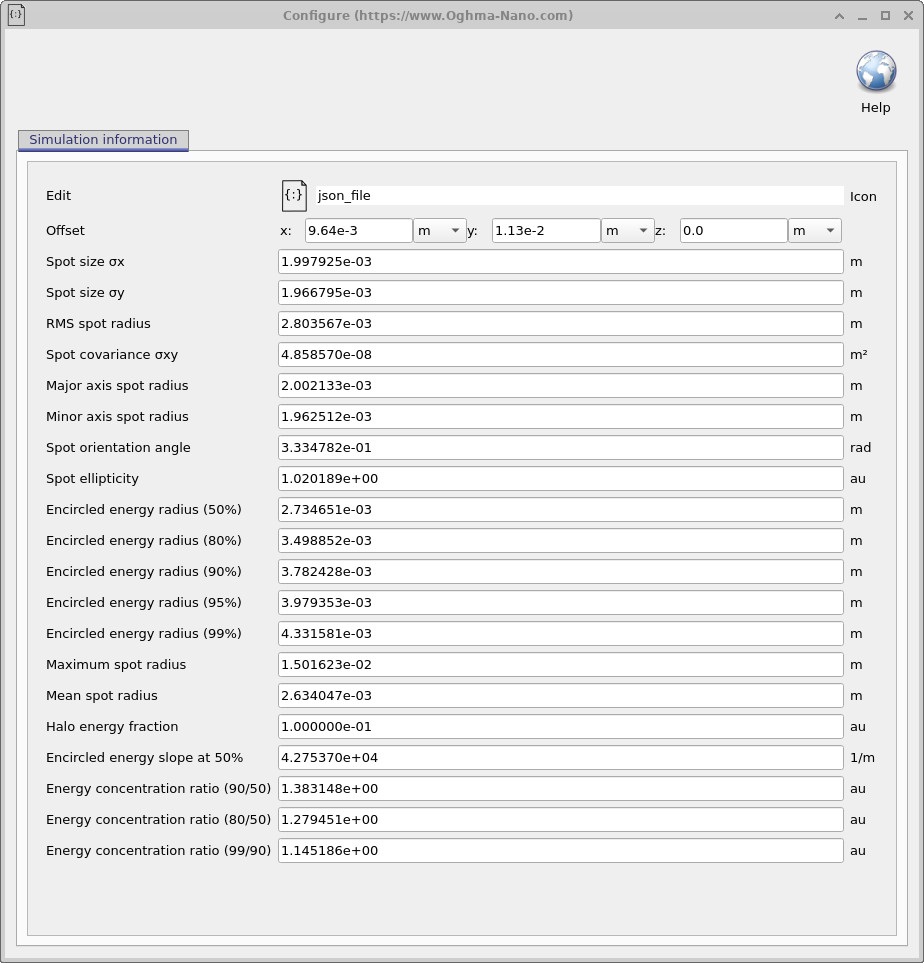
התוצאה החשובה ביותר לניתוח כמותי היא stats.dat, אשר פותחת את חלון הסטטיסטיקות של הגלאי, כפי שמוצג בתמונה ??. בחלון זה מופיעים כל המדדים החשובים שמחושבים על סמך התפלגות הקרניים על משטח הגלאי. מדדים אלה מספקים בסיס אובייקטיבי וניתן לשחזור להשוואת תכנונים אופטיים, אופטימיזציה של פרמטרים וביצוע סריקות אוטומטיות.התוצאה החשובה ביותר לניתוח כמותי היא stats.dat, אשר פותחת את חלון הסטטיסטיקות של הגלאי, כפי שמוצג בתמונה ??. בחלון זה מופיעים כל המדדים החשובים שמחושבים על סמך התפלגות הקרניים על משטח הגלאי. מדדים אלה מספקים בסיס אובייקטיבי וניתן לשחזור להשוואת תכנונים אופטיים, אופטימיזציה של פרמטרים וביצוע סריקות אוטומטיות.
| מטרימטרי | סמל / הגדרהסמל / הגדרה | משמעות ופרשנות פיזיתמשמעות ופרשנות פיזית |
|---|---|---|
| הסטה (x, y, z)הסטה (x, y, z) | \((x_0, y_0, z_0)\) \((x_0, y_0, z_0)\) | הסטה מרחבית של מישור הגלאי ביחס לציר האופטי הנקוב. סטיות שאינן אפס מצביעות על תזוזה בתמונה כתוצאה מאי-יישור, הטיה או אברציות א-סימטריות. ערכים אלה מועילים לאבחון בעיות של חוסר מרכזיות ועיוות התלוי בשדה הראייה.הסטה מרחבית של מישור הגלאי ביחס לציר האופטי הנקוב. סטיות שאינן אפס מצביעות על תזוזה בתמונה כתוצאה מאי-יישור, הטיה או אברציות א-סימטריות. ערכים אלה מועילים לאבחון בעיות של חוסר מרכזיות ועיוות התלוי בשדה הראייה. |
| גודל כתם: σxגודל כתם: σx | \(\sigma_x = \sqrt{\langle (x - \bar{x})^2 \rangle}\) \(\sigma_x = \sqrt{\langle (x - \bar{x})^2 \rangle}\) | סטיית התקן של מיקומי נקודות החיתוך של קרניים לאורך ציר ה-x. מדד זה מציין את מידת הטשטוש האופקי בתמונה ורגיש לאברציות כגון קומה ואסטיגמציה.סטיית התקן של מיקומי נקודות החיתוך של קרניים לאורך ציר ה-x. מדד זה מציין את מידת הטשטוש האופקי בתמונה ורגיש לאברציות כגון קומה ואסטיגמציה. |
| גודל האזור σyגודל האזור σy | \(\sigma_y = \sqrt{\langle (y - \bar{y})^2 \rangle}\) \(\sigma_y = \sqrt{\langle (y - \bar{y})^2 \rangle}\) | סטיית התקן של מיקומי נקודות החיתוך של הקרניים לאורך ציר ה-y. יחד עם σx, ערך זה מאפיין את האניזוטרופיה בצורת הנקודה.סטיית התקן של מיקומי נקודות החיתוך של הקרניים לאורך ציר ה-y. יחד עם σx, ערך זה מאפיין את האניזוטרופיה בצורת הנקודה. |
| רדיוס נקודתי של RMSרדיוס נקודתי של RMS | \(\sigma_{\text{RMS}} = \sqrt{\sigma_x^2 + \sigma_y^2}\) \(\sigma_{\text{RMS}} = \sqrt{\sigma_x^2 + \sigma_y^2}\) | מדד סקלרי המציין את מידת הטשטוש הכללית של התמונה, ומשמש באופן נרחב כמדד אופטימיזציה בתכנון אופטי. רדיוס נקודת RMS קטן יותר מצביע על תמונה חדה יותר.מדד סקלרי המציין את מידת הטשטוש הכללית של התמונה, ומשמש באופן נרחב כמדד אופטימיזציה בתכנון אופטי. רדיוס נקודת RMS קטן יותר מצביע על תמונה חדה יותר. |
| שונות משותפת בין שתי נקודות, σxyשונות משותפת בין שתי נקודות, σxy | \(\langle (x-\bar{x})(y-\bar{y}) \rangle\) \(\langle (x-\bar{x})(y-\bar{y}) \rangle\) | מודד את המתאם בין סטיות של x ו-y. ערכים שאינם אפס מצביעים על אליפסות נקודה מסובבות, וזהו מאפיין של אסטיגמציה או אברציות מחוץ לציר.מודד את המתאם בין סטיות של x ו-y. ערכים שאינם אפס מצביעים על אליפסות נקודה מסובבות, וזהו מאפיין של אסטיגמציה או אברציות מחוץ לציר. |
| רדיוס נקודת הציר הראשירדיוס נקודת הציר הראשי | \(a\) \(a\) | רדיוס ה-RMS לאורך הציר הראשי של האליפסה המייצגת את הנקודה. ערך זה מציין את כיוון הטשטוש המקסימלי בתמונה.רדיוס ה-RMS לאורך הציר הראשי של האליפסה המייצגת את הנקודה. ערך זה מציין את כיוון הטשטוש המקסימלי בתמונה. |
| רדיוס נקודת המוקד בציר המשנירדיוס נקודת המוקד בציר המשני | \(b\) \(b\) | רדיוס ה-RMS לאורך הציר הראשי הקצר של האליפסה המייצגת את הנקודה. השוואה עם הציר הראשי הארוך מגלה את מידת מתיחת הנקודה.רדיוס ה-RMS לאורך הציר הראשי הקצר של האליפסה המייצגת את הנקודה. השוואה עם הציר הראשי הארוך מגלה את מידת מתיחת הנקודה. |
| זווית כיוון הנקודהזווית כיוון הנקודה | \(\theta\) \(\theta\) | זווית הסיבוב של האליפסה המייצגת את נקודת ה-RMS ביחס לציר ה-x. פרמטר זה שימושי לאבחון אברציות בזווית וסידורים אופטיים א-סימטריים.זווית הסיבוב של האליפסה המייצגת את נקודת ה-RMS ביחס לציר ה-x. פרמטר זה שימושי לאבחון אברציות בזווית וסידורים אופטיים א-סימטריים. |
| אליפטיות של כתםאליפטיות של כתם | \(a/b\) \(a/b\) | היחס בין הציר הראשי לציר המשני של ערכי השורש הריבועי הממוצע (RMS). ערך הקרוב ל-1 מצביע על כתם בעל צורה מעגלית ותיקון טוב, בעוד שערכים גדולים יותר מצביעים על אסטיגמציה או קומה.היחס בין הציר הראשי לציר המשני של ערכי השורש הריבועי הממוצע (RMS). ערך הקרוב ל-1 מצביע על כתם בעל צורה מעגלית ותיקון טוב, בעוד שערכים גדולים יותר מצביעים על אסטיגמציה או קומה. |
| רדיוס האנרגיה המוקף (אחוזים)רדיוס האנרגיה המוקף (אחוזים) | \(r_p\) \(r_p\) | הרדיוס המכיל את p% מסך האנרגיה האופטית הכוללת שזוהתה. ספים נפוצים (50%, 80%, 90%, 95%, 99%) משמשים לכימות ריכוז האנרגיה וקשורים ישירות לגודל הפיקסל של הגלאי ולחדות התמונה.הרדיוס המכיל את p% מסך האנרגיה האופטית הכוללת שזוהתה. ספים נפוצים (50%, 80%, 90%, 95%, 99%) משמשים לכימות ריכוז האנרגיה וקשורים ישירות לגודל הפיקסל של הגלאי ולחדות התמונה. |
| רדיוס מקסימלי של נקודהרדיוס מקסימלי של נקודה | \(\max r\) \(\max r\) | המרחק מנקודת המרכז לנقطת הקצה של הקרן הרחוקה ביותר שזוהתה. הדבר מדגיש חריגות קיצוניות וקרניים סוררות שתורמות להופעת הילה בתמונה.המרחק מנקודת המרכז לנقطת הקצה של הקרן הרחוקה ביותר שזוהתה. הדבר מדגיש חריגות קיצוניות וקרניים סוררות שתורמות להופעת הילה בתמונה. |
| רדיוס ממוצע של כתםרדיוס ממוצע של כתם | \(\langle r \rangle\) \(\langle r \rangle\) | המרחק הממוצע האריתמטי של קרניים ממרכז הכובד. מדד זה משלים למדד השורש הריבועי הממוצע של הרדיוס, והוא פחות רגיש לערכים חריגים.המרחק הממוצע האריתמטי של קרניים ממרכז הכובד. מדד זה משלים למדד השורש הריבועי הממוצע של הרדיוס, והוא פחות רגיש לערכים חריגים. |
| חלק האנרגיה המגיעה מהילה.חלק האנרגיה המגיעה מהילה. | \(E_{\text{halo}} / E_{\text{total}}\) \(E_{\text{halo}} / E_{\text{total}}\) | החלק של האנרגיה שזוהתה הנמצאת מחוץ לאזור המרכזי. ערכים גבוהים של החלק ההיקפי מעידים על פיזור, עיוותים או הצללה.החלק של האנרגיה שזוהתה הנמצאת מחוץ לאזור המרכזי. ערכים גבוהים של החלק ההיקפי מעידים על פיזור, עיוותים או הצללה. |
| שיפוע אנרגיה מעגלי (50%)שיפוע אנרגיה מעגלי (50%) | \(\left.\tfrac{dE}{dr}\right|_{50\%}\) \(\left.\tfrac{dE}{dr}\right|_{50\%}\) | שיפוע עקומת האנרגיה המעגלית ברדיוס של 50%. שיפועים תלולים יותר מתאימים לקצוות תמונה חדים יותר ולניגודיות גבוהה יותר.שיפוע עקומת האנרגיה המעגלית ברדיוס של 50%. שיפועים תלולים יותר מתאימים לקצוות תמונה חדים יותר ולניגודיות גבוהה יותר. |
| יחס ריכוז אנרגיה (90/50)יחס ריכוז אנרגיה (90/50) | \(r_{90}/r_{50}\) \(r_{90}/r_{50}\) | היחס בין רדיוסים המכילים 90% ו-50% מהאנרגיה. יחסים קטנים יותר מצביעים על ריכוז אנרגיה גבוה יותר בסמוך למרכז התמונה.היחס בין רדיוסים המכילים 90% ו-50% מהאנרגיה. יחסים קטנים יותר מצביעים על ריכוז אנרגיה גבוה יותר בסמוך למרכז התמונה. |
| יחס ריכוז אנרגיה (80/50)יחס ריכוז אנרגיה (80/50) | \(r_{80}/r_{50}\) \(r_{80}/r_{50}\) | מדד ריכוז בינוני, המשמש בדרך כלל להשוואה בין תכנונים אופטיים מתחרים בתנאי תאורה זהים.מדד ריכוז בינוני, המשמש בדרך כלל להשוואה בין תכנונים אופטיים מתחרים בתנאי תאורה זהים. |
| יחס ריכוז אנרגיה (99/90)יחס ריכוז אנרגיה (99/90) | \(r_{99}/r_{90}\) \(r_{99}/r_{90}\) | כמות את קצב התפשטות האחוזים האחרונים של האנרגיה אל ההילה. רגיש לאור מפוזר ולאברציות מסדר גבוה.כמות את קצב התפשטות האחוזים האחרונים של האנרגיה אל ההילה. רגיש לאור מפוזר ולאברציות מסדר גבוה. |
ביחד, מדדים אלה מספקים תיאור כמותי מלא של הביצועים האופטיים של המערכת במישור הגלאי. בחלקים הבאים, מדדים אלה ישמשו כפונקציות מטרה לסריקות פרמטרים אוטומטיות ולאופטימיזציה של תכנון מערכת קוק טריפלט.ביחד, מדדים אלה מספקים תיאור כמותי מלא של הביצועים האופטיים של המערכת במישור הגלאי. בחלקים הבאים, מדדים אלה ישמשו כפונקציות מטרה לסריקות פרמטרים אוטומטיות ולאופטימיזציה של תכנון מערכת קוק טריפלט.
🧪 ניתוח: עבור מערכת העדשות המשולשות מסוג קוק הזו, הערכים המספריים של מדדי הביצועים מצביעים על תמונה חדה ואיכותית. גודלי הנקודה σx ≈ 2.00 מ"מ ו-σy ≈ 1.97 מ"מ דומים מאוד, מה שאומר שהטשטוש כמעט זהה בכיוונים האופקי והאנכי, והתמונה קרובה יותר לצורה מעגלית ולא מוארכת. הדבר מאושר על ידי אליפטיות הנקודה של 1.02, שהיא קרובה מאוד ל-1, ולכן מצביעה על אסטיגמציה חלשה בלבד. רדיוס הנקודה RMS של 2.80 מ"מ גדול רק במעט מרדיוס הנקודה בכל ציר, מה שמצביע על כך שאין אוכלוסייה גדולה של קרניים רחוקות מהמרכז ושהנקודה מורכבת בעיקר מליבה מרכזית חדה. רדיוסי האנרגיה המוקפת גדלים בצורה חלקה מ-2.73 מ"מ (50%) ל-3.78 מ"מ (90%) ו-4.33 מ"מ (99%), מה שאומר שרוב ההספק האופטי מרוכז קרוב למרכז, ורק חלק קטן מתפזר אל ההילה החיצונית. הדבר נתמך על ידי יחסי ריכוז האנרגיה, כגון r90/r50 ≈ 1.38, מה שמצביע על כך שהכפלת האנרגיה הנקלטת אינה מחייבת הגדלה משמעותית ברדיוס. חלק האנרגיה בהילה של 0.10 מראה שכ-10% מהאור הנקלט נמצא מחוץ לנקודה הראשית, דבר התואם לאברציות מסדר גבוה מתון ולא לפיזור או חוסר יישור חמורים. בסך הכל, ערכים אלה אופייניים למערכת עדשות משולשות מסוג קוק, המכוונת היטב ופועלת בסמוך לנקודת התכנון שלה, ומייצרת תמונה כמעט מעגלית, מרוכזת מאוד, עם כמות מוגבלת של אור מפוזר.🧪 ניתוח: עבור מערכת העדשות המשולשות מסוג קוק הזו, הערכים המספריים של מדדי הביצועים מצביעים על תמונה חדה ואיכותית. גודלי הנקודה σx ≈ 2.00 מ"מ ו-σy ≈ 1.97 מ"מ דומים מאוד, מה שאומר שהטשטוש כמעט זהה בכיוונים האופקי והאנכי, והתמונה קרובה יותר לצורה מעגלית ולא מוארכת. הדבר מאושר על ידי אליפטיות הנקודה של 1.02, שהיא קרובה מאוד ל-1, ולכן מצביעה על אסטיגמציה חלשה בלבד. רדיוס הנקודה RMS של 2.80 מ"מ גדול רק במעט מרדיוס הנקודה בכל ציר, מה שמצביע על כך שאין אוכלוסייה גדולה של קרניים רחוקות מהמרכז ושהנקודה מורכבת בעיקר מליבה מרכזית חדה. רדיוסי האנרגיה המוקפת גדלים בצורה חלקה מ-2.73 מ"מ (50%) ל-3.78 מ"מ (90%) ו-4.33 מ"מ (99%), מה שאומר שרוב ההספק האופטי מרוכז קרוב למרכז, ורק חלק קטן מתפזר אל ההילה החיצונית. הדבר נתמך על ידי יחסי ריכוז האנרגיה, כגון r90/r50 ≈ 1.38, מה שמצביע על כך שהכפלת האנרגיה הנקלטת אינה מחייבת הגדלה משמעותית ברדיוס. חלק האנרגיה בהילה של 0.10 מראה שכ-10% מהאור הנקלט נמצא מחוץ לנקודה הראשית, דבר התואם לאברציות מסדר גבוה מתון ולא לפיזור או חוסר יישור חמורים. בסך הכל, ערכים אלה אופייניים למערכת עדשות משולשות מסוג קוק, המכוונת היטב ופועלת בסמוך לנקודת התכנון שלה, ומייצרת תמונה כמעט מעגלית, מרוכזת מאוד, עם כמות מוגבלת של אור מפוזר.
5. שינוי האלמנט הראשון של העדשה ובחינת השפעתו על איכות האלומה5. שינוי האלמנט הראשון של העדשה ובחינת השפעתו על איכות האלומה
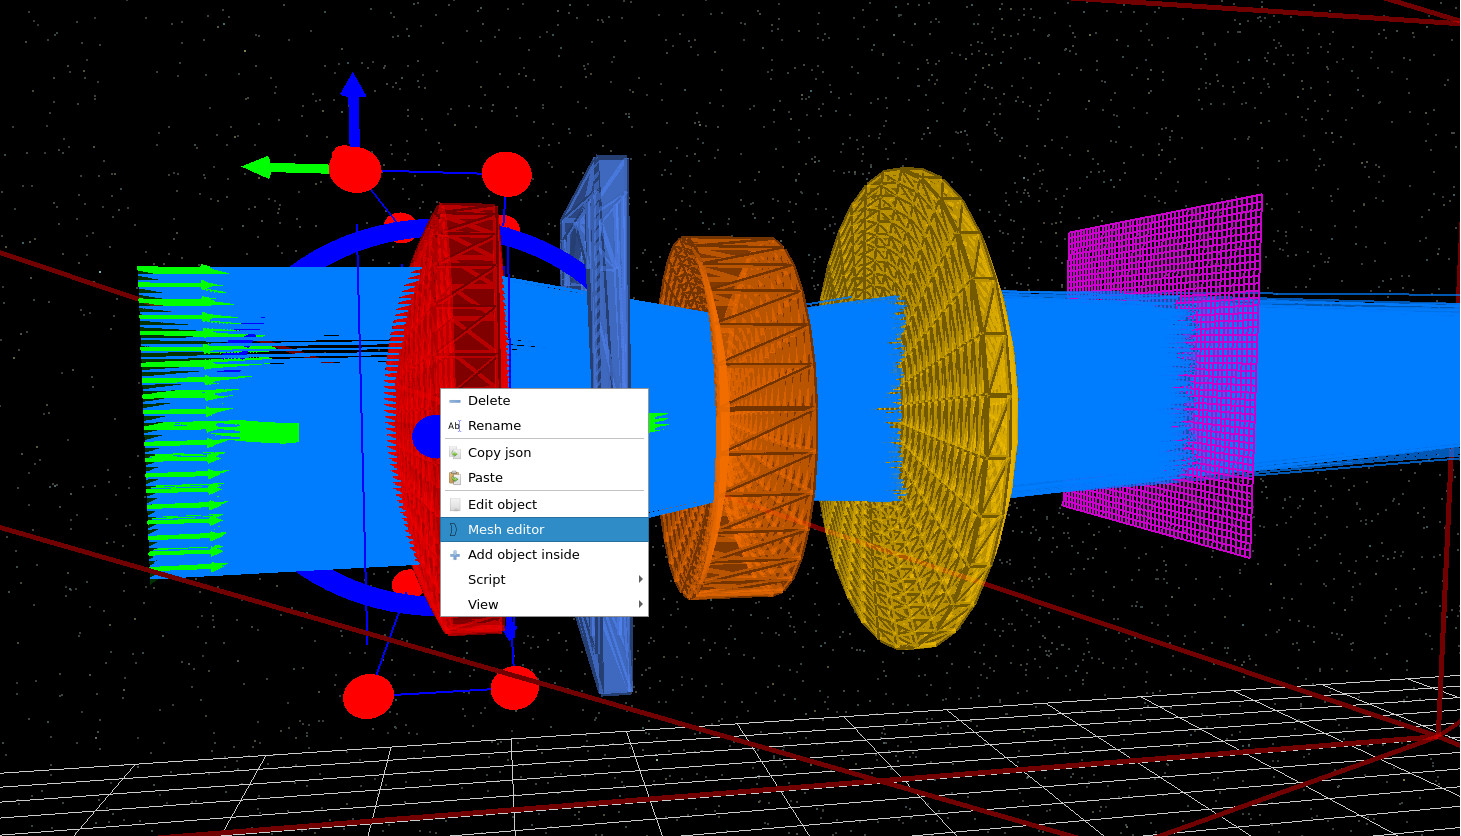
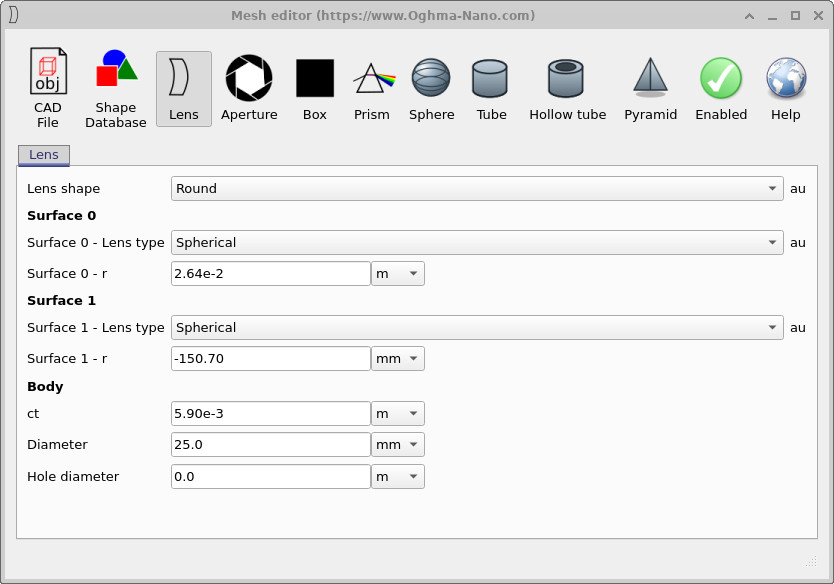
בשלב זה, הגאומטריה של המערכת האופטית משתנה ישירות על ידי עריכת פרמטרי הרשת של רכיב העדשה הראשון. לשם כך, לחצו לחיצה ימנית על הרכיב הראשון של מערך הקוק (Cooke triplet) בתצוגה התלת-ממדית ובחרו באפשרות "עורך רשת" (??). פעולה זו פותחת את עורך הרשת עבור האובייקט שנבחר, ובתוכו מוגדר הצורה הפיזית של העדשה באופן מפורש, תוך התייחסות לקימורים, העובי והקוטר של פני השטח שלה.בשלב זה, הגאומטריה של המערכת האופטית משתנה ישירות על ידי עריכת פרמטרי הרשת של רכיב העדשה הראשון. לשם כך, לחצו לחיצה ימנית על הרכיב הראשון של מערך הקוק (Cooke triplet) בתצוגה התלת-ממדית ובחרו באפשרות "עורך רשת" (??). פעולה זו פותחת את עורך הרשת עבור האובייקט שנבחר, ובתוכו מוגדר הצורה הפיזית של העדשה באופן מפורש, תוך התייחסות לקימורים, העובי והקוטר של פני השטח שלה.
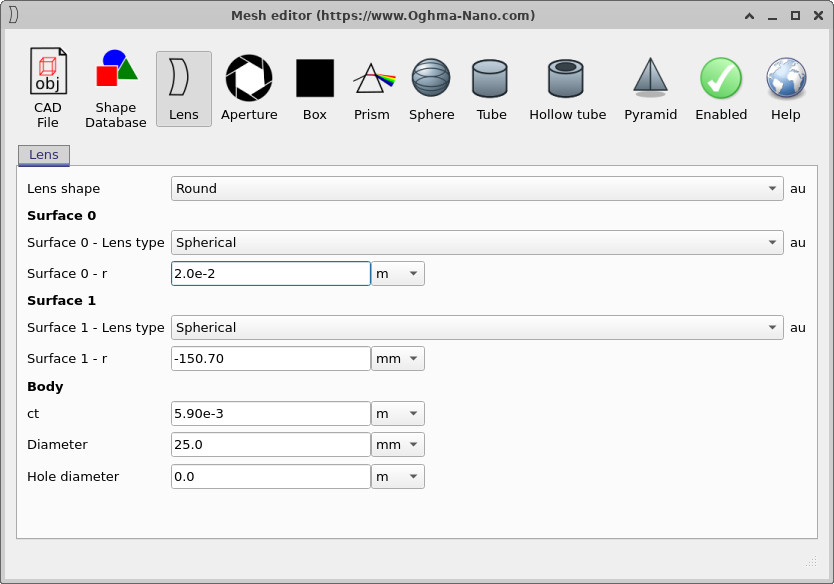
המשטח הקדמי של האלמנט הראשון של העדשה מסומן כ-"משטח 0" בעורך (??). בתחילה, רדיוס העקמומיות שלו מוגדר ל-2.64 × 10⁻² מטר. הפחתת ערך זה ל-2.0 × 10⁻² מטר (??) מגדילה את עקמומיות המשטח, מה שהופך את העדשה לקולטת יותר. אף על פי שניתן לשנות פרמטר זה גם באמצעות עורך המישור S, לעיתים קרובות כדאי לכוונן אותו ישירות כאן, במיוחד כאשר בוחנים את ההשפעה הפיזיקלית של משטחים בודדים.המשטח הקדמי של האלמנט הראשון של העדשה מסומן כ-"משטח 0" בעורך (??). בתחילה, רדיוס העקמומיות שלו מוגדר ל-2.64 × 10⁻² מטר. הפחתת ערך זה ל-2.0 × 10⁻² מטר (??) מגדילה את עקמומיות המשטח, מה שהופך את העדשה לקולטת יותר. אף על פי שניתן לשנות פרמטר זה גם באמצעות עורך המישור S, לעיתים קרובות כדאי לכוונן אותו ישירות כאן, במיוחד כאשר בוחנים את ההשפעה הפיזיקלית של משטחים בודדים.
לאחר עדכון העקמומיות, הסימולציה מופעלת מחדש (??). מבחינה ויזואלית, צרור הקרניים הנובע מהאלמנט הראשון מתכנס כעת בצורה חזקה יותר, מה שמוביל לקרן צרה יותר כשהיא מתפשטת דרך שאר המערכת האופטית ומגיעה למישור הגלאי. שינוי זה בצורת הקרן הוא עדין בתצוגת מעקב הקרניים, אך השפעתו נמדדת באופן כמותי בנתוני הגלאי.לאחר עדכון העקמומיות, הסימולציה מופעלת מחדש (??). מבחינה ויזואלית, צרור הקרניים הנובע מהאלמנט הראשון מתכנס כעת בצורה חזקה יותר, מה שמוביל לקרן צרה יותר כשהיא מתפשטת דרך שאר המערכת האופטית ומגיעה למישור הגלאי. שינוי זה בצורת הקרן הוא עדין בתצוגת מעקב הקרניים, אך השפעתו נמדדת באופן כמותי בנתוני הגלאי.
הנתונים המעודכנים של מדדי הביצועים (??) מראים ירידה ברורה בגודל האזור הממוקד בהשוואה לתצורה הקודמת. הן σx והן σy קטנות, מה שמצביע על כך שהקרן הפכה ממוקדת יותר בשני הכיוונים האופקיים. רדיוס האזור הממוקד (RMS) קטן בהתאם, מה שמאשר שהשיפור אינו מוגבל לציר בודד אלא משקף שיפור כללי בחדות התמונה. רדיוס האנרגיה המוקפת מצטמצם בכל ספי התדר, כלומר חלק גדול יותר מההספק הנמדד מרוכז כעת קרוב יותר למרכז.הנתונים המעודכנים של מדדי הביצועים (??) מראים ירידה ברורה בגודל האזור הממוקד בהשוואה לתצורה הקודמת. הן σx והן σy קטנות, מה שמצביע על כך שהקרן הפכה ממוקדת יותר בשני הכיוונים האופקיים. רדיוס האזור הממוקד (RMS) קטן בהתאם, מה שמאשר שהשיפור אינו מוגבל לציר בודד אלא משקף שיפור כללי בחדות התמונה. רדיוס האנרגיה המוקפת מצטמצם בכל ספי התדר, כלומר חלק גדול יותר מההספק הנמדד מרוכז כעת קרוב יותר למרכז.
במקביל, האליפטיות של הנקודה נשארת קרובה לערך של 1, והשונות נשארת קטנה, מה שמצביע על כך שהעוצמה המוגברת של המיקוד לא גרמה לא-סימטריה משמעותית או לאסטיגמציה. מבחינה פיזיקלית, התאמת העקימות הפשוטה הזו משפרת את התכנסות האלומה מבלי לפגוע באיזון הכללי של האברציות במערכת קוק. דוגמה זו ממחישה כיצד שינויים קטנים ומקומיים במשטחים האופטיים הבודדים מתורגמים ישירות לשיפורים ניתנים למדידה בביצועי הגלאי, ומדוע מדדי האיכות מספקים מדריך אמין וכמותי בעת שיפור תכנון אופטי.במקביל, האליפטיות של הנקודה נשארת קרובה לערך של 1, והשונות נשארת קטנה, מה שמצביע על כך שהעוצמה המוגברת של המיקוד לא גרמה לא-סימטריה משמעותית או לאסטיגמציה. מבחינה פיזיקלית, התאמת העקימות הפשוטה הזו משפרת את התכנסות האלומה מבלי לפגוע באיזון הכללי של האברציות במערכת קוק. דוגמה זו ממחישה כיצד שינויים קטנים ומקומיים במשטחים האופטיים הבודדים מתורגמים ישירות לשיפורים ניתנים למדידה בביצועי הגלאי, ומדוע מדדי האיכות מספקים מדריך אמין וכמותי בעת שיפור תכנון אופטי.
6. סיכום6. סיכום
במדריך זה, עברנו מבדיקה איכותנית של מעקב אחר קרניים להערכה כמותית של ביצועים אופטיים באמצעות מדדים ניתנים לשחזור (FoM). החל ממערכת עדשות קוק, הדגמנו כיצד נתונים סטטיסטיים ממישור הגלאי מספקים תיאור אובייקטיבי של איכות התמונה, החורג מעבר לתצוגות ויזואליות של מעקב אחר קרניים.במדריך זה, עברנו מבדיקה איכותנית של מעקב אחר קרניים להערכה כמותית של ביצועים אופטיים באמצעות מדדים ניתנים לשחזור (FoM). החל ממערכת עדשות קוק, הדגמנו כיצד נתונים סטטיסטיים ממישור הגלאי מספקים תיאור אובייקטיבי של איכות התמונה, החורג מעבר לתצוגות ויזואליות של מעקב אחר קרניים.
באמצעות שימוש במישור S ובתהליך אופטימיזציה מהיר, יצרנו ודירגנו גרסאות עיצוב שונות באמצעות optimizer_output.csv, תוך שימוש במדדים כגון סטייה של הגלאי, גודל נקודה (σx/σy), רדיוס RMS של הנקודה, שונות של הנקודה, פרמטרים של אליפסה, רדיוסים של אנרגיה מצטברת (EE50–EE99), חלק האנרגיה של הילה, שיפוע אנרגיה מצטברת ויחסי ריכוז אנרגיה. כמו כן, קישרנו את המדדים המספריים הללו לתמונות גלאי, תרכובות RGB ותמונות רצף המופרדות לפי אורך גל, כדי לחשוף טשטוש כרומטי, ריכוז אנרגיה והתנהגות של אור תועה.באמצעות שימוש במישור S ובתהליך אופטימיזציה מהיר, יצרנו ודירגנו גרסאות עיצוב שונות באמצעות optimizer_output.csv, תוך שימוש במדדים כגון סטייה של הגלאי, גודל נקודה (σx/σy), רדיוס RMS של הנקודה, שונות של הנקודה, פרמטרים של אליפסה, רדיוסים של אנרגיה מצטברת (EE50–EE99), חלק האנרגיה של הילה, שיפוע אנרגיה מצטברת ויחסי ריכוז אנרגיה. כמו כן, קישרנו את המדדים המספריים הללו לתמונות גלאי, תרכובות RGB ותמונות רצף המופרדות לפי אורך גל, כדי לחשוף טשטוש כרומטי, ריכוז אנרגיה והתנהגות של אור תועה.
לבסוף, באמצעות שינוי ישיר של גיאומטריית העדשה והערכה מחודשת של מדדי הביצועים המתקבלים, הדגמנו את מעגל הניתוח המרכזי: שינוי של פרמטר פיזיקלי, הפעלת הסימולציה מחדש, השוואת מדדי הביצועים ואימות התוצאה בתצוגות הגלאי ותלת-ממד. תהליך העבודה המונחה על ידי מדדים זה מתאים באופן טבעי למערכות עדשות פשוטות וגם למערכות אופטיות מורכבות, ומספק בסיס איתן לאופטימיזציה וניתוח מסוג "ניתוח טווח סבילות" ב-OghmaNano.לבסוף, באמצעות שינוי ישיר של גיאומטריית העדשה והערכה מחודשת של מדדי הביצועים המתקבלים, הדגמנו את מעגל הניתוח המרכזי: שינוי של פרמטר פיזיקלי, הפעלת הסימולציה מחדש, השוואת מדדי הביצועים ואימות התוצאה בתצוגות הגלאי ותלת-ממד. תהליך העבודה המונחה על ידי מדדים זה מתאים באופן טבעי למערכות עדשות פשוטות וגם למערכות אופטיות מורכבות, ומספק בסיס איתן לאופטימיזציה וניתוח מסוג "ניתוח טווח סבילות" ב-OghmaNano.
💡 השלבים הבאים: לאחר הדרכה זו בנושא FoM, ייתכן שתרצו לעיין בדפים נוספים בנושא אופטיקה, כגון גלאים אופטיים, מקורות אור או הדגמה של מיקרו-עדשות וסינון אופטי, כדי לראות כיצד תצורת הגלאי, הדגימה והגיאומטריה של המערכת משפיעות על אותם מדדים. לקבלת סקירה כללית של מערכות אופטיות וסימולציות מעקב אחר קרניים, ראו סקירה כללית של מערכות אופטיות ומעקב אחר קרניים.💡 השלבים הבאים: לאחר הדרכה זו בנושא FoM, ייתכן שתרצו לעיין בדפים נוספים בנושא אופטיקה, כגון גלאים אופטיים, מקורות אור או הדגמה של מיקרו-עדשות וסינון אופטי, כדי לראות כיצד תצורת הגלאי, הדגימה והגיאומטריה של המערכת משפיעות על אותם מדדים. לקבלת סקירה כללית של מערכות אופטיות וסימולציות מעקב אחר קרניים, ראו סקירה כללית של מערכות אופטיות ומעקב אחר קרניים.