

Olulised näitajad (osa A): kiirtejälgimise abil saadud optiliste omaduste hindamine OghmaNano süsteemis.Olulised näitajad (osa A): kiirtejälgimise abil saadud optiliste omaduste hindamine OghmaNano süsteemis.
1. Sissejuhatus1. Sissejuhatus
Valguse jälgitamistehnoloogia võib genereerida suure hulga visuaalset teavet – valgusekiirte komplekte, detektori pilti ja 3D-geomeetriat –, kuid väide, et see „näeb hea välja”, ei ole disainikriteerium. Selles õpetuses keskendume olulistele näitajatele (FoM): kvantitatiivsetele mõõdikutele, mis tihendavad detektori pildi ja valguse jälgitamise statistika selgelt määratletud numbriteks, mida saab võrrelda, järjestada ja tõlgendada.Valguse jälgitamistehnoloogia võib genereerida suure hulga visuaalset teavet – valgusekiirte komplekte, detektori pilti ja 3D-geomeetriat –, kuid väide, et see „näeb hea välja”, ei ole disainikriteerium. Selles õpetuses keskendume olulistele näitajatele (FoM): kvantitatiivsetele mõõdikutele, mis tihendavad detektori pildi ja valguse jälgitamise statistika selgelt määratletud numbriteks, mida saab võrrelda, järjestada ja tõlgendada.
Selles juhendis vaatleme, kuidas neid näitajaid konkreetse optilise süsteemi jaoks arvutatakse ja mida need füüsiliselt esindavad. Me analüüsime ja tõlgendame tavalisi näitajaid, sealhulgas fookuspunkti suurus (σx, σy), fookuspunkti raadiuse ruutkeskmine (RMS), suure ja väikese telje fookuspunkti raadiused, fookuspunkti elliptilisus ja fookuspunkti orientatsiooninurk, ümbritseva energia raadiused (EE50, EE80, EE90, EE95, EE99), hajusenergia osakaal ja energia kontsentratsiooni suhtarvud. Peamine rõhk on sellel, kuidas iga näitaja on koostatud, millal see on kasulik ja milliseid optilise süsteemi toimivuse aspekte see näitab või varjab.Selles juhendis vaatleme, kuidas neid näitajaid konkreetse optilise süsteemi jaoks arvutatakse ja mida need füüsiliselt esindavad. Me analüüsime ja tõlgendame tavalisi näitajaid, sealhulgas fookuspunkti suurus (σx, σy), fookuspunkti raadiuse ruutkeskmine (RMS), suure ja väikese telje fookuspunkti raadiused, fookuspunkti elliptilisus ja fookuspunkti orientatsiooninurk, ümbritseva energia raadiused (EE50, EE80, EE90, EE95, EE99), hajusenergia osakaal ja energia kontsentratsiooni suhtarvud. Peamine rõhk on sellel, kuidas iga näitaja on koostatud, millal see on kasulik ja milliseid optilise süsteemi toimivuse aspekte see näitab või varjab.
Kui need olulised näitajad on ühes konkreetse disainilahenduse puhul mõistetud, saab neid süstemaatiliselt kasutada. OghmaNano kasutab samu näitajaid otse oma parameetrite otsingu tööriistas, et jälgida optilisi omadusi kogu disainiruumi ulatuses ja juhtida optimeerimisprotsessi. Seega loob see õpetus teoreetilise aluse optiliste omaduste hindamiseks, samas kui kaasasolev otsinguõpetus näitab, kuidas neid näitajaid laialdasemalt rakendada.Kui need olulised näitajad on ühes konkreetse disainilahenduse puhul mõistetud, saab neid süstemaatiliselt kasutada. OghmaNano kasutab samu näitajaid otse oma parameetrite otsingu tööriistas, et jälgida optilisi omadusi kogu disainiruumi ulatuses ja juhtida optimeerimisprotsessi. Seega loob see õpetus teoreetilise aluse optiliste omaduste hindamiseks, samas kui kaasasolev otsinguõpetus näitab, kuidas neid näitajaid laialdasemalt rakendada.
cting2. Avage Cooke kolmikobjektiivi näidis.2. Avage Cooke kolmikobjektiivi näidis.
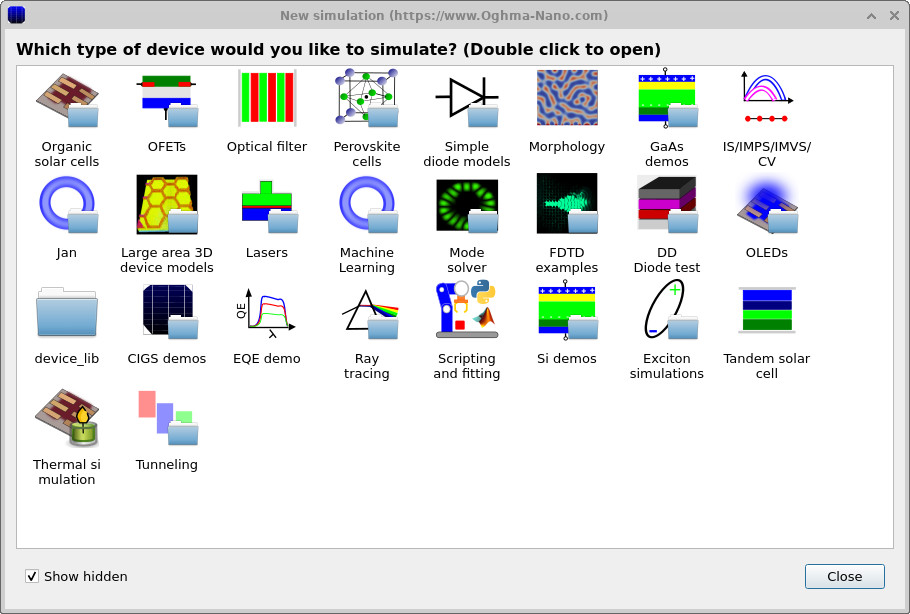
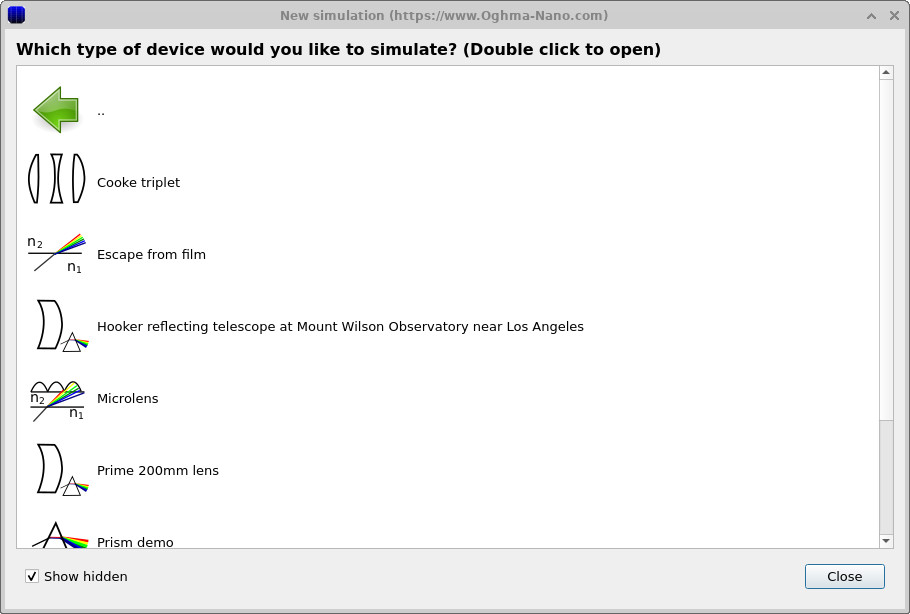
Alustame eelkonfigureeritud kiirtejälgimise näitest, et saaksite keskenduda tulemuste hindamisele, selle asemel et luua optilist mudelit nullist. Alustuseks käivitage OghmaNano Windowsi menüüst. Peamises aknas klõpsake nuppu „Uus simulatsioon”, et avada simulatsiooniraamatukogu, mis on näidatud joonistel joonised 2a–b.Alustame eelkonfigureeritud kiirtejälgimise näitest, et saaksite keskenduda tulemuste hindamisele, selle asemel et luua optilist mudelit nullist. Alustuseks käivitage OghmaNano Windowsi menüüst. Peamises aknas klõpsake nuppu „Uus simulatsioon”, et avada simulatsiooniraamatukogu, mis on näidatud joonistel joonised 2a–b.
Seadmete loendist topeltklõpsake valikul „Ray tracing”, et avada S-tasandi optika näidised. Valige sellest loendist ja avage konkreetne näidis „Cooke triplet”. See klassikaline mitmeelemendiline objektiiv pakub tahtlikult mitteideaalset, kuid hästi toimivat optilist süsteemi, mis muudab selle ideaalseks näitena, kuidas erinevad kvaliteedinäitajad reageerivad optilise konstruktsiooni muudatustele.Seadmete loendist topeltklõpsake valikul „Ray tracing”, et avada S-tasandi optika näidised. Valige sellest loendist ja avage konkreetne näidis „Cooke triplet”. See klassikaline mitmeelemendiline objektiiv pakub tahtlikult mitteideaalset, kuid hästi toimivat optilist süsteemi, mis muudab selle ideaalseks näitena, kuidas erinevad kvaliteedinäitajad reageerivad optilise konstruktsiooni muudatustele.
💡 Näpunäide: salvestage simulatsioon kohalikku draivi, näiteks C:\. Isegi kui keskendute FoM-ile, genereerivad skaneerimised ja optimeerijad endiselt CSV-faili ja (valikuliselt) kiirte/võrgustike faile. Võrgust, USB-seadmest või pilvesünkroniseeritud kaustadest võivad saada I/O-piiranguga kohad, mis põhjustavad oluliselt aeglasemat toimimist.💡 Näpunäide: salvestage simulatsioon kohalikku draivi, näiteks C:\. Isegi kui keskendute FoM-ile, genereerivad skaneerimised ja optimeerijad endiselt CSV-faili ja (valikuliselt) kiirte/võrgustike faile. Võrgust, USB-seadmest või pilvesünkroniseeritud kaustadest võivad saada I/O-piiranguga kohad, mis põhjustavad oluliselt aeglasemat toimimist.
3. Kontrollige optilist süsteemi ja selgitage, millest tulenevad selle peamised omadused.3. Kontrollige optilist süsteemi ja selgitage, millest tulenevad selle peamised omadused.
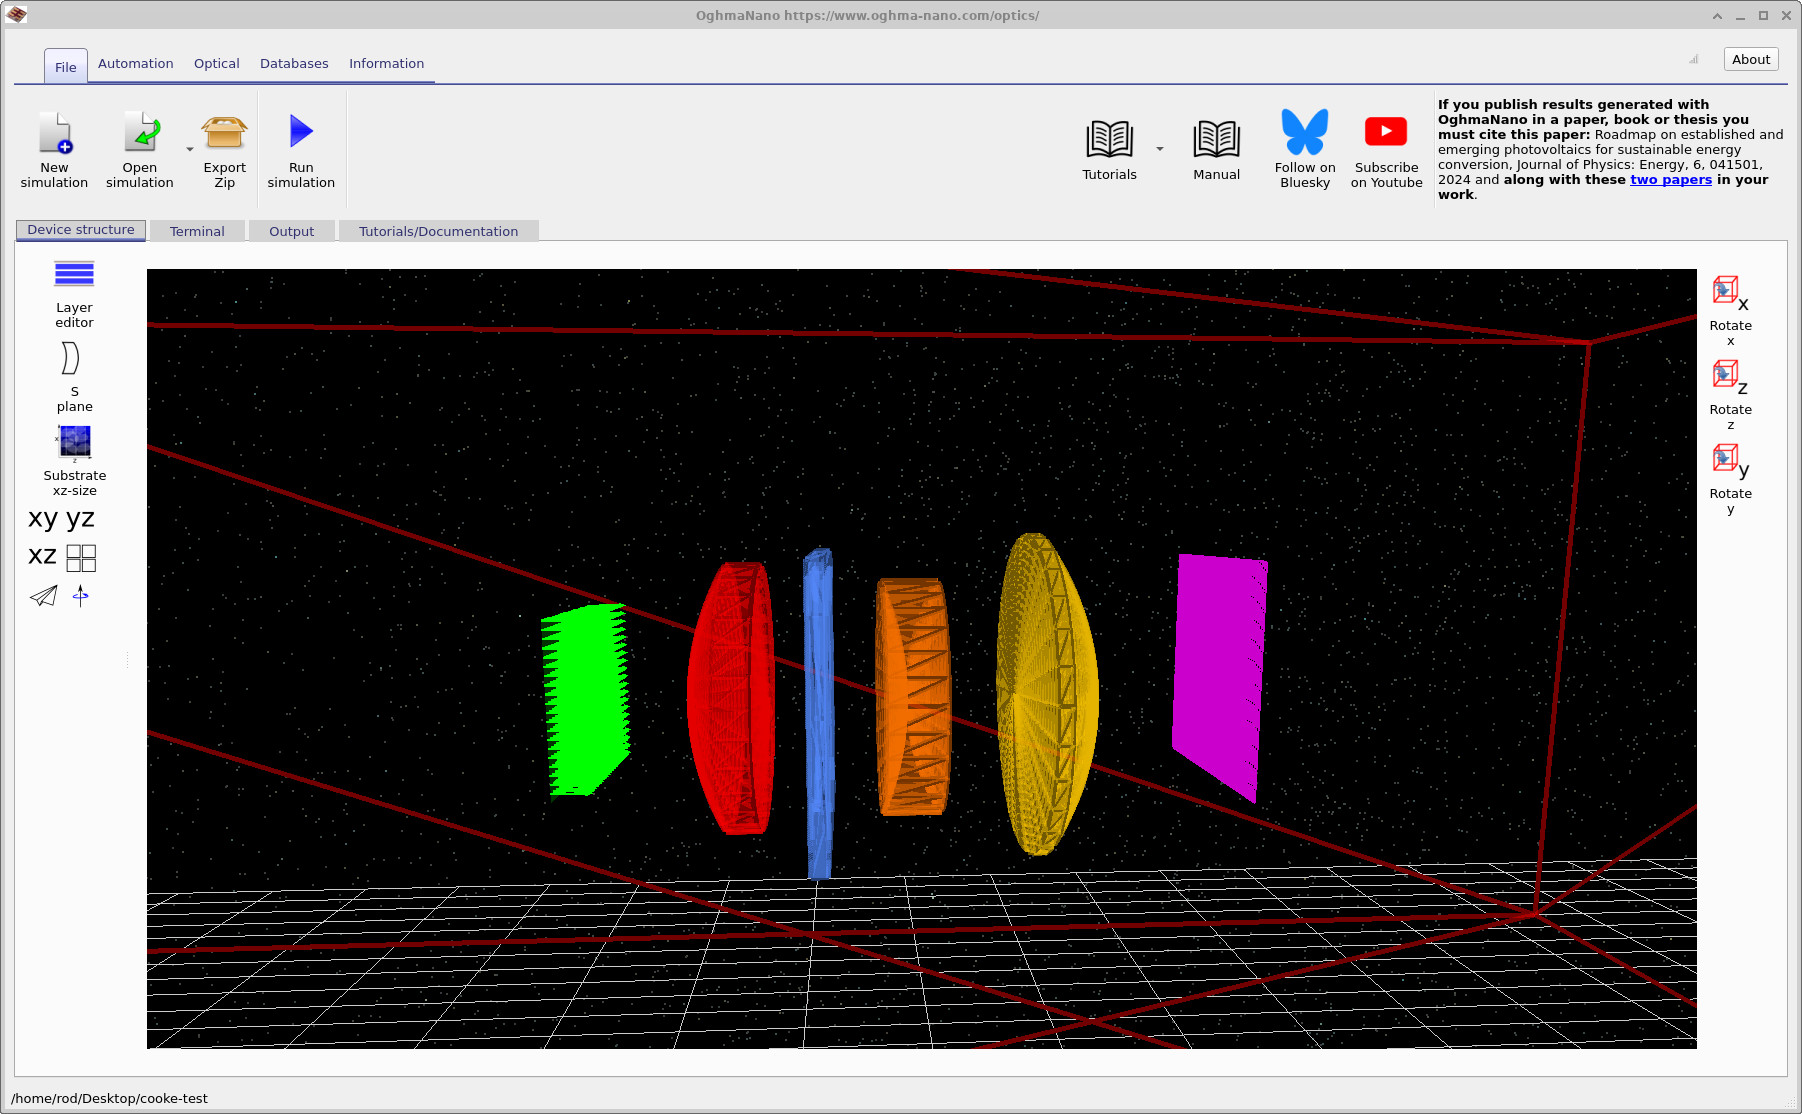
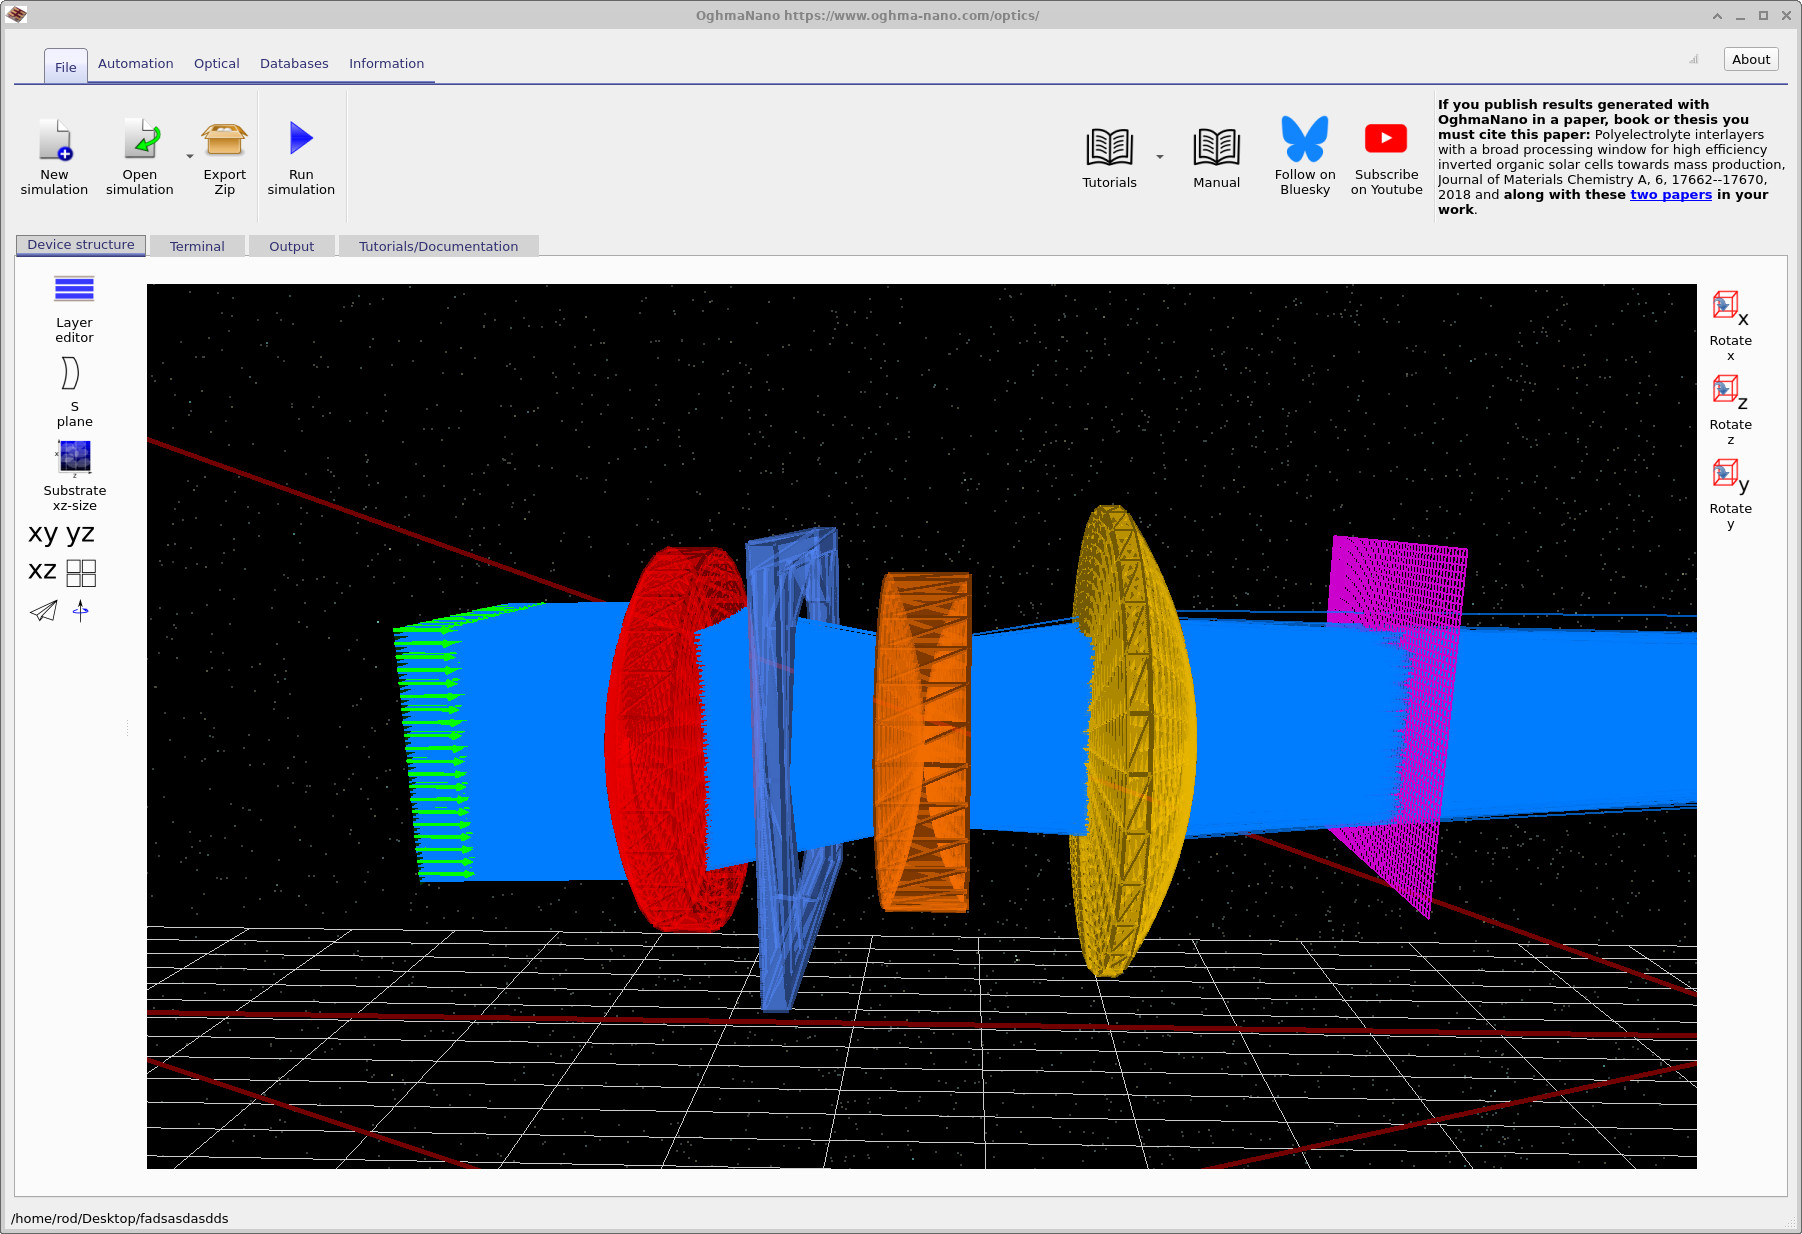
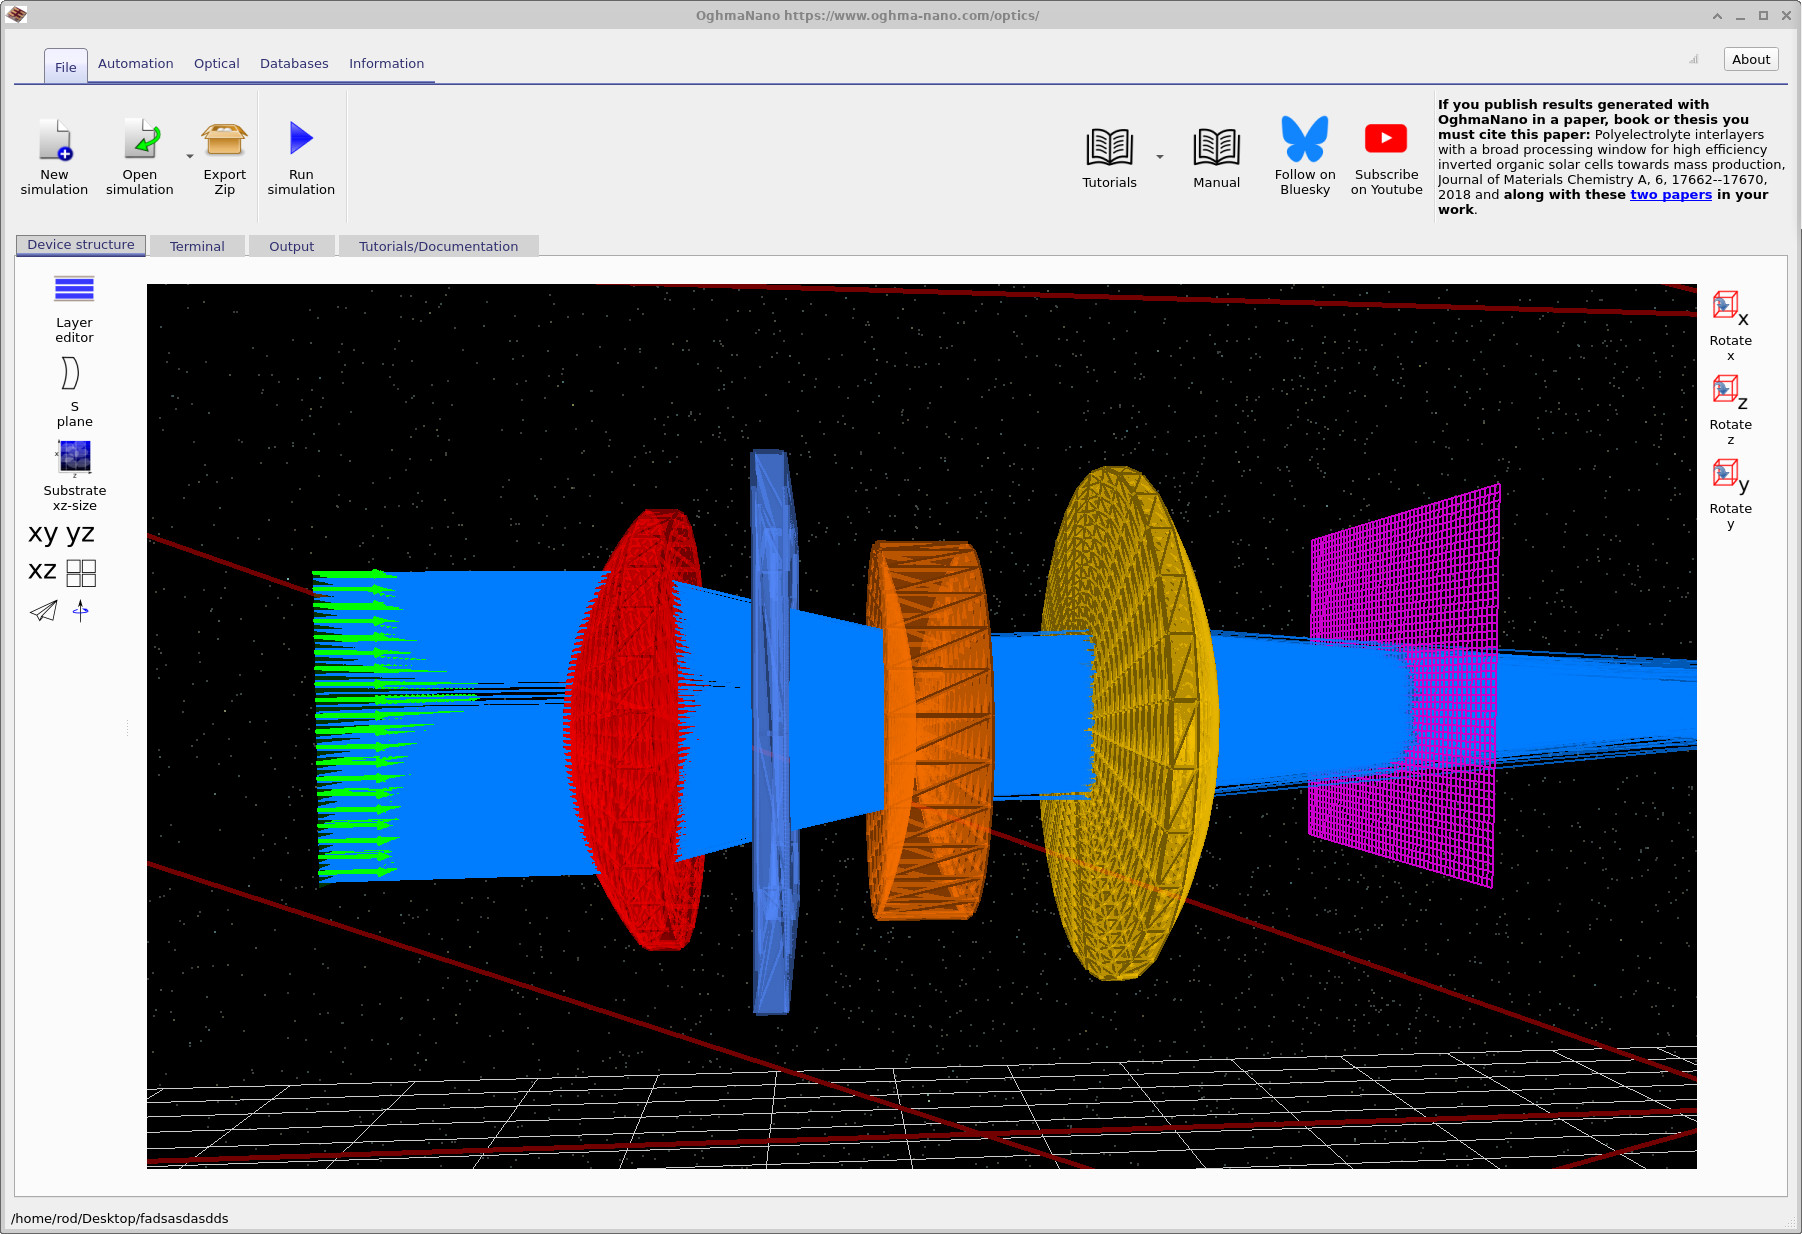
Pärast näidisprogrammi avamist peaks peamine aken välja nägema nagu ??. 3D-vaade näitab terviklikku optilist süsteemi, alates valgusallikast kuni detektorini. Vasakult paremale näitavad rohelised nooled valgusallikast lähtuvaid valguskiiri. Need kiired kohtuvad kõigepealt punase optilise elemendiga, mis on süsteemi esimene lääts. Seejärel asub õhuke sinine element, mis on apertuur, ja see piirab numeerilist apertuuri ning reguleerib, milliseid kiiri lastakse süsteemi läbi.Pärast näidisprogrammi avamist peaks peamine aken välja nägema nagu ??. 3D-vaade näitab terviklikku optilist süsteemi, alates valgusallikast kuni detektorini. Vasakult paremale näitavad rohelised nooled valgusallikast lähtuvaid valguskiiri. Need kiired kohtuvad kõigepealt punase optilise elemendiga, mis on süsteemi esimene lääts. Seejärel asub õhuke sinine element, mis on apertuur, ja see piirab numeerilist apertuuri ning reguleerib, milliseid kiiri lastakse süsteemi läbi.
Pärast ava, läbivad valguskiired teise läätse (pildil oranži värvi) ja seejärel kolmanda läätse (pildil kollase värvi). Need kolm refraktsioonilist elementi moodustavad koos klassikalise Cooke kolmikläätse – ajalooliselt olulise kolme elemendiga läätsekonstruktsiooni, mis töötati välja 19. sajandi lõpus. See on hinnatud oma võime poolest korrigeerida sfäärilist aberratsiooni, koomat ja astigmatismi, kasutades selleks ainult lihtsaid sfäärilisi pindu ja tavalisi optilisi klaase. Cooke kolmikläätse variatsioone kasutatakse tänapäeval laialdaselt paljude fotograafiliste ja kujutavate läätsete kontseptuaalse alusena.Pärast ava, läbivad valguskiired teise läätse (pildil oranži värvi) ja seejärel kolmanda läätse (pildil kollase värvi). Need kolm refraktsioonilist elementi moodustavad koos klassikalise Cooke kolmikläätse – ajalooliselt olulise kolme elemendiga läätsekonstruktsiooni, mis töötati välja 19. sajandi lõpus. See on hinnatud oma võime poolest korrigeerida sfäärilist aberratsiooni, koomat ja astigmatismi, kasutades selleks ainult lihtsaid sfäärilisi pindu ja tavalisi optilisi klaase. Cooke kolmikläätse variatsioone kasutatakse tänapäeval laialdaselt paljude fotograafiliste ja kujutavate läätsete kontseptuaalse alusena.
Lõpuks ristuvad kiired detektori tasandiga, mis on kujutatud lilla võrguna. Kõik olulised näitajad tulenevad lõppkokkuvõttes kiirte jaotusest selles tasandis. Kiirte ristumiskohtade ruumiline muster taandatakse kvantitatiivseteks mõõdikuteks, nagu on keskpunktid, täppude raadiused, standardhälbed, energiakontuurid ja muud optilise jõudluse näitajad.Lõpuks ristuvad kiired detektori tasandiga, mis on kujutatud lilla võrguna. Kõik olulised näitajad tulenevad lõppkokkuvõttes kiirte jaotusest selles tasandis. Kiirte ristumiskohtade ruumiline muster taandatakse kvantitatiivseteks mõõdikuteks, nagu on keskpunktid, täppude raadiused, standardhälbed, energiakontuurid ja muud optilise jõudluse näitajad.
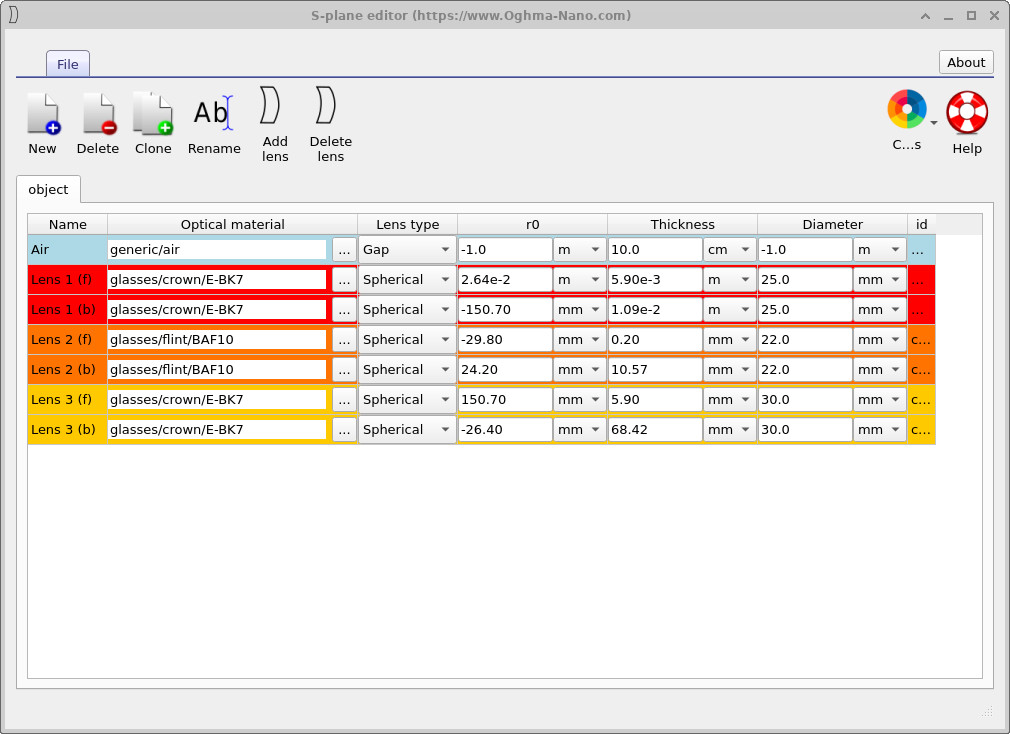
Sama optilist süsteemi esitatakse parameetriliselt S-tasandi redaktoris, mille saab avada, klõpsates vasakul tööriistaribal nuppu „S-tase”, nagu on näidatud ??. Iga rida S-tasandi tabelis vastab otse ühele füüsilisele pinnale 3D-vaates, sealhulgas kolmele läätsielemendile ja ava. Selles õpetuses ei pea te neid parameetreid muutma; nende roll on siin selgelt näidata, millised suurused määratlevad süsteemi geomeetria ja milliseid parameetreid muudetakse hiljem automatiseeritud skaneerimiste käigus.Sama optilist süsteemi esitatakse parameetriliselt S-tasandi redaktoris, mille saab avada, klõpsates vasakul tööriistaribal nuppu „S-tase”, nagu on näidatud ??. Iga rida S-tasandi tabelis vastab otse ühele füüsilisele pinnale 3D-vaates, sealhulgas kolmele läätsielemendile ja ava. Selles õpetuses ei pea te neid parameetreid muutma; nende roll on siin selgelt näidata, millised suurused määratlevad süsteemi geomeetria ja milliseid parameetreid muudetakse hiljem automatiseeritud skaneerimiste käigus.
Cooke kolmikobjektiivi põhjalikuma käsitlemise, sealhulgas selle optilise ehituse, disainipõhimõtete ja ajaloolise tausta kohta vaata spetsiaalset õpetust Cooke Triplet Tutorial (osa A).Cooke kolmikobjektiivi põhjalikuma käsitlemise, sealhulgas selle optilise ehituse, disainipõhimõtete ja ajaloolise tausta kohta vaata spetsiaalset õpetust Cooke Triplet Tutorial (osa A).
4. Simulatsiooni tulemuste ja detektorite toimivusnäitajate kontrollimine.4. Simulatsiooni tulemuste ja detektorite toimivusnäitajate kontrollimine.
Pärast simulatsiooni käivitamist kinnitab esimesena, et süsteem toimib ootuspäraselt, selle põhjal, kui vaadatakse üle kiirte trajektoori (??). Siin on näha, kuidas valgusallikast lähtuvad kiired levivad läbi Cooke kolmikobjektiivi kolme murdumist elementi, läbivad apertuuri ja lõpuks jõuavad detektori tasandini. See vaade on peamiselt kvalitatiivne: see võimaldab kasutajal kontrollida, kas kiired ei ole kogemata kärbitud ega hajuvad ootamatult, ning kas optiline telg, elementide järjestus ja apertuuri asetus on kooskõlas ootustega.Pärast simulatsiooni käivitamist kinnitab esimesena, et süsteem toimib ootuspäraselt, selle põhjal, kui vaadatakse üle kiirte trajektoori (??). Siin on näha, kuidas valgusallikast lähtuvad kiired levivad läbi Cooke kolmikobjektiivi kolme murdumist elementi, läbivad apertuuri ja lõpuks jõuavad detektori tasandini. See vaade on peamiselt kvalitatiivne: see võimaldab kasutajal kontrollida, kas kiired ei ole kogemata kärbitud ega hajuvad ootamatult, ning kas optiline telg, elementide järjestus ja apertuuri asetus on kooskõlas ootustega.
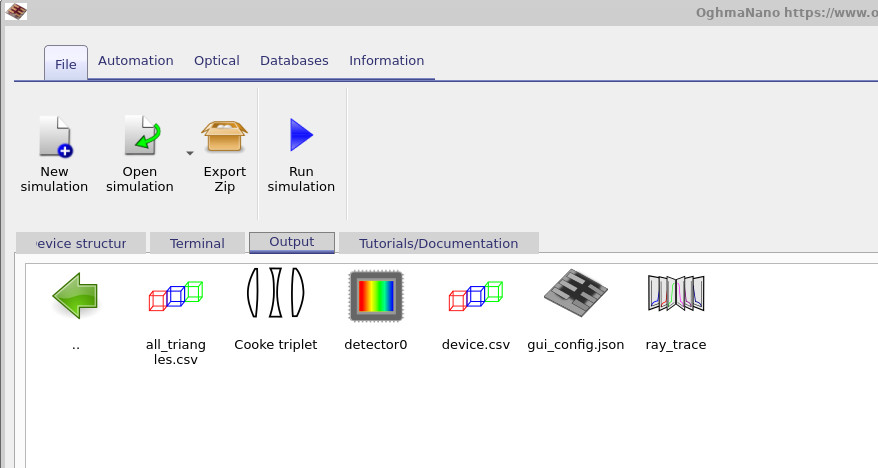
Kvantitatiivne analüüs algab vahekaardil „Output” (??), mis sisaldab kõiki kiirte jälgimise süsteemi loodud faile. Failis device.csv on salvestatud optilise stseeni täielik geomeetriline kirjeldus, sealhulgas läätse pinnad ja detektoritasandid. Failis all_triangles.csv on trianguleeritud võrk, mida kasutatakse sisemiselt kiirte ja pindade ristumispunktide kontrollimiseks; selle faili visualiseerimine võimaldab kasutajal vaadelda tegelikku arvutusgeomeetriat, mitte idealiseeritud analüütilisi pindu.Kvantitatiivne analüüs algab vahekaardil „Output” (??), mis sisaldab kõiki kiirte jälgimise süsteemi loodud faile. Failis device.csv on salvestatud optilise stseeni täielik geomeetriline kirjeldus, sealhulgas läätse pinnad ja detektoritasandid. Failis all_triangles.csv on trianguleeritud võrk, mida kasutatakse sisemiselt kiirte ja pindade ristumispunktide kontrollimiseks; selle faili visualiseerimine võimaldab kasutajal vaadelda tegelikku arvutusgeomeetriat, mitte idealiseeritud analüütilisi pindu.
Kaust ray_trace sisaldab üksikasjalikku teavet üksikute valguskiirte kulgemise kohta süsteemi sees ning on kasulik aberratsioonide, varjutuse või ootamatute valguskiirte kadude tuvastamiseks. Küll aga on kõige olulisem kaust detector0, mida kasutatakse süsteemi toimivuse analüüsimiseks. Topeltklõpsates sellele kaustale avaneb detektori väljundkaust, mis on näidatud pildil ??.Kaust ray_trace sisaldab üksikasjalikku teavet üksikute valguskiirte kulgemise kohta süsteemi sees ning on kasulik aberratsioonide, varjutuse või ootamatute valguskiirte kadude tuvastamiseks. Küll aga on kõige olulisem kaust detector0, mida kasutatakse süsteemi toimivuse analüüsimiseks. Topeltklõpsates sellele kaustale avaneb detektori väljundkaust, mis on näidatud pildil ??.
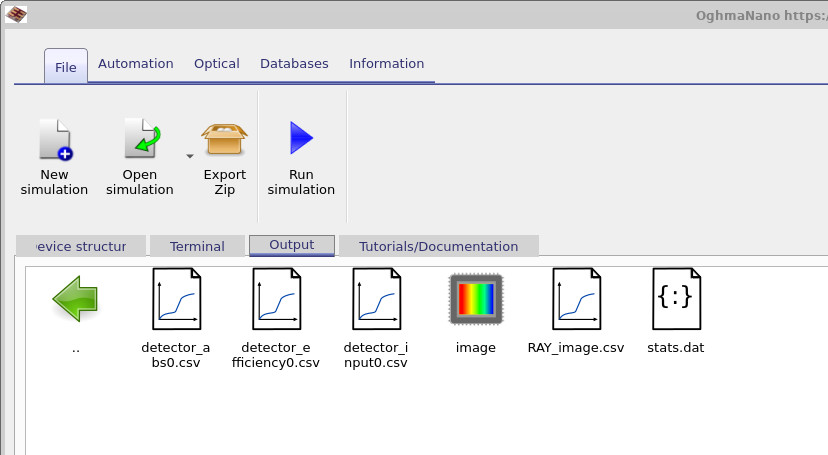
Detektori kataloogis salvestab fail detector_abs_0.csv detektori pinna poolt neeldunud optilise võimsuse ruumilise jaotuse. Failis detector_input.csv on salvestatud süsteemi sisestatud kogoptiline võimsus, mis toimib võrdluspunktina, mille alusel arvutatakse kõik efektiivsusnäitajad. Failis detector_efficiency_0.csv on detektori efektiivsus, mis on määratletud kui optilise võimsuse osa, mis pärast optilise süsteemi läbimist jõuab detektori tasandile.Detektori kataloogis salvestab fail detector_abs_0.csv detektori pinna poolt neeldunud optilise võimsuse ruumilise jaotuse. Failis detector_input.csv on salvestatud süsteemi sisestatud kogoptiline võimsus, mis toimib võrdluspunktina, mille alusel arvutatakse kõik efektiivsusnäitajad. Failis detector_efficiency_0.csv on detektori efektiivsus, mis on määratletud kui optilise võimsuse osa, mis pärast optilise süsteemi läbimist jõuab detektori tasandile.
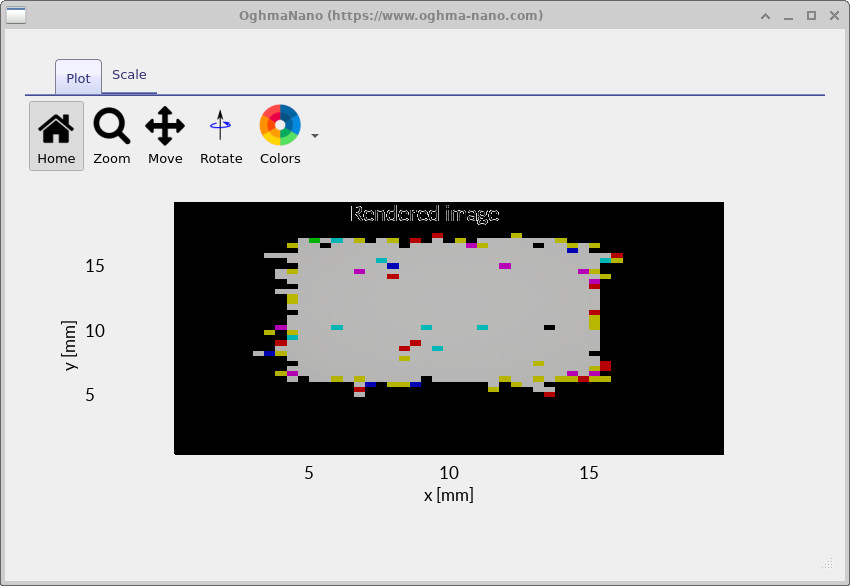
Detektori kataloog sisaldab kahte täiendavat meetodit, et visualiseerida, milline valgus jõuab pilditasandile: esiteks on see üksik RGB-renderdus, mis ligikaudselt näitab, mida värvitundlik detektor (näiteks CCD/CMOS-kaamera) „näeks“, ja teiseks on see lainepikkusel põhinev pildivaatur, mis võimaldab uurida detektori intensiivsusjaotust lainepikkuse funktsioonina.Detektori kataloog sisaldab kahte täiendavat meetodit, et visualiseerida, milline valgus jõuab pilditasandile: esiteks on see üksik RGB-renderdus, mis ligikaudselt näitab, mida värvitundlik detektor (näiteks CCD/CMOS-kaamera) „näeks“, ja teiseks on see lainepikkusel põhinev pildivaatur, mis võimaldab uurida detektori intensiivsusjaotust lainepikkuse funktsioonina.
Failis ray_image.csv salvestatakse kombineeritud RGB-detektori pilt. Sisemiselt luuakse see, võttes simulatsiooni käigus saadud täieliku lainepikkusest sõltuva kiirte jaotuse ja muundades selle punaseks, roheliseks ja siniseks, et luua üks ühendatud pilt. Tulemuseks on intuitiivne, „kaamerale sarnane“ vaade detektori punktile, kus kõik lainepikkused on koondatud ühte värvilisse pilti, ning see on kasulik oluliste kromaatiliste efektide, varjutuse ja üldise pildi paigutuse kiireks diagnoosimiseks.Failis ray_image.csv salvestatakse kombineeritud RGB-detektori pilt. Sisemiselt luuakse see, võttes simulatsiooni käigus saadud täieliku lainepikkusest sõltuva kiirte jaotuse ja muundades selle punaseks, roheliseks ja siniseks, et luua üks ühendatud pilt. Tulemuseks on intuitiivne, „kaamerale sarnane“ vaade detektori punktile, kus kõik lainepikkused on koondatud ühte värvilisse pilti, ning see on kasulik oluliste kromaatiliste efektide, varjutuse ja üldise pildi paigutuse kiireks diagnoosimiseks.
Eraldi asub kaust image, mis sisaldab andmete jaotust vastavalt lainepikkusele, näidates, kuidas detektor on valgustatud. Topeltklõpsates image avaneb simulatsiooni hetkepiltide vaatur (??). See vaatur on mõeldud selleks, et uurida, kuidas detektori tasandi intensiivsusjaotus varieerub simuleeritud spektri ulatuses, selle asemel, et kõik andmed koondada ühte RGB-pilti.Eraldi asub kaust image, mis sisaldab andmete jaotust vastavalt lainepikkusele, näidates, kuidas detektor on valgustatud. Topeltklõpsates image avaneb simulatsiooni hetkepiltide vaatur (??). See vaatur on mõeldud selleks, et uurida, kuidas detektori tasandi intensiivsusjaotus varieerub simuleeritud spektri ulatuses, selle asemel, et kõik andmed koondada ühte RGB-pilti.
Piltide vaatamise režiimis kasutage plussmärki (+), et lisada failide loendisse data.csv. Kui see on laetud, kuvab peamine graafik detektori intensiivsust konkreetse lainepikkuse juures (näites on see 460 nm) ja graafiku all olev lainepikkuse liugur võimaldab teil vaadata kogu lainepikkuste vahemikku, et näha, kuidas ruumiline jaotus muutub. Praktiliselt loob see detektori piltide „kihi”: see on otsene viis eraldada kromaatiline hägustus, kromaatiline fookuse nihkumine ja lainepikkusest sõltuv vinjetatsioon visuaalselt atraktiivsest, kuid integreeritud RGB-renderdusest.Piltide vaatamise režiimis kasutage plussmärki (+), et lisada failide loendisse data.csv. Kui see on laetud, kuvab peamine graafik detektori intensiivsust konkreetse lainepikkuse juures (näites on see 460 nm) ja graafiku all olev lainepikkuse liugur võimaldab teil vaadata kogu lainepikkuste vahemikku, et näha, kuidas ruumiline jaotus muutub. Praktiliselt loob see detektori piltide „kihi”: see on otsene viis eraldada kromaatiline hägustus, kromaatiline fookuse nihkumine ja lainepikkusest sõltuv vinjetatsioon visuaalselt atraktiivsest, kuid integreeritud RGB-renderdusest.
Üksikasjalikuma kirjelduse saamiseks hetvõtete loomise süsteemi kohta – sealhulgas andmebaaside hetvõtete korralduse kohta kettal ja vaaturrakenduse juhtnuppude kasutamise kohta – vaadake spetsiaalset lehte Hetvõtete loomine.Üksikasjalikuma kirjelduse saamiseks hetvõtete loomise süsteemi kohta – sealhulgas andmebaaside hetvõtete korralduse kohta kettal ja vaaturrakenduse juhtnuppude kasutamise kohta – vaadake spetsiaalset lehte Hetvõtete loomine.
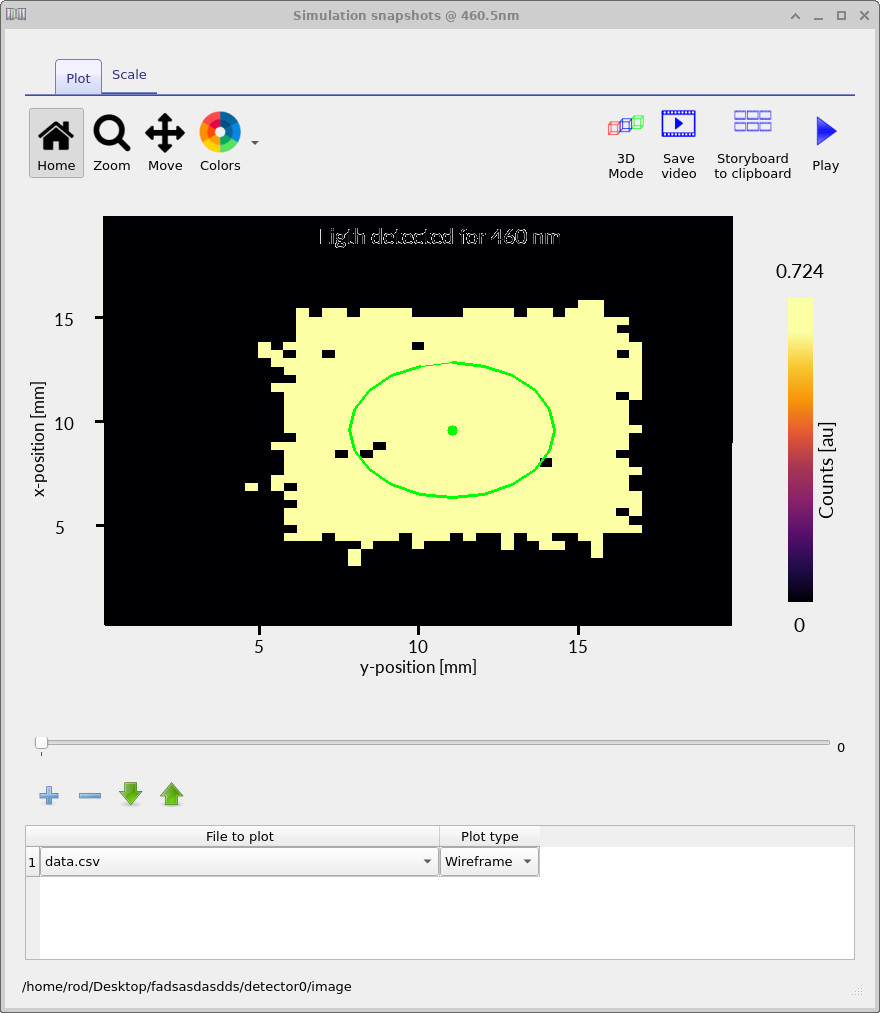
data.csv lisamist kuvab graafik detektori intensiivuse lainepikkuse järgi (siin 460 nm). Liuguriga saab muuta lainepikkust, et uurida detektori tasandil intensiivsuse jaotuse kromaatilist varieerumist.Detektori pildist saadud simulatsioonide vaatamise tööriist. Pärast data.csv lisamist kuvab graafik detektori intensiivuse lainepikkuse järgi (siin 460 nm). Liuguriga saab muuta lainepikkust, et uurida detektori tasandil intensiivsuse jaotuse kromaatilist varieerumist.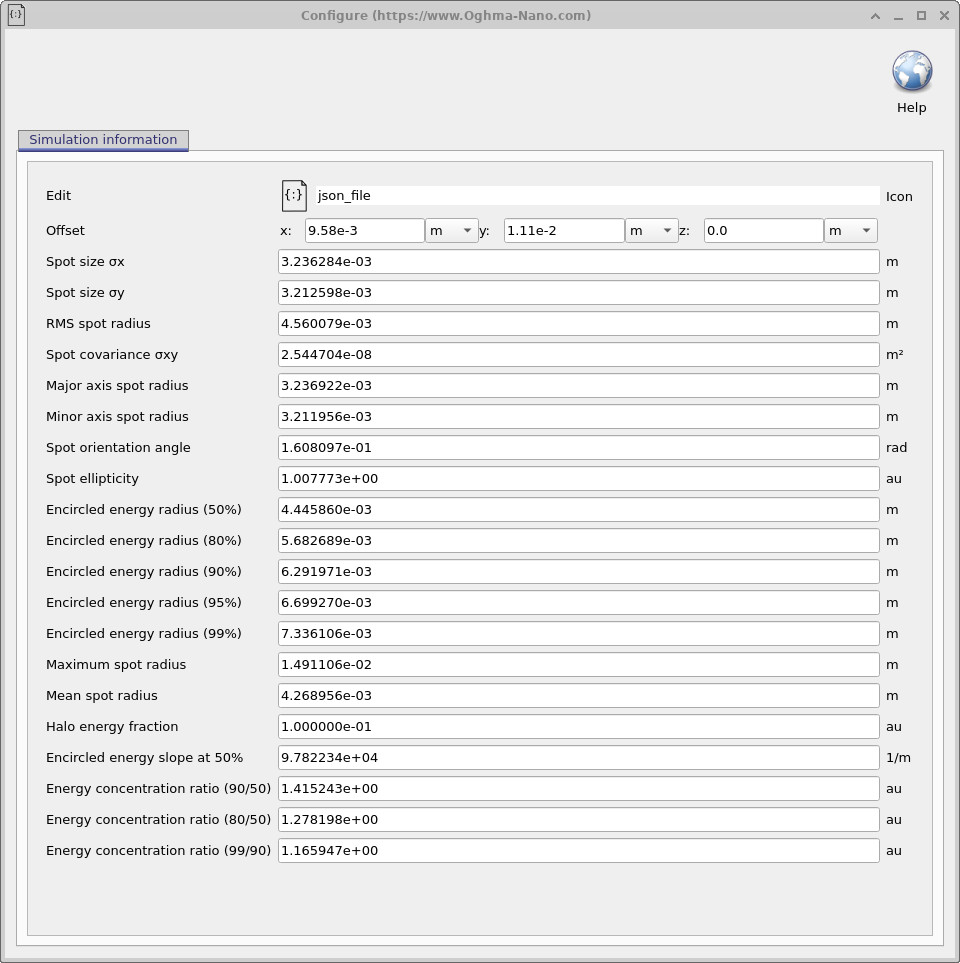
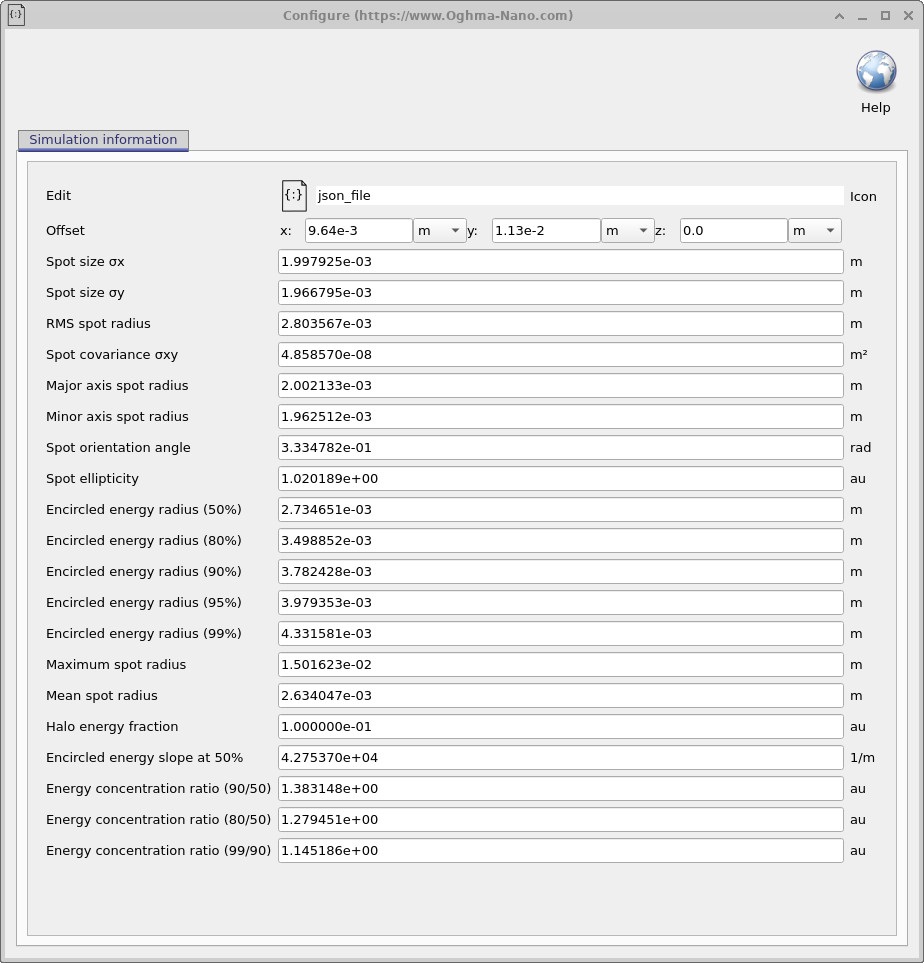
Kvantitatiivse analüüsi kõige olulisem väljund on stats.dat, mis avab detektori statistika akna, nagu on näidatud joonisel ??. See aken loetleb kõik olulised näitajad, mis on tuletatud detektori tasandil olevast kiirte jaotusest. Need näitajad pakuvad objektiivse ja taastatava aluse optiliste konstruktsioonide võrdlemiseks, parameetrite optimeerimiseks ja automatiseeritud skaneerimiste teostamiseks.Kvantitatiivse analüüsi kõige olulisem väljund on stats.dat, mis avab detektori statistika akna, nagu on näidatud joonisel ??. See aken loetleb kõik olulised näitajad, mis on tuletatud detektori tasandil olevast kiirte jaotusest. Need näitajad pakuvad objektiivse ja taastatava aluse optiliste konstruktsioonide võrdlemiseks, parameetrite optimeerimiseks ja automatiseeritud skaneerimiste teostamiseks.
| MeetrilineMeetriline | Sümbol / DefinitsioonSümbol / Definitsioon | Füüsiline tähendus ja tõlgendusFüüsiline tähendus ja tõlgendus |
|---|---|---|
| Nihe (x, y, z)Nihe (x, y, z) | \((x_0, y_0, z_0)\) \((x_0, y_0, z_0)\) | Detektori tasandi ruumiline nihkumine võrreldes nominaalse optilise teljega. Mittetühine nihkumine viitab pildi nihkele, mis on põhjustatud valesti paigutusest, kaldenurgast või asümmeetrilistest aberratsioonidest. Need väärtused on kasulikud detsentreerimise ja väljaga seotud moonutuste diagnoosimiseks.Detektori tasandi ruumiline nihkumine võrreldes nominaalse optilise teljega. Mittetühine nihkumine viitab pildi nihkele, mis on põhjustatud valesti paigutusest, kaldenurgast või asümmeetrilistest aberratsioonidest. Need väärtused on kasulikud detsentreerimise ja väljaga seotud moonutuste diagnoosimiseks. |
| Valguse laotuse suurus σxValguse laotuse suurus σx | \(\sigma_x = \sqrt{\langle (x - \bar{x})^2 \rangle}\) \(\sigma_x = \sqrt{\langle (x - \bar{x})^2 \rangle}\) | Kiirte ristumispunktide standardhälve x-teljel. See näitab horisontaalset pildimudastust ja on tundlik aberratsioonide, näiteks koma ja astigmatismi, suhtes.Kiirte ristumispunktide standardhälve x-teljel. See näitab horisontaalset pildimudastust ja on tundlik aberratsioonide, näiteks koma ja astigmatismi, suhtes. |
| Laikude suurus σyLaikude suurus σy | \(\sigma_y = \sqrt{\langle (y - \bar{y})^2 \rangle}\) \(\sigma_y = \sqrt{\langle (y - \bar{y})^2 \rangle}\) | Kiirte ristumispunktide standardhälve y-teljel. Koos σx-iga iseloomustab see laiku kujutava piirkonna anisotroopsust.Kiirte ristumispunktide standardhälve y-teljel. Koos σx-iga iseloomustab see laiku kujutava piirkonna anisotroopsust. |
| RMS-i hajumisraadiusRMS-i hajumisraadius | \(\sigma_{\text{RMS}} = \sqrt{\sigma_x^2 + \sigma_y^2}\) \(\sigma_{\text{RMS}} = \sqrt{\sigma_x^2 + \sigma_y^2}\) | See on üldise pildimudimise kvantitatiivne mõõdik, mida laialdaselt kasutatakse optilise süsteemi projekteerimisel optimeerimise näitajana. Väiksemad RMS-i (root mean square) hajumisraadiused näitavad teravamaid pilte.See on üldise pildimudimise kvantitatiivne mõõdik, mida laialdaselt kasutatakse optilise süsteemi projekteerimisel optimeerimise näitajana. Väiksemad RMS-i (root mean square) hajumisraadiused näitavad teravamaid pilte. |
| Muutujate x ja y kovariantssumma σxyMuutujate x ja y kovariantssumma σxy | \(\langle (x-\bar{x})(y-\bar{y}) \rangle\) \(\langle (x-\bar{x})(y-\bar{y}) \rangle\) | See mõõdab korrelatsiooni muutujate x ja y vahel. Mittetühjad väärtused viitavad pööratud kujundellipsidele ja on tüüpilised astigmatismile või teljest väljapoole jäävatele aberratsioonidele.See mõõdab korrelatsiooni muutujate x ja y vahel. Mittetühjad väärtused viitavad pööratud kujundellipsidele ja on tüüpilised astigmatismile või teljest väljapoole jäävatele aberratsioonidele. |
| Põhiteljepindala raadiusPõhiteljepindala raadius | \(a\) \(a\) | RMS-raadius piki täppovaalelise kujunduse peamist telge. See näitab pildi maksimaalse hägustuse suunda.RMS-raadius piki täppovaalelise kujunduse peamist telge. See näitab pildi maksimaalse hägustuse suunda. |
| Lühema telje fookuspunkti raadiusLühema telje fookuspunkti raadius | \(b\) \(b\) | RMS-raadius, mis on mõõdetud täpi ellipsi lühema telje suunal. Võrdlus pikema teljega näitab, kui palju on täpp piklik.RMS-raadius, mis on mõõdetud täpi ellipsi lühema telje suunal. Võrdlus pikema teljega näitab, kui palju on täpp piklik. |
| Valguslaikude suunamise nurkValguslaikude suunamise nurk | \(\theta\) \(\theta\) | RMS-i punktellipsi pöördenurk võrreldes x-teljega. See parameeter on kasulik kaldnurga ja asümmeetriliste optiliste konfiguratsioonide tuvastamisel.RMS-i punktellipsi pöördenurk võrreldes x-teljega. See parameeter on kasulik kaldnurga ja asümmeetriliste optiliste konfiguratsioonide tuvastamisel. |
| Elliptilisuse määrElliptilisuse määr | \(a/b\) \(a/b\) | Peatelje ja kõrvaltelje RMS-i suhe. Väärtus, mis on lähedane ühele, viitab ringikujulisele ja hästi korrigeeritud kujutisele, samas kui suuremad väärtused viitavad astigmatismile või koomale.Peatelje ja kõrvaltelje RMS-i suhe. Väärtus, mis on lähedane ühele, viitab ringikujulisele ja hästi korrigeeritud kujutisele, samas kui suuremad väärtused viitavad astigmatismile või koomale. |
| Ringikujulise piirkonna energiaulatus (p%)Ringikujulise piirkonna energiaulatus (p%) | \(r_p\) \(r_p\) | Raadius, mis hõlmab p protsenti kogu tuvastatud optilisest energiast. Levinud piirväärtused (50%, 80%, 90%, 95%, 99%) kasutatakse energia kontsentratsiooni kvantifitseerimiseks ning need on otseselt seotud detektori pikslite suuruse ja pildi teravusega.Raadius, mis hõlmab p protsenti kogu tuvastatud optilisest energiast. Levinud piirväärtused (50%, 80%, 90%, 95%, 99%) kasutatakse energia kontsentratsiooni kvantifitseerimiseks ning need on otseselt seotud detektori pikslite suuruse ja pildi teravusega. |
| Maksimaalne valguslaikude raadiusMaksimaalne valguslaikude raadius | \(\max r\) \(\max r\) | Vahemaa keskpunktist kõige kaugemale registreeritud kiireni. See aitab esile tuua äärmuslikud väärtused ja kõrvalekalduvad kiired, mis mõjutavad pildi ümber olevat hägusust.Vahemaa keskpunktist kõige kaugemale registreeritud kiireni. See aitab esile tuua äärmuslikud väärtused ja kõrvalekalduvad kiired, mis mõjutavad pildi ümber olevat hägusust. |
| Keskmine laiguraadiusKeskmine laiguraadius | \(\langle r \rangle\) \(\langle r \rangle\) | Kiirte keskmine kaugus massikeskmest. See on täiendav mõõdik, mis täiendab ruutkeskmise raadiuse väärtust ja on vähem tundlik äärmuslikele väärtustele.Kiirte keskmine kaugus massikeskmest. See on täiendav mõõdik, mis täiendab ruutkeskmise raadiuse väärtust ja on vähem tundlik äärmuslikele väärtustele. |
| Halo energi osakaalHalo energi osakaal | \(E_{\text{halo}} / E_{\text{total}}\) \(E_{\text{halo}} / E_{\text{total}}\) | Avastatud energia osa, mis jääb väljapoole tuumpiirkonda. Suurem hajusvalgusosa viitab valguse hajumisele, aberratsioonidele või varjutusele.Avastatud energia osa, mis jääb väljapoole tuumpiirkonda. Suurem hajusvalgusosa viitab valguse hajumisele, aberratsioonidele või varjutusele. |
| Ringikujulise piirkonna energia gradient (50%)Ringikujulise piirkonna energia gradient (50%) | \(\left.\tfrac{dE}{dr}\right|_{50\%}\) \(\left.\tfrac{dE}{dr}\right|_{50\%}\) | Ringiga märgitud energiakõvera gradient 50% raadiuse juures. Järsemad kaldenurgad vastavad teravamatele pildiservadele ja suuremale kontrastile.Ringiga märgitud energiakõvera gradient 50% raadiuse juures. Järsemad kaldenurgad vastavad teravamatele pildiservadele ja suuremale kontrastile. |
| Energia kontsentratsiooni suhe (90/50)Energia kontsentratsiooni suhe (90/50) | \(r_{90}/r_{50}\) \(r_{90}/r_{50}\) | Raadiuste suhe, mis hõlmab 90% ja 50% energiast. Väiksem suhe näitab tihedamat energia kontsentratsiooni pildi keskuse lähedal.Raadiuste suhe, mis hõlmab 90% ja 50% energiast. Väiksem suhe näitab tihedamat energia kontsentratsiooni pildi keskuse lähedal. |
| Energia kontsentratsiooni suhe (80/50)Energia kontsentratsiooni suhe (80/50) | \(r_{80}/r_{50}\) \(r_{80}/r_{50}\) | Keskmise taseme kontsentratsiooni näitaja, mida tavaliselt kasutatakse erinevate optiliste konstruktsioonide võrdlemiseks, kui need töötavad identsetes valgustustingimustes.Keskmise taseme kontsentratsiooni näitaja, mida tavaliselt kasutatakse erinevate optiliste konstruktsioonide võrdlemiseks, kui need töötavad identsetes valgustustingimustes. |
| Energia kontsentratsiooni suhe (99/90)Energia kontsentratsiooni suhe (99/90) | \(r_{99}/r_{90}\) \(r_{99}/r_{90}\) | Määrab, kui kiiresti viimased paar protsenti energiast hajub halosse. On tundlik hajuvale valgusele ja kõrgema järgu aberratsioonidele.Määrab, kui kiiresti viimased paar protsenti energiast hajub halosse. On tundlik hajuvale valgusele ja kõrgema järgu aberratsioonidele. |
Need näitajad annavad koos täieliku kvantitatiivse kirjelduse süsteemi optilistest omadustest detektori tasandil. Järgmistes jaotistes kasutatakse neid näitajaid objektiivsete funktsioonidena automatiseeritud parameetrite määramiseks ja Cooke kolmikobjektiivi konstruktsiooni optimeerimiseks.Need näitajad annavad koos täieliku kvantitatiivse kirjelduse süsteemi optilistest omadustest detektori tasandil. Järgmistes jaotistes kasutatakse neid näitajaid objektiivsete funktsioonidena automatiseeritud parameetrite määramiseks ja Cooke kolmikobjektiivi konstruktsiooni optimeerimiseks.
🧪 Analüüs: Selle Cooke kolmikobjektiivi puhul näitavad kvaliteedinäitajate numbrilised väärtused, et see tagab terava ja hästi kujundatud pildi. Pildipunktide suurus σx ≈ 2,00 mm ja σy ≈ 1,97 mm on väga sarnane, mis tähendab, et hägusus on nii horisontaalsuunas kui ka vertikaalsuunas peaaegu sama, ning pilt on pigem ümmargune kui piklik. Seda kinnitab pildipunktide elliptilisuse väärtus 1,02, mis on väga lähedal ühikule ja seega viitab see vaid nõrgale astigmatismile. Pildipunktide RMS-raadius 2,80 mm on vaid veidi suurem kui üksikute telgede pildipunktide suurus, mis näitab, et keskpunktist kaugel ei ole suurt hulka kiiri ja et pildipunktis domineerib kompaktne tuum. Energia jaotuse raadius suureneb sujuvalt 2,73 mm-lt (50%) kuni 3,78 mm-ni (90%) ja 4,33 mm-ni (99%), mis tähendab, et suurem osa optilisest võimsusest on koondunud lähedale keskpunktile ja ainult väike osa hajub väljapoole. Seda toetavad energia kontsentratsiooni suhted, näiteks r90/r50 ≈ 1,38, mis näitab, et kogutud energia kahekordistamiseks ei ole vaja suurt raadiuse suurenemist. Haloenergia osakaal 0,10 näitab, et umbes 10% tuvastatud valgusest asub peamise pildipunkti väljaspool, mis on kooskõlas tagasihoidlike kõrgema järgu aberratsioonidega, mitte tugeva hajumise või valesti paigutusega. Üldiselt on need väärtused tüüpilised hästi reguleeritud Cooke kolmikobjektiivile, mis töötab lähedal oma projekteeritud punktile, tagades peaaegu ümmarguse, tihedalt koondunud pildi, millel on piiratud hajusvalgus.🧪 Analüüs: Selle Cooke kolmikobjektiivi puhul näitavad kvaliteedinäitajate numbrilised väärtused, et see tagab terava ja hästi kujundatud pildi. Pildipunktide suurus σx ≈ 2,00 mm ja σy ≈ 1,97 mm on väga sarnane, mis tähendab, et hägusus on nii horisontaalsuunas kui ka vertikaalsuunas peaaegu sama, ning pilt on pigem ümmargune kui piklik. Seda kinnitab pildipunktide elliptilisuse väärtus 1,02, mis on väga lähedal ühikule ja seega viitab see vaid nõrgale astigmatismile. Pildipunktide RMS-raadius 2,80 mm on vaid veidi suurem kui üksikute telgede pildipunktide suurus, mis näitab, et keskpunktist kaugel ei ole suurt hulka kiiri ja et pildipunktis domineerib kompaktne tuum. Energia jaotuse raadius suureneb sujuvalt 2,73 mm-lt (50%) kuni 3,78 mm-ni (90%) ja 4,33 mm-ni (99%), mis tähendab, et suurem osa optilisest võimsusest on koondunud lähedale keskpunktile ja ainult väike osa hajub väljapoole. Seda toetavad energia kontsentratsiooni suhted, näiteks r90/r50 ≈ 1,38, mis näitab, et kogutud energia kahekordistamiseks ei ole vaja suurt raadiuse suurenemist. Haloenergia osakaal 0,10 näitab, et umbes 10% tuvastatud valgusest asub peamise pildipunkti väljaspool, mis on kooskõlas tagasihoidlike kõrgema järgu aberratsioonidega, mitte tugeva hajumise või valesti paigutusega. Üldiselt on need väärtused tüüpilised hästi reguleeritud Cooke kolmikobjektiivile, mis töötab lähedal oma projekteeritud punktile, tagades peaaegu ümmarguse, tihedalt koondunud pildi, millel on piiratud hajusvalgus.
5. Esimese läätsesegmendi muutmise ja selle mõju valguskiire kvaliteedile vaatlemine.5. Esimese läätsesegmendi muutmise ja selle mõju valguskiire kvaliteedile vaatlemine.
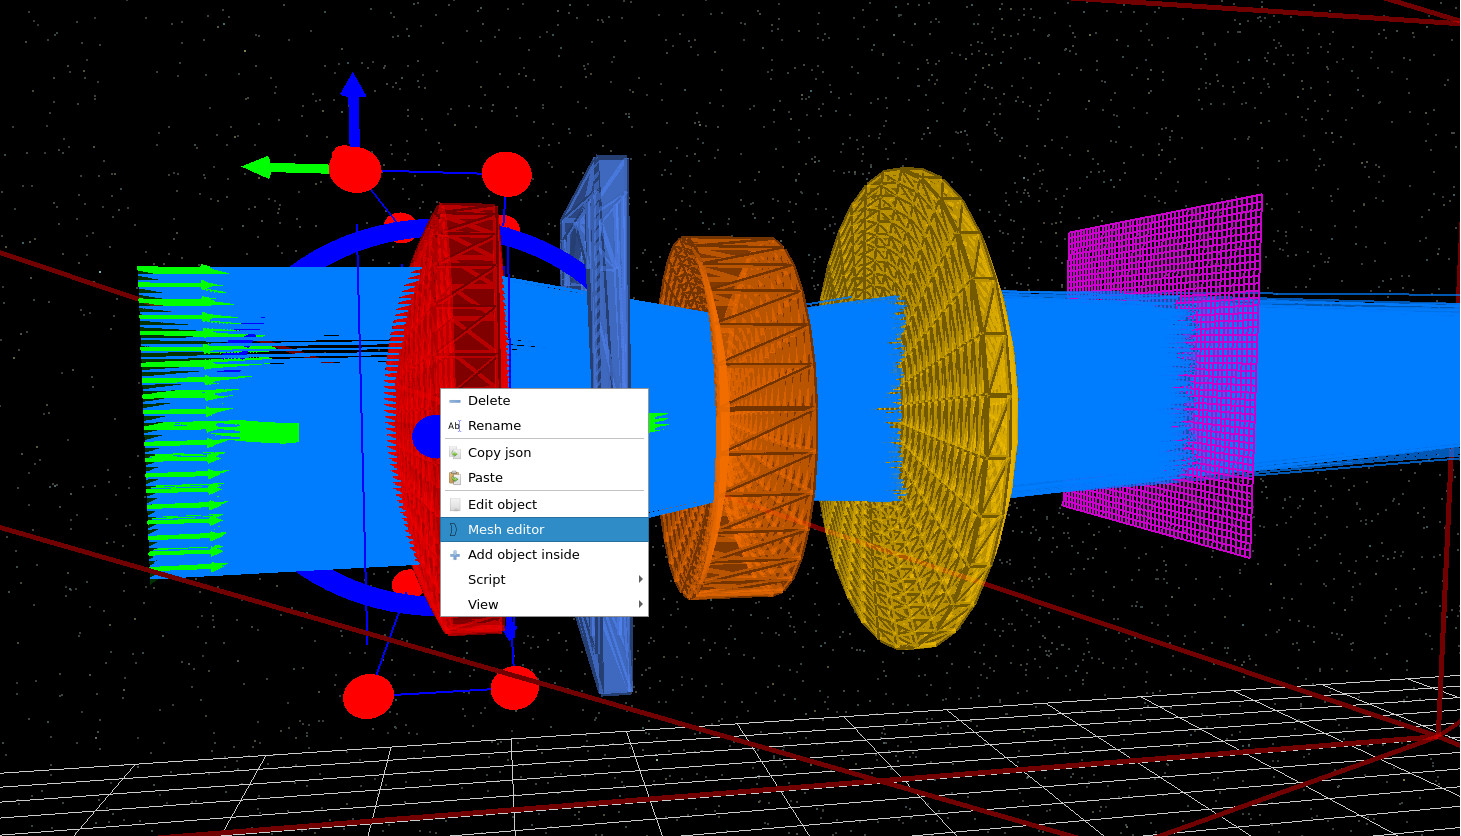
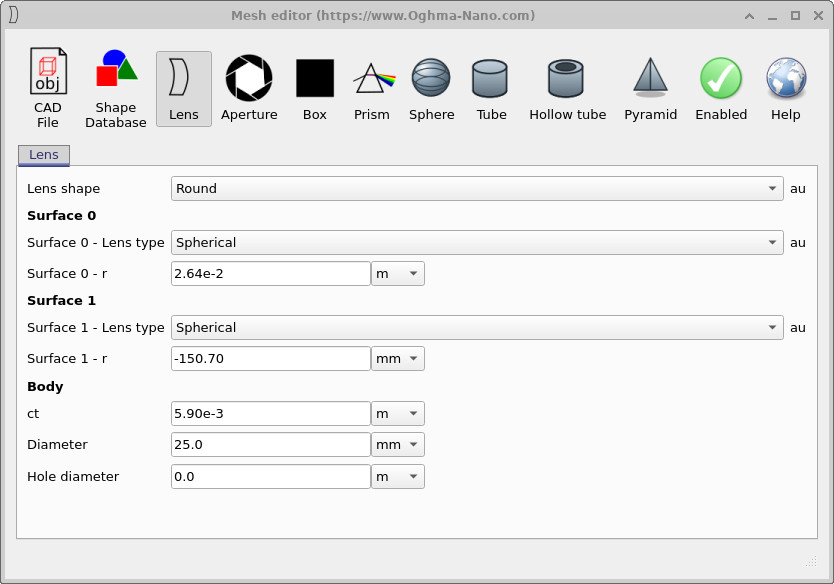
Selles etapis muudetakse optilise süsteemi geomeetriat otse, redigeerides esimese läätse elemendi võrguparameetreid. Selleks klõpsake 3D-vaates parempoolse hiireklahviga esimesel Cooke kolmikläätse elemendil ja valige „Võrguredaktor” (??). See avab valitud objekti jaoks võrguredaktori, kus määratletakse läätse füüsiline kuju, võttes arvesse selle pinna kõverust, paksust ja läbimõõtu.Selles etapis muudetakse optilise süsteemi geomeetriat otse, redigeerides esimese läätse elemendi võrguparameetreid. Selleks klõpsake 3D-vaates parempoolse hiireklahviga esimesel Cooke kolmikläätse elemendil ja valige „Võrguredaktor” (??). See avab valitud objekti jaoks võrguredaktori, kus määratletakse läätse füüsiline kuju, võttes arvesse selle pinna kõverust, paksust ja läbimõõtu.
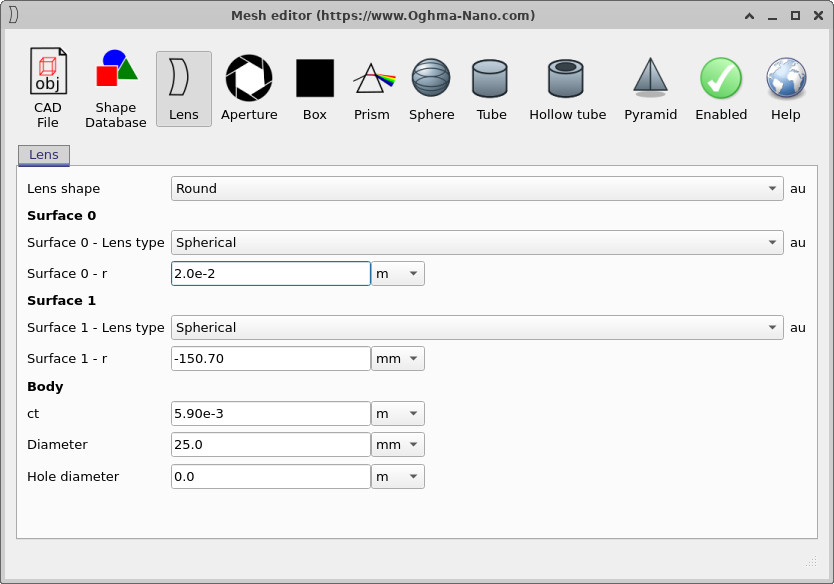
Esimese läätsesegmendi esipinda tähistatakse redaktoris „Pind 0” (??). Algselt on selle kumerusraadius seatud väärtusele 2,64 × 10⁻² m. Selle väärtuse vähendamine väärtusele 2,0 × 10⁻² m (??) suurendab pinna kumerust, muutes läätsesegmendi valgust rohkem koondavaks. Kuigi seda parameetrit saaks muuta ka S-tasandi redaktoris, on selle otse siin reguleerimine sageli kiirem, kui uuritakse üksikute pindade füüsikalist mõju.Esimese läätsesegmendi esipinda tähistatakse redaktoris „Pind 0” (??). Algselt on selle kumerusraadius seatud väärtusele 2,64 × 10⁻² m. Selle väärtuse vähendamine väärtusele 2,0 × 10⁻² m (??) suurendab pinna kumerust, muutes läätsesegmendi valgust rohkem koondavaks. Kuigi seda parameetrit saaks muuta ka S-tasandi redaktoris, on selle otse siin reguleerimine sageli kiirem, kui uuritakse üksikute pindade füüsikalist mõju.
Pärast kumeruseparameetri uuendamist käivitatakse simulatsioon uuesti (??). Visuaalselt on näha, et esimesest elemendist lähtuvate kiirte komplekt koondub nüüd tugevamalt, mille tulemusel on saadud kiir ülejäänud optilises süsteemis ja detektori tasapinnal täpsem. See muutus kiirte kujus on kiirte jälgimise vaates hästi näha, kuid selle mõju on kvantitatiivselt registreeritud detektori statistikas.Pärast kumeruseparameetri uuendamist käivitatakse simulatsioon uuesti (??). Visuaalselt on näha, et esimesest elemendist lähtuvate kiirte komplekt koondub nüüd tugevamalt, mille tulemusel on saadud kiir ülejäänud optilises süsteemis ja detektori tasapinnal täpsem. See muutus kiirte kujus on kiirte jälgimise vaates hästi näha, kuid selle mõju on kvantitatiivselt registreeritud detektori statistikas.
Uuendatud näitajad (??) näitavad, et võrreldes varasema konfiguratsiooniga on täppude suurus märkimisväärselt vähenenud. Nii σx kui ka σy väärtused vähenevad, mis viitab sellele, et valgusvihk on mõlemas ristisuunas muutunud teravamaks. RMS-i abil mõõdetud täppude raadius on vastavalt väiksem, mis kinnitab, et parandus ei piirdu ainult ühe teljega, vaid peegeldab üldist pildi teravuse suurenemist. Energia jaotuse raadius väheneb kõigil energiatasetel, mis tähendab, et suurem osa tuvastatud energiast on nüüd koondunud lähemale keskpunktile.Uuendatud näitajad (??) näitavad, et võrreldes varasema konfiguratsiooniga on täppude suurus märkimisväärselt vähenenud. Nii σx kui ka σy väärtused vähenevad, mis viitab sellele, et valgusvihk on mõlemas ristisuunas muutunud teravamaks. RMS-i abil mõõdetud täppude raadius on vastavalt väiksem, mis kinnitab, et parandus ei piirdu ainult ühe teljega, vaid peegeldab üldist pildi teravuse suurenemist. Energia jaotuse raadius väheneb kõigil energiatasetel, mis tähendab, et suurem osa tuvastatud energiast on nüüd koondunud lähemale keskpunktile.
Samal ajal jääb fookuspunkti elliptilisus lähedale ühikule ja kovariant jääb väikeseks, mis näitab, et suurenenud fookuseerimisjõud ei ole põhjustanud olulist asümmeetriat või astigmatismi. Füüsikalises mõttes parandab see lihtne kumeruse reguleerimine valguskiire koondumist, ilma et see halvendaks üldist aberratsioonide tasakaalu Cooke kolmikobjektiivis. See näide illustreerib, kuidas väikesed, kohalikud muutused üksikutes optilistes pindades viivad otse mõõdetavate parandusteni detektori tasandi toimivuses ning miks näitavad näitajad usaldusväärset ja kvantitatiivset juhendit optilise konstruktsiooni täiustamisel.Samal ajal jääb fookuspunkti elliptilisus lähedale ühikule ja kovariant jääb väikeseks, mis näitab, et suurenenud fookuseerimisjõud ei ole põhjustanud olulist asümmeetriat või astigmatismi. Füüsikalises mõttes parandab see lihtne kumeruse reguleerimine valguskiire koondumist, ilma et see halvendaks üldist aberratsioonide tasakaalu Cooke kolmikobjektiivis. See näide illustreerib, kuidas väikesed, kohalikud muutused üksikutes optilistes pindades viivad otse mõõdetavate parandusteni detektori tasandi toimivuses ning miks näitavad näitajad usaldusväärset ja kvantitatiivset juhendit optilise konstruktsiooni täiustamisel.
6. Kokkuvõte6. Kokkuvõte
Selles juhendis läksime üle kvalitatiivsest valguskiirte trajektooride analüüsist kvantitatiivsele optilise süsteemi toimivuse hindamisele, kasutades reprodutseeritavaid toimivusnäitajaid. Alustades Cooke kolmikobjektiiviga, näitasime, kuidas detektoritasandi statistilised andmed võimaldavad objektiivset kirjeldust pildikvaliteedist, mis ületab visuaalsete valguskiirte graafikute piirid.Selles juhendis läksime üle kvalitatiivsest valguskiirte trajektooride analüüsist kvantitatiivsele optilise süsteemi toimivuse hindamisele, kasutades reprodutseeritavaid toimivusnäitajaid. Alustades Cooke kolmikobjektiiviga, näitasime, kuidas detektoritasandi statistilised andmed võimaldavad objektiivset kirjeldust pildikvaliteedist, mis ületab visuaalsete valguskiirte graafikute piirid.
Kasutades S-tasandit ja kiiret optimeerimistöövoogu, genereerisime ja hindasime erinevaid disainivariante optimizer_output.csv abil, kasutades selliseid näitajaid nagu detektori nihke, täppude suuruse (σx/σy), täppude raadiuse RMS, täppude kovariantse, ellipsi parameetrid, ümbritseva energia raadiuse (EE50–EE99), hajusenergia osakaalu, ümbritseva energia kalde ja energia kontsentratsiooni suhteid. Samuti seostasime need numbrilised näitajad detektori piltide, RGB-komposiitide ja lainepikkusega seotud piltidega, et tuvastada kromaatiline hägustus, energia kontsentratsioon ja hajusvalguse käitumine.Kasutades S-tasandit ja kiiret optimeerimistöövoogu, genereerisime ja hindasime erinevaid disainivariante optimizer_output.csv abil, kasutades selliseid näitajaid nagu detektori nihke, täppude suuruse (σx/σy), täppude raadiuse RMS, täppude kovariantse, ellipsi parameetrid, ümbritseva energia raadiuse (EE50–EE99), hajusenergia osakaalu, ümbritseva energia kalde ja energia kontsentratsiooni suhteid. Samuti seostasime need numbrilised näitajad detektori piltide, RGB-komposiitide ja lainepikkusega seotud piltidega, et tuvastada kromaatiline hägustus, energia kontsentratsioon ja hajusvalguse käitumine.
Lõpetuseks, muutes otse objektiivi geomeetriat ja hindates uuesti saadud tulemusi, demonstreerisime põhianalüüsi tsükli: muudetakse füüsikalist parameetrit, käivitatakse simulatsioon uuesti, võrreldakse tulemusi ja kinnitatakse saadud tulemused detektori ja 3D-vaates. See tulemustele orienteeritud töövoog sobib hästi nii lihtsate kui ka keerukate optiliste süsteemide jaoks ning pakub OghmaNano jaoks tugeva aluse optimeerimiseks ja tolerantsianalüüsiks.Lõpetuseks, muutes otse objektiivi geomeetriat ja hindates uuesti saadud tulemusi, demonstreerisime põhianalüüsi tsükli: muudetakse füüsikalist parameetrit, käivitatakse simulatsioon uuesti, võrreldakse tulemusi ja kinnitatakse saadud tulemused detektori ja 3D-vaates. See tulemustele orienteeritud töövoog sobib hästi nii lihtsate kui ka keerukate optiliste süsteemide jaoks ning pakub OghmaNano jaoks tugeva aluse optimeerimiseks ja tolerantsianalüüsiks.
💡 Järgmised sammud: Pärast seda FoM-i õpetust võite soovida uurida sellega seotud optika lehti, näiteks optilised andurid, valgusallikad või mikroläätsede ja optilise filtreerimise demonstratsioon, et näha, kuidas anduri konfiguratsioon, proovivõtt ja süsteemi geomeetria mõjutavad samu näitajaid. Optiliste süsteemide ja kiirte jälgimise simulatsioonide ülevaate saamiseks vaadake optiliste süsteemide ja kiirte jälgimise ülevaade.💡 Järgmised sammud: Pärast seda FoM-i õpetust võite soovida uurida sellega seotud optika lehti, näiteks optilised andurid, valgusallikad või mikroläätsede ja optilise filtreerimise demonstratsioon, et näha, kuidas anduri konfiguratsioon, proovivõtt ja süsteemi geomeetria mõjutavad samu näitajaid. Optiliste süsteemide ja kiirte jälgimise simulatsioonide ülevaate saamiseks vaadake optiliste süsteemide ja kiirte jälgimise ülevaade.